


맞춤형 로봇 워크스테이션 및 레이저 시스템 제조업체



로봇 포지셔너 페이로드 계산 및 안전한 선택: 완전한 엔지니어링 가이드
그만큼 15% 그 원인 80% 조기 실패
텍사스의 한 공장에서는 다음 등급의 로봇 포지셔너를 설치했습니다. 1,000 kg. 제작에 들어간 지 3개월, 기어박스에서 갈리는 소리가 들리고 구동 장치가 교대당 두 번씩 열 과부하 보호 기능을 작동하기 시작했습니다.. 조사 결과 문제가 즉시 밝혀졌습니다.: 엔지니어가 공작물 순중량을 입력했습니다. 820 kg를 선택 양식에 입력. 고정물의 무게 230 kg. 실제 작업 하중은 다음과 같습니다. 1,050 kg — 5% 공칭 정격 이상 - 비대칭 질량 중심으로 인해 선택에서 설명되지 않은 편심 모멘트가 추가되었습니다.. 유효 동적 하중은 대략 1,380 kg, 38% 정격 용량 이상.
우리 건너편에 1,500+ 로봇 포지셔너 설치실적, 약 15% 초기 단계의 기계적 고장 선택 단계에서 발생한 페이로드 계산 오류를 직접 추적할 수 있습니다.. 실패 모드는 일관적입니다.: 조기 기어박스 마모, 베어링 스폴링, 진동으로 인한 엔코더 드리프트, 그리고 심한 경우에는, 드라이브 헤드의 구조적 피로. 이 모든 것들은 예방 가능하다.
이 기사에서는 완전한 내용을 제공합니다., 단계별 페이로드 계산 방법론, 고려해야 할 세 가지 하중 유형을 설명합니다., 다양한 작동 조건에 대한 적절한 안전 계수를 정의합니다., H 전체에서 안전한 선택을 위해 모델별 사양 데이터를 제공합니다., 비, 엘, 그리고 U 시리즈.
| 이 글은 누구를 위한 글인가: 로봇 포지셔너를 지정하는 설계 엔지니어, 공급업체 견적을 확인하는 구매 엔지니어, 통합 제안을 검증하는 프로젝트 관리자. 로봇 포지셔너를 처음 사용하시는 경우, 초보자 가이드를 먼저 읽어보세요, 그럼 여기로 돌아와. |
계산해야 하는 세 가지 부하 유형
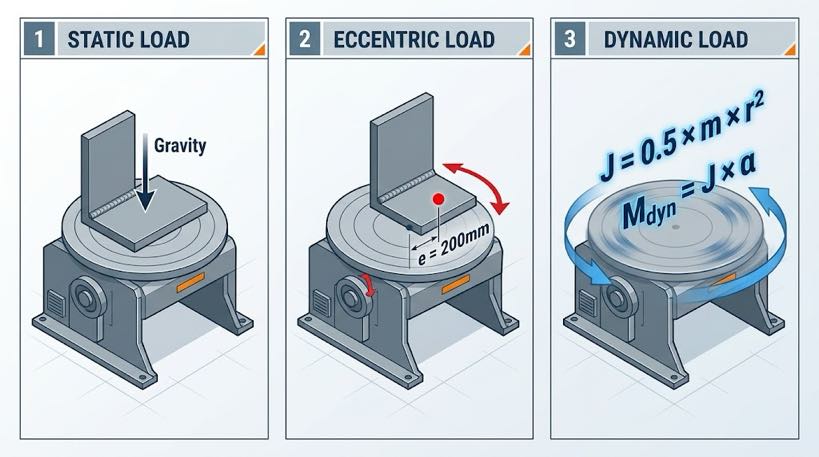
로봇 포지셔너 데이터시트의 정격 탑재량은 단순히 최대 공작물 중량이 아닙니다.. 이는 세 가지 서로 다른 부하 유형의 결합된 효과를 동시에 처리할 수 있는 시스템 용량을 나타냅니다.:
| 부하 유형 | 정의 | 계산방법 | 일반적으로 간과되는 상황 |
| 정적 부하 | 공작물의 중력 + 회전축의 정지 고정물 | CAD에서 무게 측정 또는 계산: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | 다중 부품 고정 장치; 실행 탭, 접지 클램프, 회전 중에 장착된 상태로 유지되는 측정 툴링 |
| 편심하중 | 공작물 질량 중심이 회전축 중심선에서 오프셋될 때 추가 굽힘 모멘트 | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = 미터 단위의 오프셋 거리) | L자형 용접물; 캔틸레버 하위 어셈블리; 비대칭 고정 장치; 점착 후 왜곡 이동 질량 |
| 동적 부하 | 포지셔너가 가속 또는 감속할 때 발생하는 관성 토크 | Mₑ₁ₙ = J × α (J = 회전 관성 kg·m², α = 각가속도 rad/s²) | 대구경 공작물 (r²를 사용한 관성 스케일); 빈번한 고속 얼굴 변화; 서보 트랙에 장착된 포지셔너 |
| 핵심원리: 로봇 포지셔너의 정격 탑재량은 세 가지 부하 유형을 모두 조합하여 처리할 수 있는 용량입니다., 공작물의 정적 중량만은 아님. 선택 계산에 순 공작물 중량만 사용하는 것은 가장 일반적인 단일 사양 오류이자 대부분의 초기 기계 고장의 근본 원인입니다.. |
4-단계 페이로드 계산 방법
단계 1 — 총 정적 중량
공식: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- 생산 믹스에서 가장 무거운 공작물 변형을 사용하십시오., 일반적인 또는 평균 체중이 아닙니다.
- 모든 고정 요소 포함: 클램핑 플레이트, 위치 핀, 용접 접지 탭, 런온/런오프 블록
- 직접 계량이 불가능한 경우, 재료 밀도로부터 계산: 강철 = 7,850 kg/m3; 알루미늄 = 2,700 kg/m3
단계 2 — 괴상한 순간
공식: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × 전자 (N·m, 여기서 e = 회전축으로부터 질량 중심의 수평 오프셋, 미터 단위)
- 대칭 공작물 (원형 튜브, 둥근 디스크): 일반적으로 편심 오프셋 < 50 mm, 일반적으로 무시할 수 있는
- 비대칭 공작물 (L-브래킷, 캔틸레버식 붐, 다중 다리 용접물): 오프셋은 200-600mm에 도달할 수 있습니다., 계산되어야 한다
- 계산된 Mₑᶜᶜ를 모델에 게시된 허용 모멘트와 비교합니다. 이 매개변수는 전체 기술 데이터시트에 있습니다., 항상 요약 사양 카드에 있는 것은 아닙니다.
| 실제 사례: 공작물 800 kg + 고정물 150 kg + 부속품 30 kg = Wₜₒₜₐₗ = 980 kg. 질량 중심 오프셋 e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m 이 편심 모멘트는 대상 모델의 허용 J1 또는 회전축 모멘트 정격 내에 있어야 합니다.. MRK-U001의 경우: J1 허용 토크 = 2,695 N·m. 1,923 N·m < 2,695 N·m — 마진 존재, 하지만 단지 29%. 선택을 확인하기 전에 동적 하중을 확인하세요.. |
단계 3 — 동적 부하 추정
면이 자주 바뀌거나 회전 속도가 빠른 용도에 적합, 회전 관성 추정:
단순화된 관성 (솔리드 원통 근사): 제이 = 0.5 ×m × r² (kg·m²)
최대 외부 반경을 r로 사용. 각가속도 α = 최대 속도 (라드/초) ¼ 가속 시간 (에스). 동적 토크 Mₑᵉₙ = J × α.
- 남ₑᵉₙ < 30% 정격 구동 토크: 가속 부하는 관리 가능하다; 표준 선택이 적용됩니다
- Mₑᵉₙ = 정격 구동 토크의 30~60%: 가속 램프 설정 검토; 급정거를 피하라
- Mₑᵉₙ > 60% 정격 구동 토크: 최대 속도를 줄이거나 다음으로 큰 토크 모델을 선택하십시오.
단계 4 — 안전계수 적용 및 선택 확인
선택하중 = Wₜₒₜₐₗ × 안전계수
| 작동 조건 | 권장 안전계수 | 이론적 해석 |
| 대칭 공작물, 저속 (<30°/초), 드물게 재배치 | 1.20-1.25 | 낮은 편심 및 동적 기여도; 표준 마진이 충분함 |
| 비대칭 공작물 또는 중간 속도 (30-60°/초) | 1.25-1.35 | 편심 모멘트와 동적 토크는 의미 있는 기여자입니다. |
| 높은 편심 또는 고속 (>60°/초) 또는 위치를 자주 바꾸거나 | 1.35-1.50 | 동적 하중이 상당함; 더 큰 마진이 필요함 |
| 중량이 초과된 공작물 (>2,000 kg) 또는 안전이 중요한 스테이션 | 1.50 | 보수적 선택; 실패의 결과는 심각하다 |
| 작업된 예제를 계속합니다.: Wₜₒₜₐₗ = 980 kg, 비대칭 브래킷, 회전 속도 45°/s → 안전율 = 1.35 선택하중 = 980 × 1.35 = 1,323 kg 결론: MRK-U002 (정격 500~1,000kg) 크기가 작다. 다음 유효한 옵션: MRK-B002 (1,000–1,500kg 머리 및 심압대) 공작물 형상이 적합한 경우, 또는 MRK-B011 3축 (1,000-1,500kg) 다면적 요구사항을 위한. |
정확도 선택: 애플리케이션에 반복성을 일치시키다
위치 반복성 (지정된 반경에서 mm로 표시) 로봇 포지셔너가 반복 주기에 걸쳐 동일한 각도 위치로 얼마나 일관되게 복귀하는지 정의합니다.. 이는 로봇 포지셔너 사양에서 가장 잘못 이해되는 매개변수 중 하나입니다..
| 정확도 수준 | 일반 모델 | 적합한 용도 | 다음에 적합하지 않음 |
| ±0.03mm@R500 | B009, B011 | 자동차 하중 지지 구조, 정밀 장비 기지, 항공우주 구조용 용접물 | 일반구조용강 (과도하게 지정됨; 이익 없이 비용만 추가) |
| ±0.05mm@R350 | H 시리즈, B001/B002, U001 | 자동차 부품, 엔지니어링 기계 정밀 부품, 압력 용기 | 용접 이음새가 오프셋되는 응용 분야 >0.2 mm는 거부를 유발합니다 |
| ±0.075mm@R500 | B004, U002 플립 축, B010 | 무거운 구조 제작, 건설 기계, 광산 장비 | 자동차 Tier-1 공급망 (고객 CPK 요구사항을 충족하지 못할 수 있음) |
실제적인 선택 규칙: 로봇 포지셔너의 반복성은 해당 표준 또는 고객 사양에서 허용되는 총 용접 위치 공차의 1/3을 초과해서는 안 됩니다.. 이는 로봇 TCP 오류에 대한 마진을 보존합니다. (일반적으로 ±0.03~0.05mm) 및 고정물 제조 공차.
안전 요구 사항 및 설치 체크리스트
전기 접지 - 가장 간과되는 안전 항목
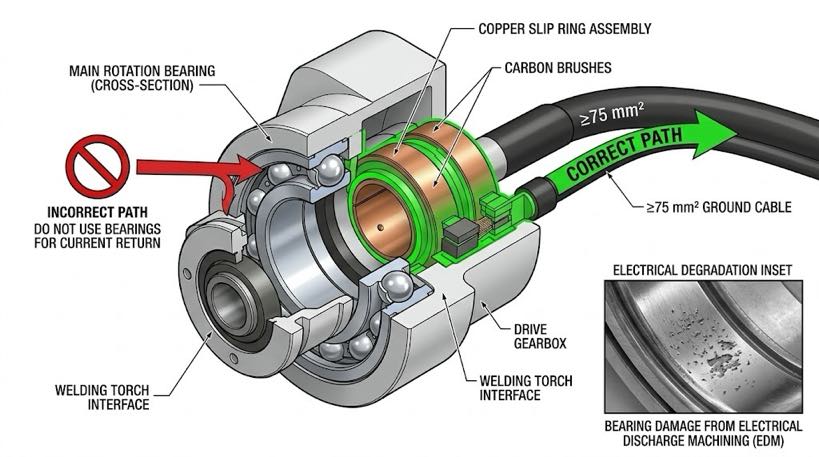
중요한 규칙: 용접 전류는 포지셔너의 전용 접지 슬립 링을 통해 반환되어야 합니다., 표준 회전 베어링을 통하지 않음. 보호되지 않은 베어링을 통과하는 고주파 용접 전류로 인해 방전 가공 발생 (EDM) 손상 - 일반적으로 내부에 나타나는 롤링 요소의 미세 구멍 6 에게 12 몇 주 동안의 운영. 증상: 소음 증가, 진동, 그리고 치명적인 베어링 발작.
- 확인하다: 대상 모델에는 전용 용접 전류 복귀 경로가 포함되어 있습니다. (슬립 링 또는 브러시 어셈블리)
- 확인하다: 용접 접지 케이블 단면적이 모델의 최소 요구 사항을 충족합니다. (L002: ≥75mm²)
- 확인하다: 접지 케이블 연결은 첫 번째 아크 전에 이루어집니다., 시운전 후가 아니라
과부하 경고 신호 - 모니터링 대상
| 징후 | 가능한 원인 | 행동 | 무시된 경우 |
| 회전 시 갈리거나 두드리는 소리가 납니다. | 베어링 손상 또는 기어 표면 구멍 | 생산 중단; 공급업체 검사 요청 | 베어링 완전 압착; 스핀들 잠김 |
| 구동 장치가 반복적으로 열 과부하를 발생시킵니다. | 지속적인 과부하 또는 냉각 방해 | 정격 용량 대비 실제 사용 부하 확인 | 드라이브 전원 모듈 열 장애 |
| 반복성이 정기 점검에 실패함 | 기어박스 백래시 증가 또는 엔코더 풀림 | 백래시 측정; 사양을 벗어나면 공급업체에 문의하세요. | 용접 위치 드리프트; 고객 거부 |
| 기초 볼트가 반복적으로 느슨해짐 | 불균형 하중 또는 부적절한 베이스로 인한 진동 | 다시 토크; 공작물 균형 검사; 기지를 강화하다 | 장비 변위; 용접 이음매 오프셋 |
설치 전 체크리스트
| 기반 & 기계 ☐ Concrete foundation strength ≥ C25 (25 MPa); 두께 ≥ 200 가벼운 모델의 경우 mm, ≥ 400 B004/B008의 경우 mm ☐ Installation levelness ≤ 0.5 mm/m (정밀도 수준으로 검증됨) ☐ Foundation bolts torqued to specification; 재토크 점검 일정을 500 시간 ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m 정리) 전기 같은 & 제어 ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; 단일 지점 차폐 접지 ☐ Emergency stop signal wired into robot controller safety circuit (동기 정지) ☐ Coordinated axis parameters verified with robot integrator before first arc |
귀하의 애플리케이션에 대한 부하 계산 검토가 필요합니다?
당사 엔지니어링 팀은 특정 공작물(정하중)에 대한 완전한 페이로드 분석을 수행합니다., 괴상한 순간, 동적 토크 추정, 및 안전 계수 권장 사항 — 그리고 서면 모델 권장 사항을 다음과 같이 제공합니다. 24 영업시간, 무료로.
► 자유 하중 계산 및 선택 검토를 위해 공작물 데이터를 제출하세요.
저자 소개
| 경험 & 신임장 로봇용접 시스템 통합 전문기업 12+ 로봇 포지셔너 선택 및 통합에 초점을 맞춘 수년간의 직접 프로젝트 경험. 에 컨설팅을 제공했습니다. 300+ 북미 전역의 공장, 유럽, 그리고 아시아. 이 기사의 모든 사양 데이터는 실제 H에서 가져온 것입니다. / 비 / 엘 / U 시리즈 제품 데이터시트. 회사 배경: 26+ 수년간의 용접 자동화 엔지니어링, 40+ 활성 특허, 1,500+ 전 세계적으로 완료된 프로젝트, 약 70% 로봇 포지셔너 통합과 관련된. 인증 ISO 9001: 2015 (GB/T 19001-2016) — 품질경영시스템 GJB 9001C-2017 — 군용/무기 장비 품질 관리 시스템 EU CE - 기계류 지침 2006/42/EC (인증서. 아니요. M.2026.206.C134866) 하이테크 기업 — 인증서. 아니요. GR202341000595 (11월 발행. 2023) 마지막 업데이트: 5월 2026 |





