الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



ميضعة اللحام للبيع: كيفية اختيار النوع المناسب للجزء الخاص بك (غراب الرأس تايلستوك, النوع L, نوع U, أفقي 3 محاور, دوارة ذات محور واحد, إمالة عمودية)
اكتب "موضع اللحام للبيع" وستحصل على مئات القوائم — Headstock Tailstock Positioner, ميضعة اللحام من النوع L, ميضعة اللحام من النوع U, أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور, محدد موضع دوار ذو محور واحد, ومحدد موضع الإمالة العمودية - يتم وصفه غالبًا من خلال الحمولة والسعر وحدهما. الحمولة هي الفلتر الأول الخاطئ. الفلتر الأول الصحيح هو الجزء الخاص بك: شكله, توزيع وزنه, والمفاصل التي تحتاج فعلاً إلى تقديمها في الشقة (1ع/1ف) موضع. هذه المقالة عبارة عن دليل للمشتري لاختيار نوع محدد موضع اللحام المناسب لقطعة العمل الخاصة بك, مستمدة من عمليات النشر الميدانية لـ ROBOPTIX عبر الفولاذ الهيكلي, وعاء الضغط, وتصنيع المعدات الثقيلة. نحن نغطي عائلات أدوات تحديد المواقع الست التي يبنيها ROBOPTIX, فحوصات الحمل والدقة مهمة, وقائمة مرجعية للاختيار يمكنك إدراجها مباشرة في طلب عرض الأسعار التالي الخاص بك.
يعد جهاز تحديد موضع اللحام للبيع مجرد شراء جيد إذا كان بإمكانه تدوير الجزء المحدد الخاص بك فعليًا إلى الموضع الذي يكون فيه اللحام أسهل. هذا يبدو واضحا; إنها الخطوة التي تتخطاها معظم جداول المشتريات. إن نوع الآلة - وليس الكتيب - هو الذي يقرر ما إذا كان المفصل الخاص بك سينتهي بشكل مسطح أم لا محاربة الجاذبية, وسواء كان المشغل الخاص بك يقوم باللحام على المنحدرات أو مصارعة البركة شاقة . ابدأ بالهندسة; تنتهي بورقة المواصفات.
لماذا يتفوق اختيار النوع على مرشح الحمولة
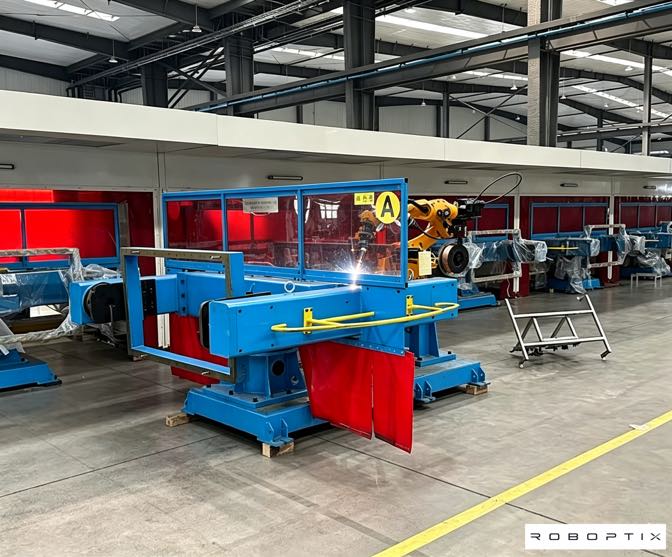
تتمثل مهمة أي محدد موضع لحام في تحريك المفصل إلى الوضع المسطح حتى تستقر الجاذبيةلقد أذاب البركة المنصهرة بدلا من محاربتها. ويعتمد مدى إمكانية ذلك على محاور حركة الآلة, وليس رقم حمولتها. أ 2,000 يخبرك تصنيف كجم أن المحور يمكنه تدوير كتلة مركزية; لا يقول شيئا عن أ 1,500 كجم الجزء الذي يقع مركز ثقله 0.8 م خارج محور الدوران -حيث لحظة الانقلاب الحقيقية هو ما يربط الاختيار. التصفية حسب الجزء أولاً, بواسطة الحمولة الأخيرة.
مثال ملموس: يقتبس لك اثنان من الموردين "جهاز تحديد موضع اللحام بوزن 2000 كجم للبيع". يقدم المورد "أ" أداة تحديد موضع غراب الرأس; يقدم المورد B أداة تحديد ميضعة اللحام من النوع L. إذا كان الجزء الخاص بك هو أ 3 م شعاع يحتاج إلى لحام الجوانب الأربعة, لا يمكن لوحدة المورد "أ" تقديم ثلاثة من هذه الوجوه على الإطلاق - الحمولة غير ذات صلة لأن محور الدوران الذي سيصل إليها غير موجود. النوع, ليس الرقم, يقرر النتيجة. ولهذا السبب يبدأ هذا الدليل بالهندسة وينتهي بورقة المواصفات, العكس أبدا.
ثانية, النوع يقرر التنسيق. إذا كان يجب أن يتحرك محدد الموضع كمحور خارجي مع الروبوت الخاص بك, أنت بحاجة إلى محدد موضع مؤازر مزود بوحدة تحكم تعلن عن المحاور الخارجية بشكل نظيف - وهو متوفر عبر نطاق ROBOPTIX B008–B012 متعدد المحاور. قد يحمل صندوق التروس أحادي المحور الرخيص الجزء الخاص بك, لكنها لا تستطيع التنسيق, ويظهر هذا القيد في اليوم الذي تحاول فيه لحام خط التماس الذي يحتاج إلى تحريك الجهازين في وقت واحد.
عائلات أجهزة ضبط موضع ROBOPTIX الستة
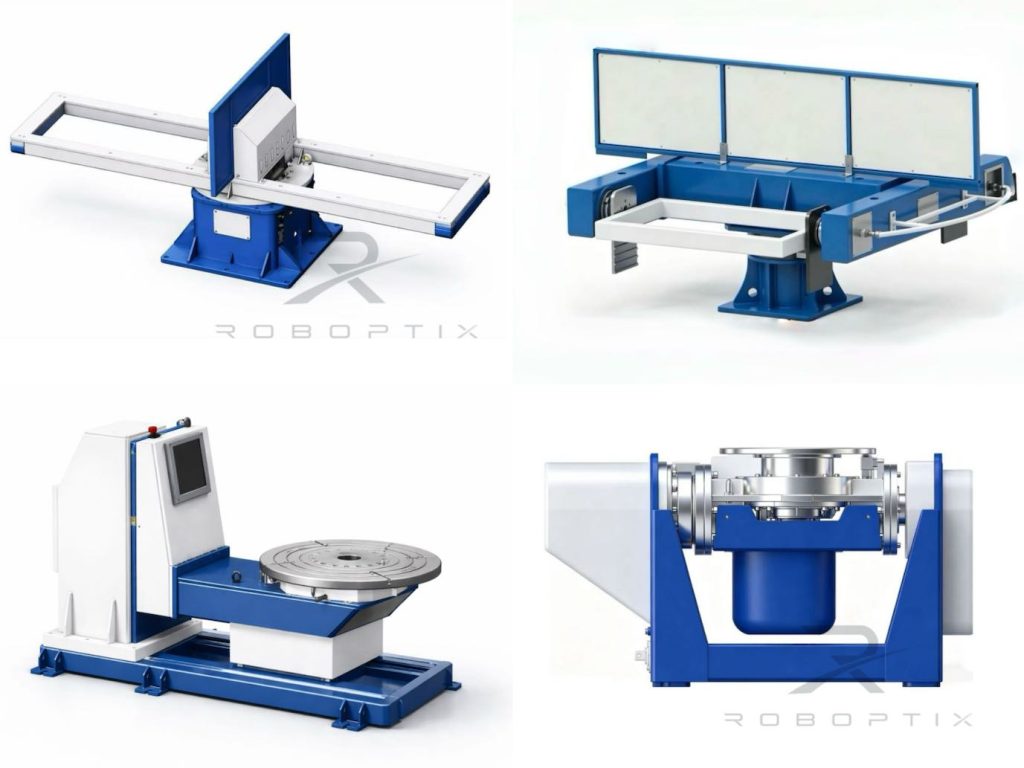
تقوم ROBOPTIX ببناء ست عائلات لتحديد المواقع, لا أحد منهم يحول القوائم (نقوم بتدوير الجزء بين المراكز المدفوعة, على طاولة دوارة, أو على محور إمالة/قلب - وليس على بكرات خاملة أبدًا). اختر العائلة من الهندسة المهيمنة في الجزء الخاص بك, ثم حجمها في الوقت الراهن والدقة.
غراب الرأس تيلستوك ميضعة
مركزان متعارضان يدوران جزءًا طويلًا حول محوره: غراب رأس مدفوع وغراب ذيل خامل. الأفضل للأعمدة, أنابيب, أنابيب, قذائف أوعية الضغط, وأقسام برج الرياح حيث يمتد التماس على طول المحور ولا يلزم سوى الدوران - وليس الميل. يتم مهد الجزء بين المراكز ونسج; هذه هي الطريقة التي تقوم بها بلحام الأسطوانة بدون رافعة وبدون تدوير اللفات. حجمها على الحد الأقصى للكتلة بين المراكز ولحظة الكابولي عند غراب الذيل, ليس فقط الوزن الإجمالي.
محدد موضع دوار ذو محور واحد
يقوم محور دوار واحد - طاولة دوارة أو لوحة أمامية - بتدوير الجزء حول محور واحد مع تثبيت الجزء على وجهه بدلاً من وضعه بين المراكز. الأفضل للفلنجات, حلقات, أقراص, لوحات دائرية, والأجزاء المستديرة التي تحتاج إلى التدوير فقط (لا الميل) وجبل على وجه واحد. هذا هو أبسط, الأسرة الأكثر بأسعار معقولة; حجمه على سعة تحميل الطاولة و اللحظة الشعاعية للجزء المثبت. اختره عبر أداة Headstock Tailstock Positioner عندما يكون الجزء عبارة عن قرص- أو على شكل حلقة ويثبت على الوجه, وليس بين المراكز.
ميضعة اللحام من النوع L
يجمع التكوين على شكل حرف L بين محور التدوير الأفقي ومحور الميل العمودي, لذلك يمكن للجزء الطويل أن يدور ويقلب إلى الوضع الرأسي. الأفضل للحزم, صناديق, إطارات, وتجميعات الألواح التي تحتاج إلى وجوه متعددة ملحومة في حامل واحد. تمنح الهندسة L مساحة للمقاطع الطويلة بينما لا تزال تظهر أي وجه مسطحًا. إذا كان الجزء الخاص بك يحتوي على أربعة وجوه قابلة للحام وتعبت من إعادة التثبيت, عادة ما يكون جهاز تحديد موضع اللحام من النوع L هو الحل.
ميضعة اللحام من النوع U
يحتضن الإطار على شكل حرف U الجزء الموجود على محور إمالة وتدوير مدمج مع مظروف مفتوح. الأفضل للحجم الكبير, ضخمة, أو الإطارات واللحامات غير المنتظمة كبيرة جدًا أو غير ملائمة لموضع اللحام من النوع L. يوفر U المفتوح مساحة للأقسام الكبيرة, تركيبات, والأدوات, وعادةً ما يحمل تصنيفًا أعلى لعزم الانقلاب بالنسبة للثقيلة, الأحمال خارج المركز. اختر U-Type بدلاً من L-Type عندما تتجاوز مساحة الجزء أو كتلته ما يمكن أن يتحمله النوع L بأمان.
أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور
يتيح الميل بالإضافة إلى التدوير بالإضافة إلى محور التدوير الخطي أو الثانوي لوحدة التحكم توجيه أي محيط تقريبًا. الأفضل للمعقدة, طبقات متعددة التوجه – المسبوكات, اللحامات الهندسية المختلطة, والأجزاء التي لا يمكن للقلب أو التدوير أن يصل إلى كل مفصل. روبوتكس بي008-بي012 وحدات مؤازرة متعددة المحاور موجودة هنا, بدقة لعقد التماس من خلال إعادة التوجيه المستمر. هذه هي العائلة التي يجب تحديدها عندما لا يكون هناك نوع أبسط يناسبها.
مناورة إمالة عمودية
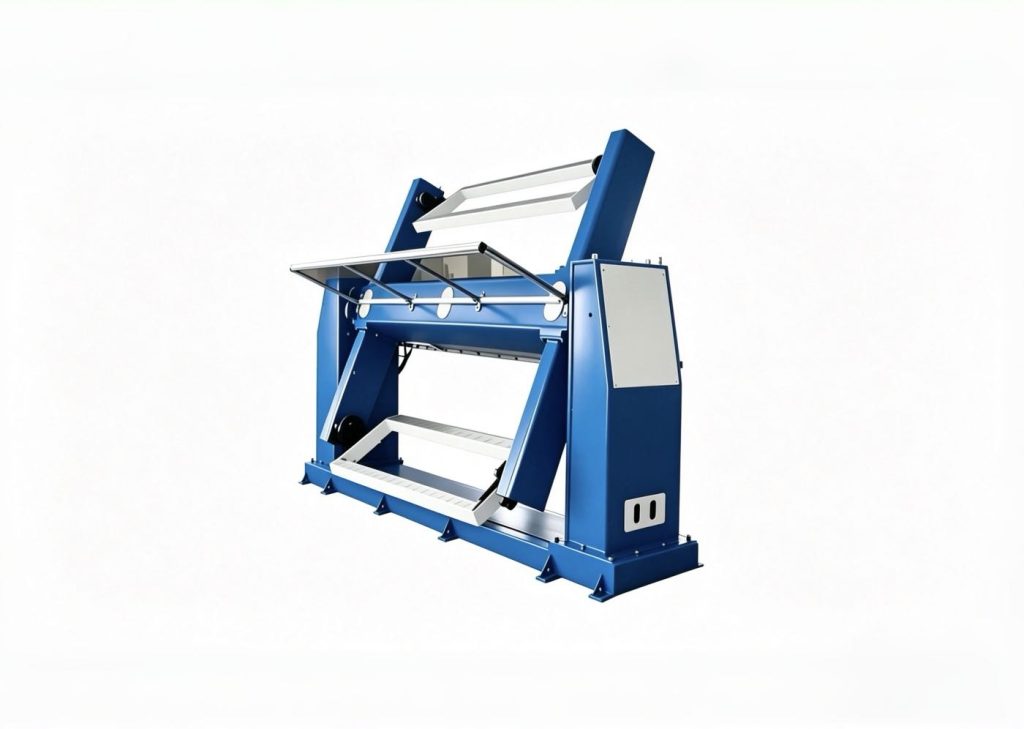
يقوم محور التقليب/الإمالة بتحويل الجزء من طرف إلى آخر أو إلى الأعلى لتقديم الوجه المعاكس, عادة ما يتم دمجها مع محور الدوران. الأفضل بالنسبة للألواح الثقيلة وأقسام الصندوق التي يجب قلبها للحام كلا الجانبين بدون رافعة. الوجه يزيل دورات الرافعة, اللحامات, و وقت التعامل , ويحافظ على ذلك المفصل مسطح على الجانب الثاني بدلاً من فرض اللحام العلوي . للوحة الثقيلة, غالبًا ما يكون محدد موضع الإمالة الرأسية هو أكبر مكسب إنتاجي متاح.
الشيكات الثلاثة التي تحدد النوع
الهندسة أولا
قم بتعيين الجزء لعائلة قبل قراءة ورقة المواصفات.
طويلة ودورانية (بين المراكز) → غراب الرأس تيلستوك ميضعة.
قرص مستدير أو حلقة (مثبتة على الوجه) → محدد الموضع الدوار ذو المحور الواحد.
طويل ومتعدد الوجوه → محدد موضع اللحام من النوع L.
كبير وغير منتظم → محدد موضع اللحام من النوع U.
لا يوجد اتجاه واحد بسيط يصل إلى كل خط التماس → أداة تحديد الموضع الدوارة الأفقية ثلاثية المحاور.
لوحة ثقيلة تحتاج إلى كلا الجانبين ← أداة تحديد موضع الإمالة العمودية.
جدول المقارنة أدناه يجعل هذا القرار مجرد نظرة واحدة.
لحظة التحميل والانقلاب
بمجرد اختيار الأسرة, حجمها في الوقت الراهن, ليس كتلة. احسب عزم الانقلاب بالوزن مضروبًا في مسافة مركز الثقل من محور الدوران, وإضافة الجمود لسرعة العمل. قد يفشل محدد الموضع المثالي على الورق لجزء مركزي يزن 2 طن بصمت على جزء يزن 1.5 طن معلق خارج المركز. اذكر اللحظة والقصور الذاتي في طلب عرض الأسعار; جعل حجم المورد لتلك, ليس لحمولة الكتيب.
المواصفات المخفية: رد فعل عنيف, صلابة, الانجراف
نادرًا ما يكون الرقم الذي يبيع محدد موضع اللحام هو الرقم الذي يلحمه. رد فعل عنيف عند انعكاسات الاتجاه, الصلابة الالتوائية تحت الحمل الجانبي, والانجراف الحراري تحدد دورة العمل جودة التماس الحقيقية. اطلب من المورد أن يوضح - أو يسمح لك بقياس - رد الفعل العكسي عند الانعكاس والصلابة تحت الحمل. إذا لم يكن لديهم طريقة لإظهار هذه, وهذا الغياب هو في حد ذاته الجواب, ويخبرك بمقدار ورقة المواصفات التي يتم قياسها مقابل التسويق.
الدقة وكيفية التحقق منها
تم الإبلاغ عن الدقة, لا يفترض. ROBOPTIX حاصل على شهادة ISO 9001 ويبلغ عن دقة محدد موضع اللحام باستخدام ISO 9283:1998-المقاييس المتوافقة - الدقة AP والتكرار RP - وبالتالي فإن الأرقام تعني نفس الشيء عبر الموردين. من أجل التحمل الضيق, دعم التحقق من جهاز تعقب الليزر من طرف ثالث أو في الموقع وفقًا لمعايير ISO 9283, مع تركيب الجزء الخاص بك وفي درجة حرارة التشغيل, ليس مجرد جولة باردة فارغة. الشروط هي العدد; رقم التكرار دون تحميله, درجة حرارة, والسرعة نصف الحقيقة.
مقارنة نوع محدد الموضع
للحصول على التفاصيل الكاملة للمواصفات عبر جميع العائلات الست, انظر المقارنة المخصصة أنواع ميضعة اللحام: جنبًا إلى جنب .
| عائلة | أفضل الشغل | محاور | فئة الحمولة |
| غراب الرأس تايلستوك | مهاوي, أنابيب, قذائف السفن, اسطوانات طويلة | تناوب | خفيف وثقيل, طويل |
| دوارة ذات محور واحد | الشفاه, حلقات, أقراص, لوحات دائرية (تدور فقط) | تناوب (محور واحد) | خفيف – متوسط |
| النوع L | الحزم, صناديق, إطارات, لوحات (متعدد الوجوه) | إمالة + تناوب | خفيف – متوسط |
| نوع U | كبير, ضخمة, إطارات غير منتظمة | إمالة + تناوب | متوسطة ثقيلة |
| أفقي 3 محاور | المسبوكات, طبقات معقدة مختلطة | إمالة + تناوب + تدوير خطي/ثاني | متوسطة ثقيلة |
| إمالة عمودية | لوحة ثقيلة, أقسام الصندوق (كلا الجانبين) | الوجه / الميل + تناوب | متوسطة ثقيلة |
أمثلة عملت
الشعاع الهيكلي (شعاع طويل, أربعة وجوه)
يحتاج الشعاع I إلى لحام الوجوه الأربعة. يقوم محدد موضع غراب الرأس بتدويره فقط, ترك ثلاثة وجوه لا يمكن الوصول إليها. يعمل محدد موضع اللحام من النوع L على إمالة الشعاع إلى الوضع الرأسي وتدويره, تقديم كل وجه بشكل مسطح في حامل واحد - بدون إعادة التثبيت, لا رافعة. هذه هي حالة الكتاب المدرسي من النوع L.
قذيفة أوعية الضغط (اسطوانة طويلة, التماس المحوري)
القشرة الأسطوانية ذات التماس على طول محورها تحتاج فقط إلى الدوران. يقوم جهاز Headstock Tailstock Positioner بتدويره بين مراكز القيادة والتباطؤ - بدون لفات دوران, لا رافعة - الحفاظ على محيطي و اللحامات الطولية في الوضع المسطح . طويل, زي مُوحد, التناوب: Headstock Tailstock هو المناسب والأرخص.
شفة أو لوحة دائرية (تدور فقط)
تحتاج الحافة أو اللوحة الدائرية فقط إلى الدوران حول محورها, مثبتة على الوجه بدلاً من وضعها بين المراكز. يقوم محدد الموضع الدوار أحادي المحور بتدويره على طاولة دوارة أو لوحة أمامية - بدون إمالة, لا الوجه, أبسط وأكثر ملاءمة. للحلقة أو القرص, اختر دوارة ذات محور واحد بدلاً من أداة تحديد موضع غراب الرأس; لأسطوانة طويلة, اختر العكس.
صب غير منتظم (طبقات مختلطة, لا يوجد اتجاه واحد)
إن عملية صب ذات طبقات على الوجوه التي لا يصل إليها أي قلب تحتاج إلى إعادة توجيه مستمرة. جهاز تحديد الموضع الدوار الأفقي ثلاثي المحاور (روبوتيكس B008-B012) يحمل الجزء ويوجه كل مفصل بشكل مسطح بدوره. لا يمكن لأي عائلة أبسط أن تفعل ذلك; تحديد المحاور الثلاثة هنا تمنع عقوبة الأخطاء في المواصفات من شراء آلة لا تستطيع الوصول إلى العمل.
ما وراء ضابط الموضع: بناء الخلية
محدد الموضع هو محور واحد للخلية, ليست آلة مستقلة. ROBOPTIX pairs it with a 7th Axis Robot Rail System that extends robot reach and a Robot Base / قاعدة الروبوت التي تعطي الخلية بأكملها أساس مستقر . بنيت حول تلك المنصة كاملة, محطات عمل جاهزة للتطبيق: خلايا اللحام المنسقة, no-programming vision-guided cells and turnkey workstations for welding, الليزر , المناولة و palletizing , الوحدات التعاونية المحمولة والأنظمة المتنقلة عن بعد . عندما لا يتطابق الجزء الخاص بك مع شكل الكتالوج, يقوم برنامج تحديد الموضع المخصص الخاص بنا ببناءه وفقًا للهندسة . نظرًا لأن ROBOPTIX حاصل على شهادة ISO 9001 وسعره عادةً أقل بنسبة 50-70% من وحدات العلامات التجارية الخارجية المكافئة مع الإبلاغ عن الدقة وفقًا لمعايير ISO 9283:1998 المنهجية, نادرًا ما يكون محدد الموضع هو مشكلة الميزانية، حيث يكون تحديد النوع الخاطئ هو المشكلة.
قائمة مراجعة RFQ الخاصة بك: أرسل لنا هذه 6 المدخلات
قائمة المراجعة هذه هي النسخة المختصرة لطلب عرض الأسعار الخاص بك. للحصول على القائمة الكاملة للمشتري - نطاقات الميزانية, معايير القبول, والأعلام الحمراء – انظر قائمة مراجعة شراء ميضعة اللحام.
وعدت المقدمة بقائمة مرجعية يمكنك إضافتها إلى طلب عرض الأسعار. ها هو. أرسل هذه المدخلات الستة وسيقوم ROBOPTIX بإرجاع مواصفات النوع واللحظة قبل الشراء - دون أي التزام, ولا يوجد نظام حظر الاشتراك غير المدفوع يخفي الرياضيات (P09). وأكثر اكتمالا المدخلات, كلما كانت المواصفات أكثر إحكاما; غالبًا ما تعود رسالة البريد الإلكتروني المكونة من سطر واحد "إرسال محدد موضع اللحام للبيع" على أنها الآلة الخاطئة.
| مدخل | ماذا ترسل | لماذا يقرر النوع |
| رسم جزء (2د/3D) | خطوة, دي دبليو جي, أو ملف PDF مع تحديد الأبعاد ومواقع وصلات اللحام | يكشف عن الهندسة المهيمنة → أي من العائلات الست تناسبها |
| كتلة + مركز الثقل | إجمالي الوزن وإزاحة CoG من محور الدوران | يحدد لحظة الانقلاب, ليس فقط الحمولة |
| دورة العمل & سرعة | اللحامات لكل نوبة, دورات في الدقيقة, ملف تعريف أكسل/ديسيل | يدفع الجمود, صلابة, وتحجيم الانجراف الحراري |
| فرقة التسامح | دقة الوضع المطلوبة AP / التكرار RP | يقرر درجة المؤازرة و ايزو 9283:1998 حاجة التحقق |
| صنع الروبوت & واجهة | ماركة, نموذج وحدة التحكم, بروتوكول المحور الخارجي | يؤكد التنسيق النظيف كمحور خارجي |
| هدف الإنتاجية | أجزاء في الساعة وميزانية وقت المناولة/التثبيت | أعلام حيث محدد موضع الإمالة العمودية أو 7يعمل نظام السكك الحديدية للمحور الآلي على إزالة دورات الرافعة |
يخبرنا طلب عرض الأسعار الكامل أيضًا بغلاف الميزانية وأي قيود غير قياسية - ROBOPTIX يدعم التخصيص غير القياسي وحاصل على شهادة ISO 9001, عادةً ما يكون سعره أقل بنسبة 50-70% من نظيراته من العلامات التجارية الخارجية مع دقة الإبلاغ وفقًا لمعايير ISO 9283:1998 المنهجية. أرسل المدخلات الستة أعلاه وسنخبرك بالعائلة, تصنيف اللحظة, ومعايير القبول كتابيا.
عندما لا يكون محدد الموضع هو الحل
جهاز تحديد موضع اللحام للبيع ليس دائمًا هو الشراء المناسب. بالنسبة للأجزاء الصغيرة، يمكن للمشغل أن يقلبها يدويًا, للتسامح فضفاضة (±1 ملم), أو للمزيج العالي الحقيقي, عمل منخفض الحجم, الأساليب الخالية من التركيبات واليدوية غالبًا ما يفوز بالتكلفة الإجمالية. قم بمراجعة أي مورد جديد قبل الالتزام, وقارن التكلفة الإجمالية للملكية لمدة خمس سنوات بالملصق - غالبًا ما يكون السعر الرخيص هو الآلة باهظة الثمن. أنفق على محدد الموضع حيث يبرره الجزء; تخطيها حيث لا يحدث ذلك. الحكم, ليس طقوس, يحمي الميزانية.
الأسئلة المتداولة
س: ما هو نوع محدد موضع اللحام الذي أحتاجه؟?
أ: ابدأ من هندسة الجزء الخاص بك, وليس الحمولة. أجزاء دوارة طويلة (مهاوي, أنابيب, قذائف السفن) نريد أداة تحديد موضع تيلستوك هيادستوك; تحتاج الأقراص والحلقات الدائرية المثبتة على الوجه إلى محدد موضع دوار أحادي المحور; أجزاء طويلة متعددة الوجوه (الحزم, إطارات) أريد محدد موضع اللحام من النوع L; تحتاج الإطارات الكبيرة غير المنتظمة إلى أداة تحديد موضع اللحام من النوع U; تحتاج الطبقات المعقدة المختلطة إلى محدد موضع دوار أفقي ثلاثي المحاور; اللوحة الثقيلة التي تحتاج إلى كلا الجانبين تريد أداة تحديد موضع الإمالة العمودية. ثم قم بالحجم عند لحظة الانقلاب وتحقق من الدقة وفقًا لمعايير ISO 9283:1998.
س: ما هو الفرق بين ميضعة Headstock Tailstock وموضع اللحام من النوع L?
أ: يقوم محدد موضع تيلستوك Headstock بتدوير جزء طويل حول محوره فقط - وهو مثالي للدرزات الأسطوانية. يضيف محدد موضع اللحام من النوع L محور إمالة, لذلك يمكن للجزء أيضًا أن ينقلب إلى الوضع الرأسي ويقدم وجوهًا متعددة مسطحة في حامل واحد. إذا كان الجزء الخاص بك يحتوي على أكثر من وجه قابل للحام, يزيل النوع L عملية إعادة التثبيت التي لا يستطيع أداة تحديد موضع Headstock Tailstock.
س: متى يمكنني اختيار محدد موضع دوار ذو محور واحد بدلاً من محدد موضع غراب الرأس?
أ: كلاهما يدور الجزء حول محور واحد, لكن أداة تحديد الموضع الدوارة أحادية المحور تقوم بتثبيت الجزء على طاولة دوارة أو لوحة أمامية (الشفاه, حلقات, أقراص, لوحات دائرية), في حين أن جهاز Headstock Tailstock Positioner يحتضن جزءًا طويلًا بين المراكز المدفوعة والمراكز الخاملة (مهاوي, أنابيب, قذائف السفن). إذا كان الجزء هو القرص- أو على شكل حلقة ويثبت على الوجه, اختر الروتاري ذو المحور الواحد; إذا كان طويلاً ويدور حول محوره بين المراكز, اختر هيادستوك تيلستوك.
س: يمكن لجهاز تحديد موضع اللحام التعامل مع جميع الأشكال الهندسية?
أ: جهاز تحديد الموضع الدوار الأفقي ثلاثي المحاور (نطاق ROBOPTIX B008-B012) يستطيع, لأنه يميل, يدور, ويضيف محور تدوير خطيًا أو ثانويًا لتوجيه أي محيط تقريبًا. إنها العائلة الأكثر مرونة والاختيار الصحيح عندما لا يكون هناك نوع أبسط يناسبها - وبتكلفة أعلى من الوحدة ذات الغرض الواحد, ولهذا السبب يجب أن تقود الهندسة القطع الأول.
س: كيف يمكنني التحقق من دقة محدد موضع اللحام قبل الشراء؟?
أ: اطلب من المورد الإبلاغ عن دقة الوضع AP وتكرار الوضع RP لكل ISO 9283:1998, مع الحمل, درجة حرارة, والسرعة المذكورة - لأن الشروط هي العدد. ROBOPTIX حاصل على شهادة ISO 9001 ويقدم دقة التقارير باستخدام ISO 9283:1998-المقاييس المتوافقة, ويدعم التحقق من جهاز تعقب الليزر من طرف ثالث أو في الموقع مع الجزء الخاص بك المثبت وفي درجة الحرارة. إن رقم التكرار بدون هذه الشروط هو نصف الحقيقة.
يعد محدد موضع اللحام المعروض للبيع شراءًا جيدًا فقط عندما يكون النوع مناسبًا للجزء. ابدأ بالهندسة — أداة Headstock Tailstock Positioner للعمل الدوراني الطويل, محدد موضع دوار ذو محور واحد للفلنجات والحلقات, محدد موضع اللحام من النوع L للعوارض متعددة الأوجه, محدد موضع اللحام من النوع U للإطارات الكبيرة غير المنتظمة, أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور للطبقات المختلطة, أداة تحديد موضع الإمالة العمودية للوحات الثقيلة - ثم ضبط الحجم عند لحظة الانقلاب والتحقق من الدقة وفقًا لمعايير ISO 9283:1998. ROBOPTIX حاصل على شهادة ISO 9001, يغطي جميع العائلات الست, وعادة ما يكون سعره أقل بنسبة 50-70% من نظيراته من العلامات التجارية الخارجية مع الإبلاغ عن الدقة بطريقة قابلة للمقارنة. أرسل لنا الرسم الجزئي ودورة العمل وسنقوم بمواصفات العائلة, تصنيف اللحظة, ومعايير القبول – قبل الشراء, ليس بعد.
لست متأكدا من مناور اللحام النوع يناسب الجزء الخاص بك?
يرسل روبوتيكس الرسم الجزئي ودورة العمل للحصول على مواصفات مجانية للنوع واللحظة.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة

2026 دليل المشتري لأداة تحديد موضع الروبوت: الجميع 5 الأنواع التي تمت مقارنتها - الرأس والغراب الخلفي, النوع L, نوع U, والمزيد

التدقيق قبل الشراء: قائمة مرجعية لزيارة المصنع وبروتوكول اختبار مقاعد البدلاء لمشتري أدوات تحديد موضع اللحام

2026 نقاط الألم لأتمتة اللحام: لماذا تختار المصانع التنافسية محدد موضع الروبوت

تحليل عائد الاستثمار للحام بالليزر الآلي: هل يستحق الاستثمار?

حساب الحمولة النافعة لمحدد موضع الروبوت والاختيار الآمن: الدليل الهندسي الكامل