الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



1G إلى 6G بدون رافعة: كيف يقوم محدد الموضع بتحويل اللحامات العلوية إلى لحامات ذات موضع مسطح
وضعية اللحام ليس مجرد اصطلاح وضع العلامات - فهو يحدد معدلات العيوب, سرعة الترسيب, وسلامة اللحام
خلال أكثر من خمسة عشر عامًا من دعم محلات التصنيع للانتقال من اللحام اليدوي إلى اللحام الآلي, ملاحظة واحدة تتكرر: إن أكبر مؤشر منفرد لجودة اللحام ليس مهارة اللحام أو العلامة التجارية للآلة - بل هو موضع اللحام. شقة ملحومة مشتركة (1ز) ونفس المفصل ملحوم في الأعلى (4ز) يمكن أن تختلف بها 40% في معدل الخلل, حتى مع المعلمات متطابقة.
أوس / ASME موقف اللحام النظام - من 1G إلى 6G - موجود على وجه التحديد لأن الجاذبية تتصرف بشكل مختلف في كل زاوية. تشرح هذه المقالة سبب فشل اللحام خارج الموضع, كيف يزيل محدد موضع اللحام ميكانيكيًا وضع الفشل هذا, وكيف تبدو مكاسب الجودة القابلة للقياس على أرضية الإنتاج الحقيقية.

1. نظام 1G-6G: لماذا يعتبر الموضع مشكلة فيزياء؟
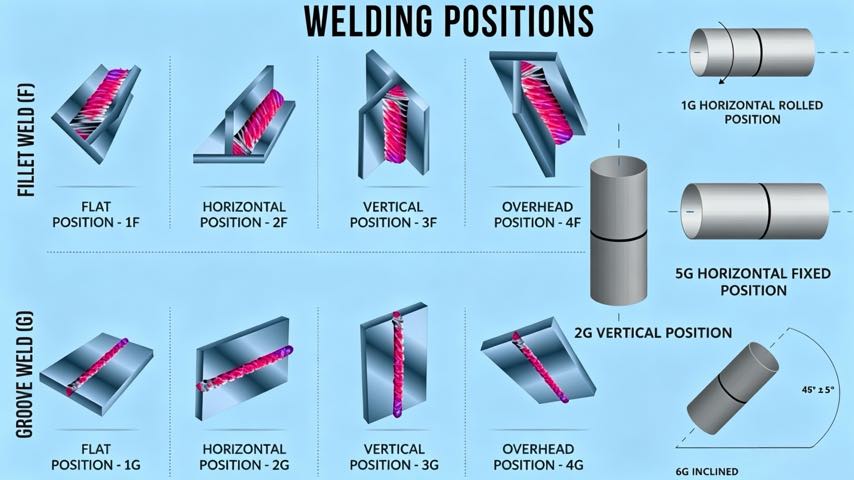
تصف أوضاع اللحام اتجاه محور اللحام والمسبح المنصهر بالنسبة للجاذبية. التصنيف القياسي:
- 1ز / 1ف: موقف مسطح. يقع حوض اللحام أعلى المفصل; الجاذبية تدفع المعدن إلى الجذر. الأكثر أمانا والأسرع.
- 2ز / 2ف: الوضع الأفقي. تبدأ الجاذبية في سحب حوض السباحة إلى الأسفل, المخاطرة بالترهل على الحافة العلوية.
- 3ز / 3ف: الوضع العمودي. يحارب المسبح الجاذبية على طول المفصل بأكمله; يتطلب السفر الخاضع للرقابة وغالباً ما يكون أقل حرارة.
- 4ز / 4ف: الموقف العلوي. تسحب الجاذبية حوض السباحة مباشرةً بعيدًا عن المفصل، وهو الاتجاه الأكثر عرضة للعيوب.
- 5ز / 6ز: مواقف الأنابيب (زاوية ثابتة). 6ز, على منحدر 45 درجة, هو أصعب لحام الشهادات لأنه يجتاز كل موضع في مسار واحد.
إن التقدم من 1G إلى 4G هو في الأساس تقدم في مدى صعوبة عمل الجاذبية ضدك. في وضع مسطح, الجاذبية حليف. في الوضع العلوي, إنه تهديد نشط للاندماج. ما تقلل العديد من المتاجر من تقديره هو أن هذا ليس انخفاضًا تدريجيًا - حيث ينحدر منحنى الصعوبة بشكل حاد بعد الوضع الأفقي, وهذا هو بالضبط سبب سيطرة الوصلات العلوية والعمودية على قائمة اللحامات المرفوضة بالكود.
1.1 فيليه مقابل. أخدود: نظامان متوازيان
ومن الجدير بالذكر أن نظام وضع اللحام له مساران. المواقف "G". (1ز, 2ز, 3ز, 4ز) وصف لحامات الأخدود المصنوعة في الألواح أو جدران الأنابيب, بينما المواقف "F". (1ف, 2ف, 3ف, 4ف) وصف اللحامات فيليه عند تقاطع عضوين. يساعد مناور على قدم المساواة في كليهما: سواء كنت تقوم بلحام وصلة تناكبية في غلاف وعاء الضغط أو شريحة على مجمعة هيكلية, إن تدوير العضو في الاتجاه المسطح يوفر نفس الميزة الفيزيائية. لعمل الأنابيب, 5G (أنبوب أفقي ثابت) و 6 جرام (أنبوب ثابت 45 درجة) تعتبر المواضع هي أصعب الشهادات في الصناعة لأن عامل اللحام يجب أن ينتقل من خلال كل اتجاه داخل مفصل واحد - وهو بالضبط السيناريو الذي تم تصميم أداة تحديد الموضع لتحييده.
1.2 ما تظهره البيانات
عبر عمليات نشر عملاء ROBOPTIX, نحن نقيس باستمرار ما يلي عندما يتم إجراء نفس لحام شرائح GMAW في مواضع مختلفة على الفولاذ الهيكلي (S355):
- مستوي (1ف): أدنى المسامية, أعمق اختراق, أعلى سرعة السفر
- أفقي (2ف): ~10% أبطأ; خطر تقويض إصبع القدم العلوي البسيط
- رَأسِيّ (3ز): ~30% أبطأ; يتطلب التحكم في النسج لمنع اللفة الباردة
- النفقات العامة (4ف): ~45% أبطأ; أعلى المسامية ومخاطر عدم الانصهار
تتوافق هذه الملاحظات الميدانية مع الدراسات التي راجعها النظراء والتي توضح أن اللحامات العلوية يمكن أن تظهر ما يصل إلى 40% مسامية أكثر من مكافئات الموضع المسطح عند مدخلات الحرارة المتطابقة. الآلية متسقة عبر العمليات - GMAW, فكاو, وحتى GTAW تُظهر جميعها تحكمًا متدهورًا في حمام السباحة مع تحرك الاتجاه بعيدًا عن المستوى المسطح.
الآثار التجارية مباشرة. كل نقطة مئوية من اللحام العلوي في المزيج الخاص بك هي نقطة مئوية من مخاطر إعادة العمل, تكلفة التفتيش, وجدولة التعرض. لتقديم عطاءات لمتجر رائع على الأعمال الهيكلية لـ AWS D1.1, حيث تكون عتبات الفحص البصري والموجات فوق الصوتية صارمة, يمكن لموضع اللحام أن يقرر ما إذا كان المشروع مربحًا أم خاسرًا.
2. لماذا يفشل اللحام خارج الموضع؟
آليات الفشل ميكانيكية, ليس خطأ المشغل:
2.1 تجمع الترهل والتسرب
في اللحام العلوي, يتجاوز وزن البركة المنصهرة ما يمكن أن يحمله التوتر السطحي. والنتيجة ترهل, التعزيز المفرط, أو التسرب الكامل لمعدن اللحام. يعوض عمال اللحام بتيار أقل وحركة أبطأ - مما يقلل من الاختراق ويخلق عيوبًا خاصة به.
2.2 التبريد غير المتماثل واللفة الباردة
في اللحام الرأسي, ترتفع الحرارة إلى المعدن المودع بالفعل. يؤدي هذا التدرج الحراري غير المتماثل إلى تصلب غير منتظم, زيادة خطر الإصابة بالبرد (عدم الانصهار عند اصبع القدم) - عيب مدفون لا يرى بالعين المجردة.
2.3 التدريع انقطاع الغاز
في المواقف العلوية والعمودية, يمكن أن يؤدي ارتفاع عمود البخار المعدني والغاز الساخن إلى إزعاج تغطية الغاز التدريع, سحب التلوث الجوي إلى حوض السباحة وتوليد المسامية.
2.4 التكلفة البشرية: التعب والسلامة
ما وراء المعادن, يحمل اللحام خارج الموقع تكلفة بشرية لا يمكن لأصحاب العمل المدركين لـ E-E-A-T تجاهلها. يعرض اللحام العلوي المشغل لتساقط الرذاذ والحرارة المشعة الشديدة من الأعلى, بينما تسبب الأوضاع الرأسية والعلوية إرهاقًا للرقبة والكتف مما يؤدي إلى تدهور التقنية خلال نوبة عمل طويلة. لا ينفصل الإرهاق عن الجودة، فهو مساهم مباشر في معدلات العيوب الموضحة أعلاه. عن طريق تحويل المفاصل إلى الوضع المسطح, يقوم أداة تحديد الموضع أيضًا بتحويل مهمة معادية هندسيًا إلى مهمة خاضعة للرقابة, واحد قابل للتكرار, وهذا هو السبب في أن مهندسي السلامة يصنفون أدوات تحديد المواقع بشكل متزايد على أنها تدخل مريح أساسي وليس مجرد أداة إنتاجية.
3. كيف يقوم محدد الموضع بتحويل كل مفصل إلى موضع مسطح
يقوم محدد موضع اللحام بحل هذه المشكلة من السبب الجذري. بدلاً من مطالبة اللحام أو الروبوت بمحاربة الجاذبية, يقوم بتدوير قطعة العمل بحيث يتم عرض كل مفصل في المسطح (1ع/1ف) توجيه.
3.1 الآلية
ضع في اعتبارك شعاعًا هيكليًا يتطلب لحامًا على الوجوه الأربعة. بدون مناور, يقلبها المحل برافعة علوية بين كل وجه - إضافة 5 ل 15 دقائق من التوقف غير اللحام لكل الوجه, وإجبار وجهين على الأقل على الوضع الرأسي أو العلوي. مع ميضعة غراب الرأس (مثل ROBOPTIX B001, تم تصنيفها من 500 إلى 1000 كجم مع إمكانية تكرار ± 0.05 مم عند R350), يتم تركيب الشعاع مرة واحدة ويتم تدويره بشكل مستمر. يتم لحام كل وجه بشكل مسطح.
النتيجة الميدانية: تعمل المتاجر التي تستخدم أدوات تحديد المواقع لتصنيع الحزم عادةً على زيادة وقت تشغيل القوس من ~40% إلى ~70% من الوردية, لأنه تم التخلص من إعادة التموضع المعتمدة على الرافعة.
3.2 اللحام المستمر على الأجزاء الأسطوانية
للأنابيب وقذائف أوعية الضغط, يقوم محدد الموضع المنسق بتدوير الأسطوانة بينما يحمل الروبوت الشعلة في الوضع الأمثل عند الساعة 12. والنتيجة هي واحدة, التماس غير المنقطع مع اختراق موحد - من المستحيل تحقيقه عن طريق إعادة وضع قطعة العمل الثابتة.
3.3 اختيار هندسة الموضع الصحيح
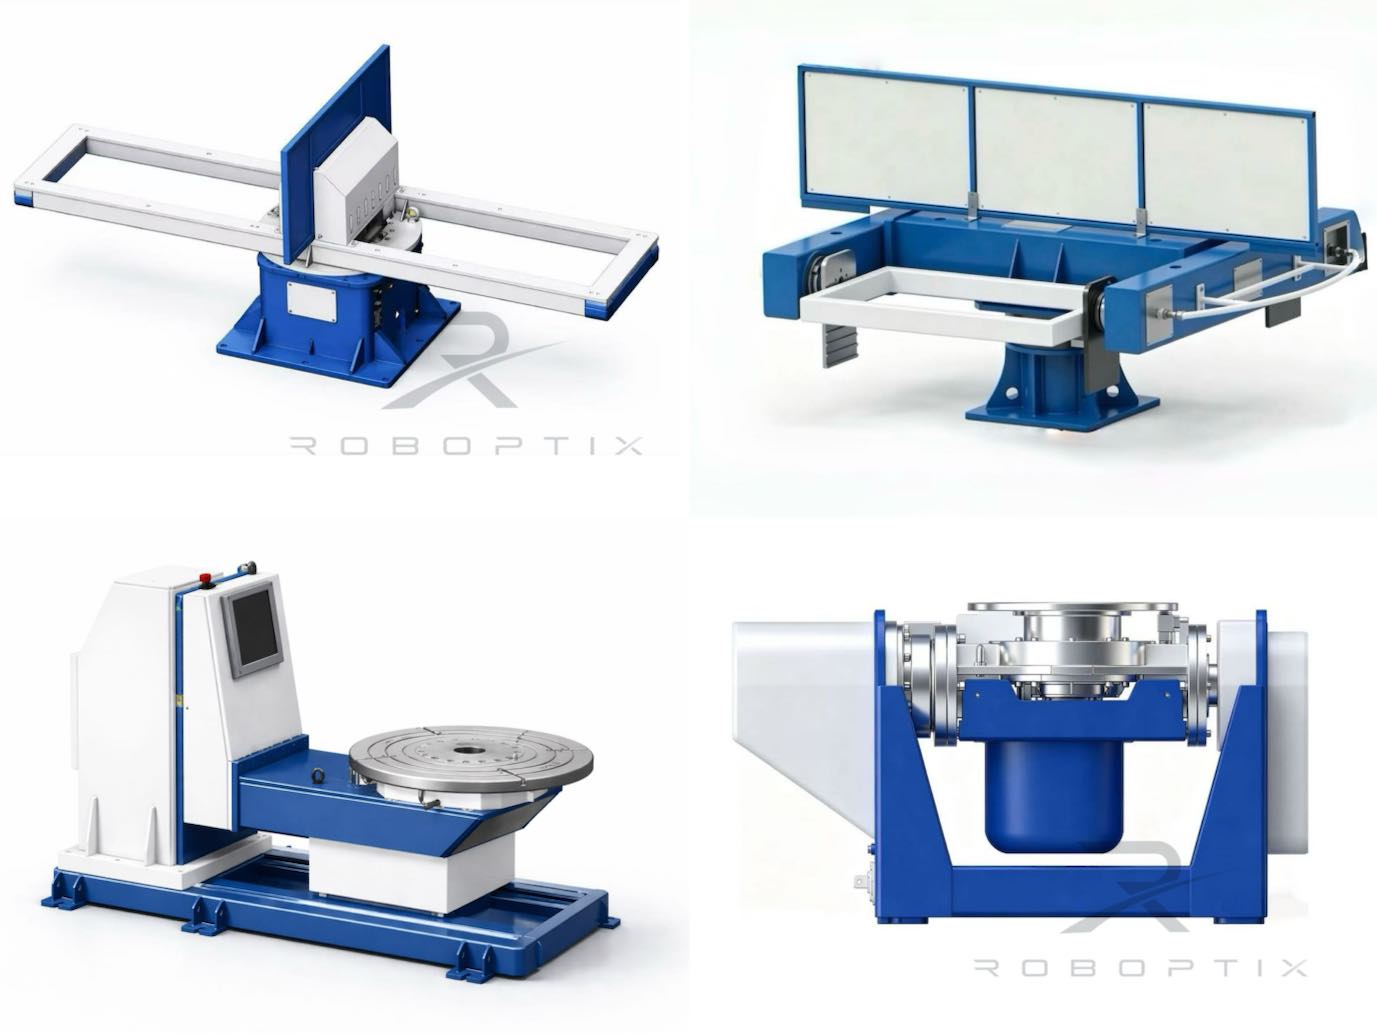
مبدأ التحويل عالمي, لكن الأجهزة تختلف حسب شكل الجزء. وحدات غراب الرأس (روبوتيكس B001-B004) تناسب أعضاء طويلة تشبه الشعاع تدور حول محور أفقي. تضيف أدوات تحديد الموضع القابلة للإمالة من النوع L محور إمالة لأعمال اللوحة التي تحتاج إلى الوصول إلى وجوه متعددة دون إعادة التثبيت. تدعم الوحدات ذات العمود المزدوج من النوع U حجمًا كبيرًا جدًا, صناعات ثقيلة - شائعة في إنتاج أبراج الرياح وأوعية الضغط - حيث يحتاج كلا الطرفين إلى الدعم. يضمن تحديد الشكل الهندسي الصحيح إمكانية وضع الجزء في الوضع المسطح لكل مفصل, وهو بيت القصيد من التمرين.
4. مكاسب الجودة القابلة للقياس
إن تحسين الجودة من خلال تحويل الموضع ليس أمرًا نظريًا. النتائج النموذجية بعد دمج جهاز تحديد الموضع في خلية اللحام الآلية:
| متري | يدوي / لا مناور | مع مناور |
| عائد التمريرة الأولى | 70-85% | 95-98% |
| عيوب اللحام العلوية | عالي (خط الأساس) | بالقرب من الصفر (تم تحويله الى 1G) |
| سرعة السفر (متوسط) | خط الأساس | أسرع بما يصل إلى 1.4× |
| يتحرك الرافعة / يحول | 15-30 | 1-3 |
للأعمال التي تتطلب تعليمات برمجية هامة — أوعية الضغط بموجب القسم الثامن من ASME, أو الاتصالات الهيكلية ضمن AWS D1.1 — الفرق بين أ 75% و أ 97% يُترجم عائد التمريرة الأولى مباشرةً إلى تكاليف الفحص, عمالة إصلاح, ومخاطر التسليم.
4.1 مثال عملي
فكر في اللحام المُصنع 500 تجميعات قوس متطابقة شهريا, كل منها مزود بأربعة شرائح لحام. ملحومة يدويًا في أوضاع مختلطة, افترض أ 78% عائد التمريرة الأولى و 25 دقائق من إعادة التموضع المعتمد على الرافعة لكل وحدة. تحويل إلى خلية ميضعة في 96% العائد مع التحميل لمدة دقيقة واحدة يزيل تقريبا 120 ساعة شهريًا من إعادة ضبط وقت التوقف عن العمل وقطع اللحام الإصلاحي بأكثر من النصف. زيادة الجودة وزيادة الإنتاجية - عدد أقل من الإصلاحات يعني المزيد من القدرة على تلبية الطلبات الجديدة, ليس فقط الأجزاء الأنظف. ولهذا السبب يظهر تحويل الموضع بانتظام في الجزء العلوي من مبررات عائد الاستثمار لخلايا اللحام الآلية, مستقلة عن مدخرات العمالة التي تهيمن على معظم الحالات التجارية.
5. تكامل الروبوت يضاعف الفائدة
عندما يتم دمج محدد الموضع كمحور خارجي للروبوت (عبر EtherCAT أو واجهة وحدة التحكم الأصلية), مركبات كسب الجودة:
- حركة متزامنة: يتحرك الروبوت وجهاز تحديد المواقع كسلسلة حركية واحدة, الحفاظ على الشعلة بزاوية مثالية ثابتة طوال عملية اللحام.
- التكرار: تحافظ أدوات تحديد الموضع المؤازرة ROBOPTIX على الوضع الزاوي حتى ±0.05 مم عند R350 - تقريبًا 0.008 درجة - بحيث يتم لحام كل جزء بنفس الطريقة, اتجاه الجاذبية المواتية.
- استقلال المشغل: لم تعد الجودة تعتمد على قدرة عامل اللحام الفردي على إدارة حوض السباحة العلوي. يجعل محدد الموضع الوضع السهل هو الموضع الوحيد.
6. عندما لا تحتاج إلى أداة تحديد الموضع
يطالب بالصدق: إن أداة تحديد الموضع ليست دائمًا الاستثمار الصحيح. قد لا تحتاج إلى واحدة إذا:
- الأجزاء الخاصة بك صغيرة ويمكن وضعها يدويًا في اتجاه مسطح بسعر رخيص
- حجم الإنتاج منخفض ووقت التوقف عن العمل عند تغيير موضع الرافعة مقبول
- يمكن بالفعل الوصول إلى جميع اللحامات الخاصة بك بشكل طبيعي في وضع مسطح أو أفقي
لو, لكن, كنت لحام بشكل روتيني كبيرة, ثقيل, أو الأجزاء متعددة الأوجه - أو أنك تسعى للحصول على شهادة اللحام الآلي لأعمال التعليمات البرمجية - يعد تحويل الموضع هو أعلى تغيير يمكنك إجراؤه.
الأسئلة المتداولة
س: ماذا يفعل 1G, 2ز, 3ز, 4G يعني في اللحام?
أ: وهي عبارة عن مواضع لحام AWS/ASME تصف اتجاه المفصل بالنسبة للجاذبية. 1G مسطح (أسهل), 4G هو النفقات العامة (أصعب). كل خطوة للأعلى تعني أن الجاذبية تعمل بقوة أكبر ضد البركة المنصهرة, زيادة خطر الخلل.
س: كم يقلل موضع اللحام من العيوب?
أ: في عمليات النشر الميدانية ROBOPTIX, أدى تحويل اللحامات العلوية والرأسية إلى الوضع المسطح إلى زيادة إنتاجية التمريرة الأولى من حوالي 70-85% إلى 95-98%, مع انخفاض مسامية اللحام العلوي نحو الصفر. تختلف النتائج حسب العملية والمواد.
س: يمكن لجهاز تحديد الموضع لحام الأنابيب في وضع 6G?
أ: أداة تحديد الموضع لا تجعلك تلحم في 6G - فهي تتيح لك تجنب ذلك. عن طريق تدوير الأنبوب, يتم تثبيت المفصل بالزاوية المثلى (بفعالية 1G) لكامل التماس, القضاء على الحاجة إلى اجتياز المواقف الثابتة الصعبة.
س: هو موضع يستحق كل هذا العناء لأجزاء صغيرة?
أ: عادة لا. للأجزاء الصغيرة التي يمكن قلبها يدويًا إلى وضع مسطح, مشكلة إعادة تموضع الرافعة التي يحلها محدد الموضع غير موجودة. أدوات تحديد المواقع تؤتي ثمارها بشكل كبير, ثقيل, أو اللحامات متعددة الوجوه حيث تكون عملية إعادة التموضع بطيئة, تعتمد على الرافعة, أو غير آمنة جسديا.
س: هل يساعد تحويل الموضع في اللحام الآلي على وجه التحديد?
أ: نعم، حتى أكثر من اللحام اليدوي. يقوم الروبوت بتنفيذ مسار مبرمج بمعلمات ثابتة; إذا كان المفصل خارج موضعه, لا يستطيع الروبوت "التعويض" بالطريقة التي قد يفعلها عامل اللحام الماهر. إن دمج أداة تحديد الموضع كمحور خارجي متزامن يتيح للروبوت لحام كل مفصل بشكل مسطح, جعل الجودة متسقة ومستقلة عن تعقيد الأجزاء.
بحاجة إلى مساعدة في تحويل اللحامات العلوية إلى مسطحة?
اتصال روبوتيكس للحصول على تحليل اختيار محدد الموضع مجانًا استنادًا إلى هندسة الجزء الفعلي وحجم الإنتاج.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
المشاركات ذات الصلة

دليل صيانة خلية اللحام الروبوتية: أفضل الممارسات, جدول & استكشاف الأخطاء وإصلاحها 2026
التدقيق قبل الشراء: قائمة مرجعية لزيارة المصنع وبروتوكول اختبار مقاعد البدلاء لمشتري أدوات تحديد موضع اللحام

إتقان اللحام بالليزر الروبوتي: 10 نصائح عملية لتحقيق أقصى قدر من الأداء وعائد الاستثمار
جولة مقابل مستطيلة مقابل غير منتظمة: مطابقة تكوين ميضعة اللحام لهندسة قطعة العمل
عائد الاستثمار لخلية اللحام الروبوتية غير المبرمجة: دليل عملي لتطبيقات الفولاذ الإنشائي