


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



الرأس و Tailstock مقابل. النوع L مقابل. محدد موضع الروبوت من النوع U: كيفية الاختيار حسب شكل قطعة العمل
ابدأ بقطعة العمل, ليس الآلة
السؤال الأكثر شيوعًا الذي نتلقاه من المصانع التي تقوم بتقييم أجهزة تحديد موضع الروبوت هو: “أيهما أفضل - غراب الرأس أو الذيل أم النوع U?” السؤال نفسه تم صياغته بشكل غير صحيح. السؤال الصحيح هو: كيف تبدو قطعة العمل الخاصة بي, والموضع الذي تم تصميمه لذلك?
يعتبر غراب الرأس والذيل هو الحل الأمثل لقذائف أوعية الضغط - وهو عديم الفائدة تقريبًا بالنسبة لأقواس السيارات. يتفوق النوع U في المكونات متعددة الأوجه التي يتراوح وزنها بين 300 و1000 كجم - ولا يمكنه التعامل مع أنبوب بطول 3 أمتار عند أي معدل حمولة صافية. تتناول هذه المقالة الاختيار بالطريقة التي يفكر بها المشتري فعليًا: بدءا من الشغل. لكل فئة من فئات الشغل الست الشائعة, نحدد نوع الموضع الصحيح, اشرح لماذا, ودعمها بنتائج الإنتاج الموثقة من التركيبات الحقيقية.
| العلاقة بدليل الاختيار الكامل: هذا هو الرفيق سريع القرار ل 2026 دليل المشتري لأداة تحديد موضع الروبوت: الجميع 5 مقارنة الأنواع. إذا كنت تريد تفاصيل فنية أعمق حول كل نوع, انظر تلك المقالة. هذا يوصلك إلى توصية أدناه 10 دقائق. |
جدول المباراة السريعة: ابحث عن فئة قطعة العمل الخاصة بك
تنقسم الغالبية العظمى من قطع عمل اللحام الصناعية إلى واحدة من ست فئات. تحديد موقع لك أدناه:
| وصف الشغل | أمثلة نموذجية | الاختيار الأول | الاختيار الثاني | اِسْتَبْعَد |
| طويل, أنبوبي, متماثل محوريًا - كلا الطرفين يمكن الإمساك بهما | أوعية الضغط, مهاوي, أقسام البرج, مكبات الأنابيب | الرأس و الذيل (سلسلة ب) | نوع H (قسم دائري) | نوع U, ثلاثة محاور |
| القرص, جرس, أو الهندسة المستوية - نسبة الارتفاع إلى القطر منخفضة | الشفاه, إطارات دائرية, صواني بطارية EV | جدول التدوير من النوع H (سلسلة H) | الرأس و الذيل (صغير) | ثلاثة محاور |
| متعدد الوجه, 300-1000 كجم, اللحام النقي | بين قوسين السيارات, إطارات الصك, لوحات تركيب المعدات | U-نوع ثنائي المحور (سلسلة U) | النوع L | الرأس و الذيل |
| متعدد الوجه, 300-1500 كجم, لحام + التجمع في نفس المحطة | إطارات حزمة بطارية EV, إطارات الدراجات النارية, هياكل الألومنيوم | L-نوع ثنائي المحور (سلسلة L) | نوع U | الرأس و الذيل |
| معقدة متعددة الوجوه, 500-2000 كجم, اللحامات الثقيلة | طفرات حفارة, أذرع الرافعة, إطارات توربينات الرياح | ثلاثة محاور (بي008-بي012) | الرأس و الذيل (هيئة الطفرة) | نوع H, نوع U |
| الشغل زيادة الوزن, >2,000 كجم | أوعية الضغط الثقيل, العقد الهيكلية الكبيرة, الإطارات الصناعية | ثقيلة الرأس و Tailstock (ب004) | ثلاثة محاور (ب008, ما يصل الى 2,000 كجم) | نوع U, ضوء من النوع H |
سيناريو 1: طويل, أنبوبي, أو قطع العمل المتناظرة محوريا
| مُستَحسَن: محدد موضع الروبوت للرأس والخلف (سلسلة ب) |
| قطع العمل النموذجية: قذائف أوعية الضغط (الحلقة والدرزات الطولية), مهاوي محرك كبيرة, أقسام برج توربينات الرياح, أنابيب ازدهار الآلات الهندسية, مجمعات الأنابيب التحدي الأساسي: إعادة التموضع اليدوي لـ أ 1,500 يتطلب غلاف وعاء الضغط الذي يبلغ كيلوغرامًا واحدًا رافعة واثنين من أدوات الحفر في كل قلب, المتوسط 20 دقائق لكل حدث. احتياجات قذيفة نموذجية 6 ل 8 إعادة تحديد موضع الأحداث في كل دورة - انتهى 2 ساعات من وقت القوس المفقود لكل مكون. النوع الموصى به: محدد موضع الروبوت للرأس والذيل - B001 / ب002 / ب004 لماذا: يقوم محدد الموضع بتدوير قطعة العمل بشكل مستمر على طول محورها الأساسي بينما يتتبع الروبوت خط التماس - وهو تطابق هندسي مثالي لعمليات اللحام المحيطية. يصل وقت القوس 85%+. يتم الانتهاء من كل التماس في وضع مسطح. النماذج المرجعية: مرك-B001 (500-1000 كجم, 0.05 مم@R350, 90درجة / ثانية, تمتد 2-3.5 م) / MRK-B002 (1,000-1500 كجم, 60درجة / ثانية) / مرك-B004 (1,500-5000 كجم, ± 0.075 مم عند R500, تمتد حتى 8 م) نتيجة موثقة: مُصنع أوعية الضغط في ساحل الخليج باستخدام MRK-B002: انخفض معدل المسامية على طبقات الحلقة من 9.2% ل 0.6%; زيادة الإنتاجية من 3 ل 7 المكونات لكل نوبة; تخفيض تكلفة إعادة العمل السنوية ل $142,000. |
عندما لا يكون الرأس وغراب الذيل مناسبين
- لا يمكن الإمساك بنهايات قطع العمل بشكل مركزي (مقطع عرضي غير منتظم, تفتق شديد)
- يتم إزاحة مركز الكتلة بشكل كبير عن محور الدوران، مما يخلق ديناميكيات دورانية خطيرة
- يتجاوز القطر الخارجي لقطعة العمل الحد الأقصى لقطر التأرجح للنموذج
سيناريو 2: القرص, جرس, أو قطع العمل المستوية
| مُستَحسَن: جدول التدوير المؤازر من النوع H (سلسلة H) |
| قطع العمل النموذجية: فلنجات بجميع المقاسات, إطارات هيكلية دائرية, صواني قاعدة حزمة بطارية EV, قبعات نهاية دائرية, أقسام الحلقة التحدي الأساسي: الفهرسة اليدوية أ 600 تأخذ شفة كجم بين مواضع اللحام في فتحة الترباس 3 ل 5 دقائق لكل مؤشر, يقدم الخطأ الزاوي, ويخلق التعب على مدى التحول الكامل. النوع الموصى به: جدول التدوير المؤازر من النوع H — H001 / ح004 / ح005 لماذا: يدور الجدول الدائري إلى كل موضع مفهرس بدقة مؤازرة (± 0.05 ملم) بينما تكون قطعة العمل مسطحة - بما يتوافق مع الاتجاه الطبيعي للقرص والأجزاء المستوية. لا حاجة للرفع أو الإمالة; أقل تكلفة تكامل لجميع الأنواع الخمسة. النماذج المرجعية: مرك-H001 (500-2000 كجم, ±0.05@R350, 60درجة / ثانية, الجدول له. 600-2000 ملم) / مرك-H004 (500-1500 كجم, الحد الأقصى للتأرجح ø2000 مم) / مرك-H005 (1,500-2000 كجم, الحد الأقصى للتأرجح ø3000 مم) نتيجة موثقة: ورشة تصنيع الحواف باستخدام MRK-H001: تمت زيادة إنتاج شفة التحول الفردي من 24 ل 47 وحدات (+96%); تم تحسين معدل نجاح فحص المرور الأول من 71% ل 97%. |
عندما لا يكون النوع H مناسبًا
- تتطلب قطعة العمل اللحام على الجوانب الجانبية أو الجانب السفلي، حيث يؤدي الدوران من النوع H إلى كشف السطح العلوي فقط
- تجاوز نسبة الارتفاع إلى القطر لقطعة العمل 0.8 — يتدهور الاستقرار الدوراني, زيادة المخاطر
سيناريو 3: مكونات متعددة الوجه, 300-1000 كجم, اللحام النقي
| مُستَحسَن: جهاز تحديد موضع الروبوت ثنائي المحور من النوع U (سلسلة U) |
| قطع العمل النموذجية: أقواس تعليق السيارات, لوحات تركيب الهيكل, إطارات لوحة العدادات, الجسم باللون الأبيض التجميعات الفرعية, معدات الإسكان اللحامات التحدي الأساسي: مع تركيبات ثابتة, 40– يتم تنفيذ 60% من وصلات اللحام على قوس رباعي الأوجه في أوضاع رأسية أو علوية. النتيجة: المسامية عند 8-12%, عدم انتظام الخرزة على اللحامات العمودية, وعدم الاتساق من التحول إلى التحول — كل ذلك بسبب الموقف, لا البرمجة. النوع الموصى به: جهاز تحديد موضع الروبوت ثنائي المحور من النوع U — U001 / U002 لماذا: محور الوجه J1 (±90 درجة) ومحور الدوران J2 (± 200 درجة) قم بإحضار أي وجه إلى موضع اللحام المسطح التصاعدي قبل كل تسلسل لحام. لا يلحم الروبوت أبدًا خارج موضعه. تتيح المساحة التي تبلغ حوالي 1.2 مترًا مربعًا وحدات متعددة جنبًا إلى جنب في خلية واحدة. النماذج المرجعية: مرك-U001 (300 كجم, ± 0.05 مم عند R250, J1: 30درجة / ثانية / 2,695 ن · م, J2: 60درجة / ثانية / 1,225 ن · م) / مرك-U002 (500-1000 كجم, اقلب ± 0.075 مم عند R500, الأدوات ± 0.05 مم @ R350, J2: 60درجة / ثانية) نتيجة موثقة: مورد كتيفة سيارات من المستوى 2 يستخدم وحدتين MRK-U002: انخفض معدل الخلل الإجمالي من 11.4% ل 1.8%; انخفضت تكلفة العمالة الشهرية لإعادة العمل من $28,400 ل $4,100; تم استرداد الاستثمار بالكامل في 6.1 شهور. |
عندما لا يكون النوع U مناسبًا
- يتجاوز وزن الشغل 1,000 كجم (U002 سقف الحمولة) — قم بالترقية إلى النوع L أو المحاور الثلاثة
- يتجاوز طول قطعة العمل الخلوص الداخلي للإطار على شكل حرف U - مما يؤدي إلى تداخل مع الإطار
- يلزم إجراء عملية تجميع متزامنة في نفس المحطة - لا يحتوي النوع U على وظيفة فهرسة التجميع
سيناريو 4: مكونات متعددة الوجه مع اللحام + التجمع في نفس المحطة
| مُستَحسَن: جهاز تحديد موضع الروبوت ثنائي المحور من النوع L (سلسلة L) |
| قطع العمل النموذجية: إطارات حزمة بطارية EV (الألومنيوم والصلب), الإطارات الرئيسية للدراجات النارية والدراجات, الهياكل الأساسية للمعدات متوسطة الحجم, أي قطعة عمل تتطلب إدخال الجوز, تحمل الصحافة صالح, أو تجميع الأجزاء في جهاز اللحام التحدي الأساسي: نقل أ 1,200 يضيف إطار حزمة البطارية كجم بين اللحام ومحطة التجميع 15 ل 20 دقائق من الوقت غير ذي القيمة المضافة لكل دورة, يتطلب رفع رافعة في كل اتجاه, ويدخل خطأ موضعي في كل عملية نقل. النوع الموصى به: جهاز تحديد موضع الروبوت ثنائي المحور من النوع L — L001 / L002 لماذا: يخدم محور الأدوات ذو الإطار L غرضًا مزدوجًا: تدوير قطعة العمل للوصول إلى اللحام متعدد الأوجه وفهرستها إلى مواضع دقيقة للتجميع. كلتا العمليتين تحدثان في نفس المباراة, القضاء على النقل بين المحطات. L002 عزم دوران الوجه 6,720 يتعامل N·m بشكل غير متماثل بشكل كبير 1,500 إطارات من الألومنيوم كجم. النماذج المرجعية: مرك-L001 (300-500 كجم, محور الأدوات ±0.05 مم@R350, اقلب ± 0.075 مم عند R500, دوران 60 درجة/ثانية) / MRK-L002 (1,500 كجم, عزم الدوران 3,960 ن · م, قلب عزم الدوران 6,720 ن · م, كابل أرضي لحام ≥75 مم²) نتيجة موثقة: شركة مصنعة لحزمة بطارية EV تستخدم MRK-L002: تم تقليل وقت دورة الوحدة الواحدة من 42 ل 28 دقائق (−33%); تم إلغاء محطتي نقل التجميع; توفير تكلفة العمالة السنوية $186,000. |
عندما لا يكون النوع L مناسبًا
- تطبيق اللحام النقي بدون متطلبات التجميع - عادةً ما يوفر النوع U كفاءة أفضل من حيث التكلفة
- يتطلب التطبيق زاوية قلاب أكبر من 90 درجة - يكون انتقال محور القلاب من النوع L محدودًا
سيناريو 5: اللحامات الثقيلة المعقدة, 500-2000 كجم
| مُستَحسَن: روبوت ثلاثي المحاور (سلسلة B008-B012) |
| قطع العمل النموذجية: أذرع ذراع الرافعة والغطاسات, أقسام ذراع الرافعة وحلقات الدوران, إطارات قاعدة توربينات الرياح, الهياكل الرئيسية لمعدات التعدين, التجميعات الدوارة لآلات الموانئ التحدي الأساسي: تتميز ذراع الرافعة المعقدة بوجود طبقات 6+ طائرات. يتطلب سير العمل التقليدي 4 ل 6 أحداث إعادة تموضع الرافعة في كل دورة, المتوسط 22 دقائق لكل منهما. إجمالي وقت إعادة التموضع لكل ذراع: 90 ل 130 قبل دقائق من أي لحام إضافي. النوع الموصى به: محدد موضع الروبوت ثلاثي المحاور — B009 / ب011 / ب008 لماذا: تعمل ثلاثة محاور مؤازرة منسقة على جلب أي خط على أي وجه إلى موضع اللحام المسطح بالتسلسل. يتم تحميل قطعة العمل مرة واحدة وتفريغها مرة واحدة - تتم معالجة كل عمليات إعادة ضبط الوجه بواسطة أداة تحديد الموضع. يصل التأرجح B008 5,000 مم; يحقق B009 وB011 إمكانية تكرار تبلغ ±0.03 مم. النماذج المرجعية: MRK-B008 (1,500-2000 كجم, دوران ± 0.05 مم @ R500, أرجوحة ø5000 مم, الأدوات 60 درجة / ثانية) / MRK-B009 (500-1000 كجم, دوران ± 0.03 مم @ R500, الأدوات 90 درجة / ثانية) / مرك-B011 (1,000-1500 كجم, دوران ± 0.03 مم @ R500, الأدوات 90 درجة / ثانية) نتيجة موثقة: مصنع لآلات البناء يستخدم MRK-B011 في إنتاج ذراع الحفارات: تم تخفيض عمليات الرافعة لكل نوبة عمل من 68 ل 8 (التحميل داخل / خارج فقط); تم تقصير دورة اللحام ذات الوحدة الواحدة من 4.2 ل 2.7 ساعات (−36%); ارتفع الإنتاج السنوي من 580 ل 890 وحدات. |
عندما لا يصلح ثلاثة محاور
- الشغل يتجاوز 2,000 كجم - قم بالتبديل إلى غراب الرأس والذيل للخدمة الشاقة (ب004: 5,000 سعة كجم)
- قطعة العمل عبارة عن أسطوانة أو قرص قياسي - لا يوجد ما يبرر تعقيد ثلاثة محاور وتكلفة; استخدم الرأس وغراب الذيل أو النوع H
سيناريو 6: قطع العمل ذات الوزن الزائد — أعلاه 2,000 كجم
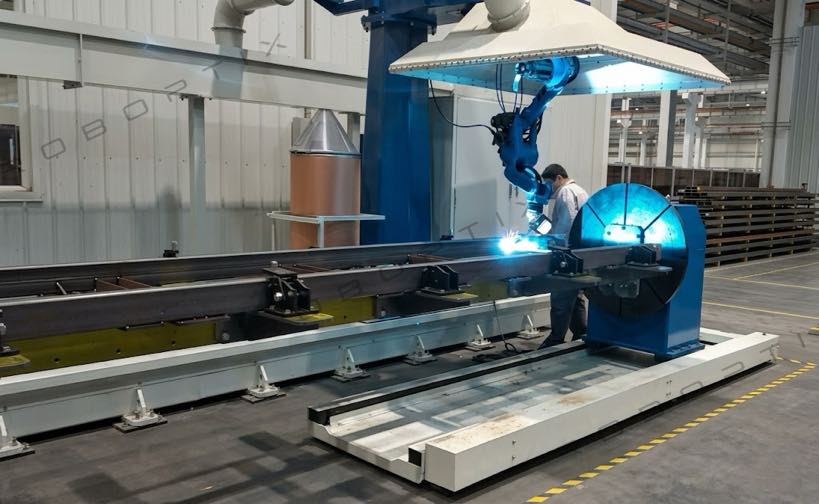
| مُستَحسَن: جهاز تحديد موضع الروبوت للرأس والخلف للخدمة الشاقة (مرك-B004) |
| قطع العمل النموذجية: تجميعات أوعية الضغط الثقيل (القطر 2 م+), أقسام خزان كبير, العقد الهيكلية الصناعية الثقيلة, جمعيات الصب واللحام الضخمة التحدي الأساسي: في الحمولات أعلاه 2,000 كجم, معظم أنواع أجهزة تحديد موضع الروبوت غير متطابقة مع المواصفات. التحدي الهندسي هو عزم دوران المحرك, قوة الكبح, وصلابة الامتداد عند القصور الذاتي الدوراني العالي - وليس فقط تصنيف الحمل الاسمي. النوع الموصى به: غراب الرأس والخلف للخدمة الشاقة — MRK-B004 لماذا: تم تقييمه لـ 1,500 ل 5,000 كجم مع مسافات من 3 م ل 8 م, مصممة لديناميات القصور الذاتي العالية لقطع العمل الأسطوانية ذات الوزن الزائد. التباطؤ المتحكم به عند 20°/s² يمنع تحول قطعة العمل. نموذج الكتالوج القياسي الوحيد الذي يغطي الأحمال المذكورة أعلاه 2,000 كجم في الإنتاج المستمر. النماذج المرجعية: مرك-B004 (1,500-5000 كجم, ± 0.075 مم عند R500, أقصى سرعة قلاب 30 درجة/ثانية, تسريع / ديسيل 20 درجة / ثانية², يمتد القياسية: 3 / 5 / 6 / 8 م) نتيجة موثقة: شركة صناعية ثقيلة تستخدم MRK-B004 (8 م فترة) على أقسام خزان سعة 4.2 طن: تم تقليل أحداث تغيير موضع الرافعة لكل نوبة عمل من 12 ل 0 منتصف الدورة; زيادة كفاءة اللحام 44%; تم حذف جميع سجلات حوادث السلامة المتعلقة بالرافعة في محطة العمل تلك. |
الرأس و Tailstock مقابل. النوع L مقابل. نوع U: المقارنة المباشرة
تولد هذه الأنواع الثلاثة معظم أسئلة الاختيار. جدول القرار الخماسي الأبعاد:
| البعد | الرأس و الذيل (ب) | L-نوع ثنائي المحور (ل) | U-نوع ثنائي المحور (ش) |
| شكل الشغل مناسب | ❌ متماثل محورياً فقط | ✅ متعدد الوجوه, متوسطة الحجم | ✅ متعدد الوجوه, صغير – متوسط |
| الحمولة القصوى | ✅ 5,000 كجم (ب004) | ⚪ 1,500 كجم (L002) | ❌ 1,000 كجم (U002) |
| يزيل اللحام العلوي | ⚪ طبقات محيطية فقط | ✅فعال متعدد الوجه | ✅ جميع الوجوه — J1+J2 |
| وظيفة التجميع في نفس المحطة | ❌ غير مدعوم | ✅محور الأدوات ثنائي الغرض | ❌ غير مدعوم |
| البصمة الأرضية | ❌ كبيرة (تمتد 2-8 م) | ⚪ متوسط | ✅ الأصغر (~1.2 متر مربع) |
| تعقيد التكامل | ✅ منخفض (محور واحد) | ⚪ متوسط (محورين) | ⚪ متوسط (محورين) |
| تكلفة الشراء النموذجية | ⚪ منتصف | ⚪ منتصف | ⚪ منتصف |
| أفضل ملاءمة للصناعة | أوعية الضغط, رياح, ماسورة | بطارية السيارة الكهربائية, دراجة نارية, الألومنيوم | بين قوسين السيارات, BIW |
⚪ = وسط بين الطرفين.
5 أسئلة لتأكيد اختيارك
| س1: هل يمكن إمساك طرفي قطعة العمل بشكل مركزي? → نعم: الرأس والغراب هو مرشح. لا: القضاء على الرأس وtailstock. Q2: هل وزن الشغل (بما في ذلك لاعبا أساسيا) يزيد عن 1,000 كجم? → نعم: القضاء على نوع U; تقييم النوع L, الرأس والذيل, أو ثلاثة محاور. س3: هل تتطلب قطعة الشغل عمليات لحام وتجميع في نفس المحطة؟? → نعم: النوع L هو المرشح الأساسي. س 4: يتم توزيع طبقات اللحام عبر 4 أو أكثر من وجوه? → نعم: القضاء على غراب الرأس والغراب ونوع H; تقييم نوع U, نوع L, أو ثلاثة محاور. س5: هو الحجم السنوي أعلاه 500 وحدات ذات متطلبات صارمة لتناسق موضع اللحام? → نعم: التحكم المنسق بالمحور إلزامي, ليس اختياريًا - تأكد من توافق العلامة التجارية للروبوت قبل الطلب. |
لست متأكدًا من الفئة التي تندرج فيها قطعة العمل الخاصة بك?
أرسل لنا رسمًا أو صورة لقطعة العمل مع الوزن وحجم الإنتاج الشهري. سيقوم فريقنا الهندسي بتحديد نوع Robot Positioner المناسب, تحديد النموذج الصحيح, وتقديم تقدير أولي لعائد الاستثمار - كتابيًا, داخل 24 ساعات العمل, دون أي تكلفة.
► أرسل تفاصيل قطعة العمل الخاصة بك للحصول على توصية اختيار مجانية
عن المؤلف
| خبرة & أوراق اعتماد متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع. يعتمد إطار عمل سيناريو قطعة العمل في هذه المقالة على استشارات الاختيار المقدمة إلى 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. تعكس جميع بيانات دراسة الحالة الموثقة, سجلات إنتاج مجهولة المصدر من المنشآت الفعلية. شركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم. جميع مواصفات المنتج مستمدة من H / ب / ل / أوراق بيانات سلسلة U. الشهادات: ايزو 9001:2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة جي جي بي 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة أنا ماذا — توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866) مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023) آخر تحديث: يمكن 2026 |
المشاركات ذات الصلة

كيف يمكّن اللحام بالليزر الآلي من تخفيف وزن السيارات: من الفولاذ عالي القوة إلى هياكل الألمنيوم

7روبوت المحور مقابل جسر الرافعة التقليدي: أيهما أفضل لخط اللحام أو مناولة المواد لديك؟?
خلية لحام روبوتية بدون برمجة: موجهة بالرؤية, لا تعليم قلادة

6 التحديات الشائعة في اللحام بالليزر الآلي وكيفية حلها

كيف تتشكل عيوب اللحام الآلي - وإلى أي مدى يمكن لجهاز تحديد موضع الروبوت إصلاحه?
