


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



جولة مقابل مستطيلة مقابل غير منتظمة: مطابقة تكوين ميضعة اللحام لهندسة قطعة العمل
معظم المشترين المواصفات أ مناور اللحام حسب الصناعة: "أقوم بأوعية الضغط,"أو" أنا في الفولاذ الهيكلي ". الصناعة هي تلميح مفيد للبدء, ليست قاعدة الاختيار. الدافع الحقيقي لاختيار محدد موضع اللحام هو الهندسة - شكل الجزء والمسار الذي يجب أن يتبعه اللحام. يمكن أن يأتي كل من الأنبوب الدائري والعارضة المستطيلة من "التصنيع الثقيل".,ومع ذلك فإنهم يطالبون بآلات مختلفة تمامًا, وشراء القطعة الخاطئة هو الفرق بين الخلية التي تقدم كل شقة ملحومة والخلية التي تحارب الجزء لمدة ثماني ساعات يوميا. تصنف هذه المقالة اللحامات إلى ثلاثة أشكال هندسية - مستديرة, مستطيلة, وغير منتظمة - ويطابق كل منها تكوين محدد موضع اللحام الذي يثبت اللحام في الشريط المسطح أو الأفقي (1ز/2 ز) مع أقل الدراما وأفضل التكرار.
إن المردود من الحصول على الهندسة الصحيحة هو الاتساق. أمسك اللحام في الوضع المسطح/الأفقي وستمسك بمتجه جاذبية شبه ثابت عند حوض السباحة - وهو المحدد الأكبر لاستقرار البركة. يُظهر العمل الذي تمت مراجعته من قبل النظراء سلوك حمام السباحة وجودة الخرزة تختلف بشكل حاد مع موضع اللحام (بارك وآخرون., 2019; ليو وآخرون., 2023). إن اختيار محدد موضع اللحام الذي يحافظ على شكلك المحدد في هذا النطاق المستقر هو الطريقة التي تحول بها هذا البحث إلى قاعدة لتصميم الخلية, وهي أيضًا الطريقة التي تتجنب بها الدفع مقابل القدرة التي لا تحتاج إليها.
ملحوظة: يعكس توجيه التكوين روبوتيكس عمليات نشر محدد موضع اللحام عبر الأنابيب, الهيكلية, وتصنيع اللحام المعقد, تمت الإشارة إليها بشكل ترافقي مع أبحاث سلوكيات التجمع المعتمدة على الموقف والتي تمت مراجعتها من قبل النظراء (بارك وآخرون., 2019; ليو وآخرون., 2023) و ايزو 9283 دقة متعددة المحاور .
1. لماذا الهندسة, ليست الصناعة, ينبغي أن يقود الاختيار
قد يحتاج مصنعان في نفس الصناعة إلى العكس مواضع اللحام. يقوم أحد ورش أوعية الضغط بلحام طبقات محيطية طويلة على أسطوانات - دوران خالص, أبسط حالة في الكتاب. فوهات اللحام الأخرى, السروج, والممرات على تلك السفن نفسها — غير منتظمة, العمل متعدد التوجهات الذي يحتاج إلى إعادة توجيه مستمر. "أوعية الضغط" تسمي القطاع; هندسة الجزء تسمي الآلة. ابدأ كل تحديد من شكل اللحام ومسار التماس, ثم دع الصناعة تعمل على تحسين التفاصيل: كود اللحام (ASME ثانية. VIII مقابل AWS D1.1 يغير احتياجات التثبيت والوصول), هدف الإنتاجية, ودورة العمل. متجر إنشاءات يقوم بتصنيع إطارات ثقيلة لمرة واحدة ومتجر إنشاءات يقوم بتركيب عوارض مقطورات متكررة قد يهبطان أيضًا على مواضع مختلفة على الرغم من مشاركة نفس الملصق - لأن أجزائهما ذات أشكال مختلفة, ليس لأن صناعتهم هي.
2. قطع العمل المستديرة: أنابيب, الدبابات, والدرزات الدورانية
الأجزاء المستديرة – الأنابيب, أنابيب, قذائف أوعية الضغط, أقسام برج الرياح, الدوارات - تشترك في هدية هيكلية واحدة: يمكن لحام التماس المحيطي في قطعة واحدة, موضع الشعلة ثابت بينما الجزء يدور تحته. اللحام يجلس في 12 الساعة في وضع مسطح (1ز) للتمرير بأكمله. هذا هو أنظف, الحالة الأكثر تكرارًا في جميع أعمال تحديد موضع اللحام, لأنه لا شيء يتعلق باتجاه اللحام يتغير مع دوران الجزء - الجاذبية, زاوية الشعلة, واتجاه السفر كلها ثابتة, وهو بالضبط شرط ارتباط الأبحاث بالتجمعات المستقرة.
2.1 أفضل التكوين: تحول رولز, غراب الرأس-تايلستوك, طاولات دوارة
- تحول القوائم: للقطر الكبير, اسطوانات رقيقة الجدران (الدبابات, أبراج الرياح, أنبوب ذو تجويف كبير), تقوم بكرات المحرك التي تعمل بالطاقة بالإضافة إلى بكرات التباطؤ بتدوير الغلاف. لا شيء يمسك الجزء, لذا فإن التشويه يكون في حده الأدنى ويكون التماس في الأعلى. مثالي عندما يكون الجزء كبيرًا جدًا أو حساسًا جدًا بحيث لا يمكن مضغه, وعندما تريد أداة تحديد موضع اللحام التي تتعامل مع مجموعة من الأقطار بدلاً من حجم ظرف ثابت واحد. قم بقياس عزم دوران محرك الأقراص لكتلة الجزء وسرعة الدوران المطلوبة; تنزلق اللفات ذات الطاقة المنخفضة وتختلف سرعة التماس, والذي يظهر على أنه اختراق غير متساو.
- غراب الرأس غراب الذيل: للأنابيب, أنابيب, و مهاوي, تشاك مدفوعة (غراب الرأس) بالإضافة إلى غراب الذيل الداعم الذي يقوم بتدوير الجزء بين المراكز. ال روبوتيكس B001-B004 سلسلة تناسب هنا. الأفضل عندما تحتاج إلى فهرسة زاويّة دقيقة بين التمريرات (على سبيل المثال, جذر محيطي, ثم صعدت تمريرات ملء حول المفصل) وإيجابية, محرك خالي من الانزلاق. غراب الذيل ليس اختياريًا للأجزاء الطويلة، فهو يحمل الجزء المتدلي الذي قد يؤدي إلى ناتئ الأنبوب.
- طاولة دوارة: للأجزاء الأسطوانية الأقصر, مناور الدوارة (تدور حول محور عمودي أو أفقي) يعطي بسيطة, لحام محيطي دقيق بدون إطار كامل للرأس والذيل. تعتبر الطاولة الدوارة ذات المحور الرأسي أيضًا الاختيار الطبيعي عندما يجب تحميل الجزء الدائري من الأعلى بواسطة رافعة أو روبوت.
2.2 المراقبات: الأنابيب الطويلة الكابولية, تشويه الجدار الرقيق
هناك وضعان للفشل يسيطران على العمل الدائري. أولاً, الأنبوب الطويل الذي يتم تدويره من أحد طرفيه يصبح ناتئًا فقط، حيث يتدلى الطرف البعيد وينجرف التماس بعيدًا عن الهدف (منطق الانقلاب من P05). ادعم دائمًا المسافات الطويلة باستخدام غراب الذيل أو مجموعة اللف الثانية; كقاعدة عملية, ادعم الجزء حيثما يسمح طوله غير المدعوم بانحراف أكثر من قدرتك على تحمل تتبع التماس. ثانية, تشوه الأصداف ذات الجدران الرقيقة تحت خط الحرارة - حيث يؤدي انكماش اللحام إلى سحب المفصل من المستوى المسطح أثناء تقدمك. التحكم في سرعة الدوران لإدخال الحرارة بشكل ثابت, واستخدم تتبع التماس بحيث تتبع الشعلة المفصل المتحرك بدلاً من نقطة ثابتة في الفضاء. الجولة هي الهندسة السهلة, ولكن فقط عندما يتم دعم الامتداد وتتبع الجدار.
3. قطع عمل مستطيلة: الفولاذ الهيكلي والإطارات
الأجزاء المستطيلة – الحزم, إطارات, لوحات, أقسام الصندوق - ليس لها محور دوران نظيف, لذلك لا يمكنك ببساطة تدويرها بنفس الطريقة التي تدور بها الأنبوب. بدلاً من ذلك، يمكنك إمالتها وقلبها لجلب كل لحام إلى الشريط المسطح أو الأفقي, ثم قم بالفهرسة إلى المفصل التالي. وظيفة محدد موضع اللحام هنا هي إعادة التوجيه, وليس الدوران المستمر, والقيمة تكمن في عدد الوجوه التي يمكن أن تظهر دون إعادة ضبط الرافعة. كل قلب يقوم به جهاز تحديد المواقع هو عبارة عن رافعة رافعة لا تدفع مقابلها, وعلى الإطار الطويل، تضيف هذه المصاعد ما يصل إلى ساعات حقيقية.
3.1 أفضل التكوين: النوع L, نوع H, إمالة وتدوير الجداول
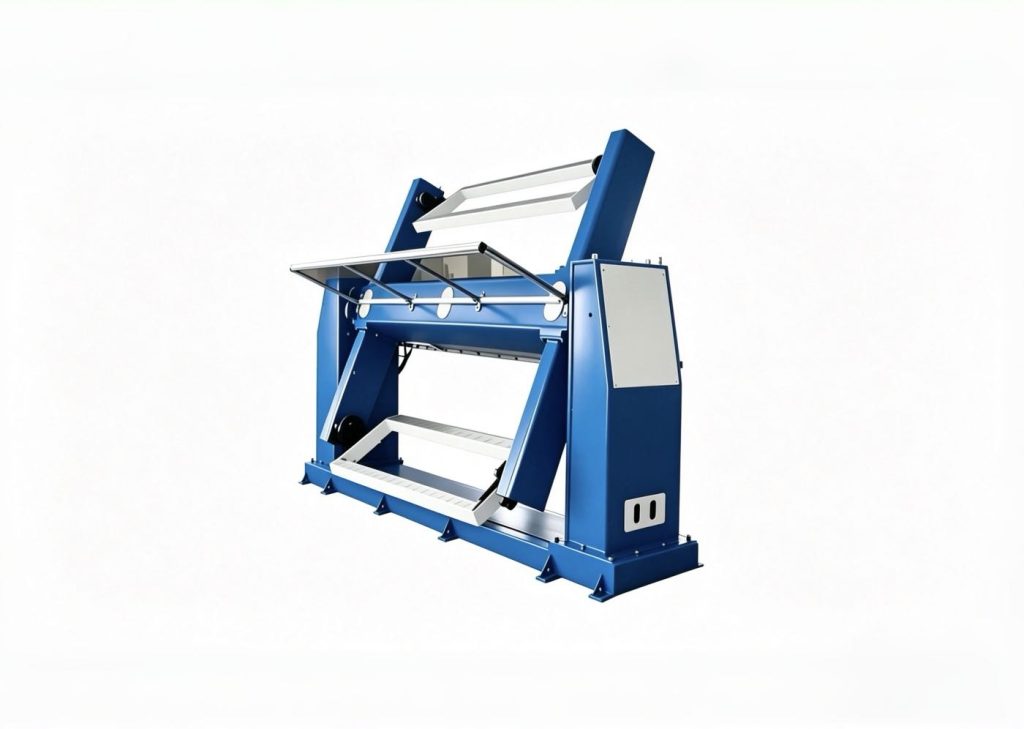
- محدد الموضع من النوع L: محور الميل بالإضافة إلى التدوير (عدد كبير) يقلب المحور شعاعًا أو إطارًا بحيث يظهر أي وجه مسطحًا. إنه العمود الفقري للصلب الهيكلي; تتعامل وحدات ROBOPTIX من النوع L مع الإطارات غير المتماثلة التي لا تستطيع الطاولة الدوارة العادية التعامل معها فعليًا, لأن محور الميل يحمل وزن الجزء بينما يقوم محور التدوير بفهرسته إلى اللحام التالي.
- نوع H / مزدوج: وحدتان متزامنتان للإمالة والتدوير تحملان قطعة طويلة من كلا الطرفين, تقاسم الحمل ولحظة الانقلاب (تحميل غريب الأطوار & لحظة الانقلاب: لماذا يفشل جهاز تحديد موضع اللحام سعة 2 طن في قطعة 2 طن) عبر محورين – ضروري لفترة طويلة, المقاطع الثقيلة حيث سيتم تحميل وحدة واحدة بشكل زائد أو قد يؤدي ذلك إلى تحريف الجزء. المزامنة مهمة: يجب أن يتحرك محورا الإمالة كمحور واحد أو أن تتغير رفوف العارضة وتتحول الدرزات.
- القرص الدوار + إمالة: لعمل اللوحة واللوحة, يوفر القرص الدوار المائل مساحات مسطحة كبيرة بكفاءة ويسهل تحميله برافعة علوية. إنه الاختيار العملي عندما تكون الأجزاء واسعة ورفيعة وتكون الدرزات في الغالب مستقيمة عبر الوجه.
3.2 المراقبات: تحميل غير متماثل, فهرسة المحطات المتعددة
الأجزاء المستطيلة عادة ما تكون غير متماثلة, لذا فإن مركز ثقلها يقع بعيدًا عن محور الدوران، وهي بالضبط الحالة التي تؤدي إلى تقليص القدرة الحقيقية (تحميل غريب الأطوار & لحظة الانقلاب: لماذا يفشل جهاز تحديد موضع اللحام سعة 2 طن في قطعة 2 طن). حجم محور الميل في لحظة الانقلاب, وليس على الكتلة: أ 2,000 إطار كجم الذي يجلس عليه CoG 0.5 م خارج محور الميل يعرض أ 1,000 كجم·م لحظة, وتلك اللحظة — وليس ال 2,000 كجم - هو ما يجب أن يحتفظ به جهاز تحديد الموضع دون ترهل. تتطلب الإطارات الطويلة أيضًا فهرسة متعددة المحطات: قم بتخطيط مسار محدد موضع اللحام بحيث يمكن الوصول إلى كل لحام في الوضع المسطح دون رفع الجزء لإعادة تثبيته. يكتسب النوع L مكانته من خلال إزالة عمليات إعادة ضبط الرافعة, والوقت الذي يتم توفيره غالبًا ما يكون هو العائد الحقيقي على الشراء.
4. قطع العمل غير النظامية: المسبوكات, اللحامات, أشكال مختلطة
الأجزاء غير النظامية – المسبوكات, اللحامات ملفقة معقدة, ملامح مختلطة - تحمل طبقات تغير اتجاهها على طولها. لا يوجد إعداد واحد للإمالة والتدوير يبقيها كلها مسطحة. تحتاج المستمر, إعادة توجيه قابلة للبرمجة: يجب أن "يتبع" محدد موضع اللحام عملية اللحام بشكل فعال, إعادة توجيه الجزء مع تقدم الشعلة. هذه هي الطبقة الأصعب, وأيضًا حيث يتوقف جهاز تحديد الموضع والروبوت عن كونهما آلتين منفصلتين (برمجة الحركة المنسقة: الروبوت والموضع كسلسلة حركية واحدة).

4.1 أفضل التكوين: 3-سيرفو المحور, محددات الموضع المنسقة بواسطة الروبوت
- 3-محور مضاعفات الموضع: إمالة + تناوب + يتيح محور التدوير الخطي أو الثانوي لوحدة التحكم توجيه أي محيط تقريبًا. تناسب هنا وحدات المؤازرة متعددة المحاور ROBOPTIX B008–B012, بدقة للحفاظ على الاتجاه من خلال المسارات المعقدة (تم التحقق منها حسب ISO 9283). عادةً ما تكون ثلاثة محاور هي الحد الأدنى للحفاظ على خط ثلاثي الأبعاد حقيقي في الشريط المسطح أثناء انتقاله.
- جهاز تحديد المواقع المنسق بالروبوت: قم بتعريف أداة تحديد الموضع كمحور خارجي في وحدة تحكم الروبوت بحيث يتحرك كلاهما كسلسلة حركية واحدة ( برمجة الحركة المنسقة: الروبوت والموضع كسلسلة حركية واحدة). يتتبع الروبوت خط التماس بينما يحافظ جهاز تحديد الموضع على اتجاهه - وهي الطريقة العملية الوحيدة للحام الخطوط ثلاثية الأبعاد بجودة الإنتاج, مع سرعة النقطة المركزية الثابتة للأداة وعدم وجود عيوب في إعادة التشغيل على البارد. هذا هو المكان الذي تلتقي فيه المقالات السابقة: التنسيق والتحقق (برمجة الحركة المنسقة: الروبوت والموضع كسلسلة حركية واحدة) هي التي تجعل الخلية ذات الأجزاء غير المنتظمة تعمل فعليًا في الإنتاج.
4.2 المراقبات: تغيير CoG, تجنب التفرد
كما يدور جزء غير منتظم, يتحرك مركز ثقلها, ومن ثم يتغير الحمل على كل محور خلال الدورة - تحقق من السعة عند أسوأ زاوية, ليس المتوسط (تحميل غريب الأطوار & لحظة الانقلاب: لماذا يفشل جهاز تحديد موضع اللحام سعة 2 طن في قطعة 2 طن), لأن محدد الموضع قد يكون جيدًا في اتجاه واحد ومثقلًا في اتجاه آخر. تصل الوحدات متعددة المحاور أيضًا إلى اتجاهات فردية حيث تفقد السلطة الميكانيكية; تخطيط المسارات لتجنبها, أو إضافة محور زائدة عن الحاجة. ارتفاع تعقيد البرنامج وتكلفة المعايرة مع عدد المحاور, لذا احتفظ بهذا المستوى للأجزاء التي تحتاج إليها حقًا بدلاً من العمل الذي يمكن لآلة أبسط التعامل معه - قد يكون النوع L الذي يقلب قالبًا شبه مستطيل الشكل أرخص وبنفس الجودة.
5. إطار القرار: الهندسة → التكوين
استخدم الجدول أدناه كمرشح أول, ليس حكما. العديد من الأجزاء الحقيقية هي أجزاء هجينة - إطار مستطيل ذو رؤوس مستديرة, دبابة ذات فوهات غير منتظمة، والإجابة الصحيحة غالبًا ما تكون من المستوى الأعلى. عندما تكون في شك, حجم لأصعب التماس, ليس المتوسط, وتذكر أن جهاز تحديد موضع اللحام الأكثر قدرة يغطي أيضًا عملك المستقبلي, وهو أصل حقيقي عندما تكون الأوامر غير مؤكدة.
| هندسة الشغل | مناور الموصى بها | لماذا يعمل | المراقبة الأولية |
| دائري / أسطواني (أنابيب, الدبابات, قذائف) | تحول القوائم أو غراب الرأس | يبقى التماس في الأعلى بشكل مسطح (1ز) مع دوران بسيط | دعم فترات طويلة; تشويه الجدار الرقيق |
| مستطيلة / طبق (الحزم, إطارات) | إمالة وتدوير من النوع L أو النوع H | الوجه/الميل لتقديم كل وجه مسطحًا | CoG غير المتماثلة → لحظة الانقلاب |
| غير منتظم / 3د (المسبوكات, مختلط) | 3-مؤازرة المحور أو منسقة بالروبوت | إعادة التوجيه المستمر يتبع التماس | تغيير CoG; التفرد; تكلفة البرنامج |
6. كيفية تحديد الهندسة الخاصة بك (خطوة عملية للمشترين)
هذه هي الخطوة التي يخطئ فيها الاختيار في أغلب الأحيان: يصف المشترون الأجزاء بالاسم - "قوس".,""متعدد"" - بدلاً من الهندسة ومسار التماس. قبل أن تطلب من المورد جهاز تحديد موضع اللحام, تميز بثلاثة أشياء. أولاً, الشكل المهيمن: هل يدور التماس حول محور الدوران؟ (دائري), عبر الوجوه يجب عليك الوجه (مستطيلة), أو على طول محيط لا يبقى ساكنًا أبدًا (غير منتظم)? ثانية, طول التماس وعدد الاتجاهات التي يمر بها; التماس الذي يبقى في شريط واحد يكون مستطيلاً وبسيطًا, واحد يدور خلال ثلاثة غير منتظم. ثالث, كتلة الجزء ومركز ثقله عند كل لحام, لأن هذا يدفع قواعد التحميل (تحميل غريب الأطوار & لحظة الانقلاب: لماذا يفشل جهاز تحديد موضع اللحام سعة 2 طن في قطعة 2 طن). قم بتدوين هذا كملف تعريف جزء من صفحة واحدة وعادةً ما يتم اختيار التكوين بنفسه - ويمكنك تسليم نفس الملف الشخصي إلى ثلاثة موردين وأخيرًا المقارنة بين المثل والمثل, بدلا من مقارنة ثلاثة افتراضات مختلفة.
7. كيف تلبي الهندسة قواعد التحميل والدقة
إن اختيار الهندسة والقواعد السابقة في هذه السلسلة هي نفس القرار الذي يتم رؤيته من جانبين. يعد الجزء الدائري من بكرات الدوران سهلاً على محدد موضع اللحام على وجه التحديد لأنه يحافظ على اللحام في الوضع المسطح والحمل متماثل - لحظة انقلاب منخفضة (تحميل غريب الأطوار & لحظة الانقلاب: لماذا يفشل جهاز تحديد موضع اللحام سعة 2 طن في قطعة 2 طن) وبسيطة, حركة متكررة ورخيصة الثمن للتحقق منها . يعد الجزء غير المنتظم على جهاز مؤازر ثلاثي المحاور أمرًا صعبًا لأنه يحارب كليهما: يقوم مركز الجاذبية المتحرك بتحميل المحاور بشكل غير متساو, وإعادة التوجيه المستمر يتطلب ضيقا, دقة التحقق منها (هل يمكنك الوثوق بورقة المواصفات؟? التحقق من دقة محدد موضع اللحام باستخدام أجهزة تتبع الليزر وISO 9283) من وحدة متعددة المحاور. إن اختيار الشكل الهندسي أولاً هو الطريقة التي يمكنك من خلالها التحكم في تلك القيود الأخرى بدلاً من اكتشافها بعد التشغيل, عندما لم يعد تغيير الجهاز خيارًا والتكلفة عبارة عن خط لا يمكنك إلغاء شرائه.
8. مثال ميداني: خلية واحدة, ثلاث هندسات
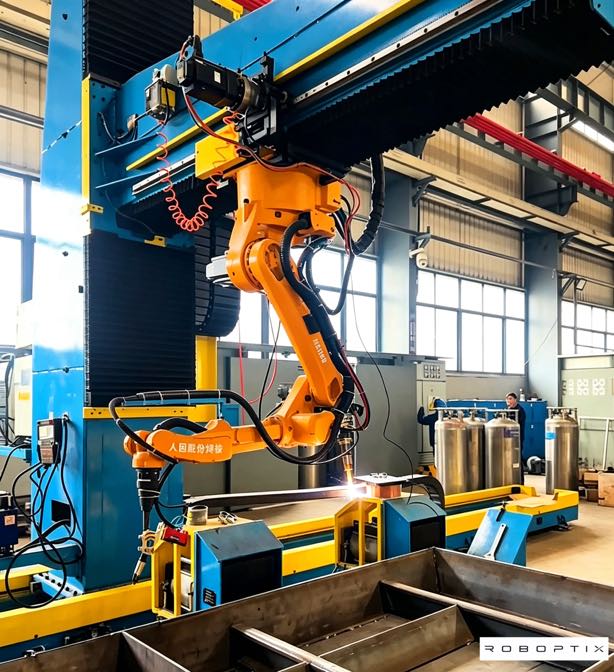
قام أحد عملاء ROBOPTIX ببناء ثلاث مجموعات منتجات في طابق واحد: مكبات الأنابيب (دائري), إطارات المقطورة (مستطيلة), ومساكن المضخة (غير منتظم). لقد قاموا في البداية بتشغيل الثلاثة جميعًا على جهاز تحديد موضع واحد من النوع L - وهو الجهاز الوحيد الذي يمتلكونه. بكرات الأنابيب ملحومة بشكل سيء: قام النوع L بقلبها بدلاً من تدويرها, ترك طبقات محيطية في حرج, المواضع العلوية جزئيًا مع عيوب إعادة التشغيل الباردة وعائد التمريرة الأولى في الثمانينيات المنخفضة. الإطارات كانت مقبولة, وكانت المساكن الأسوأ على الإطلاق, تحتاج إلى تغيير موضع يدوي مستمر. إعادة التكوين إلى غراب الرأس غراب الذيل للمكبات, الحفاظ على النوع L للإطارات, وإضافة خلية مؤازرة ثلاثية المحاور للمبيتات رفعت إنتاجية التمريرة الأولى عبر الثلاثة جميعًا من الثمانينات المنخفضة إلى الأعلى 95%, وخفض وقت المناولة إلى النصف تقريبًا. الأجزاء لم تتغير أبدا; فعلت مباراة الهندسة. طابق واحد, ثلاث هندسات, ثلاثة مواضع لحام صحيحة - ودرس واضح حول الشكل, وليس القطاع, تقرر الخلية.
9. عندما لا تقرر الهندسة
الهندسة هي المرشح الأول, ليس الوحيد. الإنتاجية, مساحة الأرضية, ميزانية, وغالبًا ما يتجاوز توافق الروبوت مطابقة الكتاب المدرسي. قد يستمر متجر صغير يعمل في اللحام بإطارات مستطيلة في الغالب في شراء أجهزة مؤازرة ثلاثية المحاور متعددة الاستخدامات لأنها تغطي كل الأشكال الهندسية والأعمال المستقبلية - مما يدفع مقابل المرونة أكثر من تكلفة آلة الهندسة الفردية "المثالية", وهذه المرونة تشكل وسيلة تحوط عقلانية ضد الأوامر غير المؤكدة. والأجزاء المستديرة أو المستطيلة البسيطة جدًا ذات التسامح الفضفاض قد لا تحتاج إلى أجهزة دقيقة على الإطلاق; أداة تحديد موضع اللحام الأساسية تجعلها مسطحة بشكل جيد بما فيه الكفاية. استخدم الهندسة لتضييق المجال, ثم اسمحوا التكلفة, سعة, والتوافق إغلاق القرار. أسوأ نتيجة هي شراء الطبقة الخاطئة للسبب الصحيح – الإفراط في التحديد لأن الكتيب يخيفك, أو قللت من التحديد لأنك قمت بحفظ بند كلفك خلية فيما بعد.
الأسئلة المتداولة
س: كيف أختار أ مناور اللحام للأنابيب والخزانات المستديرة?
أ: استخدم التدوير, لا التقليب. تتناسب بكرات الخراطة مع الأسطوانات الكبيرة ذات الجدران الرقيقة مثل الخزانات وأبراج الرياح; غراب الرأس (تشاك مدفوعة بالإضافة إلى غراب الذيل) يناسب الأنابيب, أنابيب, والأعمدة التي تحتاج إلى فهرسة دقيقة. كلاهما يحافظ على التماس المحيطي في الأعلى في الوضع المسطح أثناء دوران الجزء, وكلاهما يتجنب إعادة ضبط الرافعة التي يتطلبها جهاز تحديد المواقع القائم على الوجه للحصول على خط دائري.
س: ما هو محدد موضع اللحام الأفضل للعوارض والإطارات الفولاذية الهيكلية?
أ: نوع L (إمالة + تناوب) يقلب محدد الموضع ويظهر كل وجه مسطحًا; يستفيد الأعضاء الطويلون أو الثقيلون من زوج من النوع H يتقاسم الحمل. حجم محور الميل في لحظة الانقلاب, لأن الأجزاء المستطيلة عادة ما تكون غير متماثلة وبعيدة عن المركز, ومركز الجاذبية – وليس الكتلة – هو ما يجب أن يحمله المحور دون تراجع.
س: متى أحتاج إلى محدد موضع لحام ثلاثي المحاور أو منسق بالروبوت?
أ: عندما يتغير اتجاه التماس على طول المسبوكات الجزء, اللحامات المعقدة, ملامح ثلاثية الأبعاد مختلطة - ولا يوجد إعداد واحد للإمالة والتدوير يبقيه مسطحًا. جهاز مؤازر ثلاثي المحاور أو أداة تحديد الموضع التي تم الإعلان عنها كمحور خارجي للروبوت يستمر في إعادة توجيه اللحام بشكل مستمر مع تقدم الشعلة, وهو الطريق العملي الوحيد للجودة على طبقات ثلاثية الأبعاد حقًا.
س: يمكن لجهاز تحديد موضع اللحام التعامل مع الأشكال الهندسية الثلاثة?
أ: يمكن لوحدة مؤازرة ثلاثية المحاور أو وحدة منسقة بواسطة الروبوت, لأنه يغطي نطاق التوجه للأنواع الأبسط. ولكنها تكلف أكثر وهي مبالغة بالنسبة للعمل الكبير الحجم الدائري أو المستطيل حيث تكون الآلة المخصصة أسرع وأرخص. قم بمطابقة محدد موضع اللحام مع هندستك المهيمنة; أضف التنوع فقط حيث تحتاج إليه حقًا, أو عندما تكون الطلبات المستقبلية غير مؤكدة.
الصناعة تقول لك القطاع; الهندسة تخبرك بالجهاز. تحتاج الأجزاء المستديرة إلى الدوران - لفات الدوران أو غراب الرأس - بحيث يظل التماس المحيطي مسطحًا أثناء دوران الجزء. تحتاج الأجزاء المستطيلة إلى إعادة التوجيه - إمالة من النوع L أو النوع H - لقلب كل لحام إلى الشريط المسطح. الأجزاء غير المنتظمة تريد الاستمرار, اتجاه قابل للبرمجة - مؤازر ثلاثي المحاور أو منسق بواسطة الروبوت - لمتابعة خط التماس الذي لا يظل ثابتًا أبدًا. قم بمطابقة التكوين مع الشكل وقم بتقديم كل لحام في الوضع المسطح/الأفقي المستقر بالجاذبية والذي يرتبط البحث بأحواض سباحة أفضل (حديقة, 2019; ليو, 2023).
يغطي ROBOPTIX جميع المستويات الثلاثة — أنظمة الرأس والذيل والدحرجة B001–B004 للعمل الدائري, وحدات من النوع L والنوع H للإطارات المستطيلة, وأجهزة تحديد موضع اللحام المؤازرة متعددة المحاور B008–B012 للخلايا غير المنتظمة والمنسقة بواسطة الروبوت - وبالتالي فإن التطابق الهندسي هو قرار كتالوج, ليس حلا وسطا. اكتب ملفًا شخصيًا لجزء من صفحة واحدة, مطابقتها للإطار أعلاه, وسيكون محدد موضع اللحام الذي تحدده هو الذي تلحم به بالفعل. المقال التالي (P09) يتحول من مطابقة الجهاز إلى مراجعة المورد: قائمة مرجعية لزيارة المصنع وبروتوكول اختبار البدلاء للمشترين الذين يرغبون في التحقق من البائع بنفس الطريقة التي يتحققون بها من الجهاز.
لست متأكدا من الطبقة التي تناسب الجزء الخاص بك?
يرسل روبوتيكس رسم اللحام ومسار التماس - سنقوم بمطابقة الهندسة مع التكوين وحجم الحمولة لك.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
مراجع
[1] حديقة, ج.-ح., كيم, ش., قمر, ه.-س., & كيم, م.-ح. (2019). تأثير الجاذبية على سلوك البركة المنصهرة وتحليل البنية المجهرية على مواضع اللحام المختلفة في لحام القوس المعدني بالغاز النبضي. العلوم التطبيقية, 9(21).
[2] ليو, ج., جيانغ, ف., تشين, س., شو, ب., تشانغ, ز., تشنغ, دبليو., & أماه, X. (2023). آليات تأثير الجاذبية على سلوك حوض اللحام وأداء خرزة اللحام في لحام قوس البلازما ذو القطبية المتغيرة عبر مواضع لحام مختلفة. مواد, 16(19).
[3] المنظمة الدولية للتوحيد القياسي. (1998). ايزو 9283:1998, التعامل مع الروبوتات الصناعية – معايير الأداء وطرق الاختبار ذات الصلة.
المشاركات ذات الصلة

كيفية اختيار نظام اللحام الآلي بالليزر المناسب لمصنعك

عائد الاستثمار لمواقف الروبوت: كم يكلفك اللحام اليدوي فعليًا؟?

اللحام اليدوي مقابل اللحام الآلي للصلب الإنشائي:متى تؤتي الأتمتة ثمارها؟?

كيف يتحكم ميضع اللحام في الجاذبية: فيزياء استقرار البركة وجودة اللحام
اللحام بالليزر الروبوتي: مبادئ, المزايا, والتطبيقات (2026 الدليل الكامل)
