


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



5 الأسباب التي تجعل لحام قطع العمل الكبيرة غير فعال - وكيف يحل جهاز تحديد الموضع الآلي كل منها
أزمة الإنتاجية المخفية في لحام قطع العمل الكبيرة
كان أحد مُصنعي أوعية الضغط في تكساس يدير نوبتين يوميًا, ستة أيام في الأسبوع. على الورق, بدت العملية مثمرة. في الممارسة العملية, كشفت دراسة الحركة الزمنية أن عمال اللحام يقضون أقل من 30% من ساعات عملهم اللحام فعلا. الباقي - إعادة التموضع, في انتظار الرافعات, تعديل التركيبات, إعادة صياغة التمريرات المحرجة - كانت نفايات غير مرئية مدمجة بعمق في العمليات اليومية لدرجة أن الفريق توقف عن رؤيتها.
هذا هو التحدي الحاسم المتمثل في لحام قطع العمل الكبيرة: الجزء الأكبر والأثقل, كلما زاد الوقت الذي يفقده الإنتاج في كل شيء ما عدا اللحام.
ازدهار الآلات الهندسية, أوعية الضغط, أبراج توربينات الرياح, هيكل السيارة الثقيلة, المقاطع الهيكلية للسفينة - هذه ليست مكونات يمكنك قلبها يدويًا, إعادة الوضع مع رقصة, أو اللحام من محطة ثابتة واحدة. يتطلب لحام قطع العمل الكبيرة رافعات علوية, التنسيق بين الأشخاص المتعددين, وقت الإعداد الممتد, والتسوية الموضعية المستمرة. وكل واحد من هذه المتطلبات يكلف وقتًا, مال, وجودة اللحام. وهذا هو بالضبط المكان الذي مواقف الروبوت يسلم تأثيره الأكبر.
بناء على البيانات التشغيلية من 1,500+ لقد حددنا مشاريع الأتمتة المكتملة - والتي تتضمن معظمها قطع عمل كبيرة أو ثقيلة خمسة أسباب جذرية بسبب عدم كفاءة لحام قطع العمل الكبيرة. تتناول هذه المقالة كل واحدة منها بعمق, يوفر بيانات الأداء الحقيقية, ويشرح كيفية الصحيح مواقف الروبوت التكوين يزيل المشكلة من مصدرها.
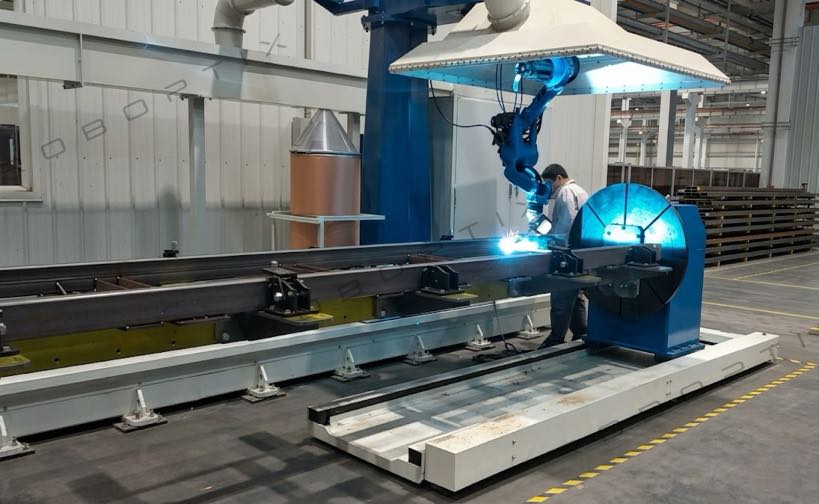
ال 5 الأسباب الأساسية لعدم كفاءة لحام قطع العمل الكبيرة
قبل دراسة كل سبب بالتفصيل, فيما يلي نظرة عامة منظمة على الأسباب الجذرية الخمسة وتأثيرها النموذجي على الكفاءة:
| # | السبب الجذري | فقدان الكفاءة النموذجي |
| 1 | الوزن العالي لقطعة العمل يجعل إعادة التموضع اليدوي غير عملي | 10-25% من وقت التحول الضائع لإعادة التموضع وحده |
| 2 | يؤدي وضع اللحام السيئ إلى تقليل وقت عمل القوس وجودة اللحام | قوس في الوقت المحدد أدناه 30%; معدل إعادة العمل 8-15% |
| 3 | تستهلك عمليات رفع الرافعة المتكررة وقت الإنتاج وتسبب المخاطر | 15-40 دقيقة لكل حدث إعادة تموضع; 20– 30% من الحوادث |
| 4 | يؤدي الوصول إلى وصلة اللحام عند زوايا دون المستوى الأمثل إلى إضعاف اللحامات | معدل الخلل أعلى بمقدار 2-4 مرات في اللحامات ذات الزاوية القسرية |
| 5 | يؤدي التنسيق بين عدة أشخاص إلى خلق فجوات في الجدولة والتعرض للسلامة | 15-20% من وقت الإنتاج الضائع بسبب تأخير التنسيق |
تحليل عميق: فهم كل سبب جذري
سبب 1: ارتفاع وزن قطعة العمل يجعل إعادة تحديد موضعها يدويًا غير عملي
أ 2,000 لا يتم تغيير موضع غلاف وعاء الضغط الذي يبلغ كيلوغرامًا بواسطة عاملين وقضيب نقب. يتطلب رافعة علوية, تزوير, الرافعات, نصاب, والوقت — قدرًا كبيرًا من الوقت. تُظهر بيانات الحركة الزمنية الصناعية المستمدة من ورش التصنيع الثقيلة أن إعادة وضع قطعة عمل كبيرة واحدة يستغرق متوسطًا يتراوح من 15 إلى 25 دقيقة لكل قلب عند إجرائه يدويًا بمساعدة الرافعة. في وردية عمل قياسية مدتها 8 ساعات، يتم إنتاج المكونات التي تتطلب 4-6 أحداث إعادة تموضع, وهذا يعني 60-150 دقيقة من الوقت غير المنتج لكل محطة.
فيزياء المشكلة تتراكم مع زيادة وزن الجزء. تزوير أ 500 يأخذ عنصر كجم 10 دقائق. أ 2,000 قد يستغرق مكون كجم 25 دقائق لنفس المهمة. العلاقة بين الوزن ووقت إعادة التموضع ليست خطية، بل تتدرج مع عدد الأشخاص المطلوبين, تعقيد المصعد, وخطوات إدارة المخاطر المطلوبة.
التأثير على إنتاجية اللحام مباشر. اللحام الذي يبلغ متوسطه أ 35% قد ينخفض معدل القوس الكهربائي على قطع العمل المعتدلة إلى 22-28% على المكونات الثقيلة, ليس لأنهم يعملون بجهد أقل, ولكن لأن إعادة التموضع من حولهم هو القيد الذي يحد من المعدل.
سبب 2: يؤدي وضع اللحام السيئ إلى تقليل وقت تشغيل القوس وجودة اللحام
معايير اللحام الاحترافية — AWS, ايزو 9606, في 287 - جميعها تتعرف على أربعة مواضع لحام أساسية: مستوي (1ع/1ف), أفقي (2ع/2ف), رَأسِيّ (3ز/3ف), والنفقات العامة (4ع/4ف). هذه ليست مجرد فئات التصنيف. إنها تمثل مستويات مختلفة بشكل أساسي من الصعوبة, سرعة, وإمكانية تحقيق الجودة.
على قطع العمل الكبيرة حيث يكون تغيير موضعها بطيئًا أو غير عملي, يضطر عمال اللحام بشكل روتيني إلى العمل في أوضاع رأسية أو علوية لأن تدوير المكون إلى الوضع المسطح يستغرق وقتًا طويلاً للغاية. العواقب قابلة للقياس:
- تخفيض معدل الإيداع: يعمل اللحام العلوي بشكل أبطأ بنسبة 15-30٪ من اللحام المسطح بسبب الجاذبية التي تعمل ضد حوض اللحام
- زيادة معدل الخلل: تحمل اللحامات العلوية والرأسية احتمالية عيب أعلى بمقدار 2-4 مرات من اللحامات المسطحة في ظل ظروف مماثلة
- تسارع التعب لحام: عمل الشعلة العلوية مرهق جسديًا; عادةً ما يبدأ تدهور الجودة المرتبط بالتعب خلال 2-3 ساعات
- إعادة صياغة تكلفة مضاعف: على اللحامات الهيكلية الكبيرة, قد يتطلب تمرير واحد معيب طحنًا, إعادة التسخين, وإعادة اللحام – إضافة 3-5× قوة اللحام الأصلية
سبب 3: تستهلك عمليات رفع الرافعة المتكررة وقت الإنتاج وتؤدي إلى المخاطر
في بيئة تصنيع قطع العمل الكبيرة, غالبًا ما تكون الرافعة العلوية هي أكبر عائق منفرد أمام إنتاجية الإنتاج - وليس معدات اللحام, ليس عدد اللحام. يتطلب كل حدث إعادة تموضع توفر الرافعة, توافر المشغل, وقت تزوير, ونافذة تصريح السلامة. في المحلات التجارية التي تخدم فيها رافعة واحدة أو اثنتين محطات لحام متعددة في وقت واحد, تؤدي المنافسة على وقت الرفع إلى حدوث تأخيرات متتالية عبر الطابق بأكمله.
تُظهر الدراسات الزمنية التي تم إجراؤها عبر خمس منشآت تصنيع ثقيلة في شبكة مشاريعنا متوسط الأعطال التالية في حدث تغيير موضع الرافعة:
| خطوة في إعادة تحديد موضع الحدث | متوسط الوقت |
| في انتظار توفر الرافعة | 5– 15 دقيقة |
| تزوير والتعلق | 4– 8 دقائق |
| يرفع, تناوب, وخفض | 3-6 دقائق |
| إعادة التركيب والتحقق من المحاذاة | 4– 8 دقائق |
| إزالة تزوير وإطلاق الرافعة | 2-4 دقائق |
| الإجمالي لكل حدث تغيير موضع | 18-41 دقيقة |
لقطعة عمل تتطلب ستة أحداث لإعادة التموضع, إنه 108– 246 دقيقة من الوقت غير المنتج لكل دورة مكون - قبل إجراء تمريرة لحام إضافية واحدة.
البعد الأمني له نفس القدر من الأهمية. تظهر بيانات السلامة في مكان العمل من قطاعات التصنيع الثقيلة باستمرار أن 25-30% من الحوادث القابلة للتسجيل في ورش التصنيع تتضمن حمولات معلقة وعمليات رافعة. كل حدث إعادة تموضع هو نقطة تعرض منفصلة. في متجر يقوم بإجراء 15-20 رافعة رافعة لكل نوبة عمل عبر محطات متعددة, التعرض للمخاطر التراكمية كبير.
سبب 4: لحام الوصول المشترك في الزوايا دون المستوى الأمثل يؤدي إلى تسوية اللحامات
ال يكون موضع اللحام الأمثل لأي مفصل مسطحًا أو شبه مسطح — الموضع الذي تساعد فيه الجاذبية حوض اللحام, توزيع الحرارة هو الأكثر توازنا, ويتمتع عامل اللحام أو الروبوت بأوضح خط رؤية وإمكانية الوصول إلى الشعلة. على قطع العمل الكبيرة حيث لا يتوفر الدوران الكامل, يجب الوصول إلى العديد من وصلات اللحام من أي زاوية تسمح بها قطعة العمل الثابتة.
هذا ليس إزعاجا بسيطا. لحام الأخدود على المكونات الهيكلية, زاوية الوصول تؤثر بشكل مباشر:
- عمق اختراق تمرير الجذر والاتساق
- فعالية التنظيف Interpass
- ملء وتغطية الملف الشخصي
- أنماط تشويه ما بعد اللحام
- نتائج الفحص بالموجات فوق الصوتية والشعاعية
على مكونات الآلات الهندسية الكبيرة - أذرع الحفارات, أذرع الرافعة, مجموعات المحور الأمامي للمركبات الثقيلة - تعد مشكلات الوصول إلى وصلات اللحام حادة بشكل خاص. تتميز هذه الأجزاء بهندسة معقدة مع وصلات على مستويات متعددة. بدون القدرة على تدوير قطعة العمل لجلب كل مفصل إلى الموضع الأمثل, يتم تقديم التنازلات في كل إعداد تقريبًا.
| تأثير التكلفة الهندسية: مواصفات إجراءات اللحام (WPS) للتطبيقات الهيكلية غالبًا ما تتطلب مؤهلات وظيفية محددة. عندما تجبر ظروف الموقع عمال اللحام على تجاوز انحراف الموضع المسموح به, قد يتم تطبيق متطلبات NDT إضافية - مما يضيف وقت الفحص والتكلفة لكل مفصل متأثر. |
سبب 5: يؤدي التنسيق بين عدة أشخاص إلى خلق فجوات في الجدولة وتعرض للسلامة
نادراً ما يتضمن لحام قطع العمل الكبيرة عاملاً واحداً. يتطلب تسلسل إعادة التموضع النموذجي على مكون هيكلي ثقيل: مشغل رافعة, واحد أو اثنين من أدوات الحفر لربط الحمولة وتوجيهها, عامل اللحام أو روبوت اللحام, ومراقب السلامة. الحصول على جميع الأطراف الأربعة المتاحة, أطلع, وفي نفس الوقت - عدة مرات في كل وردية, عبر محطات متعددة - يمثل تحديًا مستمرًا في الجدولة والتنسيق.
تظهر تكلفة الكفاءة في عدة أشكال:
- تجزئة الجدول الزمني: عندما يكون أحد أعضاء الفريق غير متاح, يتوقف تسلسل إعادة التموضع بأكمله. الحفار يساعد محطة أخرى, أو مشغل رافعة في فترة راحة, يخلق وقت الخمول الذي ينتشر من خلال محطة اللحام
- النفقات العامة للاتصالات: يتطلب كل رفع للرافعة إحاطة السلامة قبل الرفع والتواصل في الوقت الحقيقي بين المشغل, مناور, ونصاب. وهذا يضيف وقتًا منظمًا لكل حدث
- احتمال حدوث خطأ عند نقاط التسليم: أخطاء التنسيق - إشارات يساء فهمها, نقاط ربط تزوير غير صحيحة, إطلاق الحمل المبكر — هو مصدر العديد من حوادث التصنيع الثقيلة
- الاعتماد على المهارة: إن عمال الحفر ومشغلي الرافعات ذوي الخبرة ذوي الخبرة الكبيرة في قطع العمل هم أنفسهم فئة نادرة من الحرف الماهرة. ويصبح عدم توفرها بمثابة عنق الزجاجة الثانوي
| الواقع التشغيلي: عبر قاعدة بيانات تقييم المشروع لدينا, تشير المتاجر التي تقوم بإعادة تحديد موضع قطع العمل الكبيرة يدويًا إلى ذلك 15– 20% من إجمالي ساعات عمل محطة اللحام يتم استيعابها من خلال التنسيق العام - الوقت الذي تكون فيه محطة اللحام مجهزة وجاهزة, لكن الإنتاج توقف في انتظار إعادة تنظيم الموارد. |
حلول تحديد موضع الروبوت: مطابقة التكوين للمشكلة
ليس كل مواقف الروبوت هو نفسه, وليس كل تطبيق كبير لقطع العمل يتطلب نفس التكوين. ثلاثة الأساسية مواقف الروبوت تعالج الأنواع التحديات المحددة الموضحة أعلاه.
إعدادات 1: محدد موضع الروبوت ذو الرأس والخلف - المكونات الهيكلية الطويلة
الرأس والذيل مواقف الروبوت يدعم قطعة العمل من كلا الطرفين — رأس واحد مدفوع, غراب ذيل سلبي واحد - ويقوم بتدويره على طول محوره الأساسي. هذا هو التكوين الصحيح للمكونات الهيكلية الأسطوانية أو الطويلة: قذائف أوعية الضغط, مكبات الأنابيب, أقسام البرج, مهاوي المحور الثقيلة, وهندسة مماثلة.
وما يزيله من الأسباب الخمسة الجذرية:
- سبب 1 (وزن): يدعم قطع العمل من 500 كجم ل 5,000 كجم مع محرك مؤازر دقيق - لم يعد الوزن عائقًا لإعادة تحديد موضعه
- سبب 2 (وضعية): يقوم بتدوير قطعة العمل باستمرار بحيث يتم عرض وصلة اللحام النشطة دائمًا في الوضع المسطح أو الأفقي
- سبب 3 (مصاعد الرافعة): يمنع تغيير موضع الرافعة في منتصف العملية تمامًا - يتم تحميل قطعة العمل مرة واحدة وتدويرها حسب الحاجة طوال دورة اللحام
- سبب 5 (تنسيق): يقلل من إعادة التموضع من حدث رافعة منسق لأربعة أشخاص إلى إدخال مشغل واحد
| أداء نموذجي: على لحام قذيفة وعاء الضغط, يؤدي تكامل أداة تحديد الموضع Robot Positioner إلى تقليل وقت إعادة التموضع من 15 إلى 25 دقيقة لكل حدث تحت 30 ثواني. يزداد وقت التشغيل من 28 إلى 32% إلى 82-88% من ساعات التحول. |
إعدادات 2: محدد موضع الروبوت من النوع U — تحكم ثنائي المحور للمكونات غير المتماثلة
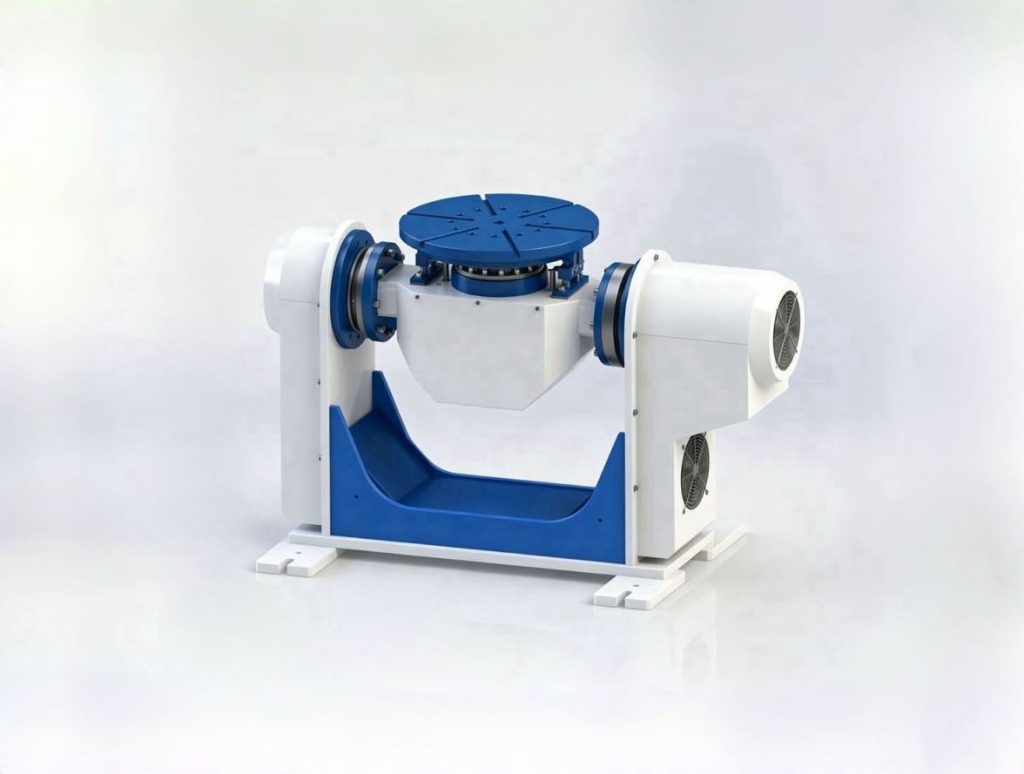
النوع U (مضاعفات المحور المزدوج) مواقف الروبوت يوفر الميل المتزامن (محور الوجه J1) والتناوب (محور الدوران J2) السيطرة في الاتفاق, إطار عالي الصلابة. مع نطاق حمولة يتراوح بين 300-1000 كجم, تم تصميم النوع U للمكونات غير المتماثلة الصغيرة إلى المتوسطة - الأقواس الملحومة, الإطارات الفرعية للسيارات, مساكن المعدات, والأجزاء المشابهة التي تتوزع فيها المفاصل على وجوه متعددة ولا يكفي محور دوران واحد.
مزايا التصميم الرئيسية لتطبيقات اللحام متعدد الأوجه:
- محاور مؤازرة مزدوجة (الوجه J1 ±90 درجة, دوران J2 ±200 درجة) قم بإحضار أي وجه مشترك إلى موضع اللحام المسطح ضمن إعداد واحد
- بصمة مدمجة مناسبة للدمج في خلايا اللحام الآلية ذات المساحة الأرضية المحدودة
- التكرار ± 0.05 مم (U001) إلى ±0.075 ملم (U002) يدعم عرض مفصل اللحام المتسق
- لا حاجة لرافعة أو مساعدة يدوية بين تغييرات الوجه - كلا المحورين يتم التحكم فيهما مؤازرًا
- أقطار الطاولة القياسية من 500 مم (U002) استيعاب أحجام اللحام النموذجية الصغيرة والمتوسطة
وما يزيله من الأسباب الخمسة الجذرية:
- سبب 2 (وضعية): يقوم المحور القلاب J1 بإمالة قطعة العمل بحيث يمكن عرض كل وجه مشترك في وضع اللحام المسطح أو الأفقي
- سبب 4 (زاوية الوصول): مجتمعة J1 + تعمل حركة J2 على جلب أي وصلة لحام إلى الزاوية المثالية دون إزالة المكون أو إعادة تثبيته
- سبب 5 (تنسيق): كلا تعديلات المحور عبارة عن أوامر مؤازرة مبرمجة - بدون رافعة, لا تزوير, لا يتطلب التنسيق بين عدة أشخاص
إعدادات 3: روبوت مؤازر ثلاثي المحاور — اللحامات المعقدة الثقيلة
للمكونات التي تجمع بين الحمولة العالية ومفاصل اللحام الموزعة عبر مستويات متعددة, المحور الثلاثة مواقف الروبوت (ب008 / B009 / ب010 / سلسلة B011) يوفر دوران منسق, دوران محور الأدوات, وقدرة التأرجح ذات القطر الكبير. مع الحمولات من 300 كجم ل 2,000 كجم والحد الأقصى لأقطار التأرجح يصل إلى 5,000 مم, يتعامل هذا التكوين مع اللحامات الكبيرة الأكثر تطلبًا هندسيًا في التصنيع الثقيل.
ملف تعريف التطبيق النموذجي:
- إطارات هيكلية ثقيلة مع طبقات ملحومة 4+ وجوه (ب011: 1,000-1500 كجم)
- لحامات متعددة الأوجه متوسطة التعقيد في الإنتاج بكميات كبيرة (B009: 500-1000 كجم)
- تتطلب المكونات ذات القطر الكبير خلوصًا واسعًا للتأرجح — يصل إلى 5,000 مم (ب008)
- تتطلب التطبيقات عالية الدقة دقة محور دوران تبلغ ±0.03 مم (B009, ب011)
- الأجزاء الهندسية المعقدة الأخف حيث تكون زاوية الوصول هي القيد الأساسي (ب010: 300-500 كجم)
وما يزيله من الأسباب الخمسة الجذرية:
- سبب 4 (زاوية الوصول): تعمل محاور الدوران والأدوات المستقلة على جعل أي مفصل على أي وجه في وضع مسطح أو أفقي دون إزالة المكونات
- سبب 2 (وضعية): لا يقوم الروبوت أبدًا باللحام خارج موضعه - حيث يتعامل محدد الموضع مع جميع تعديلات الزاوية
- سبب 3 (مصاعد الرافعة): تكتمل دورة اللحام بأكملها في إعداد واحد; يتم استخدام الرافعة فقط للتحميل والتحميل
مقارنة الأداء: إعادة التموضع اليدوي مقابل. مواقف الروبوت
يعكس الجدول التالي بيانات الأداء المجمعة من سجلات التثبيت الخاصة بنا عبر تطبيقات لحام قطع العمل الكبيرة:
| مقياس الأداء | إعادة التموضع اليدوي | نظام تحديد المواقع الروبوت |
| متوسط وقت إعادة التموضع لكل حدث | 15– 25 دقيقة | ✅ 10-30 ثانية |
| القوس في الوقت المحدد (% من ساعات التحول) | ❌ 22-35% | ✅ 78-88% |
| عيب اللحام / معدل إعادة العمل | ❌ 8-15% | ✅ أدناه 1% |
| ترفع الرافعة لكل دورة مكونة | ❌ 4-8 مصاعد | ✅ 1 (التحميل فقط) |
| العمال المطلوبة لكل حدث إعادة التموضع | ❌ 3-4 أشخاص | ✅ 1 مشغل |
| معدل الحوادث المتعلقة بإعادة التموضع | ❌ خط الأساس | ✅ تخفيض 80-90% |
| قدرة التحول لكل محطة (مكونات كبيرة) | ❌ 2-4 مكونات | ✅ 5-8 مكونات |
| الطلب المادي لحام من ذوي الخبرة | ❌ عالي - علوي/عمودي | ✅ منخفض — مسطح/أفقي فقط |
كيف تبدأ أول ترقية كبيرة لأتمتة قطع العمل
السبب الأكثر شيوعاً لتأخير المحلات التجارية مواقف الروبوت إن التبني لا يتعلق بالتكلفة أو التكنولوجيا، بل هو عدم اليقين بشأن من أين نبدأ. إطار العمل التالي هو نفس عملية التقييم التي نستخدمها مع العملاء الجدد قبل التوصية بأي تكوين.
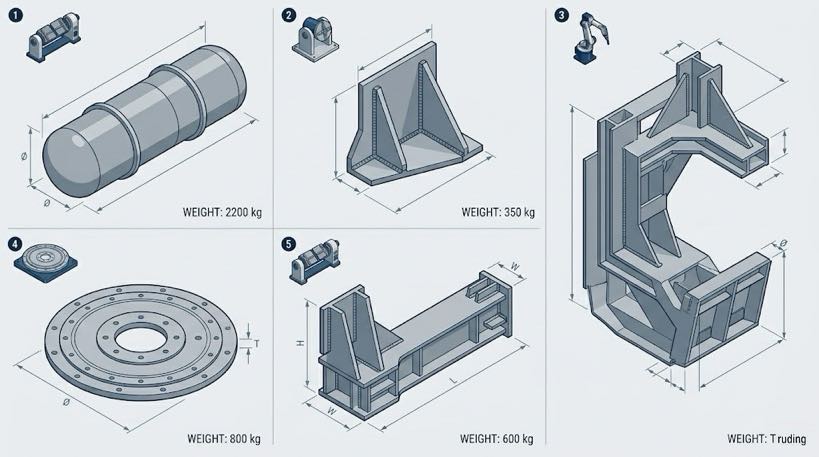
خطوة 1: قم بتمييز ملف تعريف قطعة العمل الخاصة بك
أجب عن هذه الأسئلة الأربعة حول قطع العمل التي تسبب أكبر قدر من الألم في الإنتاج:
- وزن: ما هو الحد الأقصى لوزن المكون على الأرض الخاصة بك? (يحدد تصنيف الحمولة النافعة لتحديد المواقع)
- الهندسة: هل المكون ممدود / أسطواني, غير متماثل/غير منتظم, أو مجمع متعدد الوجوه? (يحدد نوع الموضع)
- توزيع اللحام المشترك: هي المفاصل في المقام الأول على محور واحد, أو موزعة على وجوه متعددة? (تحديد متطلبات المحور)
- تردد إعادة التموضع: ما هو عدد أحداث إعادة التموضع التي تتطلبها العملية الحالية لكل مكون? (يحدد مكاسب الكفاءة المحتملة)
خطوة 2: حدد نقطة الألم الأساسية لديك
استخدم تحليل السبب الجذري من هذه المقالة لتحديد أي من دوافع عدم الكفاءة الخمسة يمثل أكبر عائق أمام العملية المحددة لديك:
| الألم الأساسي | نقطة البداية الموصى بها لمحدد موضع الروبوت |
| إعادة تحديد موضع الوقت على أسطواني طويل / أجزاء ممدودة | محدد موضع الروبوت للرأس والذيل - B001 (500-1000 كجم) / ب002 (1,000-1500 كجم) / ب004 (1,500-5000 كجم) |
| وصول متعدد الوجوه إلى الأجزاء غير المتماثلة الصغيرة إلى المتوسطة | محدد موضع الروبوت من النوع U — U001 (300 كجم) / U002 (500-1000 كجم) |
| الوصول المشترك إلى الهندسة المعقدة الثقيلة متعددة الوجوه | محدد موضع الروبوت ثلاثي المحاور — B009/B011 (500-1500 كجم) / ب008 (1,500-2000 كجم) |
| دوران أفقي للقرص المتوسط إلى الكبير / أجزاء الحلقة | جدول التدوير المؤازر من السلسلة H — H001 – H005 (300-2000 كجم) |
| محور مزدوج على شكل حرف L للحام + تحديد موضع التجميع | جهاز تحديد موضع الروبوت ثنائي المحور من النوع L — L001 (300-500 كجم) / L002 (1,500 كجم) |
خطوة 3: احسب تكلفة إعادة التموضع الحالية
قبل طلب الاقتباس, تحديد المشكلة التي تقوم بحلها. استخدم هذا الإطار البسيط:
- حساب متوسط عدد أحداث إعادة وضع الرافعة لكل مكون
- اضرب في متوسط مدة الحدث (تشمل وقت الانتظار, تزوير, والتخليص)
- ضرب دورات الإنتاج اليومية × أيام العمل السنوية
- قم بتطبيق معدل العمالة المحملة
والنتيجة هي خط الأساس السنوي لتكلفة إعادة التموضع — الشكل الذي سيحل محله نظام Robot Positioner مباشرة. في معظم محلات الشغل الكبيرة, ينتج عن هذا الحساب رقمًا يجعل حالة الاستثمار واضحة بذاتها.
خطوة 4: طلب تقييم التطبيق
مؤهل مواقف الروبوت يجب أن يكون المتكامل قادرًا على مراجعة رسومات قطع العمل الخاصة بك, بيانات العملية الحالية, وأهداف الإنتاجية وتقديم توصية تكوين مكتوبة مع توقع عائد الاستثمار في غضون 24-48 ساعة. إذا لم يتمكن المتكامل من توفير هذا المستوى من التحليل الخاص بالتطبيق, فهم ليسوا الشريك المناسب لتطبيق قطع العمل الكبيرة.
| يتضمن تقييمنا المجاني لقطع العمل الكبيرة: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(ق) من الأسباب الجذرية الخمسة • Configuration recommendation (نوع المواقف, حمولة, عدد المحاور) • Preliminary ROI projection based on your production data • Written report delivered within 24 ساعات العمل ► اتصل بنا لتحديد موعد التقييم الخاص بك |
القادمة في هذه السلسلة
شرط 3: الروبوت الموضعي مقابل. تركيبات اللحام اليدوية — كيفية اختيار الحل المناسب لمصنعك
عن المؤلف
| خبرة & خبرة المؤلف هو متخصص في تكامل نظام اللحام الآلي 12+ سنوات من الخبرة العملية في المشروع, مع التركيز بشكل خاص على أنظمة Robot Positioner لبيئات تصنيع قطع العمل الثقيلة والكبيرة. تحتفظ شركة التأليف 26+ سنوات من الخبرة في هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, وقد سلمت 1,500+ المشاريع المكتملة في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا – تقريبًا 70% والتي تتضمن تكامل Robot Positioner مع روبوتات اللحام. تطبيقات الشغل الكبيرة (500 كجم+) حساب لأكثر من 60% من محفظة المشروع. شهادة: شهادة الاتحاد الأوروبي CE لأنظمة تحديد موضع الروبوت (رقم الشهادة: م.2026.206.C134866) أساس البحث: يتم الحصول على بيانات الأداء المذكورة في هذه المقالة من دراسات الحركة الزمنية في الموقع, عمليات التدقيق بعد التثبيت, وسجلات الإنتاج عبر 300+ مرافق اللحام في 15 بلدان.آخر مراجعة وتحديث: يمكن 2026 |
المشاركات ذات الصلة
لماذا تعتبر أنظمة الرؤية ضرورية للحام بالليزر الآلي

2026 نقاط الألم لأتمتة اللحام: لماذا تختار المصانع التنافسية محدد موضع الروبوت

خلية لحام روبوتية بدون برمجة:كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية

كيفية اختيار نظام اللحام الآلي بالليزر المناسب لمصنعك

خلية اللحام الروبوتية مقابل اللحام اليدوي: أيهما أفضل للتصنيع الحديث؟?
