


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



2026 دليل المشتري لأداة تحديد موضع الروبوت: الجميع 5 الأنواع التي تمت مقارنتها - الرأس والغراب الخلفي, النوع L, نوع U, والمزيد

إن محدد موضع الروبوت الخاطئ يكلف أكثر من عدم وجود محدد موضع روبوت
أخبرني أحد مديري الإنتاج في مصنع للآلات الهندسية ذات مرة أنهم اختاروا جهاز تحديد الموضع الآلي للرأس والخلف عند أول عملية شراء لهم فقط لأنه كان الخيار الأقل سعرًا. بعد ثلاثة أشهر, 90% تبين أن قطع العمل الخاصة بهم عبارة عن هياكل غير منتظمة متعددة الوجوه لا يستطيع الرأس وغراب الذيل التعامل معها. بقيت الوحدة في وضع الخمول بينما كان العمال لا يزالون يعيدون وضع كل شيء يدويًا. إعادته, إعادة الشراء, وأضاف إعادة البرمجة 65% على رأس الميزانية الأصلية.
لا يوجد جهاز Robot Positioner متفوق على مستوى العالم — فقط هو الجهاز المناسب لقطعة العمل الخاصة بك. تقارن هذه المقالة جميع الأنواع الخمسة السائدة حسب البنية, تحديد, والتطبيق الحقيقي مناسبا, حتى تتمكن من اتخاذ القرار الصحيح قبل الشراء.
| كيفية استخدام هذه المادة: هذه هي الصفحة المرجعية الأساسية لاختيار Robot Positioner. إذا كنت تعرف بالفعل نوع الشغل الخاص بك, انتقل مباشرة إلى هذا القسم. للحصول على نظرة عامة سريعة, ابدأ بالجدول الملخص أدناه. |
الجميع 5 الأنواع في لمحة
قبل فحص كل نوع بعمق, استخدم هذا الجدول لتوجيه نفسك:
| يكتب | محاور | تناسب قطعة العمل | نطاق الحمولة | الدقة النموذجية | التكلفة النسبية |
| الرأس و الذيل (سلسلة ب) | 1 | طويل, أنبوبي, متماثل محوريا | 500-5000 كجم | 0.05 مم | منتصف |
| جدول التدوير من النوع H (سلسلة H) | 1 | القرص, جرس, مستو | 300-2000 كجم | ± 0.05 ملم | قليل |
| L-نوع ثنائي المحور (سلسلة L) | 2 | متوسطة الحجم ومتعددة الوجوه; لحام + حَشد | 300-1500 كجم | ± 0.05 ملم | منتصف |
| U-نوع ثنائي المحور (سلسلة U) | 2 | صغيرة إلى متوسطة الحجم متعددة الوجوه | 300-1000 كجم | ± 0.05 ملم | منتصف |
| ثلاثة محاور (بي008-بي012) | 3 | معقد, ثقيل, متعدد الوجوه | 300-2000 كجم | ±0.03 مم+ | عالي |
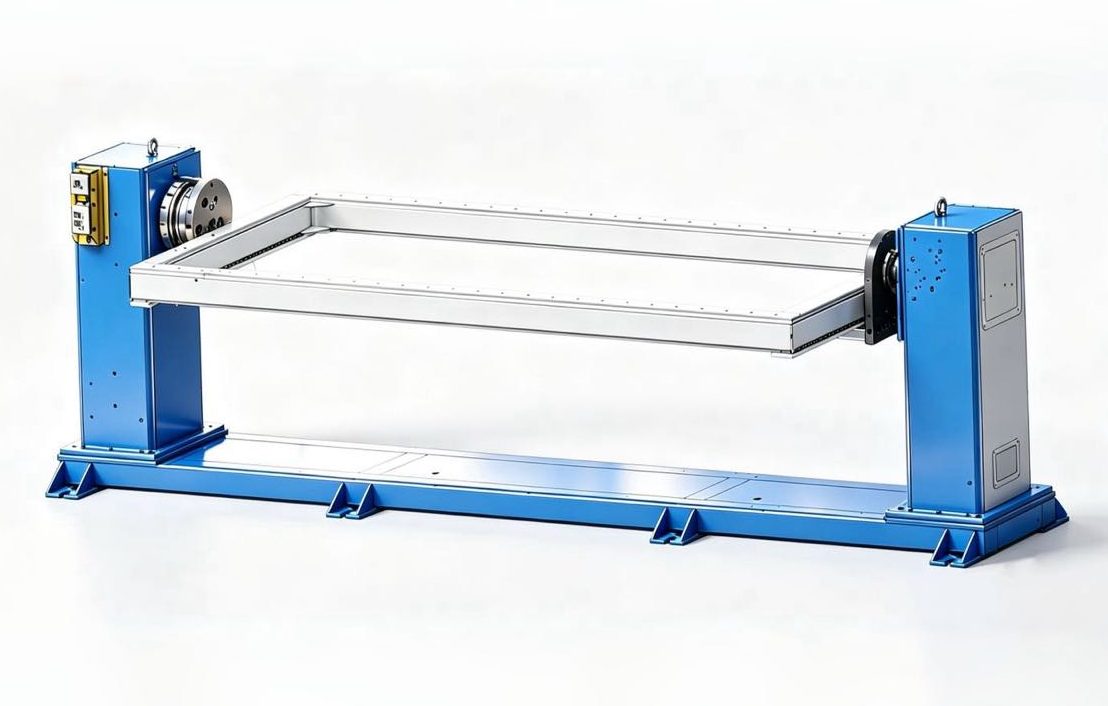
يكتب 1: محدد موضع الروبوت للرأس والخلف (سلسلة ب)
ما هي قطع العمل التي تناسبها?
قذائف أوعية الضغط, أقسام برج توربينات الرياح, مهاوي محرك كبيرة, أجسام طفرة الآلات الهندسية, مجمعات الأنابيب. السمة المميزة: قطعة العمل ممدودة أو متماثلة محوريًا, ويمكن الإمساك بكلا الطرفين بشكل مركزي.
كيف يعمل
يمسك الرأس الذي يعمل بمحرك مؤازر بأحد طرفيه; غراب الذيل السلبي يدعم الآخر. تدور قطعة العمل بشكل مستمر على طول محورها الأساسي بينما يتتبع روبوت اللحام على طول الطول. يتم لحام اللحامات المحيطية بالكامل في الوضع المسطح, دفع القوس في الوقت المناسب ل 85% أو أعلى.
المواصفات الفعلية للنموذج
| نموذج | الحمولة المقدرة | دقة تحديد المواقع | أقصى سرعة فليب | النطاق القياسي |
| مرك-B001 (ضوء) | 500-1000 كجم | 0.05 مم@R350 | 90درجة / ثانية | 2 / 2.5 / 3 / 3.5 م |
| MRK-B002 (تحميل عالي) | 1,000-1500 كجم | 0.05 مم@R350 | 60درجة / ثانية | 2 / 2.5 / 3 / 3.5 م |
| مرك-B004 (الثقيلة) | 1,500-5000 كجم | ± 0.075 مم عند R500 | 30درجة / ثانية | 3 / 5 / 6 / 8 م |
نقاط القوة والقيود
- نقاط القوة: أعلى سقف للحمولة الصافية لجميع الأنواع الخمسة (ب004: 5,000 كجم); أقصى وقت للقوس على طبقات محيطية; أبسط تصميم ميكانيكي وأقل تكلفة صيانة
- القيود: مناسبة فقط لقطع العمل المتناظرة أو الممدودة; لا يستطيع التعامل مع الأجزاء غير المنتظمة متعددة الوجوه; يجب أن يكون كلا طرفي قطعة العمل متحدة المركز وقابلة للإمساك بها
يكتب 2: جدول التدوير المؤازر من النوع H (سلسلة H)

(لم يتم تضمين الروبوت)
ما هي قطع العمل التي تناسبها?
الشفاه, إطارات هيكلية دائرية, صواني حزمة بطارية EV, قبعات نهاية دائرية, أقسام الحلقة. السمة المميزة: على شكل قرص, على شكل حلقة, أو هندسة مستوية مع نسبة ارتفاع إلى قطر منخفضة.
كيف يعمل
طاولة دائرية تدور حول محور عمودي. يتم تثبيت قطعة العمل على الطاولة وتدور لكل زاوية مستهدفة بينما يكمل روبوت اللحام اللحامات بالتتابع. أبسط هيكل لجميع الأنواع الخمسة, بأقل تكلفة للتكامل, أسهل للجنة.
المواصفات الفعلية للنموذج
| نموذج | الحمولة المقدرة | دقة تحديد المواقع | السرعة القصوى | ضياء الجدول القياسي. / ماكس سوينغ ضياء. |
| مرك-H001 | 500-2000 كجم | ±0.05@R350 | 60درجة / ثانية | 600-2000 ملم / خيارات متعددة |
| مرك-H004 (معيار) | 500-1500 كجم | ± 0.05 مم عند R350 | 60درجة / ثانية | 1,500 مم / 2,000 مم |
| مرك-H005 (ثقيل) | 1,500-2000 كجم | ± 0.05 مم عند R350 | 45درجة / ثانية | 2,500 مم / 3,000 مم |
نقاط القوة والقيود
- نقاط القوة: أقل تكلفة وأبسط تكامل لجميع الأنواع الخمسة; سطح طاولة كبير لتثبيت قطع العمل المرنة; نطاق قطر الطاولة الواسع (600 مم ل 2,500 مم)
- القيود: الدوران الأفقي فقط - لا يمكن الوصول إلى طبقات اللحام الجانبية والسفلية; يتدهور الاستقرار عندما تتجاوز نسبة الارتفاع إلى القطر لقطعة العمل 0.8
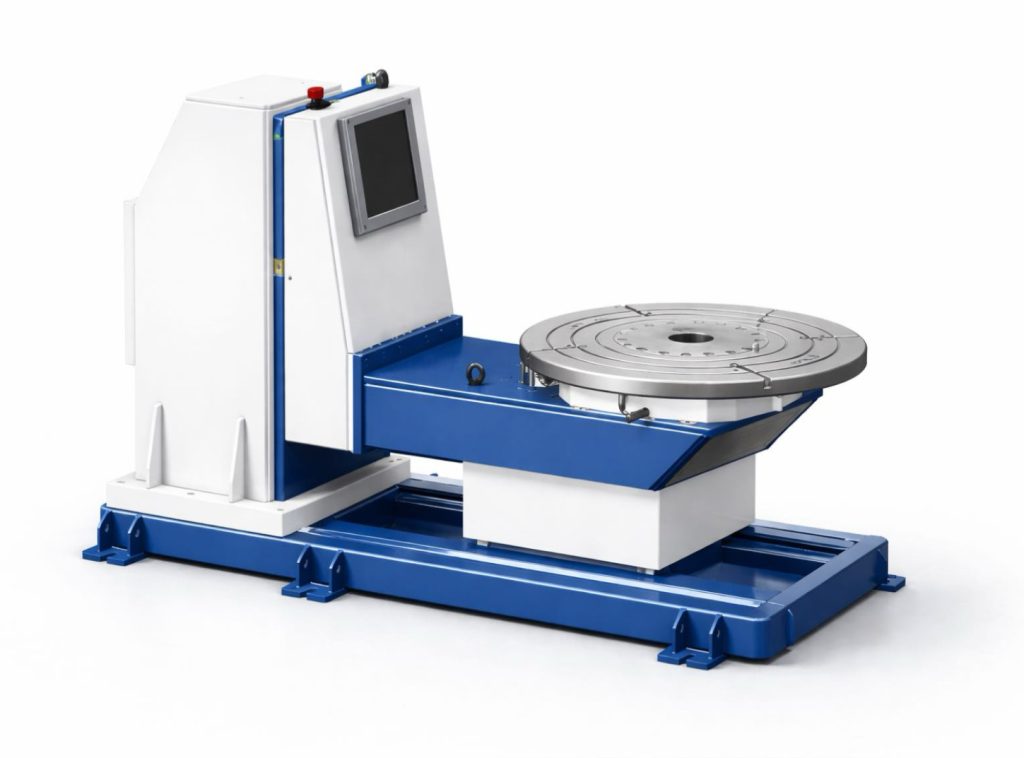
يكتب 3: جهاز تحديد موضع الروبوت ثنائي المحور من النوع L (سلسلة L)
ما هي قطع العمل التي تناسبها?
إطارات حزمة بطارية EV, إطارات الدراجات النارية والدراجات, اللحامات الهيكلية الألومنيوم, قطع العمل متوسطة الحجم والتي تتطلب عمليات لحام وتجميع في نفس المحطة. السمة المميزة: لحام متعدد الوجوه مع خطوة تجميع في نفس التركيب.
كيف يعمل
يجمع الإطار على شكل حرف L بين محورين مؤازرين مستقلين: محور الأدوات (الدوران الأفقي) لتوجيه الشغل, ومحور الوجه لضبط الميل. يغطي التنسيق ثنائي المحور 4 ل 6 وجوه اللحام في إعداد واحد. يتضاعف محور الأدوات أيضًا كمرجع لفهرسة التجميع, تمكين اللحام وتجميع الأجزاء في نفس المحطة دون أي نقل لقطع العمل.
المواصفات الفعلية للنموذج
| نموذج | الحمولة المقدرة | دقة محور الأدوات | دقة محور الوجه | سرعة محور الأدوات |
| مرك-L001 (ضوء ثنائي المحور) | 300-500 كجم | ± 0.05 مم عند R350 | ± 0.075 مم عند R500 | 60درجة / ثانية, تسريع 45 درجة / ثانية² |
| MRK-L002 (ثقيل ثنائي المحور) | 1,500 كجم | عزم الدوران: 3,960 ن · م | قلب عزم الدوران: 6,720 ن · م | تناوب 4 دورة في الدقيقة / نقف 3 دورة في الدقيقة |
نقاط القوة والقيود
- نقاط القوة: النوع الوحيد الذي يدعم أصلاً اللحام والتجميع المشترك في محطة واحدة; L002 مقابض عزم الدوران للخدمة الشاقة 1,500 إطارات من الألومنيوم كجم; يغطي المحور المزدوج وجوهًا متعددة في إعداد واحد
- القيود: لتطبيقات اللحام النقية دون متطلبات التجميع, عادةً ما يوفر النوع U كفاءة أفضل من حيث التكلفة; نطاق الوجه محدود — التطبيقات التي تتطلب قلبًا بدرجة أكبر من 90 درجة ليست مناسبة تمامًا
يكتب 4: جهاز تحديد موضع الروبوت ثنائي المحور من النوع U (سلسلة U)

ما هي قطع العمل التي تناسبها?
الأقواس الهيكلية للسيارات, إطارات لوحة العدادات, لحامات الجسم باللون الأبيض, مكونات خلية اللحام الروبوتية القياسية. السمة المميزة: هندسة متعددة الوجوه, 300 ل 1,000 كجم, إنتاج بكميات كبيرة مع متطلبات الاتساق الصارمة.
كيف يعمل
يحتوي الإطار على شكل حرف U على محور قلاب J1 (±90 درجة) ومحور الدوران J2 (± 200 درجة) في حركة مؤازرة منسقة. يمكن وضع أي وجه لقطعة العمل في وضع اللحام المسطح دون إزالة الجزء من التركيب. بصمة مدمجة (~1.2 متر مربع) والاستجابة السريعة للمحور تجعل هذا الخيار السائد للحام قطع غيار السيارات.
المواصفات الفعلية للنموذج
| نموذج | الحمولة المقدرة | التكرار | سرعة الوجه J1 | سرعة الدوران J2 |
| مرك-U001 (ضوء) | 300 كجم | ± 0.05 مم عند R250 | 30درجة / ثانية, عزم الدوران 2,695 ن · م | 60درجة / ثانية, عزم الدوران 1,225 ن · م |
| مرك-U002 (معيار) | 500-1000 كجم | نقف: أداة ± 0.075 مم @ R500: ± 0.05 مم عند R350 | 45درجة / ثانية | 60درجة / ثانية, تسريع 45 درجة / ثانية² |
نقاط القوة والقيود
- نقاط القوة: يزيل اللحام العلوي والرأسي تمامًا; يحقق U001 ±0.05 مم@R250 لمتطلبات الدقة في السيارات; أصغر مساحة لجميع أنواع المحاور المزدوجة - يمكن نشر وحدات متعددة جنبًا إلى جنب
- القيود: سقف الحمولة 1,000 كجم (U002) يحكمها على قطع العمل الثقيلة; نطاق الوجه J1 الذي يبلغ ±90 درجة غير كافٍ للتطبيقات النادرة التي تتطلب إمالة أكبر
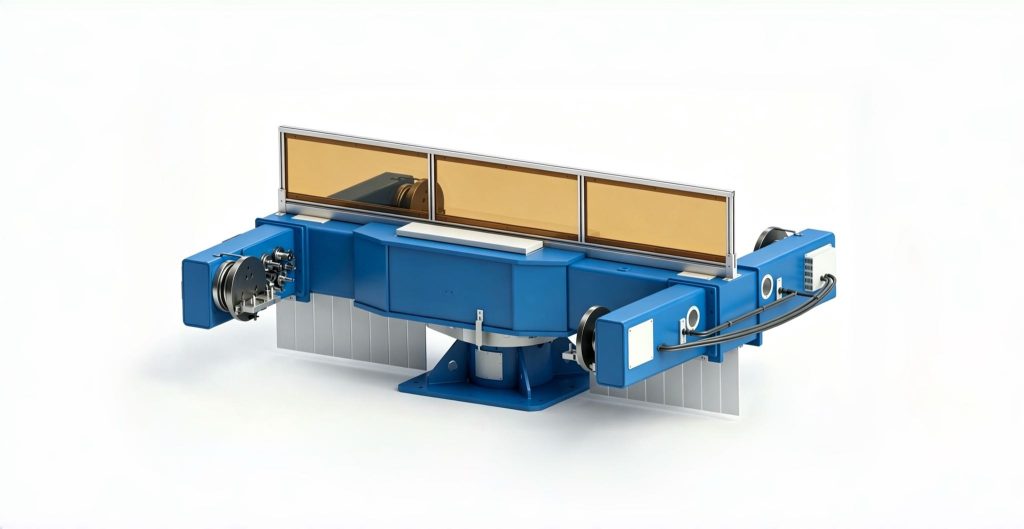
يكتب 5: روبوت ثلاثي المحاور (سلسلة B008-B012)
ما هي قطع العمل التي تناسبها?
أذرع ذراع الرافعة والغطاسات, أقسام الرافعة الجيبية, إطارات توربينات الرياح, الهياكل الرئيسية لمعدات التعدين. السمة المميزة: طبقات اللحام موزعة عبر 6 أو المزيد من الطائرات, هندسة معقدة, 500 كجم فما فوق.
كيف يعمل
ثلاثة محاور مؤازرة منسقة - محور دوران كبير التأرجح, محور الأدوات, والتحكم في الوجه - قم بإحضار أي خط لحام على أي وجه إلى موضع اللحام المسطح بالتسلسل, القضاء على إعادة وضع الرافعة في منتصف الدورة. يصل B008 إلى الحد الأقصى لقطر التأرجح 5,000 مم; تحقق الطرازات عالية الدقة B009 وB011 قابلية تكرار تبلغ ±0.03 مم.
المواصفات الفعلية للنموذج
| نموذج | الحمولة المقدرة | دقة الدوران | ماكس سوينغ ضياء. | دقة الأدوات | سرعة الأدوات |
| MRK-B008 (ثقيل) | 1,500-2000 كجم | ± 0.05 مم عند R500 | 5,000 مم | ± 0.05 مم عند R350 | 60درجة / ثانية |
| MRK-B009 (وحدات) | 500-1000 كجم | ± 0.03 مم عند R500 | 4,000 مم | ± 0.05 مم عند R350 | 90درجة / ثانية |
| مرك-B010 (ضوء) | 300-500 كجم | ± 0.075 مم عند R500 | 4,000 مم | ± 0.075 مم عند R500 | 60درجة / ثانية |
| مرك-B011 (معيار) | 1,000-1500 كجم | ± 0.03 مم عند R500 | 4,000 مم | ± 0.05 مم عند R350 | 90درجة / ثانية |
| مرك-B012 (الوجه العمودي) | 300-1500 كجم | ± 0.075 مم عند R500 | — | ±0.05@R350 | 60درجة / ثانية |
نقاط القوة والقيود
- نقاط القوة: أوسع قدرة على التكيف مع قطع العمل من بين جميع الأنواع الخمسة; أعلى دقة متاحة عند ±0.03 مم; يلغي كل إعادة وضع الرافعة في منتصف الدورة
- القيود: أعلى تكلفة شراء والتكامل الأكثر تعقيدًا; سقف الحمولة 2,000 كجم - تتطلب قطع العمل التي تزيد عن ذلك غراب رأس وغراب للخدمة الشاقة (ب004: 5,000 كجم)
المقارنة جنبا إلى جنب: الجميع 5 أنواع
| البعد | الرأس و الذيل (ب) | نوع H (ح) | النوع L (ل) | نوع U (ش) | ثلاثة محاور (بي008-بي012) |
| القدرة على التكيف الشغل | ❌ متماثل محورياً فقط | ❌ القرص / مستو فقط | ✅ معتدلة | ✅ واسع | ✅ الأوسع |
| الحمولة القصوى | ✅ 5,000 كجم | ✅ 2,000 كجم | ⚪ 1,500 كجم | ❌ 1,000 كجم | ⚪ 2,000 كجم |
| يزيل اللحام العلوي | ⚪ طبقات محيطية فقط | ❌الوجه العلوي فقط | ✅فعال متعدد الوجه | ✅ القضاء على جميع الوجوه | ✅ القضاء على جميع الوجوه |
| دعم وظيفة التجميع | ❌ لا | ❌ لا | ✅محور الأدوات ثنائي الغرض | ❌ لا | ❌ لا |
| المساحة الأرضية مطلوبة | ❌ كبيرة (تمتد 2-8 م) | ✅ صغير | ⚪ متوسط | ✅ الأصغر | ⚪ متوسط |
| تعقيد التكامل | ✅ منخفض | ✅الأدنى | ⚪ متوسط | ⚪ متوسط | ❌ عالية |
| تكلفة الشراء | ⚪ منتصف | ✅الأدنى | ⚪ منتصف | ⚪ منتصف | ❌ الأعلى |
⚪ = المدى المتوسط / بين الطرفين
4-عملية اختيار الخطوة
خطوة 1: تحديد هندسة الشغل الخاص بك
- قطعة عمل ممدودة أو أنبوبية, كلا الطرفين قابلان للإمساك → الرأس والخلف
- القرص, جرس, أو الهندسة المستوية → جدول التدوير من النوع H
- متعدد الوجه, 300-1000 كجم, اللحام النقي → نوع U
- متعدد الوجوه مع اللحام + التجميع في نفس المحطة → نوع L
- لحام طبقات على 6+ طائرات, الهندسة المعقدة → ثلاثة محاور
خطوة 2: تحقق من حملك - قطعة العمل + تركيبات, مع 20% هامِش
تحميل الاختيار = (وزن الشغل + وزن لاعبا اساسيا) × 1.2. إن استخدام الوزن الصافي لقطعة العمل فقط هو خطأ الاختيار الأكثر شيوعًا. تضيف التركيبات بشكل روتيني ما بين 15 إلى 30% إلى الحمل الإجمالي - ويؤدي تجاهلها إلى التحميل الزائد المزمن وفشل سابق لأوانه في نظام نقل الحركة.
خطوة 3: تطابق متطلبات الدقة
- اللحام الهيكلي العام: ±0.05 مم كافية تمامًا
- مكونات الدقة السيارات: ± 0.05 ملم (U001) أو ± 0.03 ملم (B009/B011)
- تصنيع هيكلي ثقيل مع تفاوتات خشنة: ±0.075 ملم مقبول (ب004, ب010)
خطوة 4: اختر وضع تكامل التحكم الخاص بك
- السيطرة على المحور المنسق (مُستَحسَن): يعمل جهاز تحديد موضع الروبوت كمحور خارجي لروبوت اللحام. يحدث التدوير واللحام في وقت واحد في تزامن في الوقت الفعلي - ويتم تعظيم وقت التشغيل القوسي
- السيطرة المستقلة: اللحام والتناوب بالتناوب. انخفاض تكلفة التكامل, ولكن لا يمكن تحسين الوقت المحدد بشكل كامل - فهو مناسب للعمليات البسيطة أو الميزانيات المحدودة
3 الأخطاء الشائعة في الاختيار
| خطأ 1: شراء أكبر تصنيف للحمولة الصافية لهامش الأمان. → الحمولة كبيرة الحجم تعني قصورًا دورانيًا أكبر, استجابة أبطأ, والتكلفة غير الضرورية. اختر بناءً على الحمل الفعلي × 1.2, ليس أكبر نموذج متاح. |
| خطأ 2: من الأفضل دائمًا افتراض المزيد من المحاور. → تكلف الوحدة ثلاثية المحاور 2-3× وحدة أحادية المحور وتتطلب فترة تشغيل أطول بكثير. إذا كانت قطع العمل الخاصة بك تحتوي على طبقات محيطية فقط, يعتبر الرأس والغراب أحادي المحور هو الحل الأمثل. |
| خطأ 3: التخطيط للبدء بسعر رخيص والترقية لاحقًا. ← تحتوي أنواع أجهزة تحديد موضع الروبوت المختلفة على أنماط تثبيت وهياكل تحكم غير متوافقة. الترقية تعني إعادة تصميم التركيبات وإعادة البرمجة من الصفر. إن القيام بذلك بشكل صحيح في المرة الأولى يكون دائمًا أقل تكلفة من التبديل. |
احصل على تقييم اختيار مجاني
إذا كان وضع قطعة العمل الخاصة بك معقدًا أو كنت لا تزال غير متأكد من التكوين الصحيح, يقدم فريقنا الهندسي تقييمات مجانية للتطبيقات - وتوصية بنموذج محدد, تمتد أو حجم الجدول, وتقدير أولي لعائد الاستثمار - يتم تسليمه كتابيًا خلال 24 ساعات العمل.
► اتصل بنا للحصول على تقييم مجاني لاختيار أداة تحديد موضع الروبوت
عن المؤلف
| خبرة & أوراق اعتماد متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U. خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner. شهادة الاتحاد الأوروبي CE: أنظمة تحديد موضع الروبوت (رقم الشهادة: م.2026.206.C134866) آخر تحديث: يمكن 2026 |
المشاركات ذات الصلة

3شرح تتبع التماس بالليزر D Vision:من نقطة السحابة إلى مسار اللحام في ثوانٍ
خلية اللحام المنسقة: محدد الموضع والروبوت كسلسلة حركية واحدة

حساب الحمولة النافعة لمحدد موضع الروبوت والاختيار الآمن: الدليل الهندسي الكامل

كيفية اختيار خلية اللحام الآلية المناسبة لمتجرك? محطة واحدة مقابل. محطتان (2026 الدليل الكامل)
كم تبلغ تكلفة خلية اللحام الروبوتية؟ 2026? انهيار التسعير الكامل
