


カスタムロボットワークステーションおよびレーザーシステムメーカー



2 トンのポジショナが常に 2 トンの部品を保持できるわけではない理由: 偏心荷重, ひっくり返る瞬間, と慣性
評価されたポジショナ 2,000 kgの見た目, 紙の上で, 何でも保持できるように 2,000 kg部. フィールドで, 多くの場合、それは不可能です - そしてその失敗は欠陥ではありません, それは評価の意味の誤解です. 2 トンの数値は、定格半径で回転軸を中心とした荷重を想定しています。. 実際の製造物は重心がオフセットされています, 加速と減速, そして現在の瞬間は決して捕らえられなかった単純な体重の数値をロードします.
この記事では、ポジショナーの実際の能力を静かに侵食する 3 つの力について説明します: 偏心荷重, ひっくり返る瞬間, そして慣性. それらを理解することは、部品を保持するポジショナーと緊張させるポジショナーの仕様の違いです。, たるみ, または正確に保持できない.
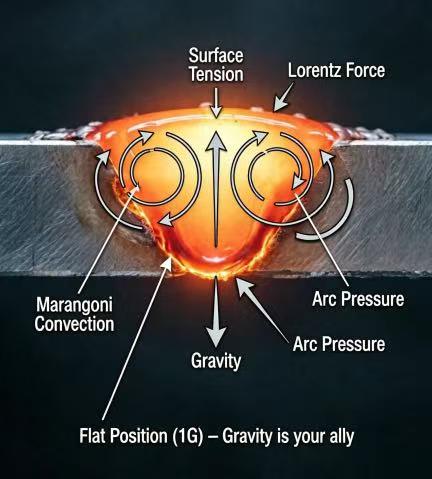
注記: 以下のキャパシティ手法を反映しています ロボティクス ポジショナエンジニアリングの実践であり、負荷時の位置決め精度に関する査読済みの研究と相互参照されています。 (パークら。, 2019, 応用科学; 劉ら。, 2023, 材料).
1. 2トンの誤謬
ポジショナーの定格ペイロードは、指定された条件に基づいて測定されます。, 理想的な条件: 記載された質量の荷重, 回転軸を中心に (または傾斜軸の定義された半径で), 定められた速度で, 周囲温度で. それらのいずれかを変更すると、実効容量が変化します. 評価は曲線上の点です, 曲線全体ではありません.
1.1 「2,000kg」の本当の意味
- 中央揃え: 質量は回転軸を中心にバランスが取れています, 転倒モーメントが発生しない.
- 定格半径で: チルト軸用, 負荷は定格が導出された半径に位置します - 遠く離れた片持ち梁ではありません.
- 安定した速度: 動的負荷を急上昇させるような積極的な加速や緊急停止はありません.
長いビーム, 中心からずれたブラケット, または、パス間の軸の割り出し中に溶接された部品は、3 つの前提条件すべてに一度に違反します。. 2トン数は、, せいぜい, 楽観的.
2. 偏心荷重: 重心が移動すると
各パーツには重心があります (コグ). そのCoGが回転軸上にあるとき, 負荷は純粋な重量です. 実際の溶接ではほぼ常にそうなるのですが、軸から外れて配置されると、部品はその重量とオフセット距離の積に等しいモーメントを生成します。. CoG が軸から離れるほど, ポジショナーが抵抗しなければならない瞬間が大きくなるほど、.
2.1 大衆を超える瞬間
2 つの部品の重量はまったく同じですが、要求されるポジショナの性能はまったく異なります。. あ 2,000 チャック中心のkg立方体が簡単. あ 2,000 一端に取り付けられた kg ビームの重心は軸から 1 メートル以上です, ペイロード数では決して考慮されなかった転倒の瞬間を生み出す. ポジショナーはもはや重量を支えるだけでなく、レバーに抵抗するようになりました。.
経験則: 傾斜または回転軸の場合, 転倒の瞬間を評価する (重量 × CoG オフセット), 体重だけではない. 瞬間評価が本当の限界だ.
3. ひっくり返る瞬間: 本当の限界
転倒モーメントは、ポジショナ軸を傾けたりねじったりしようとする回転力です。. M = W × d として計算されます。, ここで、W は重量、d は回転軸から CoG までの垂直距離です。. ポジショナの構造と駆動の限界は、保持できる瞬間によって決まります。, そして、荷重がオフセットされると、その限界は質量限界よりもずっと前に到達します。.
3.1 作業例
取ってください 2,000 kg 部分とその CoG 0.8 回転軸から m. ひっくり返る瞬間は、 2,000 kg× 0.8 m = 1,600 kg・m. 同じポジショナーが評価されている場合, 言う, 1,200 速度での転倒モーメント kg・m, 部品が実際の制限値を下回っているにもかかわらず、実際の制限値を超えている 2,000 定格質量kg. ポジショナーがたるんでいる, ドリフトする, または、指定された角度を維持できず、溶接が間違って着地します.
- カンチレバーペナルティ: 片端に負荷を取り付ける (カンチレバー) d を最大化し、したがって M を最大化します. ヘッドストックとテールストックの中心に同じ質量を配置することで、重量を最小限に抑えます。.
- チルト軸の感度: チルト軸は重力に直接対抗します; 傾斜軸上の偏心荷重は、転倒モーメントにとって最も過酷なケースです。.
4. 慣性: 忘れてしまうほどの動的負荷
静的重量は、部品が静止しているときの重量です. 移動中に必要となるのは慣性です. 軸が加減速するたびに, 有効荷重は、質量と加速度に比例する量だけ静的重量を超えてスパイクします。. 溶接パス間の高速インデックス作成により、需要が一時的に倍増する可能性があります.
4.1 加速はすべてを拡大する
重量物を回転させるポジショナー, 高速での中心を外れた部品は、転倒モーメントに抵抗し、部品の回転慣性を加速するトルクを供給する必要があります。. 動的トルクは、起動/停止サイクル中に静的モーメントを大幅に超える可能性があります。これはまさにマルチパスロボット溶接のデューティプロファイルです。, 軸が這う場所, インデックス, そして常に逆転する. 慣性の無視は、ポジショナーが「空の状態では問題なくテストできるが、実際の部分では問題が発生する」という最も一般的な原因です。
5. 実際の容量の計算方法
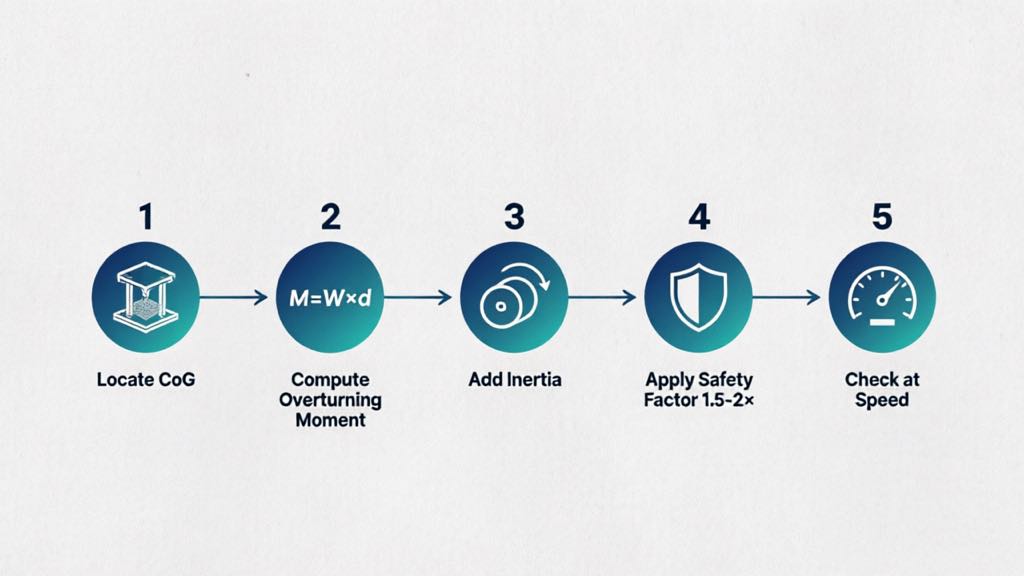
ポジショナーのサイズを適切に設定するということは、実際の部品のモーメントと慣性の要求を計算することを意味します。, 質量評価を読んでいない. 実践的な方法:
- CoG を見つける: CADからまたは計量による, 重心と各回転軸からのオフセットを見つける.
- 転倒モーメントを計算する: 各軸の M = W × d; ポジショナーのモーメント定格と比較する, kg定格ではありません.
- 慣性を追加する: 質量からピーク加速トルクを推定, 回転半径, 最大角加速度.
- 安全係数を適用する: 推定誤差をカバーするには、モーメントと慣性を 1.5 ~ 2 倍にします。, 着る, そして衝撃荷重.
- スピードチェック: 実際に走行する回転数でリミットが維持されていることを確認する, クロール時だけでなく.
ロボティクス ポジショナは可搬質量と転倒モーメントの両方の定格で指定されています, アプリケーション チームは、カタログの質量数ではなく、部品の実際の CoG とデューティ サイクルに基づいてサイズを決定します。. の B001~B004 ヘッドテールシリーズと B008~B012 多軸サーボユニットはペイロードとともにモーメント制限を公開しているため、購入前に実際の制約を確認できます.
6. フィールドの例: 「評価内」の失敗
ROBOPTIX の顧客は、質量のみでポジショナを選択しました。 1,800 CoGが座ったkgフレーム 1.1 チルト軸から m 外れています. 塊はその下にありました 2,000 定格kg, しかし転倒モーメントは軸限界を超えた. 溶接中, フレームの端が数ミリメートルたわみ、ロボットの継ぎ目がずれた. ほぼ同じ質量定格で、適切なモーメント容量を備えたポジショナーに再指定すると、たわみが解消され、初回通過歩留まりが回復しました。. レッスン: 質量評価は決して拘束力のある制約ではなかった; その瞬間は.
7. 2トンの誤謬が当てはまらないとき
率直さを要求する: 多くの部分に, 単純な質量定格は完全に適切です. 偏心や慣性の影響が小さい場合:
- 部品はコンパクトで、回転軸の近くに重心がある
- 回転が遅く割出しが緩やか (低加速)
- 荷重はヘッドストックとテールストックの間の中心に集中します, 片持ち梁ではない
そういった場合には, 質量のみでサイズ設定されたポジショナーは宣伝どおりに機能します. 誤謬は長いものにのみ刺さる, 中心から外れている, モーメントと慣性が支配的な高速サイクル部品 -, 偶然ではない, ポジショナーが取り扱うために最もよく購入されるパーツです.
よくある質問
Q: 2トンのポジショナが2トンの部品を保持できないのはなぜですか?
あ: 2 トンの定格は、定格半径および定常速度での中心荷重を想定しているためです。. 重心が偏心した実部品は転倒モーメントを発生させ、, 加速中, 慣性 — どちらも質量定格では無視されます. 拘束限界が瞬間になる, 質量ではない.
Q: 逆転の瞬間とは簡単に言うと?
あ: 負荷の重量が回転軸からオフセットされているために、負荷が及ぼす回転力です。: モーメント = 重量 × 軸から重心までの距離. 片持ちパーツは適度な重量でも大きなモーメントを生み出します.
Q: どれくらいの安全係数を使用する必要がありますか?
あ: 推定誤差をカバーするために、転倒モーメントと慣性モーメントの両方に 1.5 ~ 2 倍を適用します。, コンポーネントの摩耗, 急停止による衝撃荷重. 因数分解された需要に応じたサイズ, 生の数値ではありません.
Q: パーツを中央に配置すると、これらの問題が回避されますか??
あ: おおむねそうだ. 回転軸上に重心を置き、緩やかな動きを実現, 偏心モーメントと動的慣性が小さいまま, 質量定格が信頼できるガイドになります. 問題は相殺されるにつれて大きくなる, スピード, そしてカンチレバー取り付け.
2 トンの部品を保持する 2 トンのポジショナは例外です, ルールではない, なぜなら、評価は理想的な中心を表しているからです。, 定常荷重. 偏心荷重により重心が軸外に移動し、転倒モーメントが発生します。; 加速と停止のたびに慣性によりダイナミックなスパイクが追加されます。. これらを組み合わせると、実際に使用可能な容量を銘板の質量よりも大幅に削減でき、場合によっては大幅に削減できます。, カンチレバーペナルティが示すように.
修正はモーメントと慣性を考慮したサイズにすることです, 質量ではない. 重心を特定する, 各軸の転倒モーメントを計算します, 動的慣性要求を追加します, ポジショナーの公表されている制限値と比較する前に安全係数を適用します。. ROBOPTIX は、明示的なモーメント定格を持つポジショナーを指定し、部品の実際の形状とデューティ サイクルに照らして検証します。, したがって、購入する番号は溶接する番号になります. 長い間, 中心から外れている, または、高速サイクルの溶接 - 部品ポジショナーが処理するために存在します - その規律は、保持されるセルとたわむセルの違いです.
瞬間的なサイジング, 質量ではない? 部品の重量を ROBOPTIX にお問い合わせください, 重心, 負荷とモーメントが検証されたポジショナーの推奨事項のデューティ サイクル.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026
参考文献
[1] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響。応用科学, 9(21), 4626.
[2] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置にわたる可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム。材料, 16(19), 6457.





