


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



5 Raisons pour lesquelles le soudage de grandes pièces est inefficace – et comment un positionneur robot résout chacune d’entre elles
La crise cachée de la productivité dans le soudage de grandes pièces
Un fabricant d'appareils sous pression au Texas effectuait deux équipes par jour, six jours par semaine. Sur papier, l'opération semblait productive. En pratique, une étude temps-mouvement a révélé que les soudeurs passaient moins de 30% de leurs heures de travail en train de souder. Le reste — repositionnement, en attendant les grues, réglage des luminaires, retravailler les passes difficiles - les déchets invisibles étaient-ils si profondément ancrés dans les opérations quotidiennes que l'équipe avait cessé de les voir.
C’est le défi déterminant du soudage de grandes pièces: plus la pièce est grosse et lourde, plus la production perd de temps pour tout sauf le soudage.
Boom des machines d’ingénierie, récipients sous pression, tours d'éoliennes, châssis de véhicule lourd, sections structurelles du navire : ce ne sont pas des composants que vous pouvez retourner à la main, repositionner avec un gabarit, ou souder à partir d'un seul poste fixe. Le soudage de grandes pièces nécessite des ponts roulants, coordination multi-personnes, temps de configuration prolongé, et un compromis de position constant. Et chacune de ces exigences coûte du temps, argent, et la qualité des soudures. C'est précisément là que le Positions des robots produit son plus grand impact.
Sur la base des données opérationnelles de 1,500+ projets d'automatisation terminés - la majorité impliquant des pièces volumineuses ou lourdes - nous avons identifié cinq causes profondes d'inefficacité du soudage de grandes pièces. Cet article examine chacun en profondeur, fournit des données de performances réelles, et explique comment le bon Positions des robots la configuration élimine le problème à sa source.
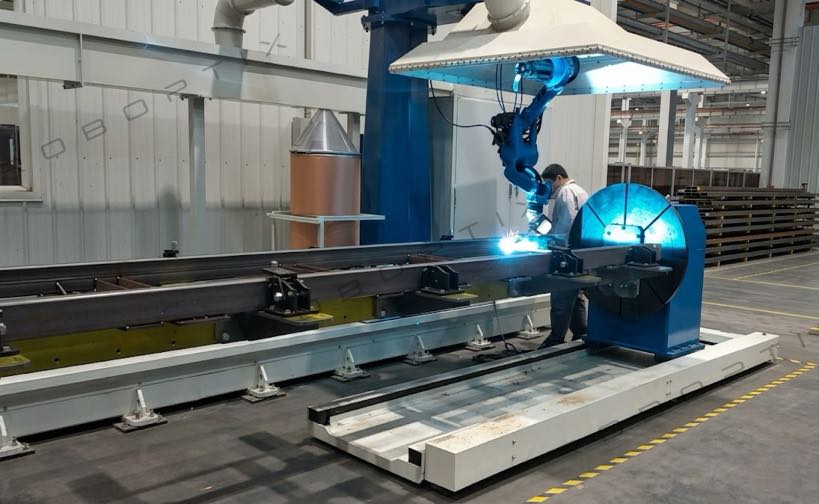
Le 5 Principales raisons pour lesquelles le soudage de grandes pièces est inefficace
Avant d’examiner chaque raison en détail, voici un aperçu structuré des cinq causes profondes et de leur impact typique sur l'efficacité:
| # | Cause première | Perte d'efficacité typique |
| 1 | Le poids élevé de la pièce rend le repositionnement manuel peu pratique | 10–25 % de temps de travail perdu à cause du seul repositionnement |
| 2 | Une mauvaise posture de soudage réduit le temps d’arc et la qualité de la soudure | Temps d'activation de l'arc ci-dessous 30%; taux de retouche 8 à 15 % |
| 3 | Les levages répétés de grues consomment du temps de production et introduisent des risques | 15–40 min par événement de repositionnement; 20–30% des incidents |
| 4 | L'accès aux joints de soudure à des angles sous-optimaux compromet les soudures. | Taux de défauts 2 à 4 fois plus élevé sur les soudures à angle forcé |
| 5 | La coordination entre plusieurs personnes crée des écarts de calendrier et des risques en matière de sécurité | 15–20 % de temps de production perdus à cause des retards de coordination |
Analyse approfondie: Comprendre chaque cause profonde
Raison 1: Le poids élevé de la pièce rend le repositionnement manuel peu pratique
UN 2,000 La coque du récipient sous pression de kg n'est pas repositionnée par deux ouvriers et un levier. Cela nécessite un pont roulant, gréement, élingues, un observateur, et du temps — beaucoup de temps. Les données de mouvement et de temps de l'industrie provenant des ateliers de fabrication lourde montrent que le repositionnement d'une seule grande pièce prend en moyenne 15 à 25 minutes par retournement lorsqu'il est effectué manuellement avec l'aide d'une grue.. Dans une équipe standard de 8 heures, produisant des composants nécessitant 4 à 6 événements de repositionnement, cela représente 60 à 150 minutes de temps non productif par station.
La physique du problème s'aggrave à mesure que le poids de la pièce augmente. Gréement d'un 500 kg composant prend 10 minutes. UN 2,000 le composant en kg peut prendre 25 minutes pour la même tâche. La relation entre le poids et le temps de repositionnement n'est pas linéaire : elle évolue avec le nombre de personnes requises., la complexité de l'ascenseur, et les étapes de gestion des risques requises.
L'effet sur la productivité des soudeurs est direct. Le soudeur qui fait en moyenne un 35% le taux d'arc sur les pièces modérées peut chuter jusqu'à 22–28 % sur les composants lourds, pas parce qu'ils travaillent avec moins de diligence, mais parce que le travail de repositionnement autour d'eux est la contrainte limitante.
Raison 2: Une mauvaise posture de soudage réduit le temps d’arc et la qualité de la soudure
Normes de soudage professionnelles — AWS, OIN 9606, DANS 287 — tous reconnaissent quatre positions de soudure principales: plat (1G/1F), horizontal (2G/2F), verticale (3G/3F), et frais généraux (4G/4F). Ce ne sont pas seulement des catégories de classification. Ils représentent des niveaux de difficulté fondamentalement différents, vitesse, et réalisabilité de la qualité.
Sur de grandes pièces où le repositionnement est lent ou peu pratique, les soudeurs sont régulièrement obligés de travailler en position verticale ou au-dessus de la tête, car la rotation du composant en position plate prend trop de temps. Les conséquences sont mesurables:
- Réduction du taux de dépôt: Le soudage en hauteur est 15 à 30 % plus lent que le soudage à plat en raison de la gravité travaillant contre le bain de fusion.
- Augmentation du taux de défauts: Les soudures aériennes et verticales présentent une probabilité de défaut 2 à 4 fois plus élevée que les soudures plates dans des conditions équivalentes
- Accélération de la fatigue du soudeur: Le travail au chalumeau aérien est physiquement éprouvant; la dégradation de la qualité liée à la fatigue commence généralement dans les 2 à 3 heures
- Multiplicateur de coût de retouche: Sur les grosses soudures structurelles, une seule passe défectueuse peut nécessiter un meulage, réchauffage, et re-soudage - en ajoutant 3 à 5 fois le travail de soudage d'origine
Raison 3: Les levages répétés de grues consomment du temps de production et introduisent des risques
Dans un environnement de fabrication de grandes pièces, le pont roulant est souvent la plus grande contrainte sur le débit de production, et non l'équipement de soudage., pas le nombre de soudeurs. Chaque événement de repositionnement nécessite la disponibilité d'une grue, disponibilité de l'opérateur, temps de gréage, et une fenêtre de dégagement de sécurité. Dans les ateliers où une ou deux grues desservent plusieurs postes de soudage simultanément, la concurrence pour le temps de levage crée des retards en cascade sur tout l'étage.
Des études temporelles menées dans cinq installations de fabrication lourde de notre réseau de projets montrent la répartition moyenne suivante des événements de repositionnement de grues:
| Étape de l'événement de repositionnement | Temps moyen |
| En attente de disponibilité de la grue | 5–15 minutes |
| Gréement et fixation | 4–8 minutes |
| Ascenseur, rotation, et abaissement | 3–6 minutes |
| Vérification du refixage et de l'alignement | 4–8 minutes |
| Dépose du gréement et largage de la grue | 2–4 minutes |
| Total par événement de repositionnement | 18–41 minutes |
Pour une pièce nécessitant six événements de repositionnement, c'est 108–246 minutes de temps non productif par cycle de composant — avant qu'une seule passe de soudure supplémentaire n'ait été effectuée.
La dimension sécurité est tout aussi importante. Les données sur la sécurité sur le lieu de travail des secteurs de fabrication lourde montrent systématiquement que 25 à 30 % des incidents enregistrables dans les ateliers de fabrication impliquent des charges suspendues et des opérations de grue.. Chaque événement de repositionnement est un point d'exposition discret. Dans un atelier effectuant 15 à 20 levées de grue par équipe sur plusieurs stations, l’exposition cumulée au risque est importante.
Raison 4: L'accès aux joints de soudure à des angles sous-optimaux force les soudures à compromettre
Le la position de soudage optimale pour tout joint est plate ou presque plate — la position dans laquelle la gravité assiste le bain de fusion, la répartition de la chaleur est la plus uniforme, et le soudeur ou le robot a la ligne de vue et l'accès à la torche les plus clairs. Sur de grandes pièces où la rotation complète n'est pas disponible, de nombreux joints de soudure doivent être accessibles quel que soit l'angle permis par la pièce fixe.
Ce n'est pas un inconvénient mineur. Pour les soudures sur rainures sur les composants structurels, l'angle d'accès affecte directement:
- Profondeur et consistance de la pénétration des racines
- Efficacité du nettoyage entre passes
- Profil de passage de remplissage et de bouchage
- Modèles de distorsion après soudure
- Résultats des inspections ultrasoniques et radiographiques
Sur les gros composants de machines d'ingénierie - flèches d'excavatrice, flèches de grue, ensembles d’essieux avant de véhicules lourds — les problèmes d’accès aux joints de soudure sont particulièrement aigus. Ces pièces ont une géométrie complexe avec des joints sur plusieurs plans. Sans possibilité de faire pivoter la pièce pour amener chaque joint dans la position optimale, des compromis sont faits sur presque toutes les configurations.
| Impact sur les coûts d'ingénierie: Spécifications des procédures de soudage (WPS) pour les applications structurelles, des qualifications de poste spécifiques sont souvent nécessaires. Lorsque les conditions du site obligent les soudeurs à dépasser l'écart de position autorisé, des exigences supplémentaires en matière de CND peuvent s'appliquer, ce qui ajoute du temps et des coûts d'inspection à chaque joint affecté. |
Raison 5: La coordination entre plusieurs personnes crée des lacunes dans les horaires et des risques en matière de sécurité
Le soudage de grandes pièces implique rarement un seul opérateur. Une séquence de repositionnement typique sur un composant structurel lourd nécessite: un grutier, un ou deux gréeurs pour attacher et guider la charge, le soudeur ou l'opérateur du robot de soudage, et un observateur de sécurité. Obtenir les quatre parties disponibles, informé, et en position en même temps – plusieurs fois par quart de travail, sur plusieurs stations - constitue un défi permanent en matière de planification et de coordination.
Le coût d’efficacité apparaît sous plusieurs formes:
- Fragmentation des horaires: Lorsqu'un membre de l'équipe n'est pas disponible, toute la séquence de repositionnement s'arrête. Un gréeur assistant une autre station, ou un grutier en pause, crée des temps morts qui se propagent dans le poste de soudage
- Frais généraux de communication: Chaque levage par grue nécessite un briefing de sécurité préalable au levage et une communication en temps réel entre l'opérateur, gréeur, et observateur. Cela ajoute du temps structuré à chaque événement
- Potentiel d'erreur aux points de transfert: Erreurs de coordination – signaux mal compris, points de fixation du gréement incorrects, libération prématurée de la charge - sont à l'origine de nombreux incidents de fabrication lourde
- Dépendance aux compétences: Les monteurs et grutiers expérimentés ayant une expérience des grandes pièces constituent eux-mêmes une catégorie de métiers spécialisés rare.. Leur indisponibilité devient un goulot d’étranglement secondaire
| Réalité opérationnelle: Dans notre base de données d’évaluation de projets, les ateliers effectuant un repositionnement manuel de grandes pièces rapportent que 15–20% du total des heures du poste de soudage sont absorbés par les frais généraux de coordination - temps pendant lequel le poste de soudage est doté en personnel et prêt, mais la production est arrêtée dans l'attente d'un repositionnement des ressources. |
Solutions de positionneur de robot: Faire correspondre la configuration au problème
Pas tous Positions des robots c'est pareil, et toutes les applications de grandes pièces ne nécessitent pas la même configuration. Trois noyaux Positions des robots les types répondent aux défis spécifiques décrits ci-dessus.
Configuration 1: Positionneur de robot tête et contre-pointe — Composants structurels longs
La tête et la contre-pointe Positions des robots supporte une pièce aux deux extrémités – une tête entraînée, une contre-pointe passive - et la fait tourner le long de son axe principal. C'est la configuration correcte pour les composants structurels longs, cylindriques ou allongés.: coques de récipients sous pression, bobines de tuyaux, sections de tour, arbres d'essieu lourds, et géométries similaires.
Ce qu'il élimine des cinq causes profondes:
- Raison 1 (poids): Prend en charge les pièces de 500 kg à 5,000 kg avec servomoteur de précision — le poids n'est plus une contrainte de repositionnement
- Raison 2 (posture): Fait tourner la pièce en continu afin que le joint de soudure actif soit toujours présenté en position plate ou horizontale.
- Raison 3 (ascenseurs par grue): Élimine entièrement le repositionnement de la grue à mi-processus : la pièce à usiner est chargée une seule fois et pivotée selon les besoins tout au long du cycle de soudage.
- Raison 5 (coordination): Réduit le repositionnement d'un événement de grue coordonné par 4 personnes à une intervention d'un seul opérateur
| Performances typiques: Sur soudage de coques d'appareils sous pression, L'intégration du positionneur de robot de la tête et de la poupée mobile réduit le temps de repositionnement de 15 à 25 minutes par événement à sous 30 secondes. Le temps d'activation de l'arc augmente de 28 à 32 % à 82–88% des heures de travail. |
Configuration 2: Positionneur de robot de type U — Contrôle à deux axes pour composants asymétriques
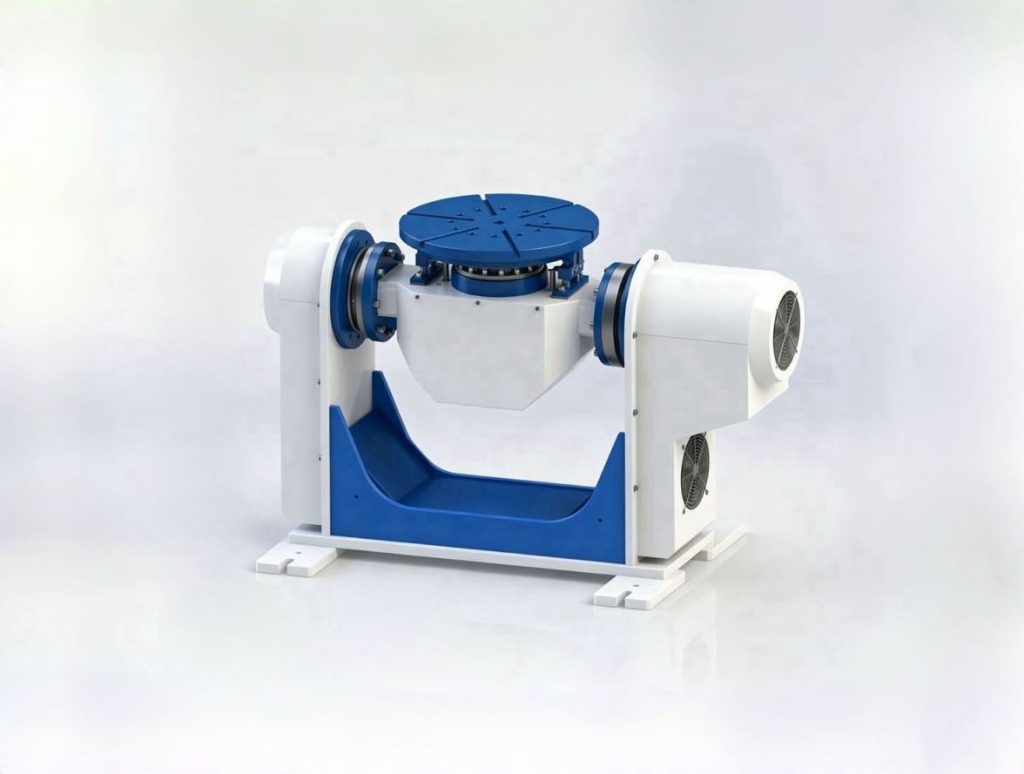
Le type U (servo à deux axes) Positions des robots fournit une inclinaison simultanée (Axe de retournement J1) et rotation (Axe de rotation J2) contrôle dans un compact, cadre à haute rigidité. Avec une plage de charge utile de 300 à 1 000 kg, le type U est conçu pour les composants asymétriques de petite à moyenne taille – supports soudés, sous-châssis automobiles, boîtiers d'équipement, et pièces similaires où les joints sont répartis sur plusieurs faces et où un seul axe de rotation est insuffisant.
Principaux avantages de conception pour les applications de soudage multiface:
- Deux axes servo (J1 retournement ±90°, Rotation J2 ±200°) amener n'importe quelle face de joint à la position de soudage plate en une seule configuration
- Encombrement compact adapté à l'intégration dans des cellules de soudage automatisées avec un espace au sol limité
- Répétabilité de ±0,05 mm (U001) à ±0,075 mm (U002) prend en charge une présentation cohérente des joints de soudure
- Aucune grue ni assistance manuelle n'est nécessaire entre les changements de face - les deux axes sont servocommandés
- Diamètres de table standards à partir de 500 mm (U002) s'adapte aux tailles de soudures typiques petites à moyennes
Ce qu'il élimine des cinq causes profondes:
- Raison 2 (posture): L'axe d'inversion J1 incline la pièce afin que chaque face de joint puisse être présentée en position de soudage plate ou horizontale.
- Raison 4 (angle d'accès): Combiné J1 + Le mouvement J2 amène n'importe quel joint de soudure à l'angle optimal sans retirer ou refixer le composant
- Raison 5 (coordination): Les réglages des deux axes sont des servocommandes programmées – pas de grue, pas de gréement, aucune coordination à plusieurs personnes n'est requise
Configuration 3: Positionneur de robot servo à trois axes — Soudures complexes et lourdes
Pour les composants combinant une charge utile élevée avec des joints soudés répartis sur plusieurs plans, les trois axes Positions des robots (B008 / B009 / B010 / Série B011) assure une rotation coordonnée, rotation de l'axe d'outillage, et capacité d'oscillation de grand diamètre. Avec des charges utiles de 300 kg à 2,000 kg et diamètres d'oscillation maximum jusqu'à 5,000 mm, cette configuration gère les grandes soudures les plus géométriquement exigeantes dans la fabrication lourde.
Profil d'application typique:
- Cadres structurels lourds avec cordons de soudure 4+ visages (B011: 1,000–1 500 kg)
- Soudures multifaces de complexité moyenne en production par lots (B009: 500–1 000 kg)
- Composants de grand diamètre nécessitant un grand jeu de pivotement — jusqu'à 5,000 mm (B008)
- Applications de haute précision nécessitant une précision de l'axe de rotation de ±0,03 mm (B009, B011)
- Pièces à géométrie complexe plus légères où l'angle d'accès est la principale contrainte (B010: 300–500kg)
Ce qu'il élimine des cinq causes profondes:
- Raison 4 (angle d'accès): Les axes de rotation et d'outillage indépendants amènent n'importe quel joint sur n'importe quelle face à une position plate ou horizontale sans retrait de composant
- Raison 2 (posture): Le robot ne soude jamais hors de sa position : le positionneur gère tous les réglages d'angle.
- Raison 3 (ascenseurs par grue): L'ensemble du cycle de soudage s'effectue en une seule configuration; la grue est utilisée uniquement pour le chargement et le déchargement
Comparaison des performances: Repositionnement manuel vs. Positions des robots
Le tableau suivant reflète les données de performances agrégées de nos enregistrements d'installation dans les applications de soudage de grandes pièces.:
| Mesure de performances | Repositionnement manuel | Système de positionnement de robots |
| Temps de repositionnement moyen par événement | 15–25 minutes | ✅ 10 à 30 secondes |
| Heure d'activation de l'arc (% des heures de travail) | ❌ 22 à 35 % | ✅ 78 à 88 % |
| Défaut de soudure / taux de reprise | ❌ 8 à 15 % | ✅ Ci-dessous 1% |
| Levages de grues par cycle de composant | ❌ 4 à 8 remontées mécaniques | ✅ 1 (chargement uniquement) |
| Travailleurs requis par événement de repositionnement | ❌ 3 à 4 personnes | ✅ 1 opérateur |
| Taux d’incidents liés au repositionnement | ❌ Référence | ✅ Réduit de 80 à 90 % |
| Capacité de changement par station (gros composants) | ❌ 2 à 4 composants | ✅ 5 à 8 composants |
| Exigence physique du soudeur expérimenté | ❌ Élevé – aérien/vertical | ✅ Faible – plat/horizontal uniquement |
Comment commencer votre première mise à niveau d'automatisation de pièces importantes
La raison la plus courante pour laquelle les magasins tardent Positions des robots l’adoption n’est pas une question de coût ou de technologie – c’est une incertitude quant à savoir par où commencer. Le cadre suivant est le même processus d'évaluation que nous utilisons avec les nouveaux clients avant de recommander une configuration..
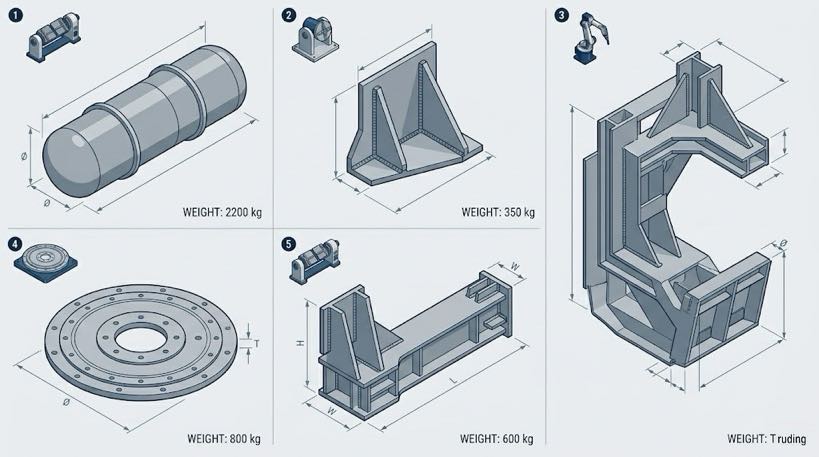
Étape 1: Caractérisez le profil de votre pièce
Répondez à ces quatre questions sur les pièces qui causent le plus de problèmes de production:
- Poids: Quel est le poids maximum des composants sur votre sol? (Détermine la charge utile du positionneur)
- Géométrie: Le composant est-il allongé/cylindrique, asymétrique/irrégulier, ou complexe multiface? (Détermine le type de positionneur)
- Répartition des joints de soudure: Les articulations sont-elles principalement sur un axe, ou réparti sur plusieurs faces? (Détermine les exigences des axes)
- Fréquence de repositionnement: Combien d'événements de repositionnement le processus actuel nécessite-t-il par composant? (Détermine le potentiel de gain d’efficacité)
Étape 2: Identifiez votre principal point douloureux
Utilisez l'analyse des causes profondes de cet article pour identifier lequel des cinq facteurs d'inefficacité constitue la plus grande contrainte pour votre opération spécifique.:
| Douleur primaire | Point de départ recommandé pour le positionneur de robot |
| Temps de repositionnement sur cylindre long / parties allongées | Positionneur de robot tête et contre-pointe — B001 (500–1 000 kg) / B002 (1,000–1 500 kg) / B004 (1,500–5 000 kg) |
| Accès multiface sur pièces asymétriques petites à moyennes | Positionneur de robot de type U — U001 (300 kilos) / U002 (500–1 000 kg) |
| Accès commun sur géométrie complexe multiface lourde | Positionneur de robot à trois axes — B009/B011 (500–1 500 kg) / B008 (1,500–2 000 kg) |
| Rotation horizontale pour disque moyen à grand / pièces d'anneau | Table de rotation des servos série H — H001–H005 (300–2 000 kg) |
| Double axe en forme de L pour le soudage + positionnement de l'assemblage | Positionneur de robot à deux axes de type L — L001 (300–500kg) / L002 (1,500 kilos) |
Étape 3: Calculez votre coût de repositionnement actuel
Avant de demander un devis, quantifier le problème que vous résolvez. Utilisez ce cadre simple:
- Compter le nombre moyen d'événements de repositionnement de grue par composant
- Multiplier par la durée moyenne de l'événement (inclure le temps d'attente, gréement, et dédouanement)
- Multiplier par cycles de production quotidiens × jours de travail annuels
- Appliquez votre taux de main d'œuvre chargé
Le résultat est votre coût de référence annuel de repositionnement — le chiffre qu'un système de positionnement de robot déplacera directement. Dans la plupart des grands ateliers de fabrication de pièces, ce calcul produit un chiffre qui rend le dossier d'investissement évident.
Étape 4: Demander une évaluation de candidature
Un qualifié Positions des robots l'intégrateur devrait être en mesure de revoir vos dessins de pièces, données de processus actuelles, et les objectifs de débit et fournir une recommandation de configuration écrite avec une projection du retour sur investissement dans les 24 à 48 heures. Si l'intégrateur ne peut pas fournir ce niveau d'analyse spécifique à l'application, ils ne sont pas le bon partenaire pour une application de grandes pièces.
| Notre évaluation gratuite de grandes pièces comprend: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(s) des cinq causes profondes • Configuration recommendation (type de poste, charge utile, nombre d'axes) • Preliminary ROI projection based on your production data • Written report delivered within 24 heures d'ouverture ► Contactez-nous pour planifier votre évaluation |
À venir dans cette série
Article 3: Positionneur de robot et. Appareil de soudage manuel - Comment choisir la bonne solution pour votre usine
À propos de l'auteur
| Expérience & Compétence L'auteur est un spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience pratique en matière de projets, avec un accent particulier sur les systèmes de positionnement de robots pour les environnements de fabrication de pièces lourdes et de grande taille. La société auteur détient 26+ années d'expérience en ingénierie d'automatisation du soudage, 40+ brevets actifs, et a livré 1,500+ projets réalisés partout en Amérique du Nord, Europe, et Asie — environ 70% dont impliquent l'intégration du Robot Positioner avec des robots de soudage. Applications de grandes pièces (500 kg+) compte pour plus 60% du portefeuille de projets. Attestation: Certification CE CE pour les systèmes de positionnement de robots (Numéro de certificat: M.2026.206.C134866) Base de recherche: Les données de performances citées dans cet article proviennent d'études temps-mouvement sur site, audits post-installation, et les enregistrements de production à travers 300+ installations de soudage dans 15 pays.Dernière révision et mise à jour: Peut 2026 |
ARTICLES CONNEXES

Poste de travail de soudage clé en main: Du dessin à la cellule prête à la production

7Robot d'axe dans l'automatisation du soudage: Études de cas réels et exemples de retour sur investissement

Analyse du retour sur investissement du soudage laser robotisé: Vaut-il l'investissement?

Le guide complet du débutant sur les positionneurs de robots: Tout ce que vous devez savoir

7Robot de l'Axe + Positionneurs robotisés: Construire des cellules de soudage flexibles complètes
