


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



5 Razones por las que la soldadura de piezas de trabajo grandes es ineficiente y cómo un posicionador robótico las resuelve cada una
La crisis oculta de productividad en la soldadura de piezas grandes
Un fabricante de recipientes a presión en Texas hacía dos turnos por día, seis días a la semana. En papel, la operación parecía productiva. En la práctica, Un estudio de tiempo-movimiento reveló que los soldadores gastaron menos de 30% de sus horas de trabajo realmente soldando. El resto: reposicionamiento, esperando grúas, accesorios de ajuste, Reelaborar pases incómodos: era un desperdicio invisible incrustado tan profundamente en las operaciones diarias que el equipo había dejado de verlo..
Este es el desafío decisivo de la soldadura de piezas de trabajo de gran tamaño: cuanto más grande y pesada sea la pieza, Cuanto más tiempo se pierde en producción para todo excepto para la soldadura..
Auges de maquinaria de ingeniería, recipientes a presión, torres de turbinas eólicas, chasis de vehículos pesados, Secciones estructurales del barco: estos no son componentes que puedas voltear a mano., reposicionar con una plantilla, o soldar desde una única estación fija. La soldadura de piezas grandes requiere puentes grúa, coordinación multipersonal, tiempo de configuración extendido, y compromiso posicional constante. Y cada uno de esos requisitos cuesta tiempo., dinero, y calidad de soldadura. Aquí es precisamente donde el Posiciones de robots ofrece su mayor impacto.
Basado en datos operativos de 1,500+ proyectos de automatización completados, la mayoría con piezas de trabajo grandes o pesadas, hemos identificado cinco causas fundamentales de la ineficiencia en la soldadura de piezas grandes. Este artículo examina cada uno en profundidad., proporciona datos reales de rendimiento, y explica cómo la correcta Posiciones de robots La configuración elimina el problema en su origen..
El 5 Razones principales La soldadura de piezas de trabajo grandes es ineficiente
Antes de examinar cada motivo en detalle, Aquí hay una descripción general estructurada de las cinco causas fundamentales y su impacto típico en la eficiencia.:
| # | Causa principal | Pérdida de eficiencia típica |
| 1 | El elevado peso de la pieza de trabajo hace que el reposicionamiento manual no sea práctico | 10–25% del tiempo de turno perdido solo por el reposicionamiento |
| 2 | Una mala postura de soldadura reduce el tiempo de encendido del arco y la calidad de la soldadura. | Tiempo de encendido del arco a continuación 30%; tasa de retrabajo 8–15% |
| 3 | Los levantamientos repetidos de grúa consumen tiempo de producción e introducen riesgos | 15–40 min por evento de reposicionamiento; 20–30% de las incidencias |
| 4 | El acceso a las juntas soldadas en ángulos subóptimos compromete las soldaduras | Tasa de defectos de 2 a 4 veces mayor en soldaduras de ángulo forzado |
| 5 | La coordinación entre varias personas crea lagunas en la programación y exposición a la seguridad | 15–20% del tiempo de producción perdido por retrasos en la coordinación. |
Análisis profundo: Comprender cada causa raíz
Razón 1: El alto peso de la pieza de trabajo hace que el reposicionamiento manual no sea práctico
A 2,000 kg de carcasa del recipiente a presión no se reposiciona con dos trabajadores y una palanca. Requiere puente grúa, aparejo, eslingas, un observador, y tiempo - una gran cantidad de tiempo. Los datos de tiempo-movimiento de la industria de talleres de fabricación pesada muestran que reposicionar una sola pieza de trabajo grande toma un promedio de 15 a 25 minutos por vuelta cuando se realiza manualmente con ayuda de una grúa.. En un turno estándar de 8 horas que produce componentes que requieren de 4 a 6 eventos de reposicionamiento, es decir, entre 60 y 150 minutos de tiempo no productivo por estación.
La física del problema se agrava a medida que aumenta el peso de la pieza.. Aparejar un 500 kg de componente toma 10 minutos. A 2,000 kg de componente puede tomar 25 minutos para la misma tarea. La relación entre el peso y el tiempo de reposicionamiento no es lineal: aumenta con la cantidad de personas necesarias., la complejidad del ascensor, y los pasos necesarios para la gestión de riesgos.
El efecto sobre la productividad del soldador es directo.. El soldador que promedia un 35% La tasa de arco en piezas de trabajo moderadas puede caer al 22-28% en componentes pesados., no porque estén trabajando con menos diligencia, sino porque el trabajo de reposicionamiento a su alrededor es la restricción que limita la velocidad.
Razón 2: Una mala postura de soldadura reduce el tiempo de encendido del arco y la calidad de la soldadura
Estándares de soldadura profesional: AWS, ISO 9606, EN 287 — todos reconocen cuatro posiciones de soldadura principales: departamento (1G/1P), horizontal (2G/2F), vertical (3G/3F), y gastos generales (4G/4F). Estas no son sólo categorías de clasificación. Representan niveles de dificultad fundamentalmente diferentes., velocidad, y calidad alcanzable.
En piezas de trabajo grandes donde el reposicionamiento es lento o poco práctico, Los soldadores se ven obligados habitualmente a trabajar en posiciones verticales o elevadas porque girar el componente a la posición plana requiere demasiado tiempo.. Las consecuencias son mensurables:
- Reducción de la tasa de deposición: La soldadura aérea es entre un 15 % y un 30 % más lenta que la soldadura plana debido a que la gravedad actúa contra el baño de soldadura.
- Aumento de la tasa de defectos: Las soldaduras aéreas y verticales tienen una probabilidad de defecto entre 2 y 4 veces mayor que las soldaduras planas en condiciones equivalentes.
- Aceleración de la fatiga del soldador: El trabajo con soplete es físicamente agotador; La degradación de la calidad relacionada con la fatiga generalmente comienza dentro de 2 a 3 horas.
- Multiplicador de costos de retrabajo: En grandes soldaduras estructurales, una sola pasada defectuosa puede requerir rectificado, recalentar, y volver a soldar: agregando de 3 a 5 veces la mano de obra de soldadura original
Razón 3: Los levantamientos repetidos de grúas consumen tiempo de producción e introducen riesgos
En un entorno de fabricación de piezas de trabajo de gran tamaño, La grúa puente es a menudo la mayor limitación en el rendimiento de la producción, no el equipo de soldadura., no el recuento de soldadores. Cada evento de reposicionamiento requiere disponibilidad de grúas, disponibilidad del operador, tiempo de montaje, y una ventana de seguridad. En talleres donde una o dos grúas dan servicio a varias estaciones de soldadura simultáneamente, La competencia por el tiempo de elevación genera retrasos en cascada en todo el piso..
Los estudios de tiempo realizados en cinco instalaciones de fabricación pesada en nuestra red de proyectos muestran el siguiente desglose promedio de eventos de reposicionamiento de grúas:
| Paso en el evento de reposicionamiento | Tiempo promedio |
| Esperando disponibilidad de grúa | 5–15 minutos |
| Aparejo y fijación | 4–8 minutos |
| Elevar, rotación, y bajando | 3–6 minutos |
| Revisión de fijación y alineación | 4–8 minutos |
| Desmontaje de aparejos y liberación de grúas. | 2–4 minutos |
| Total por evento de reposicionamiento | 18–41 minutos |
Para una pieza de trabajo que requiere seis eventos de reposicionamiento, eso es 108–246 minutos de tiempo no productivo por ciclo de componente, antes de que se haya realizado una sola pasada de soldadura adicional.
La dimensión de seguridad es igualmente importante. Los datos de seguridad en el lugar de trabajo de los sectores de fabricación pesada muestran consistentemente que entre el 25% y el 30% de los incidentes registrables en talleres de fabricación involucran cargas suspendidas y operaciones de grúas.. Cada evento de reposicionamiento es un punto de exposición discreto.. En un taller que realiza entre 15 y 20 elevaciones con grúa por turno en varias estaciones, la exposición al riesgo acumulativo es sustancial.
Razón 4: El acceso a las juntas soldadas en ángulos subóptimos obliga a las soldaduras a comprometerse
El La posición de soldadura óptima para cualquier unión es plana o casi plana. — la posición en la que la gravedad ayuda al baño de soldadura, la distribución del calor es más uniforme, y el soldador o robot tiene la línea de visión y acceso a la antorcha más claros. En piezas de trabajo grandes donde no está disponible la rotación completa, Se debe acceder a muchas juntas soldadas desde cualquier ángulo que permita la pieza de trabajo fija..
Este no es un inconveniente menor.. Para soldaduras de ranura en componentes estructurales., El ángulo de acceso afecta directamente:
- Profundidad y consistencia de la penetración de la pasada radicular
- Efectividad de la limpieza entre pasadas
- Perfil de paso de llenado y tapado
- Patrones de distorsión post-soldadura
- Resultados de la inspección ultrasónica y radiográfica
En grandes componentes de maquinaria de ingeniería: brazos de excavadora, foques de grúa, Conjuntos de eje delantero de vehículos pesados: los problemas de acceso a las juntas soldadas son particularmente graves.. Estas piezas tienen una geometría compleja con uniones en múltiples planos.. Sin la capacidad de rotar la pieza de trabajo para llevar cada junta a la posición óptima, Se hacen concesiones en casi todas las configuraciones..
| Impacto en los costos de ingeniería: Especificaciones del procedimiento de soldadura. (WPS) para aplicaciones estructurales a menudo requieren calificaciones de puesto específicas. Cuando las condiciones del sitio obligan a los soldadores a exceder la desviación de posición permitida, Es posible que se apliquen requisitos adicionales de END, lo que agrega tiempo y costo de inspección a cada junta afectada.. |
Razón 5: La coordinación entre varias personas crea lagunas en la programación y exposición a la seguridad
La soldadura de piezas grandes rara vez involucra a un solo trabajador. Una secuencia de reposicionamiento típica en un componente estructural pesado requiere: un operador de grúa, Uno o dos aparejadores para sujetar y guiar la carga., el soldador o el operador del robot de soldadura, y un observador de seguridad. Obtener las cuatro partes disponibles, informado, y en posición al mismo tiempo, varias veces por turno, a través de múltiples estaciones: es un desafío continuo de programación y coordinación.
El coste de la eficiencia se presenta de varias formas.:
- Fragmentación de horarios: Cuando un miembro del equipo no está disponible, toda la secuencia de reposicionamiento se detiene. Un aparejador ayudando a otra estación., o un operador de grúa en un descanso, crea tiempo de inactividad que se propaga a través de la estación de soldadura
- Gastos generales de comunicación: Cada elevación de grúa requiere una sesión informativa de seguridad previa al levantamiento y comunicación en tiempo real entre el operador., aparejador, y observador. Esto agrega tiempo estructurado a cada evento.
- Potencial de error en los puntos de transferencia: Errores de coordinación: señales mal entendidas, puntos de fijación del aparejo incorrectos, Liberación prematura de carga: son la fuente de muchos incidentes de fabricación pesada.
- Dependencia de habilidades: Los aparejadores y operadores de grúas experimentados con gran experiencia en piezas de trabajo son en sí mismos una categoría escasa de oficios calificados.. Su falta de disponibilidad se convierte en un cuello de botella secundario
| Realidad operativa: En nuestra base de datos de evaluación de proyectos, Los talleres que realizan reposicionamiento manual de piezas de trabajo grandes informan que 15–20% del total de horas de la estación de soldadura son absorbidos por los gastos generales de coordinación: tiempo en el que la estación de soldadura cuenta con personal y está lista, pero la producción está parada a la espera de reposicionar recursos. |
Soluciones de posicionador de robot: Hacer coincidir la configuración con el problema
No todos Posiciones de robots es lo mismo, y no todas las aplicaciones de piezas de trabajo grandes requieren la misma configuración. Tres núcleos Posiciones de robots Los tipos abordan los desafíos específicos descritos anteriormente..
Configuración 1: Posicionador de robot de cabezal y contrapunto: componentes estructurales largos
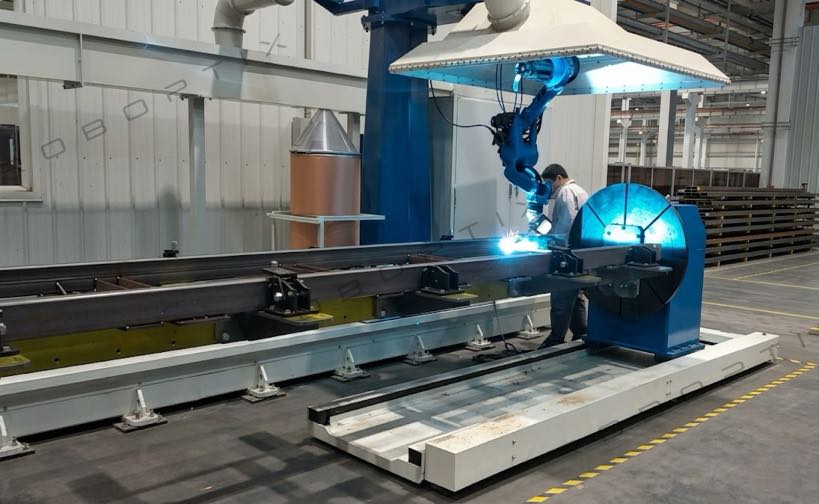
El cabezal y el contrapunto Posiciones de robots soporta una pieza de trabajo en ambos extremos: un cabezal accionado, un contrapunto pasivo y lo gira a lo largo de su eje primario. Esta es la configuración correcta para componentes estructurales largos, cilíndricos o alargados.: conchas de recipientes a presión, carretes de tubería, secciones de la torre, semiejes pesados, y geometrías similares.
Lo que elimina de las cinco causas fundamentales:
- Razón 1 (peso): Soporta piezas de trabajo de 500 kilogramos a 5,000 kg con servoaccionamiento de precisión: el peso ya no es una limitación de reposicionamiento
- Razón 2 (postura): Gira continuamente la pieza de trabajo para que la junta de soldadura activa siempre se presente en posición plana u horizontal.
- Razón 3 (elevadores de grúa): Elimina por completo el reposicionamiento de la grúa a mitad del proceso: la pieza de trabajo se carga una vez y se gira según sea necesario durante todo el ciclo de soldadura.
- Razón 5 (coordinación): Reduce el reposicionamiento de un evento de grúa coordinado por 4 personas a una sola intervención del operador.
| Rendimiento típico: En la soldadura de la carcasa de un recipiente a presión, La integración del posicionador robótico de cabezal y contrapunto reduce el tiempo de reposicionamiento de 15 a 25 minutos por evento para bajo 30 artículos de segunda clase. El tiempo de encendido del arco aumenta del 28 al 32 % al 82–88% de horas de turno. |
Configuración 2: Posicionador de robot tipo U: control de doble eje para componentes asimétricos
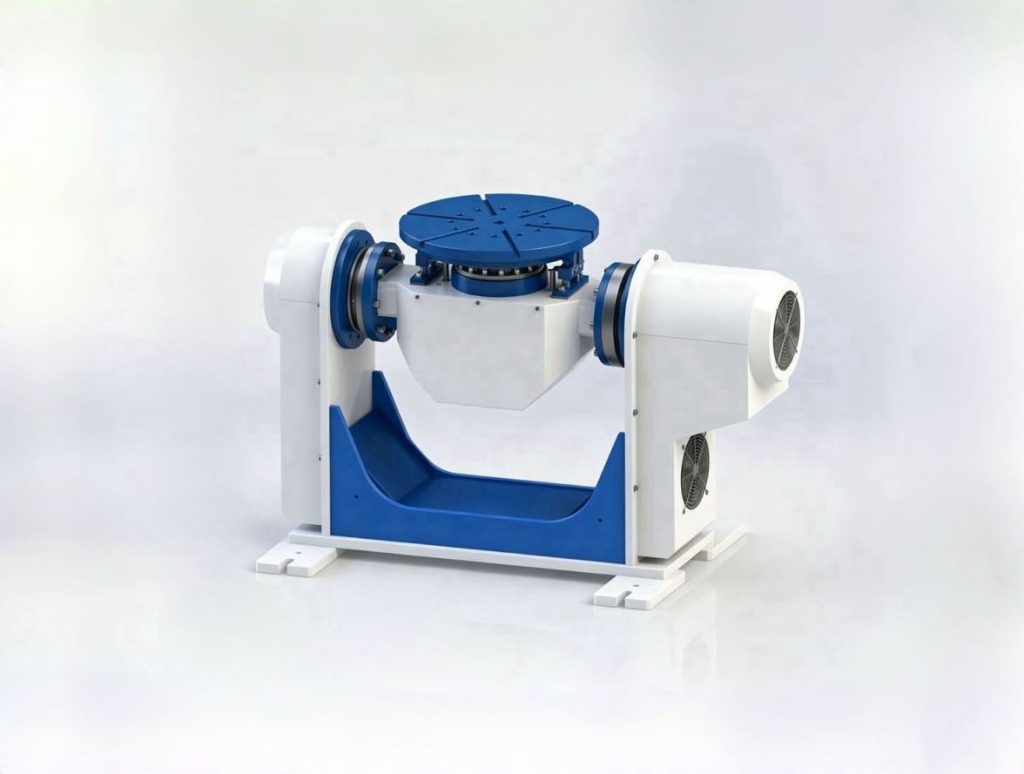
El tipo U (servo de doble eje) Posiciones de robots proporciona inclinación simultánea (Eje de giro J1) y rotación (Eje de rotación J2) control en un compacto, marco de alta rigidez. Con un rango de carga útil de 300 a 1000 kg, el tipo U está diseñado para componentes asimétricos pequeños y medianos: soportes soldados, subchasis automotrices, carcasas de equipos, y piezas similares donde las juntas están distribuidas en múltiples caras y un solo eje de rotación es insuficiente.
Ventajas clave de diseño para aplicaciones de soldadura multifacética:
- Ejes servo duales (J1 gira ±90°, Rotación J2 ±200°) lleve cualquier cara de unión a la posición de soldadura plana en una sola configuración
- Tamaño compacto adecuado para la integración en celdas de soldadura automatizadas con espacio limitado
- Repetibilidad de ±0,05 mm (U001) a ±0,075 mm (U002) Soporta una presentación consistente de las uniones soldadas.
- No se requiere grúa ni asistencia manual entre cambios de cara: ambos ejes están controlados por servo
- Diámetros de mesa estándar desde 500 milímetros (U002) Se adaptan a tamaños típicos de piezas soldadas pequeñas a medianas.
Lo que elimina de las cinco causas fundamentales:
- Razón 2 (postura): El eje de giro J1 inclina la pieza de trabajo para que cada cara de la junta se pueda presentar en la posición de soldadura plana u horizontal.
- Razón 4 (ángulo de acceso): J1 combinado + El movimiento J2 lleva cualquier unión soldada al ángulo óptimo sin quitar ni volver a fijar el componente.
- Razón 5 (coordinación): Ambos ajustes de eje son comandos servo programados, sin grúa., sin aparejos, no se requiere coordinación de varias personas
Configuración 3: Posicionador de robot servo de tres ejes: piezas soldadas complejas y pesadas
Para componentes que combinan una alta carga útil con uniones soldadas distribuidas en múltiples planos, los tres ejes Posiciones de robots (B008 / B009 / B010 / Serie B011) proporciona rotación coordinada, rotación del eje de herramientas, y capacidad de giro de gran diámetro. Con cargas útiles de 300 kilogramos a 2,000 kg y diámetros máximos de giro de hasta 5,000 milímetros, Esta configuración maneja las grandes piezas soldadas geométricamente más exigentes en fabricación pesada..
Perfil de aplicación típico:
- Marcos estructurales pesados con costuras soldadas. 4+ caras (B011: 1,000–1.500 kilos)
- Soldaduras multifacéticas de complejidad media en producción por lotes (B009: 500–1.000 kilogramos)
- Componentes de gran diámetro que requieren un amplio espacio de giro: hasta 5,000 milímetros (B008)
- Aplicaciones de alta precisión que requieren una precisión del eje de rotación de ±0,03 mm (B009, B011)
- Piezas de geometría compleja más ligeras donde el ángulo de acceso es la principal limitación (B010: 300–500 kilos)
Lo que elimina de las cinco causas fundamentales:
- Razón 4 (ángulo de acceso): Los ejes de rotación y herramientas independientes llevan cualquier junta en cualquier cara a una posición plana u horizontal sin necesidad de retirar componentes.
- Razón 2 (postura): El robot nunca suelda fuera de posición: el posicionador se encarga de todos los ajustes de ángulo
- Razón 3 (elevadores de grúa): Todo el ciclo de soldadura se completa en una sola configuración.; La grúa se utiliza sólo para carga y descarga.
Comparación de rendimiento: Reposicionamiento manual vs.. Posiciones de robots
La siguiente tabla refleja datos de rendimiento agregados de nuestros registros de instalación en aplicaciones de soldadura de piezas de trabajo grandes.:
| Métrica de rendimiento | Reposicionamiento manual | Sistema de posicionamiento de robots |
| Tiempo promedio de reposicionamiento por evento | 15–25 minutos | ✅ 10 a 30 segundos |
| tiempo de encendido del arco (% de horas de turno) | ❌ 22-35% | ✅ 78-88% |
| defecto de soldadura / tasa de retrabajo | ❌ 8-15% | ✅ Abajo 1% |
| Elevaciones de grúa por ciclo de componente | ❌ 4 a 8 ascensores | ✅ 1 (solo carga) |
| Trabajadores requeridos por evento de reposicionamiento | ❌ 3-4 personas | ✅ 1 operador |
| Tasa de incidentes relacionados con el reposicionamiento | ❌ Línea de base | ✅ Reducido entre un 80 y un 90 % |
| Capacidad de turnos por estación (componentes grandes) | ❌ 2 a 4 componentes | ✅ 5 a 8 componentes |
| Exigencia física de soldador experimentado. | ❌ Alto: aéreo/vertical | ✅ Bajo: solo plano/horizontal |
Cómo comenzar su primera actualización de automatización de piezas de trabajo grandes
La razón más común por la que las tiendas se retrasan Posiciones de robots La adopción no es costo ni tecnología, es incertidumbre sobre por dónde empezar.. El siguiente marco es el mismo proceso de evaluación que utilizamos con nuevos clientes antes de recomendar cualquier configuración..
Paso 1: Caracterice el perfil de su pieza de trabajo
Responda estas cuatro preguntas sobre las piezas de trabajo que causan más problemas de producción:
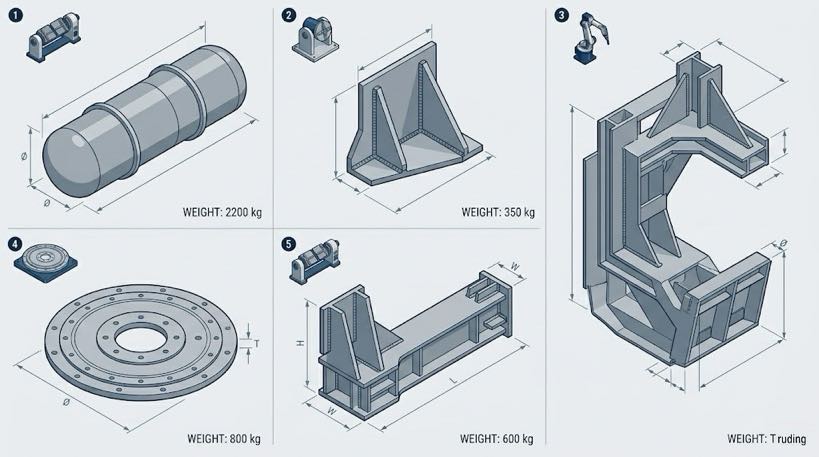
- Peso: ¿Cuál es el peso máximo de los componentes en su piso?? (Determina la clasificación de carga útil del posicionador)
- Geometría: ¿El componente es alargado/cilíndrico?, asimétrico/irregular, o complejo multifacético? (Determina el tipo de posicionador)
- Distribución de juntas soldadas: ¿Las articulaciones están principalmente en un eje?, o distribuido en múltiples caras? (Determina los requisitos del eje.)
- Frecuencia de reposicionamiento: ¿Cuántos eventos de reposicionamiento requiere el proceso actual por componente?? (Determina el potencial de ganancia de eficiencia.)
Paso 2: Identifique su principal punto débil
Utilice el análisis de causa raíz de este artículo para identificar cuál de los cinco factores de ineficiencia es la mayor limitación en su operación específica.:
| Dolor primario | Punto de partida recomendado del posicionador de robot |
| Tiempo de reposicionamiento en cilíndrico largo. / partes alargadas | Posicionador de robot de cabezal y contrapunto — B001 (500–1.000 kilogramos) / B002 (1,000–1.500 kilos) / B004 (1,500–5.000 kilogramos) |
| Acceso multicara en piezas asimétricas pequeñas y medianas | Posicionador de robot tipo U — U001 (300 kilos) / U002 (500–1.000 kilogramos) |
| Acceso conjunto en geometría compleja de múltiples caras pesadas | Posicionador de robot de tres ejes: B009/B011 (500–1.500 kilos) / B008 (1,500–2.000 kilogramos) |
| Rotación horizontal para disco mediano a grande. / partes del anillo | Mesa de servorotación serie H: H001–H005 (300–2.000 kilogramos) |
| Doble eje en forma de L para soldar + posicionamiento del conjunto | Posicionador de robot de doble eje tipo L — L001 (300–500 kilos) / L002 (1,500 kilos) |
Paso 3: Calcule su costo de reposicionamiento actual
Antes de solicitar una cotización, cuantificar el problema que estás resolviendo. Utilice este marco simple:
- Cuente el número promedio de eventos de reposicionamiento de grúa por componente
- Multiplicar por la duración promedio del evento (incluir tiempo de espera, aparejo, y autorización)
- Multiplicar por ciclos de producción diarios × días laborables anuales
- Aplique su tarifa de mano de obra cargada
El resultado es su línea base de costos de reposicionamiento anual. — la figura que un sistema de posicionador de robot desplazará directamente. En la mayoría de los grandes talleres de piezas de trabajo, Este cálculo produce un número que hace que el caso de inversión sea evidente..
Paso 4: Solicite una evaluación de la solicitud
Un calificado Posiciones de robots El integrador debería poder revisar los dibujos de sus piezas de trabajo., datos del proceso actual, y objetivos de rendimiento y proporcionar una recomendación de configuración por escrito con una proyección del retorno de la inversión (ROI) en un plazo de 24 a 48 horas.. Si el integrador no puede proporcionar ese nivel de análisis específico de la aplicación, no son el socio adecuado para una aplicación de piezas de trabajo grandes.
| Nuestra evaluación gratuita de piezas de trabajo grandes incluye: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(s) de las cinco causas fundamentales • Configuration recommendation (tipo de posiciones, carga útil, recuento de ejes) • Preliminary ROI projection based on your production data • Written report delivered within 24 horario comercial ► Contáctenos para programar su evaluación |
Próximamente en esta serie
Artículo 3: Posicionador de robot vs.. Dispositivo de soldadura manual: cómo elegir la solución adecuada para su fábrica
Sobre el autor
| Experiencia & Pericia El autor es un especialista en integración de sistemas de soldadura robótica con 12+ años de experiencia práctica en proyectos, con un enfoque específico en sistemas de posicionador de robot para entornos de fabricación de piezas de trabajo grandes y pesadas. La empresa autora posee 26+ años de experiencia en ingeniería de automatización de soldadura, 40+ patentes activas, y ha entregado 1,500+ Proyectos completados en América del Norte., Europa, y Asia, aproximadamente 70% de los cuales implican la integración del posicionador de robot con robots de soldadura. Aplicaciones de piezas grandes (500 kilogramos+) cuenta por más 60% de la cartera de proyectos. Proceso de dar un título: Certificación CE de la UE para sistemas de posicionador de robot (Certificado No.: M.2026.206.C134866) Base de la investigación: Los datos de rendimiento citados en este artículo provienen de estudios de tiempo-movimiento in situ., auditorías posteriores a la instalación, y registros de producción en 300+ instalaciones de soldadura en 15 países.Última revisión y actualización: Puede 2026 |
PUBLICACIONES RELACIONADAS

ROI de posiciones de robot: ¿Cuánto le cuesta realmente la soldadura manual??

Cómo calcular el ROI de la celda de soldadura robótica en 2026: Plantilla completa con casos del mundo real

Pista de piso versus robot aéreo de séptimo eje: Instalación, Seguridad & Guía de selección
Programación de movimiento coordinado: Cómo hacer que su robot y posicionador se muevan como una cadena cinemática

¿Por qué agregar un robot del séptimo eje?? 5 Formas poderosas de aumentar la productividad & Reducir costos en 2026
