


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



2026 Kaufratgeber für Roboterpositionierer: Alle 5 Typen im Vergleich – Kopf und Reitstock, L-Typ, U-Typ, und mehr

Der falsche Roboterpositionierer kostet mehr als kein Roboterpositionierer
Ein Produktionsleiter in einem Maschinenbaubetrieb erzählte mir einmal, dass sie sich bei ihrem ersten Kauf für einen Roboterpositionierer mit Kopf und Reitstock entschieden hätten, nur weil es die günstigste Option sei. Drei Monate später, 90% Es stellte sich heraus, dass es sich bei ihren Werkstücken um unregelmäßige, mehrflächige Strukturen handelte, mit denen der Spindelstock nicht zurechtkam. Die Einheit stand im Leerlauf, während die Arbeiter noch alles von Hand neu positionierten. Ich gebe es zurück, erneut kaufen, und Neuprogrammierung hinzugefügt 65% zusätzlich zum ursprünglichen Budget.
Es gibt keinen universell überlegenen Roboterpositionierer – nur den richtigen für Ihr Werkstück. In diesem Artikel werden alle fünf Mainstream-Typen hinsichtlich ihrer Struktur verglichen, Spezifikationen, und echte Anwendungstauglichkeit, So können Sie vor dem Kauf die richtige Entscheidung treffen.
| So verwenden Sie diesen Artikel: Dies ist die zentrale Referenzseite für die Auswahl des Roboterpositionierers. Wenn Sie Ihren Werkstücktyp bereits kennen, Springen Sie direkt zu diesem Abschnitt. Für einen schnellen Überblick, Beginnen Sie mit der Übersichtstabelle unten. |
Alle 5 Typen im Überblick
Bevor Sie jeden Typ eingehend untersuchen, Nutzen Sie diese Tabelle zur Orientierung:
| Typ | Äxte | Werkstückpassung | Nutzlastreichweite | Typische Genauigkeit | Relative Kosten |
| Kopf und Reitstock (B-Serie) | 1 | Lang, röhrenförmig, axialsymmetrisch | 500–5.000 kg | 0.05 mm | Mitte |
| H-Typ-Rotationstisch (H-Serie) | 1 | Scheibe, Ring, planar | 300–2.000 kg | ±0,05 mm | Niedrig |
| L-Typ-Doppelachse (L-Serie) | 2 | Mittelgroßes Multiface; schweißen + Montage | 300–1.500 kg | ±0,05 mm | Mitte |
| U-Typ-Doppelachse (U-Serie) | 2 | Kleines bis mittelgroßes Multiface | 300–1.000 kg | ±0,05 mm | Mitte |
| Dreiachsig (B008–B012) | 3 | Komplex, schwer, vielschichtig | 300–2.000 kg | ±0,03 mm+ | Hoch |
Typ 1: Kopf-und-Reitstock-Roboterpositionierer (B-Serie)
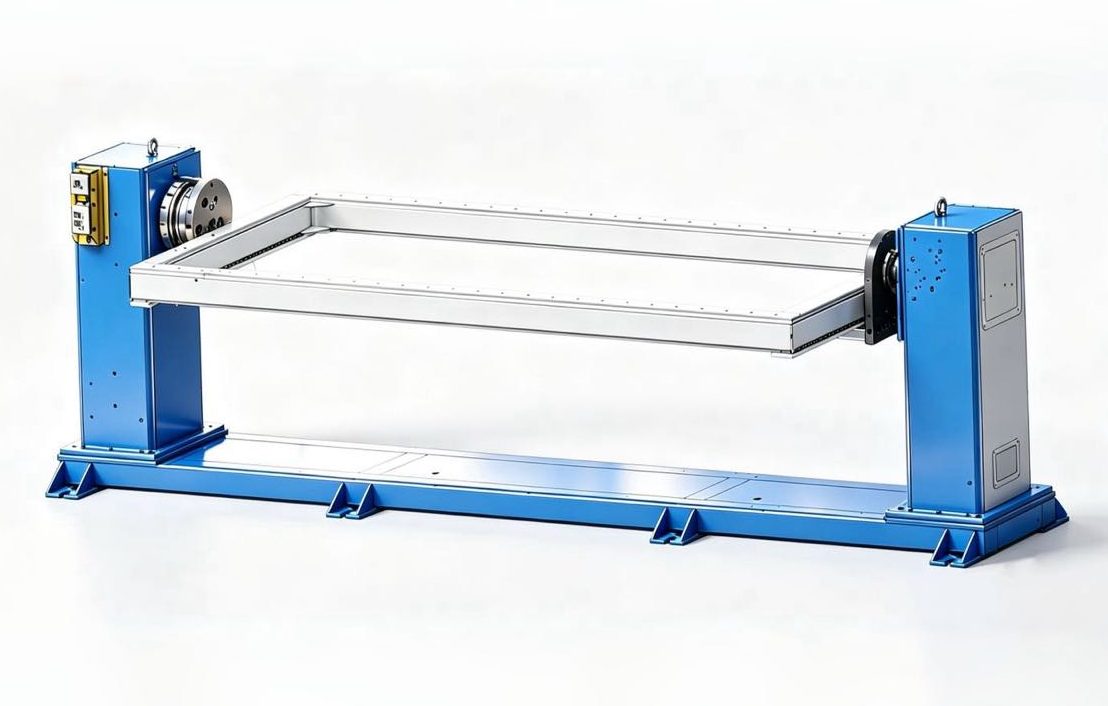
Für welche Werkstücke ist es geeignet??
Druckbehälterschalen, Turmabschnitte von Windkraftanlagen, große Antriebswellen, Auslegerkörper für Maschinenbaumaschinen, Rohrverteiler. Das bestimmende Merkmal: das Werkstück ist länglich oder axialsymmetrisch, und beide Enden können konzentrisch gegriffen werden.
Wie es funktioniert
Ein servoangetriebener Kopf greift an einem Ende; ein passiver Reitstock unterstützt den anderen. Das Werkstück dreht sich kontinuierlich um seine Hauptachse, während der Schweißroboter der Länge nach nachfährt. Umfangsnähte werden komplett in Flachlage verschweißt, Lichtbogen-Einschaltzeit auf schieben 85% oder höher.
Tatsächliche Modellspezifikationen
| Modell | Nennnutzlast | Positionierungsgenauigkeit | Maximale Flip-Geschwindigkeit | Standardspanne |
| MRK-B001 (Licht) | 500–1.000 kg | 0.05 mm@R350 | 90°/s | 2 / 2.5 / 3 / 3.5 M |
| MRK-B002 (Hochlast) | 1,000–1.500 kg | 0.05 mm@R350 | 60°/s | 2 / 2.5 / 3 / 3.5 M |
| MRK-B004 (Robust) | 1,500–5.000 kg | ±0,075 mm bei R500 | 30°/s | 3 / 5 / 6 / 8 M |
Stärken und Grenzen
- Stärken: Höchste Nutzlastobergrenze aller fünf Typen (B004: 5,000 kg); maximale Lichtbogen-Einschaltzeit an Umfangsnähten; einfachste mechanische Konstruktion und niedrigste Wartungskosten
- Einschränkungen: Nur für rotationssymmetrische oder längliche Werkstücke geeignet; kann nicht mit mehrseitigen, unregelmäßigen Teilen umgehen; Beide Enden des Werkstücks müssen konzentrisch und greifbar sein
Typ 2: H-Typ-Servo-Rotationstisch (H-Serie)

(Roboter ist nicht im Lieferumfang enthalten)
Für welche Werkstücke ist es geeignet??
Flansche, kreisförmige Strukturrahmen, Ablagen für EV-Batteriepacks, runde Endkappen, Ringabschnitte. Das bestimmende Merkmal: scheibenförmig, ringförmig, oder planare Geometrie mit einem geringen Verhältnis von Höhe zu Durchmesser.
Wie es funktioniert
Ein runder Tisch dreht sich um eine vertikale Achse. Das Werkstück wird auf dem Tisch befestigt und dreht sich in jeden Zielwinkel, während der Schweißroboter die Nähte nacheinander fertigstellt. Einfachster Aufbau aller fünf Typen, niedrigste Integrationskosten, am einfachsten zu beauftragen.
Tatsächliche Modellspezifikationen
| Modell | Nennnutzlast | Positionierungsgenauigkeit | Maximale Geschwindigkeit | Standard-Tischdurchmesser. / Max. Schwungdurchmesser. |
| MRK-H001 | 500–2.000 kg | ±0,05@R350 | 60°/s | 600–2.000 mm / mehrere Optionen |
| MRK-H004 (Standard) | 500–1.500 kg | ±0,05 mm bei R350 | 60°/s | 1,500 mm / 2,000 mm |
| MRK-H005 (Schwer) | 1,500–2.000 kg | ±0,05 mm bei R350 | 45°/s | 2,500 mm / 3,000 mm |
Stärken und Grenzen
- Stärken: Niedrigste Kosten und einfachste Integration aller fünf Typen; große Tischfläche zur flexiblen Werkstückaufspannung; Großer Tischdurchmesserbereich (600 mm bis 2,500 mm)
- Einschränkungen: Nur horizontale Drehung – seitliche und untere Schweißnähte sind nicht zugänglich; Die Stabilität nimmt ab, wenn das Verhältnis von Werkstückhöhe zu Durchmesser größer wird 0.8
Typ 3: Zweiachsiger Roboterpositionierer vom L-Typ (L-Serie)
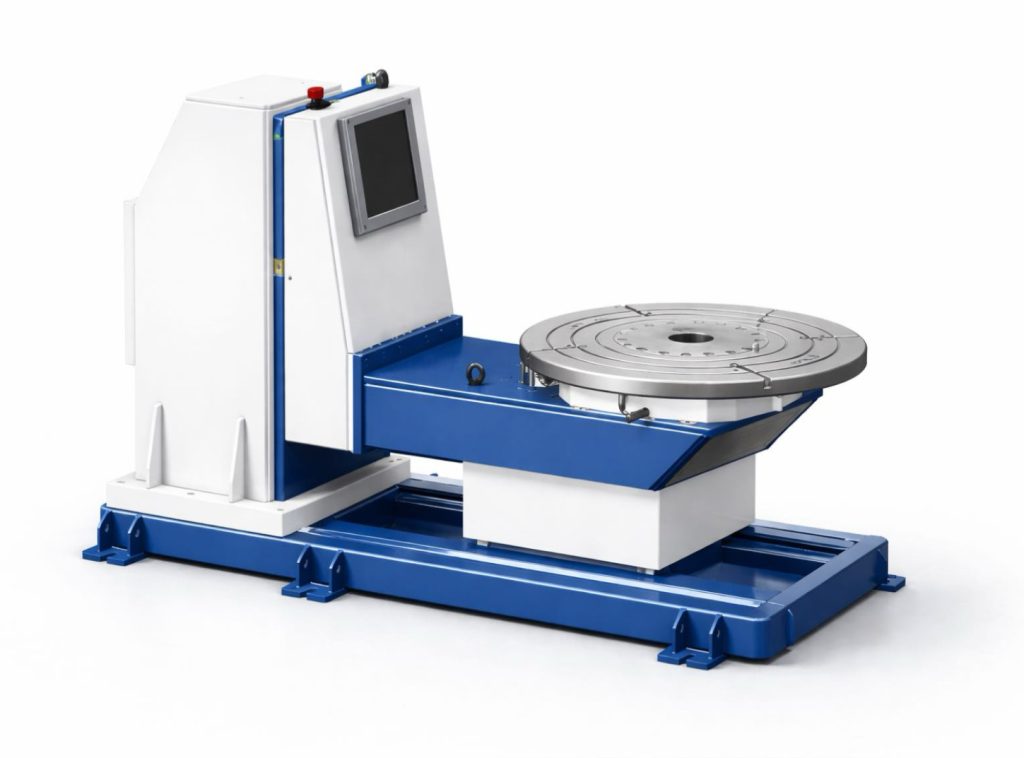
Für welche Werkstücke ist es geeignet??
Rahmen für EV-Akkupacks, Motorrad- und Fahrradrahmen, Strukturschweißteile aus Aluminium, mittelgroße Werkstücke, die Schweiß- und Montagevorgänge an derselben Station erfordern. Das bestimmende Merkmal: Mehrflächenschweißen kombiniert mit einem Montageschritt an der gleichen Vorrichtung.
Wie es funktioniert
Ein L-förmiger Rahmen vereint zwei unabhängige Servoachsen: eine Werkzeugachse (horizontale Drehung) um das Werkstück auszurichten, und eine Flip-Achse zum Einstellen der Neigung. Zweiachsige Koordinationsabdeckungen 4 Zu 6 Schweißflächen in einer einzigen Aufspannung. Die Werkzeugachse dient auch als Referenz für die Indexierung der Baugruppe, Dies ermöglicht das Schweißen und die Teilemontage an derselben Station, ohne dass ein Werkstücktransfer erforderlich ist.
Tatsächliche Modellspezifikationen
| Modell | Nennnutzlast | Genauigkeit der Werkzeugachse | Genauigkeit der Umkehrachse | Geschwindigkeit der Werkzeugachse |
| MRK-L001 (Leichte Doppelachse) | 300–500 kg | ±0,05 mm bei R350 | ±0,075 mm bei R500 | 60°/s, Beschleunigung 45°/s² |
| MRK-L002 (Schwere Doppelachse) | 1,500 kg | Drehmoment: 3,960 N·m | Kippdrehmoment: 6,720 N·m | Drehung 4 U/min / Umdrehen 3 U/min |
Stärken und Grenzen
- Stärken: Der einzige Typ, der das kombinierte Schweißen und Montieren an einer Station nativ unterstützt; L002 Schwerlast-Drehmomentgriffe 1,500 kg Aluminiumrahmen; Die Doppelachse deckt mehrere Flächen in einem einzigen Setup ab
- Einschränkungen: Für reine Schweißanwendungen ohne Montageaufwand, Ein U-Typ bietet normalerweise eine bessere Kosteneffizienz; Der Kippbereich ist begrenzt – Anwendungen, die eine Drehung um >90° erfordern, sind nicht gut geeignet
Typ 4: Zweiachsiger Roboterpositionierer vom U-Typ (U-Serie)

Für welche Werkstücke ist es geeignet??
Kfz-Strukturhalterungen, Instrumententafelrahmen, Rohbau-Schweißteile, Standardkomponenten für Roboterschweißzellen. Das bestimmende Merkmal: Mehrflächengeometrie, 300 Zu 1,000 kg, Großserienproduktion mit strengen Konsistenzanforderungen.
Wie es funktioniert
Ein U-förmiger Rahmen beherbergt eine J1-Flip-Achse (±90°) und J2 Rotationsachse (±200°) in koordinierter Servobewegung. Jede Seite des Werkstücks kann in die Flachschweißposition gebracht werden, ohne dass das Teil aus der Vorrichtung entfernt werden muss. Kompakte Stellfläche (~1,2 m²) und die schnelle Achsenreaktion machen dies zur ersten Wahl für das Serienschweißen von Automobilteilen.
Tatsächliche Modellspezifikationen
| Modell | Nennnutzlast | Wiederholbarkeit | J1 Flip-Geschwindigkeit | J2 Rotationsgeschwindigkeit |
| MRK-U001 (Licht) | 300 kg | ±0,05 mm bei R250 | 30°/s, Drehmoment 2,695 N·m | 60°/s, Drehmoment 1,225 N·m |
| MRK-U002 (Standard) | 500–1.000 kg | Umdrehen: ±0,075 mm@R500 Werkzeug: ±0,05 mm bei R350 | 45°/s | 60°/s, Beschleunigung 45°/s² |
Stärken und Grenzen
- Stärken: Überkopf- und Vertikalschweißen entfällt vollständig; U001 erreicht ±0,05 mm bei R250 für Präzisionsanforderungen im Automobilbereich; Kleinster Platzbedarf aller Doppelachsentypen – mehrere Einheiten können nebeneinander eingesetzt werden
- Einschränkungen: Nutzlastobergrenze von 1,000 kg (U002) Bei schweren Werkstücken ist dies ausgeschlossen; Der J1-Kippbereich von ±90° reicht für seltene Anwendungen, die eine größere Neigung erfordern, nicht aus
Typ 5: Dreiachsiger Roboterpositionierer (Serie B008–B012)
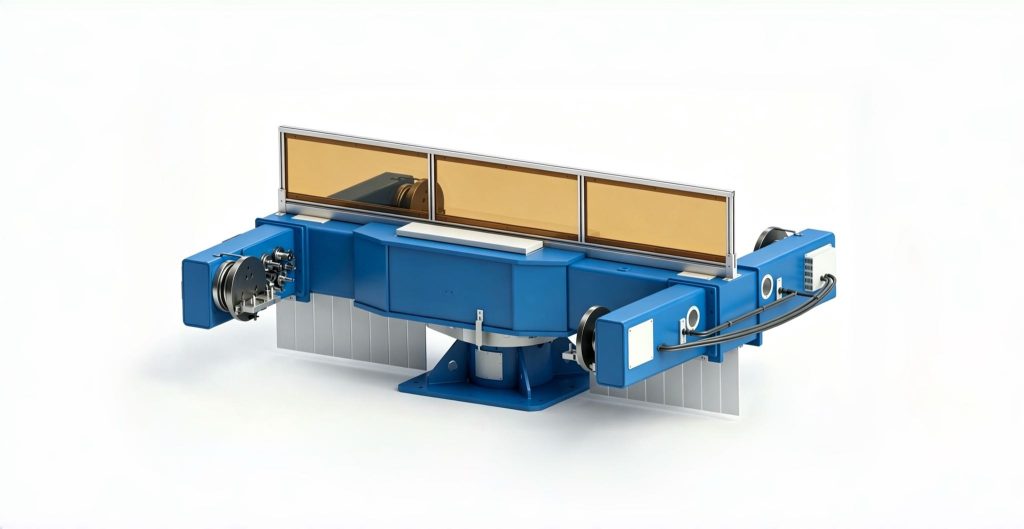
Für welche Werkstücke ist es geeignet??
Baggerausleger und Löffelstiel, Kranauslegerabschnitte, Gondelrahmen für Windkraftanlagen, Hauptstrukturen der Bergbauausrüstung. Das bestimmende Merkmal: Schweißnähte quer verteilt 6 oder mehr Flugzeuge, komplexe Geometrie, 500 kg und mehr.
Wie es funktioniert
Drei koordinierte Servoachsen – eine Rotationsachse mit großem Schwenkbereich, eine Werkzeugachse, und eine Flip-Steuerung – bringen Sie jede Schweißnaht auf jeder Fläche nacheinander in die flache Schweißposition, Dadurch entfällt die Neupositionierung des Krans während des Zyklus. B008 erreicht einen maximalen Schwingdurchmesser von 5,000 mm; Die hochpräzisen Modelle B009 und B011 erreichen eine Wiederholgenauigkeit von ±0,03 mm.
Tatsächliche Modellspezifikationen
| Modell | Nennnutzlast | Rotationsgenauigkeit | Max. Schwungdurchmesser. | Werkzeuggenauigkeit | Werkzeuggeschwindigkeit |
| MRK-B008 (Schwer) | 1,500–2.000 kg | ±0,05 mm bei R500 | 5,000 mm | ±0,05 mm bei R350 | 60°/s |
| MRK-B009 (Modular) | 500–1.000 kg | ±0,03 mm bei R500 | 4,000 mm | ±0,05 mm bei R350 | 90°/s |
| MRK-B010 (Licht) | 300–500 kg | ±0,075 mm bei R500 | 4,000 mm | ±0,075 mm bei R500 | 60°/s |
| MRK-B011 (Standard) | 1,000–1.500 kg | ±0,03 mm bei R500 | 4,000 mm | ±0,05 mm bei R350 | 90°/s |
| MRK-B012 (Vertikaler Flip) | 300–1.500 kg | ±0,075 mm bei R500 | — | ±0,05@R350 | 60°/s |
Stärken und Grenzen
- Stärken: Größte Werkstückanpassungsfähigkeit aller fünf Typen; höchste verfügbare Präzision bei ±0,03 mm; macht jegliche Neupositionierung des Krans während des Zyklus überflüssig
- Einschränkungen: Höchste Anschaffungskosten und komplexeste Integration; Nutzlastobergrenze von 2,000 kg – Werkstücke darüber erfordern einen robusten Kopf und Reitstock (B004: 5,000 kg)
Direkter Vergleich: Alle 5 Typen
| Dimension | Kopf und Reitstock (B) | H-Typ (H) | L-Typ (L) | U-Typ (U) | Dreiachsig (B008–B012) |
| Anpassungsfähigkeit des Werkstücks | ❌ Nur axialsymmetrisch | ❌ Disc / Nur planar | ✅ Mäßig | ✅ Breit | ✅ Am breitesten |
| Maximale Nutzlast | ✅ 5,000 kg | ✅ 2,000 kg | ⚪ 1,500 kg | ❌ 1,000 kg | ⚪ 2,000 kg |
| Eliminiert Überkopfschweißen | ⚪ Nur umlaufende Nähte | ❌ Nur Oberseite | ✅ Vielseitig wirksam | ✅ Alle Gesichter eliminiert | ✅ Alle Gesichter eliminiert |
| Unterstützung der Montagefunktion | ❌ Nein | ❌ Nein | ✅ Werkzeugachse mit doppeltem Verwendungszweck | ❌ Nein | ❌ Nein |
| Stellfläche erforderlich | ❌ Groß (Spannweite 2–8 m) | ✅ Klein | ⚪ Mittel | ✅ Kleinste | ⚪ Mittel |
| Integrationskomplexität | ✅ Niedrig | ✅ Am niedrigsten | ⚪ Mittel | ⚪ Mittel | ❌ Hoch |
| Anschaffungskosten | ⚪ Mitte | ✅ Am niedrigsten | ⚪ Mitte | ⚪ Mitte | ❌ Höchste |
⚪ = Mittlerer Bereich / zwischen den beiden Extremen
4-Schrittauswahlprozess
Schritt 1: Identifizieren Sie Ihre Werkstückgeometrie
- Längliches oder rohrförmiges Werkstück, beide Enden greifbar → Kopf und Reitstock
- Scheibe, Ring, oder planare Geometrie → H-Typ-Rotationstisch
- Vielseitig, 300–1.000 kg, reines Schweißen → U-Typ
- Mehrseitig mit Schweißen + Montage an derselben Station → L-Typ
- Schweißnähte anbringen 6+ Flugzeuge, komplexe Geometrie → Drei-Achsen
Schritt 2: Überprüfen Sie Ihre Ladung – Ihr Werkstück + Vorrichtung, mit 20% Marge
Auswahllast = (Werkstückgewicht + Gewicht der Vorrichtung) × 1.2. Die alleinige Verwendung des Nettogewichts des Werkstücks ist der häufigste Auswahlfehler. Vorrichtungen tragen routinemäßig 15–30 % zur Gesamtlast bei – wenn sie ignoriert werden, führt dies zu chronischer Überlastung und vorzeitigem Ausfall des Antriebsstrangs.
Schritt 3: Passen Sie die Genauigkeitsanforderung an
- Allgemeines Strukturschweißen: ±0,05 mm ist völlig ausreichend
- Präzisionskomponenten für die Automobilindustrie: ±0,05 mm (U001) oder ±0,03 mm (B009/B011)
- Schwere Strukturfertigung mit groben Toleranzen: ±0,075 mm ist akzeptabel (B004, B010)
Schritt 4: Wählen Sie Ihren Steuerungsintegrationsmodus
- Koordinierte Achsensteuerung (empfohlen): Der Roboterpositionierer fungiert als externe Achse des Schweißroboters. Rotation und Schweißen erfolgen gleichzeitig in Echtzeit-Synchronisation – die Lichtbogen-Einschaltzeit wird maximiert
- Unabhängige Kontrolle: Schweißen und Rotation wechseln sich ab. Niedrigere Integrationskosten, Die Lichtbogen-Einschaltzeit kann jedoch nicht vollständig optimiert werden – geeignet für einfache Prozesse oder knappe Budgets
3 Die häufigsten Auswahlfehler
| Fehler 1: Kauf der größten Nutzlast für Sicherheitsmarge. → Übergroße Nutzlast bedeutet größere Rotationsträgheit, langsamere Reaktion, und unnötige Kosten. Wählen Sie basierend auf der tatsächlichen Last × 1.2, nicht das größte verfügbare Modell. |
| Fehler 2: Es ist immer besser, mehr Achsen anzunehmen. → Eine Dreiachseinheit kostet 2–3x eine Einachseinheit und erfordert eine deutlich längere Inbetriebnahme. Wenn Ihre Werkstücke nur umlaufende Nähte haben, Ein einachsiger Kopf-Reitstock ist die optimale Lösung. |
| Fehler 3: Planen Sie, günstig anzufangen und später aufzurüsten. → Verschiedene Roboterpositionierertypen weisen inkompatible Vorrichtungsmontagemuster und Steuerungsarchitekturen auf. Ein Upgrade bedeutet, Vorrichtungen neu zu entwerfen und von Grund auf neu zu programmieren. Es gleich beim ersten Mal richtig zu machen ist fast immer günstiger als ein Wechsel. |
Erhalten Sie eine kostenlose Auswahlbewertung
Wenn Ihre Werkstücksituation komplex ist oder Sie noch unsicher über die richtige Konfiguration sind, Unser Engineering-Team bietet kostenlose Anwendungsbewertungen – spezifische Modellempfehlungen, Spannweite oder Tischgröße, und eine vorläufige ROI-Schätzung – schriftlich übermittelt innerhalb 24 Geschäftszeiten.
► Kontaktieren Sie uns für eine kostenlose Auswahlbewertung für Roboterpositionierer
Über den Autor
| Erfahrung & Anmeldeinformationen Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie. Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers. EU-CE-Zertifizierung: Roboterpositionierungssysteme (Zertifikat Nr.: M.2026.206.C134866) Zuletzt aktualisiert: Mai 2026 |
VERWANDTE BEITRÄGE

Rund vs. rechteckig vs. unregelmäßig: Anpassung der Konfiguration des Schweißpositionierers an die Werkstückgeometrie
Koordinierte Bewegungsprogrammierung: Lassen Sie Ihren Roboter und Ihren Positionierer als eine kinematische Kette bewegen

3D Vision Laser-Nahtverfolgung erklärt:Von der Punktwolke zum Schweißpfad in Sekunden

Laserschweißpositionierer: Genauigkeit und Geschwindigkeit für dünne Schweißnähte

So installieren und integrieren Sie einen 7.-Achsen-Roboter: Schritt-für-Schritt-Anleitung & Best Practices
