


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



5 Alasan Pengelasan Benda Kerja Besar Tidak Efisien — dan Bagaimana Robot Positioner Menyelesaikannya
Krisis Produktivitas Tersembunyi dalam Pengelasan Benda Kerja Besar
Pabrikan bejana tekan di Texas menjalankan dua shift per hari, enam hari seminggu. Di atas kertas, operasinya terlihat produktif. Dalam praktiknya, sebuah studi gerak waktu mengungkapkan bahwa tukang las menghabiskan lebih sedikit dari 30% jam kerja mereka sebenarnya mengelas. Sisanya - reposisi, menunggu crane, perlengkapan penyesuaian, pengerjaan ulang umpan-umpan yang canggung - merupakan pemborosan tak kasat mata yang tertanam begitu dalam dalam operasi sehari-hari sehingga tim tidak lagi melihatnya.
Ini adalah tantangan utama dalam pengelasan benda kerja besar: semakin besar dan berat bagian tersebut, semakin banyak waktu produksi yang terbuang sia-sia kecuali pengelasan.
Booming mesin teknik, bejana tekan, menara turbin angin, sasis kendaraan berat, mengirimkan bagian struktural — ini bukanlah komponen yang dapat Anda balikkan dengan tangan, reposisi dengan jig, atau mengelas dari satu stasiun tetap. Pengelasan benda kerja besar memerlukan derek di atas kepala, koordinasi multi-orang, waktu pengaturan yang diperpanjang, dan kompromi posisi yang konstan. Dan setiap persyaratan tersebut memerlukan waktu, uang, dan kualitas las. Di sinilah tepatnya Posisi Robot memberikan dampak terbesarnya.
Berdasarkan data operasional dari 1,500+ menyelesaikan proyek otomasi — sebagian besar melibatkan benda kerja besar atau berat — yang telah kami identifikasi lima akar penyebab inefisiensi pengelasan benda kerja yang besar. Artikel ini membahas masing-masing secara mendalam, menyediakan data kinerja nyata, dan menjelaskan cara yang benar Posisi Robot konfigurasi menghilangkan masalah pada sumbernya.
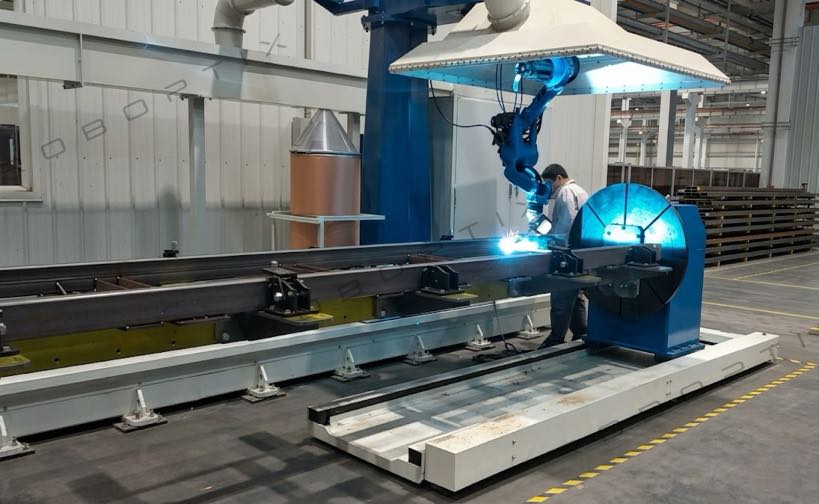
Itu 5 Alasan Inti Pengelasan Benda Kerja Besar Tidak Efisien
Sebelum memeriksa setiap alasan secara detail, berikut adalah ikhtisar terstruktur dari lima akar permasalahan dan dampak efisiensinya:
| # | Akar Penyebab | Kerugian Efisiensi Khas |
| 1 | Bobot benda kerja yang tinggi membuat reposisi manual menjadi tidak praktis | 10–25% waktu shift hilang karena reposisi saja |
| 2 | Postur pengelasan yang buruk mengurangi waktu penyalaan busur dan kualitas las | Waktu arc-on di bawah 30%; tingkat pengerjaan ulang 8–15% |
| 3 | Pengangkatan derek yang berulang-ulang menghabiskan waktu produksi dan menimbulkan risiko | 15–40 menit per acara reposisi; 20–30% insiden |
| 4 | Akses sambungan las pada sudut suboptimal memaksa kompromi pada pengelasan | Tingkat kerusakan 2–4× lebih tinggi pada pengelasan sudut paksa |
| 5 | Koordinasi multi-orang menciptakan kesenjangan penjadwalan dan paparan keselamatan | 15–20% waktu produksi hilang karena penundaan koordinasi |
Analisis Mendalam: Memahami Setiap Akar Penyebab
Alasan 1: Bobot Benda Kerja yang Tinggi Membuat Reposisi Manual Menjadi Tidak Praktis
A 2,000 cangkang bejana tekan kg tidak dapat direposisi oleh dua pekerja dan sebuah batang pengungkit. Hal ini memerlukan derek di atas kepala, laberang, gendongan, seorang pengintai, dan waktu — banyak waktu. Data pergerakan waktu industri dari bengkel fabrikasi berat menunjukkan bahwa reposisi satu benda kerja berukuran besar memerlukan waktu rata-rata 15–25 menit per pembalikan bila dilakukan secara manual dengan bantuan derek. Dalam shift standar 8 jam yang menghasilkan komponen yang memerlukan 4–6 peristiwa reposisi, yaitu 60–150 menit waktu non-produktif per stasiun.
Fisika masalah bertambah seiring bertambahnya berat bagian. Kecurangan a 500 komponen kg yang dibutuhkan 10 menit. A 2,000 komponen kg mungkin diperlukan 25 menit untuk tugas yang sama. Hubungan antara berat badan dan waktu reposisi tidak linier — hubungan ini berskala seiring dengan jumlah orang yang dibutuhkan, kompleksitas lift, dan langkah-langkah manajemen risiko yang diperlukan.
Dampaknya terhadap produktivitas tukang las bersifat langsung. Tukang las yang rata-rata a 35% tingkat arc-on pada benda kerja sedang dapat turun hingga 22–28% pada komponen berat, bukan karena mereka bekerja kurang rajin, tetapi karena upaya reposisi di sekitar mereka merupakan kendala yang membatasi lajunya.
Alasan 2: Postur Pengelasan yang Buruk Mengurangi Waktu Arc-On dan Kualitas Las
Standar pengelasan profesional — AWS, ISO 9606, DI DALAM 287 — semuanya mengenali empat posisi pengelasan utama: datar (1G/1F), horisontal (2G/2F), vertikal (3G/3F), dan di atas kepala (4G/4F). Ini bukan hanya kategori klasifikasi. Mereka mewakili tingkat kesulitan yang berbeda secara mendasar, kecepatan, dan pencapaian kualitas.
Pada benda kerja besar yang reposisinya lambat atau tidak praktis, tukang las secara rutin dipaksa bekerja dalam posisi vertikal atau overhead karena memutar komponen ke posisi datar terlalu memakan waktu.. Konsekuensinya dapat diukur:
- Penurunan laju pengendapan: Pengelasan di atas berjalan 15–30% lebih lambat dibandingkan pengelasan datar karena gaya gravitasi bekerja melawan kolam las
- Peningkatan tingkat cacat: Lasan atas dan vertikal memiliki kemungkinan cacat 2–4× lebih tinggi dibandingkan las datar dalam kondisi setara
- Akselerasi kelelahan tukang las: Pekerjaan obor di atas kepala melelahkan secara fisik; penurunan kualitas akibat kelelahan biasanya dimulai dalam 2–3 jam
- Pengganda biaya pengerjaan ulang: Pada las struktural besar, satu lintasan yang rusak mungkin memerlukan penggilingan, pemanasan ulang, dan pengelasan ulang — menambahkan 3–5× tenaga las asli
Alasan 3: Pengangkatan Derek yang Berulang Menghabiskan Waktu Produksi dan Menimbulkan Risiko
Dalam lingkungan fabrikasi benda kerja yang besar, derek di atas kepala sering kali menjadi kendala terbesar pada hasil produksi — bukan peralatan pengelasan, bukan jumlah tukang las. Setiap peristiwa reposisi memerlukan ketersediaan crane, ketersediaan operator, waktu tali-temali, dan jendela izin keselamatan. Di bengkel di mana satu atau dua derek melayani beberapa stasiun pengelasan secara bersamaan, persaingan untuk waktu pengangkatan menciptakan penundaan yang berjenjang di seluruh lantai.
Studi waktu yang dilakukan di lima fasilitas fabrikasi berat di jaringan proyek kami menunjukkan rata-rata kerusakan akibat reposisi derek berikut ini:
| Langkah dalam Reposisi Acara | Waktu Rata-rata |
| Menunggu ketersediaan crane | 5–15 menit |
| Tali-temali dan lampiran | 4–8 menit |
| Mengangkat, rotasi, dan menurunkan | 3–6 menit |
| Periksa perlengkapan ulang dan penyelarasan | 4–8 menit |
| Pelepasan tali-temali dan pelepasan crane | 2–4 menit |
| Total per peristiwa reposisi | 18–41 menit |
Untuk benda kerja yang memerlukan enam peristiwa reposisi, yaitu 108–246 menit waktu non-produktif per siklus komponen — sebelum satu lintasan las tambahan dilakukan.
Dimensi keselamatan juga sama pentingnya. Data keselamatan kerja dari sektor manufaktur alat berat secara konsisten menunjukkan bahwa 25–30% insiden yang tercatat di bengkel fabrikasi melibatkan muatan yang ditangguhkan dan pengoperasian derek. Setiap peristiwa reposisi adalah titik paparan yang terpisah. Di bengkel yang melakukan 15-20 pengangkatan derek per shift di beberapa stasiun, eksposur risiko kumulatif cukup besar.
Alasan 4: Akses Sambungan Las pada Sudut Suboptimal Memaksa Pengelasan Kompromi
Itu posisi pengelasan optimal untuk setiap sambungan adalah datar atau hampir rata — posisi di mana gravitasi membantu kolam las, distribusi panas paling merata, dan tukang las atau robot memiliki garis pandang dan akses obor yang paling jelas. Pada benda kerja besar dimana rotasi penuh tidak tersedia, banyak sambungan las harus diakses dari sudut mana pun yang dimungkinkan oleh benda kerja tetap.
Ini bukanlah sebuah ketidaknyamanan kecil. Untuk las alur pada komponen struktur, sudut akses secara langsung mempengaruhi:
- Kedalaman dan konsistensi penetrasi root pass
- Efektivitas pembersihan interpass
- Isi dan tutup profil pass
- Pola distorsi pasca pengelasan
- Hasil pemeriksaan ultrasonik dan radiografi
Pada komponen mesin teknik besar — boom ekskavator, jib derek, rakitan gandar depan kendaraan berat — masalah akses sambungan las sangat akut. Bagian-bagian ini memiliki geometri yang kompleks dengan sambungan pada beberapa bidang. Tanpa kemampuan memutar benda kerja untuk membawa setiap sambungan ke posisi optimal, kompromi dilakukan pada hampir setiap pengaturan.
| Dampak biaya teknik: Spesifikasi prosedur pengelasan (WPS) untuk aplikasi struktural seringkali memerlukan kualifikasi posisi tertentu. Ketika kondisi lokasi memaksa tukang las melebihi deviasi posisi yang diperbolehkan, persyaratan NDT tambahan mungkin berlaku — menambah waktu dan biaya inspeksi untuk setiap sambungan yang terkena dampak. |
Alasan 5: Koordinasi Multi-Orang Menciptakan Kesenjangan Penjadwalan dan Paparan Keselamatan
Pengelasan benda kerja berukuran besar jarang melibatkan satu pekerja saja. Diperlukan urutan reposisi yang khas pada komponen struktur berat: seorang operator derek, satu atau dua rigger untuk memasang dan memandu beban, tukang las atau operator robot las, dan pengintai keselamatan. Mendapatkan keempat pihak tersedia, diberi pengarahan, dan dalam posisi pada waktu yang sama — beberapa kali per shift, di beberapa stasiun — merupakan tantangan penjadwalan dan koordinasi yang berkelanjutan.
Biaya efisiensi muncul dalam beberapa bentuk:
- Fragmentasi jadwal: Ketika salah satu anggota tim tidak tersedia, seluruh urutan reposisi terhenti. Seorang rigger membantu stasiun lain, atau operator derek yang sedang istirahat, menciptakan waktu menganggur yang menyebar melalui stasiun pengelasan
- Komunikasi di atas kepala: Setiap pengangkatan derek memerlukan pengarahan keselamatan sebelum pengangkatan dan komunikasi real-time antar operator, rigger, dan pengintai. Ini menambah waktu terstruktur untuk setiap acara
- Potensi kesalahan pada titik handoff: Kesalahan koordinasi — sinyal yang disalahpahami, titik pemasangan tali-temali yang salah, pelepasan muatan prematur — merupakan sumber dari banyak insiden fabrikasi berat
- Ketergantungan keterampilan: Operator rigger dan derek berpengalaman dengan pengalaman benda kerja yang luas juga merupakan kategori perdagangan terampil yang langka. Ketidaktersediaannya menjadi hambatan sekunder
| Realitas operasional: Di seluruh database penilaian proyek kami, toko yang melakukan reposisi benda kerja besar secara manual melaporkan hal itu 15–20% dari total jam stasiun pengelasan diserap oleh overhead koordinasi — waktu di mana stasiun pengelasan memiliki staf dan siap, tetapi produksi dihentikan menunggu reposisi sumber daya. |
Solusi Pemosisian Robot: Mencocokkan Konfigurasi dengan Masalah
Tidak semua Posisi Robot adalah sama, dan tidak semua aplikasi benda kerja besar memerlukan konfigurasi yang sama. Tiga inti Posisi Robot jenis mengatasi tantangan spesifik yang dijelaskan di atas.
Konfigurasi 1: Positioner Robot Head-and-Tailstock - Komponen Struktural Panjang
Bagian kepala dan ekor Posisi Robot menopang benda kerja pada kedua ujungnya — satu kepala yang digerakkan, satu tailstock pasif — dan memutarnya sepanjang sumbu utamanya. Ini adalah konfigurasi yang benar untuk komponen struktur silinder panjang atau memanjang: cangkang bejana tekan, gulungan pipa, bagian menara, poros gandar yang berat, dan geometri serupa.
Apa yang dihilangkan dari lima akar permasalahan:
- Alasan 1 (berat): Mendukung benda kerja dari 500 kg ke 5,000 kg dengan penggerak servo presisi — bobot tidak lagi menjadi batasan reposisi
- Alasan 2 (sikap): Memutar benda kerja secara terus menerus sehingga sambungan las yang aktif selalu berada pada posisi datar atau horizontal
- Alasan 3 (lift derek): Menghilangkan seluruh reposisi derek di tengah proses — benda kerja dimuat satu kali dan diputar sesuai kebutuhan sepanjang siklus pengelasan
- Alasan 5 (koordinasi): Mengurangi reposisi dari aktivitas derek terkoordinasi yang terdiri dari 4 orang menjadi input operator tunggal
| Performa khas: Pada pengelasan cangkang bejana tekan, Integrasi Robot Positioner head-and-tailstock mengurangi waktu reposisi dari 15–25 menit per peristiwa menjadi di bawah 30 detik. Waktu arc-on meningkat dari 28–32% menjadi 82–88% jam shift. |
Konfigurasi 2: Positioner Robot Tipe U — Kontrol Sumbu Ganda untuk Komponen Asimetris
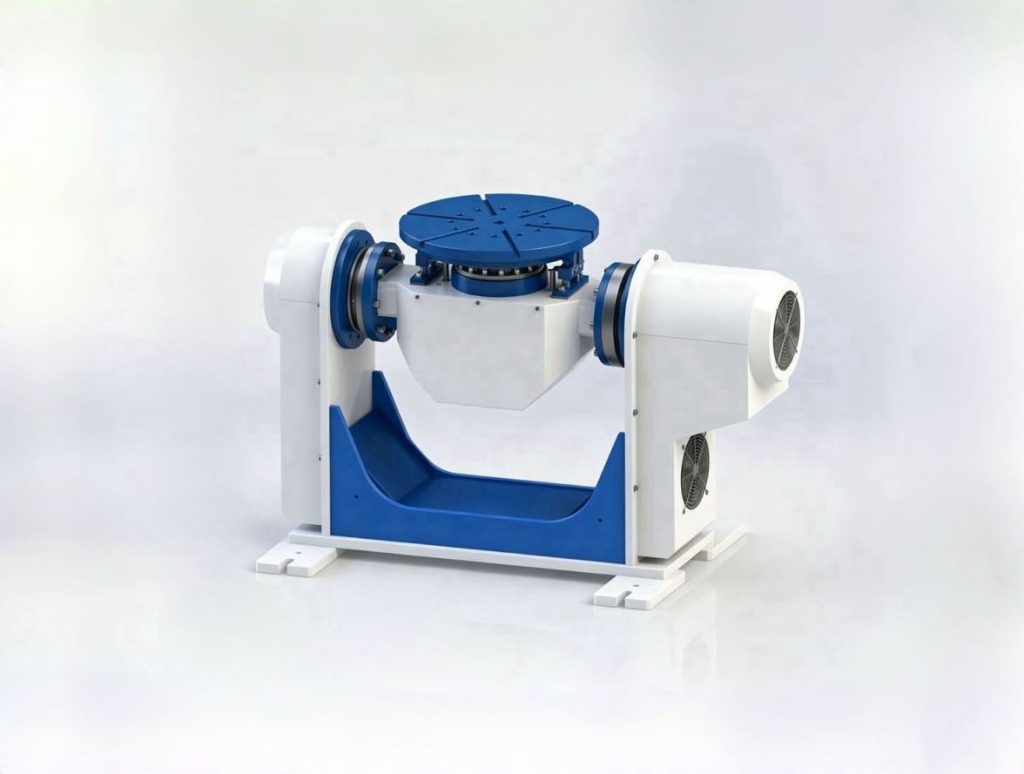
Tipe U (servo sumbu ganda) Posisi Robot memberikan kemiringan simultan (Sumbu balik J1) dan rotasi (Sumbu rotasi J2) kontrol secara kompak, bingkai dengan kekakuan tinggi. Dengan kisaran muatan 300–1.000 kg, tipe U dirancang untuk komponen asimetris kecil hingga menengah — braket las, subframe otomotif, rumah peralatan, dan bagian serupa yang sambungannya tersebar di beberapa permukaan dan satu sumbu rotasi saja tidak cukup.
Keuntungan desain utama untuk aplikasi pengelasan multi-wajah:
- Sumbu servo ganda (J1 membalik ±90°, Rotasi J2 ±200°) bawa permukaan sambungan apa pun ke posisi pengelasan datar dalam satu pengaturan
- Jejak kompak yang cocok untuk diintegrasikan ke dalam sel pengelasan otomatis dengan ruang lantai terbatas
- Pengulangan ±0,05 mm (U001) hingga ±0,075mm (U002) mendukung presentasi sambungan las yang konsisten
- Tidak diperlukan derek atau bantuan manual saat melakukan perubahan permukaan — kedua sumbu digerakkan oleh servo
- Diameter meja standar dari 500 mm (U002) mengakomodasi ukuran las kecil hingga menengah
Apa yang dihilangkan dari lima akar permasalahan:
- Alasan 2 (sikap): Sumbu balik J1 memiringkan benda kerja sehingga setiap permukaan sambungan dapat ditampilkan dalam posisi pengelasan datar atau horizontal
- Alasan 4 (sudut akses): Gabungan J1 + Gerakan J2 membawa sambungan las ke sudut optimal tanpa melepas atau memasang kembali komponen
- Alasan 5 (koordinasi): Kedua penyesuaian sumbu merupakan perintah servo yang diprogram — tanpa derek, tidak ada tali-temali, tidak diperlukan koordinasi multi-orang
Konfigurasi 3: Positioner Robot Servo Tiga Sumbu — Pengelasan Kompleks Berat
Untuk komponen yang menggabungkan muatan tinggi dengan sambungan las yang tersebar di beberapa bidang, tiga sumbu Posisi Robot (B008 / B009 / B010 / seri B011) menyediakan rotasi terkoordinasi, rotasi sumbu perkakas, dan kemampuan ayunan berdiameter besar. Dengan muatan dari 300 kg ke 2,000 kg dan diameter ayunan maksimum hingga 5,000 mm, konfigurasi ini menangani pengelasan besar yang paling menuntut secara geometris dalam fabrikasi berat.
Profil aplikasi yang khas:
- Rangka struktural berat dengan lapisan las 4+ wajah (B011: 1,000–1.500kg)
- Pengelasan multi-wajah dengan kompleksitas sedang dalam produksi batch (B009: 500–1.000kg)
- Komponen berdiameter besar memerlukan jarak ayunan lebar — hingga 5,000 mm (B008)
- Aplikasi presisi tinggi yang memerlukan akurasi sumbu rotasi ±0,03 mm (B009, B011)
- Bagian geometri kompleks yang lebih ringan dengan sudut akses sebagai batasan utama (B010: 300–500kg)
Apa yang dihilangkan dari lima akar permasalahan:
- Alasan 4 (sudut akses): Rotasi independen dan sumbu perkakas membawa setiap sambungan pada permukaan mana pun ke posisi datar atau horizontal tanpa pelepasan komponen
- Alasan 2 (sikap): Robot tidak pernah melakukan pengelasan di luar posisinya — positioner menangani semua penyesuaian sudut
- Alasan 3 (lift derek): Seluruh siklus pengelasan selesai dalam satu pengaturan; derek hanya digunakan untuk memuat masuk dan memuat keluar
Perbandingan Kinerja: Reposisi Manual vs. Posisi Robot
Tabel berikut mencerminkan data kinerja gabungan dari catatan pemasangan kami di seluruh aplikasi pengelasan benda kerja besar:
| Metrik Kinerja | Reposisi Manual | Sistem Pemosisian Robot |
| Waktu reposisi rata-rata per peristiwa | 15–25 menit | ✅ 10–30 detik |
| Waktu tepat (% jam shift) | ❌ 22–35% | ✅ 78–88% |
| Cacat las / tingkat pengerjaan ulang | ❌ 8–15% | ✅ Di bawah 1% |
| Lift derek per siklus komponen | ❌ 4–8 lift | ✅ 1 (hanya untuk memuat) |
| Pekerja dibutuhkan per peristiwa reposisi | ❌ 3–4 orang | ✅ 1 operator |
| Tingkat insiden terkait reposisi | ❌ Dasar | ✅ Berkurang 80–90% |
| Kapasitas shift per stasiun (komponen besar) | ❌ 2–4 komponen | ✅ 5–8 komponen |
| Permintaan fisik tukang las berpengalaman | ❌ Tinggi — di atas kepala/vertikal | ✅ Rendah — datar/horizontal saja |
Cara Memulai Peningkatan Otomatisasi Benda Kerja Besar Pertama Anda
Alasan paling umum mengapa toko terlambat Posisi Robot adopsi bukanlah soal biaya atau teknologi — ini adalah ketidakpastian tentang harus mulai dari mana. Kerangka kerja berikut adalah proses penilaian yang sama yang kami gunakan dengan pelanggan baru sebelum merekomendasikan konfigurasi apa pun.
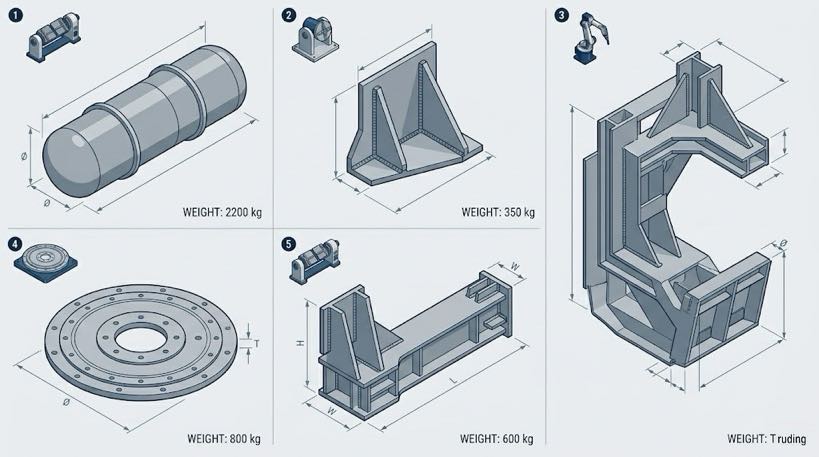
Melangkah 1: Cirikan Profil Benda Kerja Anda
Jawablah empat pertanyaan berikut tentang benda kerja yang paling banyak menyebabkan gangguan produksi:
- Berat: Berapa berat komponen maksimum di lantai Anda? (Menentukan peringkat muatan positioner)
- Geometri: Apakah komponennya memanjang/silinder, asimetris/tidak beraturan, atau kompleks multi-wajah? (Menentukan jenis positioner)
- Distribusi sambungan las: Apakah sambungan utamanya berada pada satu sumbu, atau didistribusikan ke beberapa wajah? (Menentukan persyaratan sumbu)
- Frekuensi reposisi: Berapa banyak peristiwa reposisi yang diperlukan oleh proses saat ini per komponen? (Menentukan potensi perolehan efisiensi)
Melangkah 2: Identifikasi Titik Sakit Utama Anda
Gunakan analisis akar penyebab dari artikel ini untuk mengidentifikasi mana dari lima pendorong inefisiensi yang merupakan kendala terbesar pada operasi spesifik Anda:
| Nyeri Primer | Titik Awal Pemosisian Robot yang Direkomendasikan |
| Reposisi waktu pada silinder panjang / bagian yang memanjang | Pengatur Posisi Robot Kepala dan Ekor — B001 (500–1.000kg) / B002 (1,000–1.500kg) / B004 (1,500–5.000kg) |
| Akses multi-wajah pada bagian asimetris kecil hingga menengah | Pemosisian Robot Tipe U — U001 (300 kg) / U002 (500–1.000kg) |
| Akses bersama pada geometri kompleks multi-wajah yang berat | Pemosisian Robot Tiga Sumbu — B009/B011 (500–1.500kg) / B008 (1,500–2.000kg) |
| Rotasi horizontal untuk disk sedang hingga besar / bagian cincin | Tabel Rotasi Servo Seri H — H001–H005 (300–2.000kg) |
| Sumbu ganda berbentuk L untuk pengelasan + posisi perakitan | Pemosisian Robot Sumbu Ganda Tipe L — L001 (300–500kg) / L002 (1,500 kg) |
Melangkah 3: Hitung Biaya Reposisi Anda Saat Ini
Sebelum meminta penawaran, mengukur masalah yang Anda pecahkan. Gunakan kerangka sederhana ini:
- Hitung jumlah rata-rata peristiwa reposisi derek per komponen
- Kalikan dengan durasi acara rata-rata (termasuk waktu tunggu, laberang, dan izin)
- Kalikan dengan siklus produksi harian × hari kerja tahunan
- Terapkan tarif tenaga kerja Anda yang dimuat
Hasilnya adalah dasar biaya reposisi tahunan Anda — sosok yang akan langsung digantikan oleh sistem Robot Positioner. Di sebagian besar toko benda kerja besar, perhitungan ini menghasilkan angka yang membuat kasus investasi menjadi jelas.
Melangkah 4: Minta Penilaian Aplikasi
Seorang yang berkualitas Posisi Robot integrator harus dapat meninjau gambar benda kerja Anda, data proses saat ini, dan target throughput serta memberikan rekomendasi konfigurasi tertulis dengan proyeksi ROI dalam waktu 24–48 jam. Jika integrator tidak dapat memberikan tingkat analisis spesifik aplikasi tersebut, mereka bukan mitra yang tepat untuk aplikasi benda kerja berukuran besar.
| Penilaian benda kerja besar gratis kami meliputi: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(S) dari lima akar permasalahan • Configuration recommendation (tipe posisi, muatan, jumlah sumbu) • Preliminary ROI projection based on your production data • Written report delivered within 24 jam kerja ► Hubungi kami untuk menjadwalkan penilaian Anda |
Akan Hadir di Seri Ini
Artikel 3: Pengatur Posisi Robot vs. Perlengkapan Pengelasan Manual — Cara Memilih Solusi yang Tepat untuk Pabrik Anda
Tentang Penulis
| Pengalaman & Keahlian Penulis adalah spesialis integrasi sistem pengelasan robotik 12+ pengalaman proyek langsung selama bertahun-tahun, dengan fokus khusus pada sistem Robot Positioner untuk lingkungan fabrikasi benda kerja yang berat dan besar. Perusahaan penulis memegang 26+ pengalaman teknik otomasi pengelasan selama bertahun-tahun, 40+ paten aktif, dan telah disampaikan 1,500+ menyelesaikan proyek di seluruh Amerika Utara, Eropa, dan Asia — kira-kira 70% yang melibatkan integrasi Robot Positioner dengan robot las. Aplikasi benda kerja besar (500 kg+) akun untuk berakhir 60% dari portofolio proyek. Sertifikasi: Sertifikasi CE UE untuk sistem Pemosisian Robot (Nomor Sertifikat.: M.2026.206.C134866) Dasar penelitian: Data kinerja yang dikutip dalam artikel ini bersumber dari studi gerak waktu di lokasi, audit pasca instalasi, dan catatan produksi di seluruh 300+ fasilitas pengelasan di 15 negara.Terakhir ditinjau dan diperbarui: Mungkin 2026 |
POSTINGAN TERKAIT

Lintasan Lantai vs Robot Sumbu 7 di Atas Kepala: Instalasi, Keamanan & Panduan Seleksi

Bagaimana Welding Positioner Mengontrol Gravitasi: Fisika Stabilitas Genangan Air dan Kualitas Las
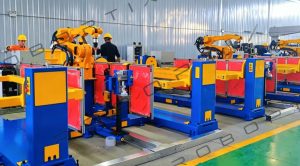
Berapa Biaya Sel Pengelasan Robot 2026? Rincian Harga Lengkap
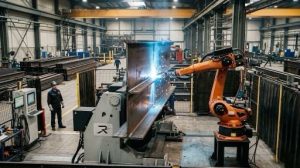
Aplikasi Sel Pengelasan Robot Dunia Nyata di Industri Umum: Studi Kasus 2026

6 Tantangan Umum dalam Pengelasan Laser Robot dan Cara Mengatasinya
