Produttore di workstation robotizzate personalizzate e sistemi laser



5 Motivi per cui la saldatura di pezzi di grandi dimensioni è inefficiente e come un posizionatore robot li risolve
La crisi di produttività nascosta nella saldatura di pezzi di grandi dimensioni
Un produttore di recipienti a pressione in Texas lavorava su due turni al giorno, sei giorni alla settimana. Su carta, l'operazione sembrava produttiva. In pratica, uno studio sul movimento del tempo ha rivelato che i saldatori spendevano meno di 30% del loro orario di lavoro effettivamente saldando. The rest — repositioning, in attesa delle gru, apparecchi di regolazione, rielaborare passaggi scomodi: erano rifiuti invisibili radicati così profondamente nelle operazioni quotidiane che la squadra aveva smesso di vederli.
Questa è la sfida decisiva della saldatura di pezzi di grandi dimensioni: the bigger and heavier the part, più tempo perde la produzione per tutto tranne che per la saldatura.
Boom di macchinari per l’ingegneria, recipienti a pressione, torri di turbine eoliche, telaio di veicoli pesanti, sezioni strutturali della nave: questi non sono componenti che puoi capovolgere a mano, riposizionare con una maschera, o saldare da un'unica stazione fissa. La saldatura di pezzi di grandi dimensioni richiede carroponti, coordinamento di più persone, tempo di configurazione prolungato, e costante compromesso posizionale. E ognuno di questi requisiti costa tempo, soldi, e qualità della saldatura. Questo è esattamente il punto in cui Posizioni dei robot offre il suo massimo impatto.
Sulla base dei dati operativi di 1,500+ progetti di automazione completati, che riguardano nella maggior parte dei casi pezzi grandi o pesanti, che abbiamo identificato cinque cause profonde di inefficienza di saldatura di pezzi di grandi dimensioni. Questo articolo li esamina ciascuno in modo approfondito, fornisce dati reali sulle prestazioni, e spiega come eseguire il corretto Posizioni dei robot la configurazione elimina il problema alla fonte.
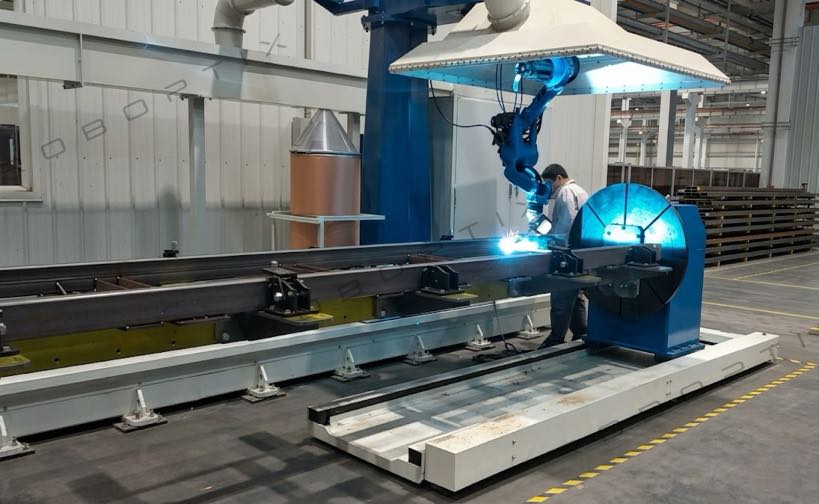
IL 5 Principali ragioni per cui la saldatura di pezzi di grandi dimensioni è inefficiente
Prima di esaminare ogni motivo in dettaglio, Ecco una panoramica strutturata delle cinque cause principali e del loro tipico impatto sull'efficienza:
| # | Causa ultima | Perdita di efficienza tipica |
| 1 | Il peso elevato del pezzo rende impraticabile il riposizionamento manuale | 10–25% del tempo di turno perso solo per il riposizionamento |
| 2 | Una postura di saldatura inadeguata riduce il tempo di accensione dell'arco e la qualità della saldatura | Tempo di accensione dell'arco riportato di seguito 30%; tasso di rilavorazione 8–15% |
| 3 | Sollevamenti ripetuti della gru consumano tempo di produzione e introducono rischi | 15–40 minuti per evento di riposizionamento; 20–30% degli incidenti |
| 4 | L’accesso al giunto di saldatura ad angoli non ottimali compromette le saldature | Tasso di difetti 2–4 volte più alto nelle saldature ad angolo forzato |
| 5 | Il coordinamento di più persone crea lacune di programmazione ed esposizione alla sicurezza | 15–20% del tempo di produzione perso a causa di ritardi nel coordinamento |
Analisi approfondita: Understanding Each Root Cause
Motivo 1: Il peso elevato del pezzo rende impraticabile il riposizionamento manuale
UN 2,000 Il guscio del recipiente a pressione da kg non viene riposizionato da due lavoratori e da un piede di porco. Necessita di carroponte, sartiame, imbracature, uno spotter, e tempo: moltissimo tempo. I dati di tempo-movimento del settore provenienti da officine di fabbricazione pesante mostrano che il riposizionamento di un singolo pezzo di grandi dimensioni richiede in media 15-25 minuti per rotazione se eseguito manualmente con l'assistenza della gru. In un turno standard di 8 ore si producono componenti che richiedono 4-6 eventi di riposizionamento, ovvero 60–150 minuti di tempo non produttivo per stazione.
La fisica del problema aumenta man mano che aumenta il peso della parte. Attrezzatura a 500 kg componente prende 10 minuti. UN 2,000 kg componente può richiedere 25 minuti per lo stesso compito. La relazione tra peso e tempo di riposizionamento non è lineare: varia in base al numero di persone necessarie, la complessità dell'ascensore, e le misure di gestione del rischio necessarie.
L'effetto sulla produttività del saldatore è diretto. Il saldatore che ha una media di a 35% la velocità di accensione dell'arco su pezzi di medie dimensioni può scendere al 22–28% su componenti pesanti, non perché lavorino meno diligentemente, ma perché il lavoro di riposizionamento attorno ad essi è il vincolo che limita la velocità.
Motivo 2: Una postura di saldatura inadeguata riduce il tempo di accensione dell'arco e la qualità della saldatura
Standard di saldatura professionale: AWS, ISO 9606, IN 287 — tutti riconoscono quattro posizioni di saldatura primarie: Piatto (1G/1F), orizzontale (2G/2F), verticale (3G/3F), e sopraelevato (4G/4F). Queste non sono solo categorie di classificazione. Rappresentano livelli di difficoltà fondamentalmente diversi, velocità, e raggiungibilità della qualità.
Su pezzi di grandi dimensioni dove il riposizionamento è lento o poco pratico, i saldatori sono abitualmente costretti a lavorare in posizioni verticali o sopra la testa perché ruotare il componente in posizione piana richiede troppo tempo. Le conseguenze sono misurabili:
- Riduzione del tasso di deposizione: La saldatura sopratesta è più lenta del 15–30% rispetto alla saldatura piana a causa della gravità che agisce contro il bagno di saldatura
- Aumento del tasso di difetti: Le saldature sopraelevate e verticali presentano una probabilità di difetti 2–4 volte maggiore rispetto alle saldature piatte in condizioni equivalenti
- Accelerazione della fatica del saldatore: Il lavoro con la torcia aerea è fisicamente faticoso; Il degrado della qualità legato alla fatica inizia in genere entro 2-3 ore
- Moltiplicatore dei costi di rilavorazione: Su saldature strutturali di grandi dimensioni, un singolo passaggio difettoso può richiedere la rettifica, ri-preriscaldamento, e ri-saldatura, aggiungendo 3-5 volte la manodopera di saldatura originale
Motivo 3: I ripetuti sollevamenti della gru consumano tempo di produzione e introducono rischi
In un ambiente di fabbricazione di pezzi di grandi dimensioni, il carroponte è spesso il principale vincolo sulla produttività, non l’attrezzatura per la saldatura, non il conteggio dei saldatori. Ogni evento di riposizionamento richiede la disponibilità di gru, disponibilità dell'operatore, tempo di allestimento, e una finestra di sicurezza. Nei negozi in cui una o due gru servono più stazioni di saldatura contemporaneamente, la competizione per il tempo di sollevamento crea ritardi a cascata su tutto il piano.
Gli studi temporali condotti in cinque impianti di fabbricazione pesante nella nostra rete di progetto mostrano la seguente ripartizione media degli eventi di riposizionamento della gru:
| Passaggio all'evento Riposizionamento | Tempo medio |
| In attesa della disponibilità della gru | 5–15 minuti |
| Sartiame e attacco | 4–8 minuti |
| Sollevare, rotazione, e abbassamento | 3–6 minuti |
| Rimontaggio e controllo dell'allineamento | 4–8 minuti |
| Rimozione delle attrezzature e rilascio della gru | 2–4 minuti |
| Totale per evento di riposizionamento | 18–41 minuti |
Per un pezzo che richiede sei eventi di riposizionamento, questo è 108–246 minuti di tempo non produttivo per ciclo del componente, prima che venga effettuata una singola passata di saldatura aggiuntiva.
La dimensione della sicurezza è altrettanto significativa. I dati sulla sicurezza sul lavoro provenienti dai settori della produzione pesante mostrano costantemente che il 25-30% degli incidenti registrabili nelle officine di fabbricazione coinvolgono carichi sospesi e operazioni con gru. Ogni evento di riposizionamento è un punto di esposizione distinto. In un'officina che esegue 15-20 sollevamenti con gru per turno su più stazioni, l’esposizione cumulativa al rischio è sostanziale.
Motivo 4: L'accesso dei giunti di saldatura ad angoli non ottimali compromette le saldature
IL la posizione di saldatura ottimale per qualsiasi giunto è piatta o quasi piatta — la posizione in cui la gravità aiuta il bagno di saldatura, la distribuzione del calore è più uniforme, e il saldatore o il robot hanno la linea visiva e l'accesso alla torcia più liberi. Su pezzi di grandi dimensioni dove non è disponibile la rotazione completa, È necessario accedere a molti giunti di saldatura da qualsiasi angolazione consentita dal pezzo fisso.
Questo non è un inconveniente da poco. Per saldature a gola su componenti strutturali, l'angolo di accesso influisce direttamente:
- Profondità e consistenza della penetrazione della passata di radice
- Efficacia della pulizia interpass
- Profilo di passaggio riempimento e chiusura
- Modelli di distorsione post-saldatura
- Esiti dell'ispezione ecografica e radiografica
Su componenti di macchinari di ingegneria di grandi dimensioni: bracci di escavatori, bracci di gru, gruppi assali anteriori di veicoli pesanti: i problemi di accesso ai giunti saldati sono particolarmente gravi. Queste parti hanno una geometria complessa con giunti su più piani. Senza la possibilità di ruotare il pezzo per portare ciascun giunto nella posizione ottimale, i compromessi vengono fatti su quasi tutte le configurazioni.
| Impatto sui costi di ingegneria: Specifiche della procedura di saldatura (WPS) per le applicazioni strutturali spesso richiedono qualifiche di posizione specifiche. Quando le condizioni del sito costringono i saldatori a superare la deviazione di posizione consentita, Potrebbero applicarsi requisiti NDT aggiuntivi, aggiungendo tempi e costi di ispezione per ogni giunto interessato. |
Motivo 5: Il coordinamento di più persone crea lacune di pianificazione ed esposizione alla sicurezza
La saldatura di pezzi di grandi dimensioni raramente coinvolge un solo lavoratore. Richiede una tipica sequenza di riposizionamento su un componente strutturale pesante: un gruista, uno o due bracci per fissare e guidare il carico, il saldatore o l'operatore del robot di saldatura, e un osservatore di sicurezza. Rendere disponibili tutti e quattro i partiti, informato, e in posizione allo stesso tempo, più volte per turno, su più stazioni: rappresenta una sfida continua di pianificazione e coordinamento.
Il costo dell’efficienza si manifesta in diverse forme:
- Pianifica la frammentazione: Quando un membro del team non è disponibile, l'intera sequenza di riposizionamento si blocca. Un montatore che assiste un'altra stazione, o un gruista in pausa, crea tempi morti che si propagano attraverso la stazione di saldatura
- Sovraccarico di comunicazione: Ogni sollevamento con gru richiede un briefing sulla sicurezza prima del sollevamento e una comunicazione in tempo reale tra gli operatori, montatore, e osservatore. Ciò aggiunge tempo strutturato a ogni evento
- Potenziale errore nei punti di trasferimento: Errori di coordinazione: segnali fraintesi, punti di attacco del sartiame errati, rilascio prematuro del carico: sono la fonte di molti incidenti di fabbricazione pesante
- Dipendenza dalle competenze: Gli installatori esperti e gli operatori di gru con esperienza su pezzi di grandi dimensioni sono essi stessi una categoria rara di mestieri specializzati. La loro indisponibilità diventa un collo di bottiglia secondario
| Realtà operativa: Nel nostro database di valutazione dei progetti, lo riferiscono le officine che eseguono il riposizionamento manuale di pezzi di grandi dimensioni 15–20% delle ore totali della stazione di saldatura sono assorbiti dalle spese generali di coordinamento, ovvero il tempo in cui la stazione di saldatura è dotata di personale e pronta, ma la produzione è ferma in attesa del riposizionamento delle risorse. |
Robot Positioner Solutions: Matching Configuration to Problem
Non tutti Posizioni dei robot è lo stesso, e non tutte le applicazioni per pezzi di grandi dimensioni richiedono la stessa configurazione. Tre nuclei Posizioni dei robot tipi affrontano le sfide specifiche sopra descritte.
Configurazione 1: Posizionatore robot testa e contropunta - Componenti strutturali lunghi
La testa e la contropunta Posizioni dei robot supporta un pezzo su entrambe le estremità: una testa comandata, una contropunta passiva e la ruota lungo il suo asse primario. Questa è la configurazione corretta per componenti strutturali lunghi cilindrici o allungati: gusci di recipienti a pressione, bobine di tubi, sezioni della torre, semiassi pesanti, e geometrie simili.
Ciò che elimina dalle cinque cause principali:
- Motivo 1 (peso): Supporta pezzi da 500 kg a 5,000 kg con servoazionamento di precisione: il peso non è più un vincolo di riposizionamento
- Motivo 2 (postura): Ruota continuamente il pezzo in lavorazione in modo che il giunto di saldatura attivo sia sempre presentato in posizione piana o orizzontale
- Motivo 3 (ascensori con gru): Elimina completamente il riposizionamento della gru a metà processo: il pezzo viene caricato una volta e ruotato secondo necessità durante tutto il ciclo di saldatura
- Motivo 5 (coordinazione): Riduce il riposizionamento da un evento con gru coordinato da 4 persone all'input di un singolo operatore
| Prestazione tipica: Sulla saldatura del guscio dei recipienti a pressione, L'integrazione del posizionatore robot di testa e contropunta riduce il tempo di riposizionamento da 15–25 minuti per evento a Sotto 30 secondi. Il tempo di accensione dell'arco aumenta dal 28–32% a 82–88% delle ore di turno. |
Configurazione 2: Posizionatore robot di tipo U: controllo a doppio asse per componenti asimmetrici
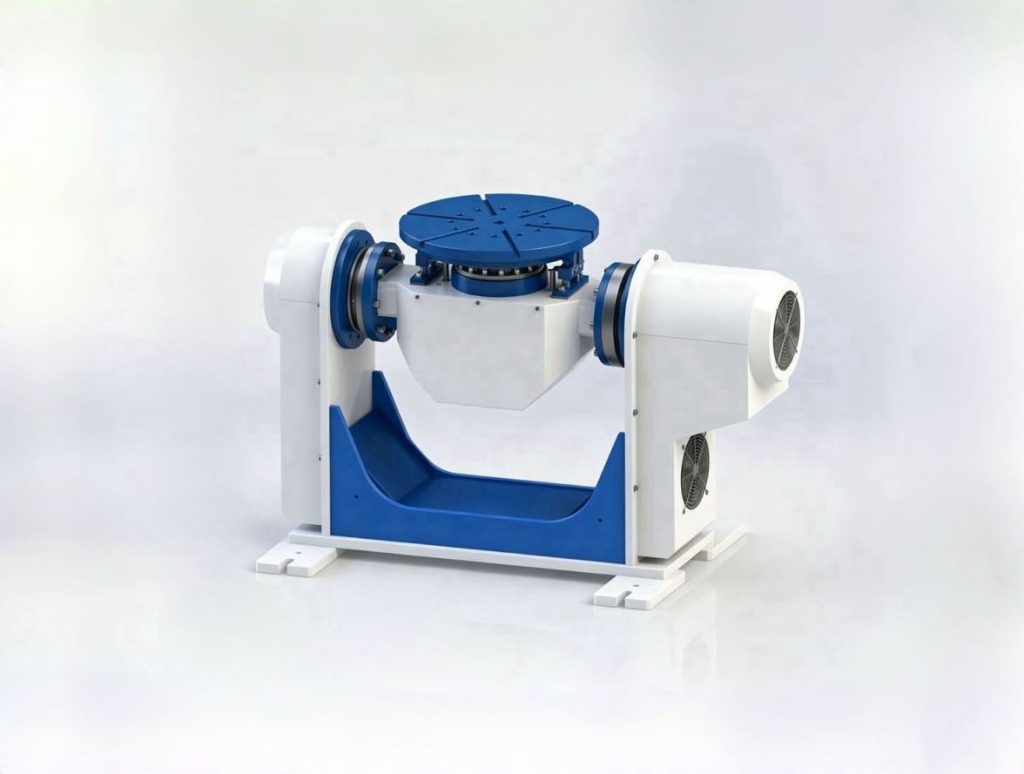
Il tipo U (servo a doppio asse) Posizioni dei robot fornisce l'inclinazione simultanea (Inversione dell'asse J1) e rotazione (Asse di rotazione J2) controllo in un formato compatto, telaio ad alta rigidità. Con una gamma di carico utile di 300–1.000 kg, il tipo a U è progettato per componenti asimmetrici di piccole e medie dimensioni: staffe saldate, sottotelai automobilistici, alloggiamenti per apparecchiature, e parti simili in cui i giunti sono distribuiti su più facce e un unico asse di rotazione non è sufficiente.
Principali vantaggi progettuali per applicazioni di saldatura multifaccia:
- Doppi assi servo (Capovolgimento J1 di ±90°, Rotazione J2 ±200°) portare qualsiasi faccia del giunto nella posizione di saldatura piana all'interno di un'unica configurazione
- Ingombro compatto adatto per l'integrazione in celle di saldatura automatizzate con spazio limitato
- Ripetibilità di ±0,05 mm (U001) a ±0,075 mm (U002) supporta una presentazione coerente del giunto di saldatura
- Non è necessaria alcuna gru o assistenza manuale tra i cambi di faccia: entrambi gli assi sono servocomandati
- Diametri tavolo standard da 500 mm (U002) accogliere dimensioni tipiche delle saldature da piccole a medie
Ciò che elimina dalle cinque cause principali:
- Motivo 2 (postura): L'asse di ribaltamento J1 inclina il pezzo in modo che ogni faccia del giunto possa essere presentata nella posizione di saldatura piana o orizzontale
- Motivo 4 (angolo di accesso): Combinato J1 + Il movimento J2 porta qualsiasi giunto di saldatura all'angolo ottimale senza rimuovere o rimontare il componente
- Motivo 5 (coordinazione): Entrambe le regolazioni degli assi sono servocomandi programmati, senza gru, nessun sartiame, no multi-person coordination required
Configurazione 3: Posizionatore robot servo a tre assi: saldature complesse e pesanti
Per componenti che combinano un carico utile elevato con giunti saldati distribuiti su più piani, il tre assi Posizioni dei robot (B008 / B009 / B010 / Serie B011) provides coordinated rotation, rotazione dell'asse utensile, and large-diameter swing capability. Con carichi utili da 300 kg a 2,000 kg and maximum swing diameters up to 5,000 mm, questa configurazione gestisce le saldature di grandi dimensioni più impegnative dal punto di vista geometrico nella fabbricazione pesante.
Typical application profile:
- Telai strutturali pesanti con cordoni di saldatura 4+ facce (B011: 1,000–1.500 chilogrammi)
- Saldature multifaccia di media complessità nella produzione in lotti (B009: 500–1.000 chilogrammi)
- Componenti di grande diametro che richiedono un ampio gioco di rotazione: fino a 5,000 mm (B008)
- Applicazioni ad alta precisione che richiedono una precisione dell'asse di rotazione di ±0,03 mm (B009, B011)
- Parti dalla geometria complessa più leggere in cui l'angolo di accesso è il vincolo principale (B010: 300–500 chilogrammi)
Ciò che elimina dalle cinque cause principali:
- Motivo 4 (angolo di accesso): Gli assi di rotazione e utensileria indipendenti portano qualsiasi giunto su qualsiasi faccia in posizione piana o orizzontale senza rimozione di componenti
- Motivo 2 (postura): Il robot non salda mai fuori posizione: il posizionatore gestisce tutte le regolazioni dell'angolo
- Motivo 3 (ascensori con gru): L'intero ciclo di saldatura viene completato in una sola configurazione; la gru viene utilizzata solo per le operazioni di carico e scarico
Confronto delle prestazioni: Riposizionamento manuale vs. Posizioni dei robot
La tabella seguente riflette i dati prestazionali aggregati dei nostri registri di installazione in applicazioni di saldatura di pezzi di grandi dimensioni:
| Metrica delle prestazioni | Riposizionamento manuale | Sistema di posizionamento robot |
| Tempo medio di riposizionamento per evento | 15–25 minuti | ✅ 10–30 secondi |
| Tempo di accensione dell'arco (% delle ore di turno) | ❌ 22–35% | ✅ 78–88% |
| Difetto di saldatura / tasso di rilavorazione | ❌ 8–15% | ✅ Sotto 1% |
| Sollevamenti della gru per ciclo del componente | ❌ 4–8 ascensori | ✅ 1 (solo caricamento) |
| Lavoratori richiesti per evento di riposizionamento | ❌ 3–4 persone | ✅ 1 operatore |
| Tasso di incidenti legati al riposizionamento | ❌Baseline | ✅ Ridotto 80–90% |
| Capacità di turni per stazione (componenti di grandi dimensioni) | ❌ 2–4 componenti | ✅ 5–8 componenti |
| Richiesta fisica del saldatore esperto | ❌ Alto: sopra la testa/verticale | ✅ Basso: solo piatto/orizzontale |
Come iniziare il primo aggiornamento dell'automazione di pezzi di grandi dimensioni
Il motivo più comune per cui i negozi ritardano Posizioni dei robot l’adozione non è una questione di costi o di tecnologia: è l’incertezza su da dove iniziare. Il seguente framework è lo stesso processo di valutazione che utilizziamo con i nuovi clienti prima di consigliare qualsiasi configurazione.
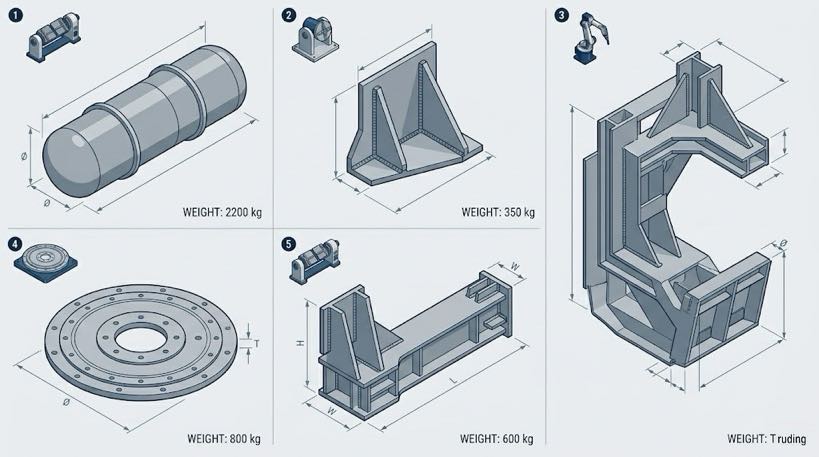
Fare un passo 1: Caratterizza il profilo del tuo pezzo
Rispondi a queste quattro domande sui pezzi che causano maggiori difficoltà di produzione:
- Peso: Qual è il peso massimo del componente sul pavimento?? (Determines positioner payload rating)
- Geometria: Is the component elongated/cylindrical, asimmetrico/irregolare, o complesso multi-faccia? (Determines positioner type)
- Distribuzione del giunto saldato: Are joints primarily on one axis, or distributed across multiple faces? (Determines axis requirements)
- Frequenza di riposizionamento: Quanti eventi di riposizionamento richiede il processo attuale per componente? (Determina il potenziale di guadagno in termini di efficienza)
Fare un passo 2: Identifica il tuo punto dolente principale
Utilizza l'analisi della causa principale contenuta in questo articolo per identificare quale dei cinque fattori di inefficienza rappresenta il vincolo maggiore per la tua attività specifica:
| Dolore primario | Punto di partenza consigliato per il posizionatore robot |
| Tempo di riposizionamento su cilindro lungo / parti allungate | Posizionatore robot testa e contropunta - B001 (500–1.000 chilogrammi) / B002 (1,000–1.500 chilogrammi) / B004 (1,500–5.000 chilogrammi) |
| Accesso multifaccia su parti asimmetriche di piccole e medie dimensioni | Posizionatore robot di tipo U — U001 (300 kg) / U002 (500–1.000 chilogrammi) |
| Accesso congiunto su geometrie complesse multifaccia pesanti | Posizionatore robot a tre assi — B009/B011 (500–1.500 chilogrammi) / B008 (1,500–2.000 chilogrammi) |
| Rotazione orizzontale per disco medio-grande / parti dell'anello | Tavola di rotazione servo serie H: H001–H005 (300–2.000 chilogrammi) |
| Doppio asse a L per saldatura + posizionamento di montaggio | Posizionatore robot a doppio asse di tipo L - L001 (300–500 chilogrammi) / L002 (1,500 kg) |
Fare un passo 3: Calcola il tuo attuale costo di riposizionamento
Prima di richiedere un preventivo, quantificare il problema che stai risolvendo. Usa questo semplice quadro:
- Contare il numero medio di eventi di riposizionamento della gru per componente
- Moltiplicare per la durata media dell'evento (includere il tempo di attesa, sartiame, e sdoganamento)
- Moltiplicare per i cicli di produzione giornalieri × giorni lavorativi annuali
- Applica la tariffa di manodopera caricata
Il risultato è la base di riferimento annuale dei costi di riposizionamento — la figura che un sistema Robot Positioner sposterà direttamente. Nella maggior parte delle grandi officine, questo calcolo produce un numero che rende evidente il caso di investimento.
Fare un passo 4: Richiedi una valutazione della domanda
Un qualificato Posizioni dei robot l'integratore dovrebbe essere in grado di rivedere i disegni del pezzo, dati di processo attuali, e obiettivi di throughput e fornire una raccomandazione scritta sulla configurazione con la proiezione del ROI entro 24-48 ore. Se l'integratore non è in grado di fornire quel livello di analisi specifica dell'applicazione, non sono il partner giusto per un'applicazione di pezzi di grandi dimensioni.
| La nostra valutazione gratuita di pezzi di grandi dimensioni comprende: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(S) dalle cinque cause principali • Configuration recommendation (tipo di posizioni, carico utile, conteggio degli assi) • Preliminary ROI projection based on your production data • Written report delivered within 24 orari lavorativi ► Contattaci per programmare la tua valutazione |
Prossimamente in questa serie
Articolo 3: Posizionatore robot vs. Dispositivo di saldatura manuale: come scegliere la soluzione giusta per la tua fabbrica
Informazioni sull'autore
| Esperienza & Competenza L'autore è uno specialista nell'integrazione di sistemi di saldatura robotizzata 12+ anni di esperienza pratica nel progetto, con un focus specifico sui sistemi di posizionamento robot per ambienti di fabbricazione di pezzi pesanti e di grandi dimensioni. La società di creazione detiene 26+ anni di esperienza nell'ingegneria dell'automazione della saldatura, 40+ brevetti attivi, e ha consegnato 1,500+ progetti completati in tutto il Nord America, Europa, e l'Asia - circa 70% di cui riguardano l'integrazione del Robot Positioner con i robot di saldatura. Applicazioni su pezzi di grandi dimensioni (500 kg+) contare oltre 60% del portafoglio progetti. Certificazione: Certificazione CE UE per sistemi di posizionamento robot (Certificato n.: M.2026.206.C134866) Base di ricerca: I dati sulle prestazioni citati in questo articolo provengono da studi tempo-movimento in loco, audit post-installazione, e record di produzione in tutto 300+ impianti di saldatura a 15 Paesi.Ultima revisione e aggiornamento: Maggio 2026 |
POST CORRELATI

Come selezionare un fornitore di saldatura laser robotizzata: Dalla valutazione tecnica al test sui campioni

3Spiegazione del tracciamento della cucitura laser D Vision:Dalla nuvola di punti al percorso di saldatura in pochi secondi

5 Domande da porre prima di acquistare una cella di saldatura robotizzata per acciaio strutturale

Guida alla manutenzione delle celle di saldatura robotizzata: Migliori pratiche, Programma & Risoluzione dei problemi 2026

Pianificazione autonoma della traiettoria nei saldatori robotizzati:Cosa significa per la tua linea di produzione