


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



5 बड़े वर्कपीस वेल्डिंग के अप्रभावी होने के कारण - और एक रोबोट पोजिशनर प्रत्येक समस्या को कैसे हल करता है
बड़े वर्कपीस वेल्डिंग में छिपा उत्पादकता संकट
टेक्सास में एक प्रेशर वेसल फैब्रिकेटर प्रति दिन दो शिफ्ट चलाता था, हफ्ते मे 6 दिन. कागज पर, ऑपरेशन उत्पादक लग रहा था. व्यवहार में, एक टाइम-मोशन अध्ययन से पता चला कि वेल्डर इससे भी कम खर्च करते हैं 30% वास्तव में उनके काम के घंटों की वेल्डिंग. बाकी - पुनर्स्थापन, क्रेन का इंतजार, फिक्स्चर को समायोजित करना, अजीब पासों पर फिर से काम करना - अदृश्य कचरा दैनिक कार्यों में इतनी गहराई से समाया हुआ था कि टीम ने इसे देखना बंद कर दिया था.
यह बड़े वर्कपीस वेल्डिंग की परिभाषित चुनौती है: भाग जितना बड़ा और भारी होगा, वेल्डिंग को छोड़कर बाकी सभी चीजों में उत्पादन में अधिक समय बर्बाद होता है.
इंजीनियरिंग मशीनरी में तेजी, दबाव वाहिकाओं, पवन टरबाइन टावर्स, भारी वाहन चेसिस, जहाज के संरचनात्मक अनुभाग - ये ऐसे घटक नहीं हैं जिन्हें आप हाथ से पलट सकते हैं, जिग के साथ पुनः स्थिति बदलें, या एक निश्चित स्टेशन से वेल्ड. बड़े वर्कपीस वेल्डिंग के लिए ओवरहेड क्रेन की आवश्यकता होती है, बहु-व्यक्ति समन्वय, विस्तारित सेटअप समय, और निरंतर स्थितिगत समझौता. और उनमें से प्रत्येक आवश्यकता में समय खर्च होता है, धन, और वेल्ड गुणवत्ता. ठीक यही वह जगह है जहां रोबोट पद अपना सबसे बड़ा प्रभाव डालता है.
से परिचालन डेटा के आधार पर 1,500+ पूर्ण स्वचालन परियोजनाएं - जिनमें से अधिकांश बड़े या भारी वर्कपीस से संबंधित हैं - हमने पहचान की है पांच मूल कारण बड़े वर्कपीस वेल्डिंग की अक्षमता. यह आलेख हर एक की गहराई से जांच करता है, वास्तविक प्रदर्शन डेटा प्रदान करता है, और बताता है कि यह कितना सही है रोबोट पद कॉन्फ़िगरेशन समस्या को उसके स्रोत पर ही समाप्त कर देता है.
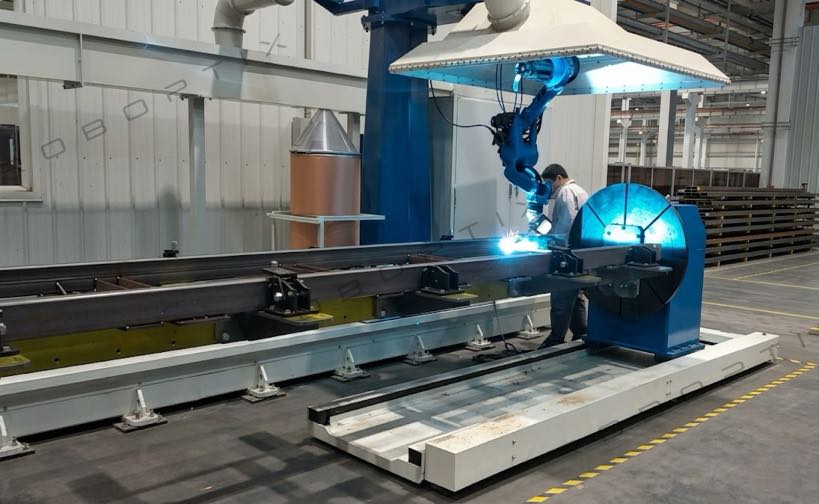
The 5 मुख्य कारण बड़ी वर्कपीस वेल्डिंग अकुशल है
पहले हर कारण की विस्तार से जांच करें, यहां पांच मूल कारणों और उनके विशिष्ट दक्षता प्रभाव का एक संरचित अवलोकन दिया गया है:
| # | मूल कारण | विशिष्ट दक्षता हानि |
| 1 | उच्च वर्कपीस का वजन मैन्युअल पुनर्स्थापन को अव्यावहारिक बनाता है | 10-शिफ्ट समय का 25% केवल पुनर्स्थापन में बर्बाद हो गया |
| 2 | खराब वेल्डिंग मुद्रा आर्क-ऑन समय और वेल्ड गुणवत्ता को कम कर देती है | नीचे आर्क-ऑन समय 30%; पुनः कार्य दर 8-15% |
| 3 | बार-बार क्रेन लिफ्ट करने से उत्पादन समय लगता है और जोखिम उत्पन्न होता है | 15-40 मिनट प्रति पुनर्स्थापन घटना; 20-30% घटनाएं |
| 4 | उप-इष्टतम कोणों पर वेल्ड संयुक्त पहुंच वेल्ड से समझौता करने के लिए मजबूर करती है | फ़ोर्स्ड-एंगल वेल्ड पर दोष दर 2-4× अधिक है |
| 5 | बहु-व्यक्ति समन्वय शेड्यूलिंग अंतराल और सुरक्षा जोखिम पैदा करता है | 15-समन्वय में देरी के कारण उत्पादन समय का 20% नष्ट हो गया |
गहन विश्लेषण: प्रत्येक मूल कारण को समझना
कारण 1: वर्कपीस का उच्च वजन मैनुअल रिपोजिशनिंग को अव्यावहारिक बनाता है
ए 2,000 किलो दबाव पोत खोल दो श्रमिकों और एक प्राइ बार द्वारा पुनः स्थापित नहीं होता है. इसके लिए ओवरहेड क्रेन की आवश्यकता होती है, हेराफेरी, गोफन, एक खोजकर्ता, और समय - बहुत सारा समय. भारी निर्माण दुकानों से उद्योग के समय-गति डेटा से पता चलता है कि क्रेन की सहायता से मैन्युअल रूप से किए जाने पर एक बड़े वर्कपीस को पुनर्स्थापित करने में प्रति फ्लिप औसतन 15-25 मिनट लगते हैं।. एक मानक 8-घंटे की शिफ्ट में ऐसे घटक तैयार होते हैं जिनके लिए 4-6 पुनर्स्थापन घटनाओं की आवश्यकता होती है, यानी प्रति स्टेशन 60-150 मिनट का गैर-उत्पादक समय.
जैसे-जैसे भाग का वजन बढ़ता है, समस्या की भौतिकी जटिल होती जाती है. हेराफेरी ए 500 किलो घटक लेता है 10 मिनट. ए 2,000 किलो घटक लग सकता है 25 एक ही कार्य के लिए मिनट. वजन और पुनर्स्थापन समय के बीच संबंध रैखिक नहीं है - यह आवश्यक लोगों की संख्या के साथ बदलता है, लिफ्ट की जटिलता, और आवश्यक जोखिम-प्रबंधन कदम.
वेल्डर उत्पादकता पर प्रभाव प्रत्यक्ष है. वेल्डर जो औसत बनाता है 35% मध्यम वर्कपीस पर आर्क-ऑन दर भारी घटकों पर 22-28% तक गिर सकती है, इसलिए नहीं कि वे कम परिश्रम से काम कर रहे हैं, लेकिन क्योंकि उनके चारों ओर पुनर्स्थापन कार्य दर-सीमित बाधा है.
कारण 2: खराब वेल्डिंग मुद्रा आर्क-ऑन समय और वेल्ड गुणवत्ता को कम कर देती है
व्यावसायिक वेल्डिंग मानक - AWS, आईएसओ 9606, में 287 - सभी चार प्राथमिक वेल्ड स्थितियों को पहचानते हैं: समतल (1जी/1एफ), क्षैतिज (2जी/2एफ), खड़ा (3जी/3एफ), और उपरि (4जी/4एफ). ये सिर्फ वर्गीकरण श्रेणियां नहीं हैं. वे कठिनाई के मौलिक रूप से भिन्न स्तरों का प्रतिनिधित्व करते हैं, रफ़्तार, और गुणवत्ता प्राप्यता.
बड़े वर्कपीस पर जहां पुनर्स्थापन धीमा या अव्यावहारिक है, वेल्डर को नियमित रूप से ऊर्ध्वाधर या ओवरहेड स्थिति में काम करने के लिए मजबूर किया जाता है क्योंकि घटक को समतल स्थिति में घुमाने में बहुत समय लगता है. परिणाम मापने योग्य हैं:
- जमाव दर में कमी: वेल्ड पूल के विरुद्ध काम कर रहे गुरुत्वाकर्षण के कारण ओवरहेड वेल्डिंग फ्लैट वेल्डिंग की तुलना में 15-30% धीमी चलती है
- दोष दर में वृद्धि: समतुल्य परिस्थितियों में फ्लैट वेल्ड की तुलना में ओवरहेड और वर्टिकल वेल्ड में दोष की संभावना 2-4× अधिक होती है
- वेल्डर थकान त्वरण: ओवरहेड टॉर्च का काम शारीरिक रूप से कठिन है; थकान से संबंधित गुणवत्ता में गिरावट आमतौर पर 2-3 घंटों के भीतर शुरू हो जाती है
- पुनः कार्य लागत गुणक: बड़े संरचनात्मक वेल्ड पर, एक भी दोषपूर्ण पास को पीसने की आवश्यकता हो सकती है, पुनः गरम करना, और पुनः वेल्डिंग - मूल वेल्ड श्रम में 3-5× जोड़ना
कारण 3: बार-बार क्रेन उठाने से उत्पादन में समय लगता है और जोखिम उत्पन्न होता है
एक बड़े वर्कपीस निर्माण वातावरण में, ओवरहेड क्रेन अक्सर उत्पादन थ्रूपुट पर सबसे बड़ी बाधा होती है - वेल्डिंग उपकरण नहीं, वेल्डर गिनती नहीं. प्रत्येक पुनर्स्थापन घटना के लिए क्रेन की उपलब्धता की आवश्यकता होती है, ऑपरेटर की उपलब्धता, हेराफेरी का समय, और एक सुरक्षा क्लीयरेंस विंडो. दुकानों में जहां एक या दो क्रेन एक साथ कई वेल्डिंग स्टेशनों की सेवा देती हैं, लिफ्ट के समय की प्रतिस्पर्धा से पूरे तल पर व्यापक विलंब होता है.
हमारे प्रोजेक्ट नेटवर्क में पांच भारी निर्माण सुविधाओं पर किए गए समय अध्ययन निम्नलिखित औसत क्रेन रिपोजिशनिंग इवेंट ब्रेकडाउन दिखाते हैं:
| पुनर्स्थापन घटना में कदम | औसत समय |
| क्रेन उपलब्ध होने का इंतजार किया जा रहा है | 5-15 मिनटों |
| धांधली और कुर्की | 4-8 मिनट |
| उठाना, ROTATION, और कम करना | 3-6 मिनट |
| पुन: निर्धारण और संरेखण जांच | 4-8 मिनट |
| हेराफेरी हटाना और क्रेन छोड़ना | 2-4 मिनट |
| प्रति पुनर्स्थापन घटना का कुल योग | 18-41 मिनट |
एक वर्कपीस के लिए छह पुनर्स्थापन घटनाओं की आवश्यकता होती है, वह है 108-246 मिनट का गैर-उत्पादक समय प्रति घटक चक्र - एक अतिरिक्त वेल्ड पास बनाने से पहले.
सुरक्षा आयाम भी उतना ही महत्वपूर्ण है. भारी विनिर्माण क्षेत्रों से कार्यस्थल सुरक्षा डेटा लगातार दिखाता है कि 25-30% फैब्रिकेशन दुकान रिकॉर्ड करने योग्य घटनाओं में निलंबित भार और क्रेन संचालन शामिल हैं. प्रत्येक पुनर्स्थापन घटना एक अलग एक्सपोज़र बिंदु है. एक दुकान में कई स्टेशनों पर प्रति शिफ्ट में 15-20 क्रेन लिफ्टों का प्रदर्शन किया जाता है, संचयी जोखिम जोखिम पर्याप्त है.
कारण 4: उप-इष्टतम कोणों पर वेल्ड संयुक्त पहुंच वेल्ड से समझौता करने के लिए बाध्य करती है
The किसी भी जोड़ के लिए इष्टतम वेल्डिंग स्थिति समतल या लगभग-सपाट होती है - वह स्थिति जिसमें गुरुत्वाकर्षण वेल्ड पूल की सहायता करता है, ताप वितरण सर्वाधिक सम है, और वेल्डर या रोबोट के पास दृष्टि और टॉर्च पहुंच की सबसे स्पष्ट रेखा है. बड़े वर्कपीस पर जहां पूर्ण रोटेशन उपलब्ध नहीं है, कई वेल्ड जोड़ों को निश्चित वर्कपीस द्वारा अनुमति दिए गए किसी भी कोण से एक्सेस किया जाना चाहिए.
यह कोई छोटी-मोटी असुविधा नहीं है. संरचनात्मक घटकों पर ग्रूव वेल्ड के लिए, पहुंच कोण सीधे प्रभावित करता है:
- रूट पास प्रवेश गहराई और स्थिरता
- इंटरपास सफाई प्रभावशीलता
- पास प्रोफ़ाइल भरें और कैप करें
- वेल्ड के बाद विरूपण पैटर्न
- अल्ट्रासोनिक और रेडियोग्राफिक निरीक्षण परिणाम
बड़े इंजीनियरिंग मशीनरी घटकों पर - उत्खनन बूम, क्रेन जिब्स, भारी वाहन फ्रंट एक्सल असेंबली - वेल्ड संयुक्त पहुंच समस्याएं विशेष रूप से गंभीर हैं. इन भागों में अनेक तलों पर जोड़ों के साथ जटिल ज्यामिति होती है. प्रत्येक जोड़ को इष्टतम स्थिति में लाने के लिए वर्कपीस को घुमाने की क्षमता के बिना, लगभग हर सेटअप पर समझौता किया जाता है.
| इंजीनियरिंग लागत प्रभाव: वेल्डिंग प्रक्रिया विशिष्टताएँ (डब्ल्यूपीएस) संरचनात्मक अनुप्रयोगों के लिए अक्सर विशिष्ट पद योग्यता की आवश्यकता होती है. जब साइट की स्थितियाँ वेल्डर को अनुमत स्थिति विचलन से अधिक करने के लिए बाध्य करती हैं, अतिरिक्त एनडीटी आवश्यकताएँ लागू हो सकती हैं - प्रत्येक प्रभावित जोड़ पर निरीक्षण समय और लागत जोड़ना. |
कारण 5: बहु-व्यक्ति समन्वय शेड्यूलिंग अंतराल और सुरक्षा जोखिम पैदा करता है
बड़े वर्कपीस वेल्डिंग में शायद ही कभी एक ही कर्मचारी शामिल होता है. एक भारी संरचनात्मक घटक पर एक विशिष्ट पुनर्स्थापन अनुक्रम की आवश्यकता होती है: एक क्रेन ऑपरेटर, भार जोड़ने और निर्देशित करने के लिए एक या दो रिगर्स, वेल्डर या वेल्डिंग रोबोट ऑपरेटर, और एक सुरक्षा जासूस. सभी चार पार्टियों को उपलब्ध कराना, के बारे में बताया, और एक ही समय में स्थिति में - प्रति शिफ्ट कई बार, कई स्टेशनों पर - एक सतत शेड्यूलिंग और समन्वय चुनौती है.
दक्षता लागत कई रूपों में प्रकट होती है:
- अनुसूची विखंडन: जब टीम का एक सदस्य अनुपलब्ध हो, संपूर्ण पुनर्स्थापन क्रम रुक जाता है. एक रिगर दूसरे स्टेशन की सहायता कर रहा है, या एक क्रेन ऑपरेटर ब्रेक पर है, निष्क्रिय समय बनाता है जो वेल्डिंग स्टेशन के माध्यम से फैलता है
- संचार उपरि: प्रत्येक क्रेन लिफ्ट के लिए ऑपरेटर के बीच प्री-लिफ्ट सुरक्षा ब्रीफिंग और वास्तविक समय संचार की आवश्यकता होती है, मेकेनिक, और खोजकर्ता. यह प्रत्येक घटना में संरचित समय जोड़ता है
- हैंडऑफ बिंदुओं पर त्रुटि की संभावना: समन्वय त्रुटियाँ - गलत समझे गए संकेत, गलत हेराफेरी अनुलग्नक बिंदु, समय से पहले लोड रिलीज़ - कई भारी निर्माण घटनाओं का स्रोत है
- कौशल निर्भरता: बड़े वर्कपीस अनुभव वाले अनुभवी रिगर्स और क्रेन ऑपरेटर स्वयं एक दुर्लभ कुशल-व्यापार श्रेणी हैं. उनकी अनुपलब्धता एक द्वितीयक बाधा बन जाती है
| परिचालन वास्तविकता: हमारे प्रोजेक्ट मूल्यांकन डेटाबेस में, मैनुअल बड़े वर्कपीस रिपोजिशनिंग करने वाली दुकानें इसकी रिपोर्ट करती हैं 15कुल वेल्डिंग स्टेशन घंटों का -20% ओवरहेड समन्वय द्वारा अवशोषित होते हैं - वह समय जिसमें वेल्डिंग स्टेशन स्टाफ और तैयार होता है, लेकिन संसाधनों की पुनर्स्थापन की प्रतीक्षा में उत्पादन रुका हुआ है. |
रोबोट पोजिशनर समाधान: समस्या से मिलान कॉन्फ़िगरेशन
हर नहीं रोबोट पद एक ही है, और प्रत्येक बड़े वर्कपीस एप्लिकेशन को समान कॉन्फ़िगरेशन की आवश्यकता नहीं होती है. तीन कोर रोबोट पद प्रकार ऊपर वर्णित विशिष्ट चुनौतियों का समाधान करते हैं.
विन्यास 1: हेड-एंड-टेलस्टॉक रोबोट पोजिशनर - लंबे संरचनात्मक घटक
हेड-एंड-टेलस्टॉक रोबोट पद दोनों सिरों पर एक वर्कपीस का समर्थन करता है - एक संचालित सिर, एक निष्क्रिय टेलस्टॉक - और इसे अपनी प्राथमिक धुरी के साथ घुमाता है. यह लंबे बेलनाकार या लम्बे संरचनात्मक घटकों के लिए सही विन्यास है: दबाव पोत के गोले, पाइप स्पूल, टावर अनुभाग, भारी धुरी शाफ्ट, और समान ज्यामिति.
यह पांच मूल कारणों में से क्या समाप्त करता है:
- कारण 1 (वज़न): से वर्कपीस का समर्थन करता है 500 किलो से 5,000 सटीक सर्वो ड्राइव के साथ किग्रा - वजन अब पुनर्स्थापन बाधा नहीं है
- कारण 2 (आसन): वर्कपीस को लगातार घुमाता है ताकि सक्रिय वेल्ड जोड़ हमेशा सपाट या क्षैतिज स्थिति में प्रस्तुत हो
- कारण 3 (क्रेन लिफ्ट): मध्य-प्रक्रिया क्रेन पुनर्स्थापन को पूरी तरह से समाप्त कर देता है - वर्कपीस को एक बार लोड किया जाता है और पूरे वेल्ड चक्र में आवश्यकतानुसार घुमाया जाता है
- कारण 5 (समन्वय): 4-व्यक्ति समन्वित क्रेन इवेंट से एकल ऑपरेटर इनपुट में पुनर्स्थापन को कम करता है
| विशिष्ट प्रदर्शन: दबाव पोत खोल वेल्डिंग पर, हेड-एंड-टेलस्टॉक रोबोट पोजिशनर एकीकरण प्रति इवेंट 15-25 मिनट से पुनर्स्थापन समय को कम कर देता है अंतर्गत 30 सेकंड. आर्क-ऑन समय 28-32% से बढ़ जाता है 82-88% शिफ्ट घंटों की. |
विन्यास 2: यू-टाइप रोबोट पोजिशनर - असममित घटकों के लिए डुअल-एक्सिस नियंत्रण
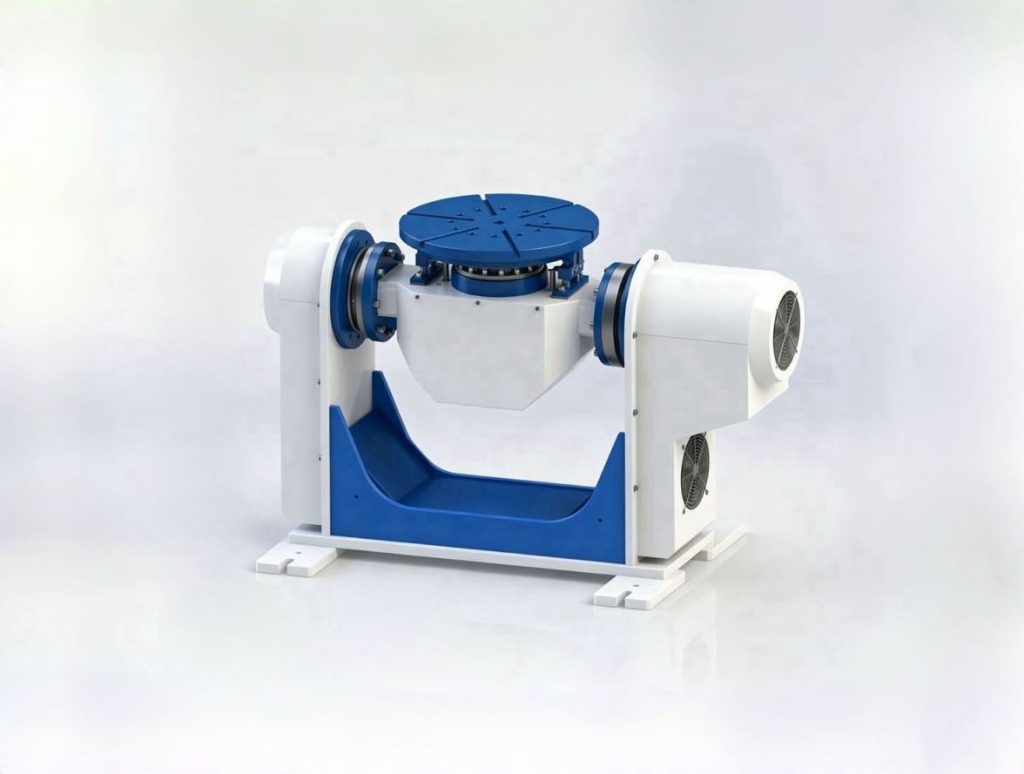
यू-प्रकार (दोहरी-अक्ष सर्वो) रोबोट पद एक साथ झुकाव प्रदान करता है (J1 फ्लिप अक्ष) और घूर्णन (J2 घूर्णन अक्ष) एक कॉम्पैक्ट में नियंत्रण, उच्च-कठोरता फ्रेम. 300-1,000 किलोग्राम की पेलोड रेंज के साथ, यू-प्रकार छोटे से मध्यम असममित घटकों - वेल्डेड ब्रैकेट के लिए डिज़ाइन किया गया है, ऑटोमोटिव सबफ्रेम, उपकरण आवास, और इसी तरह के हिस्से जहां जोड़ कई सतहों पर वितरित होते हैं और एक घूर्णन अक्ष अपर्याप्त होता है.
मल्टी-फेस वेल्डिंग अनुप्रयोगों के लिए मुख्य डिज़ाइन लाभ:
- दोहरी सर्वो कुल्हाड़ियाँ (J1 फ्लिप ±90°, J2 रोटेशन ±200°) किसी भी संयुक्त चेहरे को एक ही सेटअप के भीतर फ्लैट वेल्डिंग स्थिति में लाएं
- सीमित फर्श स्थान के साथ स्वचालित वेल्डिंग कोशिकाओं में एकीकरण के लिए उपयुक्त कॉम्पैक्ट पदचिह्न
- ±0.05 मिमी की पुनरावृत्ति (U001) से ±0.075 मिमी (U002) सुसंगत वेल्ड संयुक्त प्रस्तुति का समर्थन करता है
- चेहरा बदलने के बीच किसी क्रेन या मैन्युअल सहायता की आवश्यकता नहीं है - दोनों अक्ष सर्वो-कमांड हैं
- मानक तालिका व्यास से 500 मिमी (U002) सामान्य छोटे से मध्यम वेल्ड आकार को समायोजित करें
यह पांच मूल कारणों में से क्या समाप्त करता है:
- कारण 2 (आसन): J1 फ्लिप अक्ष वर्कपीस को झुकाता है ताकि प्रत्येक संयुक्त चेहरे को फ्लैट या क्षैतिज वेल्डिंग स्थिति में प्रस्तुत किया जा सके
- कारण 4 (पहुंच कोण): संयुक्त J1 + J2 गति किसी भी वेल्ड जोड़ को घटक को हटाए या फिर से ठीक किए बिना इष्टतम कोण पर लाती है
- कारण 5 (समन्वय): दोनों अक्ष समायोजन क्रमादेशित सर्वो कमांड हैं - कोई क्रेन नहीं, कोई धांधली नहीं, किसी बहु-व्यक्ति समन्वय की आवश्यकता नहीं है
विन्यास 3: थ्री-एक्सिस सर्वो रोबोट पोजिशनर - भारी कॉम्प्लेक्स वेल्डमेंट
उन घटकों के लिए जो कई विमानों में वितरित वेल्ड जोड़ों के साथ उच्च पेलोड को जोड़ते हैं, तीन अक्ष रोबोट पद (बी008 / B009 / बी010 / B011 श्रृंखला) समन्वित रोटेशन प्रदान करता है, टूलींग-अक्ष रोटेशन, और बड़े व्यास वाली स्विंग क्षमता. से पेलोड के साथ 300 किलो से 2,000 किग्रा और अधिकतम स्विंग व्यास तक 5,000 मिमी, यह कॉन्फ़िगरेशन भारी निर्माण में सबसे अधिक ज्यामितीय रूप से मांग वाले बड़े वेल्डमेंट को संभालता है.
विशिष्ट अनुप्रयोग प्रोफ़ाइल:
- वेल्ड सीम के साथ भारी संरचनात्मक फ्रेम 4+ चेहरे (बी011: 1,000-1,500 किग्रा)
- बैच उत्पादन में मध्यम-जटिलता बहु-चेहरा वेल्डमेंट (B009: 500-1,000 किग्रा)
- बड़े-व्यास वाले घटकों को व्यापक स्विंग क्लीयरेंस की आवश्यकता होती है - तक 5,000 मिमी (बी008)
- उच्च परिशुद्धता अनुप्रयोगों के लिए ±0.03 मिमी रोटेशन अक्ष सटीकता की आवश्यकता होती है (B009, बी011)
- हल्के जटिल ज्यामिति भाग जहां पहुंच कोण प्राथमिक बाधा है (बी010: 300-500 किग्रा)
यह पांच मूल कारणों में से क्या समाप्त करता है:
- कारण 4 (पहुंच कोण): स्वतंत्र घुमाव और टूलींग कुल्हाड़ियाँ घटक को हटाए बिना किसी भी सतह पर किसी भी जोड़ को सपाट या क्षैतिज स्थिति में लाती हैं
- कारण 2 (आसन): रोबोट कभी भी स्थिति से बाहर वेल्ड नहीं करता है - पोजिशनर सभी कोण समायोजन को संभालता है
- कारण 3 (क्रेन लिफ्ट): संपूर्ण वेल्ड चक्र एक सेटअप के भीतर पूरा होता है; क्रेन का उपयोग केवल लोड-इन और लोड-आउट के लिए किया जाता है
प्रदर्शन तुलना: मैनुअल रिपोजिशनिंग बनाम. रोबोट पद
निम्न तालिका बड़े वर्कपीस वेल्डिंग अनुप्रयोगों में हमारे इंस्टॉलेशन रिकॉर्ड से एकत्रित प्रदर्शन डेटा को दर्शाती है:
| प्रदर्शन मीट्रिक | मैन्युअल पुनर्स्थापन | रोबोट पोजिशनिंग सिस्टम |
| प्रति घटना औसत पुनर्स्थापन समय | 15-25 मिनट | ✅ 10-30 सेकंड |
| आर्क-ऑन समय (% शिफ्ट घंटों की) | ❌ 22-35% | ✅ 78-88% |
| वेल्ड दोष / पुनः कार्य दर | ❌ 8-15% | ✅ नीचे 1% |
| क्रेन प्रति घटक चक्र लिफ्ट करती है | ❌ 4-8 लिफ्ट | ✅ 1 (केवल लोड-इन) |
| प्रत्येक पुनर्स्थापन घटना के लिए श्रमिकों की आवश्यकता है | ❌ 3-4 लोग | ✅ 1 ऑपरेटर |
| पुनर्स्थापन-संबंधी घटना दर | ❌ बेसलाइन | ✅ 80-90% कम |
| प्रति स्टेशन शिफ्ट क्षमता (बड़े घटक) | ❌ 2-4 घटक | ✅ 5-8 घटक |
| अनुभवी वेल्डर शारीरिक मांग | ❌ उच्च - ओवरहेड/ऊर्ध्वाधर | ✅ निचला - केवल समतल/क्षैतिज |
अपना पहला बड़ा वर्कपीस ऑटोमेशन अपग्रेड कैसे शुरू करें
दुकानों में देरी का सबसे आम कारण रोबोट पद गोद लेना लागत या प्रौद्योगिकी नहीं है - यह कहां से शुरू करें इसके बारे में अनिश्चितता है. निम्नलिखित रूपरेखा वही मूल्यांकन प्रक्रिया है जिसका उपयोग हम किसी भी कॉन्फ़िगरेशन की अनुशंसा करने से पहले नए ग्राहकों के साथ करते हैं.
कदम 1: अपने वर्कपीस प्रोफ़ाइल का वर्णन करें
उन वर्कपीस के बारे में इन चार प्रश्नों के उत्तर दें जो सबसे अधिक उत्पादन दर्द का कारण बनते हैं:
- वज़न: आपके फर्श पर अधिकतम घटक भार क्या है?? (पोजिशनर पेलोड रेटिंग निर्धारित करता है)
- ज्यामिति: घटक लम्बा/बेलनाकार है, असममित/अनियमित, या बहु-चेहरा जटिल? (पोजिशनर प्रकार निर्धारित करता है)
- वेल्ड संयुक्त वितरण: जोड़ मुख्यतः एक अक्ष पर होते हैं, या कई चेहरों में वितरित किया गया? (अक्ष आवश्यकताओं को निर्धारित करता है)
- पुनर्स्थापन आवृत्ति: वर्तमान प्रक्रिया के लिए प्रति घटक कितने पुनर्स्थापन ईवेंट की आवश्यकता होती है? (दक्षता लाभ क्षमता निर्धारित करता है)
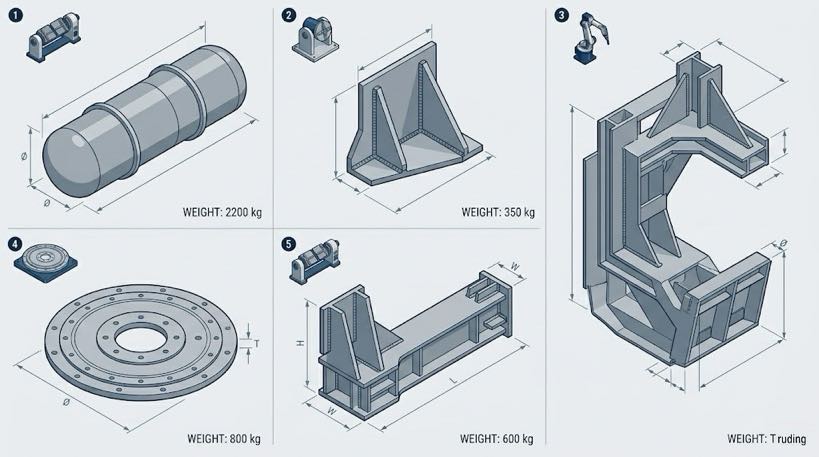
कदम 2: अपने प्राथमिक दर्द बिंदु को पहचानें
इस आलेख से मूल कारण विश्लेषण का उपयोग करके पहचानें कि पांच अक्षम ड्राइवरों में से कौन सा आपके विशिष्ट ऑपरेशन पर सबसे बड़ी बाधा है:
| प्राथमिक दर्द | अनुशंसित रोबोट पोजिशनर शुरुआती बिंदु |
| लंबे बेलनाकार पर पुन:स्थापन समय / लम्बे भाग | हेड-एंड-टेलस्टॉक रोबोट पोजिशनर - B001 (500-1,000 किग्रा) / B002 (1,000-1,500 किग्रा) / बी004 (1,500-5,000 किग्रा) |
| छोटे से मध्यम असममित भागों पर बहु-चेहरा पहुंच | यू-टाइप रोबोट पोजिशनर - U001 (300 किग्रा) / U002 (500-1,000 किग्रा) |
| भारी बहु-चेहरा जटिल ज्यामिति पर संयुक्त पहुंच | थ्री-एक्सिस रोबोट पोजिशनर - B009/B011 (500-1,500 किग्रा) / बी008 (1,500-2,000 किग्रा) |
| मध्यम से बड़ी डिस्क के लिए क्षैतिज घुमाव / अंगूठी के हिस्से | एच-सीरीज़ सर्वो रोटेशन टेबल - H001-H005 (300-2,000 किग्रा) |
| वेल्डिंग के लिए एल-आकार की दोहरी-अक्ष + असेंबली पोजिशनिंग | एल-टाइप डुअल-एक्सिस रोबोट पोजिशनर - एल001 (300-500 किग्रा) / L002 (1,500 किग्रा) |
कदम 3: अपनी वर्तमान पुनर्स्थापन लागत की गणना करें
कोटेशन का अनुरोध करने से पहले, आप जिस समस्या का समाधान कर रहे हैं उसका परिमाण निर्धारित करें. इस सरल ढांचे का प्रयोग करें:
- प्रति घटक क्रेन पुनर्स्थापन घटनाओं की औसत संख्या की गणना करें
- औसत ईवेंट अवधि से गुणा करें (प्रतीक्षा समय शामिल करें, हेराफेरी, और निकासी)
- दैनिक उत्पादन चक्र × वार्षिक कार्य दिवसों से गुणा करें
- अपनी भरी हुई श्रम दर लागू करें
परिणाम आपकी वार्षिक पुनर्स्थापन लागत आधार रेखा है - वह आंकड़ा जो रोबोट पोजिशनर सिस्टम सीधे विस्थापित कर देगा. अधिकांश बड़ी वर्कपीस दुकानों में, यह गणना एक संख्या उत्पन्न करती है जो निवेश के मामले को स्वयं-स्पष्ट बनाती है.
कदम 4: एक आवेदन मूल्यांकन का अनुरोध करें
एक योग्य रोबोट पद इंटीग्रेटर आपके वर्कपीस चित्रों की समीक्षा करने में सक्षम होना चाहिए, वर्तमान प्रक्रिया डेटा, और थ्रूपुट लक्ष्य और 24-48 घंटों के भीतर आरओआई प्रक्षेपण के साथ एक लिखित कॉन्फ़िगरेशन अनुशंसा प्रदान करते हैं. यदि इंटीग्रेटर एप्लिकेशन-विशिष्ट विश्लेषण का वह स्तर प्रदान नहीं कर सकता है, वे बड़े वर्कपीस अनुप्रयोग के लिए सही भागीदार नहीं हैं.
| हमारे निःशुल्क बड़े वर्कपीस मूल्यांकन में शामिल हैं: • Review of your workpiece geometry and weight profile • Identification of your primary efficiency bottleneck(एस) पांच मूल कारणों से • Configuration recommendation (पदों का प्रकार, पेलोड, अक्ष गणना) • Preliminary ROI projection based on your production data • Written report delivered within 24 काम करने के घंटे ► अपना मूल्यांकन निर्धारित करने के लिए हमसे संपर्क करें |
इस श्रृंखला में आ रहा है
लेख 3: रोबोट पोजिशनर बनाम. मैनुअल वेल्डिंग फिक्स्चर - अपनी फैक्ट्री के लिए सही समाधान कैसे चुनें
लेखक के बारे में
| अनुभव & विशेषज्ञता लेखक रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ हैं 12+ वर्षों का व्यावहारिक परियोजना अनुभव, भारी और बड़े वर्कपीस निर्माण वातावरण के लिए रोबोट पोजिशनर सिस्टम पर विशेष ध्यान देने के साथ। संलेखन कंपनी रखती है 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग का वर्षों का अनुभव, 40+ सक्रिय पेटेंट, और पहुंचा दिया है 1,500+ पूरे उत्तरी अमेरिका में परियोजनाएँ पूरी कीं, यूरोप, और एशिया - लगभग 70% जिनमें वेल्डिंग रोबोट के साथ रोबोट पोजिशनर एकीकरण शामिल है. बड़े वर्कपीस अनुप्रयोग (500 किग्रा+) खत्म के लिए हिसाब 60% परियोजना पोर्टफोलियो का. प्रमाणन: रोबोट पोजिशनर सिस्टम के लिए ईयू सीई प्रमाणन (प्रमाणपत्र संख्या: एम.2026.206.सी134866) शोध का आधार: इस आलेख में उद्धृत प्रदर्शन डेटा ऑन-साइट टाइम-मोशन अध्ययनों से प्राप्त किया गया है, स्थापना के बाद का ऑडिट, और उत्पादन रिकॉर्ड भर में 300+ में वेल्डिंग की सुविधा 15 देशों.अंतिम बार समीक्षा की गई और अद्यतन किया गया: मई 2026 |
संबंधित पोस्ट

स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है
स्मार्ट फ़ैक्टरियों में रोबोट 7वें एक्सिस रोबोट के भविष्य के रुझान & कोबोट एकीकरण (2026-2030)

स्ट्रक्चरल स्टील के लिए मैनुअल बनाम रोबोटिक वेल्डिंग:स्वचालन कब लाभ देता है?

2026 वेल्डिंग स्वचालन दर्द बिंदु: क्यों प्रतिस्पर्धी फ़ैक्टरियाँ रोबोट पोजिशनर का चयन कर रही हैं?

रोबोटिक वेल्डिंग सेल बनाम मैनुअल वेल्डिंग: जो आधुनिक विनिर्माण के लिए बेहतर है?
