


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Pemrograman Sel Pengelasan Robot untuk Pemula: Panduan Langkah demi Langkah 2026
Panduan lengkap pemula untuk pemrograman Robotic Welding Cell di 2026. Petunjuk langkah demi langkah untuk mengajar liontin, memimpin, dan pemrograman offline, dengan tips praktis dan kesalahan umum.
Memprogram sel pengelasan robotik adalah salah satu kekhawatiran terbesar bagi pengguna pertama kali. Panduan komprehensif ini ditulis oleh seorang ahli di bidangnya 20+ pengalaman langsung selama bertahun-tahun dalam integrasi dan pelatihan sistem pengelasan robot.
Menurut Federasi Robotika Internasional (JIKA) Laporan Robotika Dunia dan studi kasus industri pendukung (2024–2025), sistem robot modern telah menyederhanakan kesulitan pemrograman secara signifikan. Berkat pemrograman offline tingkat lanjut (PLO) perangkat lunak dan antarmuka yang ramah pengguna, rata-rata teknisi biasanya dapat belajar membuat program pengelasan umum dalam waktu 1–2 minggu setelah pelatihan terstruktur.
1. Tiga Metode Pemrograman Utama untuk Sel Pengelasan Robot
| Metode Pemrograman | Kesulitan | Kurva Pembelajaran | Terbaik Untuk | Rekomendasi |
| Ajarkan Liontin | Sedang | 3-7 hari | Pengelasan berulang yang sederhana | ★★★☆☆ |
| Memimpin / Panduan Tangan | Rendah | 1-3 hari | Robot kolaboratif | ★★★★☆ |
| Pemrograman Offline (PLO) | Sedang-Tinggi | 7-14 hari | Pengelasan yang rumit, campuran tinggi | ★★★★★ |
Saran Pemula: Mulailah dengan mengajarkan pemrograman liontin, kemudian pelajari pemrograman offline setelah memperoleh kemahiran.
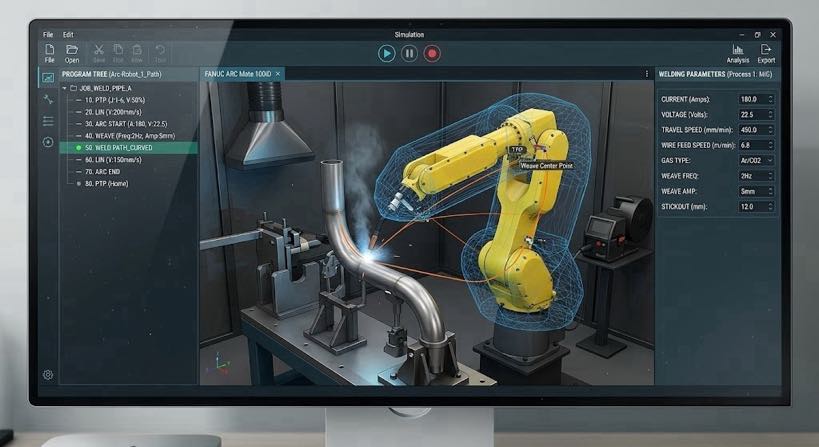
2. Selesaikan Proses Pemrograman 7 Langkah (Panduan Praktis)
Melangkah 1: Persiapan Keamanan
Pastikan pintu pagar pengaman ditutup, semua tombol berhenti darurat direset, dan memakai peralatan pelindung yang tepat.
Melangkah 2: Perlengkapan Benda Kerja & Penentuan posisi
Kencangkan benda kerja pada positioner dengan aman. Tetapkan sistem koordinat benda kerja menggunakan laser atau liontin pengajaran.
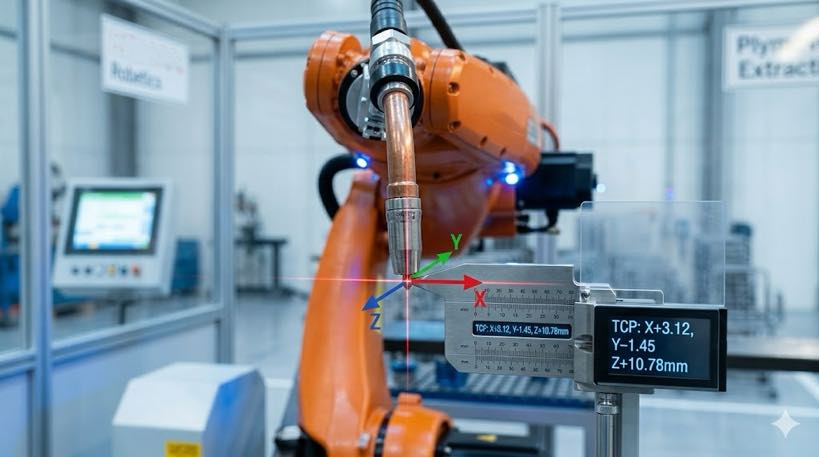
Melangkah 3: Titik Pusat Alat (TCP) Kalibrasi
Ini adalah langkah paling kritis. Gunakan metode kalibrasi 4 titik atau 6 titik untuk memastikan posisi ujung obor akurat.
Melangkah 4: Ajarkan Jalur Pengelasan
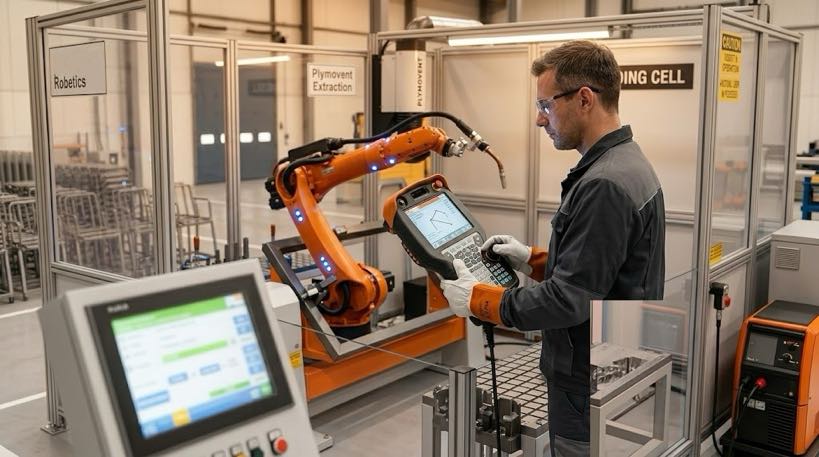
Gunakan liontin pengajaran untuk memindahkan robot ke titik awal dan akhir pengelasan. Catat posisi pengelasan dan masukkan Arc Start / Perintah Akhir Arc.
Melangkah 5: Atur Parameter Pengelasan
Masukkan saat ini, voltase, kecepatan umpan kawat, kecepatan pengelasan, parameter tenun, dll.. Pulse MIG memerlukan pengaturan parameter pulsa tambahan.
Melangkah 6: Pengujian Program & Optimasi
Jalankan terlebih dahulu uji coba untuk memeriksa jalurnya, kemudian lakukan pengelasan uji daya rendah. Menyempurnakan parameter berdasarkan pembentukan manik las.
Melangkah 7: Cadangan Program & Standardisasi
Simpan dan buat cadangan program. Tetapkan templat standar untuk mengingat kembali bagian serupa dengan cepat.
3. Teknik Pemrograman Tingkat Lanjut
• Pelacakan Jahitan
• Menenun
• Logika pengelasan multi-pass multi-layer
• Pemrograman gerak yang disinkronkan dengan positioner dan robot
4. Kesalahan Umum Pemula & Solusi
| Kesalahan | Konsekuensi | Larutan |
| Kalibrasi TCP tidak akurat | Penyimpangan las, sudut yang salah | Kalibrasi ulang menggunakan metode 4/6 titik1 |
| Tidak ada penyesuaian parameter | Kualitas las tidak konsisten pada ketebalan yang berbeda | Bangun perpustakaan parameter, penarikan kembali berdasarkan benda kerja |
| Tidak ada cadangan program | Perlu mengajar kembali setelah kehilangan yang tidak disengaja | Cadangan harian ke USB atau jaringan |
| Mengabaikan variasi yang menonjol | Mempengaruhi pembentukan las | Pertahankan stick-out yang konstan (biasanya kamu 12-15mm) |
5. Jalur Pembelajaran yang Direkomendasikan & Pelatihan
Pekan 1: Master mengajarkan operasi dasar liontin dan kalibrasi TCP
Pekan 2: Menyelesaikan pemrograman las linier dan melingkar sederhana
Minggu 3-4: Jalur yang rumit, pengelasan multi-lapis, dan optimasi parameter
Direkomendasikan: Menghadiri 2-3 pelatihan profesional sehari dari produsen atau integrator robot
Hambatan pemrograman untuk sel pengelasan robotik terus diturunkan. Dengan pembelajaran yang sistematis mengikuti metode yang benar, rata-rata teknisi bisa menjadi mahir dalam waktu singkat. Adopsi luas teknologi pemrograman offline membuat otomatisasi pengelasan semakin mudah diakses.
Jika Anda mengalami masalah khusus dengan pemrograman sel pengelasan robot, silakan tinggalkan komentar dengan merek robot Anda dan jenis komponen pengelasan utama, dan kami akan memberikan saran yang ditargetkan.
Sumber Data:
– Federasi Robotika Internasional (JIKA) Laporan Robotika Dunia
– ISO 10218-2 Standar Keamanan Integrasi Sistem Robot
– Pengalaman pelatihan langsung dari 1000+ menyebarkan sel pengelasan robotik
Identifikasi Penulis
Artikel ini didasarkan pada Federasi Robotika Internasional (JIKA) Laporan Robotika Dunia 2025, Masyarakat Pengelasan Amerika (AWS) data tenaga kerja, dan peta jalan teknologi pabrikan besar.
Pengarang:
Seorang ahli dalam integrasi sistem pengelasan robot dengan lebih 12 pengalaman industri selama bertahun-tahun. Perusahaanku sudah berakhir 26 pengalaman profesional bertahun-tahun, menampung lebih dari 40 teknologi yang dipatenkan, dan telah berhasil menyelesaikannya 1,500 proyek di seluruh dunia (sekitar 70% yang melibatkan sel pengelasan robot, berjumlah lebih dari 1,000 unit). Perusahaan ini memegang sertifikasi EU CE (Nomor Sertifikat.: M.2026.206.C134866) dan mematuhi EN 60204-1:2018 dan EN ISO 12100:2010 standar. Saya telah membantu banyak perusahaan manufaktur di seluruh proses implementasi stasiun kerja pengelasan robotik, dari seleksi hingga peluncuran produksi.
Diperbarui: Mungkin 2026
- Apa saja metode 4 poin dan 6 poin?
4-metode titik: Dekati titik referensi yang sama dari 4 arah yang berbeda untuk menghitung posisi TCP
6-metode titik: Menambahkan 2 lebih banyak titik dengan orientasi berbeda untuk menghitung posisi dan arah
Sederhananya: Ajari kembali robot posisi ujung obor las yang tepat untuk memastikan keselarasan jahitan yang akurat.
↩︎
POSTINGAN TERKAIT

1G hingga 6G Tanpa Derek: Bagaimana Positioner Mengubah Pengelasan Overhead menjadi Pengelasan Posisi Datar

Bagaimana Bentuk Cacat Pengelasan Robot — dan Berapa Banyak yang Dapat Diperbaiki oleh Positioner Robot?
8 Kesalahan Mahal Saat Menggunakan Sel Pengelasan Robot (Dan Cara Menghindarinya) – 2026 Edisi
Tren Masa Depan Robot Sumbu 7 Robot di Pabrik Cerdas & Integrasi Cobot (2026-2030)

Tren Sel Pengelasan Robot 2026–2030: AI, Visi Mesin & Masa Depan Otomatisasi Pengelasan
