Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Cabeza y contrapunto vs.. Tipo L vs.. Posicionador de robot tipo U: Cómo elegir por forma de pieza de trabajo
Comience con la pieza de trabajo, No la maquina
La pregunta más común que recibimos de las fábricas que evalúan posicionadores de robots es: “¿Qué es mejor: cabezal y contrapunto o tipo U??” La pregunta en sí está formulada incorrectamente.. La pregunta correcta es: ¿Cómo se ve mi pieza de trabajo?, y qué posicionador está diseñado para ello?
Un cabezal y contrapunto es la solución óptima para carcasas de recipientes a presión, y casi inútil para soportes de automóviles.. Un tipo U se destaca en componentes de múltiples caras en el rango de 300 a 1000 kg, y no puede manejar una tubería de 3 metros con cualquier capacidad de carga útil.. Este artículo aborda la selección tal y como realmente piensa un comprador.: comenzando desde la pieza de trabajo. Para cada una de las seis categorías de piezas de trabajo comunes, identificamos el tipo de posicionador correcto, explica por qué, y respaldarlo con resultados de producción documentados de instalaciones reales.
| Relación con la guía de selección completa: Este es el compañero de decisión rápida del 2026 Guía del comprador de posicionadores de robots: Todo 5 Tipos comparados. Si desea detalles técnicos más profundos sobre cada tipo, ver ese articulo. Este te lleva a una recomendación en menos 10 minutos. |
Tabla de partidos rápidos: Encuentre la categoría de su pieza de trabajo
La gran mayoría de las piezas de soldadura industrial se clasifican en una de seis categorías.. Localiza el tuyo a continuación:
| Descripción de la pieza de trabajo | Ejemplos típicos | Primera elección | Segunda opción | Eliminar |
| Largo, tubular, axialmente simétrico: ambos extremos agarrables | Recipientes a presión, ejes, secciones de la torre, carretes de tubería | Cabeza y contrapunto (Serie B) | Tipo H (sección circular) | Tipo U, Tres ejes |
| Desct, anillo, o geometría plana: baja relación altura-diámetro | Bridas, marcos circulares, Bandejas de baterías para vehículos eléctricos | Mesa de rotación tipo H (Serie H) | Cabeza y contrapunto (pequeño) | Tres ejes |
| multifaz, 300–1.000 kilogramos, soldadura pura | Soportes automotrices, marcos de instrumentos, placas de montaje de equipos | Eje doble tipo U (Serie U) | Tipo L | Cabeza y contrapunto |
| multifaz, 300–1.500 kilos, soldadura + montaje en la misma estación | Marcos de baterías para vehículos eléctricos, marcos de motocicleta, estructuras de aluminio | Eje doble tipo L (Serie L) | Tipo U | Cabeza y contrapunto |
| Complejo multifacético, 500–2.000 kilogramos, soldaduras pesadas | Plumas de excavadora, foques de grúa, marcos de góndola de turbina eólica | Tres ejes (B008-B012) | Cabeza y contrapunto (cuerpo de pluma) | Tipo H, Tipo U |
| pieza de trabajo con sobrepeso, >2,000 kilos | Recipientes a presión pesada, grandes nodos estructurales, marcos industriales | Cabezal y contrapunto pesados (B004) | Tres ejes (B008, arriba a 2,000 kilos) | Tipo U, tipo H ligero |
Guión 1: Largo, Tubular, o piezas de trabajo axialmente simétricas
| Recomendado: Posicionador de robot de cabezal y contrapunto (Serie B) |
| Piezas típicas: Carcasas para recipientes a presión (costuras anulares y longitudinales), ejes de transmisión grandes, secciones de torre de turbina eólica, tubos del auge de la maquinaria de ingeniería, colectores de tuberías Desafío central: Reposicionamiento manual de un 1,500 kg de carcasa del recipiente a presión requiere una grúa y dos aparejadores por volteo, promediando 20 minutos por evento. Un caparazón típico necesita 6 a 8 eventos de reposicionamiento por ciclo - más 2 Horas de tiempo de arco perdido por componente.. Tipo recomendado: Posicionador de robot de cabezal y contrapunto — B001 / B002 / B004 Por qué: El posicionador gira la pieza de trabajo continuamente a lo largo de su eje primario mientras el robot sigue la costura: una combinación geométrica perfecta para soldaduras circunferenciales.. Se alcanza el tiempo de encendido del arco 85%+. Cada costura se completa en posición plana.. Modelos de referencia: MRK-B001 (500–1.000 kilogramos, 0.05 mm@R350, 90°/s, luz de 2 a 3,5 m) / MRK-B002 (1,000–1.500 kilos, 60°/s) / MRK-B004 (1,500–5.000 kilogramos, ±0,075 mm@R500, abarcar hasta 8 metro) Resultado documentado: Un fabricante de recipientes a presión de la Costa del Golfo que utiliza MRK-B002: tasa de porosidad en las costuras de los anillos disminuyó de 9.2% a 0.6%; el rendimiento aumentó de 3 a 7 componentes por turno; reducción anual del coste de retrabajo de $142,000. |
Cuando el cabezal y el contrapunto NO encajan
- Los extremos de la pieza no se pueden agarrar concéntricamente (sección transversal irregular, reducción severa)
- El centro de masa está significativamente desplazado del eje de rotación, lo que crea una dinámica de rotación peligrosa
- El diámetro exterior de la pieza de trabajo excede el diámetro máximo de giro del modelo
Guión 2: Desct, Anillo, o piezas planas
| Recomendado: Mesa de servorotación tipo H (Serie H) |
| Piezas típicas: Bridas de todos los tamaños., marcos estructurales circulares, Bandejas base para baterías de vehículos eléctricos, tapas circulares, secciones de anillo Desafío central: Indexar manualmente un 600 kg de brida entre las posiciones de soldadura del orificio del perno toma 3 a 5 minutos por índice, introduce error angular, y crea fatiga durante un turno completo. Tipo recomendado: Mesa de servorotación tipo H — H001 / H004 / H005 Por qué: La mesa circular gira a cada posición indexada con servoprecisión. (±0,05 milímetros) mientras la pieza de trabajo permanece plana, coincidiendo con la orientación natural del disco y las piezas planas. No es necesario levantarlo ni inclinarlo; El costo de integración más bajo de los cinco tipos.. Modelos de referencia: MRK-H001 (500–2.000 kilogramos, ±0,05@R350, 60°/s, presentarlo. 600–2.000 milímetros) / MRK-H004 (500–1.500 kilos, oscilación máxima ø2.000 mm) / MRK-H005 (1,500–2.000 kilogramos, oscilación máxima ø3.000 mm) Resultado documentado: Un taller de fabricación de bridas con MRK-H001: La producción de bridas de un solo cambio aumentó de 24 a 47 unidades (+96%); La tasa de aprobación de la inspección de primer paso mejoró desde 71% a 97%. |
Cuando el tipo H NO encaja
- La pieza de trabajo requiere soldadura en las caras laterales o en la parte inferior; la rotación tipo H solo expone la superficie superior
- La relación entre altura y diámetro de la pieza de trabajo excede 0.8 — la estabilidad rotacional se degrada, riesgo creciente
Guión 3: Componentes multifaz, 300–1.000 kilogramos, Soldadura Pura
| Recomendado: Posicionador de robot de doble eje tipo U (Serie U) |
| Piezas típicas: Soportes de suspensión para automóviles, placas de montaje del chasis, marcos del panel de instrumentos, subconjuntos de carrocería en blanco, soldaduras de alojamiento de equipos Desafío central: Con un accesorio fijo, 40–El 60% de las uniones soldadas en un soporte de cuatro caras se ejecutan en posiciones verticales o elevadas.. El resultado: porosidad al 8-12%, irregularidad de cuentas en costuras verticales, e inconsistencia entre turnos, todo causado por la posición, no programar. Tipo recomendado: Posicionador de robot de doble eje tipo U — U001 / U002 Por qué: El eje de giro J1 (±90°) y eje de rotación J2 (±200°) Lleve cualquier cara a la posición de soldadura plana hacia arriba antes de cada secuencia de soldadura.. El robot nunca suelda fuera de posición. El espacio de ~1,2 m² permite múltiples unidades una al lado de la otra en una sola celda. Modelos de referencia: MRK-U001 (300 kilos, ±0,05 mm@R250, J1: 30°/s / 2,695 Nuevo Méjico, J2: 60°/s / 1,225 Nuevo Méjico) / MRK-U002 (500–1.000 kilogramos, Voltear ±0,075 mm@R500, herramientas ±0,05 mm@R350, J2: 60°/s) Resultado documentado: Un proveedor de soportes para automóviles de nivel 2 que utiliza dos unidades MRK-U002: tasa general de defectos cayó de 11.4% a 1.8%; El costo mensual de mano de obra de retrabajo cayó de $28,400 a $4,100; inversión total recuperada en 6.1 meses. |
Cuando el tipo U NO encaja
- El peso de la pieza excede 1,000 kilos (U002 techo de carga útil) — pasar al tipo L o de tres ejes
- La longitud de la pieza de trabajo excede el espacio libre interno del marco en U: interferencia con el marco
- Se requiere una operación de ensamblaje simultánea en la misma estación: el tipo U no tiene función de indexación de ensamblaje
Guión 4: Componentes multicara con soldadura + Montaje en la misma estación
| Recomendado: Posicionador de robot de doble eje tipo L (Serie L) |
| Piezas típicas: Marcos de baterías para vehículos eléctricos (aluminio y acero), cuadros principales de motocicletas y bicicletas, estructuras base de equipos de tamaño mediano, cualquier pieza de trabajo que requiera la inserción de tuercas, ajuste a presión del rodamiento, o montaje de piezas en el dispositivo de soldadura Desafío central: Transferir un 1,200 El marco del paquete de baterías de kg entre una estación de soldadura y una estación de ensamblaje agrega 15 a 20 Minutos de tiempo sin valor agregado por ciclo., requiere una elevación de grúa en cada sentido, e introduce error posicional en cada transferencia. Tipo recomendado: Posicionador de robot de doble eje tipo L — L001 / L002 Por qué: El eje de herramientas con marco en L tiene un doble propósito: Girar la pieza de trabajo para acceder a la soldadura por varias caras e indexarla a posiciones precisas para el montaje.. Ambas operaciones ocurren en el mismo encuentro., eliminando la transferencia entre estaciones. L002 par de giro de 6,720 N·m maneja fuertemente asimétrico 1,500 kg de marcos de aluminio. Modelos de referencia: MRK-L001 (300–500 kilos, Eje de herramientas ±0,05 mm@R350, Voltear ±0,075 mm@R500, rotación 60°/s) / MRK-L002 (1,500 kilos, par de rotación 3,960 Nuevo Méjico, par de giro 6,720 Nuevo Méjico, cable de tierra de soldadura ≥75 mm²) Resultado documentado: Un fabricante de baterías para vehículos eléctricos que utiliza MRK-L002: tiempo de ciclo de una sola unidad reducido de 42 a 28 minutos (−33%); Eliminación de dos estaciones de transferencia de montaje; ahorro anual en costes laborales de $186,000. |
Cuando el tipo L NO encaja
- Aplicación de soldadura pura sin necesidad de ensamblaje: el tipo U generalmente ofrece una mejor rentabilidad
- La aplicación requiere un ángulo de giro superior a 90°; el recorrido del eje de giro tipo L es limitado
Guión 5: Soldaduras pesadas complejas, 500–2.000 kilogramos
| Recomendado: Posicionador de robot de tres ejes (Serie B008–B012) |
| Piezas típicas: Brazos y balancines de excavadora, secciones de pluma de grúa y coronas de orientación, bastidores de base de góndola de turbina eólica, estructuras principales de equipos de minería, Conjuntos rotativos de maquinaria portuaria. Desafío central: Un complejo brazo de excavadora tiene costuras transversales 6+ aviones. El flujo de trabajo tradicional requiere 4 a 6 eventos de reposicionamiento de grúa por ciclo, promediando 22 minutos cada uno. Tiempo total de reposicionamiento por pluma: 90 a 130 minutos antes de cualquier soldadura adicional. Tipo recomendado: Posicionador de robot de tres ejes — B009 / B011 / B008 Por qué: Tres servoejes coordinados llevan cualquier costura en cualquier cara a la posición de soldadura plana en secuencia. La pieza de trabajo se carga y descarga una vez; todo el reposicionamiento de la cara lo realiza el posicionador.. B008 alcances de oscilación 5,000 milímetros; B009 y B011 alcanzan una repetibilidad de ±0,03 mm. Modelos de referencia: MRK-B008 (1,500–2.000 kilogramos, rotación ±0,05 mm@R500, giro ø5.000 mm, herramientas 60°/s) / MRK-B009 (500–1.000 kilogramos, rotación ±0,03 mm@R500, herramental 90°/s) / MRK-B011 (1,000–1.500 kilos, rotación ±0,03 mm@R500, herramental 90°/s) Resultado documentado: Una fábrica de maquinaria de construcción que utiliza MRK-B011 en la producción de brazos de excavadora: operaciones de grúa por turno reducidas de 68 a 8 (solo carga/descarga); ciclo de soldadura unitario acortado de 4.2 a 2.7 horas (−36%); la producción anual aumentó de 580 a 890 unidades. |
Cuando los tres ejes NO encajan
- La pieza de trabajo excede 2,000 kg: cambie a cabezal y contrapunto de servicio pesado (B004: 5,000 kg de capacidad)
- La pieza de trabajo es un cilindro o disco estándar; la complejidad y el costo de tres ejes no están justificados; Utilice cabezal y contrapunto o tipo H
Guión 6: Piezas de trabajo con sobrepeso: arriba 2,000 kilos
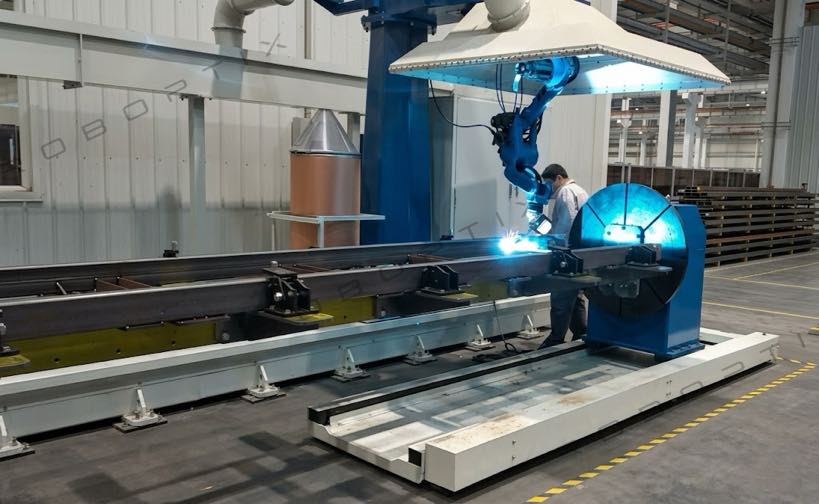
| Recomendado: Posicionador de robot de cabezal y contrapunto de servicio pesado (MRK-B004) |
| Piezas típicas: Conjuntos de recipientes a presión pesada (diámetro 2 m+), grandes secciones del tanque de almacenamiento, nodos estructurales industriales pesados, conjuntos masivos de fundición y soldadura Desafío central: En cargas útiles arriba 2,000 kilos, la mayoría de los tipos de posicionadores de robot están fuera de especificación. El desafío de la ingeniería se convierte en el par motor, fuerza de frenado, y rigidez del tramo con alta inercia rotacional, no solo con capacidad de carga nominal. Tipo recomendado: Cabezal y contrapunto de servicio pesado: MRK-B004 Por qué: Clasificado para 1,500 a 5,000 kg con luces de 3 metro a 8 metro, Diseñado para dinámicas de alta inercia de piezas de trabajo cilíndricas con sobrepeso.. La desaceleración controlada a 20°/s² evita el desplazamiento de la pieza de trabajo. El único modelo del catálogo estándar que cubre cargas superiores 2,000 kg en producción continua. Modelos de referencia: MRK-B004 (1,500–5.000 kilogramos, ±0,075 mm@R500, velocidad máxima de giro 30°/s, aceleración/desaceleración 20°/s², tramos estándar: 3 / 5 / 6 / 8 metro) Resultado documentado: Un fabricante industrial pesado que utiliza MRK-B004 (8 m de luz) en secciones de tanques de almacenamiento de 4,2 toneladas: Eventos de reposicionamiento de grúas por turno reducidos de 12 a 0 mitad del ciclo; aumento de la eficiencia de soldadura 44%; todos los registros de incidentes de seguridad relacionados con grúas eliminados para esa estación de trabajo. |
Cabeza y contrapunto vs.. Tipo L vs.. Tipo U: Comparación directa
Estos tres tipos generan la mayor cantidad de preguntas de selección.. Tabla de decisiones de cinco dimensiones:
| Dimensión | Cabeza y contrapunto (B) | Eje doble tipo L (l) | Eje doble tipo U (Ud.) |
| Ajuste de la forma de la pieza de trabajo | ❌ Sólo axialmente simétrico | ✅ Multifaz, tamaño mediano | ✅ Multifaz, pequeño-mediano |
| Carga útil máxima | ✅ 5,000 kilos (B004) | ⚪ 1,500 kilos (L002) | ❌ 1,000 kilos (U002) |
| Elimina la soldadura aérea | ⚪ Solo costuras circunferenciales | ✅ Efectivo multifacético | ✅ Todas las caras: J1+J2 |
| Función de montaje en la misma estación. | ❌ No compatible | ✅ Eje de utillaje de doble propósito | ❌ No compatible |
| Huella del piso | ❌ Grande (luz de 2 a 8 m) | ⚪ Medio | ✅ Más pequeño (~1,2 m²) |
| Complejidad de la integración | ✅ Bajo (eje único) | ⚪ Medio (dos ejes) | ⚪ Medio (dos ejes) |
| Costo de compra típico | ⚪ Medio | ⚪ Medio | ⚪ Medio |
| Mejor ajuste en la industria | Recipientes a presión, viento, tubo | batería del vehículo eléctrico, motocicleta, aluminio | Soportes automotrices, BIW |
⚪ = Rango medio entre los dos extremos.
5 Preguntas para confirmar su selección
| Q1: ¿Se pueden sujetar concéntricamente ambos extremos de la pieza de trabajo?? → Sí: cabezal y contrapunto es un candidato. No: eliminar el cabezal y el contrapunto. Q2: ¿Pesa la pieza de trabajo? (incluido el accesorio) superar 1,000 kilos? → Sí: eliminar el tipo U; evaluar tipo L, cabezal y contrapunto, o de tres ejes. Q3: ¿La pieza de trabajo requiere operaciones de soldadura y ensamblaje en la misma estación?? → Sí: El tipo L es el candidato principal. Q4: ¿Están distribuidas las costuras de soldadura? 4 o más caras? → Sí: eliminar cabezal y contrapunto y tipo H; evaluar tipo U, tipo L, o de tres ejes. Q5: ¿Está el volumen anual por encima? 500 Unidades con estrictos requisitos de consistencia en la posición de soldadura.? → Sí: El control del eje coordinado es obligatorio., no opcional: confirme la compatibilidad de la marca del robot antes de realizar el pedido. |
No estoy seguro de a qué categoría pertenece su pieza de trabajo?
Envíanos dibujo o fotografía de la pieza con el peso y volumen de producción mensual.. Nuestro equipo de ingeniería identificará el tipo de posicionador de robot adecuado, especifica el modelo correcto, y proporcionar una estimación preliminar del retorno de la inversión, por escrito, dentro 24 horario comercial, sin costo.
► Envíe los detalles de su pieza de trabajo para recibir una recomendación de selección gratuita
Sobre el autor
| Experiencia & Cartas credenciales Especialista en integración de sistemas de soldadura robótica con 12+ años de experiencia directa en proyectos. El marco del escenario de trabajo en este artículo se basa en la consultoría de selección brindada a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de los estudios de caso reflejan, registros de producción anonimizados de instalaciones reales. Compañía: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial. Todas las especificaciones del producto extraídas de la H actual. / B / l / Fichas técnicas de la serie U. Certificaciones: ISO 9001:2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas YO QUE — Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866) Empresa de alta tecnología — Certificado. No. GR202341000595 (Emitido en noviembre. 2023) Última actualización: Puede 2026 |
PUBLICACIONES RELACIONADAS

Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots

7Robot del th eje + Posicionadores robóticos: Construcción de celdas de soldadura flexibles completas

Presupuesto ajustado, Elección inteligente:Cómo las fábricas pequeñas y medianas obtienen el máximo valor de un posicionador robótico en 2026

Guía de mantenimiento de celdas de soldadura robótica: Mejores prácticas, Cronograma & Solución de problemas 2026
Soldadura láser robótica: Principios, Ventajas, y aplicaciones (2026 Guía completa)