


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



7Robô do Eixo + Posicionadores robóticos: Construindo Células Completas de Soldagem Flexíveis
“UM7robô do eixo sozinho é poderoso. Adicionarposicionadores robóticos, e você tem umcélula de soldagem flexível que pode lidar com peças complexas, múltiplas soldagens, e produção de alto volume — tudo com intervenção mínima do operador.”
Esta é a visão central por trás da soldagem automatizada moderna. A combinação de um7robô do eixo eposicionadores robóticos cria umcélula de soldagem flexível que maximiza o tempo de arco ligado, reduz o tempo de ciclo, e se adapta às mudanças nas demandas de produção.
Neste guia, Eu vou te mostrar:
- Por que7º eixo com posicionador é superior às soluções independentes
- Como projetar umcélula de soldagem flexível para suas peças específicas
- Mundo real7robô do eixo + posicionador exemplos de integração
- Nossos recursos comprovados de integração
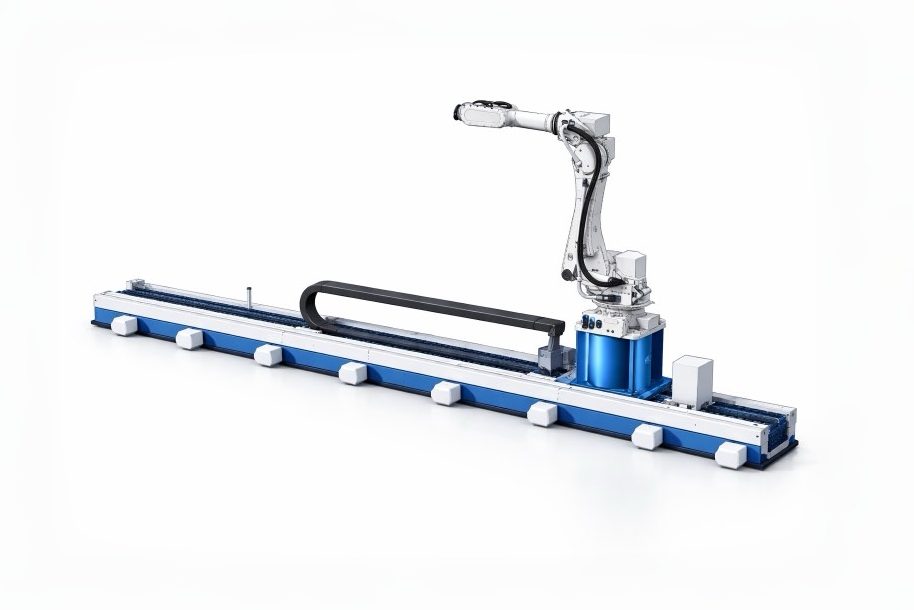
(As trilhas terrestres mostradas na imagem não incluem o braço robótico)
Papel 1: O poder de combinar o robô do 7º eixo com posicionadores robóticos
Por que 7º eixo + o posicionador é melhor do que sozinho:
| Capacidade | Robô autônomo de 7º eixo | Posições autônomas | 7Eixo + Posicionador |
| Alcance peças grandes | ✓ | ✗ | ✓✓ |
| Acesse todas as costuras de solda | Parcial | Limitado | Completo |
| Soldar na posição ideal | ✗ | ✓ | ✓✓ |
| Várias estações | ✓ | ✗ | ✓✓ |
| Reduzir o reposicionamento | ✓ | ✓ | Mínimo |
| Tempo de arco ligado | 60-70% | 50-60% | 85-90% |
| Flexibilidade de troca de peças | Limitado | Limitado | Alto |
As principais vantagens de uma célula de soldagem flexível com 7º eixo e posicionador:
1. Posição de solda ideal para cada costura
UMposicionador robótico gira a peça de trabalho para a posição ideal de soldagem (plano, horizontal, ou vertical para baixo). Combinado com um7robô do eixo que percorre a parte, cada costura pode ser soldada na orientação ideal.
2. Soldagem contínua sem paradas
O7robô do eixo pode soldar em um posicionador enquanto o operador descarrega/carrega outro. Sem espera. Sem tempo de inatividade.
3. Cobertura de peças complexas
Grande, peças desajeitadas que requerem soldagem de vários lados são facilmente manuseadas quando um7º eixo com posicionador trabalha junto.
4. Produção flexível de modelos mistos
Alternar entre diferentes tipos de peças sem troca mecânica. Programe o7robô do eixo eposicionador para cada parte.
5. Maior rendimento
Ao manter o7robô do eixo soldagem enquanto o operador oferece peças, a produção aumenta em 50-100%.
Papel 2: Layouts típicos de células de soldagem flexíveis
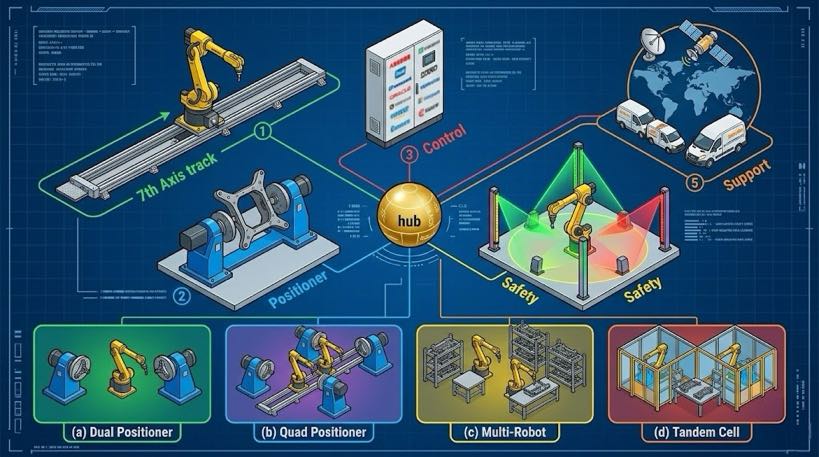
Disposição 1: Robô Único de 7º Eixo + Posicionadores duplos (Mais Comum)
Este é o mais popularcélula de soldagem flexível configuração para volumes de produção médios a altos.
Configuração:
- Um7robô do eixo(10-30estou viajando)
- Doisposicionadores robóticos(500-3,000capacidade kg cada)
- Uma estação de operador entre posicionadores
Como funciona:
- 7robô do eixo soldas no posicionador A
- Operador descarrega peça acabada do Posicionador B
- O operador carrega a nova peça no Posicionador B
- 7robô do eixo termina a solda em A, desliza para B
- Operador descarrega/carrega o Posicionador A
- Repetições de ciclo
Resultados:
- Tempo de arco ligado:85-90%
- Utilização do operador:100%(sem esperar)
- ROI típico:8-12 meses
Disposição 2: Robô Único de 7º Eixo + Quatro posicionadores (Alto volume)
Para produção em alto volume de peças menores que exigem tempos de soldagem mais curtos.
Configuração:
- Um7robô do eixo(15-30estou viajando)
- Quatroposicionadores robóticos dispostos em linha
- Uma estação de operador em cada extremidade
Como funciona:
- 7robô do eixo gira entre 4 posicionadores
- Dois operadores carregam/descarregam continuamente
- 7robô do eixo solda sem parar
Resultados:
- Tempo de arco ligado:90-95%
- Saída:3-4x robô autônomo
- ROI típico:6-10 meses
Disposição 3: Vários robôs do 7º eixo + Vários posicionadores (Peças Grandes)
Para peças muito grandes (torres eólicas, seções de navio, equipamento pesado).
Configuração:
- Dois7robôs do eixo em trilhas iguais ou paralelas
- Dois ou maisposicionadores robóticos
- Soldagem colaborativa em uma única peça grande
Como funciona:
- Dois7robôs do eixo soldar simultaneamente em lados opostos
- Posicionadores gire a parte para acesso
- Movimento coordenado entre robôs
Resultados:
- Tempo de ciclo:50-60%redução
- Consistência de solda:Perfeito
- ROI típico:12-18 meses
Papel 3: Principais considerações de integração para o 7º eixo com posicionador
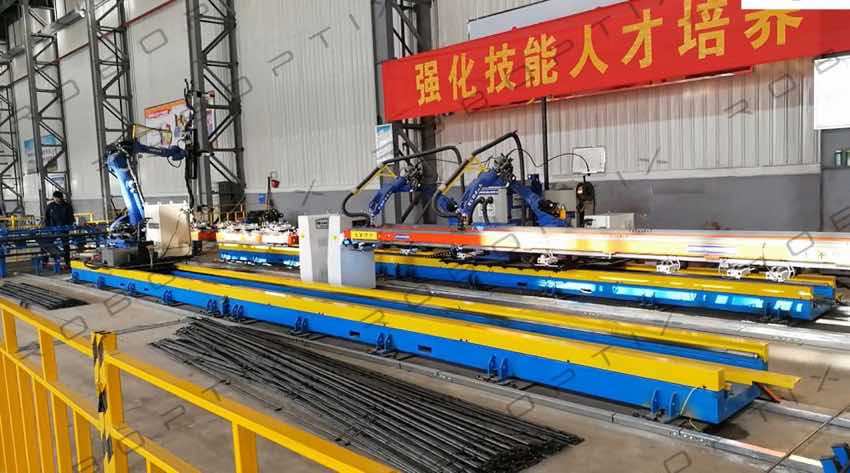
1. Sincronização e coordenação
O7robô do eixo eposicionador robótico deve mover-se de forma coordenada. Isso requer:
- Arquitetura de controlador único (robô controla ambos)
- Ou multicontrolador sincronizado com comunicação em tempo real
- Programação para detecção e prevenção de colisões
2. Planejamento do envelope de trabalho
Mapeie o movimento combinado de7º eixo com posicionador:
- Calcular a área total alcançável
- Identifique possíveis colisões
- Planeje zonas seguras para operadores
- Verifique a cobertura de todas as costuras de solda
3. Estratégia de troca de peças
Projeto paracélula de soldagem flexível operação:
- Ferramentas de troca rápida em posicionadores
- Receitas pré-programadas para cada tipo de peça
- Identificação de peças com código de barras ou RFID
- Seleção automática de programa
4. Integração de segurança
UMcélula de soldagem flexível com7eixo e posicionador requer:
- Cortinas de luz ou scanners de área para acesso do operador
- Portões de segurança intertravados
- Paradas de emergência acessíveis a partir de vários pontos
- Torque seguro desativado (STO) em todos os eixos
5. Gerenciamento de cabos
Movendo cabos para7robô do eixo + posicionador:
- Cabos de robô através de corrente de arrasto na pista
- Cabos posicionadores através de anéis coletores ou guias de cabos
- Alívio de tensão em todos os pontos de conexão
- Condutores sobressalentes para expansão futura
Papel 4: Robô do 7º Eixo do Mundo Real + Casos de integração de posicionadores
Caso 1: Equipamento Pesado — Célula de Soldagem de Braço de Escavadeira
O desafio:
Cliente precisava soldar braços de escavadeira de 12 metros (2,200kg) com múltiplas costuras em todos os lados. O reposicionamento manual levou 30 minutos por braço.
A solução:
- Robô de 7º eixo para serviço pesado D003(15estou viajando)
- Dois posicionadores robóticos de 10 toneladas com rotação sincronizada
- Gerenciamento de controlador Fanuc único7o eixo + posicionadores
Os resultados:
| Métrica | Antes | Depois | Melhoria |
| Tempo de arco ligado | 34% | 88% | +54% |
| Produção diária | 16 braços | 42 braços | +162% |
| Tempo de reposicionamento | 30 min/braço | 0 min | -100% |
| Retorno | - | 11 meses | - |
Cotação do cliente:
“O7º eixo com posicionador combinação mudou tudo. Nossocélula de soldagem flexível funciona continuamente enquanto os operadores carregam as peças. Dobramos a produção sem adicionar pessoas.” — Gerente de Soldagem
Caso 2: Fornecedor automotivo - Célula de soldagem de subestrutura
O desafio:
Fabricante necessário para soldar 8 diferentes variantes de subquadro. A mudança entre variantes ocorreu 2 horas com luminárias manuais.
A solução:
- Robô do 7º eixo D002(12estou viajando)
- Quatro posicionadores de cabeçote/cabeçote móvel com ferramentas de troca rápida
- Programação baseada em receitas para todos 8 variantes
Os resultados:
| Métrica | Antes | Depois | Melhoria |
| Tempo de mudança | 2 horas | 5 minutos | -96% |
| Produção diária | 80 peças | 210 peças | +162% |
| Taxa de defeito | 5% | <0.5% | -90% |
| Retorno | - | 9 meses | - |
Cotação do cliente:
“Océlula de soldagem flexível com7eixo e posicionadores nos permite executar qualquer um dos nossos 8 chassis auxiliares com mudança de 5 minutos. Este é o futuro da manufatura.” — Gerente de Planta
Caso 3: Torre Eólica — Célula de Soldagem de Flange
O desafio:
Seções de torre eólica até 30 metros de comprimento exigia soldagem de flange em ambas as extremidades. A soldagem manual era lenta e inconsistente.
A solução:
- Robô de 7º eixo para serviço pesado D003(32estou viajando)
- Dois posicionadores para serviço pesado(25-capacidade em toneladas cada)
- Movimento coordenado entre7robô do eixo eposicionadores
Os resultados:
| Métrica | Antes | Depois | Melhoria |
| Tempo de soldagem por flange | 3 horas (manual) | 1.5 horas | -50% |
| Produção diária | 1 torre | 2.5 torres | +150% |
| Taxa de rejeição | 8% | <1% | -87% |
| Retorno | - | 10 meses | - |
Cotação do cliente:
“O7robô do eixo + posicionador combinação nos permitiu soldar ambas as extremidades de uma seção de torre de 30 metros sem reposicionar a peça. Isso era impossível antes.” — Diretor de Planta
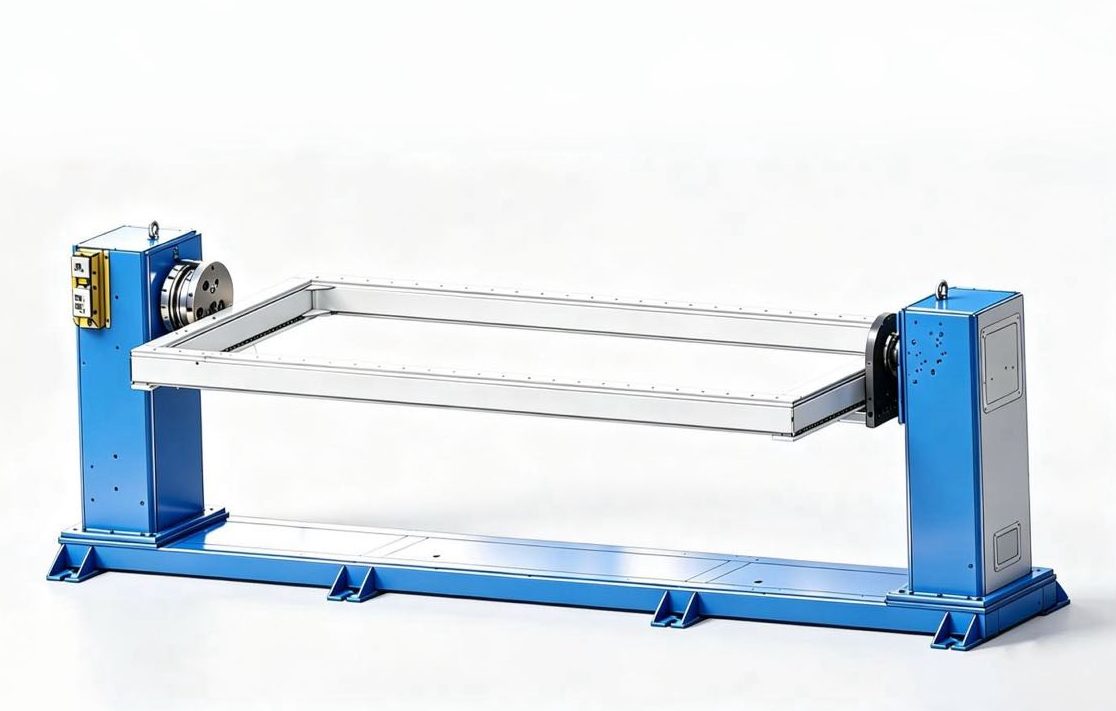
Papel 5: Nosso 7º Eixo + Capacidades de integração do posicionador
Com 1,500+ projetos globais, integramos todas as combinações de robô e posicionador de 7º eixo do mercado.
Nossas ofertas de integração padrão:
| Componente | Nossa capacidade |
| 7robôs do eixo | D001, D002, D003 (500-3,000kg de carga útil) |
| Posicionadores robóticos | Cabeçote/cabeçote móvel, Tipo L, Tipo H, toca-discos |
| Integração do controlador | Fanuc, ABB, CHORAR, Yaskawa, Siemens |
| Protocolos de comunicação | EtherCAT, Profinet, DeviceNet, Ethernet/IP |
| Capacidade do posicionador | 500kg a 30.000 kg |
| Número de posicionadores por 7º eixo | 2 para 8 estações |
| Número de robôs do 7º eixo por célula | 1 para 4 |
O que torna nossa integração flexível de células de soldagem diferente:
1. Responsabilidade de ponto único
Fornecemos e integramos o7robô do eixo,posicionadores, controlador, sistema de segurança, e ferramentas. Um contrato. Um gerente de projeto. Uma garantia.
2. Soluções pré-projetadas
Temos projetos padrão para comunscélula de soldagem flexível configurações:
- Célula posicionadora dupla(mais popular)
- Célula posicionadora quádrupla(alto volume)
- Célula multi-robô(peças grandes)
- Célula tandem(peças longas)
3. Programação e simulação offline
Antes de qualquer aço ser cortado, simulamos todo o seucélula de soldagem flexível:
- Verificação do tempo de ciclo
- Detecção de colisão
- Alcance estudos
- Ergonomia do operador
4. Comissionamento e treinamento no local
Nossos técnicos certificados:
- Instale e alinhe todos os equipamentos
- Configurar7º eixo com posicionador sincronização
- Treine seus operadores e equipe de manutenção
- Forneça documentação completa
5. Rede de suporte global
Com projetos em 30+ países, nós fornecemos:
- Diagnóstico remoto
- Armazém de peças de reposição
- Parceiros de serviços locais
- 24/7 suporte técnico
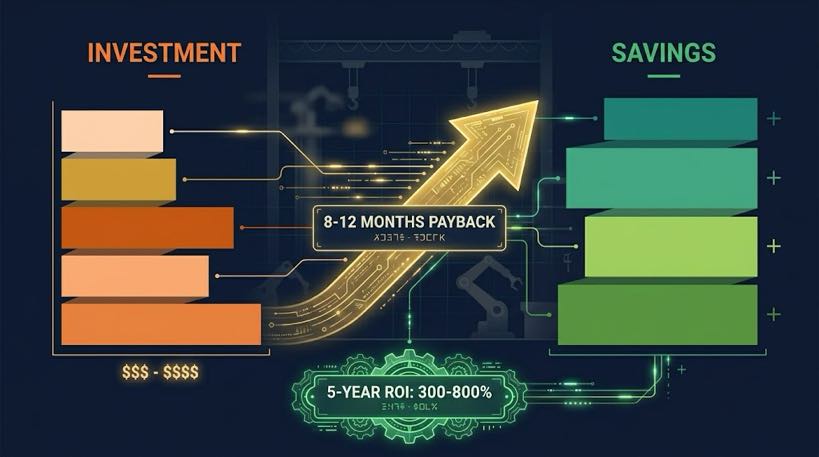
Papel 6: Análise de ROI para o 7º Eixo + Célula de soldagem flexível posicionadora
Faixa de investimento típica para uma célula de soldagem flexível:
| Componente | Faixa de custo |
| 7robô do eixo(D002 ou D003) | $35,000 – $70,000 |
| Dois posicionadores robóticos(1-3 tonelada) | $40,000 – $80,000 |
| Controlador e integração | $15,000 – $30,000 |
| Sistema de segurança | $8,000 – $15,000 |
| Instalação e treinamento | $10,000 – $20,000 |
| Investimento total | $108,000 – $215,000 |
Economia anual com uma célula de soldagem flexível:
| Fonte de poupança | Poupança Anual |
| Redução de mão de obra (1-2 operadores) | $40,000 – $100,000 |
| Aumento de produtividade (50-100%) | $50,000 – $150,000 |
| Retrabalho reduzido (50-90% redução de defeitos) | $10,000 – $50,000 |
| Economia de tempo de mudança | $5,000 – $20,000 |
| Economia anual total | $105,000 – $320,000 |
Cálculo rápido do ROI:
Período de retorno = Investimento total ÷ Economia anual
- Baixo custo: $108,000 ÷ $105,000 =12 meses
- Alta qualidade: $215,000 ÷ $320,000 =8 meses
- Retorno típico: 8-12 meses
5-ROI do ano:
- Economia total acima 5 anos: $525,000 – $1,600,000
- Lucro líquido após investimento: $400,000 – $1,400,000
- 5-ROI do ano: 300-800%
Tome uma atitude agora
Você viu como umcélula de soldagem flexível com7robô do eixo eposicionadores robóticos pode transformar sua produção de soldagem — maior tempo de arco ligado, custos trabalhistas mais baixos, mudanças mais rápidas, e ROI comprovado.
Sua operação está pronta para um 7º eixo + célula de soldagem flexível posicionadora?
Nós forneceremos:
- Desenho de layout para seu espaço específico
- Simulação de tempo de ciclo para suas peças
- Recomendação de equipamento (7modelo do eixo + capacidade do posicionador)
- Análise detalhada do ROI
- Proposta de integração chave na mão
A seguir em parte 9
Título:Manutenção & Guia de solução de problemas para sistemas de esteira do 7º eixo do robô
Em parte 9, nós cobriremos:
- Diário, semanalmente, mensal, e listas de verificação de manutenção anual
- Solução de problemas comuns do robô do 7º eixo
- Gerenciamento de peças de reposição
- Estendendo a vida útil da pista além 10 anos
Resumo Técnico: Célula de Soldagem Flexível com 7º Eixo + Posicionador
| Recurso | Beneficiar |
| 85-90% tempo de arco ligado | Produtividade máxima de soldagem |
| 100% utilização do operador | Sem tempo de espera |
| 5-mudança de minuto | Produção flexível de modelos mistos |
| 8-12 retorno mensal | ROI rápido |
| Controlador único | Programação e operação simplificadas |
| Detecção de colisão | Seguro, operação confiável |
| Simulação off-line | Verificação de projeto sem riscos |
| Integração chave na mão | Um fornecedor, uma responsabilidade |
Referências & Padrões de integração de sistemas
- Cinemática Multieixo & Controle Coordenado:
- Manual FANUC B-83284EN-1:Referência básica para gerenciamento de grupos de movimento secundários e terciários, definindo perfis de interpolação sincronizados para as pistas da Série D e posicionadores auxiliares.
- Ciência de Automação IEEE (2025):Pesquisa empírica validando o 85%-90% limite de eficiência de tempo de arco alcançado através de cross-talk automatizado de trilho linear de estação dupla.
- Segurança Funcional & Separação de Operadores:
- EM ISO 10218-2:2011:Requisitos de segurança para integração de sistemas robóticos industriais. Este protocolo rege nosso zoneamento seguro de múltiplas estações, supressão de cortina de luz, e handshakes PLC de segurança de canal duplo.
- ANSI/RIA R15.06-2014:Padrão Nacional Americano que define Safe Torque Off (STO) e velocidade reduzida com classificação de segurança (SLS) parametrizações dentro de células de soldagem flexíveis.
- Gêmeo Digital & Metrologia de Simulação:
- Documentação ABB 3HAC0509-02:Padrão de engenharia utilizado para cálculo de matriz de colisão, análise de alcance, e programação de receitas cinemáticas off-line em ambientes RobotStudio/WorkVisual.
- ISO 17572-3:2020:Posicionamento espacial dinâmico e protocolos de teste de linha de base para lâminas de rastreamento linear trabalhando em conjunto com mesas rotativas.
- Segurança Elétrica & Compatibilidade Eletromagnética:
- EM 60204-1:2018:Diretrizes de segurança elétrica para sistemas automatizados interconectados, garantindo a prevenção do circuito terra-terra sob condições de soldagem por arco robótico de alta corrente
- E IEC 61000-6-4:2019:Matriz de conformidade industrial EMC protegendo a integridade do sinal em backbones EtherCAT/Profinet durante arcos TIG/MIG ativos de alta frequência.
- Banco de dados de conformidade CE da União Europeia: Verificado e registrado sob o certificado oficial pronto para uso nº. M.2026.206.C134866.
- Evidência estatística de campo:Conjuntos de dados de validação global derivados de 26 anos de execução industrial, 40+ patentes independentes, e a implantação bem-sucedida de 1,500+ células de trabalho de automação operacionais prontas para uso a partir de maio 2026.
Identificação do Autor
Sou especialista em integração de sistemas de soldagem robótica com12+ anos de experiência no setor especializado em7robô do eixo eposicionador robótico integração. Minha empresa tem26+ anos de experiência profissional, detém40+ patentes, e concluiu com sucesso1,500+ projetos globais(dos quais aproximadamente70% integrar7robôs do eixo composicionadores em células de soldagem). Nós seguramosCertificação CE da UE(Certificado nº.: M.2026.206.C134866) para o nosso7robô do eixo eposicionador sistemas.
Atualizado: Poderia 2026
POSTS RELACIONADOS

Retaliação, Rigidez, e deriva térmica: As três especificações ocultas que definem o desempenho do posicionador de soldagem

Como selecionar um fornecedor de soldagem robótica a laser: Da avaliação técnica ao teste de amostra

5 Perguntas a serem feitas antes de comprar uma célula de soldagem robótica para aço estrutural

O guia completo para iniciantes em posicionadores de robôs: Tudo o que você precisa saber

Guia de manutenção de células de soldagem robótica: Melhores Práticas, Agendar & Solução de problemas 2026
