


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



2026 Guia do comprador do posicionador de robô: Todos 5 Tipos comparados - cabeçote e cabeçote móvel, Tipo L, Tipo U, e mais

O posicionador de robô errado custa mais do que nenhum posicionador de robô
Certa vez, um gerente de produção em uma fábrica de máquinas de engenharia me disse que escolheu um posicionador de robô de cabeçote e cabeçote móvel em sua primeira compra, simplesmente porque era a opção de menor preço. Três meses depois, 90% de suas peças de trabalho revelaram-se estruturas multifacetadas irregulares que o cabeçote e o cabeçote móvel não conseguiam suportar. A unidade ficou ociosa enquanto os trabalhadores ainda reposicionavam tudo manualmente. Devolvendo, recompra, e reprogramação adicionada 65% além do orçamento original.
Não existe um Posicionador de Robô universalmente superior – apenas o correto para sua peça de trabalho. Este artigo compara todos os cinco tipos principais por estrutura, especificações, e ajuste de aplicação real, para que você possa tomar a decisão certa antes de comprar.
| Como usar este artigo: Esta é a página de referência principal para a seleção do Posicionador de Robô. Se você já conhece o tipo de peça de trabalho, pule diretamente para essa seção. Para uma visão geral rápida, comece com a tabela de resumo abaixo. |
Todos 5 Resumo dos tipos
Antes de examinar cada tipo em profundidade, use esta tabela para se orientar:
| Tipo | Eixos | Ajuste da peça | Faixa de carga útil | Precisão Típica | Custo relativo |
| Cabeça e cabeçote móvel (Série B) | 1 | Longo, tubular, axialmente simétrico | 500–5.000kg | 0.05 milímetros | Meio |
| Mesa de rotação tipo H (Série H) | 1 | Disco, anel, planar | 300–2.000kg | ±0,05 mm | Baixo |
| Eixo duplo tipo L (Série L) | 2 | Multifacetado de tamanho médio; soldar + conjunto | 300–1.500kg | ±0,05 mm | Meio |
| Eixo duplo tipo U (Série U) | 2 | Multifacetado de pequeno a médio porte | 300–1.000kg | ±0,05 mm | Meio |
| Três eixos (B008–B012) | 3 | Complexo, pesado, multifacetado | 300–2.000kg | ±0,03mm+ | Alto |
Tipo 1: Posicionador de robô cabeçote e cabeçote móvel (Série B)
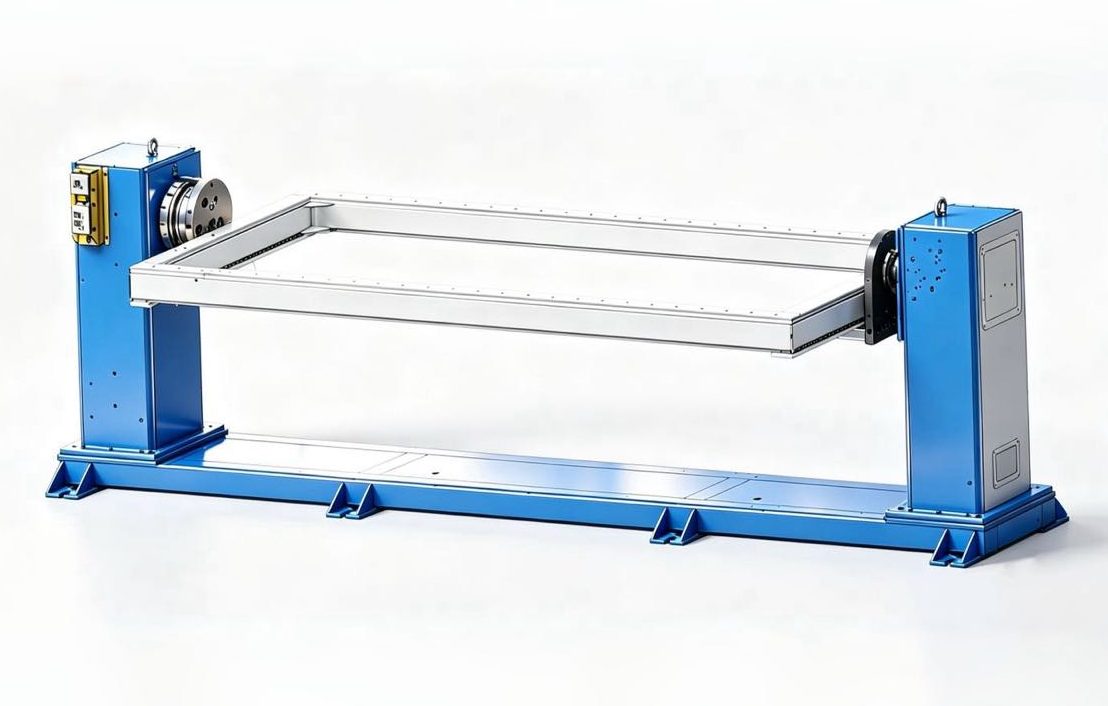
Quais peças de trabalho são adequadas?
Carcaças de vasos de pressão, seções de torre de turbina eólica, grandes eixos de transmissão, corpos de lança de máquinas de engenharia, coletores de tubos. A característica definidora: a peça de trabalho é alongada ou axialmente simétrica, e ambas as extremidades podem ser agarradas concentricamente.
Como funciona
Uma cabeça servo-acionada segura uma extremidade; um contraponto passivo suporta o outro. A peça gira continuamente ao longo de seu eixo primário enquanto o robô de soldagem segue ao longo do comprimento. As costuras circunferenciais são soldadas inteiramente na posição plana, empurrando o tempo de arco ligado para 85% ou superior.
Especificações reais do modelo
| Modelo | Carga útil nominal | Precisão de posicionamento | Velocidade máxima de inversão | Extensão Padrão |
| MRK-B001 (Luz) | 500–1.000kg | 0.05 @R350 | 90°/s | 2 / 2.5 / 3 / 3.5 eu |
| MRK-B002 (Alta carga) | 1,000–1.500kg | 0.05 @R350 | 60°/s | 2 / 2.5 / 3 / 3.5 eu |
| MRK-B004 (Serviço Pesado) | 1,500–5.000kg | ±0,075 mm@R500 | 30°/s | 3 / 5 / 6 / 8 eu |
Pontos fortes e limitações
- Pontos fortes: O maior teto de carga útil de todos os cinco tipos (B004: 5,000 kg); tempo máximo de arco em costuras circunferenciais; projeto mecânico mais simples e menor custo de manutenção
- Limitações: Adequado apenas para peças de trabalho axialmente simétricas ou alongadas; não consegue lidar com peças irregulares multifacetadas; ambas as extremidades da peça de trabalho devem ser concêntricas e fáceis de segurar
Tipo 2: Mesa de rotação servo tipo H (Série H)

(Robô não está incluído)
Quais peças de trabalho são adequadas?
Flanges, quadros estruturais circulares, Bandejas de bateria EV, tampas circulares, seções de anel. A característica definidora: em forma de disco, em forma de anel, ou geometria plana com baixa relação altura-diâmetro.
Como funciona
Uma mesa circular gira em torno de um eixo vertical. A peça de trabalho é fixada na mesa e gira em cada ângulo alvo enquanto o robô de soldagem completa as costuras sequencialmente. Estrutura mais simples de todos os cinco tipos, menor custo de integração, mais fácil de comissionar.
Especificações reais do modelo
| Modelo | Carga útil nominal | Precisão de posicionamento | Velocidade máxima | Diâmetro da mesa padrão. / Diâmetro máximo de balanço. |
| MRK-H001 | 500–2.000kg | ±0,05@R350 | 60°/s | 600–2.000 mm / múltiplas opções |
| MRK-H004 (Padrão) | 500–1.500kg | ±0,05 mm@R350 | 60°/s | 1,500 milímetros / 2,000 milímetros |
| MRK-H005 (Pesado) | 1,500–2.000kg | ±0,05 mm@R350 | 45°/s | 2,500 milímetros / 3,000 milímetros |
Pontos fortes e limitações
- Pontos fortes: Menor custo e integração mais simples de todos os cinco tipos; superfície de mesa grande para fixação flexível de peças de trabalho; ampla faixa de diâmetro de mesa (600 mm para 2,500 milímetros)
- Limitações: Somente rotação horizontal – as costuras de solda na face lateral e na face inferior são inacessíveis; a estabilidade diminui quando a relação altura/diâmetro da peça excede 0.8
Tipo 3: Posicionador de robô de eixo duplo tipo L (Série L)
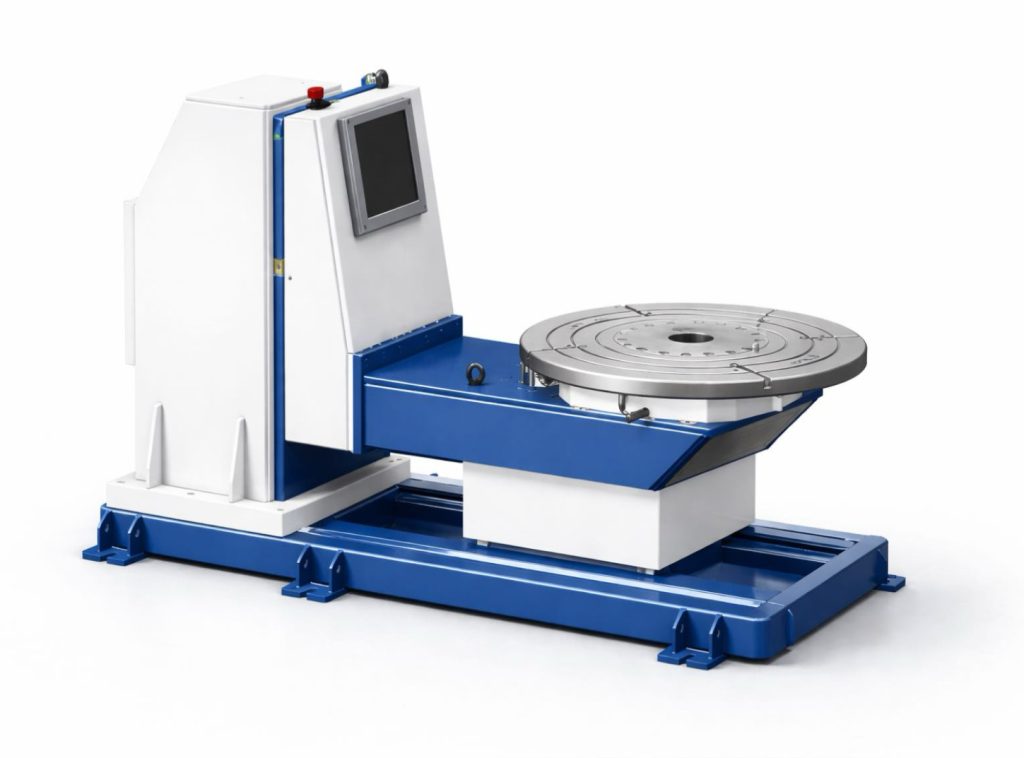
Quais peças de trabalho são adequadas?
Quadros de baterias EV, quadros de motocicletas e bicicletas, soldagens estruturais de alumínio, peças de tamanho médio que exigem operações de soldagem e montagem na mesma estação. A característica definidora: soldagem multiface combinada com uma etapa de montagem no mesmo dispositivo.
Como funciona
Uma estrutura em forma de L combina dois servo-eixos independentes: um eixo de ferramenta (rotação horizontal) para orientar a peça de trabalho, e um eixo giratório para ajustar a inclinação. Coberturas de coordenação de dois eixos 4 para 6 soldar faces em uma única configuração. O eixo de ferramentas também funciona como uma referência de indexação de montagem, permitindo soldagem e montagem de peças na mesma estação sem qualquer transferência de peça.
Especificações reais do modelo
| Modelo | Carga útil nominal | Precisão do eixo de ferramenta | Precisão do eixo de inversão | Velocidade do eixo de ferramenta |
| MRK-L001 (Eixo duplo leve) | 300–500kg | ±0,05 mm@R350 | ±0,075 mm@R500 | 60°/s, aceleração 45°/s² |
| MRK-L002 (Eixo duplo pesado) | 1,500 kg | Torque de rotação: 3,960 N·m | Torque de giro: 6,720 N·m | Rotação 4 rpm / Virar 3 rpm |
Pontos fortes e limitações
- Pontos fortes: O único tipo que suporta nativamente soldagem e montagem combinadas em uma estação; Alças de torque para serviço pesado L002 1,500 kg esquadrias de alumínio; eixo duplo cobre múltiplas faces em uma única configuração
- Limitações: Para aplicações de soldagem pura sem requisitos de montagem, um tipo U normalmente oferece melhor eficiência de custos; o alcance de rotação é limitado — aplicações que exigem rotação >90° não são adequadas
Tipo 4: Posicionador de robô de eixo duplo tipo U (Série U)

Quais peças de trabalho são adequadas?
Suportes estruturais automotivos, molduras do painel de instrumentos, soldagens de corpo em branco, componentes de células de soldagem robótica padrão. A característica definidora: geometria multifacetada, 300 para 1,000 kg, produção de alto volume com requisitos rígidos de consistência.
Como funciona
Uma estrutura em forma de U abriga um eixo giratório J1 (±90°) e eixo de rotação J2 (±200°) em movimento servo coordenado. Qualquer face da peça de trabalho pode ser colocada na posição de soldagem plana sem remover a peça do dispositivo de fixação. Pegada compacta (~1,2 m²) e a resposta rápida do eixo fazem desta a escolha dominante para soldagem em lote de peças automotivas.
Especificações reais do modelo
| Modelo | Carga útil nominal | Repetibilidade | Velocidade de inversão J1 | Velocidade de rotação J2 |
| MRK-U001 (Luz) | 300 kg | ±0,05 mm@R250 | 30°/s, torque 2,695 N·m | 60°/s, torque 1,225 N·m |
| MRK-U002 (Padrão) | 500–1.000kg | Virar: ±0,075 mm@Ferramenta R500: ±0,05 mm@R350 | 45°/s | 60°/s, aceleração 45°/s² |
Pontos fortes e limitações
- Pontos fortes: Elimina completamente a soldagem aérea e vertical; U001 atinge ±0,05 mm@R250 para requisitos de precisão automotiva; o menor espaço ocupado entre todos os tipos de eixo duplo — diversas unidades podem ser implantadas lado a lado
- Limitações: Teto de carga útil de 1,000 kg (U002) exclui isso para peças de trabalho pesadas; A faixa de giro do J1 de ±90° é insuficiente para aplicações raras que exigem maior inclinação
Tipo 5: Posicionador de robô de três eixos (Série B008–B012)
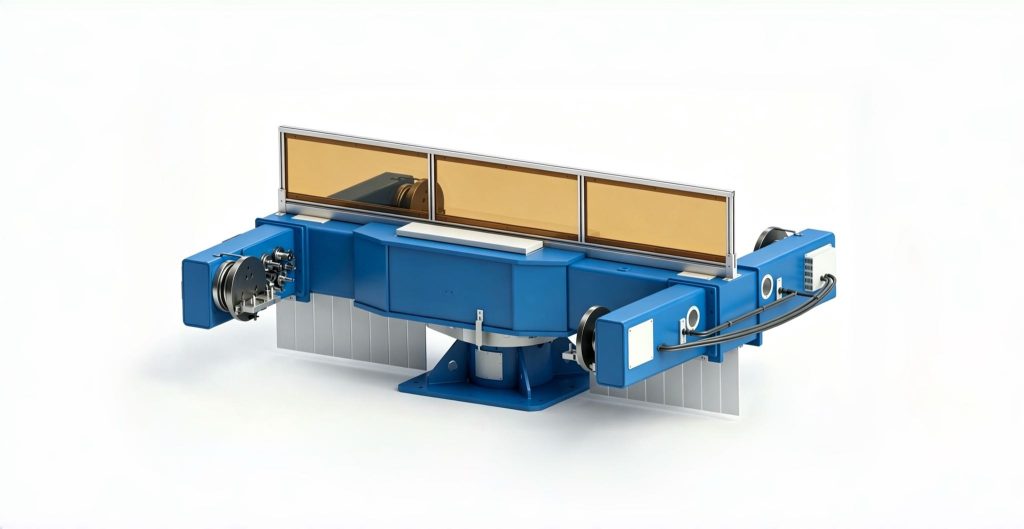
Quais peças de trabalho são adequadas?
Braços e braços de lança de escavadeira, seções de lança de guindaste, quadros de nacelas de turbinas eólicas, estruturas principais de equipamentos de mineração. A característica definidora: costuras de solda distribuídas 6 ou mais aviões, geometria complexa, 500 kg e acima.
Como funciona
Três servo-eixos coordenados — um eixo de rotação de grande oscilação, um eixo de ferramenta, e um controle giratório — coloque qualquer costura de solda em qualquer face para a posição de soldagem plana em sequência, eliminando o reposicionamento do guindaste no meio do ciclo. B008 atinge um diâmetro máximo de giro de 5,000 milímetros; modelos de alta precisão B009 e B011 alcançam repetibilidade de ±0,03 mm.
Especificações reais do modelo
| Modelo | Carga útil nominal | Precisão de rotação | Diâmetro máximo de balanço. | Precisão de ferramentas | Velocidade de ferramental |
| MRK-B008 (Pesado) | 1,500–2.000kg | ±0,05 mm@R500 | 5,000 milímetros | ±0,05 mm@R350 | 60°/s |
| MRK-B009 (Modular) | 500–1.000kg | ±0,03 mm@R500 | 4,000 milímetros | ±0,05 mm@R350 | 90°/s |
| MRK-B010 (Luz) | 300–500kg | ±0,075 mm@R500 | 4,000 milímetros | ±0,075 mm@R500 | 60°/s |
| MRK-B011 (Padrão) | 1,000–1.500kg | ±0,03 mm@R500 | 4,000 milímetros | ±0,05 mm@R350 | 90°/s |
| MRK-B012 (Inversão vertical) | 300–1.500kg | ±0,075 mm@R500 | - | ±0,05@R350 | 60°/s |
Pontos fortes e limitações
- Pontos fortes: A maior adaptabilidade de peças de todos os cinco tipos; a mais alta precisão disponível em ±0,03 mm; elimina todo o reposicionamento do guindaste no meio do ciclo
- Limitações: Maior custo de compra e integração mais complexa; teto de carga útil de 2,000 kg – peças de trabalho acima disso requerem um cabeçote e cabeçote móvel para serviço pesado (B004: 5,000 kg)
Comparação lado a lado: Todos 5 Tipos
| Dimensão | Cabeça e cabeçote móvel (B) | Tipo H (H) | Tipo L (eu) | Tipo U (Você) | Três eixos (B008–B012) |
| Adaptabilidade da peça | ❌ Apenas axialmente simétrico | ❌ Disco / apenas plano | ✅ Moderado | ✅ Amplo | ✅ Mais largo |
| Carga útil máxima | ✅ 5,000 kg | ✅ 2,000 kg | ⚪ 1,500 kg | ❌ 1,000 kg | ⚪ 2,000 kg |
| Elimina soldagem suspensa | ⚪ Somente costuras circunferenciais | ❌ Somente face superior | ✅ Multiface eficaz | ✅ Todos os rostos eliminados | ✅ Todos os rostos eliminados |
| Suporte à função de montagem | ❌ Não | ❌ Não | ✅ Eixo de ferramenta de dupla finalidade | ❌ Não | ❌ Não |
| Espaço necessário | ❌ Grande (vão de 2 a 8 m) | ✅ Pequeno | ⚪ Médio | ✅ Menor | ⚪ Médio |
| Complexidade de integração | ✅ Baixo | ✅ Mais baixo | ⚪ Médio | ⚪ Médio | ❌ Alto |
| Custo de compra | ⚪ Médio | ✅ Mais baixo | ⚪ Médio | ⚪ Médio | ❌ Mais alto |
⚪ = faixa intermediária / entre os dois extremos
4-Processo de seleção de etapas
Etapa 1: Identifique a geometria da sua peça de trabalho
- Peça alongada ou tubular, ambas as extremidades podem ser agarradas → Cabeçote e cabeçote móvel
- Disco, anel, ou geometria plana → Tabela de rotação tipo H
- Multifacetado, 300–1.000kg, soldagem pura → tipo U
- Multiface com soldagem + montagem na mesma estação → Tipo L
- Costuras de solda 6+ aviões, geometria complexa → Três Eixos
Etapa 2: Verifique sua carga – peça de trabalho + luminária, com 20% margem
Carga de seleção = (peso da peça + peso do dispositivo) × 1.2. Usar apenas o peso líquido da peça é o erro de seleção mais comum. Os equipamentos rotineiramente adicionam de 15 a 30% à carga total – ignorá-los causa sobrecarga crônica e falha prematura do sistema de transmissão.
Etapa 3: Corresponder ao requisito de precisão
- Soldagem estrutural geral: ±0,05 mm é totalmente suficiente
- Componentes de precisão automotiva: ±0,05 mm (U001) ou ±0,03mm (B009/B011)
- Fabricação estrutural pesada com tolerâncias grosseiras: ±0,075 mm é aceitável (B004, B010)
Etapa 4: Escolha o seu modo de integração de controle
- Controle de eixo coordenado (recomendado): O Posicionador do Robô opera como um eixo externo do robô de soldagem. A rotação e a soldagem ocorrem simultaneamente em sincronização em tempo real – o tempo de arco ligado é maximizado
- Controle independente: Soldagem e rotação alternadas. Menor custo de integração, mas o tempo de ativação do arco não pode ser totalmente otimizado — apropriado para processos simples ou orçamentos apertados
3 Erros de seleção mais comuns
| Erro 1: Comprando a maior classificação de carga útil para margem de segurança. → Carga útil superdimensionada significa maior inércia rotacional, resposta mais lenta, e custo desnecessário. Selecione com base na carga real × 1.2, não é o maior modelo disponível. |
| Erro 2: Assumir mais eixos é sempre melhor. → Uma unidade de três eixos custa 2–3× uma unidade de eixo único e requer um comissionamento significativamente mais longo. Se suas peças de trabalho tiverem apenas costuras circunferenciais, um cabeçote e cabeçote móvel de eixo único é a solução ideal. |
| Erro 3: Planejando começar barato e atualizar mais tarde. → Diferentes tipos de posicionadores de robô têm padrões de montagem de acessórios e arquiteturas de controle incompatíveis. Atualizar significa redesenhar equipamentos e reprogramar do zero. Acertar na primeira vez é quase sempre mais barato do que mudar. |
Obtenha uma avaliação de seleção gratuita
Se a situação da sua peça for complexa ou você ainda não tiver certeza sobre a configuração correta, nossa equipe de engenharia fornece avaliações gratuitas de aplicações — recomendação de modelo específico, extensão ou tamanho da tabela, e uma estimativa preliminar de ROI – entregue por escrito dentro 24 horário comercial.
► Contate-nos para uma avaliação gratuita de seleção do Posicionador de Robô
Sobre o autor
| Experiência & Credenciais Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U. Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner. Certificação CE da UE: Sistemas posicionadores de robôs (Certificado nº.: M.2026.206.C134866) Última atualização: Poderia 2026 |
POSTS RELACIONADOS

7Robô do Eixo vs Pórtico Tradicional: O que é melhor para sua linha de soldagem ou manuseio de materiais?

Posicionador de soldagem a laser: Precisão e velocidade para soldas de espessura fina

Como se formam os defeitos de soldagem robótica – e quanto um posicionador de robô pode consertar?

Programação de células de soldagem robótica para iniciantes: Guia passo a passo 2026

Retaliação, Rigidez, e deriva térmica: As três especificações ocultas que definem o desempenho do posicionador de soldagem
