Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



2026 Guía del comprador de posicionadores de robots: Todo 5 Tipos comparados: cabezal y contrapunto, Tipo L, Tipo U, y más

El posicionador de robot incorrecto cuesta más que ningún posicionador de robot
Un gerente de producción de una planta de maquinaria de ingeniería me dijo una vez que eligieron un posicionador robótico de cabezal y contrapunto en su primera compra simplemente porque era la opción de menor precio.. Tres meses después, 90% de sus piezas de trabajo resultaron ser estructuras irregulares de múltiples caras que el cabezal y el contrapunto no podían manejar. La unidad permaneció inactiva mientras los trabajadores aún reposicionaban todo a mano.. Devolviéndolo, recomprar, y reprogramación agregada 65% además del presupuesto original.
No existe un posicionador robótico universalmente superior: sólo el adecuado para su pieza de trabajo. Este artículo compara los cinco tipos principales por estructura., presupuesto, y ajuste de aplicación real, para que puedas tomar la decisión correcta antes de comprar.
| Cómo utilizar este artículo: Esta es la página de referencia principal para la selección del posicionador de robot.. Si ya conoce su tipo de pieza de trabajo, saltar directamente a esa sección. Para una descripción general rápida, Comience con la tabla resumen a continuación.. |
Todo 5 Tipos de un vistazo
Antes de examinar cada tipo en profundidad, utiliza esta tabla para orientarte:
| Tipo | ejes | Ajuste de la pieza de trabajo | Rango de carga útil | Precisión típica | Costo relativo |
| Cabeza y contrapunto (Serie B) | 1 | Largo, tubular, axialmente simétrico | 500–5.000 kilogramos | 0.05 milímetros | Medio |
| Mesa de rotación tipo H (Serie H) | 1 | Desct, anillo, plano | 300–2.000 kilogramos | ±0,05 milímetros | Bajo |
| Eje doble tipo L (Serie L) | 2 | Multifaz de tamaño mediano; soldar + asamblea | 300–1.500 kilos | ±0,05 milímetros | Medio |
| Eje doble tipo U (Serie U) | 2 | Multifaz de tamaño pequeño a mediano | 300–1.000 kilogramos | ±0,05 milímetros | Medio |
| Tres ejes (B008-B012) | 3 | Complejo, pesado, multifaz | 300–2.000 kilogramos | ±0,03mm+ | Alto |
Tipo 1: Posicionador de robot de cabezal y contrapunto (Serie B)
¿Qué piezas de trabajo se adaptan??
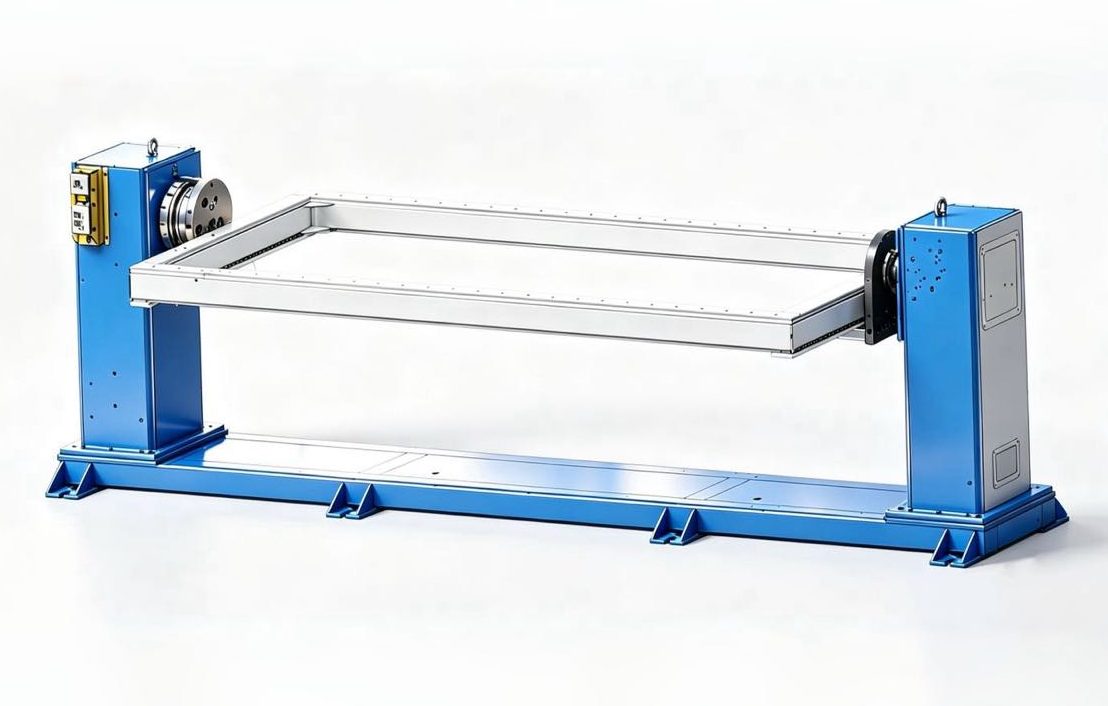
Carcasas para recipientes a presión, secciones de torre de turbina eólica, ejes de transmisión grandes, cuerpos de pluma de maquinaria de ingeniería, colectores de tuberías. La característica definitoria: la pieza de trabajo es alargada o axialmente simétrica, y ambos extremos se pueden agarrar de forma concéntrica.
como funciona
Un cabezal servoaccionado agarra un extremo; un contrapunto pasivo sostiene al otro. La pieza de trabajo gira continuamente a lo largo de su eje primario mientras el robot de soldadura lo sigue a lo largo de su longitud.. Las costuras circunferenciales están soldadas completamente en posición plana., empujando el tiempo de encendido del arco a 85% o superior.
Especificaciones del modelo real
| Modelo | Carga útil nominal | Precisión de posicionamiento | Velocidad máxima de giro | Envergadura estándar |
| MRK-B001 (Luz) | 500–1.000 kilogramos | 0.05 mm@R350 | 90°/s | 2 / 2.5 / 3 / 3.5 metro |
| MRK-B002 (Carga alta) | 1,000–1.500 kilos | 0.05 mm@R350 | 60°/s | 2 / 2.5 / 3 / 3.5 metro |
| MRK-B004 (Servicio pesado) | 1,500–5.000 kilogramos | ±0,075 mm@R500 | 30°/s | 3 / 5 / 6 / 8 metro |
Fortalezas y limitaciones
- Fortalezas: El techo de carga útil más alto de los cinco tipos (B004: 5,000 kilos); tiempo máximo de arco en costuras circunferenciales; Diseño mecánico más simple y menor costo de mantenimiento.
- Limitaciones: Sólo apto para piezas axialmente simétricas o alargadas; no puede manejar piezas irregulares de múltiples caras; ambos extremos de la pieza de trabajo deben ser concéntricos y agarrables
Tipo 2: Mesa de servorotación tipo H (Serie H)

(El robot no está incluido.)
¿Qué piezas de trabajo se adaptan??
Bridas, marcos estructurales circulares, Bandejas para baterías de vehículos eléctricos, tapas circulares, secciones de anillo. La característica definitoria: en forma de disco, en forma de anillo, o geometría plana con una baja relación altura-diámetro.
como funciona
Una mesa circular gira alrededor de un eje vertical.. La pieza de trabajo se fija a la mesa y gira hacia cada ángulo objetivo mientras el robot de soldadura completa las costuras secuencialmente. La estructura más simple de los cinco tipos., costo de integración más bajo, más fácil de encargar.
Especificaciones del modelo real
| Modelo | Carga útil nominal | Precisión de posicionamiento | Velocidad máxima | Diámetro de mesa estándar. / Diámetro máximo de giro. |
| MRK-H001 | 500–2.000 kilogramos | ±0,05@R350 | 60°/s | 600–2.000 milímetros / múltiples opciones |
| MRK-H004 (Estándar) | 500–1.500 kilos | ±0,05 mm@R350 | 60°/s | 1,500 milímetros / 2,000 milímetros |
| MRK-H005 (Pesado) | 1,500–2.000 kilogramos | ±0,05 mm@R350 | 45°/s | 2,500 milímetros / 3,000 milímetros |
Fortalezas y limitaciones
- Fortalezas: El costo más bajo y la integración más sencilla de los cinco tipos.; Gran superficie de mesa para una fijación flexible de la pieza de trabajo.; amplio rango de diámetros de mesa (600 mm a 2,500 milímetros)
- Limitaciones: Solo rotación horizontal: las costuras de soldadura de las caras laterales e inferiores son inaccesibles; La estabilidad se degrada cuando la relación altura-diámetro de la pieza de trabajo excede 0.8
Tipo 3: Posicionador de robot de doble eje tipo L (Serie L)
¿Qué piezas de trabajo se adaptan??
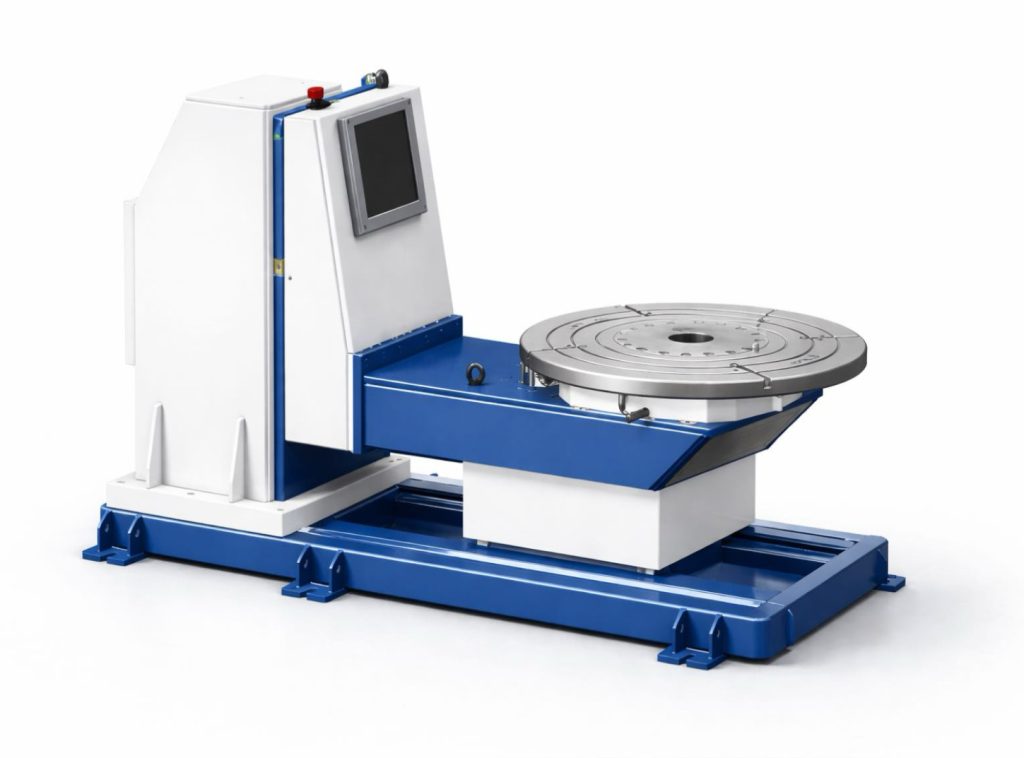
Marcos de baterías para vehículos eléctricos, cuadros de motocicletas y bicicletas, soldaduras estructurales de aluminio, Piezas de tamaño mediano que requieren operaciones de soldadura y ensamblaje en la misma estación.. La característica definitoria: soldadura multifaz combinada con un paso de montaje en el mismo dispositivo.
como funciona
Un marco en forma de L combina dos servoejes independientes: un eje de herramientas (rotación horizontal) para orientar la pieza de trabajo, y un eje de giro para ajustar la inclinación. Cubiertas de coordinación de dos ejes 4 a 6 caras de soldadura en una sola configuración. El eje de herramientas también funciona como referencia de indexación de ensamblaje., permitiendo la soldadura y el montaje de piezas en la misma estación sin necesidad de transferir la pieza de trabajo.
Especificaciones del modelo real
| Modelo | Carga útil nominal | Precisión del eje de herramientas | Precisión del eje de inversión | Velocidad del eje de herramientas |
| MRK-L001 (Luz de doble eje) | 300–500 kilos | ±0,05 mm@R350 | ±0,075 mm@R500 | 60°/s, aceleración 45°/s² |
| MRK-L002 (Pesado de doble eje) | 1,500 kilos | Par de rotación: 3,960 Nuevo Méjico | par de giro: 6,720 Nuevo Méjico | Rotación 4 rpm / Voltear 3 rpm |
Fortalezas y limitaciones
- Fortalezas: El único tipo que admite de forma nativa soldadura y ensamblaje combinados en una estación; Mangos de torsión de alta resistencia L002 1,500 kg de marcos de aluminio; El eje dual cubre múltiples caras en una sola configuración.
- Limitaciones: Para aplicaciones de soldadura pura sin requisitos de montaje, un tipo U normalmente ofrece una mejor rentabilidad; el rango de giro es limitado: las aplicaciones que requieren un giro >90° no son adecuadas
Tipo 4: Posicionador de robot de doble eje tipo U (Serie U)

¿Qué piezas de trabajo se adaptan??
Soportes estructurales automotrices, marcos del panel de instrumentos, soldaduras de carrocería en blanco, componentes estándar de la celda de soldadura robótica. La característica definitoria: geometría multicara, 300 a 1,000 kilos, producción de gran volumen con estrictos requisitos de consistencia.
como funciona
Un marco en forma de U alberga un eje de giro J1 (±90°) y eje de rotación J2 (±200°) en movimiento servo coordinado. Cualquier cara de la pieza de trabajo se puede llevar a la posición de soldadura plana sin retirar la pieza del dispositivo.. Huella compacta (~1,2 m²) y la rápida respuesta del eje hacen de esta la opción dominante para la soldadura por lotes de piezas de automóviles..
Especificaciones del modelo real
| Modelo | Carga útil nominal | Repetibilidad | Velocidad de giro J1 | Velocidad de rotación J2 |
| MRK-U001 (Luz) | 300 kilos | ±0,05 mm@R250 | 30°/s, esfuerzo de torsión 2,695 Nuevo Méjico | 60°/s, esfuerzo de torsión 1,225 Nuevo Méjico |
| MRK-U002 (Estándar) | 500–1.000 kilogramos | Voltear: Herramienta ±0,075 mm@R500: ±0,05 mm@R350 | 45°/s | 60°/s, aceleración 45°/s² |
Fortalezas y limitaciones
- Fortalezas: Elimina completamente la soldadura aérea y vertical.; U001 alcanza ±0,05 mm@R250 para requisitos de precisión automotriz; Tamaño más pequeño de todos los tipos de doble eje: se pueden implementar varias unidades una al lado de la otra.
- Limitaciones: Techo de carga útil de 1,000 kilos (U002) lo descarta para piezas pesadas; El rango de giro de J1 de ±90° es insuficiente para aplicaciones poco comunes que requieren una mayor inclinación
Tipo 5: Posicionador de robot de tres ejes (Serie B008–B012)
¿Qué piezas de trabajo se adaptan??
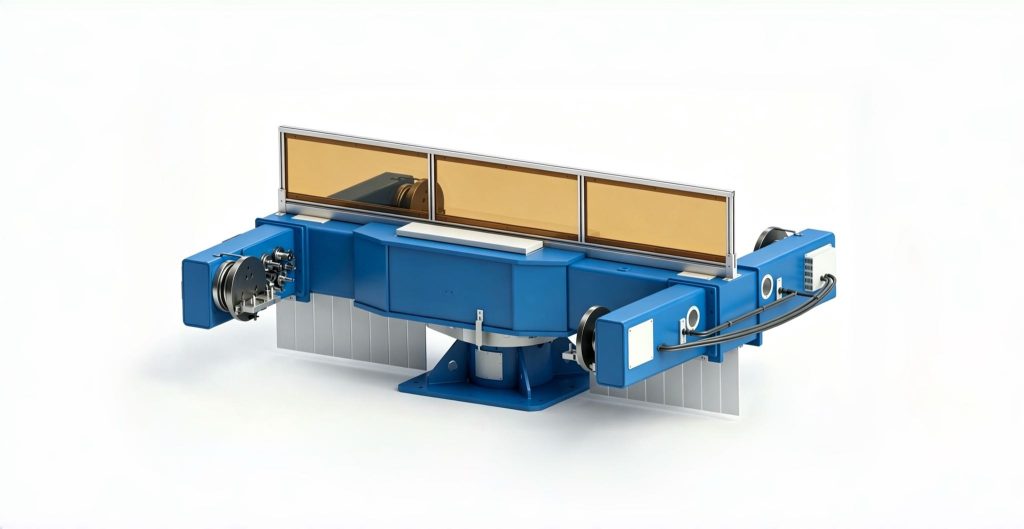
Brazos y balancines de excavadora, secciones de pluma de grúa, marcos de góndola de turbina eólica, estructuras principales de equipos de minería. La característica definitoria: costuras de soldadura distribuidas a lo largo 6 o más aviones, geometría compleja, 500 kg y más.
como funciona
Tres servoejes coordinados: un eje de rotación de gran oscilación, un eje de herramientas, y un control de giro: lleve cualquier costura de soldadura en cualquier cara a la posición de soldadura plana en secuencia, eliminando el reposicionamiento de la grúa a mitad del ciclo. B008 alcanza un diámetro de giro máximo de 5,000 milímetros; Los modelos de alta precisión B009 y B011 alcanzan una repetibilidad de ±0,03 mm..
Especificaciones del modelo real
| Modelo | Carga útil nominal | Precisión de rotación | Diámetro máximo de giro. | Precisión de herramientas | Velocidad de herramientas |
| MRK-B008 (Pesado) | 1,500–2.000 kilogramos | ±0,05 mm@R500 | 5,000 milímetros | ±0,05 mm@R350 | 60°/s |
| MRK-B009 (Modular) | 500–1.000 kilogramos | ±0,03 mm@R500 | 4,000 milímetros | ±0,05 mm@R350 | 90°/s |
| MRK-B010 (Luz) | 300–500 kilos | ±0,075 mm@R500 | 4,000 milímetros | ±0,075 mm@R500 | 60°/s |
| MRK-B011 (Estándar) | 1,000–1.500 kilos | ±0,03 mm@R500 | 4,000 milímetros | ±0,05 mm@R350 | 90°/s |
| MRK-B012 (Voltear verticalmente) | 300–1.500 kilos | ±0,075 mm@R500 | — | ±0,05@R350 | 60°/s |
Fortalezas y limitaciones
- Fortalezas: La mayor adaptabilidad de la pieza de trabajo de los cinco tipos; La mayor precisión disponible: ±0,03 mm.; elimina todo el reposicionamiento de la grúa a mitad del ciclo
- Limitaciones: Mayor coste de compra e integración más compleja; techo de carga útil de 2,000 kg: las piezas de trabajo superiores a esta cantidad requieren un cabezal y un contrapunto de alta resistencia (B004: 5,000 kilos)
Comparación lado a lado: Todo 5 Tipos
| Dimensión | Cabeza y contrapunto (B) | Tipo H (h) | Tipo L (l) | Tipo U (Ud.) | Tres ejes (B008-B012) |
| Adaptabilidad de la pieza de trabajo | ❌ Sólo axialmente simétrico | ❌ Disco / solo plano | ✅ Moderado | ✅ Amplio | ✅ Más ancho |
| Carga útil máxima | ✅ 5,000 kilos | ✅ 2,000 kilos | ⚪ 1,500 kilos | ❌ 1,000 kilos | ⚪ 2,000 kilos |
| Elimina la soldadura aérea | ⚪ Solo costuras circunferenciales | ❌ Solo cara superior | ✅ Efectivo multifacético | ✅ Todas las caras eliminadas | ✅ Todas las caras eliminadas |
| Soporte de función de ensamblaje | ❌No | ❌No | ✅ Eje de utillaje de doble propósito | ❌No | ❌No |
| Espacio requerido | ❌ Grande (luz de 2 a 8 m) | ✅ Pequeño | ⚪ Medio | ✅ Más pequeño | ⚪ Medio |
| Complejidad de la integración | ✅ Bajo | ✅ Más bajo | ⚪ Medio | ⚪ Medio | ❌ Alto |
| Costo de compra | ⚪ Medio | ✅ Más bajo | ⚪ Medio | ⚪ Medio | ❌ Más alto |
⚪ = rango medio / entre los dos extremos
4-Proceso de selección de pasos
Paso 1: Identifique la geometría de su pieza de trabajo
- Pieza alargada o tubular, ambos extremos agarrables → Cabezal y contrapunto
- Desct, anillo, o geometría plana → Mesa de rotación tipo H
- multifaz, 300–1.000 kilogramos, soldadura pura → tipo U
- Multifaz con soldadura + montaje en la misma estación → Tipo L
- Costuras de soldadura en 6+ aviones, geometría compleja → Tres ejes
Paso 2: Verifique su carga: pieza de trabajo + artículos fijos, con 20% margen
Carga de selección = (peso de la pieza de trabajo + peso del accesorio) × 1.2. Usar solo el peso neto de la pieza de trabajo es el error de selección más común. Los accesorios añaden habitualmente entre un 15 y un 30 % a la carga total; ignorarlos provoca una sobrecarga crónica y un fallo prematuro de la transmisión.
Paso 3: Cumplir con el requisito de precisión
- Soldadura estructural general: ±0,05 mm es totalmente suficiente
- Componentes de precisión para automóviles: ±0,05 milímetros (U001) o ±0,03 mm (B009/B011)
- Fabricación estructural pesada con tolerancias gruesas.: ±0,075 mm es aceptable (B004, B010)
Paso 4: Elija su modo de integración de control
- Control de eje coordinado (recomendado): El Robot Posicionador funciona como eje externo del robot de soldadura.. La rotación y la soldadura se producen simultáneamente en sincronización en tiempo real: se maximiza el tiempo de encendido del arco
- control independiente: Alternancia de soldadura y rotación.. Menor costo de integración, pero el tiempo de encendido del arco no se puede optimizar por completo: es apropiado para procesos simples o presupuestos ajustados.
3 Errores de selección más comunes
| Error 1: Comprar la clasificación de carga útil más grande para obtener un margen de seguridad. → Una carga útil sobredimensionada significa una mayor inercia rotacional, respuesta más lenta, y costo innecesario. Seleccione según la carga real × 1.2, no es el modelo más grande disponible. |
| Error 2: Asumir más ejes siempre es mejor. → Una unidad de tres ejes cuesta entre 2 y 3 veces más que una unidad de un solo eje y requiere una puesta en servicio mucho más larga. Si sus piezas de trabajo solo tienen costuras circunferenciales, un cabezal y contrapunto de un solo eje es la solución óptima. |
| Error 3: Planeando comenzar barato y actualizar más tarde. → Los diferentes tipos de posicionadores de robot tienen patrones de montaje de accesorios y arquitecturas de control incompatibles. Actualizar significa rediseñar los accesorios y reprogramarlos desde cero. Hacerlo bien la primera vez casi siempre es menos costoso que cambiar. |
Obtenga una evaluación de selección gratuita
Si la situación de su pieza de trabajo es compleja o aún no está seguro de la configuración correcta, Nuestro equipo de ingeniería ofrece evaluaciones de aplicaciones gratuitas: recomendación de modelo específico., span o tamaño de mesa, y una estimación preliminar del retorno de la inversión, entregada por escrito dentro de 24 horario comercial.
► Contáctenos para una evaluación gratuita de selección de posicionador de robot
Sobre el autor
| Experiencia & Cartas credenciales Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U. Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot. Certificación CE de la UE: Sistemas de posicionamiento de robots (Certificado No.: M.2026.206.C134866) Última actualización: Puede 2026 |
PUBLICACIONES RELACIONADAS

Tecnología de escaneo para soldar:Cómo el modelado inverso reemplaza la programación de robots

7th Axis Robot en automatización de soldadura: Estudios de casos reales y ejemplos de ROI

Redondo versus rectangular versus irregular: Adaptación de la configuración del posicionador de soldadura a la geometría de la pieza de trabajo

Cómo seleccionar un proveedor de soldadura láser robótica: De la evaluación técnica a las pruebas de muestra

Soldadura manual versus robótica para acero estructural:¿Cuándo vale la pena la automatización??