


맞춤형 로봇 워크스테이션 및 레이저 시스템 제조업체



2026 로봇 포지셔너 구매자 가이드: 모두 5 유형 비교 — 주심압대, L형, U형, 그리고 더

잘못된 로봇 포지셔너는 로봇 포지셔너보다 더 많은 비용이 듭니다
한 엔지니어링 기계 공장의 생산 관리자는 처음 구매할 때 순전히 최저가 옵션이기 때문에 주축 및 심압대 로봇 포지셔너를 선택했다고 말했습니다.. 3개월 후, 90% 공작물 중 머리와 심압대가 처리할 수 없는 불규칙한 다면 구조로 밝혀졌습니다.. 작업자가 모든 것을 손으로 재배치하는 동안 장치는 유휴 상태로 있었습니다.. 반품하기, 재구매, 그리고 재프로그래밍이 추가되었습니다 65% 원래 예산 외에.
보편적으로 우수한 로봇 포지셔너는 없습니다. 작업물에 딱 맞는 로봇 포지셔너만 있을 뿐입니다.. 이 기사에서는 다섯 가지 주요 유형을 모두 구조별로 비교합니다., 명세서, 실제 적용에 적합함, 구매하기 전에 올바른 결정을 내릴 수 있도록.
| 이 글을 활용하는 방법: 로봇 포지셔너 선정을 위한 핵심 참고 페이지입니다.. 공작물 유형을 이미 알고 있는 경우, 해당 섹션으로 바로 이동. 빠른 개요를 위해, 아래 요약표부터 시작하세요. |
모두 5 유형 개요
각 유형을 자세히 살펴보기 전에, 이 표를 사용하여 방향을 잡으세요:
| 유형 | 축 | 공작물 맞춤 | 페이로드 범위 | 일반적인 정확도 | 상대 비용 |
| 머리 및 심압대 (B 시리즈) | 1 | 긴, 멋진, 축 대칭 | 500-5,000kg | 0.05 mm | 중간 |
| H형 회전 테이블 (H 시리즈) | 1 | 디스크, 반지, 평면의 | 300-2,000kg | ±0.05mm | 낮은 |
| L형 이중축 (L 시리즈) | 2 | 중형 멀티페이스; 용접하다 + 집회 | 300-1,500kg | ±0.05mm | 중간 |
| U형 이중축 (U 시리즈) | 2 | 중소형 멀티페이스 | 300-1,000kg | ±0.05mm | 중간 |
| 3축 (B008~B012) | 3 | 복잡한, 무거운, 다면 | 300-2,000kg | ±0.03mm+ | 높은 |
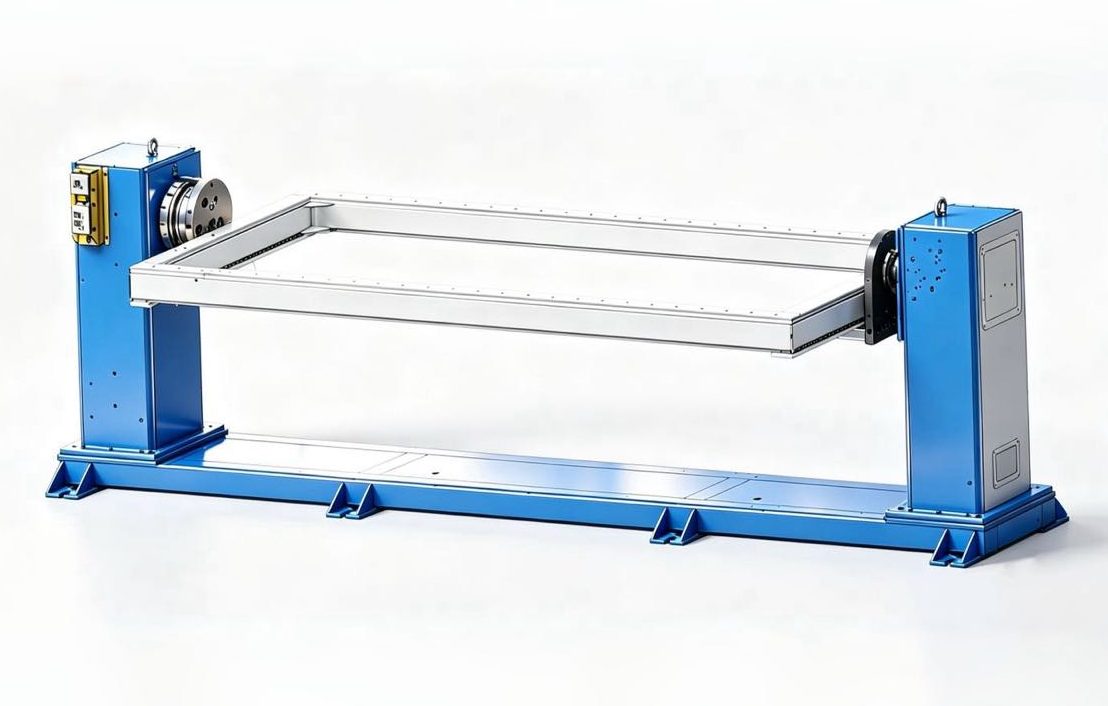
유형 1: 헤드-심압대 로봇 포지셔너 (B 시리즈)
어떤 공작물에 적합합니까??
압력 용기 쉘, 풍력 터빈 타워 섹션, 대형 드라이브 샤프트, 엔지니어링 기계 붐 바디, 파이프 매니폴드. 정의적인 특징: 공작물이 길거나 축 대칭입니다., 양쪽 끝을 동심원으로 잡을 수 있습니다..
작동 원리
서보 구동 헤드가 한쪽 끝을 잡습니다.; 패시브 심압대가 다른 심압대를 지원합니다.. 용접 로봇이 길이를 따라 추적하는 동안 공작물은 기본 축을 따라 연속적으로 회전합니다.. 원주 방향 이음새는 평평한 위치에서 완전히 용접됩니다., 아크 온 시간을 85% 이상.
실제 모델 사양
| 모델 | 정격 탑재량 | 포지셔닝 정확도 | 최대 뒤집기 속도 | 표준 스팬 |
| MRK-B001 (빛) | 500-1,000kg | 0.05 mm@R350 | 90°/초 | 2 / 2.5 / 3 / 3.5 중 |
| MRK-B002 (고부하) | 1,000-1,500kg | 0.05 mm@R350 | 60°/초 | 2 / 2.5 / 3 / 3.5 중 |
| MRK-B004 (헤비듀티) | 1,500-5,000kg | ±0.075mm@R500 | 30°/초 | 3 / 5 / 6 / 8 중 |
강점과 한계
- 강점: 다섯 가지 유형 모두에서 가장 높은 탑재량 한도 (B004: 5,000 kg); 원주 솔기의 최대 아크 온 시간; 가장 간단한 기계 설계와 최저 유지 비용
- 제한 사항: 축 대칭 또는 긴 공작물에만 적합; 다면적 불규칙 부품을 처리할 수 없음; 공작물의 양쪽 끝은 동심원을 이루고 잡을 수 있어야 합니다.
유형 2: H형 서보 회전 테이블 (H 시리즈)

(로봇은 포함되어 있지 않습니다.)
어떤 공작물에 적합합니까??
플랜지, 원형 구조 프레임, EV 배터리 팩 트레이, 원형 엔드 캡, 링 섹션. 정의적인 특징: 디스크 모양의, 고리 모양의, 또는 높이 대 직경 비율이 낮은 평면 형상.
작동 원리
원형 테이블은 수직축을 중심으로 회전합니다.. 공작물은 테이블에 고정되어 각 목표 각도로 회전하며 용접 로봇은 순차적으로 심을 완성합니다.. 다섯 가지 유형 중 가장 단순한 구조, 최저 통합 비용, 의뢰하기 가장 쉬운.
실제 모델 사양
| 모델 | 정격 탑재량 | 포지셔닝 정확도 | 최대 속도 | 표준 테이블 직경. / 최대 스윙 직경. |
| MRK-H001 | 500-2,000kg | ±0.05@R350 | 60°/초 | 600-2,000mm / 여러 옵션 |
| MRK-H004 (기준) | 500-1,500kg | ±0.05mm@R350 | 60°/초 | 1,500 mm / 2,000 mm |
| MRK-H005 (무거운) | 1,500-2,000kg | ±0.05mm@R350 | 45°/초 | 2,500 mm / 3,000 mm |
강점과 한계
- 강점: 다섯 가지 유형 모두를 가장 저렴하고 간편하게 통합할 수 있습니다.; 유연한 공작물 고정을 위한 대형 테이블 표면; 넓은 테이블 직경 범위 (600 mm 에 2,500 mm)
- 제한 사항: 수평 회전만 가능 - 측면 및 바닥면 용접 이음매에는 접근할 수 없습니다.; 공작물의 높이 대 직경 비율이 초과되면 안정성이 저하됩니다. 0.8
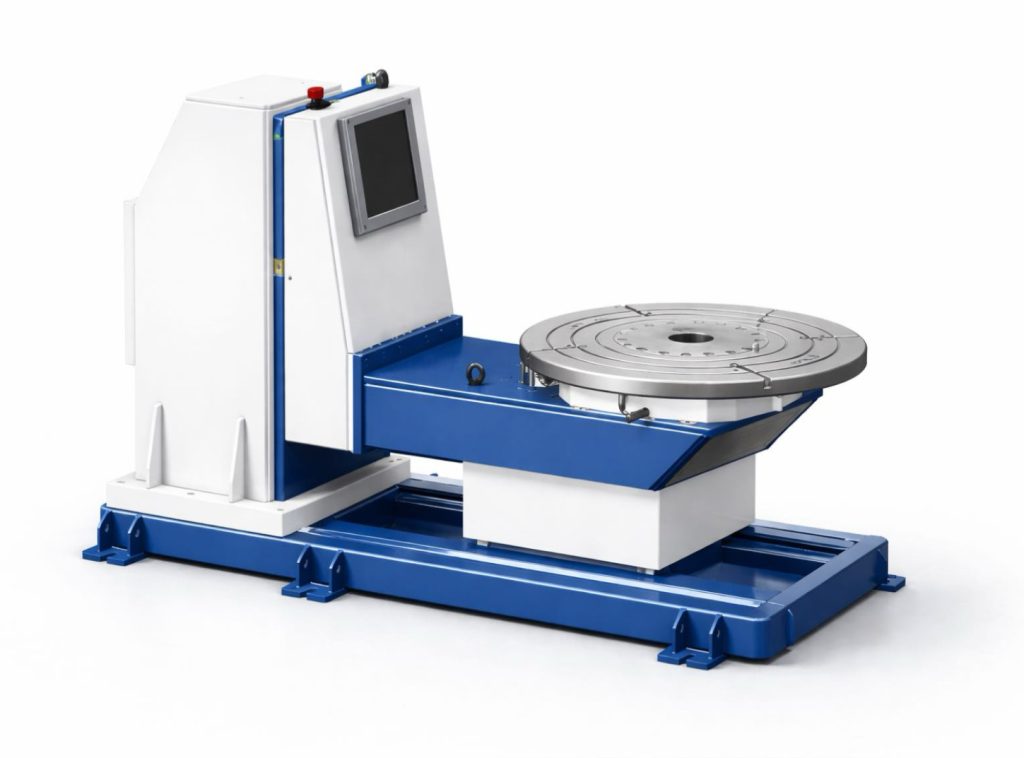
유형 3: L형 이중축 로봇 포지셔너 (L 시리즈)
어떤 공작물에 적합합니까??
EV 배터리 팩 프레임, 오토바이와 자전거 프레임, 알루미늄 구조용 용접물, 동일한 스테이션에서 용접 및 조립 작업이 필요한 중간 크기 공작물. 정의적인 특징: 동일한 고정 장치에서 조립 단계와 결합된 다면 용접.
작동 원리
L자형 프레임은 두 개의 독립적인 서보 축을 결합합니다.: 공구 축 (수평 회전) 공작물의 방향을 정하기 위해, 기울기를 조정하는 플립 축. 2축 조정 커버 4 에게 6 단일 설정으로 면 용접. 툴링 축은 어셈블리 인덱싱 참조로도 사용됩니다., 공작물 이송 없이 동일한 스테이션에서 용접 및 부품 조립 가능.
실제 모델 사양
| 모델 | 정격 탑재량 | 툴링 축 정확도 | 축 정확도 뒤집기 | 툴링 축 속도 |
| MRK-L001 (가벼운 이중축) | 300-500kg | ±0.05mm@R350 | ±0.075mm@R500 | 60°/초, 가속도 45°/s² |
| MRK-L002 (무거운 이중 축) | 1,500 kg | 회전 토크: 3,960 N·m | 플립 토크: 6,720 N·m | 회전 4 rpm / 튀기다 3 rpm |
강점과 한계
- 강점: 용접과 조립을 하나의 스테이션에서 기본적으로 지원하는 유일한 유형; L002 헤비듀티 토크 핸들 1,500 kg 알루미늄 프레임; 이중 축은 단일 설정으로 여러 얼굴을 커버합니다.
- 제한 사항: 조립 요구 사항이 없는 순수 용접 응용 분야용, U형은 일반적으로 더 나은 비용 효율성을 제공합니다.; 플립 범위는 제한되어 있습니다. 90° 이상의 플립이 필요한 애플리케이션은 적합하지 않습니다.
유형 4: U형 이중축 로봇 포지셔너 (U 시리즈)

어떤 공작물에 적합합니까??
자동차 구조용 브래킷, 계기판 프레임, 바디인화이트 용접물, 표준 로봇식 용접 셀 구성 요소. 정의적인 특징: 다면 기하학, 300 에게 1,000 kg, 엄격한 일관성 요구 사항을 갖춘 대량 생산.
작동 원리
U자형 프레임에는 J1 플립 축이 있습니다. (±90°) J2 회전축 (±200°) 조정된 서보 동작에서. 고정 장치에서 부품을 제거하지 않고도 공작물의 모든 면을 평면 용접 위치로 가져올 수 있습니다.. 컴팩트한 설치 공간 (~1.2m²) 빠른 축 반응으로 인해 자동차 부품 일괄 용접에 있어 가장 중요한 선택입니다..
실제 모델 사양
| 모델 | 정격 탑재량 | 반복성 | J1 뒤집기 속도 | J2 회전 속도 |
| MRK-U001 (빛) | 300 kg | ±0.05mm@R250 | 30°/초, 토크 2,695 N·m | 60°/초, 토크 1,225 N·m |
| MRK-U002 (기준) | 500-1,000kg | 튀기다: ±0.075mm@R500 도구: ±0.05mm@R350 | 45°/초 | 60°/초, 가속도 45°/s² |
강점과 한계
- 강점: 오버헤드 및 수직 용접을 완전히 제거합니다.; U001은 자동차 정밀 요구 사항에 대해 ±0.05mm@R250을 달성합니다.; 모든 이중 축 유형 중에서 설치 공간이 가장 작습니다. 여러 장치를 나란히 배치할 수 있습니다.
- 제한 사항: 페이로드 한도 1,000 kg (U002) 무거운 공작물에서는 제외됩니다.; ±90°의 J1 플립 범위는 더 큰 기울기가 필요한 드문 응용 분야에는 충분하지 않습니다.
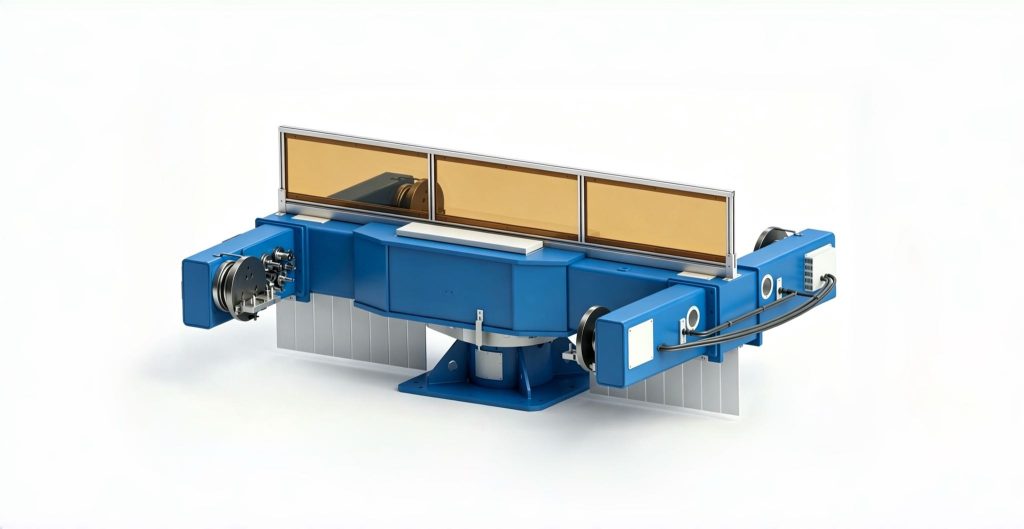
유형 5: 3축 로봇 포지셔너 (B008–B012 시리즈)
어떤 공작물에 적합합니까??
굴삭기 붐 암 및 디퍼, 크레인 지브 섹션, 풍력 터빈 나셀 프레임, 광산 장비 주요 구조. 정의적인 특징: 용접 이음새가 분산되어 있음 6 또는 그 이상의 비행기, 복잡한 기하학, 500 kg 이상.
작동 원리
3개의 조정된 서보 축 - 큰 스윙 회전 축, 공구 축, 플립 컨트롤 - 모든 면의 용접 이음새를 순서대로 평면 용접 위치로 가져옵니다., 사이클 중간에 크레인 위치를 변경할 필요가 없음. B008은 최대 스윙 직경에 도달했습니다. 5,000 mm; 고정확도 모델 B009 및 B011은 ±0.03mm 반복성을 달성합니다..
실제 모델 사양
| 모델 | 정격 탑재량 | 회전 정확도 | 최대 스윙 직경. | 툴링 정확도 | 툴링 속도 |
| MRK-B008 (무거운) | 1,500-2,000kg | ±0.05mm@R500 | 5,000 mm | ±0.05mm@R350 | 60°/초 |
| MRK-B009 (모듈식) | 500-1,000kg | ±0.03mm@R500 | 4,000 mm | ±0.05mm@R350 | 90°/초 |
| MRK-B010 (빛) | 300-500kg | ±0.075mm@R500 | 4,000 mm | ±0.075mm@R500 | 60°/초 |
| MRK-B011 (기준) | 1,000-1,500kg | ±0.03mm@R500 | 4,000 mm | ±0.05mm@R350 | 90°/초 |
| MRK-B012 (수직 뒤집기) | 300-1,500kg | ±0.075mm@R500 | — | ±0.05@R350 | 60°/초 |
강점과 한계
- 강점: 다섯 가지 유형 모두에서 가장 광범위한 공작물 적응성; ±0.03mm에서 최고 정밀도 제공; 사이클 중간에 모든 크레인 위치 변경이 필요하지 않습니다.
- 제한 사항: 구매 비용이 가장 높고 통합이 가장 복잡함; 탑재량 한도 2,000 kg - 이보다 큰 작업물에는 견고한 헤드 및 심압대가 필요합니다. (B004: 5,000 kg)
나란히 비교: 모두 5 유형
| 차원 | 머리 및 심압대 (비) | H형 (시간) | L형 (엘) | U형 (유) | 3축 (B008~B012) |
| 공작물 적응성 | ❌ 축 대칭만 가능 | ❌ 디스크 / 평면만 | ✅ 보통 | ✅ 광범위 | ✅ 가장 넓음 |
| 최대 페이로드 | ✅ 5,000 kg | ✅ 2,000 kg | ⚪ 1,500 kg | ❌ 1,000 kg | ⚪ 2,000 kg |
| 오버헤드 용접 제거 | ⚪ 원주 방향 솔기만 해당 | ❌ 윗면만 | ✅ 다중 얼굴에 효과적 | ✅ 모든 얼굴이 제거됨 | ✅ 모든 얼굴이 제거됨 |
| 조립 기능 지원 | ❌ 아니요 | ❌ 아니요 | ✅ 툴링 축 이중 목적 | ❌ 아니요 | ❌ 아니요 |
| 필요한 바닥 공간 | ❌ 대형 (스팬 2~8m) | ✅ 작음 | ⚪ 중간 | ✅ 가장 작음 | ⚪ 중간 |
| 통합 복잡성 | ✅ 낮음 | ✅ 최저 | ⚪ 중간 | ⚪ 중간 | ❌ 높음 |
| 구매 비용 | ⚪ 중간 | ✅ 최저 | ⚪ 중간 | ⚪ 중간 | ❌ 최고 |
⚪ = 중간 범위 / 두 극단 사이
4-단계 선택 프로세스
단계 1: 공작물 형상 식별
- 길쭉한 또는 관형 공작물, 양쪽 끝을 잡을 수 있음 → 머리 및 심압대
- 디스크, 반지, 또는 평면형 기하학 → H-Type 회전 테이블
- 다중 얼굴, 300-1,000kg, 순수용접 → U-Type
- 용접을 이용한 다면 + 동일 스테이션에서 조립 → L-Type
- 용접 솔기 켜짐 6+ 비행기, 복잡한 기하학 → 3축
단계 2: 부하 확인 - 공작물 + 고정물, ~와 함께 20% 여유
선택하중 = (공작물 무게 + 고정물 무게) × 1.2. 공작물의 순 중량만을 사용하는 것은 가장 일반적인 선택 오류입니다.. 고정 장치는 일반적으로 전체 부하에 15~30%를 추가합니다. 이를 무시하면 만성 과부하 및 조기 드라이브트레인 고장이 발생합니다..
단계 3: 정확도 요구사항을 일치시키세요
- 일반구조용접: ±0.05mm이면 충분합니다.
- 자동차 정밀 부품: ±0.05mm (U001) 또는 ±0.03mm (B009/B011)
- 공차가 거친 무거운 구조 제작: ±0.075mm가 허용됩니다. (B004, B010)
단계 4: 제어 통합 모드를 선택하세요
- 좌표축 제어 (추천): 로봇 포지셔너는 용접 로봇의 외부 축으로 작동합니다.. 회전과 용접이 실시간 동기화로 동시에 이루어지며 아크 온 시간이 최대화됩니다.
- 독립제어: 용접 및 회전 교대. 통합 비용 절감, 그러나 아크 온 시간은 완전히 최적화될 수 없습니다. 단순한 프로세스나 빠듯한 예산에 적합합니다.
3 가장 일반적인 선택 실수
| 실수 1: 안전 마진을 위해 가장 큰 페이로드 등급 구매. → 대형 페이로드는 더 큰 회전 관성을 의미합니다., 느린 반응, 그리고 불필요한 비용. 실부하 기준으로 선택 × 1.2, 사용 가능한 가장 큰 모델이 아닙니다.. |
| 실수 2: 더 많은 축이 항상 더 좋다고 가정. → 3축 장치는 단일 축 장치의 2~3배 비용이 들고 훨씬 더 긴 시운전이 필요합니다.. 공작물에 원주방향 솔기만 있는 경우, 단일 축 헤드 및 심압대가 최적의 솔루션입니다.. |
| 실수 3: 저렴하게 시작하고 나중에 업그레이드할 계획. → 다양한 로봇 포지셔너 유형에는 호환되지 않는 고정 장치 장착 패턴 및 제어 아키텍처가 있습니다.. 업그레이드는 설비를 재설계하고 처음부터 다시 프로그래밍하는 것을 의미합니다.. 처음에 제대로 작동하는 것이 전환하는 것보다 거의 항상 비용이 저렴합니다.. |
무료 선택 평가 받기
공작물 상황이 복잡하거나 올바른 구성이 여전히 불확실한 경우, 우리 엔지니어링 팀은 무료 애플리케이션 평가를 제공합니다 - 특정 모델 추천, 스팬 또는 테이블 크기, 예비 ROI 추정치 - 서면으로 제공 24 영업시간.
► 무료 로봇 포지셔너 선택 평가를 원하시면 당사에 문의하십시오.
저자 소개
| 경험 & 신임장 로봇용접 시스템 통합 전문기업 12+ 로봇 포지셔너 선택 및 통합에 초점을 맞춘 수년간의 직접 프로젝트 경험. 에 컨설팅을 제공했습니다. 300+ 북미 전역의 공장, 유럽, 그리고 아시아. 이 기사의 모든 사양 데이터는 실제 H에서 가져온 것입니다. / 비 / 엘 / U 시리즈 제품 데이터시트. 회사 배경: 26+ 수년간의 용접 자동화 엔지니어링, 40+ 활성 특허, 1,500+ 전 세계적으로 완료된 프로젝트, 약 70% 로봇 포지셔너 통합과 관련된. EU CE 인증: 로봇 포지셔너 시스템 (인증서 번호: M.2026.206.C134866) 마지막 업데이트: 5월 2026 |





