Производител на работни станции за роботи и лазерни системи по поръчка



Програмиране на роботизирана заваръчна клетка за начинаещи: Ръководство стъпка по стъпка 2026
Пълно ръководство за начинаещи за програмиране на роботизирана заваръчна клетка в 2026. Инструкции стъпка по стъпка за висулка за обучение, водещи, и офлайн програмиране, с практически съвети и често срещани грешки.
Програмирането на роботизирана заваръчна клетка е едно от най-големите притеснения за тези, които го използват за първи път. Това изчерпателно ръководство е написано от експерт с над 20+ години практически опит в интегрирането и обучението на роботизирани системи за заваряване.
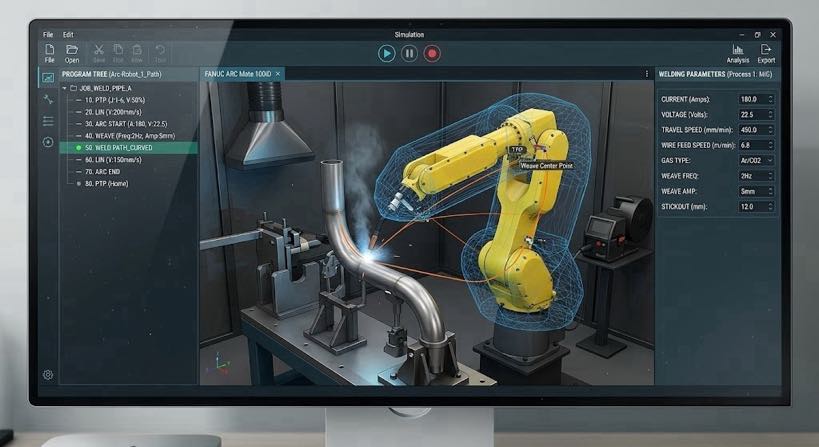
Според Международната федерация по роботика (IFR) Доклади на World Robotics и подкрепящи казуси от индустрията (2024–2025 г), съвременните роботизирани системи имат значително опростени трудности при програмиране. Благодарение на усъвършенстваното офлайн програмиране (PLO) софтуер и лесен за използване интерфейс, средните техници обикновено могат да се научат да създават общи програми за заваряване в рамките на 1–2 седмици структурирано обучение.
1. Три основни метода за програмиране на роботизирани заваръчни клетки
| Метод на програмиране | Трудност | Крива на обучение | Най-добро за | Препоръка |
| Висулка Teach | Среден | 3-7 дни | Обикновени повтарящи се заварки | ★★★☆☆ |
| Провеждане / Ръчно насочване | ниско | 1-3 дни | Колаборативни роботи | ★★★★☆ |
| Офлайн програмиране (PLO) | Средно-високо | 7-14 дни | Сложни заварки, висок микс | ★★★★★ |
Съвет за начинаещи: Започнете с обучение на програмиране на висулка, след това научете офлайн програмиране, след като придобиете умения.
2. Завършете процес на програмиране в 7 стъпки (Практическо ръководство)
стъпка 1: Подготовка за безопасност
Уверете се, че вратите на защитната ограда са затворени, всички бутони за аварийно спиране се нулират, и носете подходящи предпазни средства.
стъпка 2: Фиксиране на детайла & Позициониране
Фиксирайте здраво детайла върху позиционера. Установете координатната система на детайла с помощта на лазер или висулка за обучение.
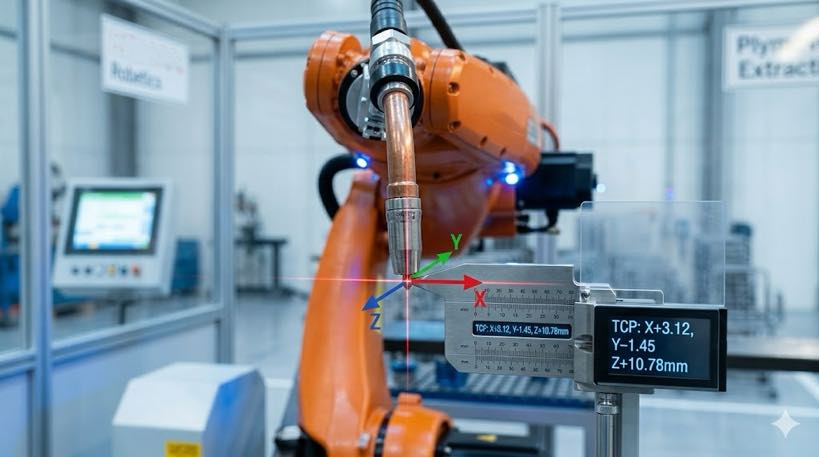
стъпка 3: Централна точка на инструмента (TCP) Калибриране
Това е най-критичната стъпка. Използвайте 4-точковия или 6-точковия метод за калибриране, за да осигурите точно позициониране на върха на горелката.
стъпка 4: Научете пътека за заваряване
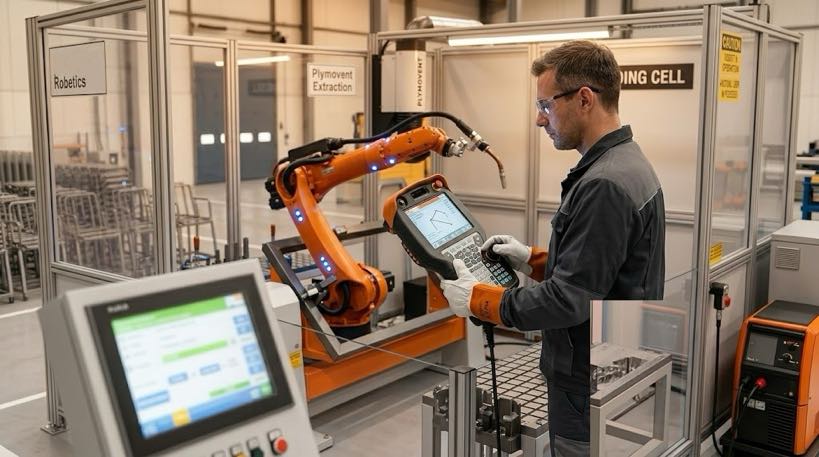
Използвайте висулката за обучение, за да преместите робота до началната и крайната точка на заваряване. Запишете позициите на заварките и поставете Arc Start / Команди за край на дъгата.
стъпка 5: Задайте параметри на заваряване
Въведете ток, напрежение, скорост на подаване на тел, скорост на заваряване, параметри на тъкане, и т.н. Pulse MIG изисква допълнителни настройки на параметрите на импулса.
стъпка 6: Тестване на програмата & Оптимизация
Първо пуснете на сухо, за да проверите пътя, след това извършете пробно заваряване с ниска мощност. Фина настройка на параметрите въз основа на образуването на заваръчен шев.
стъпка 7: Архивиране на програмата & Стандартизация
Запазете и архивирайте програмата. Създайте стандартни шаблони за бързо извикване на подобни части.
3. Разширени техники за програмиране
• Проследяване на шевовете
• Тъкане
• Логика за многослойно многопроходно заваряване
• Програмиране на синхронизирано движение с позиционер и робот
4. Често срещани грешки на начинаещите & Решения
| Грешка | Последица | Решение |
| TCP калибрирането е неточно | Отклонение на заваръчния шев, неправилен ъгъл | Калибрирайте повторно, като използвате 4/6-точков метод1 |
| Без настройка на параметрите | Непостоянно качество на заваръчния шев при различни дебелини | Изградете библиотека с параметри, извикване по детайл |
| Няма резервно копие на програмата | Необходимост от повторно обучение след случайна загуба | Ежедневно архивиране към USB или мрежа |
| Игнориране на стърчащата вариация | Влияе върху образуването на заварки | Поддържайте постоянно изпъкналост (типично y 12-15 мм) |
5. Препоръчителна пътека за обучение & обучение
седмица 1: Овладейте основни операции на висулка и TCP калибриране
седмица 2: Пълно просто програмиране на линейни и кръгови заварки
седмици 3-4: Сложни пътеки, многослойно заваряване, и оптимизиране на параметрите
Препоръчва се: Присъствайте 2-3 дневно професионално обучение от производител или интегратор на роботи
Програмната бариера за роботизирани заваръчни клетки непрекъснато намалява. Със систематично обучение, следващо правилните методи, средните техници могат да станат опитни за кратко време. Широкото приемане на технологията за офлайн програмиране прави автоматизацията на заваряването все по-достъпна.
Ако срещнете специфични проблеми с програмирането на роботизирана клетка за заваряване, моля, оставете коментар с марката на вашия робот и основните видове части за заваряване, и ще предоставим целеви съвети.
Източници на данни:
– Международна федерация по роботика (IFR) Световен доклад за роботиката
– ISO 10218-2 Стандарти за безопасност при интегриране на роботна система
– Практически опит от обучение от 1000+ разгърнати роботизирани клетки за заваряване
Идентификация на автора
Тази статия е базирана на Международната федерация по роботика (IFR) Световен доклад за роботиката 2025, Американско дружество по заваряване (AWS) данни за работната сила, и технологични пътни карти на основните производители.
Автор:
Експерт в интегрирането на роботизирана система за заваряване с над 12 години опит в индустрията. Компанията ми приключи 26 години професионален опит, съдържа повече от 40 патентовани технологии, и приключи успешно 1,500 проекти по целия свят (приблизително 70% от които са включени роботизирани клетки за заваряване, общо повече от 1,000 единици). Фирмата притежава ЕС CE сертификат (Сертификат №: M.2026.206.C134866) и отговаря на EN 60204-1:2018 и EN ISO 12100:2010 стандарти. Помагал съм на множество производствени компании по време на целия процес на внедряване на роботизирана работна станция за заваряване, от избора до стартирането на производството.
Актуализиран: май 2026
- Какво представляват 4-точковият и 6-точковият метод?
4-точков метод: Приближете се до същата референтна точка от 4 различни посоки за изчисляване на TCP позиция
6-точков метод: Добавя 2 повече точки с различна ориентация за изчисляване както на позиция, така и на посока
Просто казано: Научете отново робота на точната позиция на върха на заваръчната горелка, за да осигурите точно подравняване на шева.
↩︎
СВЪРЗАНИ ПУБЛИКАЦИИ

Одитът преди покупката: Контролен списък за посещение на фабрика и протокол за изпитване на стенд за купувачи на заваръчни позиционери

3Обяснено проследяване на шев с лазер D Vision:От точков облак до заваръчен път за секунди

5 Въпроси, които да зададете, преди да купите роботизирана заваръчна клетка за структурна стомана

Планиране на автономна траектория в роботизирани заварчици:Какво означава това за вашата производствена линия

ROI на позициите на робота: Колко всъщност ви струва ръчното заваряване?