


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



7Robot de l'Axe + Positionneurs robotisés: Construire des cellules de soudage flexibles complètes
“UN7robot du ème axe seul est puissant. Ajouterpositionneurs robotisés, et tu as uncellule de soudage flexible capable de gérer des pièces complexes, plusieurs soudures, et une production en grand volume, le tout avec une intervention minimale de l'opérateur.”
C’est l’idée centrale du soudage automatisé moderne. La combinaison d'un7robot du ème axe etpositionneurs robotisés crée uncellule de soudage flexible qui maximise le temps d'allumage de l'arc, réduit le temps de cycle, et s'adapte à l'évolution des demandes de production.
Dans ce guide, je vais te montrer:
- Pourquoi7ème axe avec positionneur est supérieur aux solutions autonomes
- Comment concevoir uncellule de soudage flexible pour vos pièces spécifiques
- Monde réel7robot du ème axe + positionneur exemples d'intégration
- Nos capacités d'intégration éprouvées
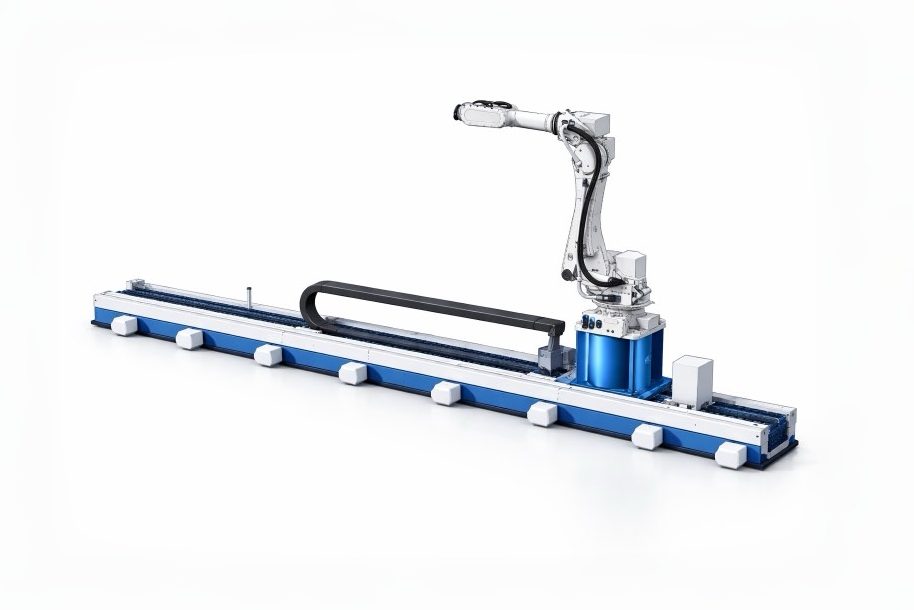
(Les traces au sol montrées dans l'image n'incluent pas le bras robotique)
Partie 1: La puissance de la combinaison du robot du 7ème axe avec des positionneurs robotiques
Pourquoi le 7ème axe + le positionneur est meilleur que l'un ou l'autre seul:
| Capacité | Robot autonome du 7ème axe | Postes autonomes | 7ème axe + Positionneur |
| Atteindre de grandes pièces | ✓ | ✗ | ✓ ✓ |
| Accédez à toutes les soudures | Partiel | Limité | Complet |
| Souder en position optimale | ✗ | ✓ | ✓ ✓ |
| Plusieurs stations | ✓ | ✗ | ✓ ✓ |
| Réduire le repositionnement | ✓ | ✓ | Minimum |
| Heure d'activation de l'arc | 60-70% | 50-60% | 85-90% |
| Flexibilité de changement de pièce | Limité | Limité | Haut |
Les principaux avantages d'une cellule de soudage flexible avec 7ème axe et positionneur:
1. Position de soudure optimale pour chaque joint
UNpositionneur robotisé fait pivoter la pièce vers la position de soudage idéale (plat, horizontal, ou verticalement vers le bas). Combiné avec un7robot du ème axe qui parcourt la partie, chaque couture peut être soudée dans l'orientation optimale.
2. Soudage continu sans arrêts
Le7robot du ème axe peut souder sur un positionneur pendant que l'opérateur décharge/charge un autre. Pas d'attente. Pas de temps d'arrêt.
3. Couverture de pièces complexes
Grand, les pièces difficiles qui nécessitent une soudure sur plusieurs côtés sont facilement manipulées lorsqu'un7ème axe avec positionneur travaille ensemble.
4. Production flexible de modèles mixtes
Basculez entre différents types de pièces sans changement mécanique. Programmer le7robot du ème axe etpositionneur pour chaque partie.
5. Débit plus élevé
En gardant le7robot du ème axe soudage pendant que l'opérateur soumet les pièces, la production augmente de 50-100%.
Partie 2: Dispositions typiques des cellules de soudage flexibles
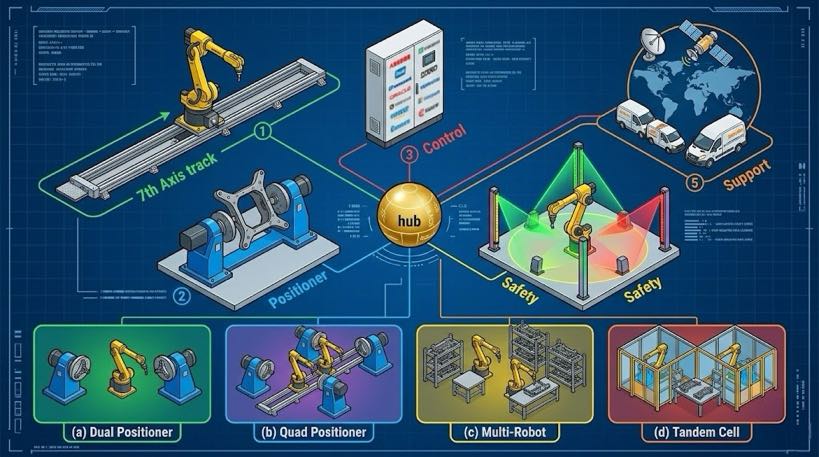
Mise en page 1: Robot unique du 7ème axe + Positionneurs doubles (Le plus courant)
C'est le plus populairecellule de soudage flexible configuration pour volumes de production moyens à élevés.
Configuration:
- Un7robot du ème axe(10-30je voyage)
- Deuxpositionneurs robotisés(500-3,000capacité en kg chacun)
- Un poste opérateur entre les positionneurs
Comment ça marche:
- 7robot du ème axe soudures sur le positionneur A
- L'opérateur décharge la pièce finie du positionneur B
- L'opérateur charge une nouvelle pièce sur le positionneur B
- 7robot du ème axe finition soudure sur A, glisse vers B
- Opérateur décharge/charge le positionneur A
- Répétitions de cycles
Résultats:
- Heure d'activation de l'arc:85-90%
- Utilisation de l'opérateur:100%(pas d'attente)
- Retour sur investissement typique:8-12 mois
Mise en page 2: Robot unique du 7ème axe + Quatre positionneurs (Volume élevé)
Pour la production en grand volume de pièces plus petites nécessitant des temps de soudage plus courts.
Configuration:
- Un7robot du ème axe(15-30je voyage)
- Quatrepositionneurs robotisés disposés en ligne
- Un poste opérateur à chaque extrémité
Comment ça marche:
- 7robot du ème axe tourne entre 4 positionneurs
- Deux opérateurs chargent/déchargent en continu
- 7robot du ème axe soudures sans arrêt
Résultats:
- Heure d'activation de l'arc:90-95%
- Sortir:3-4x robot autonome
- Retour sur investissement typique:6-10 mois
Mise en page 3: Plusieurs robots du 7ème axe + Positionneurs multiples (Grandes pièces)
Pour les très grandes pièces (tours à vent, sections de navire, matériel lourd).
Configuration:
- Deux7robots de l'axe sur des pistes identiques ou parallèles
- Deux ou pluspositionneurs robotisés
- Soudage collaboratif sur une seule grande pièce
Comment ça marche:
- Deux7robots de l'axe souder simultanément sur les côtés opposés
- Positionneurs faire pivoter la pièce pour y accéder
- Mouvement coordonné entre les robots
Résultats:
- Temps de cycle:50-60%réduction
- Consistance de la soudure:Parfait
- Retour sur investissement typique:12-18 mois
Partie 3: Considérations clés sur l'intégration du 7e axe avec positionneur
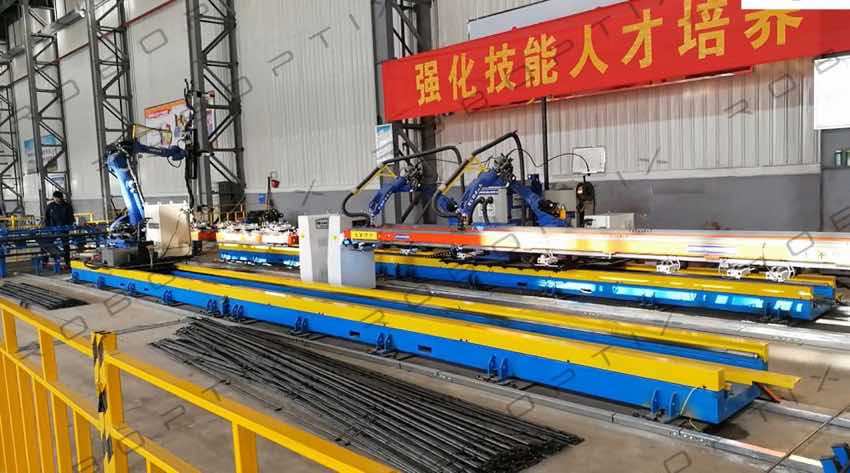
1. Synchronisation et coordination
Le7robot du ème axe etpositionneur robotisé doit se déplacer de manière coordonnée. Cela nécessite:
- Architecture à contrôleur unique (le robot contrôle les deux)
- Ou multicontrôleur synchronisé avec communication en temps réel
- Programmation de détection et d’évitement des collisions
2. Planification de l'enveloppe de travail
Cartographier le mouvement combiné de7ème axe avec positionneur:
- Calculer la surface totale accessible
- Identifier les collisions potentielles
- Planifier des zones de sécurité pour les opérateurs
- Vérifier la couverture de tous les cordons de soudure
3. Stratégie de changement de pièce
Conception pourcellule de soudage flexible opération:
- Outillage à changement rapide sur positionneurs
- Recettes préprogrammées pour chaque type de pièce
- Identification des pièces par code-barres ou RFID
- Sélection automatique du programme
4. Intégration de la sécurité
UNcellule de soudage flexible avec7ème axe et positionneur nécessite:
- Barrières immatérielles ou scanners de zone pour l'accès des opérateurs
- Barrières de sécurité verrouillées
- Arrêts d'urgence accessibles depuis plusieurs points
- Coupure sûre du couple (STO) sur tous les axes
5. Gestion des câbles
Câbles mobiles pour7robot du ème axe + positionneur:
- Câbles de robot à travers la chaîne porte-câbles sur la bonne voie
- Câbles du positionneur à travers des bagues collectrices ou des guides-câbles
- Décharge de traction à tous les points de connexion
- Conducteurs de rechange pour une expansion future
Partie 4: Robot du 7ème axe du monde réel + Cas d'intégration de positionneurs
Cas 1: Équipement lourd — Cellule de soudage de bras d’excavatrice
Le défi:
Le client avait besoin de souder des bras de pelle de 12 mètres (2,200kilos) avec plusieurs coutures de tous les côtés. Le repositionnement manuel a pris 30 minutes par bras.
La solution:
- Robot robuste 7ème axe D003(15je voyage)
- Deux positionneurs robotisés de 10 tonnes avec rotation synchronisée
- Gestion d'un seul contrôleur Fanuc7ème axe + positionneurs
Les résultats:
| Métrique | Avant | Après | Amélioration |
| Heure d'activation de l'arc | 34% | 88% | +54% |
| Production quotidienne | 16 bras | 42 bras | +162% |
| Temps de repositionnement | 30 min/bras | 0 min | -100% |
| Remboursement | — | 11 mois | — |
Devis client:
“Le7ème axe avec positionneur la combinaison a tout changé. Notrecellule de soudage flexible fonctionne en continu pendant que les opérateurs chargent les pièces. Nous avons doublé la production sans ajouter de personnel.” — Responsable Soudage
Cas 2: Fournisseur automobile — Cellule de soudage de sous-châssis
Le défi:
Le fabricant devait souder 8 différentes variantes de faux-châssis. Le changement entre les variantes a eu lieu 2 heures avec fixations manuelles.
La solution:
- D002 Robot 7ème axe(12je voyage)
- Quatre positionneurs de poupée/contre-pointe avec outillage à changement rapide
- Programmation basée sur des recettes pour tous 8 variantes
Les résultats:
| Métrique | Avant | Après | Amélioration |
| Temps de changement | 2 heures | 5 minutes | -96% |
| Production quotidienne | 80 parties | 210 parties | +162% |
| Taux de défauts | 5% | <0.5% | -90% |
| Remboursement | — | 9 mois | — |
Devis client:
“Lecellule de soudage flexible avec7axe et positionneurs nous permet d'exécuter n'importe lequel de nos 8 faux-châssis avec changement de 5 minutes. C’est l’avenir de la fabrication.” — Directeur d'usine
Cas 3: Tour éolienne — Cellule de soudage de brides
Le défi:
Sections de tour éolienne jusqu'à 30 mètres de long, soudure de bride requise aux deux extrémités. Le soudage manuel était lent et incohérent.
La solution:
- Robot robuste 7ème axe D003(32je voyage)
- Deux positionneurs robustes(25-capacité en tonnes chacun)
- Mouvement coordonné entre7robot du ème axe etpositionneurs
Les résultats:
| Métrique | Avant | Après | Amélioration |
| Temps de soudage par bride | 3 heures (manuel) | 1.5 heures | -50% |
| Débit quotidien | 1 tour | 2.5 tours | +150% |
| Taux de rejet | 8% | <1% | -87% |
| Remboursement | — | 10 mois | — |
Devis client:
“Le7robot du ème axe + positionneur combinaison permet de souder les deux extrémités d'un tronçon de tour de 30 mètres sans repositionner la pièce. C'était impossible auparavant.” — Directeur d'usine
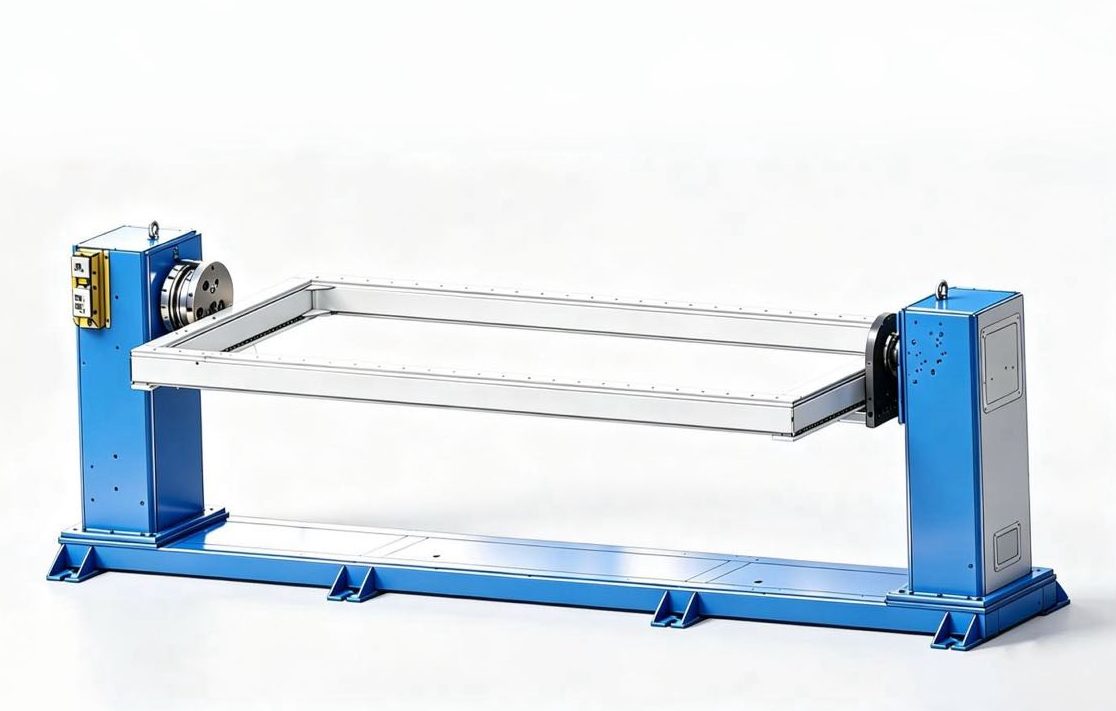
Partie 5: Notre 7ème Axe + Capacités d'intégration du positionneur
Avec 1,500+ projets mondiaux, nous avons intégré toutes les combinaisons de robot 7ème axe et positionneur du marché.
Nos offres d'intégration standards:
| Composant | Notre capacité |
| 7robots de l'axe | D001, D002, D003 (500-3,000kg de charge utile) |
| Positionneurs robotisés | Poupée/contrepointe, Type L, Type H, platine |
| Intégration du contrôleur | Fanuc, ABB, PLEURER, Yaskawa, Siemens |
| Protocoles de communication | EtherCAT, Profinet, AppareilNet, Ethernet/IP |
| Capacité du positionneur | 500kg à 30 000 kg |
| Nombre de positionneurs par 7ème axe | 2 à 8 gares |
| Nombre de robots du 7ème axe par cellule | 1 à 4 |
Ce qui différencie notre intégration flexible de cellules de soudage:
1. Responsabilité unique
Nous fournissons et intégrons les7robot du ème axe,positionneurs, contrôleur, système de sécurité, et outillage. Un contrat. Un chef de projet. Une garantie.
2. Solutions pré-conçues
Nous avons des conceptions standards pour les usages courantscellule de soudage flexible configurations:
- Cellule de positionnement double(le plus populaire)
- Cellule de positionnement quadruple(volume élevé)
- Cellule multi-robot(grandes pièces)
- Cellule tandem(parties longues)
3. Programmation et simulation hors ligne
Avant que l'acier ne soit coupé, nous simulons l'intégralité de votrecellule de soudage flexible:
- Vérification du temps de cycle
- Détection des collisions
- Atteindre les études
- Ergonomie de l'opérateur
4. Mise en service et formation sur site
Nos techniciens certifiés:
- Installer et aligner tous les équipements
- Configurer7ème axe avec positionneur synchronisation
- Formez vos opérateurs et votre équipe de maintenance
- Fournir une documentation complète
5. Réseau d'assistance mondial
Avec des projets en 30+ pays, nous fournissons:
- Diagnostic à distance
- Entrepôt de pièces détachées
- Partenaires de services locaux
- 24/7 assistance technique
Partie 6: Analyse du retour sur investissement pour le 7ème axe + Cellule de soudage flexible du positionneur
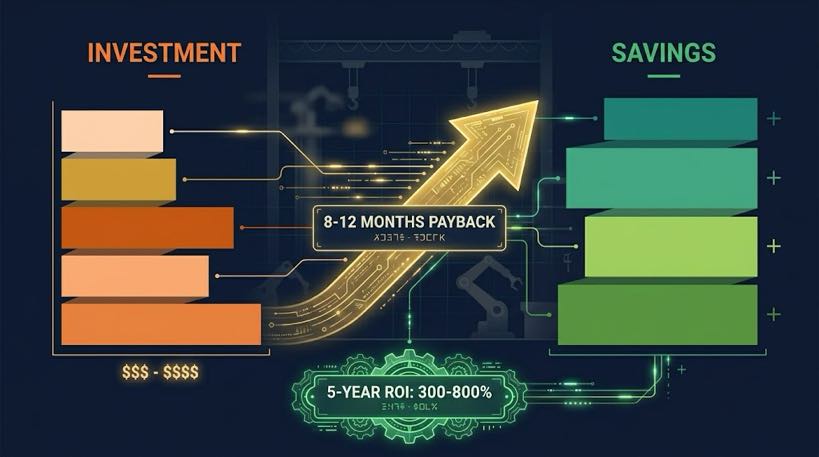
Gamme d'investissement typique pour une cellule de soudage flexible:
| Composant | Fourchette de coût |
| 7robot du ème axe(D002 ou D003) | $35,000 – $70,000 |
| Deux positionneurs robotisés(1-3 tonne) | $40,000 – $80,000 |
| Contrôleur et intégration | $15,000 – $30,000 |
| Système de sécurité | $8,000 – $15,000 |
| Installation et formation | $10,000 – $20,000 |
| Investissement total | $108,000 – $215,000 |
Économies annuelles grâce à une cellule de soudage flexible:
| Source d'épargne | Économies annuelles |
| Réduction du travail (1-2 opérateurs) | $40,000 – $100,000 |
| Augmentation de la productivité (50-100%) | $50,000 – $150,000 |
| Reprise réduite (50-90% réduction des défauts) | $10,000 – $50,000 |
| Gain de temps de changement | $5,000 – $20,000 |
| Économies annuelles totales | $105,000 – $320,000 |
Calcul rapide du retour sur investissement:
Période de récupération = Investissement total ÷ Économies annuelles
- Bas de gamme: $108,000 ÷ $105,000 =12 mois
- Haut de gamme: $215,000 ÷ $320,000 =8 mois
- Récupération typique: 8-12 mois
5-Année ROI:
- Économies totales sur 5 années: $525,000 – $1,600,000
- Bénéfice net après investissement: $400,000 – $1,400,000
- 5-Année ROI: 300-800%
Agissez maintenant
Vous avez vu comment uncellule de soudage flexible avec7robot du ème axe etpositionneurs robotisés peut transformer votre production de soudage — temps d'arc plus élevé, des coûts de main d'œuvre réduits, changements plus rapides, et un retour sur investissement prouvé.
Votre opération est-elle prête pour un 7ème axe + cellule de soudage flexible positionneur?
Nous fournirons:
- Dessin d'implantation pour votre espace au sol spécifique
- Simulation de temps de cycle pour vos pièces
- Recommandation d'équipement (7modèle de l'axe + capacité du positionneur)
- Analyse détaillée du retour sur investissement
- Proposition d'intégration clé en main
À venir en partie 9
Titre:Entretien & Guide de dépannage pour les systèmes de chenilles du 7e axe du robot
En partie 9, nous couvrirons:
- Tous les jours, hebdomadaire, mensuel, et listes de contrôle d'entretien annuelles
- Dépannage des problèmes courants du robot du 7ème axe
- Gestion des pièces de rechange
- Prolonger la durée de vie des rails au-delà 10 années
Résumé technique: Cellule de soudage flexible avec 7ème axe + Positionneur
| Fonctionnalité | Avantage |
| 85-90% heure d'allumage de l'arc | Productivité de soudage maximale |
| 100% utilisation par l'opérateur | Pas de temps d'attente |
| 5-changement de minute | Production flexible de modèles mixtes |
| 8-12 mois de remboursement | Retour sur investissement rapide |
| Contrôleur unique | Programmation et fonctionnement simplifiés |
| Détection des collisions | Sûr, fonctionnement fiable |
| Simulation hors ligne | Vérification de la conception sans risque |
| Intégration clé en main | Un fournisseur, une responsabilité |
Références & Normes d'intégration de systèmes
- Cinématique multi-axes & Contrôle coordonné:
- Manuel FANUC B-83284EN-1:Référence de base pour la gestion des groupes de mouvements secondaires et tertiaires, définition de profils d'interpolation synchronisés pour les pistes de la série D et les positionneurs auxiliaires.
- Science de l'automatisation IEEE (2025):Des recherches empiriques validant 85%-90% seuil d'efficacité du temps d'allumage de l'arc atteint grâce à la diaphonie automatisée sur rail linéaire à deux stations.
- Sécurité fonctionnelle & Séparation des opérateurs:
- EN ISO 10218-2:2011:Exigences de sécurité pour l'intégration de systèmes de robots industriels. Ce protocole régit notre zonage sécuritaire multi-stations, suppression de barrière immatérielle, et poignées de main d'automate de sécurité à double canal.
- ANSI/RIA R15.06-2014:Norme nationale américaine définissant Safe Torque Off (STO) et vitesse réduite de sécurité (SLS) paramétrages à l'intérieur de cellules de soudage flexibles.
- Jumeau numérique & Métrologie de simulation:
- Documentation ABB3HAC0509-02:Norme d'ingénierie utilisée pour le calcul de la matrice de collision, analyse de portée, et programmation de recettes cinématiques hors ligne dans les environnements RobotStudio/WorkVisual.
- OIN 17572-3:2020:Protocoles de positionnement spatial dynamique et de test de base pour les diapositives de suivi linéaire fonctionnant en tandem avec des tables rotatives.
- Sécurité électrique & Compatibilité électromagnétique:
- DANS 60204-1:2018:Consignes de sécurité électrique pour les systèmes automatisés interconnectés, assurer la prévention des boucles terre-terre dans des conditions de soudage à l'arc robotisé à courant élevé
- ET CEI 61000-6-4:2019:Matrice de conformité CEM industrielle garantissant l'intégrité du signal sur les réseaux fédérateurs EtherCAT/Profinet pendant les arcs TIG/MIG haute fréquence actifs.
- Base de données de conformité CE de l'Union européenne: Vérifié et enregistré sous le numéro de certificat clé en main officiel. M.2026.206.C134866.
- Preuves statistiques sur le terrain:Ensembles de données de validation globale dérivés de 26 années d'exécution industrielle, 40+ brevets indépendants, et le déploiement réussi de 1,500+ des cellules d'automatisation clé en main opérationnelles dès mai 2026.
Identification de l'auteur
Je suis un expert en intégration de systèmes de soudage robotisés avec12+ années d'expérience dans l'industrie spécialisée dans7robot du ème axe etpositionneur robotisé intégration. Mon entreprise a26+ années d'expertise professionnelle, tient40+ brevets, et a complété avec succès1,500+ projets mondiaux(dont environ70% intégrer7robots de l'axe avecpositionneurs dans les cellules de soudage). Nous tenonsEU CE certification(Numéro de certificat: M.2026.206.C134866) pour notre7robot du ème axe etpositionneur systèmes.
Mis à jour: Peut 2026
ARTICLES CONNEXES

5 Questions à poser avant d'acheter une cellule de soudage robotisée pour l'acier de construction

Contrecoup, Rigidité, et dérive thermique: Les trois spécifications cachées qui définissent les performances du positionneur de soudage

2026 Guide d'achat du positionneur de robot: Tous 5 Types comparés – tête et contre-pointe, Type L, Type U, et plus

Rail au sol vs robot aérien du 7ème axe: Installation, Sécurité & Guide de sélection

Anatomie d'une cellule de soudage robotisée: Composants de base & Guide de sélection (2026)
