


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Anatomie einer Roboterschweißzelle: Kernkomponenten & Auswahlhilfe (2026)
Was sich eigentlich in einer Roboterschweißzelle befindet?
Wenn Sie über eine Roboterschweißzelle nachdenken, Sie haben wahrscheinlich schon einige Zitate gesehen. Aber ist Ihnen etwas aufgefallen?: einige Zitate sagen $30,000, andere sagen $120,000. Woher kommt der Unterschied??
Die Antwort liegt in der Komponenten.
Eine komplette Roboterschweißzelle ist nicht einfach “ein Roboter plus ein Schweißer.” Es ist wie ein Orchester: Der Roboter ist der Hauptgeiger, Die Stromquelle ist der Tuner, Der Stellungsregler ist der Leiter – entfernen Sie einen beliebigen, und die ganze Aufführung bricht zusammen.
Dieser Artikel wird das klären “Blackbox” und zeige dir, was drin ist, und worauf Sie bei der Auswahl der einzelnen Stücke achten sollten.
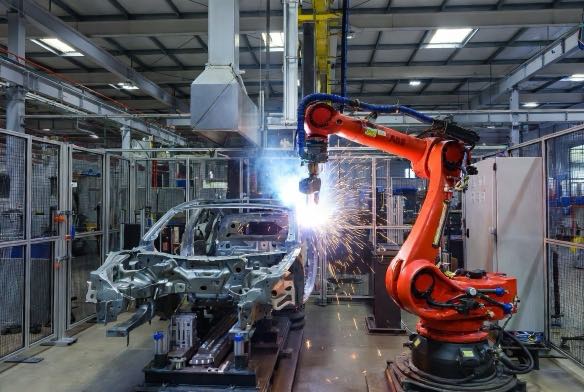
Sechs Komponenten, Keine Verknüpfungen
Eine serienreife Roboterschweißzelle besteht aus sechs Teilen:
- Industrieroboterarm – erledigt die körperliche Arbeit
- Schweißstromquelle & Drahtvorschub – schmilzt das Metall
- Positionierer & Werkzeugvorrichtung – bringt das Teil an die richtige Stelle
- Sicherheitssystem – sorgt für die Sicherheit der Menschen
- Kontrollsystem & Software – sagt alles, was zu tun ist
- Rauchabsaugsystem – hält die Luft sauber
Lassen Sie uns jeden einzelnen aufschlüsseln.
Komponente 1: Dieser Roboter “Arm”
Was es ist: Ein 6-Achsen-Industrieroboter mit Knickgelenk – bewegt sich wie ein menschlicher Arm. Sechs Freiheitsgrade bedeuten, dass er nahezu jede Position und Ausrichtung in seinem Arbeitsbereich erreichen kann.
Drei Zahlen, die man im Auge behalten sollte:
- Nutzlast: Schweißroboter wiegen typischerweise zwischen 6 kg und 20 kg. Größer ist nicht immer besser – Überdimensionierung erhöht die Anschaffungs- und Wartungskosten. Faustregel: Erforderliche Nutzlast = (Fackel + Kabel + Drahtvorschubgerät + Sensor) × 1.2.
- Wiederholbarkeit: ±0,05 mm oder ±0,1 mm? Dieser Unterschied von 0,05 mm trennt “passieren” aus “scheitern” bei Automobilteilen. Für Baustahl, ±0,1 mm funktioniert. Aber wenn Sie Hilfsrahmen oder Druckbehälter schweißen, Feder für ±0,05 mm.
- Erreichen: 1.4m oder 2,0m? Messen Sie Ihren größten Teil. Kann der Roboter die entfernteste Schweißnaht erreichen?? Positionierer helfen, aber erwarte keine Wunder.
Ein Detail wurde übersehen: Montageart. Bodenmontage ist Standard, Aber die umgekehrte oder Wandmontage funktioniert manchmal besser – je nach Ladenlayout und Teilen.
Komponente 2: Die Schweißstromquelle – durchaus kritisch
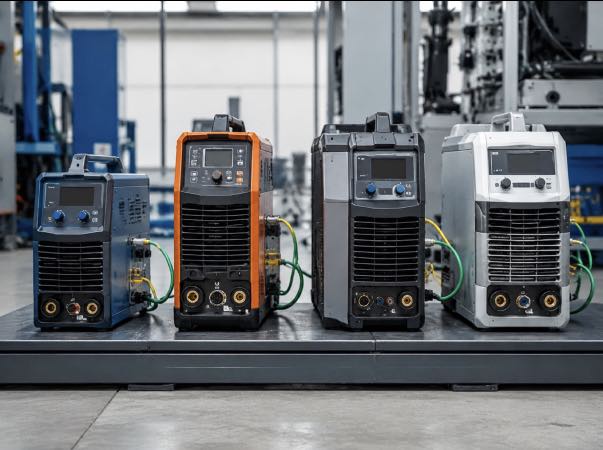
Was es ist: Liefert Schweißenergie und steuert den Strom, Stromspannung, Drahtgeschwindigkeit, und Gasfluss. Muss in Echtzeit mit dem Roboter kommunizieren – wenn der Roboter sagt “Jetzt schweißen,” Die Stromquelle liefert sofort die richtigen Parameter.
Drei Fragen, die es zu beantworten gilt:
- Material und Dicke?Unter 3 mm → 200 A ist in Ordnung. Über 10 mm → 400 A+ erforderlich. Wenn Sie unter den Spezifikationen liegen, werden Sie nicht eindringen; Wenn Sie zu viel spezifizieren, verschwenden Sie Geld.
- Welcher Prozess?MIG/MAG ist am häufigsten. WIG für rostfreies und dünnes Blech. Für Aluminium, Puls-MIG oder Kaltmetallübertragung (CMT) ist fast obligatorisch – sonst, Spritzer werden dich verrückt machen.
- Kommunikationsprotokoll kompatibel? Das ist die größte Falle. Roboter der Marke A + Schweißer der Marke B, die nicht die gleiche Sprache sprechen → Kommunikationsverzögerungen → instabile Schweißqualität. Lösung: gleiche Marke, oder vorab validierte markenübergreifende Kombination (DeviceNet, EtherNet/IP, usw.).
Ein lohnendes Upgrade: Puls mich. Spritzer fallen vorbei 50%+. Kostet mehr, zahlt sich aber durch die Reinigungszeit aus.
Komponente 3: Der Positionierer – Unterschätzter Kapazitätsmultiplikator
Was es bewirkt: Dreht und neigt das Werkstück, sodass der Brenner immer im optimalen Winkel trifft. Mit einem Zwei-Stationen-Design, Sie können an einer Station schweißen, während Sie die andere be-/entladen – unterbrechungsfreies Schweißen.
Warum es übersehen wird:
Die Menschen konzentrieren sich auf den Roboter. “Guter Roboter = gutes System” - falsch. Wenn Ihr Teil an mehreren Seiten geschweißt werden muss und Ihr Positionierer nur eine Achse hat, Der Roboter passt sich ständig an. Die Lichtbogen-Einschaltzeit sinkt ab 80% Zu 50%. Das ist ein 40% Produktivitätseinbußen.
Zwei Dinge, die es zu beachten gilt:
- Einzel- oder Doppelachse? Einzelne Drehungen. Dual dreht sich + kippt. Dual kostet zwar mehr, bewältigt aber komplexe Teile um eine Größenordnung besser. Rohr, Rahmen, mehrseitige Teile → dual werden.
- Nutzlastkapazität: Werkstück + Gesamtgewicht der Vorrichtung. Regel: 1.5x Sicherheitsfaktor. Wenn Ihr Teil 200 kg wiegt, Geben Sie einen Positionierer für mehr als 300 kg an. Lernen Sie von denen, die beobachtet haben, wie ein Stellungsregler mitten beim Schweißen Probleme hatte.
Noch zwei Details:
- Wiederholbarkeit: ±0,1 mm bis ±0,2 mm. Geringe Wiederholgenauigkeit stört die Nahtfindung – der Roboter zielt richtig, aber der Teil hat sich bereits verschoben.
- Robotersynchronisation: Positionierer und Roboter müssen sich gemeinsam bewegen. Fragen Sie Ihren Integrator: “Kann sich alles gleichzeitig bewegen??” Wenn die Antwort lautet “Pause zum Drehen,” Der Durchsatz wird beeinträchtigt.
Komponente 4: Das Sicherheitssystem – nicht optional, Es ist das Gesetz
Was es bewirkt: Fechten, Lichtvorhänge, Laserscanner, verriegelte Tore, Notstopps – ein Ziel: Halten Sie die Leute draußen, Lass die Maschine arbeiten.
Warum Sie es nicht überspringen können:
Nicht nur ungefähr “Unfälle vermeiden.”ISO 10218-1 Und ISO 10218-2 fordern explizit Sicherheitssysteme für Industrieroboter. Keine Konformität = keine Genehmigung – durch Kundenaudits oder lokale Sicherheitsinspektionen.
Drei Ebenen:
- Eintrag: Sicherheitszaun + verriegeltes Tor + Not-Aus. Funktioniert, nimmt aber Platz ein und ist für den Bediener unpraktisch.
- Standard: Fechten + Lichtvorhang + Verriegelung. Lichtvorhänge erkennen den Eintritt und lösen den Not-Aus-Schalter aus. Teuer und anfällig für Fehlauslösungen durch Staub.
- High-End: Fechten + Laserscanner + Sicherheits-SPS. Scanner können mehrere Zonen einrichten – Warnung in der Nähe des Perimeters, Not-Halt bei der Einfahrt. Am flexibelsten.
Eine Ausnahme: Kollaborative Roboter im Leistungs-/Kraftbegrenzungsmodus können nach einer formellen Risikobewertung die Umzäunung reduzieren oder ganz aufgeben. Aber Warnzeichen, Lichtvorhänge, und Notstopps sind immer noch erforderlich – und die Risikobewertung selbst ist kein Heimwerkerbedarf.
Komponente 5: Kontrollsystem & Software – Das Gehirn
Was es beinhaltet: Robotersteuerung, Lehranhänger, Offline-Programmiersoftware, MES-Schnittstelle – die Kommandozentrale.
Drei häufig missverstandene Punkte:
Erste, Ein Programmiergerät bedeutet nicht, dass Sie programmieren können.Lerne den Anhänger – 1-2 Wochen. Kein engagierter Ingenieur? Erwägen Sie Lead-Through-Cobots – 2-3 Tage Training.
Zweite, Offline-Programmierung ist für High-Mix-Shops kein Luxus. Planen Sie Wege am PC, Hochladen auf den Roboter, laufen. Umstellung von 2 Stunden zu unter 30 Minuten. Berechnen Sie Ihre jährliche Zeitersparnis.
Dritte, MES-Schnittstellen kosten Geld, aber ohne sie, Sie können bestimmte Audits nicht bestehen.Automotive und Tier 1 Kunden fordern häufig eine vollständige Rückverfolgbarkeit der Schweißnähte – aktuell, Stromspannung, Geschwindigkeit, Zeit für jede Naht. Keine Schnittstelle = kein Zitat.
Führende OLP-Software: RobotStudio (ABB), Roboguide (Fanuc), SIM Pro (Yaskawa). Budget $3,000-8,000.
Komponente 6: Rauchabsaugung – Stoppt den unsichtbaren Killer
Was es bewirkt: Erfasst Schweißrauch an der Quelle. Dämpfe enthalten Chrom, Nickel, Mangan – Ursachen für Langzeitexposition “Schweißerfieber” und Lungenerkrankungen.
Zwei Extraktionsmethoden:
- Am Brenner montierte Düse: Absaugung direkt am Lichtbogen – >95% Effizienz. Abtausch: erhöht das Gewicht und die Masse der Taschenlampe, Dies verringert möglicherweise die Agilität des Roboters.
- Externer Absaugarm: Unabhängiger Arm, 80-90% Effizienz. Niedrigere Kosten, Geeignet für geringere Rauchmengen.
Warum Sie es brauchen: OSHA 29 CFR 1910.252 erfordert eine Absaugung für Schweißarbeiten. Abgesehen von der Compliance – die Lungen Ihrer Mitarbeiter danach 5 Jahre vs. 10 Jahre sollten für Sie wichtig sein.
Zu überprüfende Spezifikationen: Luftstrom 1,000-3,000 m³/h. HEPA H13+ (99.97% bei 0.3 Mikrometer). Lärm <75 dB – sonst, Die Bediener gehen mit Kopfschmerzen.
Ein Tisch: Was Sie auf jeder Budgetebene erhalten
| Komponente | Geringes Budget ($30k-50k) | Standard ($60k-90k) | HHigh-End ($100k-150k) |
| Roboter | Inland 6kg, ±0,08 mm | 10 kg importiert, ±0,05 mm | 20 kg importiert, ±0,05 mm |
| Stromquelle | Inländischer MIG 350A | Lincoln/Fronius MIG 400A Impuls | Fronius TPS/i 500A + CMT |
| Positionierer | Einachsig pneumatisch, 200kg | Zweiachsiges Servo, 500kg | Zweiachsiges Servo, 1000kg+ HD |
| Sicherheit | Grundlegender Zaun + Not-Aus | Fechten + Lichtvorhang + Verriegelung | Fechten + Laserscanner + Sicherheits-SPS |
| Kontrolle | Einfaches Lernhandgerät | PLO + Standard-MES | PLO + Vollständige Datenerfassung |
| Rauchabsaugung | Mobiles Standalone-Gerät | Auf der Taschenlampe montiert | Zentralisiert + taschenlampenmontiert |
7 Fragen, die Sie stellen sollten, bevor Sie Angebote erhalten
Beantworten Sie diese zuerst. Dann sprechen Sie mit Integratoren. Sie vermeiden es, herumgeführt zu werden.
- Maximale Teilegröße und Gewicht? → Reichweiten- und Nutzlastanforderungen
- Welches Material? Wie dick? → Spezifikationen der Stromquelle
- Jährliche Schweißstunden? Losgrößen? → Zweistationen? Offline-Programmierung?
- Engagierter Programmierer im Personal? → Teach-Pendant vs. Durchführung
- Der Kunde verlangt eine Rückverfolgbarkeit der Schweißnähte? → MES-Schnittstelle erforderlich?
- Averfügbare Grundfläche? → Sicherheitslayout
- ISO- oder Kundensicherheitsaudits? → Sicherheitssystemebene
Die Antworten auf diese sieben Fragen bestimmen Ihr Angebot – und ob Sie es am Ende bereuen.
Vier Fehler, die Sie nicht machen müssen (Andere haben es bereits getan)
Fehler 1: Geben Sie viel Geld für den Roboter aus, günstig auf alles andere verzichten
Ergebnis: Robotergenauigkeit ±0,05 mm, Positionierergenauigkeit ±0,2 mm – Gesamtgenauigkeit wird durch das schwächste Glied beeinträchtigt. Usain Bolt in Flip-Flops.
Fix: Gleichen Sie Ihr Budget aus. Positionierer und Werkzeuge verdienen ebenso viel Aufmerksamkeit wie der Roboter.
Fehler 2: Eine Runde Werkzeug ist ausreichend
Ergebnis: Dem ersten Werkzeug mangelt es an Steifigkeit – Teile verschieben sich nach ein paar Schweißnähten. Drei Monate Debugging, immer noch instabil. Verschrotten und neu starten, kostet Tausende extra.
Fix: Budget für Werkzeugiterationen. Erwarten 1-2 Runden vor der Fertigstellung.
Fehler 3: Mindestsicherheitsspezifikation – gut genug
Ergebnis: Die Ausrüstung kommt an. Kundenaudit schlägt fehl – Zaun zu niedrig, keine Lichtvorhänge, Not-Aus-Schalter nicht konform. Die Nachrüstung kostet 20.000 bis 30.000 US-Dollar.
Fix: Auf ISO konfigurieren 10218 Von Anfang an. Mach es einmal, Mach es richtig.
Fehler 4: Inkompatible Stromquelle und Roboter
Ergebnis: Kommunikationsverzögerungen → instabile Schweißparameter → inkonsistente Qualität. Integrationsingenieur verbringt zwei Wochen vor Ort, tauscht schließlich ein Kommunikationsmodul aus.
Fix: Vor dem Kauf, fragen “Welches Protokoll? Wurde die Kompatibilität validiert??” Nur für die gleiche Marke oder vorab validierte markenübergreifende Produkte.
Nächster Schritt: Auswahl ist nur der Anfang
Das Verständnis der Komponenten ist der erste Schritt. Was wirklich über Erfolg oder Misserfolg entscheidet, ist das, was während der Bereitstellung passiert.
Als nächstes:
Reale Anwendungen von Roboterschweißarbeitsplätzen in der allgemeinen Industrie (2026) | Stahlkonstruktionen / Landmaschinen / Metallmöbel
Durch das Teilen von drei realen Einsatzfällen aus der Stahlkonstruktion, Landmaschinen, und Metallmöbelherstellung, komplett mit detaillierten Datenvergleichen, Dieser Leitfaden hilft kleinen und mittleren Fertigungsunternehmen bei der Bewertung der Kapitalrendite.
Datenquellen
Internationale Föderation für Robotik (IFR) – Weltrobotikbericht 2024
Internationale Organisation für Normung (ISO) – ISO 10218-1:2025, ISO 10218-2:2011
Amerikanische Schweißgesellschaft (AWS) – Daten zum Schweißpersonal
ABB, Fanuc, Yaskawa, KUKA – Öffentliche Spezifikationen (2025-2026)
Identifizierung des Autors
Dieser Artikel basiert auf der International Federation of Robotics (IFR) Weltrobotikbericht 2025, Amerikanische Schweißgesellschaft (AWS) Personaldaten, und Technologie-Roadmaps wichtiger Hersteller.
Autor:
Ein Experte für die Integration von Roboterschweißsystemen mit über 12 Jahre Branchenerfahrung. Meine Firma ist vorbei 26 Jahre Berufserfahrung, hält mehr als 40 patentierte Technologien, und wurde erfolgreich abgeschlossen 1,500 Projekte weltweit (etwa 70% davon handelte es sich um Roboterschweißzellen, insgesamt mehr als 1,000 Einheiten). Das Unternehmen verfügt über die EU-CE-Zertifizierung (Zertifikat Nr.: M.2026.206.C134866) und entspricht der EN 60204-1:2018 und EN ISO 12100:2010 Standards. Ich habe zahlreiche Fertigungsunternehmen während des gesamten Prozesses der Implementierung von Roboterschweißarbeitsplätzen unterstützt, Von der Auswahl bis zum Produktionsstart.
Aktualisiert: Mai 2026
VERWANDTE BEITRÄGE
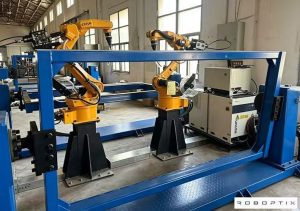
Koordinierte Schweißzelle: Positionierer und Roboter als eine kinematische Kette

Laserschweißpositionierer: Genauigkeit und Geschwindigkeit für dünne Schweißnähte

So wählen Sie die richtige Roboterschweißzelle für Ihr Geschäft aus? Single-Station vs. Zwei Stationen (2026 Vollständiger Leitfaden)

Knappes Budget, Intelligente Wahl:Wie kleine und mittlere Fabriken den größten Nutzen aus einem Roboterpositionierer ziehen 2026

Was ist eine Roboterschweißzelle?? 2026 Leitfaden für Anfänger | 37 Shop-Daten
