


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



برمجة خلايا اللحام الروبوتية للمبتدئين: دليل خطوة بخطوة 2026
دليل المبتدئين الكامل لبرمجة خلايا اللحام الروبوتية 2026. تعليمات خطوة بخطوة لتعليم قلادة, الرصاص من خلال, والبرمجة دون اتصال, مع النصائح العملية والأخطاء الشائعة.
تعد برمجة خلية اللحام الآلية واحدة من أكبر المخاوف بالنسبة للمتبنين لأول مرة. تمت كتابة هذا الدليل الشامل بواسطة خبير لديه أكثر من 20+ سنوات من الخبرة العملية في تكامل وتدريب نظام اللحام الآلي.
وفق الاتحاد الدولي للروبوتات (IFR) تقارير World Robotics ودراسات الحالة الصناعية الداعمة (2024-2025), لقد سهلت الأنظمة الروبوتية الحديثة صعوبة البرمجة بشكل كبير. بفضل البرمجة المتقدمة دون اتصال بالإنترنت (منظمة التحرير الفلسطينية) البرمجيات والواجهات سهلة الاستخدام, يمكن للفنيين العاديين أن يتعلموا عادةً إنشاء برامج لحام مشتركة خلال أسبوع إلى أسبوعين من التدريب المنظم.
1. ثلاث طرق برمجة رئيسية لخلايا اللحام الروبوتية
| طريقة البرمجة | صعوبة | منحنى التعلم | أفضل ل | توصية |
| تعليم قلادة | واسطة | 3-7 أيام | اللحامات المتكررة البسيطة | ★★★☆☆ |
| الرصاص من خلال / توجيه اليد | قليل | 1-3 أيام | الروبوتات التعاونية | ★★★★☆ |
| البرمجة دون اتصال (منظمة التحرير الفلسطينية) | متوسطة عالية | 7-14 أيام | اللحامات المعقدة, مزيج عالي | ★★★★★ |
نصيحة للمبتدئين: ابدأ بتعليم البرمجة المعلقة, ثم تعلم البرمجة دون اتصال بالإنترنت بعد اكتساب الكفاءة.
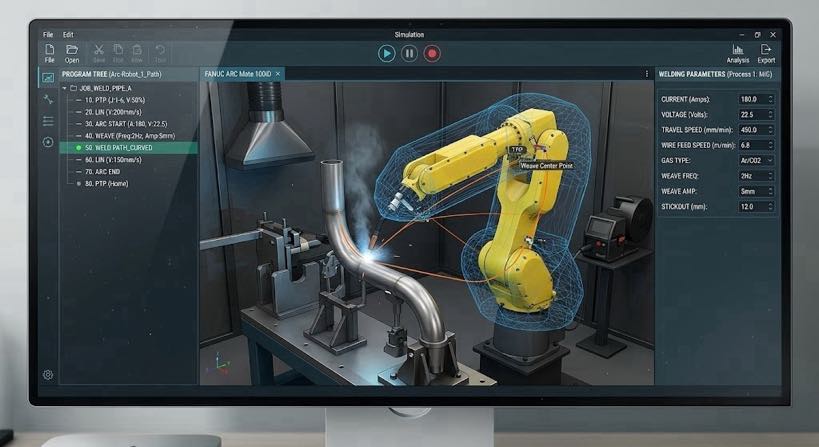
2. أكمل عملية البرمجة المكونة من 7 خطوات (دليل عملي)
خطوة 1: إعداد السلامة
تأكد من إغلاق أبواب سياج الأمان, تتم إعادة ضبط جميع أزرار التوقف في حالات الطوارئ, وارتداء معدات الحماية المناسبة.
خطوة 2: تركيب الشغل & تحديد المواقع
قم بإصلاح قطعة العمل بشكل آمن على أداة تحديد الموضع. قم بإنشاء نظام إحداثيات قطعة العمل باستخدام الليزر أو قلادة التدريس.
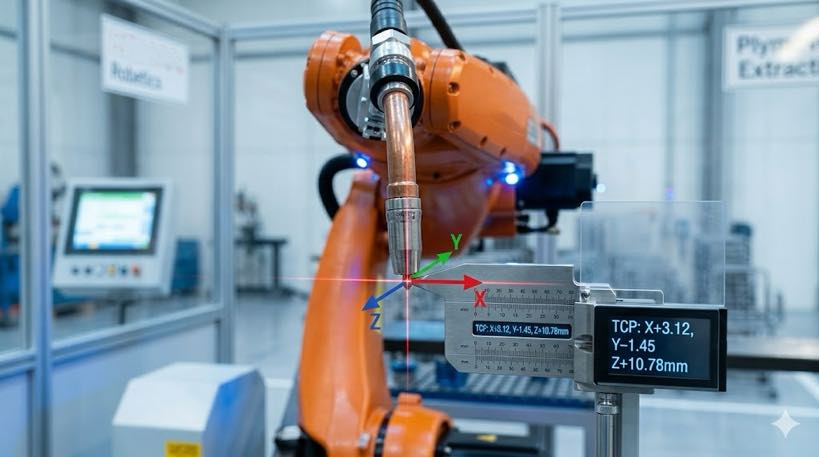
خطوة 3: نقطة مركز الأداة (برنامج التعاون الفني) معايرة
هذه هي الخطوة الأكثر أهمية. استخدم طريقة المعايرة المكونة من 4 نقاط أو 6 نقاط لضمان تحديد موضع طرف الشعلة بدقة.
خطوة 4: تعليم مسار اللحام
استخدم قلادة التدريس لتحريك الروبوت إلى نقاط بداية اللحام وانتهائه. سجل مواضع اللحام وأدخل بداية القوس / أوامر نهاية القوس.
خطوة 5: ضبط معلمات اللحام
أدخل الحالي, الجهد االكهربى, سرعة تغذية الأسلاك, سرعة اللحام, معلمات النسيج, إلخ. يتطلب Pulse MIG إعدادات إضافية لمعلمات النبض.
خطوة 6: اختبار البرنامج & تحسين
قم أولاً بتشغيل التشغيل الجاف للتحقق من المسار, ثم قم بإجراء لحام اختبار الطاقة المنخفضة. ضبط المعلمات على أساس تشكيل حبة اللحام.
خطوة 7: النسخ الاحتياطي للبرنامج & التوحيد القياسي
حفظ والنسخ الاحتياطي للبرنامج. إنشاء قوالب قياسية للاستدعاء السريع للأجزاء المماثلة.
3. تقنيات البرمجة المتقدمة
• تتبع التماس
• النسيج
• منطق لحام متعدد الطبقات ومتعدد التمريرات
• برمجة الحركة المتزامنة مع جهاز تحديد المواقع والروبوت
4. الأخطاء الشائعة للمبتدئين & الحلول
| خطأ | عاقبة | حل |
| معايرة TCP غير دقيقة | انحراف اللحام, زاوية غير صحيحة | إعادة المعايرة باستخدام طريقة 4/6 نقطة1 |
| لا يوجد تعديل المعلمة | جودة اللحام غير متناسقة بسماكات مختلفة | بناء مكتبة المعلمات, التذكير بقطعة العمل |
| لا يوجد نسخة احتياطية للبرنامج | تحتاج إلى إعادة التدريس بعد الخسارة العرضية | النسخ الاحتياطي اليومي إلى USB أو الشبكة |
| تجاهل الاختلاف الملتصق | يؤثر على تشكيل اللحام | الحفاظ على الالتصاق المستمر (نموذجي ص 12-15 ملم) |
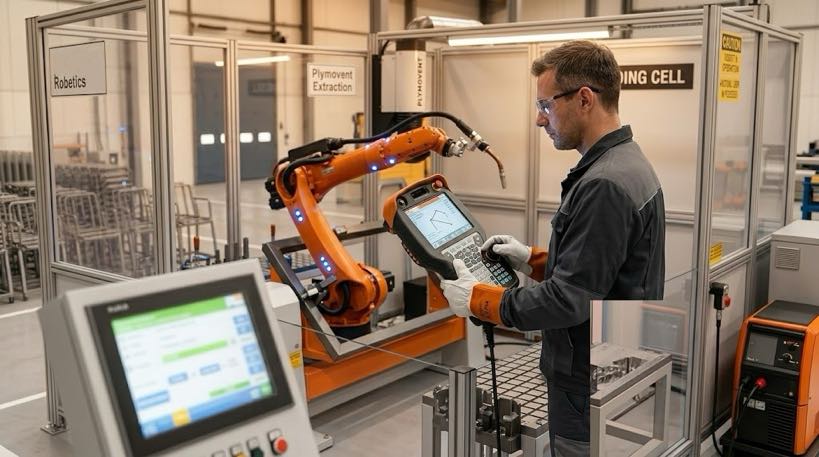
5. مسار التعلم الموصى به & تمرين
أسبوع 1: إتقان العمليات الأساسية للقلادة ومعايرة TCP
أسبوع 2: إكمال برمجة اللحام الخطية والدائرية البسيطة
أسابيع 3-4: مسارات معقدة, لحام متعدد الطبقات, وتحسين المعلمة
مُستَحسَن: يحضر 2-3 تدريب احترافي يومي من الشركة المصنعة للروبوت أو المتكامل
إن حاجز البرمجة لخلايا اللحام الآلية يتناقص باستمرار. مع التعلم المنهجي باتباع الأساليب الصحيحة, يمكن للفنيين العاديين أن يصبحوا ماهرين في وقت قصير. إن الاعتماد الواسع النطاق لتكنولوجيا البرمجة غير المتصلة بالإنترنت يجعل أتمتة اللحام متاحة بشكل متزايد.
إذا واجهت مشكلات محددة في برمجة خلايا اللحام الآلية, يرجى ترك تعليق مع العلامة التجارية للروبوت الخاص بك وأنواع أجزاء اللحام الرئيسية, وسوف نقدم المشورة المستهدفة.
مصادر البيانات:
– الاتحاد الدولي للروبوتات (IFR) تقرير الروبوتات العالمية
– ايزو 10218-2 معايير السلامة لتكامل نظام الروبوت
– تجربة التدريب العملي من 1000+ نشر خلايا اللحام الروبوتية
تحديد هوية المؤلف
هذه المقالة مبنية على الاتحاد الدولي للروبوتات (IFR) تقرير الروبوتات العالمية 2025, جمعية اللحام الأمريكية (أوس) بيانات القوى العاملة, وخرائط طريق تكنولوجيا الشركات المصنعة الرئيسية.
مؤلف:
خبير في تكامل نظام اللحام الآلي مع أكثر 12 سنوات من الخبرة في الصناعة. لقد انتهت شركتي 26 سنوات من الخبرة المهنية, يحمل أكثر من 40 التقنيات الحاصلة على براءة اختراع, وقد أكمل بنجاح 1,500 المشاريع في جميع أنحاء العالم (تقريبًا 70% منها خلايا اللحام الروبوتية, بإجمالي أكثر من 1,000 وحدات). الشركة حاصلة على شهادة الاتحاد الأوروبي CE (رقم الشهادة: م.2026.206.C134866) ويتوافق مع EN 60204-1:2018 و إن إسو 12100:2010 المعايير. لقد ساعدت العديد من شركات التصنيع طوال عملية تنفيذ محطة عمل اللحام الآلي, من الاختيار إلى إطلاق الإنتاج.
تم التحديث: يمكن 2026
- ما هي طرق 4 نقاط و 6 نقاط?
4-طريقة النقطة: الاقتراب من نفس النقطة المرجعية من 4 اتجاهات مختلفة لحساب موقف TCP
6-طريقة النقطة: يضيف 2 المزيد من النقاط ذات التوجهات المختلفة لحساب كل من الموضع والاتجاه
ببساطة: أعد تعليم الروبوت على موضع الطرف الدقيق لشعلة اللحام لضمان محاذاة التماس الدقيقة.
↩︎
المشاركات ذات الصلة

7روبوت المحور الرابع في أتمتة اللحام: دراسات حالة حقيقية وأمثلة على عائد الاستثمار

مقارنة أنواع محدد موضع اللحام: غراب الرأس, النوع L, نوع U, 3-محور & أكثر

جولة مقابل مستطيلة مقابل غير منتظمة: مطابقة تكوين ميضعة اللحام لهندسة قطعة العمل

خلية لحام روبوتية بدون برمجة:كيف تقضي الأنظمة الموجهة بالرؤية على المعلقات التعليمية
لماذا تعتبر أنظمة الرؤية ضرورية للحام بالليزر الآلي
