


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Yeni Başlayanlar İçin Robotik Kaynak Hücresi Programlaması: Adım Adım Kılavuz 2026
Yeni başlayanlar için Robotik Kaynak Hücresi programlama kılavuzunu tamamlayın 2026. Kolyeyi öğretmek için adım adım talimatlar, geçiş, ve çevrimdışı programlama, pratik ipuçları ve yaygın hatalarla.
Robotik kaynak hücresinin programlanması, ilk kez benimseyenlerin en büyük endişelerinden biridir. Bu kapsamlı kılavuz, bir uzman tarafından yazılmıştır. 20+ Robotik kaynak sistemi entegrasyonu ve eğitiminde uzun yıllara dayanan uygulamalı deneyim.
Buna göre Uluslararası Robotik Federasyonu (IFR) World Robotics raporları ve destekleyici sektör vaka çalışmaları (2024–2025), modern robotik sistemler programlama zorluğunu önemli ölçüde basitleştirdi. Gelişmiş çevrimdışı programlama sayesinde (FKÖ) yazılım ve kullanıcı dostu arayüzler, ortalama teknisyenler genellikle 1-2 haftalık yapılandırılmış eğitim içerisinde ortak kaynak programları oluşturmayı öğrenebilirler.
1. Robotik Kaynak Hücreleri için Üç Ana Programlama Yöntemi
| Programlama Yöntemi | Zorluk | Öğrenme Eğrisi | En İyisi | Tavsiye |
| Kolye Öğret | Orta | 3-7 günler | Basit tekrarlayan kaynaklar | ★★★☆☆ |
| Geçiş / El Rehberliği | Düşük | 1-3 günler | İşbirlikçi robotlar | ★★★★☆ |
| Çevrimdışı Programlama (FKÖ) | Orta-Yüksek | 7-14 günler | Karmaşık kaynaklar, yüksek karışım | ★★★★★ |
Yeni Başlayanlara Tavsiye: Teach kolye programlamasıyla başlayın, daha sonra yeterlilik kazandıktan sonra çevrimdışı programlamayı öğrenin.
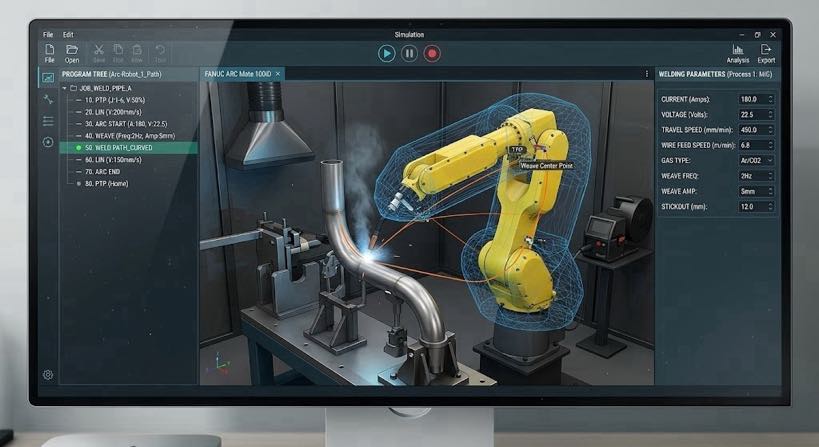
2. 7 Adımlı Programlama Sürecini Tamamlayın (Pratik Kılavuz)
Adım 1: Güvenlik Hazırlığı
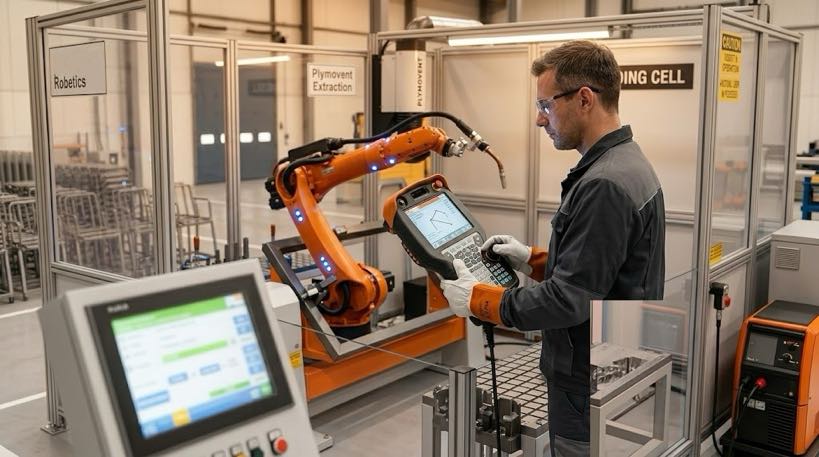
Güvenlik çiti kapılarının kapalı olduğunu doğrulayın, tüm acil durdurma düğmeleri sıfırlanır, ve uygun koruyucu ekipman giyin.
Adım 2: İş Parçası Fikstürleme & Konumlandırma
İş parçasını konumlayıcıya güvenli bir şekilde sabitleyin. Bir lazer veya öğretme kolyesi kullanarak iş parçası koordinat sistemini oluşturun.
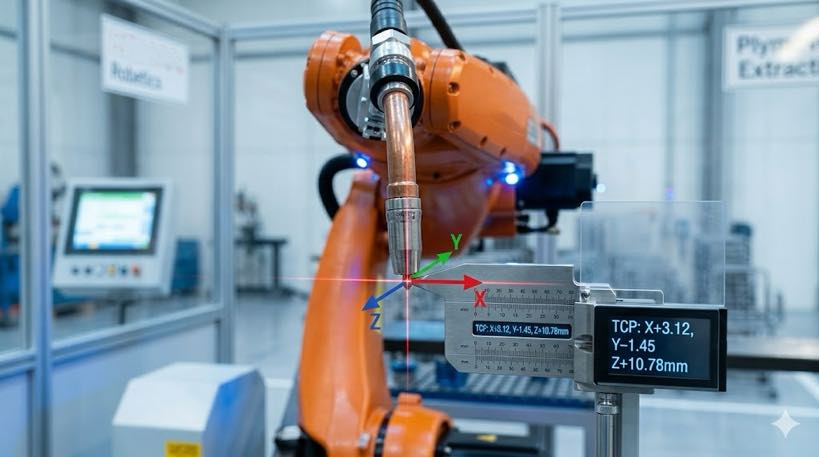
Adım 3: Takım Merkez Noktası (TCP) Kalibrasyon
Bu en kritik adım. Torç ucunun doğru konumlandırılmasını sağlamak için 4 noktalı veya 6 noktalı kalibrasyon yöntemini kullanın.
Adım 4: Kaynak Yolunu Öğret
Robotu kaynak başlangıç ve bitiş noktalarına taşımak için öğretme kumandasını kullanın. Kaynak konumlarını kaydedin ve Arc Start'ı ekleyin / Ark Sonu komutları.
Adım 5: Kaynak Parametrelerini Ayarlayın
Akımı girin, Gerilim, tel besleme hızı, kaynak hızı, dokuma parametreleri, vesaire. Nabız MIG, ek nabız parametre ayarları gerektirir.
Adım 6: Program Testi & Optimizasyon
Yolu kontrol etmek için ilk önce prova yapın, daha sonra düşük güçlü test kaynağı gerçekleştirin. Kaynak boncuk oluşumuna dayalı parametrelere ince ayar yapın.
Adım 7: Program Yedekleme & Standardizasyon
Programı kaydedin ve yedekleyin. Benzer parçaların hızla geri çağrılması için standart şablonlar oluşturun.
3. İleri Programlama Teknikleri
• Dikiş Takibi
• Dokuma
• Çok katmanlı, çok geçişli kaynak mantığı
• Pozisyoner ve robotla senkronize hareket programlama
4. Yeni Başlayanların Yaygın Hataları & Çözümler
| Hata | Sonuçlar | Çözüm |
| TCP kalibrasyonu hatalı | Kaynak sapması, yanlış açı | 4/6 nokta yöntemini kullanarak yeniden kalibre edin1 |
| Parametre ayarı yok | Farklı kalınlıklarda tutarsız kaynak kalitesi | Parametre kitaplığı oluşturun, iş parçasına göre geri çağırma |
| Program yedeklemesi yok | Kazara kaybedildikten sonra yeniden öğretme ihtiyacı | USB'ye veya ağa günlük yedekleme |
| Çıkıntı varyasyonunun göz ardı edilmesi | Kaynak oluşumunu etkiler | Sürekli dışarı çıkmayı sürdürün (tipik y 12-15mm) |
5. Önerilen Öğrenme Yolu & Eğitim
Hafta 1: Master kolye temel işlemlerini ve TCP kalibrasyonunu öğretir
Hafta 2: Basit doğrusal ve dairesel kaynak programlamayı tamamlayın
Haftalar 3-4: Karmaşık yollar, çok katmanlı kaynak, ve parametre optimizasyonu
Tavsiye edilen: Katılmak 2-3 Robot üreticisi veya entegratörden günlük mesleki eğitim
Robotik kaynak hücrelerinin programlama engeli sürekli olarak azalıyor. Doğru yöntemleri takip ederek sistematik öğrenme ile, ortalama teknisyenler kısa sürede uzmanlaşabilir. Çevrimdışı programlama teknolojisinin yaygın olarak benimsenmesi, kaynak otomasyonunu giderek daha erişilebilir hale getiriyor.
Robotik kaynak hücresi programlamasında belirli sorunlarla karşılaşırsanız, lütfen robot markanızı ve ana kaynak parçası türlerinizi içeren bir yorum bırakın, ve hedefe yönelik tavsiyelerde bulunacağız.
Veri Kaynakları:
– Uluslararası Robotik Federasyonu (IFR) Dünya Robotik Raporu
– ISO 10218-2 Robot Sistem Entegrasyonu Güvenlik Standartları
– Uygulamalı eğitim deneyimi 1000+ konuşlandırılmış robotik kaynak hücreleri
Yazar Kimliği
Bu makale Uluslararası Robotik Federasyonu'na dayanmaktadır. (IFR) Dünya Robotik Raporu 2025, Amerikan Kaynak Topluluğu (AWS) işgücü verileri, ve büyük üretici teknoloji yol haritaları.
Yazar:
Robotik kaynak sistemi entegrasyonunda uzman 12 yıllık endüstri deneyimi. Şirketim bitti 26 yıllık mesleki deneyim, fazlasını tutar 40 patentli teknolojiler, ve başarıyla tamamlandı 1,500 dünya çapındaki projeler (yaklaşık olarak 70% bunlardan bazıları robotik kaynak hücrelerini içeriyordu, toplamı birden fazla 1,000 birimler). Şirket AB CE sertifikasına sahiptir (Sertifika No.: M.2026.206.C134866) ve EN ile uyumludur 60204-1:2018 ve EN ISO 12100:2010 standartlar. Robotik kaynak iş istasyonu uygulamasının tüm süreci boyunca çok sayıda imalat şirketine yardımcı oldum, seçimden üretim lansmanına kadar.
Güncellendi: Mayıs 2026
- 4 noktalı ve 6 noktalı yöntemler nelerdir??
4-nokta yöntemi: Aynı referans noktasına yaklaşın 4 TCP konumunu hesaplamak için farklı yönler
6-nokta yöntemi: ekler 2 hem konumu hem de yönü hesaplamak için farklı yönelimlere sahip daha fazla nokta
Basitçe söylemek gerekirse: Doğru dikiş hizalamasını sağlamak için robota kaynak torçunun tam uç konumunu yeniden öğretin.
↩︎
İLGİLİ YAZILAR

1Vinçsiz G'den 6G'ye: Bir Pozisyoner, Baş Üstü Kaynakları Düz Konumlu Kaynaklara Nasıl Dönüştürür?

2026 Kaynak Otomasyonunun Sorunlu Noktaları: Rekabetçi Fabrikalar Neden Robot Konumlandırıcı Seçiyor?

Robotik Kaynak Hücresi Yatırım Getirisi Nasıl Hesaplanır? 2026: Gerçek Dünya Vakalarıyla Komple Şablon

Robot Konumları Yatırım Getirisi: Manuel Kaynak Gerçekte Size Ne Kadar Maliyetlidir??

Robotik Kaynak Hücresi Trendleri 2026–2030: yapay zeka, Makine Görüşü & Kaynak Otomasyonunun Geleceği
