


맞춤형 로봇 워크스테이션 및 레이저 시스템 제조업체



초보자를 위한 로봇 용접 셀 프로그래밍: 단계별 가이드 2026
로봇 용접 셀 프로그래밍에 대한 완전한 초보자 가이드 2026. 티치 펜던트에 대한 단계별 지침, 리드스루, 그리고 오프라인 프로그래밍, 실용적인 팁과 흔히 저지르는 실수가 포함된.
로봇 용접 셀 프로그래밍은 처음 채택하는 사람들의 가장 큰 관심사 중 하나입니다.. 이 포괄적인 가이드는 20+ 로봇 용접 시스템 통합 및 교육에 대한 수년간의 실무 경험.
에 따르면 국제로봇연맹 (IFR) World Robotics 보고서 및 지원 산업 사례 연구 (2024–2025), 현대 로봇 시스템은 프로그래밍 어려움을 크게 단순화했습니다.. 고급 오프라인 프로그래밍 덕분에 (플로) 소프트웨어 및 사용자 친화적인 인터페이스, 일반 기술자는 일반적으로 체계적인 교육을 받은 후 1~2주 내에 일반적인 용접 프로그램을 만드는 방법을 배울 수 있습니다..
1. 로봇 용접 셀을 위한 세 가지 주요 프로그래밍 방법
| 프로그래밍 방법 | 어려움 | 학습 곡선 | 최고의 대상 | 추천 |
| 티치펜던트 | 중간 | 3-7 날 | 단순 반복 용접 | ★★★☆☆ |
| 리드스루 / 핸드 가이딩 | 낮은 | 1-3 날 | 협동로봇 | ★★★★☆ |
| 오프라인 프로그래밍 (플로) | 중간-높음 | 7-14 날 | 복잡한 용접, 하이믹스 | ★★★★★ |
초보자의 조언: 티치 펜던트 프로그래밍으로 시작하기, 숙련된 후에 오프라인 프로그래밍을 배우세요.
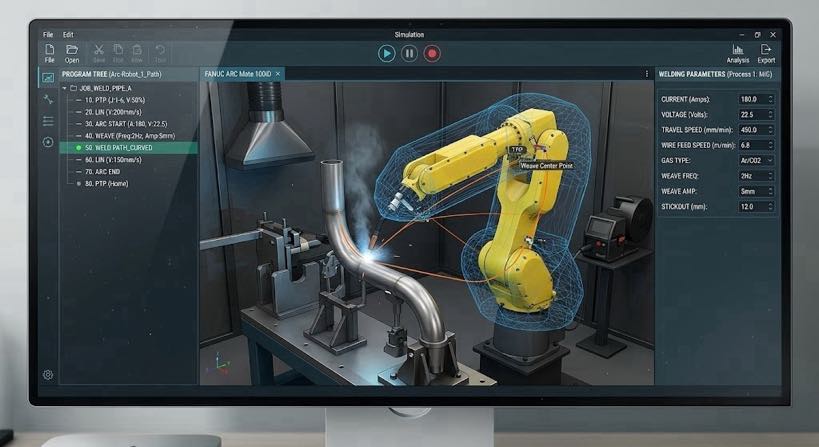
2. 7단계 프로그래밍 프로세스 완료 (실용 가이드)
단계 1: 안전 준비
안전펜스 문이 닫혀 있는지 확인하세요, 모든 비상 정지 버튼이 재설정되었습니다., 그리고 적절한 보호 장비를 착용하세요.
단계 2: 공작물 고정 & 포지셔닝
포지셔너에 작업물을 단단히 고정합니다.. 레이저 또는 티치 펜던트를 사용하여 공작물 좌표계 설정.
단계 3: 툴 센터 포인트 (TCP) 구경 측정
이것이 가장 중요한 단계입니다. 4점 또는 6점 교정 방법을 사용하여 정확한 토치 팁 위치 지정 보장.
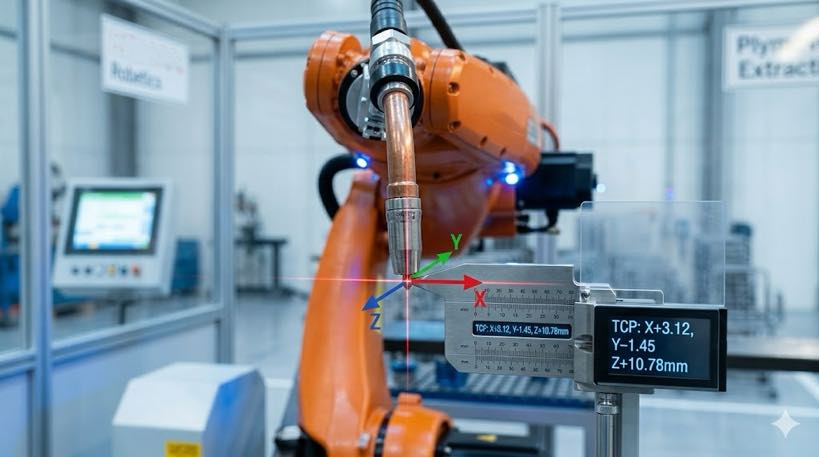
단계 4: 용접 경로 교육
티치펜던트를 사용해 로봇을 용접 시작점과 끝점으로 이동하세요.. 용접 위치 기록 및 Arc Start 삽입 / 호 종료 명령.
단계 5: 용접 매개변수 설정
현재 입력, 전압, 와이어 공급 속도, 용접 속도, 직조 매개변수, 등. 펄스 MIG에는 추가 펄스 매개변수 설정이 필요합니다..
단계 6: 프로그램 테스팅 & 최적화
먼저 테스트 실행을 실행하여 경로를 확인하세요., 그런 다음 저전력 테스트 용접을 수행하십시오.. 용접 비드 형성을 기반으로 매개변수를 미세 조정합니다..
단계 7: 프로그램 백업 & 표준화
프로그램 저장 및 백업. 유사한 부품을 빠르게 회수할 수 있는 표준 템플릿 구축.
3. 고급 프로그래밍 기술
• 솔기 추적
• 직조
• 다층 다중 패스 용접 로직
• 포지셔너 및 로봇과 동기화된 모션 프로그래밍
4. 일반적인 초보자 실수 & 솔루션
| 실수 | 결과 | 해결책 |
| TCP 교정이 부정확함 | 용접편차, 잘못된 각도 | 4/6포인트 방법을 사용하여 재보정1 |
| 매개변수 조정 없음 | 두께에 따라 용접 품질이 일관되지 않음 | 매개변수 라이브러리 구축, 공작물별로 불러오기 |
| 프로그램 백업 없음 | 실수로 분실한 후 다시 교육해야 함 | USB 또는 네트워크에 매일 백업 |
| 돌출 변형 무시 | 용접 형성에 영향을 미침 | 지속적인 스틱아웃 유지 (전형적인 12-15mm) |
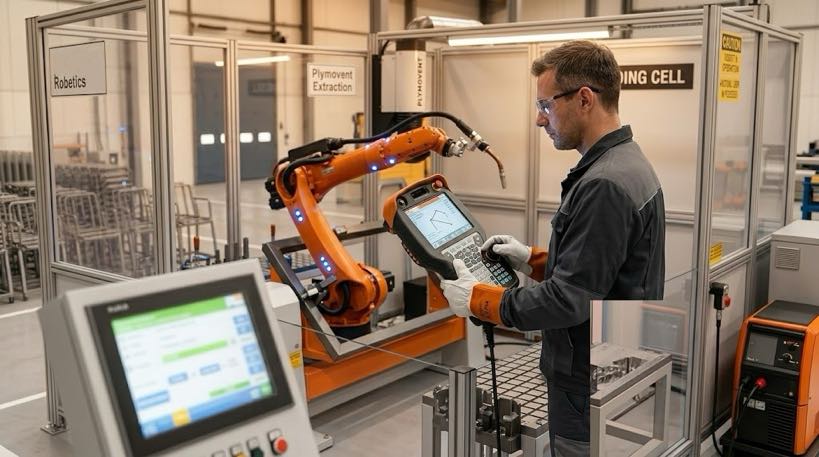
5. 권장 학습 경로 & 훈련
주 1: 마스터 티치 펜던트 기본 작동 및 TCP 교정
주 2: 간단한 선형 및 원형 용접 프로그래밍 완료
주 3-4: 복잡한 경로, 다층 용접, 및 매개변수 최적화
추천: 참석하다 2-3 로봇 제조업체 또는 통합업체의 일일 전문 교육
로봇 용접 셀의 프로그래밍 장벽은 지속적으로 낮아지고 있습니다.. 올바른 방법에 따른 체계적인 학습으로, 일반 기술자도 단시간에 능숙해질 수 있습니다.. 오프라인 프로그래밍 기술의 광범위한 채택으로 인해 용접 자동화의 접근성이 점점 높아지고 있습니다..
로봇 용접 셀 프로그래밍과 관련하여 특정 문제가 발생하는 경우, 귀하의 로봇 브랜드와 주요 용접 부품 유형을 댓글로 남겨주세요., 그리고 우리는 목표에 맞는 조언을 제공할 것입니다.
데이터 소스:
– 국제로봇연맹 (IFR) 세계 로봇 보고서
– ISO 10218-2 로봇 시스템 통합 안전 표준
– 실습 교육 경험 1000+ 배치된 로봇식 용접 셀
저자 식별
이 글은 국제로봇연맹(International Federation of Robotics)을 기반으로 작성되었습니다. (IFR) 세계 로봇 보고서 2025, 미국용접협회 (AWS) 인력 데이터, 및 주요 제조사 기술 로드맵.
작가:
이상과의 로봇용접 시스템 통합 전문가 12 수년간의 업계 경험. 우리 회사는 끝났어 26 수년간의 전문적인 경험, 이상 보유 40 특허 기술, 성공적으로 완료되었습니다 1,500 전세계 프로젝트 (약 70% 그 중 로봇 용접 셀이 포함되었습니다., 합계 이상 1,000 단위). 회사는 EU CE 인증을 보유하고 있습니다. (인증서 번호: M.2026.206.C134866) EN을 준수합니다. 60204-1:2018 및 EN ISO 12100:2010 표준. 저는 로봇 용접 워크스테이션 구현의 전체 과정에서 수많은 제조 회사를 지원했습니다., 선정부터 생산 개시까지.
업데이트됨: 5월 2026
- 4점법과 6점법이란??
4-포인트 방식: 에서 동일한 기준점에 접근합니다. 4 TCP 위치를 계산하는 다른 방향
6-포인트 방식: 추가 2 위치와 방향을 모두 계산하기 위해 방향이 다른 더 많은 포인트
간단히 말해서: 정확한 솔기 정렬을 보장하기 위해 용접 토치의 정확한 팁 위치를 로봇에 다시 교육합니다..
↩︎





