


Производитель индивидуальных роботизированных рабочих станций и лазерных систем



7Робот по оси + Роботизированные позиционеры: Создание комплексных гибких сварочных камер
“А7Робот по й оси один силен. Добавлятьроботизированные позиционеры, и у тебя естьгибкая сварочная ячейка который может обрабатывать сложные детали, несколько сварных деталей, и крупносерийное производство — и все это с минимальным вмешательством оператора.”
Это основная идея современной автоматизированной сварки.. Сочетание7Робот по й оси ироботизированные позиционеры создаетгибкая сварочная ячейка что максимально увеличивает время горения дуги, сокращает время цикла, и адаптируется к меняющимся потребностям производства.
В этом руководстве, я покажу тебе:
- Почему7ось с позиционером превосходит отдельные решения
- Как спроектироватьгибкая сварочная ячейка для ваших конкретных запчастей
- Реальный мир7Робот по й оси + позиционер примеры интеграции
- Наши проверенные возможности интеграции
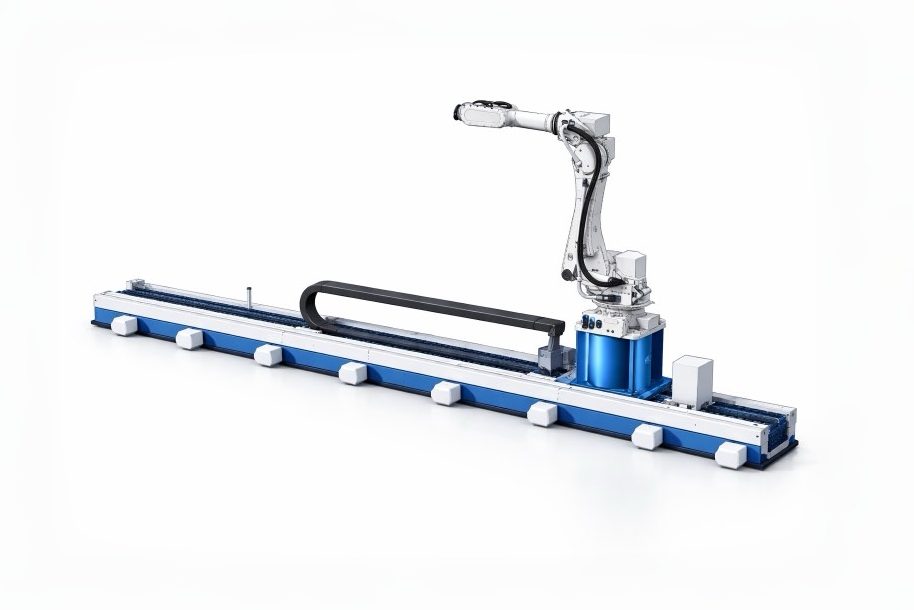
(Наземные гусеницы, показанные на изображении, не включают роботизированную руку.)
Часть 1: Преимущества сочетания 7-осевого робота с роботизированными позиционерами
Почему 7-я ось + позиционер лучше, чем любой из них по отдельности:
| Возможность | Автономный робот 7-й оси | Автономные позиции | 7й оси + Позиционер |
| Достигайте больших деталей | ✓ | ✗ | ✓✓ |
| Доступ ко всем сварным швам | Частичный | Ограниченный | Полный |
| Сварка в оптимальном положении | ✗ | ✓ | ✓✓ |
| Несколько станций | ✓ | ✗ | ✓✓ |
| Уменьшите перепозиционирование | ✓ | ✓ | Минимум |
| Время включения дуги | 60-70% | 50-60% | 85-90% |
| Гибкость замены деталей | Ограниченный | Ограниченный | Высокий |
Ключевые преимущества гибкой сварочной ячейки с 7-й осью и позиционером:
1. Оптимальное положение сварки для каждого шва
Ароботизированный позиционер поворачивает заготовку в идеальное положение для сварки (плоский, горизонтальный, или вертикально вниз). В сочетании с7Робот по й оси который проходит вдоль части, каждый шов можно сваривать в оптимальной ориентации.
2. Непрерывная сварка без остановок
The7Робот по й оси может сваривать один позиционер, пока оператор разгружает/загружает другой. Нет ожидания. Никаких простоев.
3. Комплексное покрытие деталей
Большой, с неудобными деталями, требующими сварки с нескольких сторон, легко обращаться, если7ось с позиционером работает вместе.
4. Гибкое производство микс-моделей
Переключение между различными типами деталей без механического переключения. Запрограммируйте7Робот по й оси ипозиционер для каждой части.
5. Более высокая пропускная способность
Сохраняя7Робот по й оси сварка, пока оператор подает детали, выпуск увеличивается на 50-100%.
Часть 2: Типичные схемы гибкой сварочной камеры
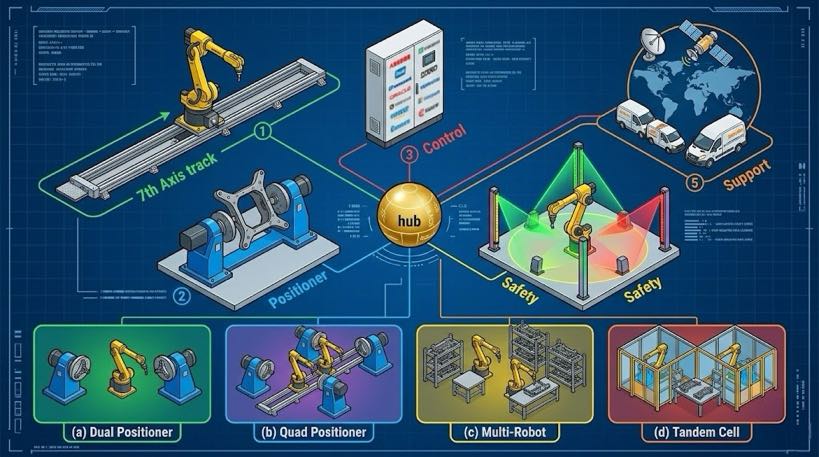
Макет 1: Одиночный 7-осевой робот + Двойные позиционеры (Самый распространенный)
Это самый популярныйгибкая сварочная ячейка конфигурация для средних и высоких объемов производства.
Конфигурация:
- Один7Робот по й оси(10-30м путешествовать)
- Двароботизированные позиционеры(500-3,000кг вместимость каждый)
- Одна станция оператора между позиционерами
Как это работает:
- 7Робот по й оси сварные швы на позиционере А
- Оператор выгружает готовую деталь из позиционера B.
- Оператор загружает новую деталь в позиционер B.
- 7Робот по й оси завершает сварку на А, скользит в точку Б
- Оператор выгружает/загружает Позиционер А
- Цикл повторяется
Результаты:
- Время включения дуги:85-90%
- Загрузка оператора:100%(никакого ожидания)
- Типичная рентабельность инвестиций:8-12 месяцы
Макет 2: Одиночный 7-осевой робот + Четыре позиционера (Большой объем)
Для крупносерийного производства небольших деталей, требующих более короткого времени сварки..
Конфигурация:
- Один7Робот по й оси(15-30м путешествовать)
- Четырероботизированные позиционеры расположены в линию
- По одной операторской станции на каждом конце
Как это работает:
- 7Робот по й оси вращается между 4 позиционеры
- Два оператора непрерывно загружают/выгружают
- 7Робот по й оси сваривает без остановки
Результаты:
- Время включения дуги:90-95%
- Выход:3-4х автономный робот
- Типичная рентабельность инвестиций:6-10 месяцы
Макет 3: Несколько 7-осевых роботов + Несколько позиционеров (Крупные детали)
Для очень больших деталей (ветряные башни, секции корабля, тяжелое оборудование).
Конфигурация:
- Два7Роботы по й оси на тех же или параллельных путях
- Два или болеероботизированные позиционеры
- Совместная сварка одной большой детали
Как это работает:
- Два7Роботы по й оси сваривать одновременно с противоположных сторон
- Позиционеры поверните деталь для доступа
- Скоординированное движение между роботами
Результаты:
- Время цикла:50-60%снижение
- Консистенция сварного шва:Идеальный
- Типичная рентабельность инвестиций:12-18 месяцы
Часть 3: Ключевые соображения по интеграции 7-й оси с позиционером
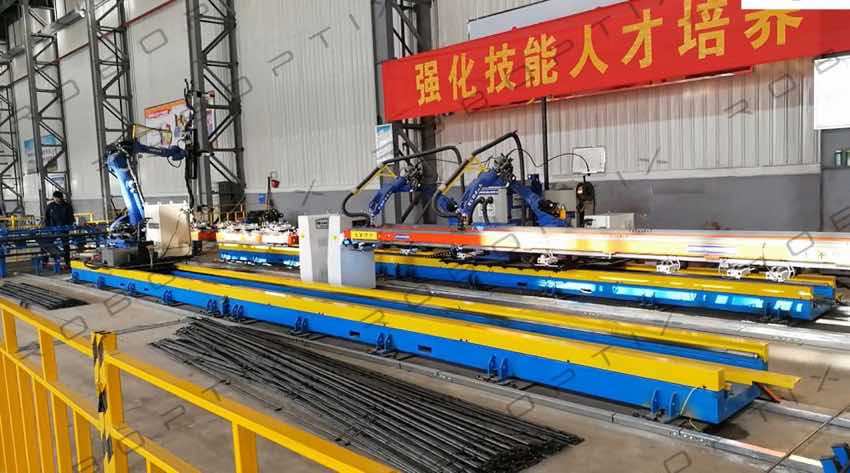
1. Синхронизация и координация
The7Робот по й оси ироботизированный позиционер должен действовать скоординировано. Это требует:
- Архитектура с одним контроллером (робот управляет обоими)
- Или синхронизированный мультиконтроллер со связью в реальном времени.
- Программирование обнаружения и предотвращения столкновений
2. Планирование рабочего конверта
Составьте карту комбинированного движения7ось с позиционером:
- Рассчитать общую достижимую площадь
- Выявление потенциальных столкновений
- Планируйте безопасные зоны для операторов
- Проверьте покрытие всех сварных швов.
3. Стратегия замены деталей
Дизайн длягибкая сварочная ячейка операция:
- Быстросменный инструмент на позиционерах
- Предварительно запрограммированные рецепты для каждого типа детали.
- Идентификация деталей по штрих-коду или RFID
- Автоматический выбор программы
4. Интеграция безопасности
Агибкая сварочная ячейка с7ось и позиционер требует:
- Световые завесы или сканеры зон для доступа оператора
- Блокированные защитные ворота
- Аварийные остановки доступны из нескольких точек
- Безопасное отключение крутящего момента (СТО) по всем осям
5. Управление кабелями
Перемещение кабелей для7Робот по й оси + позиционер:
- Тросы робота проходят через буксировочную цепь на рельсовом пути
- Тросы позиционера через контактные кольца или кабельные направляющие
- Разгрузка от натяжения во всех точках соединения
- Запасные проводники для будущего расширения
Часть 4: Реальный робот 7-й оси + Варианты интеграции позиционера
Случай 1: Тяжелое оборудование — сварочная камера стрелы экскаватора
Задача:
Заказчику необходимо было сварить 12-метровые стрелы экскаватора. (2,200кг) с множеством швов со всех сторон. Ручное изменение положения заняло 30 минут на руку.
Решение:
- D003 сверхмощный 7-осевой робот(15м путешествовать)
- Два 10-тонных роботизированных позиционера с синхронизированным вращением
- Управление одним контроллером Fanuc7й оси + позиционеры
Результаты:
| Метрика | До | После | Улучшение |
| Время включения дуги | 34% | 88% | +54% |
| Ежедневная производительность | 16 оружие | 42 оружие | +162% |
| Время репозиционирования | 30 мин/рука | 0 мин | -100% |
| Окупаемость | — | 11 месяцы | — |
Цитата клиента:
“The7ось с позиционером сочетание изменило все. Нашгибкая сварочная ячейка работает непрерывно, пока операторы загружают детали. Мы удвоили производительность, не добавляя людей.” — Менеджер по сварке
Случай 2: Поставщик автомобильной продукции — сварочная ячейка подрамника
Задача:
Производителю требуется сварка 8 разные варианты подрамника. Переход между вариантами занял 2 часы с ручными приспособлениями.
Решение:
- D002 7-осевой робот(12м путешествовать)
- Четыре позиционера передней/задней бабки с быстросменной оснасткой
- Программирование на основе рецептов для всех 8 варианты
Результаты:
| Метрика | До | После | Улучшение |
| Время переключения | 2 часы | 5 минуты | -96% |
| Ежедневная производительность | 80 части | 210 части | +162% |
| Уровень дефектов | 5% | <0.5% | -90% |
| Окупаемость | — | 9 месяцы | — |
Цитата клиента:
“Theгибкая сварочная ячейка с7ось и позиционеры позволяет нам запускать любые наши 8 подкадры с 5-минутным переключением. Это будущее производства.” — Директор завода
Случай 3: Ветряная башня — камера сварки фланцев
Задача:
Секции ветровой башни до 30 метров, необходима сварка фланцев с обоих концов. Ручная сварка была медленной и непоследовательной..
Решение:
- D003 сверхмощный 7-осевой робот(32м путешествовать)
- Два сверхмощных позиционера(25-тонна грузоподъемности каждый)
- Скоординированное движение между7Робот по й оси ипозиционеры
Результаты:
| Метрика | До | После | Улучшение |
| Время сварки на фланец | 3 часы (руководство) | 1.5 часы | -50% |
| Ежедневная пропускная способность | 1 башня | 2.5 башни | +150% |
| Процент отклонений | 8% | <1% | -87% |
| Окупаемость | — | 10 месяцы | — |
Цитата клиента:
“The7Робот по й оси + позиционер комбинация позволила сварить оба конца 30-метровой секции башни без перестановки детали. Раньше это было невозможно.” — Директор завода
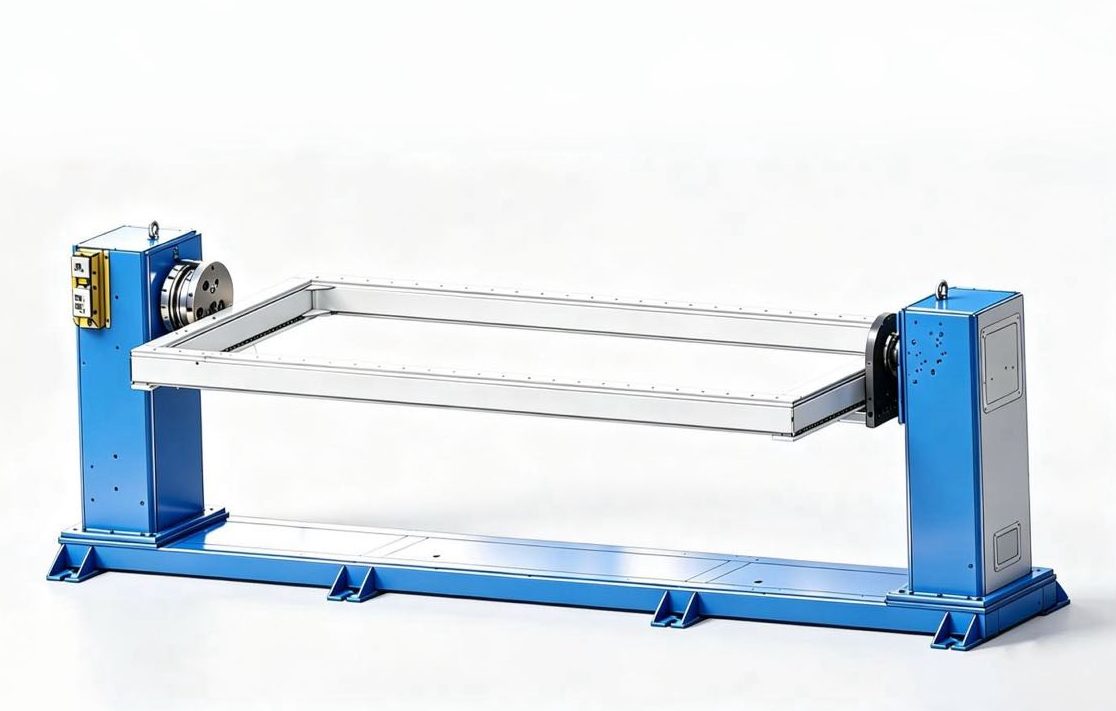
Часть 5: Наша 7-я ось + Возможности интеграции позиционера
С 1,500+ глобальные проекты, мы интегрировали все имеющиеся на рынке комбинации 7-осевого робота и позиционера.
Наши стандартные предложения по интеграции:
| Компонент | Наши возможности |
| 7Роботы по й оси | Д001, Д002, Д003 (500-3,000кг полезной нагрузки) |
| Роботизированные позиционеры | Передняя/задняя бабка, L-тип, H-тип, проигрыватель |
| Интеграция контроллера | Фанук, АББ, ПЛАКАТЬ, Яскава, Сименс |
| Протоколы связи | EtherCAT, Профинет, Девайснет, Ethernet/IP |
| Производительность позиционера | 500от кг до 30 000 кг |
| Количество позиционеров на 7-ю ось | 2 к 8 станции |
| Количество роботов 7-й оси на ячейку | 1 к 4 |
Что отличает нашу гибкую интеграцию сварочных ячеек:
1. Одноточечная ответственность
Мы поставляем и интегрируем7Робот по й оси,позиционеры, контроллер, система безопасности, и оснастка. Один контракт. Один менеджер проекта. Одна гарантия.
2. Готовые решения
У нас есть стандартные конструкции для общегогибкая сварочная ячейка конфигурации:
- Ячейка с двойным позиционером(самый популярный)
- Четырехпозиционная ячейка(большой объем)
- Мультироботная ячейка(большие детали)
- Тандемная ячейка(длинные части)
3. Офлайн-программирование и моделирование
Прежде чем резать сталь, мы моделируем весь вашгибкая сварочная ячейка:
- Проверка времени цикла
- Обнаружение столкновений
- Охватить исследования
- Эргономика оператора
4. Ввод в эксплуатацию и обучение на месте
Наши сертифицированные специалисты:
- Установить и отрегулировать все оборудование
- Настроить7ось с позиционером синхронизация
- Обучите своих операторов и команду технического обслуживания
- Предоставляем полную документацию
5. Глобальная сеть поддержки
С проектами в 30+ страны, мы предоставляем:
- Удаленная диагностика
- Склад запасных частей
- Местные сервисные партнеры
- 24/7 техническая поддержка
Часть 6: Анализ рентабельности инвестиций для 7-й оси + Гибкая сварочная ячейка позиционера
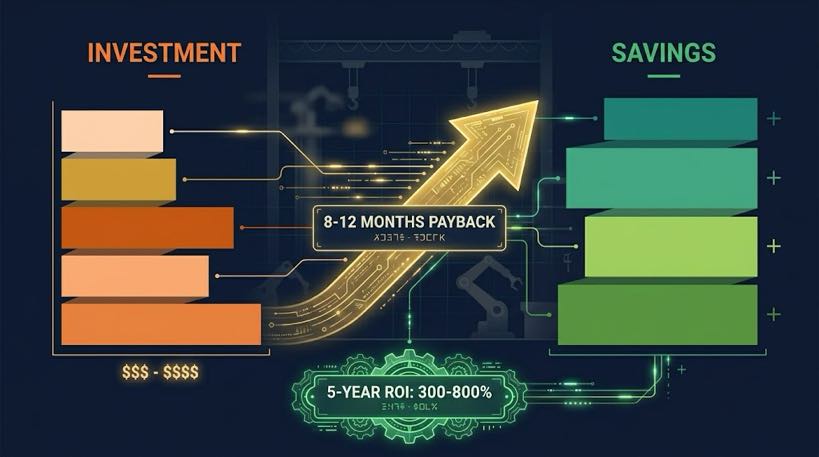
Типичный диапазон инвестиций в гибкую сварочную камеру:
| Компонент | Диапазон стоимости |
| 7Робот по й оси(Д002 или Д003) | $35,000 – $70,000 |
| Два роботизированных позиционера(1-3 тонна) | $40,000 – $80,000 |
| Контроллер и интеграция | $15,000 – $30,000 |
| Система безопасности | $8,000 – $15,000 |
| Установка и обучение | $10,000 – $20,000 |
| Общий объем инвестиций | $108,000 – $215,000 |
Ежегодная экономия за счет гибкой сварочной ячейки:
| Источник экономии | Ежегодная экономия |
| Сокращение рабочей силы (1-2 операторы) | $40,000 – $100,000 |
| Увеличение производительности (50-100%) | $50,000 – $150,000 |
| Снижение переделок (50-90% уменьшение дефектов) | $10,000 – $50,000 |
| Экономия времени на переналадку | $5,000 – $20,000 |
| Общая годовая экономия | $105,000 – $320,000 |
Быстрый расчет рентабельности инвестиций:
Срок окупаемости = Общая сумма инвестиций ÷ Годовая экономия.
- Низкий уровень: $108,000 ÷ $105,000 =12 месяцы
- Высокий конец: $215,000 ÷ $320,000 =8 месяцы
- Типичная окупаемость: 8-12 месяцы
5-Год окупаемости инвестиций:
- Общая экономия за 5 годы: $525,000 – $1,600,000
- Чистая прибыль после инвестиций: $400,000 – $1,400,000
- 5-Год окупаемости инвестиций: 300-800%
Примите меры сейчас
Вы видели, какгибкая сварочная ячейка с7Робот по й оси ироботизированные позиционеры может изменить ваше сварочное производство — увеличение времени горения дуги, более низкие затраты на рабочую силу, более быстрые переключения, и доказанная рентабельность инвестиций.
Готово ли ваше предприятие к использованию 7-й оси? + позиционер гибкая сварочная ячейка?
Мы предоставим:
- Планировочный чертеж для конкретной площади помещения
- Моделирование времени цикла для ваших деталей
- Рекомендации по оборудованию (7модель оси + мощность позиционера)
- Подробный анализ рентабельности инвестиций
- Предложение по интеграции «под ключ»
Далее частично 9
Заголовок:Обслуживание & Руководство по устранению неполадок гусеничных систем робота с 7-й осью
Частично 9, мы покроем:
- Ежедневно, еженедельно, ежемесячно, и контрольные списки ежегодного технического обслуживания
- Устранение распространенных проблем с роботами 7-й оси
- Управление запасными частями
- Продление срока службы гусениц 10 годы
Техническое резюме: Гибкая сварочная ячейка с 7-й осью + Позиционер
| Особенность | Выгода |
| 85-90% время горения дуги | Максимальная производительность сварки |
| 100% использование оператора | Нет времени ожидания |
| 5-минутное переключение | Гибкое производство микс-моделей |
| 8-12 окупаемость за месяц | Быстрая окупаемость инвестиций |
| Один контроллер | Упрощенное программирование и эксплуатация |
| Обнаружение столкновений | Безопасный, надежная работа |
| Оффлайн моделирование | Безрисковая проверка конструкции |
| Интеграция под ключ | Один поставщик, одна ответственность |
Ссылки & Стандарты системной интеграции
- Многоосевая кинематика & Скоординированный контроль:
- Руководство FANUC B-83284EN-1:Основной справочник по управлению вторичными и третичными группами движений., определение синхронизированных профилей интерполяции для гусениц серии D и вспомогательных позиционеров.
- IEEE Автоматизация науки (2025):Эмпирические исследования, подтверждающие 85%-90% Порог эффективности времени включения дуги достигается за счет автоматизированных перекрестных помех на линейном рельсе с двумя станциями.
- Функциональная безопасность & Разделение операторов:
- В ИСО 10218-2:2011:Требования безопасности при интеграции систем промышленных роботов. Этот протокол управляет нашим безопасным зонированием с несколькими станциями., гашение световой завесы, и двухканальное безопасное подтверждение связи ПЛК.
- АНСИ/РИА Р15.06-2014:Американский национальный стандарт, определяющий безопасное отключение крутящего момента (СТО) и безопасная пониженная скорость (СЛС) параметризация внутри гибких сварочных ячеек.
- Цифровой двойник & Моделирование Метрология:
- Документация АББ 3HAC0509-02:Инженерный стандарт, используемый для расчета матрицы столкновений, достичь анализа, и автономное программирование кинематических рецептов в средах RobotStudio/WorkVisual..
- ИСО 17572-3:2020:Протоколы динамического пространственного позиционирования и тестирования базовой линии для слайдов с линейным отслеживанием, работающих в тандеме с вращающимися столами.
- Электробезопасность & Электромагнитная совместимость:
- В 60204-1:2018:Рекомендации по электробезопасности взаимосвязанных автоматизированных систем, обеспечение предотвращения замыкания на землю в условиях высокоточной роботизированной дуговой сварки
- И МЭК 61000-6-4:2019:Матрица соответствия требованиям промышленной ЭМС, обеспечивающая целостность сигнала по магистралям EtherCAT/Profinet во время активных высокочастотных дуг TIG/MIG.
- База данных соответствия CE Европейского Союза: Проверено и зарегистрировано под официальным Сертификатом «под ключ» №. М.2026.206.C134866.
- Статистические полевые доказательства:Глобальные наборы данных проверки, полученные из 26 годы промышленного исполнения, 40+ независимые патенты, и успешное развертывание 1,500+ рабочие места автоматизации «под ключ» по состоянию на май 2026.
Идентификация автора
Я эксперт по интеграции роботизированных сварочных систем с12+ годы опыта работы в отрасли, специализируясь на7Робот по й оси ироботизированный позиционер интеграция. Моя компания имеет26+ годы профессиональных знаний, держит40+ патенты, и успешно завершил1,500+ глобальные проекты(из них примерно70% интегрировать7Роботы по й оси спозиционеры в сварочные ячейки). Мы держимСертификация ЕС CE(Сертификат №.: М.2026.206.C134866) для нашего7Робот по й оси ипозиционер системы.
Обновлено: Может 2026
ПОХОЖИЕ ПОСТЫ

Как правильно выбрать роботизированную сварочную ячейку для вашего цеха? Одностанция против. Две станции (2026 Полное руководство)

Лазерный сварочный позиционер: Точность и скорость сварных швов тонкой толщины

Роботизированная сварочная камера против ручной сварки: Что лучше для современного производства?

Ручная и роботизированная сварка конструкционной стали:Когда автоматизация окупается?

5 Вопросы, которые следует задать перед покупкой роботизированной сварочной камеры для конструкционной стали
