


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



7Robot del th eje + Posicionadores robóticos: Construcción de celdas de soldadura flexibles completas
“A7robot del eje th solo es poderoso. Agregarposicionadores robóticos, y tienes uncelda de soldadura flexible que puede manejar piezas complejas, múltiples soldaduras, y producción de gran volumen, todo con una mínima intervención del operador.”
Esta es la idea central detrás de la soldadura automatizada moderna. La combinación de un7robot del eje th yposicionadores robóticos crea uncelda de soldadura flexible que maximiza el tiempo de encendido del arco, reduce el tiempo del ciclo, y se adapta a las cambiantes demandas de producción.
En esta guía, te mostraré:
- Por qué7º eje con posicionador es superior a las soluciones independientes
- ¿Cómo diseñar uncelda de soldadura flexible para sus piezas específicas
- Mundo real7robot del eje th + posicionador ejemplos de integración
- Nuestras capacidades de integración comprobadas
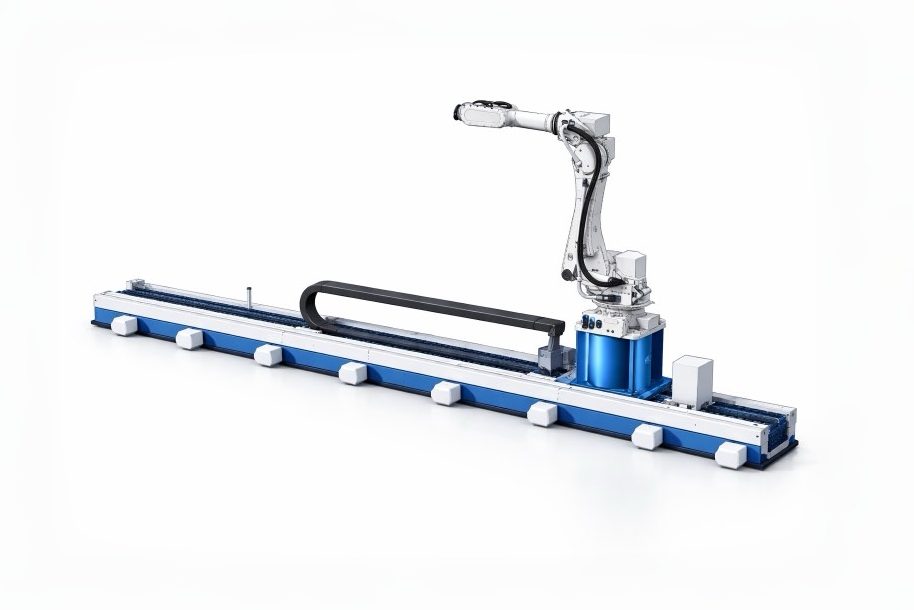
(Las pistas de tierra que se muestran en la imagen no incluyen el brazo robótico.)
Parte 1: El poder de combinar el robot del séptimo eje con posicionadores robóticos
Por qué el séptimo eje + El posicionador es mejor que cualquiera de los dos solos.:
| Capacidad | Robot independiente del séptimo eje | Posiciones independientes | 7º eje + Posicionador |
| Llegar a grandes piezas | ✓ | ✗ | ✓ ✓ |
| Acceda a todas las costuras de soldadura | Parcial | Limitado | Completo |
| Soldar en posición óptima | ✗ | ✓ | ✓ ✓ |
| Múltiples estaciones | ✓ | ✗ | ✓ ✓ |
| Reducir el reposicionamiento | ✓ | ✓ | Mínimo |
| tiempo de encendido del arco | 60-70% | 50-60% | 85-90% |
| Flexibilidad de cambio de piezas | Limitado | Limitado | Alto |
Las principales ventajas de una célula de soldadura flexible con séptimo eje y posicionador:
1. Posición de soldadura óptima para cada costura
Aposicionador robótico Gira la pieza de trabajo a la posición ideal para soldar. (departamento, horizontal, o vertical hacia abajo). Combinado con un7robot del eje th que viaja a lo largo de la parte, cada costura se puede soldar en la orientación óptima.
2. Soldadura continua sin paradas
El7robot del eje th Puede soldar en un posicionador mientras el operador descarga/carga otro.. sin esperas. Sin tiempo de inactividad.
3. Cobertura de piezas complejas
Grande, Las piezas incómodas que requieren soldadura desde múltiples lados se manejan fácilmente cuando se7º eje con posicionador trabaja juntos.
4. Producción de modelos mixtos flexibles
Cambie entre diferentes tipos de piezas sin cambio mecánico. Programa el7robot del eje th yposicionador para cada parte.
5. Mayor rendimiento
Al mantener el7robot del eje th soldar mientras el operador ofrece las piezas, la producción aumenta en 50-100%.
Parte 2: Diseños típicos de celdas de soldadura flexibles
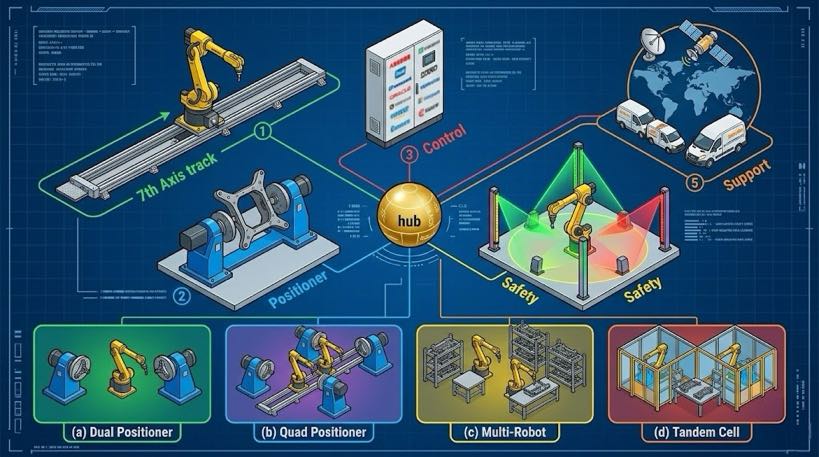
Disposición 1: Robot único de séptimo eje + Posicionadores duales (Más común)
Este es el más popularcelda de soldadura flexible Configuración para volúmenes de producción medios a altos..
Configuración:
- Uno7robot del eje th(10-30Estoy viajando)
- Dosposicionadores robóticos(500-3,000kg de capacidad cada uno)
- Una estación de operador entre posicionadores
como funciona:
- 7robot del eje th soldaduras en el posicionador A
- El operador descarga la pieza terminada del posicionador B
- El operador carga una pieza nueva en el posicionador B
- 7robot del eje th termina de soldar en A, se desliza hacia B
- El operador descarga/carga el posicionador A
- El ciclo se repite
Resultados:
- tiempo de encendido del arco:85-90%
- Utilización del operador:100%(sin esperas)
- Retorno de la inversión típico:8-12 meses
Disposición 2: Robot único de séptimo eje + Cuatro posicionadores (Alto volumen)
Para la producción de gran volumen de piezas más pequeñas que requieren tiempos de soldadura más cortos.
Configuración:
- Uno7robot del eje th(15-30Estoy viajando)
- cuatroposicionadores robóticos dispuestos en linea
- Una estación de operador en cada extremo
como funciona:
- 7robot del eje th gira entre 4 posicionadores
- Dos operadores cargan/descargan continuamente
- 7robot del eje th suelda sin parar
Resultados:
- tiempo de encendido del arco:90-95%
- Producción:3-4incógnita robot independiente
- Retorno de la inversión típico:6-10 meses
Disposición 3: Múltiples robots del séptimo eje + Múltiples posicionadores (Piezas grandes)
Para piezas muy grandes (torres de viento, secciones de barco, equipo pesado).
Configuración:
- Dos7robots del eje th en pistas iguales o paralelas
- Dos o másposicionadores robóticos
- Soldadura colaborativa en una sola pieza grande
como funciona:
- Dos7robots del eje th soldar simultáneamente en lados opuestos
- Posicionadores gire la parte para acceder
- Movimiento coordinado entre robots.
Resultados:
- tiempo de ciclo:50-60%reducción
- Consistencia de soldadura:Perfecto
- Retorno de la inversión típico:12-18 meses
Parte 3: Consideraciones clave de integración para el séptimo eje con posicionador
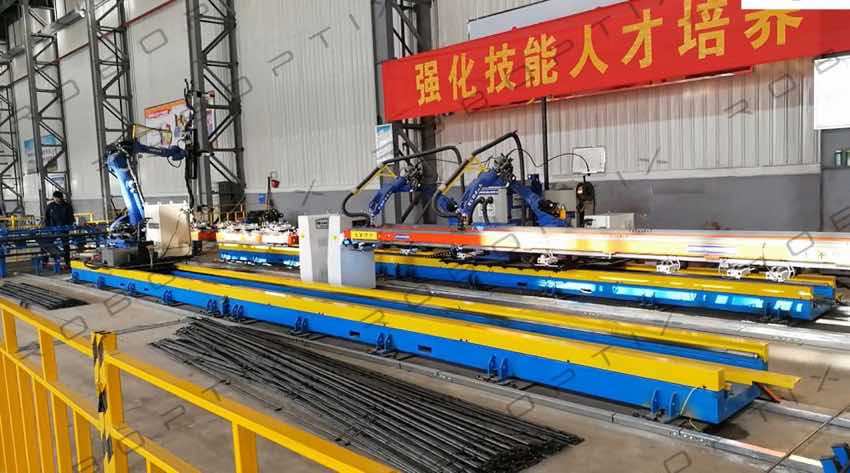
1. Sincronización y coordinación
El7robot del eje th yposicionador robótico debe moverse de manera coordinada. Esto requiere:
- Arquitectura de controlador único (el robot controla ambos)
- O multicontrolador sincronizado con comunicación en tiempo real
- Programación para detectar y evitar colisiones
2. Planificación de la envolvente de trabajo
Mapear el movimiento combinado de7º eje con posicionador:
- Calcular el área total alcanzable
- Identificar posibles colisiones
- Planificar zonas seguras para los operadores
- Verificar la cobertura de todas las costuras de soldadura.
3. Estrategia de cambio de pieza
Diseño paracelda de soldadura flexible operación:
- Herramientas de cambio rápido en posicionadores
- Recetas preprogramadas para cada tipo de pieza
- Identificación de piezas mediante código de barras o RFID
- Selección automática de programas
4. Integración de seguridad
Acelda de soldadura flexible con7º eje y posicionador requiere:
- Cortinas de luz o escáneres de área para acceso del operador
- Puertas de seguridad entrelazadas
- Paradas de emergencia accesibles desde múltiples puntos
- Desconexión de torsión segura (STO) en todos los ejes
5. Gestión de cables
Cables móviles para7robot del eje th + posicionador:
- Cables del robot a través de una cadena de arrastre en la vía
- Cables del posicionador a través de anillos colectores o guías de cables.
- Alivio de tensión en todos los puntos de conexión
- Conductores de repuesto para futuras ampliaciones.
Parte 4: Robot del séptimo eje del mundo real + Casos de integración de posicionadores
Caso 1: Equipo pesado: celda de soldadura de brazos de excavadora
El desafío:
Se necesita cliente para soldar brazos de excavadora de 12 metros (2,200kilos) con múltiples costuras en todos los lados. El reposicionamiento manual tomó 30 minutos por brazo.
la solución:
- D003 robot de séptimo eje de servicio pesado(15Estoy viajando)
- Dos posicionadores robóticos de 10 toneladas con rotación sincronizada
- Gestión de un solo controlador Fanuc7º eje + posicionadores
Los resultados:
| Métrico | Antes | Después | Mejora |
| tiempo de encendido del arco | 34% | 88% | +54% |
| Producción diaria | 16 brazos | 42 brazos | +162% |
| Tiempo de reposicionamiento | 30 min/brazo | 0 mín. | -100% |
| venganza | — | 11 meses | — |
Cotización del cliente:
“El7º eje con posicionador la combinación lo cambió todo. Nuestrocelda de soldadura flexible funciona continuamente mientras los operadores cargan piezas. Duplicamos la producción sin agregar gente.” — Gerente de Soldadura
Caso 2: Proveedor automotriz: celda de soldadura de subchasis
El desafío:
Fabricante necesario para soldar. 8 diferentes variantes de subchasis. El cambio entre variantes tuvo lugar 2 horas con accesorios manuales.
la solución:
- D002 Robot de 7º eje(12Estoy viajando)
- Cuatro posicionadores de cabezal/contrapunto con herramientas de cambio rápido
- Programación basada en recetas para todos 8 variantes
Los resultados:
| Métrico | Antes | Después | Mejora |
| tiempo de cambio | 2 horas | 5 minutos | -96% |
| Producción diaria | 80 regiones | 210 regiones | +162% |
| Tasa de defectos | 5% | <0.5% | -90% |
| venganza | — | 9 meses | — |
Cotización del cliente:
“Elcelda de soldadura flexible con7º eje y posicionadores nos permite ejecutar cualquiera de nuestros 8 subchasis con cambio de 5 minutos. Este es el futuro de la fabricación.” — Gerente de Planta
Caso 3: Torre eólica: celda de soldadura de bridas
El desafío:
Secciones de torre eólica hasta 30 metros de longitud requiere soldadura de brida en ambos extremos. La soldadura manual era lenta e inconsistente.
la solución:
- D003 robot de séptimo eje de servicio pesado(32Estoy viajando)
- Dos posicionadores de alta resistencia(25-toneladas de capacidad cada una)
- Movimiento coordinado entre7robot del eje th yposicionadores
Los resultados:
| Métrico | Antes | Después | Mejora |
| Tiempo de soldadura por brida | 3 horas (manual) | 1.5 horas | -50% |
| Rendimiento diario | 1 torre | 2.5 torres | +150% |
| Tasa de rechazo | 8% | <1% | -87% |
| venganza | — | 10 meses | — |
Cotización del cliente:
“El7robot del eje th + posicionador combinación nos permite soldar ambos extremos de una sección de torre de 30 metros sin reposicionar la pieza. Eso era imposible antes.” — Director de Planta
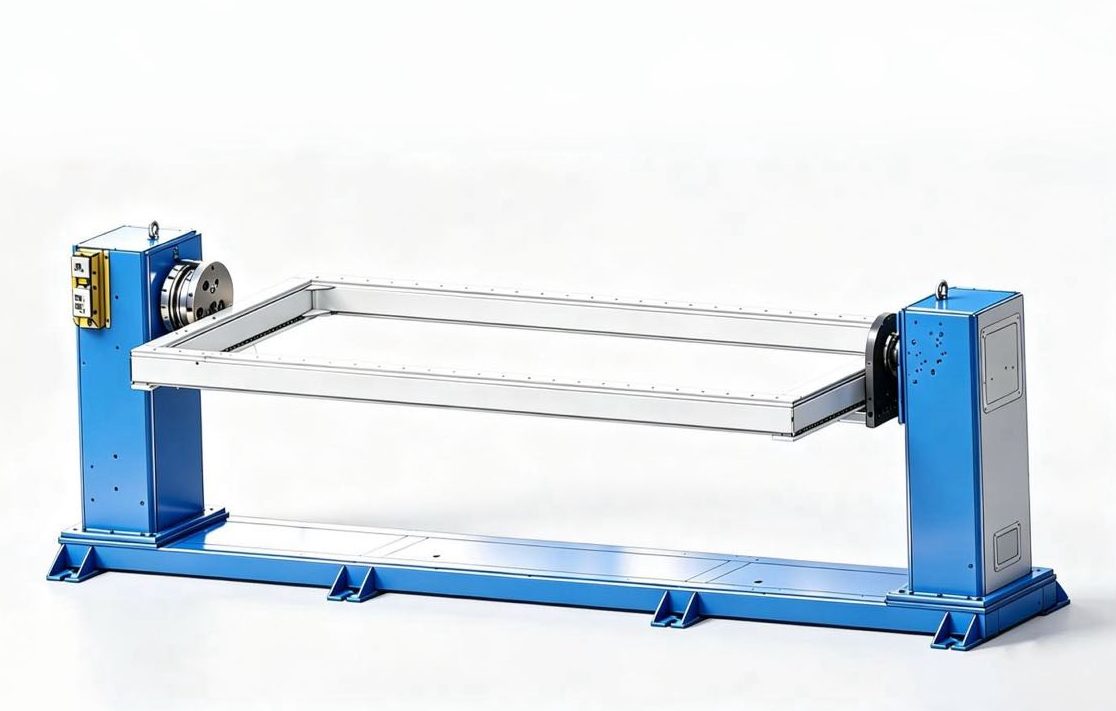
Parte 5: Nuestro 7mo Eje + Capacidades de integración del posicionador
Con 1,500+ proyectos globales, Hemos integrado todas las combinaciones de robot y posicionador de 7º eje del mercado..
Nuestras ofertas de integración estándar:
| Componente | Nuestra capacidad |
| 7robots del eje th | D001, D002, D003 (500-3,000kg de carga útil) |
| Posicionadores robóticos | Cabezal/contrapunto, tipo L, tipo H, placa giratoria |
| Integración del controlador | Fanuc, TEJIDO, LLORAR, Yaskawa, siemens |
| Protocolos de comunicación | EtherCAT, Profinet, DispositivoNet, Ethernet/IP |
| Capacidad del posicionador | 500kg a 30.000 kg |
| Número de posicionadores por séptimo eje | 2 a 8 estaciones |
| Número de robots de séptimo eje por celda | 1 a 4 |
¿Qué hace que nuestra integración flexible de células de soldadura sea diferente?:
1. Responsabilidad de un solo punto
Suministramos e integramos el7robot del eje th,posicionadores, controlador, sistema de seguridad, y herramientas. Un contrato. Un director de proyecto. Una garantía.
2. Soluciones prediseñadas
Disponemos de diseños estándar para uso común.celda de soldadura flexible configuraciones:
- Celda posicionadora dual(más popular)
- Célula posicionadora cuádruple(alto volumen)
- Célula multirobot(piezas grandes)
- Celda en tándem(partes largas)
3. Programación y simulación fuera de línea.
Antes de cortar cualquier acero, simulamos todo tucelda de soldadura flexible:
- Verificación del tiempo del ciclo
- Detección de colisiones
- Estudios de alcance
- Ergonomía del operador
4. Puesta en marcha y formación in situ
Nuestros técnicos certificados:
- Instalar y alinear todo el equipo.
- Configurar7º eje con posicionador sincronización
- Capacite a sus operadores y equipo de mantenimiento
- Proporcionar documentación completa.
5. Red mundial de apoyo
Con proyectos en 30+ países, nosotros proporcionamos:
- Diagnóstico remoto
- Almacén de repuestos
- Socios de servicio locales
- 24/7 apoyo técnico
Parte 6: Análisis del ROI para el séptimo eje + Célula de soldadura flexible posicionadora
Rango de inversión típico para una celda de soldadura flexible:
| Componente | Rango de costos |
| 7robot del eje th(D002 o D003) | $35,000 – $70,000 |
| Dos posicionadores robóticos(1-3 tonelada) | $40,000 – $80,000 |
| Controlador e integración | $15,000 – $30,000 |
| Sistema de seguridad | $8,000 – $15,000 |
| Instalación y formación | $10,000 – $20,000 |
| Inversión total | $108,000 – $215,000 |
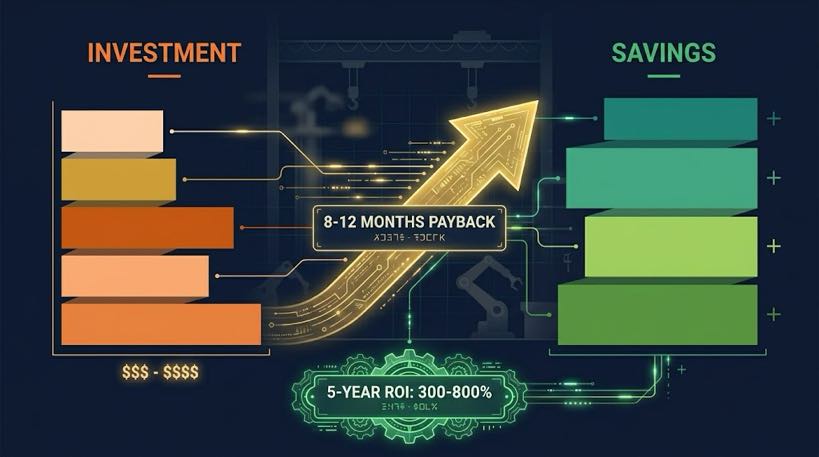
Ahorros anuales gracias a una celda de soldadura flexible:
| Fuente de ahorro | Ahorros anuales |
| Reducción de mano de obra (1-2 operadores) | $40,000 – $100,000 |
| Aumento de la productividad (50-100%) | $50,000 – $150,000 |
| Retrabajo reducido (50-90% reducción de defectos) | $10,000 – $50,000 |
| Ahorro de tiempo de cambio | $5,000 – $20,000 |
| Ahorro total anual | $105,000 – $320,000 |
Cálculo rápido del retorno de la inversión:
Período de recuperación = Inversión total ÷ Ahorro anual
- gama baja: $108,000 ÷ $105,000 =12 meses
- gama alta: $215,000 ÷ $320,000 =8 meses
- recuperación típica: 8-12 meses
5-Año retorno de la inversión:
- Ahorro total durante 5 años: $525,000 – $1,600,000
- Beneficio neto después de la inversión: $400,000 – $1,400,000
- 5-Año retorno de la inversión: 300-800%
Toma acción ahora
Has visto como uncelda de soldadura flexible con7robot del eje th yposicionadores robóticos puede transformar su producción de soldadura: mayor tiempo de encendido del arco, menores costos laborales, cambios más rápidos, y retorno de la inversión comprobado.
¿Su operación está lista para un séptimo eje? + posicionador de celda de soldadura flexible?
proporcionaremos:
- Plano de diseño para su espacio de piso específico
- Simulación del tiempo de ciclo de sus piezas
- Recomendación de equipo (7modelo del eje th + capacidad del posicionador)
- Análisis detallado del retorno de la inversión
- Propuesta de integración llave en mano
Próximamente en parte 9
Título:Mantenimiento & Guía de solución de problemas para sistemas de seguimiento de robot del séptimo eje
En parte 9, cubriremos:
- A diario, semanalmente, mensual, y listas de verificación de mantenimiento anual
- Solución de problemas comunes del robot del séptimo eje
- Gestión de repuestos
- Extendiendo la vida útil de la pista más allá 10 años
Resumen técnico: Célula de soldadura flexible con 7º eje. + Posicionador
| Característica | Beneficio |
| 85-90% tiempo de arco | Máxima productividad de soldadura |
| 100% utilización del operador | Sin tiempo de espera |
| 5-cambio de minutos | Producción de modelos mixtos flexibles |
| 8-12 mes de recuperación | Rápido retorno de la inversión |
| Controlador único | Programación y operación simplificadas |
| Detección de colisiones | Seguro, operación confiable |
| Simulación fuera de línea | Verificación del diseño sin riesgos |
| Integración llave en mano | Un proveedor, una responsabilidad |
Referencias & Estándares de integración de sistemas
- Cinemática multieje & Control coordinado:
- FANUC B-83284ES-1 Manual:Referencia central para la gestión de grupos de movimiento secundarios y terciarios., Definición de perfiles de interpolación sincronizados para las pistas de la serie D y posicionadores auxiliares..
- Ciencia de la automatización IEEE (2025):Investigación empírica que valida la 85%-90% Umbral de eficiencia del tiempo de encendido del arco logrado mediante diafonía automatizada de rieles lineales de doble estación..
- Seguridad funcional & Separación del operador:
- EN ISO 10218-2:2011:Requisitos de seguridad para la integración de sistemas de robots industriales. Este protocolo rige nuestra zonificación segura de estaciones múltiples., supresión de cortina de luz, y apretones de manos de PLC de seguridad de doble canal.
- ANSI/RIA R15.06-2014:Norma nacional estadounidense que define la desconexión de par segura (STO) y velocidad reducida con clasificación de seguridad (SLS) parametrizaciones dentro de celdas de soldadura flexibles.
- Gemelo digital & Metrología de simulación:
- Documentación ABB 3HAC0509-02:Estándar de ingeniería utilizado para el cálculo de la matriz de colisiones, análisis de alcance, y programación de recetas cinemáticas fuera de línea dentro de entornos RobotStudio/WorkVisual.
- ISO 17572-3:2020:Protocolos de prueba de referencia y posicionamiento espacial dinámico para diapositivas de seguimiento lineal que funcionan en conjunto con mesas giratorias.
- Seguridad eléctrica & Compatibilidad electromagnética:
- EN 60204-1:2018:Directrices de seguridad eléctrica para sistemas automatizados interconectados, Garantizar la prevención de bucles de tierra en condiciones de soldadura por arco robótico de alta corriente.
- Y CEI 61000-6-4:2019:Matriz de cumplimiento de EMC industrial que salvaguarda la integridad de la señal en las redes troncales EtherCAT/Profinet durante arcos TIG/MIG activos de alta frecuencia.
- Base de datos de cumplimiento CE de la Unión Europea: Verificado y registrado bajo Certificado oficial llave en mano No. M.2026.206.C134866.
- Evidencia estadística de campo:Conjuntos de datos de validación global derivados de 26 años de ejecución industrial, 40+ patentes independientes, y el despliegue exitoso de 1,500+ células de trabajo de automatización operativas llave en mano a partir de mayo 2026.
Identificación del autor
Soy un experto en integración de sistemas de soldadura robótica con12+ años de experiencia en el sector especializado en7robot del eje th yposicionador robótico integración. mi empresa tiene26+ años de experiencia profesional, sostiene40+ patentes, y ha completado exitosamente1,500+ proyectos globales(de los cuales aproximadamente70% integrar7robots del eje th conposicionadores en celdas de soldadura). mantenemosCertificación CE de la UE(Certificado No.: M.2026.206.C134866) para nuestro7robot del eje th yposicionador sistemas.
Actualizado: Puede 2026
PUBLICACIONES RELACIONADAS

Estación de trabajo de soldadura llave en mano: Del dibujo a la celda lista para producción

Cálculo de la carga útil del posicionador del robot y selección segura: La guía completa de ingeniería

La guía completa para principiantes sobre posicionadores de robots: Todo lo que necesitas saber

Pista de piso versus robot aéreo de séptimo eje: Instalación, Seguridad & Guía de selección

Cómo la soldadura láser robótica permite aligerar el peso del automóvil: Del acero de alta resistencia a las carrocerías de aluminio
