


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



7روبوت المحور الرابع + محددات الموضع الروبوتية: بناء خلايا لحام مرنة كاملة
“أ7روبوت المحور الرابع وحده قوي. يضيفأجهزة تحديد المواقع الروبوتية, ولديكخلية لحام مرنة يمكنها التعامل مع الأجزاء المعقدة, اللحامات المتعددة, والإنتاج بكميات كبيرة — كل ذلك بأقل قدر من تدخل المشغل.”
هذه هي الفكرة الأساسية وراء اللحام الآلي الحديث. مزيج من أ7روبوت المحور الرابع وأجهزة تحديد المواقع الروبوتية يخلق أخلية لحام مرنة الذي يزيد من وقت القوس, يقلل من وقت الدورة, ويتكيف مع متطلبات الإنتاج المتغيرة.
في هذا الدليل, سأريكم:
- لماذا7المحور ال مع مناور يتفوق على الحلول المستقلة
- كيفية تصميم أخلية لحام مرنة للأجزاء المحددة الخاصة بك
- العالم الحقيقي7روبوت المحور الرابع + مناور أمثلة التكامل
- قدرات التكامل التي أثبتت جدواها
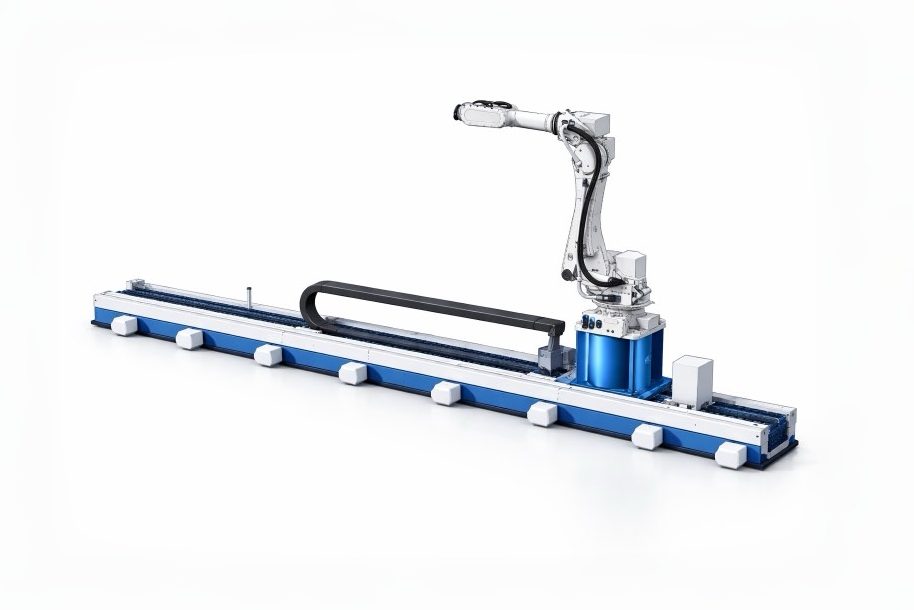
(المسارات الأرضية الموضحة في الصورة لا تشمل الذراع الآلية)
جزء 1: قوة الجمع بين روبوت المحور السابع وأجهزة تحديد الموضع الآلية
لماذا المحور السابع + مناور أفضل من أي منهما بمفرده:
| القدرة | روبوت المحور السابع المستقل | المواقف المستقلة | 7المحور الرابع + مناور |
| الوصول إلى أجزاء كبيرة | ✓ | ✗ | ✓✓ |
| الوصول إلى جميع طبقات اللحام | جزئي | محدود | مكتمل |
| اللحام في الوضع الأمثل | ✗ | ✓ | ✓✓ |
| محطات متعددة | ✓ | ✗ | ✓✓ |
| تقليل إعادة التموضع | ✓ | ✓ | الحد الأدنى |
| القوس في الوقت المحدد | 60-70% | 50-60% | 85-90% |
| مرونة تغيير الجزء | محدود | محدود | عالي |
المزايا الرئيسية لخلية اللحام المرنة ذات المحور السابع والموضع:
1. وضع اللحام الأمثل لكل خط
أمحدد المواقع الروبوتية يقوم بتدوير قطعة العمل إلى موضع اللحام المثالي (مستوي, أفقي, أو عموديا إلى أسفل). جنبا إلى جنب مع أ7روبوت المحور الرابع الذي يسافر على طول الجزء, يمكن لحام كل خط في الاتجاه الأمثل.
2. اللحام المستمر دون توقف
ال7روبوت المحور الرابع يمكن اللحام على محدد موضع واحد بينما يقوم المشغل بتفريغ/تحميل جهاز آخر. لا تنتظر. لا التوقف.
3. تغطية الأجزاء المعقدة
كبير, يمكن التعامل بسهولة مع الأجزاء الصعبة التي تتطلب اللحام من جوانب متعددة عند أ7المحور ال مع مناور يعمل معا.
4. إنتاج نماذج مختلطة مرنة
التبديل بين أنواع الأجزاء المختلفة دون التبديل الميكانيكي. برنامج7روبوت المحور الرابع ومناور لكل جزء.
5. إنتاجية أعلى
من خلال الحفاظ على7روبوت المحور الرابع اللحام بينما يقوم المشغل بتقديم الأجزاء, يزيد الناتج بنسبة 50-100%.
جزء 2: تخطيطات خلايا اللحام المرنة النموذجية
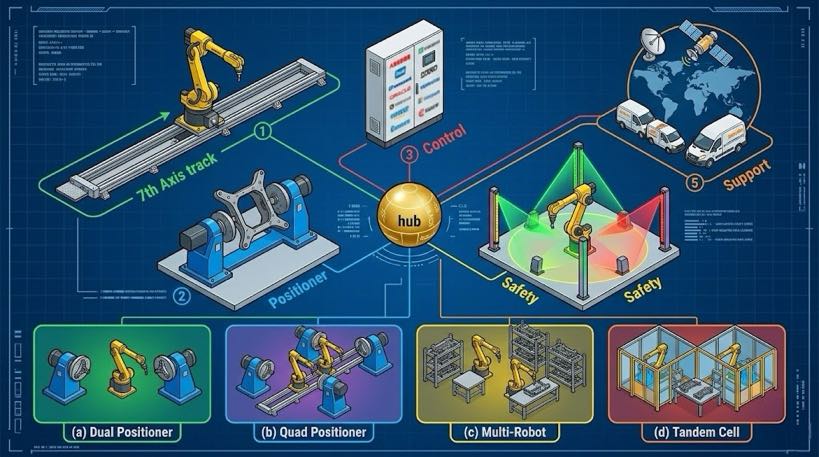
تَخطِيط 1: روبوت ذو محور سابع واحد + محددات موضع مزدوجة (الأكثر شيوعًا)
هذا هو الأكثر شعبيةخلية لحام مرنة التكوين لأحجام الإنتاج المتوسطة إلى العالية.
إعدادات:
- واحد7روبوت المحور الرابع(10-30م السفر)
- اثنينأجهزة تحديد المواقع الروبوتية(500-3,000سعة كل كيلو جرام)
- محطة مشغل واحدة بين أجهزة تحديد المواقع
كيف يعمل:
- 7روبوت المحور الرابع اللحامات على الموضع A
- يقوم المشغل بتفريغ الجزء النهائي من أداة الموضع B
- يقوم المشغل بتحميل جزء جديد على محدد الموضع B
- 7روبوت المحور الرابع التشطيبات الملحومة على A, الشرائح إلى ب
- يقوم المشغل بتفريغ/تحميل أداة تحديد الموضع A
- تتكرر الدورة
نتائج:
- القوس في الوقت المحدد:85-90%
- استخدام المشغل:100%(لا تنتظر)
- عائد الاستثمار النموذجي:8-12 شهور
تَخطِيط 2: روبوت ذو محور سابع واحد + أربعة مواضع (حجم كبير)
لإنتاج كميات كبيرة من الأجزاء الصغيرة التي تتطلب أوقات لحام أقصر.
إعدادات:
- واحد7روبوت المحور الرابع(15-30م السفر)
- أربعةأجهزة تحديد المواقع الروبوتية مرتبة في الخط
- محطة مشغل واحدة في كل نهاية
كيف يعمل:
- 7روبوت المحور الرابع يدور بين 4 محددات المواقع
- يقوم اثنان من المشغلين بالتحميل/التفريغ بشكل مستمر
- 7روبوت المحور الرابع اللحام دون توقف
نتائج:
- القوس في الوقت المحدد:90-95%
- الإخراج:3-4س روبوت مستقل
- عائد الاستثمار النموذجي:6-10 شهور
تَخطِيط 3: روبوتات المحور السابع المتعددة + مواضع متعددة (أجزاء كبيرة)
لأجزاء كبيرة جدًا (أبراج الرياح, أقسام السفينة, المعدات الثقيلة).
إعدادات:
- اثنين7روبوتات المحور الرابع على نفس المسارات أو الموازية
- اثنان أو أكثرأجهزة تحديد المواقع الروبوتية
- اللحام التعاوني على جزء كبير واحد
كيف يعمل:
- اثنين7روبوتات المحور الرابع اللحام في وقت واحد على الجانبين المتقابلين
- محددات الموضع تدوير الجزء للوصول
- الحركة المنسقة بين الروبوتات
نتائج:
- وقت الدورة:50-60%تخفيض
- اتساق اللحام:ممتاز
- عائد الاستثمار النموذجي:12-18 شهور
جزء 3: اعتبارات التكامل الرئيسية للمحور السابع مع محدد الموضع
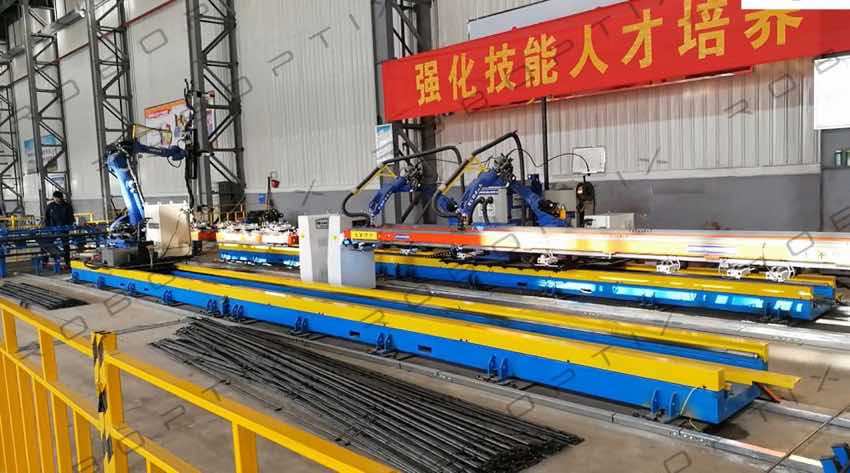
1. التزامن والتنسيق
ال7روبوت المحور الرابع ومحدد المواقع الروبوتية يجب أن تتحرك بطريقة منسقة. وهذا يتطلب:
- بنية تحكم واحدة (يتحكم الروبوت في كليهما)
- أو وحدة تحكم متعددة متزامنة مع الاتصال في الوقت الحقيقي
- كشف الاصطدام وبرمجة تجنبه
2. تخطيط مغلف العمل
رسم خريطة للحركة المشتركة ل7المحور ال مع مناور:
- حساب إجمالي المساحة التي يمكن الوصول إليها
- تحديد الاصطدامات المحتملة
- تخطيط مناطق آمنة للمشغلين
- التحقق من تغطية جميع طبقات اللحام
3. استراتيجية تغيير الجزء
تصميم لخلية لحام مرنة عملية:
- أدوات التغيير السريع على أدوات تحديد المواقع
- وصفات مبرمجة مسبقا لكل نوع جزء
- الباركود أو تحديد جزء RFID
- اختيار البرنامج التلقائي
4. تكامل السلامة
أخلية لحام مرنة مع7المحور العاشر والموضع يتطلب:
- ستائر خفيفة أو ماسحات ضوئية للمنطقة لوصول المشغل
- بوابات أمان متشابكة
- يمكن الوصول إلى المحطات الإلكترونية من نقاط متعددة
- إيقاف عزم الدوران الآمن (ستو) على كافة المحاور
5. إدارة الكابلات
نقل الكابلات ل7روبوت المحور الرابع + مناور:
- كابلات الروبوت من خلال سلسلة السحب على المسار الصحيح
- كابلات تحديد الموضع من خلال حلقات الانزلاق أو أدلة الكابلات
- تخفيف الضغط في جميع نقاط الاتصال
- الموصلات الاحتياطية للتوسع في المستقبل
جزء 4: روبوت المحور السابع في العالم الحقيقي + حالات تكامل محدد الموضع
قضية 1: المعدات الثقيلة – خلية لحام ذراع الحفارة
التحدي:
يحتاج العميل إلى لحام أذرع الحفارة بطول 12 مترًا (2,200كجم) مع طبقات متعددة من جميع الجوانب. استغرق إعادة التموضع اليدوي 30 دقيقة لكل ذراع.
الحل:
- D003 روبوت المحور السابع للخدمة الشاقة(15م السفر)
- اثنان من أجهزة تحديد المواقع الآلية بوزن 10 أطنان مع دوران متزامن
- إدارة وحدة تحكم Fanuc واحدة7المحور الرابع + محددات المواقع
النتائج:
| متري | قبل | بعد | تحسين |
| القوس في الوقت المحدد | 34% | 88% | +54% |
| الإخراج اليومي | 16 الأسلحة | 42 الأسلحة | +162% |
| وقت إعادة التموضع | 30 دقيقة/ذراع | 0 دقيقة | -100% |
| الاسترداد | — | 11 شهور | — |
اقتباس العملاء:
“ال7المحور ال مع مناور تركيبة غيرت كل شيء. ملكناخلية لحام مرنة يعمل بشكل مستمر بينما يقوم المشغلون بتحميل الأجزاء. لقد ضاعفنا الإنتاج دون إضافة أشخاص.” – مدير اللحام
قضية 2: مورد السيارات - خلية لحام الإطار الفرعي
التحدي:
الشركة المصنعة اللازمة للحام 8 متغيرات الإطار الفرعي المختلفة. استغرق التحول بين المتغيرات 2 ساعات مع التركيبات اليدوية.
الحل:
- D002 روبوت المحور السابع(12م السفر)
- أربعة مواضع غراب الرأس/غراب الذيل مع أدوات التغيير السريع
- البرمجة القائمة على الوصفة للجميع 8 المتغيرات
النتائج:
| متري | قبل | بعد | تحسين |
| وقت التحول | 2 ساعات | 5 دقائق | -96% |
| الإخراج اليومي | 80 أجزاء | 210 أجزاء | +162% |
| معدل الخلل | 5% | <0.5% | -90% |
| الاسترداد | — | 9 شهور | — |
اقتباس العملاء:
“الخلية لحام مرنة مع7المحور العاشر والمحددات يسمح لنا بتشغيل أي من لدينا 8 إطارات فرعية مع تغيير لمدة 5 دقائق. هذا هو مستقبل التصنيع” - مدير المصنع
قضية 3: برج الرياح – خلية لحام الحافة
التحدي:
أقسام برج الرياح تصل إلى 30 يتطلب طول المتر لحام شفة من كلا الطرفين. كان اللحام اليدوي بطيئًا وغير متسق.
الحل:
- D003 روبوت المحور السابع للخدمة الشاقة(32م السفر)
- اثنان من أدوات تحديد المواقع للخدمة الشاقة(25-قدرة طن لكل منهما)
- الحركة المنسقة بين7روبوت المحور الرابع ومحددات المواقع
النتائج:
| متري | قبل | بعد | تحسين |
| وقت اللحام لكل شفة | 3 ساعات (يدوي) | 1.5 ساعات | -50% |
| الإنتاجية اليومية | 1 برج | 2.5 أبراج | +150% |
| رفض المعدل | 8% | <1% | -87% |
| الاسترداد | — | 10 شهور | — |
اقتباس العملاء:
“ال7روبوت المحور الرابع + مناور تتيح لنا هذه المجموعة لحام طرفي مقطع برج بطول 30 مترًا دون تغيير موضع الجزء. وكان ذلك مستحيلا من قبل.” — مدير المصنع
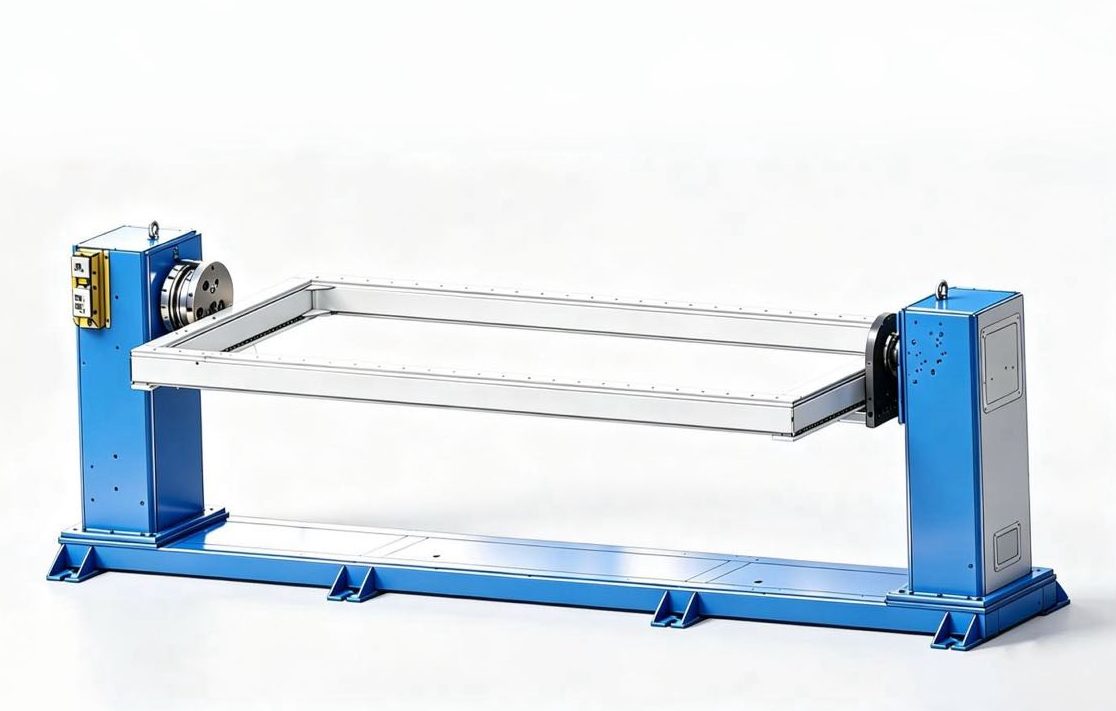
جزء 5: محورنا السابع + قدرات التكامل من الموضع
مع 1,500+ المشاريع العالمية, لقد قمنا بدمج كل مجموعة من روبوت المحور السابع وجهاز تحديد المواقع في السوق.
عروض التكامل القياسية لدينا:
| عنصر | قدرتنا |
| 7روبوتات المحور الرابع | D001, D002, D003 (500-3,000حمولة كجم) |
| أجهزة تحديد المواقع الروبوتية | غراب الرأس/غراب الذيل, نوع L, نوع H, القرص الدوار |
| تكامل وحدة التحكم | فانوك, ايه بي بي, يبكي, ياسكاوا, سيمنز |
| بروتوكولات الاتصال | إيثركات, بروفينيت, ديفيس نت, إيثرنت/IP |
| قدرة الموضع | 500كجم إلى 30.000 كجم |
| عدد المواضع لكل محور السابع | 2 ل 8 محطات |
| عدد روبوتات المحور السابع لكل خلية | 1 ل 4 |
ما الذي يجعل تكامل خلايا اللحام المرنة لدينا مختلفًا؟:
1. مسؤولية نقطة واحدة
نحن توريد ودمج7روبوت المحور الرابع,محددات المواقع, تحكم, نظام السلامة, والأدوات. عقد واحد. مدير مشروع واحد. ضمان واحد.
2. حلول مصممة مسبقًا
لدينا تصاميم قياسية مشتركةخلية لحام مرنة التكوينات:
- خلية تحديد المواقع المزدوجة(الأكثر شعبية)
- خلية تحديد المواقع رباعية(حجم كبير)
- خلية روبوتية متعددة(أجزاء كبيرة)
- خلية ترادفية(أجزاء طويلة)
3. البرمجة والمحاكاة دون اتصال بالإنترنت
قبل أن يتم قطع أي فولاذ, نحن نحاكي كامل الخاص بكخلية لحام مرنة:
- التحقق من وقت الدورة
- كشف الاصطدام
- الوصول إلى الدراسات
- بيئة العمل للمشغل
4. التكليف والتدريب في الموقع
لدينا الفنيين المعتمدين:
- تثبيت ومحاذاة جميع المعدات
- تكوين7المحور ال مع مناور المزامنة
- تدريب المشغلين وفريق الصيانة الخاص بك
- تقديم وثائق كاملة
5. شبكة الدعم العالمية
مع المشاريع في 30+ بلدان, نحن نقدم:
- التشخيص عن بعد
- مستودع قطع الغيار
- شركاء الخدمة المحلية
- 24/7 الدعم الفني
جزء 6: تحليل العائد على الاستثمار للمحور السابع + خلية لحام مرنة للموضع
نطاق الاستثمار النموذجي لخلية اللحام المرنة:
| عنصر | نطاق التكلفة |
| 7روبوت المحور الرابع(D002 أو D003) | $35,000 - $70,000 |
| اثنين من أجهزة تحديد المواقع الروبوتية(1-3 طن) | $40,000 - $80,000 |
| التحكم والتكامل | $15,000 - $30,000 |
| نظام السلامة | $8,000 - $15,000 |
| التثبيت والتدريب | $10,000 - $20,000 |
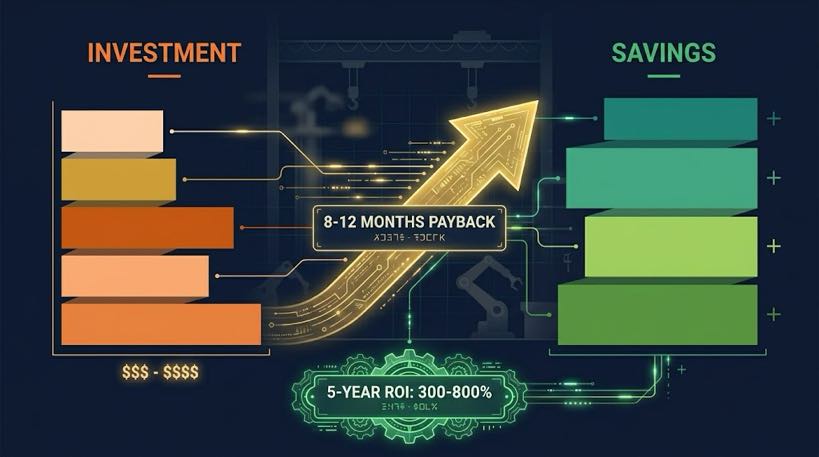
| إجمالي الاستثمار | $108,000 - $215,000 |
وفورات سنوية من خلية لحام مرنة:
| مصدر الادخار | الادخار السنوي |
| تخفيض العمالة (1-2 مشغلي) | $40,000 - $100,000 |
| زيادة الإنتاجية (50-100%) | $50,000 - $150,000 |
| إعادة صياغة مخفضة (50-90% الحد من العيب) | $10,000 - $50,000 |
| توفير وقت التغيير | $5,000 - $20,000 |
| إجمالي المدخرات السنوية | $105,000 - $320,000 |
حساب عائد الاستثمار السريع:
فترة الاسترداد = إجمالي الاستثمار ÷ المدخرات السنوية
- نهاية منخفضة: $108,000 ÷ $105,000 =12 شهور
- نهاية عالية: $215,000 ÷ $320,000 =8 شهور
- الاسترداد النموذجي: 8-12 شهور
5-عائد الاستثمار السنوي:
- انتهى إجمالي المدخرات 5 سنين: $525,000 - $1,600,000
- صافي الربح بعد الاستثمار: $400,000 - $1,400,000
- 5-عائد الاستثمار السنوي: 300-800%
اتخذ إجراءً الآن
لقد رأيت كيف أخلية لحام مرنة مع7روبوت المحور الرابع وأجهزة تحديد المواقع الروبوتية يمكنها تحويل إنتاج اللحام الخاص بك - وقت تشغيل أعلى للقوس, انخفاض تكاليف العمالة, تحولات أسرع, وعائد الاستثمار المؤكد.
هل عمليتك جاهزة للمحور السابع؟ + خلية لحام مرنة مناور?
سوف نقدم:
- رسم تخطيطي لمساحة الأرضية المحددة لديك
- محاكاة وقت الدورة لأجزائك
- توصية المعدات (7نموذج المحور الرابع + قدرة تحديد المواقع)
- تحليل مفصل لعائد الاستثمار
- اقتراح التكامل الجاهز
القادمة في الجزء التالي 9
عنوان:صيانة & دليل استكشاف الأخطاء وإصلاحها لأنظمة مسار المحور السابع للروبوت
في الجزء 9, سوف نغطي:
- يوميًا, أسبوعي, شهريا, وقوائم مراجعة الصيانة السنوية
- استكشاف أخطاء روبوت المحور السابع الشائعة وإصلاحها
- إدارة قطع الغيار
- تمديد حياة المسار إلى أبعد من ذلك 10 سنين
ملخص فني: خلية لحام مرنة بالمحور السابع + مناور
| ميزة | فائدة |
| 85-90% القوس في الوقت المحدد | الحد الأقصى لإنتاجية اللحام |
| 100% استخدام المشغل | لا وقت الانتظار |
| 5-دقيقة التحول | إنتاج نماذج مختلطة مرنة |
| 8-12 استرداد الشهر | عائد استثمار سريع |
| وحدة تحكم واحدة | برمجة وتشغيل مبسطة |
| كشف الاصطدام | آمن, عملية موثوقة |
| محاكاة دون اتصال | التحقق من التصميم الخالي من المخاطر |
| التكامل بنظام تسليم المفتاح | مورد واحد, مسؤولية واحدة |
مراجع & معايير تكامل النظام
- الكينماتيكا متعددة المحاور & التحكم المنسق:
- دليل فانوك B-83284EN-1:المرجع الأساسي لإدارة مجموعات الحركة الثانوية والثالثية, تحديد ملفات تعريف الاستيفاء المتزامنة لمسارات السلسلة D وأجهزة تحديد المواقع المساعدة.
- IEEE علوم الأتمتة (2025):البحوث التجريبية التحقق من صحة 85%-90% يتم تحقيق عتبة الكفاءة الزمنية للقوس من خلال الحديث المتبادل الآلي للسكك الحديدية الخطية ثنائية المحطات.
- السلامة الوظيفية & فصل المشغل:
- في ايزو 10218-2:2011:متطلبات السلامة لتكامل نظام الروبوت الصناعي. يحكم هذا البروتوكول تقسيمنا الآمن متعدد المحطات, طمس الستار الخفيف, ومصافحة PLC للسلامة ثنائية القناة.
- أنسي/ريا R15.06-2014:المعيار الوطني الأمريكي الذي يحدد إيقاف عزم الدوران الآمن (ستو) والسرعة المنخفضة ذات التصنيف الآمن (SLS) المعلمات داخل خلايا اللحام المرنة.
- التوأم الرقمي & محاكاة المقاييس:
- وثائق ABB 3HAC0509-02:المعيار الهندسي المستخدم لحساب مصفوفة التصادم, تحليل الوصول, وبرمجة الوصفات الحركية دون اتصال بالإنترنت داخل بيئات RobotStudio/WorkVisual.
- ايزو 17572-3:2020:تحديد المواقع المكانية الديناميكية وبروتوكولات اختبار خط الأساس لشرائح التتبع الخطية التي تعمل جنبًا إلى جنب مع الجداول القابلة للتدوير.
- السلامة الكهربائية & التوافق الكهرومغناطيسي:
- في 60204-1:2018:إرشادات السلامة الكهربائية للأنظمة الآلية المترابطة, ضمان منع الحلقة الأرضية في ظل ظروف اللحام بالقوس الآلي ذات التيار العالي
- واللجنة الانتخابية المستقلة 61000-6-4:2019:تعمل مصفوفة الامتثال EMC الصناعية على حماية سلامة الإشارة عبر العمود الفقري EtherCAT/Profinet أثناء أقواس TIG/MIG النشطة عالية التردد.
- قاعدة بيانات الامتثال للاتحاد الأوروبي CE: تم التحقق منها وتسجيلها بموجب شهادة تسليم المفتاح الرسمية رقم. م.2026.206.C134866.
- الأدلة الميدانية الإحصائية:مجموعات بيانات التحقق العالمية المستمدة من 26 سنوات من التنفيذ الصناعي, 40+ براءات الاختراع المستقلة, والنشر الناجح ل 1,500+ خلايا عمل التشغيل الآلي الجاهزة للاستخدام اعتبارًا من شهر مايو 2026.
تحديد هوية المؤلف
أنا خبير في تكامل نظام اللحام الآلي12+ سنين من الخبرة الصناعية المتخصصة في7روبوت المحور الرابع ومحدد المواقع الروبوتية اندماج. شركتي لديها26+ سنين من الخبرة المهنية, يحمل40+ براءات الاختراع, وقد اكتمل بنجاح1,500+ المشاريع العالمية(منها تقريبا70% دمج7روبوتات المحور الرابع معمحددات المواقع في خلايا اللحام). نحن نحملشهادة الاتحاد الأوروبي CE(رقم الشهادة: م.2026.206.C134866) لدينا7روبوت المحور الرابع ومناور أنظمة.
تم التحديث: يمكن 2026
المشاركات ذات الصلة

ميضعة اللحام للبيع: كيفية اختيار النوع المناسب للجزء الخاص بك (غراب الرأس تايلستوك, النوع L, نوع U, أفقي 3 محاور, دوارة ذات محور واحد, إمالة عمودية)

كيف يتحكم ميضع اللحام في الجاذبية: فيزياء استقرار البركة وجودة اللحام

جولة مقابل مستطيلة مقابل غير منتظمة: مطابقة تكوين ميضعة اللحام لهندسة قطعة العمل

تحليل عائد الاستثمار للحام بالليزر الآلي: هل يستحق الاستثمار?

كيف تتشكل عيوب اللحام الآلي - وإلى أي مدى يمكن لجهاز تحديد موضع الروبوت إصلاحه?
