


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



7वें एक्सिस रोबोट + रोबोटिक पोजिशनर्स: पूर्ण लचीली वेल्डिंग कोशिकाओं का निर्माण
“ए7वें अक्ष रोबोट अकेला ही शक्तिशाली है. जोड़नारोबोटिक पोजिशनर्स, और आपके पास एक हैलचीला वेल्डिंग सेल जो जटिल भागों को संभाल सकता है, एकाधिक वेल्ड, और उच्च मात्रा में उत्पादन - सभी न्यूनतम ऑपरेटर हस्तक्षेप के साथ।”
आधुनिक स्वचालित वेल्डिंग के पीछे यही मुख्य अंतर्दृष्टि है. ए का संयोजन7वें अक्ष रोबोट औररोबोटिक पोजिशनर्स बनाता हैलचीला वेल्डिंग सेल जो आर्क-ऑन समय को अधिकतम करता है, चक्र समय कम कर देता है, और बदलती उत्पादन माँगों के अनुरूप ढल जाता है.
इस गाइड में, मैं आपको दिखाऊँगा:
- क्यों7पोजिशनर के साथ वें अक्ष स्टैंडअलोन समाधानों से बेहतर है
- कैसे डिजाइन करें एलचीला वेल्डिंग सेल आपके विशिष्ट भागों के लिए
- असली दुनिया7वें अक्ष रोबोट + positioner एकीकरण उदाहरण
- हमारी सिद्ध एकीकरण क्षमताएं
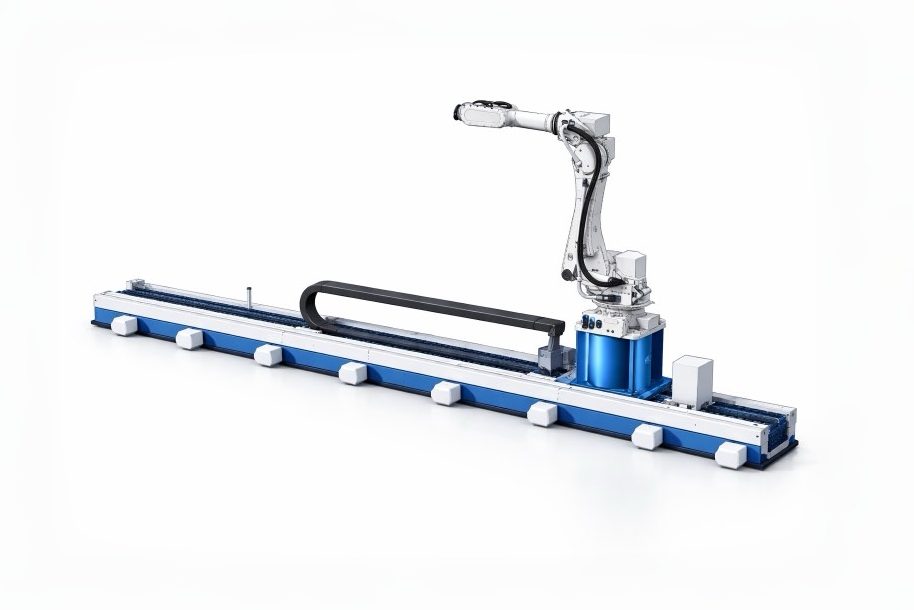
(छवि में दिखाए गए ग्राउंड ट्रैक में रोबोटिक भुजा शामिल नहीं है)
भाग 1: 7वें एक्सिस रोबोट को रोबोटिक पोजिशनर्स के साथ संयोजित करने की शक्ति
सातवीं धुरी क्यों + पोजिशनर अकेले से बेहतर है:
| क्षमता | स्टैंडअलोन 7वां एक्सिस रोबोट | स्टैंडअलोन पद | 7वें अक्ष + positioner |
| बड़े हिस्से तक पहुंचें | ✓ | ✗ | ✓✓ |
| सभी वेल्ड सीम तक पहुंचें | आंशिक | सीमित | पूरा |
| इष्टतम स्थिति में वेल्ड | ✗ | ✓ | ✓✓ |
| एकाधिक स्टेशन | ✓ | ✗ | ✓✓ |
| पुनर्स्थापन कम करें | ✓ | ✓ | न्यूनतम |
| आर्क-ऑन समय | 60-70% | 50-60% | 85-90% |
| भाग परिवर्तन लचीलापन | सीमित | सीमित | उच्च |
7वीं धुरी और पोजिशनर के साथ लचीली वेल्डिंग सेल के मुख्य लाभ:
1. प्रत्येक सीम के लिए इष्टतम वेल्ड स्थिति
एरोबोटिक पोजिशनर वर्कपीस को आदर्श वेल्डिंग स्थिति में घुमाता है (समतल, क्षैतिज, या लंबवत नीचे). ए के साथ संयुक्त7वें अक्ष रोबोट जो भाग के साथ यात्रा करता है, प्रत्येक सीम को इष्टतम अभिविन्यास में वेल्ड किया जा सकता है.
2. बिना रुके लगातार वेल्डिंग
The7वें अक्ष रोबोट एक पोजिशनर पर वेल्ड कर सकते हैं जबकि ऑपरेटर दूसरे को अनलोड/लोड कर सकता है. कोई इंतज़ार नहीं. कोई डाउनटाइम नहीं.
3. जटिल भाग कवरेज
बड़ा, ऐसे अजीब हिस्से जिन्हें कई तरफ से वेल्डिंग की आवश्यकता होती है, उन्हें आसानी से संभाला जा सकता है7पोजिशनर के साथ वें अक्ष एक साथ काम करता है.
4. लचीला मिश्रण-मॉडल उत्पादन
यांत्रिक परिवर्तन के बिना विभिन्न भाग प्रकारों के बीच स्विच करें. प्रोग्राम करें7वें अक्ष रोबोट औरpositioner प्रत्येक भाग के लिए.
5. उच्चतर थ्रूपुट
रखकर7वें अक्ष रोबोट वेल्डिंग करते समय ऑपरेटर भागों का टेंडर करता है, आउटपुट बढ़ जाता है 50-100%.
भाग 2: विशिष्ट लचीले वेल्डिंग सेल लेआउट
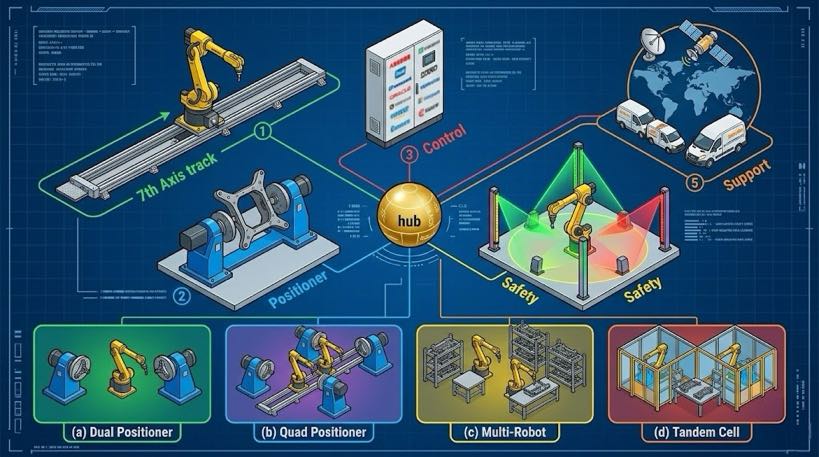
लेआउट 1: सिंगल 7वां एक्सिस रोबोट + दोहरी स्थिति वाले (अत्यन्त साधारण)
यह सबसे लोकप्रिय हैलचीला वेल्डिंग सेल मध्यम से उच्च उत्पादन मात्रा के लिए कॉन्फ़िगरेशन.
विन्यास:
- एक7वें अक्ष रोबोट(10-30मैं यात्रा करता हूँ)
- दोरोबोटिक पोजिशनर्स(500-3,000प्रत्येक किलो क्षमता)
- पोजिशनर्स के बीच एक ऑपरेटर स्टेशन
यह काम किस प्रकार करता है:
- 7वें अक्ष रोबोट पोजिशनर ए पर वेल्ड
- ऑपरेटर पोजिशनर बी से तैयार हिस्से को उतारता है
- ऑपरेटर पोजिशनर बी पर नया भाग लोड करता है
- 7वें अक्ष रोबोट ए पर वेल्ड समाप्त करता है, बी की ओर स्लाइड
- ऑपरेटर पोजिशनर ए को अनलोड/लोड करता है
- चक्र दोहराता है
परिणाम:
- आर्क-ऑन समय:85-90%
- ऑपरेटर उपयोग:100%(कोई इंतज़ार नहीं)
- विशिष्ट ROI:8-12 महीने
लेआउट 2: सिंगल 7वां एक्सिस रोबोट + चार पोजिशनर्स (उच्च परिमाण)
छोटे भागों के उच्च मात्रा में उत्पादन के लिए जिन्हें कम वेल्ड समय की आवश्यकता होती है.
विन्यास:
- एक7वें अक्ष रोबोट(15-30मैं यात्रा करता हूँ)
- चाररोबोटिक पोजिशनर्स पंक्ति में व्यवस्थित
- प्रत्येक छोर पर एक ऑपरेटर स्टेशन
यह काम किस प्रकार करता है:
- 7वें अक्ष रोबोट के बीच घूमता है 4 पोजिशनर्स
- दो ऑपरेटर लगातार लोड/अनलोड करते हैं
- 7वें अक्ष रोबोट बिना रुके वेल्ड
परिणाम:
- आर्क-ऑन समय:90-95%
- उत्पादन:3-4एक्स स्टैंडअलोन रोबोट
- विशिष्ट ROI:6-10 महीने
लेआउट 3: एकाधिक 7वें अक्ष रोबोट + मल्टीपल पोजिशनर्स (बड़े हिस्से)
बहुत बड़े हिस्से के लिए (पवन टॉवर, जहाज अनुभाग, भारी उपकरण).
विन्यास:
- दो7वें अक्ष रोबोट समान या समानांतर ट्रैक पर
- दो या अधिकरोबोटिक पोजिशनर्स
- एकल बड़े हिस्से पर सहयोगात्मक वेल्डिंग
यह काम किस प्रकार करता है:
- दो7वें अक्ष रोबोट विपरीत दिशा में एक साथ वेल्ड करें
- पोजिशनर्स पहुंच के लिए भाग को घुमाएँ
- रोबोटों के बीच समन्वित गति
परिणाम:
- समय चक्र:50-60%कमी
- वेल्ड स्थिरता:उत्तम
- विशिष्ट ROI:12-18 महीने
भाग 3: पोजिशनर के साथ 7वीं धुरी के लिए मुख्य एकीकरण विचार
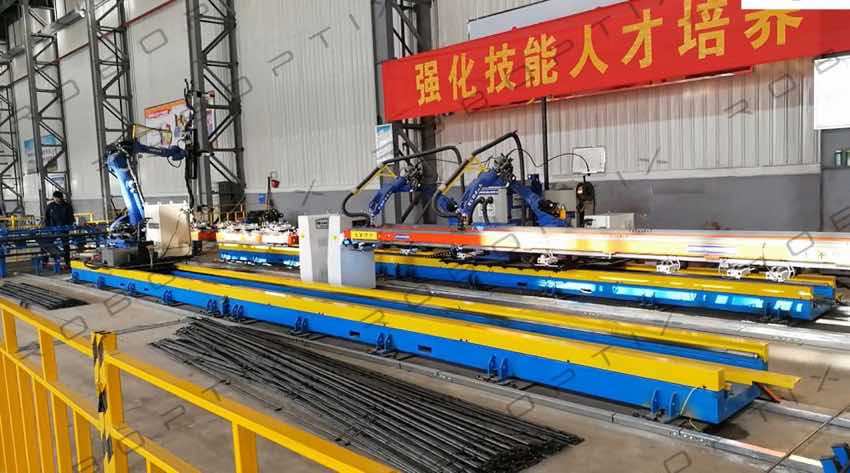
1. तुल्यकालन और समन्वय
The7वें अक्ष रोबोट औररोबोटिक पोजिशनर समन्वित तरीके से आगे बढ़ना चाहिए. इस आवश्यकता है:
- एकल नियंत्रक वास्तुकला (रोबोट दोनों को नियंत्रित करता है)
- या वास्तविक समय संचार के साथ सिंक्रनाइज़ मल्टी-नियंत्रक
- टकराव का पता लगाने और बचाव प्रोग्रामिंग
2. कार्य लिफ़ाफ़ा योजना
की संयुक्त गति का मानचित्र बनाएं7पोजिशनर के साथ वें अक्ष:
- कुल पहुंच योग्य क्षेत्र की गणना करें
- संभावित टकरावों को पहचानें
- ऑपरेटरों के लिए सुरक्षित क्षेत्रों की योजना बनाएं
- सभी वेल्ड सीमों की कवरेज सत्यापित करें
3. आंशिक बदलाव की रणनीति
के लिए डिज़ाइनलचीला वेल्डिंग सेल संचालन:
- पोजिशनर्स पर त्वरित-परिवर्तन टूलींग
- प्रत्येक भाग प्रकार के लिए पूर्व-क्रमादेशित व्यंजन
- बारकोड या आरएफआईडी भाग की पहचान
- स्वचालित प्रोग्राम चयन
4. सुरक्षा एकीकरण
एलचीला वेल्डिंग सेल साथ7वें अक्ष और स्थिति आवश्यक है:
- ऑपरेटर की पहुंच के लिए हल्के पर्दे या क्षेत्र स्कैनर
- इंटरलॉक्ड सुरक्षा द्वार
- ई-स्टॉप पर कई बिंदुओं से पहुंच संभव है
- सुरक्षित टॉर्क बंद (एस.टी.ओ) सभी अक्षों पर
5. केबल प्रबंधन
के लिए केबल ले जाना7वें अक्ष रोबोट + positioner:
- ट्रैक पर ड्रैग चेन के माध्यम से रोबोट केबल
- स्लिप रिंग या केबल गाइड के माध्यम से केबल को पोजिशनर करना
- सभी कनेक्शन बिंदुओं पर तनाव से राहत
- भविष्य के विस्तार के लिए अतिरिक्त कंडक्टर
भाग 4: वास्तविक दुनिया का 7वां एक्सिस रोबोट + पोजिशनर एकीकरण मामले
मामला 1: भारी उपकरण - खुदाई करने वाली शाखा वेल्डिंग सेल
चुनौती:
ग्राहक को 12-मीटर उत्खनन भुजाओं को वेल्ड करने की आवश्यकता है (2,200किग्रा) सभी तरफ कई सीमों के साथ. मैन्युअल पुनर्स्थापन लिया गया 30 प्रति हाथ मिनट.
समाधान:
- D003 हेवी-ड्यूटी 7वीं धुरी रोबोट(15मैं यात्रा करता हूँ)
- दो 10 टन के रोबोटिक पोजिशनर सिंक्रनाइज़ रोटेशन के साथ
- एकल फैनुक नियंत्रक प्रबंधन7वें अक्ष + पोजिशनर्स
परिणाम:
| मीट्रिक | पहले | बाद | सुधार |
| आर्क-ऑन समय | 34% | 88% | +54% |
| दैनिक आउटपुट | 16 हथियारों | 42 हथियारों | +162% |
| पुनर्स्थापन समय | 30 मिनट/हाथ | 0 मिन | -100% |
| लौटाने | — | 11 महीने | — |
ग्राहक बोली:
“The7पोजिशनर के साथ वें अक्ष संयोजन ने सब कुछ बदल दिया. हमारालचीला वेल्डिंग सेल जब ऑपरेटर पार्ट्स लोड करते हैं तो यह लगातार चलता रहता है. हमने लोगों को जोड़े बिना आउटपुट दोगुना कर दिया।” -वेल्डिंग प्रबंधक
मामला 2: ऑटोमोटिव आपूर्तिकर्ता - सबफ़्रेम वेल्डिंग सेल
चुनौती:
निर्माता को वेल्ड करने की आवश्यकता है 8 विभिन्न सबफ़्रेम वेरिएंट. वेरिएंट के बीच बदलाव लिया गया 2 मैनुअल फिक्स्चर के साथ घंटे.
समाधान:
- D002 7वां अक्ष रोबोट(12मैं यात्रा करता हूँ)
- चार हेडस्टॉक/टेलस्टॉक पोजिशनर्स त्वरित-परिवर्तन टूलींग के साथ
- सभी के लिए रेसिपी-आधारित प्रोग्रामिंग 8 वेरिएंट
परिणाम:
| मीट्रिक | पहले | बाद | सुधार |
| बदलाव का समय | 2 घंटे | 5 मिनट | -96% |
| दैनिक आउटपुट | 80 पार्ट्स | 210 पार्ट्स | +162% |
| दोष दर | 5% | <0.5% | -90% |
| लौटाने | — | 9 महीने | — |
ग्राहक बोली:
“Theलचीला वेल्डिंग सेल साथ7वें अक्ष और पोजिशनर्स हमें अपना कोई भी चलाने की अनुमति देता है 8 5 मिनट के बदलाव के साथ सबफ्रेम. यह विनिर्माण का भविष्य है।” - संयंत्र प्रबंधक
मामला 3: पवन टॉवर - निकला हुआ किनारा वेल्डिंग सेल
चुनौती:
पवन टावर अनुभाग तक 30 मीटर लंबे के लिए दोनों सिरों पर फ्लैंज वेल्डिंग की आवश्यकता होती है. मैनुअल वेल्डिंग धीमी और असंगत थी.
समाधान:
- D003 हेवी-ड्यूटी 7वीं धुरी रोबोट(32मैं यात्रा करता हूँ)
- दो हेवी-ड्यूटी पोजिशनर(25-प्रत्येक टन क्षमता)
- के बीच समन्वित गति7वें अक्ष रोबोट औरपोजिशनर्स
परिणाम:
| मीट्रिक | पहले | बाद | सुधार |
| प्रति निकला हुआ वेल्डिंग समय | 3 घंटे (नियमावली) | 1.5 घंटे | -50% |
| दैनिक थ्रूपुट | 1 टावर | 2.5 मीनारें | +150% |
| अस्वीकार दर | 8% | <1% | -87% |
| लौटाने | — | 10 महीने | — |
ग्राहक बोली:
“The7वें अक्ष रोबोट + positioner संयोजन से हम 30-मीटर टावर अनुभाग के दोनों सिरों को भाग को पुनर्स्थापित किए बिना वेल्ड कर सकते हैं. यह पहले असंभव था.” - प्लांट निदेशक
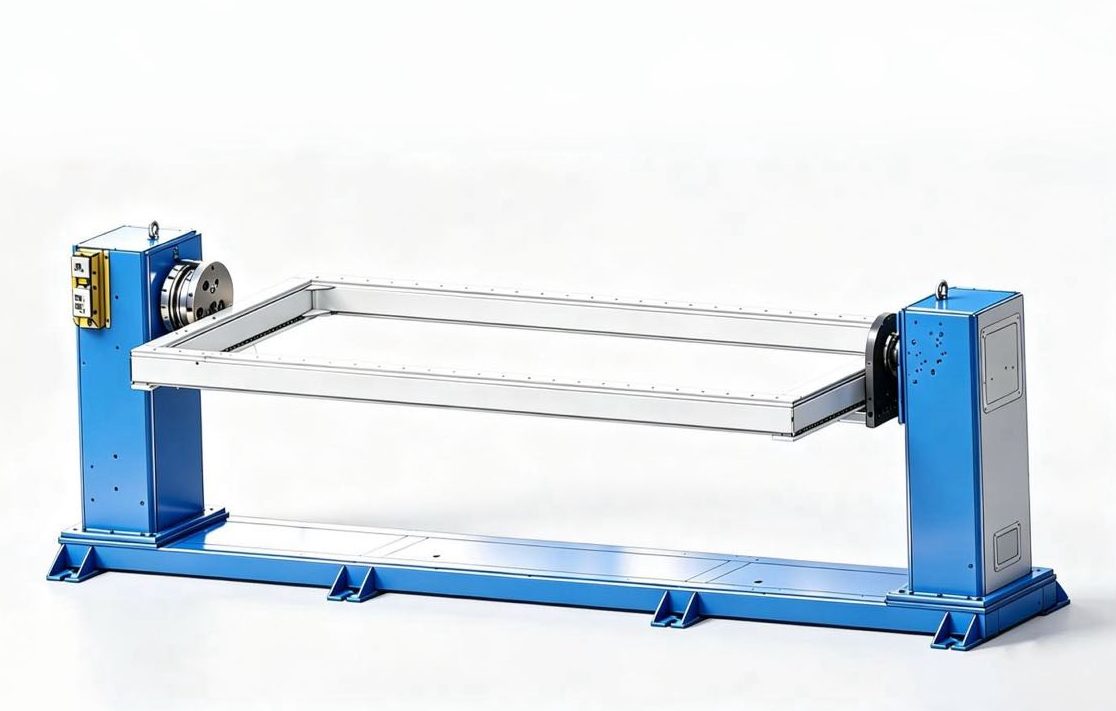
भाग 5: हमारी सातवीं धुरी + पोजिशनर एकीकरण क्षमताएं
साथ 1,500+ वैश्विक परियोजनाएँ, हमने बाजार में 7वें एक्सिस रोबोट और पोजिशनर के हर संयोजन को एकीकृत किया है.
हमारी मानक एकीकरण पेशकशें:
| अवयव | हमारी क्षमता |
| 7वें अक्ष रोबोट | D001, D002, D003 (500-3,000किलो पेलोड) |
| रोबोटिक पोजिशनर्स | हेडस्टॉक/टेलस्टॉक, एल प्रकार, एच-प्रकार, टर्नटेबल |
| नियंत्रक एकीकरण | फैनुक, एबीबी, चिल्लाना, यास्कावा, सीमेंस |
| संचार प्रोटोकॉल | ईथरकैट, प्रोफ़िनेट, उपकरण नेट, ईथरनेट/आईपी |
| पोजिशनर क्षमता | 500किग्रा से 30,000 किग्रा |
| प्रति 7वें अक्ष पर पोजिशनर्स की संख्या | 2 को 8 के स्टेशन |
| प्रति सेल 7वें अक्ष रोबोट की संख्या | 1 को 4 |
हमारे लचीले वेल्डिंग सेल एकीकरण को क्या अलग बनाता है:
1. एकल-बिंदु जिम्मेदारी
हम आपूर्ति और एकीकरण करते हैं7वें अक्ष रोबोट,पोजिशनर्स, नियंत्रक, सुरक्षा तंत्र, और टूलींग. एक अनुबंध. एक प्रोजेक्ट मैनेजर. एक वारंटी.
2. पूर्व-इंजीनियर्ड समाधान
हमारे पास सामान्य के लिए मानक डिज़ाइन हैंलचीला वेल्डिंग सेल विन्यास:
- दोहरी पोजिशनर सेल(सबसे लोकप्रिय)
- क्वाड पोजिशनर सेल(उच्च परिमाण)
- मल्टी-रोबोट सेल(बड़े हिस्से)
- अग्रानुक्रम कोशिका(लंबे हिस्से)
3. ऑफ़लाइन प्रोग्रामिंग और सिमुलेशन
किसी भी स्टील को काटने से पहले, हम आपका संपूर्ण अनुकरण करते हैंलचीला वेल्डिंग सेल:
- चक्र समय सत्यापन
- टकराव का पता लगाना
- पढ़ाई तक पहुंचें
- ऑपरेटर एर्गोनॉमिक्स
4. ऑन-साइट कमीशनिंग और प्रशिक्षण
हमारे प्रमाणित तकनीशियन:
- सभी उपकरण स्थापित करें और संरेखित करें
- कॉन्फ़िगर7पोजिशनर के साथ वें अक्ष तुल्यकालन
- अपने ऑपरेटरों और रखरखाव टीम को प्रशिक्षित करें
- संपूर्ण दस्तावेज़ प्रदान करें
5. वैश्विक समर्थन नेटवर्क
परियोजनाओं के साथ 30+ देशों, हम प्रदान:
- दूरस्थ निदान
- स्पेयर पार्ट्स का गोदाम
- स्थानीय सेवा भागीदार
- 24/7 तकनीकी समर्थन
भाग 6: 7वीं धुरी के लिए आरओआई विश्लेषण + पोजिशनर फ्लेक्सिबल वेल्डिंग सेल
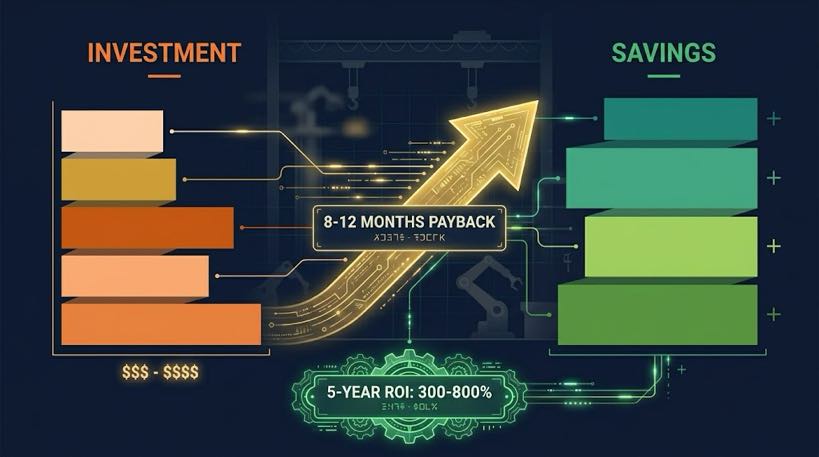
लचीली वेल्डिंग सेल के लिए विशिष्ट निवेश सीमा:
| अवयव | लागत सीमा |
| 7वें अक्ष रोबोट(D002 या D003) | $35,000 – $70,000 |
| दो रोबोटिक पोजिशनर(1-3 टन) | $40,000 – $80,000 |
| नियंत्रक और एकीकरण | $15,000 – $30,000 |
| सुरक्षा तंत्र | $8,000 – $15,000 |
| स्थापना एवं प्रशिक्षण | $10,000 – $20,000 |
| कुल निवेश | $108,000 – $215,000 |
लचीली वेल्डिंग सेल से वार्षिक बचत:
| बचत स्रोत | वार्षिक बचत |
| श्रम में कमी (1-2 ऑपरेटरों) | $40,000 – $100,000 |
| उत्पादकता में वृद्धि (50-100%) | $50,000 – $150,000 |
| पुनर्कार्य में कमी (50-90% दोष में कमी) | $10,000 – $50,000 |
| बदलाव के समय की बचत | $5,000 – $20,000 |
| कुल वार्षिक बचत | $105,000 – $320,000 |
त्वरित आरओआई गणना:
लौटाने की अवधि = कुल निवेश ÷ वार्षिक बचत
- निचले स्तर की: $108,000 ÷ $105,000 =12 महीने
- उच्च अंत: $215,000 ÷ $320,000 =8 महीने
- विशिष्ट भुगतान: 8-12 महीने
5-वर्ष आरओआई:
- कुल बचत ख़त्म 5 साल: $525,000 – $1,600,000
- निवेश के बाद शुद्ध लाभ: $400,000 – $1,400,000
- 5-वर्ष आरओआई: 300-800%
अब कार्रवाई करो
आपने देखा कि कैसे एलचीला वेल्डिंग सेल साथ7वें अक्ष रोबोट औररोबोटिक पोजिशनर्स आपके वेल्डिंग उत्पादन को बदल सकता है - उच्चतर आर्क-ऑन समय, कम श्रम लागत, तेजी से बदलाव, और सिद्ध आरओआई.
क्या आपका ऑपरेशन 7वें अक्ष के लिए तैयार है? + पोजिशनर लचीला वेल्डिंग सेल?
हम प्रदान करेंगे:
- आपके विशिष्ट फर्श स्थान के लिए लेआउट ड्राइंग
- आपके भागों के लिए चक्र समय सिमुलेशन
- उपकरण सिफ़ारिश (7वें अक्ष मॉडल + पोजिशनर क्षमता)
- विस्तृत आरओआई विश्लेषण
- टर्नकी एकीकरण प्रस्ताव
अगले भाग में आ रहा हूँ 9
शीर्षक:रखरखाव & रोबोट 7वें एक्सिस ट्रैक सिस्टम के लिए समस्या निवारण गाइड
भाग में 9, हम कवर करेंगे:
- दैनिक, साप्ताहिक, महीने के, और वार्षिक रखरखाव चेकलिस्ट
- सामान्य 7वीं अक्ष रोबोट समस्याओं का निवारण
- स्पेयर पार्ट्स प्रबंधन
- ट्रैक जीवन को आगे बढ़ाना 10 साल
तकनीकी सारांश: 7वें अक्ष के साथ लचीला वेल्डिंग सेल + positioner
| विशेषता | फ़ायदा |
| 85-90% आर्क-ऑन समय | अधिकतम वेल्डिंग उत्पादकता |
| 100% ऑपरेटर उपयोग | कोई प्रतीक्षा समय नहीं |
| 5-मिनट परिवर्तन | लचीला मिश्रण-मॉडल उत्पादन |
| 8-12 महीने का भुगतान | तेज़ आरओआई |
| एकल नियंत्रक | सरलीकृत प्रोग्रामिंग और संचालन |
| टकराव का पता लगाना | सुरक्षित, विश्वसनीय संचालन |
| ऑफ़लाइन अनुकरण | जोखिम मुक्त डिज़ाइन सत्यापन |
| टर्नकी एकीकरण | एक आपूर्तिकर्ता, एक जिम्मेदारी |
संदर्भ & सिस्टम एकीकरण मानक
- मल्टी-एक्सिस किनेमेटिक्स & समन्वित नियंत्रण:
- FANUC B-83284EN-1 मैनुअल:माध्यमिक और तृतीयक गति समूहों के प्रबंधन के लिए मुख्य संदर्भ, डी-सीरीज़ ट्रैक और सहायक पोजिशनर्स के लिए सिंक्रोनाइज़्ड इंटरपोलेशन प्रोफाइल को परिभाषित करना.
- आईईईई स्वचालन विज्ञान (2025):अनुभवजन्य अनुसंधान इसे मान्य करता है 85%-90% स्वचालित दोहरे स्टेशन रैखिक रेल क्रॉस-टॉक के माध्यम से आर्क-ऑन समय दक्षता सीमा हासिल की गई.
- कार्यात्मक सुरक्षा & ऑपरेटर पृथक्करण:
- आईएसओ में 10218-2:2011:औद्योगिक रोबोट सिस्टम एकीकरण के लिए सुरक्षा आवश्यकताएँ. यह प्रोटोकॉल हमारे मल्टी-स्टेशन सुरक्षित ज़ोनिंग को नियंत्रित करता है, हल्का पर्दा ब्लैंकिंग, और दोहरे चैनल सुरक्षा पीएलसी हैंडशेक.
- एएनएसआई/आरआईए आर15.06-2014:सुरक्षित टॉर्क ऑफ को परिभाषित करने वाला अमेरिकी राष्ट्रीय मानक (एस.टी.ओ) और सुरक्षा-रेटेड कम गति (एसएलएस) लचीली वेल्डिंग कोशिकाओं के अंदर पैरामीटरीकरण.
- डिजिटल ट्विन & सिमुलेशन मेट्रोलॉजी:
- एबीबी 3HAC0509-02 दस्तावेज़ीकरण:टकराव मैट्रिक्स गणना के लिए इंजीनियरिंग मानक का उपयोग किया जाता है, विश्लेषण तक पहुंचें, और रोबोटस्टूडियो/वर्कविज़ुअल वातावरण में ऑफ़लाइन कीनेमेटिक रेसिपी प्रोग्रामिंग.
- आईएसओ 17572-3:2020:घूर्णन योग्य तालिकाओं के साथ मिलकर काम करने वाली रैखिक ट्रैकिंग स्लाइड के लिए गतिशील स्थानिक स्थिति और बेसलाइन परीक्षण प्रोटोकॉल.
- विद्युत सुरक्षा & विद्युत चुम्बकीय संगतता:
- में 60204-1:2018:इंटरकनेक्टेड स्वचालित प्रणालियों के लिए विद्युत सुरक्षा दिशानिर्देश, उच्च-वर्तमान रोबोटिक आर्क वेल्डिंग स्थितियों के तहत पृथ्वी-ग्राउंड लूप रोकथाम सुनिश्चित करना
- और आईईसी 61000-6-4:2019:औद्योगिक ईएमसी अनुपालन मैट्रिक्स सक्रिय उच्च-आवृत्ति टीआईजी/एमआईजी आर्क के दौरान ईथरकैट/प्रोफिनेट बैकबोन में सिग्नल अखंडता की सुरक्षा करता है.
- यूरोपीय संघ सीई अनुपालन डेटाबेस: आधिकारिक टर्नकी प्रमाणपत्र संख्या के तहत सत्यापित और पंजीकृत. एम.2026.206.सी134866.
- सांख्यिकीय क्षेत्र साक्ष्य:वैश्विक सत्यापन डेटासेट से प्राप्त किया गया 26 औद्योगिक निष्पादन के वर्ष, 40+ स्वतंत्र पेटेंट, और की सफल तैनाती 1,500+ मई तक परिचालन टर्नकी ऑटोमेशन वर्कसेल 2026.
लेखक की पहचान
मैं रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ हूं12+ साल उद्योग में विशेषज्ञता का अनुभव7वें अक्ष रोबोट औररोबोटिक पोजिशनर एकीकरण. मेरी कंपनी के पास है26+ साल पेशेवर विशेषज्ञता का, रखती है40+ पेटेंट, और सफलतापूर्वक पूरा हो गया है1,500+ वैश्विक परियोजनाएँ(जिनमें से लगभग70% एकीकृत करें7वें अक्ष रोबोट साथपोजिशनर्स वेल्डिंग कोशिकाओं में). हम पकड़ते हैंईयू सीई प्रमाणीकरण(प्रमाणपत्र संख्या: एम.2026.206.सी134866) हमारे लिए7वें अक्ष रोबोट औरpositioner प्रणाली.
अद्यतन: मई 2026
संबंधित पोस्ट

अपनी फ़ैक्टरी के लिए सही रोबोटिक लेज़र वेल्डिंग सिस्टम कैसे चुनें

कैसे एक वेल्डिंग पोजिशनर गुरुत्वाकर्षण को नियंत्रित करता है: पोखर स्थिरता और वेल्ड गुणवत्ता का भौतिकी

अपनी दुकान के लिए सही रोबोटिक वेल्डिंग सेल कैसे चुनें? सिंगल-स्टेशन बनाम. दो स्टेशन (2026 संपूर्ण गाइड)

टर्नकी वेल्डिंग वर्कस्टेशन: ड्राइंग से लेकर उत्पादन के लिए तैयार सेल तक

स्ट्रक्चरल स्टील के लिए मैनुअल बनाम रोबोटिक वेल्डिंग:स्वचालन कब लाभ देता है?
