


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Head-and-Tailstock vs. Tipe-L vs. Pemosisian Robot Tipe U: Cara Memilih Berdasarkan Bentuk Benda Kerja
Mulailah Dengan Benda Kerja, Bukan Mesinnya
Pertanyaan paling umum yang kami terima dari pabrik yang mengevaluasi Robot Positioner adalah: “Mana yang lebih baik — head-and-tailstock atau tipe U?” Pertanyaannya sendiri dibingkai secara tidak benar. Pertanyaan yang tepat adalah: seperti apa benda kerja saya, dan positioner mana yang dirancang untuk itu?
Head-and-tailstock adalah solusi optimal untuk cangkang bejana tekan — dan hampir tidak berguna untuk braket otomotif. Tipe U unggul pada komponen multi-muka dalam kisaran 300–1.000 kg — dan tidak dapat menangani pipa sepanjang 3 meter pada tingkat muatan apa pun. Artikel ini mendekati pemilihan cara berpikir pembeli: dimulai dari benda kerja. Untuk masing-masing dari enam kategori benda kerja umum, kami mengidentifikasi jenis positioner yang tepat, jelaskan alasannya, dan mendukungnya dengan hasil produksi yang terdokumentasi dari instalasi nyata.
| Hubungan dengan panduan seleksi lengkap: Ini adalah pendamping pengambilan keputusan yang cepat 2026 Panduan Pembeli Pemosisian Robot: Semua 5 Jenis Dibandingkan. Jika Anda ingin detail teknis lebih dalam pada setiap jenisnya, lihat artikel itu. Yang ini membawa Anda ke rekomendasi di bawah 10 menit. |
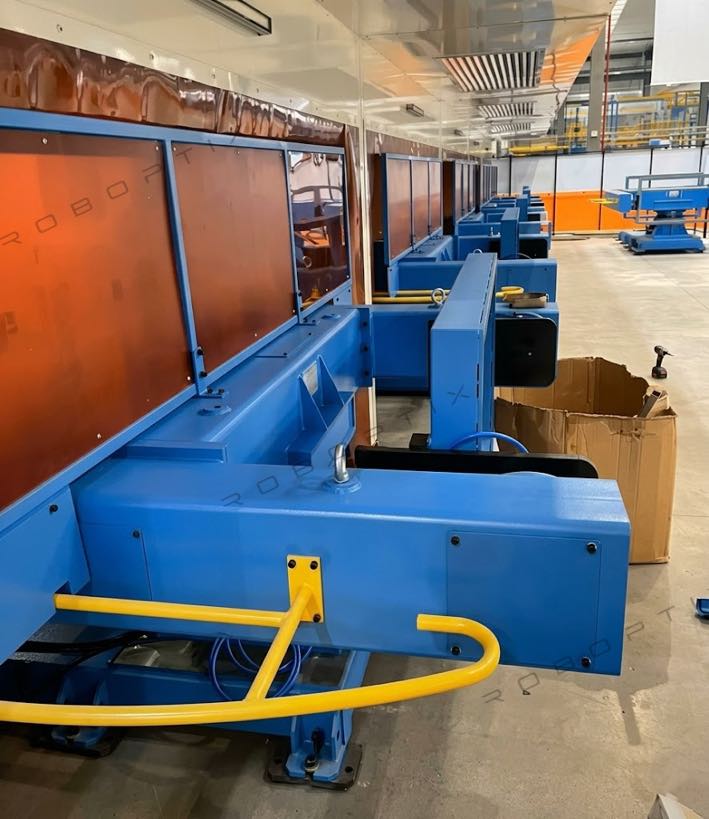
Tabel Pencocokan Cepat: Temukan Kategori Benda Kerja Anda
Sebagian besar benda kerja pengelasan industri termasuk dalam salah satu dari enam kategori. Temukan milik Anda di bawah:
| Deskripsi Benda Kerja | Contoh Khas | Pilihan Pertama | Pilihan Kedua | Menghapuskan |
| Panjang, berbentuk tabung, simetris secara aksial — kedua ujungnya dapat digenggam | Bejana tekan, poros, bagian menara, gulungan pipa | Kepala-dan-Tailstock (Seri B) | Tipe-H (bagian melingkar) | Tipe-U, Tiga Sumbu |
| Cakram, cincin, atau geometri planar — rasio tinggi terhadap diameter yang rendah | Flensa, bingkai melingkar, Baki baterai EV | Tabel Rotasi Tipe H (Seri H) | Kepala-dan-Tailstock (kecil) | Tiga Sumbu |
| Multi-wajah, 300–1.000kg, pengelasan murni | Braket otomotif, bingkai instrumen, pelat pemasangan peralatan | Sumbu Ganda Tipe U (Seri U) | Tipe-L | Kepala-dan-Tailstock |
| Multi-wajah, 300–1.500kg, pengelasan + perakitan di stasiun yang sama | Bingkai paket baterai EV, rangka sepeda motor, struktur aluminium | Sumbu Ganda Tipe L (Seri L) | Tipe-U | Kepala-dan-Tailstock |
| Multi-wajah yang kompleks, 500–2.000kg, pengelasan yang berat | Ledakan ekskavator, jib derek, rangka nacelle turbin angin | Tiga Sumbu (B008–B012) | Kepala-dan-Tailstock (tubuh booming) | Tipe-H, Tipe-U |
| Benda kerja yang kelebihan berat badan, >2,000 kg | Kapal bertekanan berat, node struktural besar, kerangka industri | Head-and-Tailstock yang Berat (B004) | Tiga Sumbu (B008, hingga 2,000 kg) | Tipe-U, Tipe H ringan |
Skenario 1: Panjang, Berbentuk tabung, atau Benda Kerja Simetris Aksial
| Direkomendasikan: Pengatur Posisi Robot Kepala dan Ekor (Seri B) |
| Benda kerja yang khas: Cangkang bejana tekan (jahitan cincin dan memanjang), poros penggerak besar, bagian menara turbin angin, tabung boom mesin teknik, manifold pipa Tantangan inti: Reposisi manual a 1,500 cangkang bejana bertekanan kg membutuhkan derek dan dua rigger untuk setiap putaran, rata-rata 20 menit per acara. Kebutuhan shell yang khas 6 ke 8 memposisikan ulang peristiwa per siklus — selesai 2 jam waktu busur yang hilang per komponen. Tipe yang direkomendasikan: Pengatur Posisi Robot Kepala dan Ekor — B001 / B002 / B004 Mengapa: Positioner memutar benda kerja secara terus-menerus di sepanjang sumbu utamanya sementara robot melacak jahitannya — kecocokan geometris yang sempurna untuk pengelasan melingkar. Waktu arc-on tercapai 85%+. Setiap jahitan diselesaikan dalam posisi datar. Model referensi: MRK-B001 (500–1.000kg, 0.05 mm@R350, 90°/dtk, rentang 2–3,5 m) / MRK-B002 (1,000–1.500kg, 60°/dtk) / MRK-B004 (1,500–5.000kg, ±0,075mm@R500, menjangkau hingga 8 M) Hasil yang terdokumentasi: Pabrikator bejana tekan Gulf Coast menggunakan MRK-B002: tingkat porositas pada lapisan cincin turun 9.2% ke 0.6%; throughput meningkat dari 3 ke 7 komponen per shift; pengurangan biaya pengerjaan ulang tahunan sebesar $142,000. |
Jika head-and-tailstock TIDAK pas
- Ujung benda kerja tidak dapat digenggam secara konsentris (penampang tidak beraturan, lancip yang parah)
- Pusat massa secara signifikan diimbangi dari sumbu rotasi — menciptakan dinamika rotasi yang berbahaya
- Diameter luar benda kerja melebihi diameter ayunan maksimum model
Skenario 2: Cakram, Cincin, atau Benda Kerja Planar
| Direkomendasikan: Tabel Rotasi Servo Tipe H (Seri H) |
| Benda kerja yang khas: Flensa dari semua ukuran, bingkai struktural melingkar, Baki dasar paket baterai EV, tutup ujung melingkar, bagian cincin Tantangan inti: Mengindeks secara manual a 600 kg flensa antara posisi las lubang baut 3 ke 5 menit per indeks, memperkenalkan kesalahan sudut, dan menciptakan kelelahan selama shift penuh. Tipe yang direkomendasikan: Tabel Rotasi Servo Tipe H — H001 / H004 / H005 Mengapa: Tabel melingkar berputar ke setiap posisi yang diindeks dengan presisi servo (±0,05mm) sementara benda kerja terletak rata — sesuai dengan orientasi alami bagian cakram dan bidang. Tidak perlu mengangkat atau memiringkan; biaya integrasi terendah dari kelima jenis. Model referensi: MRK-H001 (500–2.000kg, ±0,05@R350, 60°/dtk, table dia. 600–2.000mm) / MRK-H004 (500–1.500kg, ayunan maksimal ø2.000 mm) / MRK-H005 (1,500–2.000kg, ayunan maksimal ø3.000 mm) Hasil yang terdokumentasi: Bengkel fabrikasi flange menggunakan MRK-H001: keluaran flensa perpindahan tunggal meningkat dari 24 ke 47 unit (+96%); tingkat kelulusan inspeksi tingkat pertama meningkat dari 71% ke 97%. |
Ketika tipe H TIDAK cocok
- Benda kerja memerlukan pengelasan pada permukaan samping atau bagian bawah — Rotasi tipe H hanya memperlihatkan permukaan atas
- Rasio tinggi terhadap diameter benda kerja melebihi 0.8 — stabilitas rotasi menurun, meningkatkan risiko
Skenario 3: Komponen Multi-Wajah, 300–1.000kg, Pengelasan Murni
| Direkomendasikan: Pemosisian Robot Sumbu Ganda Tipe U (Seri U) |
| Benda kerja yang khas: Braket suspensi otomotif, pelat pemasangan sasis, bingkai panel instrumen, sub-rakitan body-in-white, pengelasan perumahan peralatan Tantangan inti: Dengan perlengkapan tetap, 40–60% sambungan las pada braket empat muka dibuat dalam posisi vertikal atau overhead. Hasilnya: porositas pada 8–12%, ketidakteraturan manik pada jahitan vertikal, dan ketidakkonsistenan shift-to-shift — semuanya disebabkan oleh posisi, bukan pemrograman. Tipe yang direkomendasikan: Pemosisian Robot Sumbu Ganda Tipe U — U001 / U002 Mengapa: Sumbu balik J1 (±90°) dan sumbu rotasi J2 (±200°) bawa semua permukaan ke posisi pengelasan datar ke atas sebelum setiap rangkaian pengelasan. Robot tidak pernah keluar dari posisinya. Jejak ~1,2 m² memungkinkan beberapa unit berdampingan dalam satu sel. Model referensi: MRK-U001 (300 kg, ±0,05mm@R250, J1: 30°/dtk / 2,695 N·m, J2: 60°/dtk / 1,225 N·m) / MRK-U002 (500–1.000kg, balik ±0,075 mm@R500, perkakas ±0,05 mm@R350, J2: 60°/dtk) Hasil yang terdokumentasi: Pemasok braket otomotif Tier-2 menggunakan dua unit MRK-U002: tingkat kerusakan keseluruhan turun dari 11.4% ke 1.8%; biaya tenaga kerja pengerjaan ulang bulanan turun dari $28,400 ke $4,100; investasi penuh pulih pada 6.1 bulan. |
Ketika tipe U TIDAK cocok
- Berat benda kerja melebihi 1,000 kg (Batas muatan U002) — naik ke tipe L atau tiga sumbu
- Panjang benda kerja melebihi jarak internal rangka-U — mengganggu rangka
- Operasi perakitan simultan diperlukan di stasiun yang sama — tipe-U tidak memiliki fungsi pengindeksan perakitan
Skenario 4: Komponen Multi-Wajah dengan Pengelasan + Perakitan di Stasiun yang Sama
| Direkomendasikan: Pemosisian Robot Sumbu Ganda Tipe L (Seri L) |
| Benda kerja yang khas: Bingkai paket baterai EV (aluminium dan baja), rangka utama sepeda motor dan sepeda, struktur dasar peralatan ukuran sedang, benda kerja apa pun yang memerlukan pemasangan mur, bantalan press-fit, atau perakitan bagian pada perlengkapan las Tantangan inti: Mentransfer a 1,200 rangka baterai kg antara tempat pengelasan dan stasiun perakitan ditambahkan 15 ke 20 menit waktu yang tidak bernilai tambah per siklus, membutuhkan pengangkatan derek sekali jalan, dan menimbulkan kesalahan posisi pada setiap transfer. Tipe yang direkomendasikan: Pemosisian Robot Sumbu Ganda Tipe L — L001 / L002 Mengapa: Sumbu perkakas rangka-L mempunyai tujuan ganda: memutar benda kerja untuk akses pengelasan multi-wajah dan pengindeksan ke posisi yang tepat untuk perakitan. Kedua operasi terjadi pada perlengkapan yang sama, menghilangkan perpindahan antar stasiun. L002 torsi balik 6,720 N·m menangani sangat asimetris 1,500 kg rangka alumunium. Model referensi: MRK-L001 (300–500kg, sumbu perkakas ±0,05 mm@R350, balik ±0,075 mm@R500, rotasi 60°/detik) / MRK-L002 (1,500 kg, torsi putaran 3,960 N·m, torsi balik 6,720 N·m, kabel ground las ≥75 mm²) Hasil yang terdokumentasi: Produsen paket baterai EV menggunakan MRK-L002: waktu siklus satu unit dikurangi dari 42 ke 28 menit (−33%); dua stasiun transfer perakitan dihilangkan; penghematan biaya tenaga kerja tahunan sebesar $186,000. |
Ketika tipe L TIDAK cocok
- Aplikasi pengelasan murni tanpa persyaratan perakitan — tipe U biasanya menawarkan efisiensi biaya yang lebih baik
- Aplikasi memerlukan sudut balik lebih besar dari 90° — Perjalanan sumbu balik tipe L terbatas
Skenario 5: Pengelasan Berat yang Kompleks, 500–2.000kg
| Direkomendasikan: Pemosisian Robot Tiga Sumbu (Seri B008–B012) |
| Benda kerja yang khas: Lengan boom dan gayung excavator, bagian jib derek dan cincin slewing, rangka dasar nacelle turbin angin, struktur utama peralatan pertambangan, rakitan berputar mesin pelabuhan Tantangan inti: Boom ekskavator yang rumit memiliki lapisan yang melintang 6+ pesawat. Alur kerja tradisional membutuhkan 4 ke 6 peristiwa reposisi derek per siklus, rata-rata 22 masing-masing menit. Total waktu reposisi per boom: 90 ke 130 menit sebelum pengelasan tambahan. Tipe yang direkomendasikan: Pemosisian Robot Tiga Sumbu — B009 / B011 / B008 Mengapa: Tiga sumbu servo yang terkoordinasi membawa jahitan apa pun pada permukaan mana pun ke posisi pengelasan datar secara berurutan. Benda kerja dimuat satu kali dan dibongkar satu kali — semua reposisi permukaan ditangani oleh pengatur posisi. Ayunan B008 tercapai 5,000 mm; B009 dan B011 mencapai keterulangan ±0,03 mm. Model referensi: MRK-B008 (1,500–2.000kg, rotasi ±0,05 mm@R500, ayunan ø5.000 mm, perkakas 60°/dtk) / MRK-B009 (500–1.000kg, rotasi ±0,03 mm@R500, perkakas 90°/dtk) / MRK-B011 (1,000–1.500kg, rotasi ±0,03 mm@R500, perkakas 90°/dtk) Hasil yang terdokumentasi: Pabrik mesin konstruksi menggunakan MRK-B011 pada produksi boom excavator: pengoperasian derek per shift dikurangi dari 68 ke 8 (hanya memuat masuk/keluar); siklus pengelasan satu unit dipersingkat dari 4.2 ke 2.7 jam (−36%); output tahunan meningkat dari 580 ke 890 unit. |
Ketika tiga sumbu TIDAK cocok
- Benda kerja melebihi 2,000 kg — beralih ke head-and-tailstock tugas berat (B004: 5,000 kapasitas kg)
- Benda kerja adalah silinder atau cakram standar — kompleksitas dan biaya tiga sumbu tidak dapat dibenarkan; gunakan head-and-tailstock atau tipe-H
Skenario 6: Benda Kerja yang Kelebihan Berat Badan — Di Atas 2,000 kg
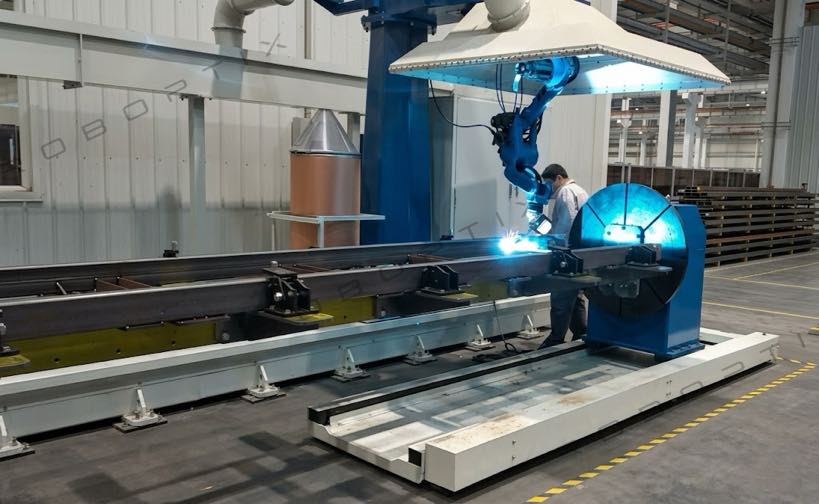
| Direkomendasikan: Pemosisian Robot Head-and-Tailstock Tugas Berat (MRK-B004) |
| Benda kerja yang khas: Rakitan bejana bertekanan berat (diameter 2 m+), bagian tangki penyimpanan besar, node struktural industri berat, perakitan cor-dan-las besar-besaran Tantangan inti: Pada muatan di atas 2,000 kg, sebagian besar jenis Robot Positioner berada di luar spesifikasi. Tantangan teknisnya adalah torsi penggerak, kekuatan pengereman, dan kekakuan bentang pada inersia rotasi tinggi — bukan hanya nilai beban nominal. Tipe yang direkomendasikan: Head-and-Tailstock Tugas Berat — MRK-B004 Mengapa: Dinilai untuk 1,500 ke 5,000 kg dengan rentang dari 3 m ke 8 M, dirancang untuk dinamika inersia tinggi benda kerja silinder yang kelebihan berat badan. Deselerasi terkendali pada 20°/s² mencegah perpindahan benda kerja. Satu-satunya model katalog standar yang mencakup beban di atas 2,000 kg dalam produksi berkelanjutan. Model referensi: MRK-B004 (1,500–5.000kg, ±0,075mm@R500, kecepatan balik maks 30°/dtk, percepatan/perlambatan 20°/s², bentang standar: 3 / 5 / 6 / 8 M) Hasil yang terdokumentasi: Pabrikan industri berat yang menggunakan MRK-B004 (8 rentang m) pada bagian tangki penyimpanan seberat 4,2 ton: peristiwa reposisi derek per shift dikurangi dari 12 ke 0 pertengahan siklus; efisiensi pengelasan meningkat 44%; semua catatan insiden keselamatan terkait derek dihilangkan untuk stasiun kerja tersebut. |
Head-and-Tailstock vs. Tipe-L vs. Tipe-U: Perbandingan Langsung
Ketiga jenis ini menghasilkan pertanyaan seleksi terbanyak. Tabel keputusan lima dimensi:
| Dimensi | Kepala-dan-Tailstock (B) | Sumbu Ganda Tipe L (L) | Sumbu Ganda Tipe U (kamu) |
| Bentuk benda kerja pas | ❌ Hanya simetris aksial | ✅ Multi-wajah, ukuran sedang | ✅ Multi-wajah, kecil–menengah |
| Muatan maksimum | ✅ 5,000 kg (B004) | ⚪ 1,500 kg (L002) | ❌ 1,000 kg (U002) |
| Menghilangkan pengelasan di atas kepala | ⚪ Jahitan melingkar saja | ✅ Multi-wajah efektif | ✅ Semua wajah — J1+J2 |
| Fungsi perakitan di stasiun yang sama | ❌ Tidak didukung | ✅ Sumbu perkakas berfungsi ganda | ❌ Tidak didukung |
| Jejak lantai | ❌ Besar (rentang 2–8 m) | ⚪ Sedang | ✅ Terkecil (~1,2 m²) |
| Kompleksitas integrasi | ✅ Rendah (sumbu tunggal) | ⚪ Sedang (dua sumbu) | ⚪ Sedang (dua sumbu) |
| Biaya pembelian tipikal | ⚪ Pertengahan | ⚪ Pertengahan | ⚪ Pertengahan |
| Kesesuaian industri terbaik | Bejana tekan, angin, pipa | baterai EV, sepeda motor, aluminium | Braket otomotif, BIW |
⚪ = Kisaran tengah antara dua ekstrem.
5 Pertanyaan untuk Mengonfirmasi Pilihan Anda
| Q1: Dapatkah kedua ujung benda kerja digenggam secara konsentris? → Ya: head-and-tailstock adalah kandidat. TIDAK: menghilangkan head-and-tailstock. Q2: Apakah benda kerja berbobot (termasuk perlengkapan) melampaui 1,000 kg? → Ya: menghilangkan tipe-U; mengevaluasi tipe-L, kepala dan ekor, atau tiga sumbu. Q3: Apakah benda kerja memerlukan operasi pengelasan dan perakitan di stasiun yang sama? → Ya: Tipe L adalah kandidat utama. Q4: Apakah lapisan las tersebar luas 4 atau lebih wajah? → Ya: menghilangkan head-and-tailstock dan tipe-H; mengevaluasi tipe-U, tipe-L, atau tiga sumbu. Q5: Apakah volume tahunan di atas 500 unit dengan persyaratan konsistensi posisi las yang ketat? → Ya: kontrol sumbu terkoordinasi adalah wajib, bukan opsional — konfirmasikan kompatibilitas merek robot sebelum memesan. |
Tidak Yakin Termasuk Dalam Kategori Mana Benda Kerja Anda?
Kirimkan kepada kami gambar atau foto benda kerja beserta berat dan volume produksi bulanannya. Tim teknik kami akan mengidentifikasi jenis Robot Positioner yang tepat, tentukan model yang benar, dan memberikan perkiraan ROI awal — secara tertulis, di dalam 24 jam kerja, tanpa biaya.
► Kirimkan detail benda kerja Anda untuk rekomendasi pilihan gratis
Tentang Penulis
| Pengalaman & Kredensial Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun. Kerangka kerja skenario benda kerja dalam artikel ini didasarkan pada konsultasi seleksi yang disampaikan kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data studi kasus mencerminkan dokumentasi, catatan produksi yang dianonimkan dari instalasi sebenarnya. Perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global. Semua spesifikasi produk diambil dari H. saat ini / B / L / Lembar data seri U. Sertifikasi: ISO 9001:2015 (GB/T 19001-2016) — Sistem Manajemen Mutu GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata AKU APA — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866) Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023) Terakhir diperbarui: Mungkin 2026 |
POSTINGAN TERKAIT

2026 Panduan Pembeli Pemosisian Robot: Semua 5 Jenis yang Dibandingkan — Head-and-Tailstock, Tipe-L, Tipe-U, dan Lainnya

Panduan Perawatan Sel Pengelasan Robot: Praktik Terbaik, Jadwal & Pemecahan masalah 2026

Pemrograman Sel Pengelasan Robot untuk Pemula: Panduan Langkah demi Langkah 2026
TCO Lima Tahun untuk Welding Positioner: Menghitung Biaya Tersembunyi yang Lupa Kutipan

Sel Pengelasan Robot Tanpa Pemrograman:Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung
