


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Neden 2 Tonluk Bir Konumlandırıcı Her Zaman 2 Tonluk Bir Parçayı Tutamaz?: Eksantrik Yükleme, Devrilme Anı, ve Atalet
Şunun için derecelendirilmiş bir konumlayıcı: 2,000 kg görünüyor, kağıt üzerinde, herhangi birini tutması gerektiği gibi 2,000 kg kısmı. sahada, çoğu zaman bunu yapamaz ve başarısızlık bir kusur değildir, derecelendirmenin ne anlama geldiğine dair bir yanlış anlaşılma. 2 tonluk rakam, nominal yarıçapta dönme ekseni üzerinde ortalanan bir yükü varsayar. Gerçek fabrikasyonların ağırlık merkezleri ofsettir, hızlandırmak ve yavaşlatmak, ve şimdiki an, hiçbir zaman yakalanamayan basit ağırlık sayısını yükler.
Bu makale, bir konumlayıcının gerçek kapasitesini sessizce aşındıran üç gücü açıklamaktadır: eksantrik yükleme, devrilme anı, ve atalet. Bunları anlamak, sizin rolünüzü tutan bir konumlayıcı ile sizi zorlayan bir konumlayıcı belirlemek arasındaki farktır., sarkmalar, veya onu doğru bir şekilde tutamamak.
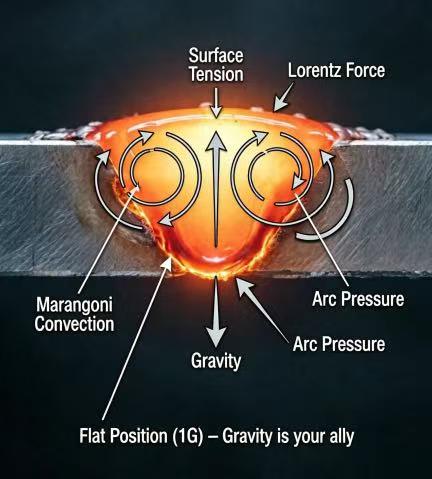
Not: Aşağıdaki kapasite metodolojisi şunları yansıtmaktadır: ROBOPTIX konumlayıcı mühendisliği uygulamasıdır ve yük altında konumlandırma doğruluğuna ilişkin hakemli araştırmalarla çapraz referanslıdır (Park ve ark., 2019, Uygulamalı Bilimler; Liu ve diğerleri., 2023, Malzemeler).
1. 2 Tonluk Yanılgı
Bir konumlayıcının yük kapasitesi belirtilen koşullar altında ölçülür, idealleştirilmiş koşullar: belirtilen kütlenin yükü, dönme ekseninde ortalanmış (veya eğim eksenleri için tanımlanmış bir yarıçapta), tanımlanmış bir hızda, ortam sıcaklığında. Bunlardan herhangi birini değiştirdiğinizde etkin kapasite de onunla birlikte değişir. Derecelendirme bir eğri üzerinde bir noktadır, tüm eğri değil.
1.1 “2.000 kg” Gerçekte Ne İfade Ediyor?
- ortalanmış: Kütle dönme ekseni etrafında dengelidir, böylece devrilme anı oluşmaz.
- Nominal yarıçapta: Eğim eksenleri için, yük, derecelendirmenin türetildiği yarıçapta bulunur - çok uzağa desteklenmez.
- Sabit hız: Dinamik yükü artıran agresif hızlanma veya acil durdurma yok.
Uzun bir ışın, merkez dışı bir braket, veya pasolar arasındaki eksen indeksleri aynı anda üç varsayımı da ihlal ederken kaynak yapılmış bir parça. 2 tonluk sayı olur, en iyi ihtimalle, iyimser.
2. Eksantrik Yükleme: Ağırlık Merkezi Hareket Ettiğinde
Her parçanın bir ağırlık merkezi vardır (Genel Merkez). Bu CoG dönme eksenine oturduğunda, yük saf ağırlıktır. Gerçek kaynaklarda neredeyse her zaman olduğu gibi eksen dışına oturduğunda parça, ağırlığının ofset mesafesiyle çarpımına eşit bir moment üretir.. CoG eksenden ne kadar uzaktaysa, konumlayıcının direnmesi gereken an ne kadar büyük olursa.
2.1 An Kitleyi Aşar
İki parça tamamen aynı ağırlığa sahip olabilir ancak tamamen farklı konumlayıcı performansı gerektirebilir. A 2,000 Aynanın üzerinde merkezlenen kg küp kolaydır. A 2,000 Bir uca monte edilen kg kirişin CoG'si eksenden bir metre veya daha fazla uzaktadır, yük numarasının hiç hesaba katılmadığı bir devrilme anı yaratıyor. Konumlandırıcı artık yalnızca ağırlığı desteklemekle kalmıyor, aynı zamanda bir kaldıraca da direniyor.
Temel kural: eğme veya döndürme ekseni için, Devrilme anını değerlendirin (ağırlık × CoG ofseti), tek başına ağırlık değil. An derecelendirmesi gerçek sınırdır.
3. Devrilme Anı: Gerçek Sınır
Devrilme momenti, konumlayıcı eksenini eğmeye veya bükmeye çalışan dönme kuvvetidir. M = W × d olarak hesaplanır, burada W ağırlıktır ve d, dönme ekseninden CoG'ye olan dikey mesafedir. Bir konumlayıcının yapısal ve tahrik limiti, tutabildiği ana göre belirlenir, ve yükler dengelendiğinde bu sınıra kütle sınırından çok önce ulaşılır.
3.1 Çalışılan Örnek
Bir al 2,000 CoG'si ile kg kısmı 0.8 dönme ekseninden m. Devrilme anı 2,000 kg × 0.8 m = 1,600 kg·m. Aynı konumlayıcı aşağıdakiler için derecelendirilmişse:, söylemek, 1,200 kg·m hızda devrilme momenti, Parça, limitin altında olmasına rağmen gerçek limiti aşıyor 2,000 kg kütle değeri. Konumlandırıcı ya sarkıyor, sürüklenmeler, veya komut verilen açıyı tutamaz ve kaynak yanlış yere iner.
- Konsol cezası: Yükün bir uca monte edilmesi (konsol) d'yi ve dolayısıyla M'yi maksimuma çıkarır. Baş ve kuyruk stokları arasında merkezlenen aynı kütle, bunu en aza indirir.
- Eğim ekseni hassasiyeti: Eğimli eksenler yerçekimine doğrudan karşı koyar; Devrilme momenti için en zor durum, eğim ekseninde merkezden kaçan bir yüktür.
4. Atalet: Unuttuğunuz Dinamik Yük
Statik ağırlık, parçanın dinlenme halindeki ağırlığıdır. Atalet, hareket ederken talep ettiği şeydir. Eksen her hızlandığında veya yavaşladığında, etkin yük, kütle çarpı ivmeyle orantılı bir miktar kadar statik ağırlığın üzerine çıkar. Kaynak pasoları arasındaki hızlı indeksleme talebi kısa süreliğine artırabilir.
4.1 Hızlanma Herşeyi Büyütür
Ağır dönen bir konumlayıcı, Yüksek hızda merkez dışı parça hem devrilme momentine direnmeli hem de parçanın dönme ataletini hızlandıracak torku sağlamalıdır.. Dinamik tork, başlatma-durdurma döngüleri sırasında statik momenti geniş bir farkla aşabilir; bu, çok pasolu robotik kaynağın tam olarak görev profilidir, eksenin süründüğü yer, indeksler, ve sürekli tersine dönüyor. Ataletin göz ardı edilmesi, "boşta iyi test yapan ancak gerçek parçanın altında sorun yaşayan" bir konumlayıcının en yaygın nedenidir.
5. Gerçek Kapasite Nasıl Hesaplanır?
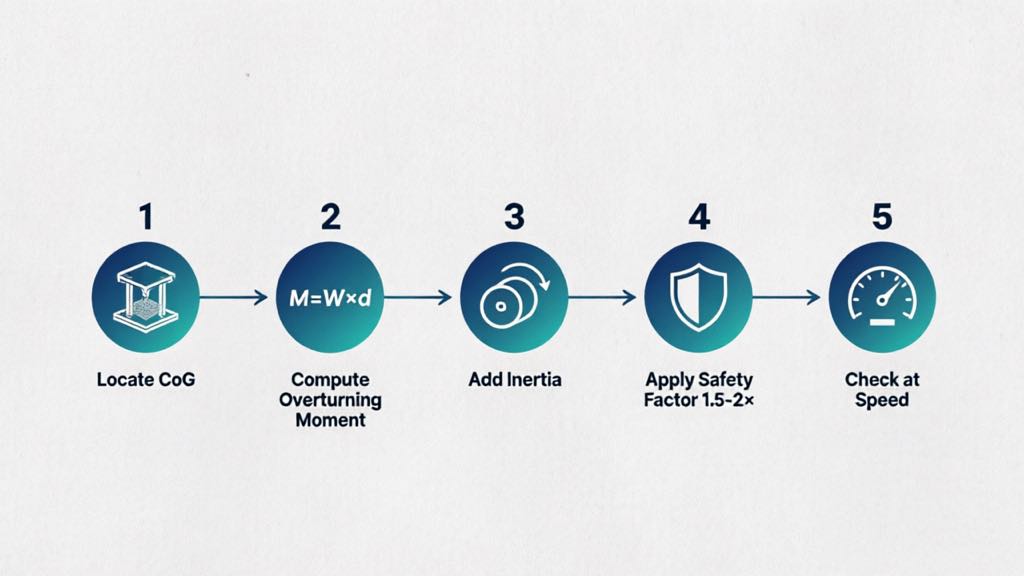
Bir konumlayıcıyı doğru şekilde boyutlandırmak, gerçek parçanızın moment ve atalet taleplerini hesaplamak anlamına gelir, kitle derecelendirmesini okumamak. Pratik bir yöntem:
- CoG'yi bulun: CAD'den veya tartılarak, ağırlık merkezini ve her dönme ekseninden sapmasını bulun.
- Devrilme momentini hesaplayın: Her eksen için M = W × d; konumlayıcının moment değeriyle karşılaştırın, kg derecesi değil.
- Atalet ekle: Kütleden en yüksek hızlanma torkunu tahmin edin, dönme yarıçapı, ve maksimum açısal ivme.
- Güvenlik faktörünü uygula: Tahmin hatasını karşılamak için moment ve eylemsizliğin 1,5–2 katını kullanın, giymek, ve şok yükler.
- Hızla kontrol edin: Gerçekte koşacağınız dönüş hızında limitin korunduğunu doğrulayın, sadece sürünürken değil.
ROBOPTIX konumlayıcılar hem taşıma kapasitesi hem de devrilme momenti değerleri ile belirtilir, ve uygulama ekibi bunları katalog kütle numarası yerine parçanızın gerçek CoG'sine ve görev döngüsüne göre boyutlandırır. The B001–B004 kafa kuyruk serisi ve B008–B012 çok eksenli servo üniteleri, taşıma kapasitesinin yanı sıra moment limitlerini de yayınlıyor, böylece gerçek kısıtlama satın almadan önce görülebiliyor.
6. Alan Örneği: “Derecelendirme İçi” Başarısızlığı
Bir ROBOPTIX müşterisi, yalnızca kütleye dayalı bir konumlayıcı seçti. 1,800 COG'si oturan kg çerçeve 1.1 eğim ekseninin m dışında. Kitle altındaydı 2,000 kg derecesi, ancak devrilme momenti eksen sınırını aştı. Kaynak altında, çerçeve uzak uçta birkaç milimetre sarktı ve robot dikişi sürüklendi. Yeterli moment kapasitesine sahip (neredeyse aynı kütle değerinde) bir konumlayıcının yeniden belirlenmesi, sarkmayı ortadan kaldırdı ve ilk geçiş verimini geri getirdi. Ders: kütle derecelendirmesi hiçbir zaman bağlayıcı kısıtlama olmadı; o an.
7. 2 Tonluk Yanılgı Isırmadığı Zaman
Açık sözlülük gerektirir: birçok parça için, basit kütle derecelendirmesi tamamen yeterlidir. Eksantriklik ve atalet etkileri küçük olduğunda:
- Parça, dönme eksenine yakın CoG'si ile kompakttır
- Döndürme yavaştır ve indeksleme yumuşaktır (düşük hızlanma)
- Yük, baş ve kuyruk stokları arasında ortalanır, dirsekli değil
Bu durumlarda, yalnızca kütleye göre boyutlandırılan bir konumlayıcı, reklamı yapıldığı gibi performans gösterecektir. Yanlışlık sadece uzun olanı ısırır, merkez dışı, Moment ve ataletin hakim olduğu hızlı döngülü parçalar, tesadüfen değil, Konumlandırıcıların çoğunlukla işlemek için satın aldığı parçalar nelerdir?.
Sıkça Sorulan Sorular
Q: Neden 2 tonluk bir konumlayıcı 2 tonluk bir parçayı tutamaz??
A: Çünkü 2 tonluk derecelendirme, nominal yarıçapta ve sabit hızda merkezi bir yük varsayar.. Merkezin dışında ağırlık merkezine sahip gerçek bir parça, bir devrilme momenti oluşturur ve, hızlanma altında, atalet - her ikisi de kütle derecelendirmesinde göz ardı edilir. Bağlama sınırı an olur, kütle değil.
Q: Basit anlamda devrilme anı nedir?
A: Bir yükün ağırlığı dönme ekseninden kaydırıldığı için uyguladığı dönme kuvvetidir.: moment = ağırlık × eksenden ağırlık merkezine olan mesafe. Dirsekli bir parça, mütevazı ağırlıkta bile büyük bir an yaratır.
Q: Ne kadar güvenlik faktörü kullanmalıyım??
A: Tahmin hatasını karşılamak için hem devrilme momentine hem de atalete 1,5–2x uygulayın, bileşen aşınması, ve ani duruşlardan kaynaklanan şok yükleri. Faktorasyonlu talebe göre boyut, ham sayı değil.
Q: Ortalanmış bir parça bu sorunları önler mi??
A: Büyük ölçüde evet. Ağırlık merkezi dönme ekseninde ve yumuşak hareketle, eksantrik moment ve dinamik atalet küçük kalır, ve kütle derecelendirmesi güvenilir bir kılavuz haline gelir. Sorunlar ofsetle büyüyor, hız, ve konsol montajı.
2 tonluk bir parçayı tutan 2 tonluk konumlayıcı istisnadır, kural değil, çünkü derecelendirme idealize edilmiş merkezli bir durumu tanımlıyor, sabit yük. Eksantrik yükleme ağırlık merkezini eksen dışına kaydırır ve devrilme momenti yaratır; Atalet, her hızlanma ve durma sırasında dinamik bir artış sağlar. Birlikte, gerçek kullanılabilir kapasiteyi isim plakası kütlesinin çok altına, bazen de dramatik bir şekilde düşürebilirler., konsol penaltısının gösterdiği gibi.
Düzeltme, moment ve atalete göre boyutlandırmadır, kütle değil. Ağırlık merkezini bulun, Her eksen için devrilme momentini hesaplayın, dinamik atalet talebini ekleyin, ve konumlayıcının yayınlanmış limitleriyle karşılaştırmadan önce bir güvenlik faktörü uygulayın. ROBOPTIX, açık moment değerlerine sahip konumlayıcıları belirtir ve bunları parçanızın gerçek geometrisine ve görev döngüsüne göre doğrular, yani satın aldığınız numara kaynak yaptığınız numaradır. Uzun süre, merkez dışı, veya hızlı döngülü kaynaklar (parça konumlayıcılar idare etmek için mevcuttur) bu disiplin, tutan bir hücre ile sarkan bir hücre arasındaki farktır.
Anında boyutlandırma, kütle değil? Parçanızın ağırlığını ROBOPTIX'e bildirin, ağırlık merkezi, Yük ve moment onaylı konumlayıcı önerisi için görev döngüsü ve görev döngüsü.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
- ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
- GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
- AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
- Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
Son güncelleme: Haziran 2026
Referanslar
[1] Park, J.-H., kim, S.-H., Ay, H.-S., & kim, M.-H. (2019). Darbeli Gazaltı Metal Ark Kaynağında Yerçekiminin Erimiş Havuz Davranışı Üzerindeki Etkisi ve Çeşitli Kaynak Pozisyonlarında Mikro Yapının Analizi.Uygulamalı Bilimler, 9(21), 4626.
[2] Liu, J., Jiang, F., Çen, S., Xu, B., Zhang, G., Cheng, W., & anne, X. (2023). Farklı Kaynak Pozisyonlarında Değişken Polariteli Plazma Ark Kaynağında Kaynak Havuzu Davranışı ve Kaynak Boncuk Performansı Üzerindeki Yerçekimi Etkisinin Mekanizmaları.Malzemeler, 16(19), 6457.
İLGİLİ YAZILAR
Robotik Lazer Kaynak için Görüş Sistemleri Neden Önemlidir?

Robotik Lazer Kaynağının Kapsamlı Bir Karşılaştırması. MIG ve TIG Kaynağı: Hangisi Size Uygun?

1Vinçsiz G'den 6G'ye: Bir Pozisyoner, Baş Üstü Kaynakları Düz Konumlu Kaynaklara Nasıl Dönüştürür?

Yuvarlak vs Dikdörtgen vs Düzensiz: Kaynak Pozisyoner Konfigürasyonunun İş Parçası Geometrisine Eşleştirilmesi

2026 Kaynak Otomasyonunun Sorunlu Noktaları: Rekabetçi Fabrikalar Neden Robot Konumlandırıcı Seçiyor?
