


カスタムロボットワークステーションおよびレーザーシステムメーカー



6 ロボットレーザー溶接における一般的な課題とその解決方法
以前の記事で, 私たちは、自動車の軽量化におけるロボットレーザー溶接の革新的な利点を調査しました。. しかし, 高精度なプロセスとして, 実際の工場環境におけるレーザー溶接の導入は必ずしも順風満帆とは限りません. レーザースポットサイズが非常に小さく、冷却速度が速いため, ほんのわずかなプロセスのずれでも溶接欠陥につながる可能性があります. 課題に正面から取り組むことはテクノロジーが成熟していることの表れです. 今日, 生産中にロボットレーザー溶接で一般的に遭遇する 6 つの主要な課題を詳しく掘り下げ、業界で実証済みのソリューションを共有します。.
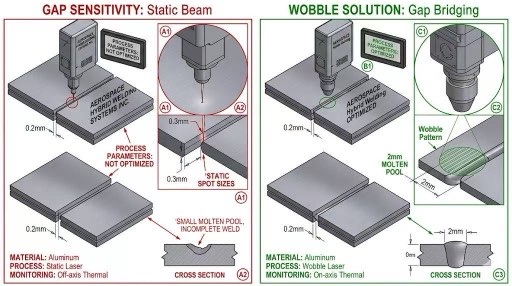
1. アセンブリのギャップに対する極度の敏感さ (ギャップ感度)
チャレンジ: レーザースポットの直径は通常、わずか 0.2 ~ 0.6 mm です。. 部品間の組立隙間が大きくなる場合 0.1 mm, レーザービームがギャップを直接通過する可能性があります, 「溶接ミス」または深刻な崩壊を引き起こす. そのため、前工程のプレス精度が非常に高く求められます。.
ソリューション:
レーザーウォブリング溶接技術: 高周波振動ミラーを溶接ヘッドに組み込むことで, スポットは円形または 8 の字パターンで急速に振動します。. これにより、溶融池が広がるだけでなく、アセンブリのギャップの許容範囲が大幅に向上します。.
ワイヤ送給溶接: ギャップの大きい箇所に溶接ワイヤを自動供給, 溶加材の追加により完全な溶接ビードを確保.
2. 溶接スパッタと表面汚染 (スパッタ制御)
チャレンジ: 高張力鋼や亜鉛メッキ鋼を溶接する場合, 溶融池と金属蒸気の激しい変動により、液体金属のスパッタが発生する可能性があります。. これはワーク表面の美観を損なうだけでなく、精密レーザーレンズを汚染します。.
ソリューション:
ビーム整形: リングスポット技術の活用 (調整可能なリングコアレーザー), 外輪は溶融池を予熱し、内輪は深溶け込み溶接を実行します, よりスムーズな溶接プロセスが実現します.
最適化されたシールドガス流量: 専用シールドガス装置 (横方向のガスの流れ) 安定したガスカーテンでレンズを保護し、金属蒸気を除去するように設計されています。.
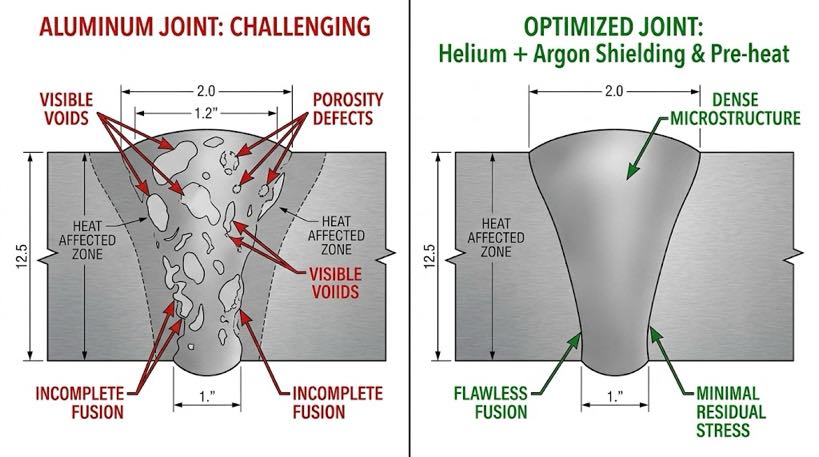
3. アルミニウム溶接における気孔率
チャレンジ: アルミニウム合金は非常に高い水素溶解度を持っています, レーザー溶接池は非常に急速に凝固します, 水素の早期流出を防ぐ. その結果、溶接部内に多数の気孔が形成されます。, 構造強度が著しく損なわれる.
ソリューション:
表面前処理: 溶接前に化学洗浄または機械研磨を厳密に実行して、表面の酸化層と残留油を除去します。.
デュアルスポット溶接: 2 つのレーザー スポットを連携して利用し、溶融池の持続時間を延長します。, 気泡を逃がすための「命綱」を提供する.
4. 一貫性に影響を与えるフォーカスシフト
チャレンジ: 高出力連続溶接時, 溶接ヘッドの光学部品は、少量のエネルギーによる熱吸収により変形する可能性があります。, 焦点が移動し、溶接深さが変動する原因となります。.
ソリューション:
全反射光学設計: 高品質なものを選ぶ, 低吸収レンズを使用するか、透過レンズを全反射ミラーに置き換えます。.
リアルタイムフォーカス補正システム: センサーを介してレンズ温度を監視し、ロボットのエンドエフェクターの高さを自動的に調整して、焦点がワークピースの表面に確実に固定されるようにします.
5. 反射性の高い素材による損傷の危険性 (後方反射)
チャレンジ: 銅やアルミなどの反射率の高い金属を溶接する場合, レーザービームは鏡のように反射してファイバーに戻る可能性があります, 高価なレーザー源を損傷する.
ソリューション:
反射防止絶縁技術: レーザーに多段反射防止装置を装備し、反射光を検出すると数ミリ秒以内にレーザーを停止します。.
傾斜した溶接角度: レーザーヘッドを次の角度に傾けます。 5°–10° 反射光をレーザー出力ポートからそらすため.
6. インライン品質モニタリングの欠如
チャレンジ: レーザー溶接速度は非常に高速です (まで 10 メートル/分). 従来の溶接後の目視検査では、内部欠陥をタイムリーに検出できません, 多数の欠陥部品につながる.
解決:
マルチスペクトル光学モニタリング: 視覚センサーと赤外線センサーを利用して、溶融池から発せられるプラズマ光信号をリアルタイムで捕捉します。, AI アルゴリズムにより、気孔率や融合の欠如などの欠陥を自動的に特定します。.
光干渉断層撮影法 (10月): 溶接中にコヒーレント光を使用してリアルタイムで溶接深さを測定します.
ロボットレーザー溶接: テクノロジーの成熟度の比較
| チャレンジディメンション | 現在の状況 | ソリューションの成熟度 | 主な考慮事項 |
| ギャップ感度 | 大幅に軽減 | 高い (振り子溶接技術が広く採用されています) | 前工程の治具精度 |
| スパッタ制御 | 制御可能 | 適度 (特定の素材に合わせた最適化が必要) | 調整可能なリングコアレーザー光源の応用 |
| アルミニウム合金の気孔率 | 効果的に削減 | 中くらい | 溶接前洗浄工程管理 |
| 高い反射率 | 極めて低いリスク | 非常に高い (ハードウェア保護はすでに確立されています) | 溶接ヘッド傾斜角度設定 |
ロボットレーザー溶接は単純な「プラグアンドプレイ」技術ではありません; それは確かに多くの課題を突きつけます. しかし, 振動溶接の普及により, スポットごとのテクノロジー, およびインライン検査システム, かつては困難だったこれらの課題に対して、標準化されたソリューションが存在します。. これらのベストプラクティスを習得することが、企業が「溶接できる」状態から「高品質の溶接」を実現する状態に移行するための鍵となります。
次の記事のプレビュー: 「ロボットレーザー溶接にビジョンシステムが必要な理由? ブラインド溶接からインテリジェント溶接へ」
著者の識別
以上のロボット溶接システム統合の専門家 12 長年の業界経験. うちの会社は終わった 26 長年の専門的な経験, 以上を保持します 40 特許技術, そして無事完了しました 1,500 世界中のプロジェクト (約 70% そのうちロボット溶接セルが含まれていました, 合計が以上 1,000 単位). 同社は EU CE 認証を取得しています (証明書番号: M.2026.206.C134866) ENに準拠 60204-1:2018 およびEN ISO 12100:2010 標準. 私はロボット溶接ワークステーション導入の全プロセスを通じて、数多くの製造会社を支援してきました。, 選定から生産開始まで.
更新されました: 5月 2026





