


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



لماذا لا يستطيع جهاز تحديد الموضع 2 طن دائمًا الاحتفاظ بجزء 2 طن: تحميل غريب الأطوار, لحظة الانقلاب, والقصور الذاتي
تم تقييم موضعه لـ 2,000 يبدو كجم, على الورق, مثل ذلك ينبغي أن يحمل أي 2,000 جزء كجم. في الميدان, وفي كثير من الأحيان لا يمكن ذلك، والفشل ليس عيبًا, إنه سوء فهم لما يعنيه التصنيف. يفترض الرقم 2 طن حملًا متمركزًا على محور الدوران عند نصف القطر المقدر. الافتراءات الحقيقية لها مركز ثقلها, تسريع وتباطؤ, وتقوم اللحظة الحالية بتحميل رقم الوزن البسيط الذي لم يتم التقاطه مطلقًا.
تشرح هذه المقالة القوى الثلاث التي تؤدي بهدوء إلى تآكل القدرة الحقيقية للموضع: تحميل غريب الأطوار, لحظة الانقلاب, والجمود. إن فهمها هو الفرق بين تحديد أداة تحديد الموضع التي تحمل الجزء الخاص بك وتلك التي تجهد, يتدلى, أو فشل في الاحتفاظ بها بشكل صحيح.
ملحوظة: تعكس منهجية القدرات أدناه روبوتيكس الممارسة الهندسية لتحديد المواقع ويتم الرجوع إليها من خلال الأبحاث التي راجعها النظراء حول دقة تحديد المواقع تحت الحمل (بارك وآخرون., 2019, العلوم التطبيقية; ليو وآخرون., 2023, مواد).
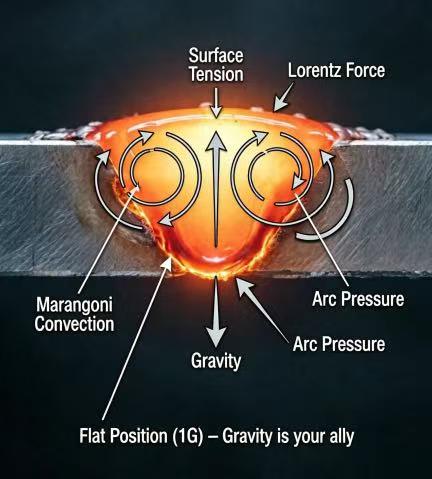
1. مغالطة 2 طن
يتم قياس تصنيف الحمولة على جهاز تحديد المواقع وفقًا لما هو محدد, الظروف المثالية: حمولة من الكتلة المذكورة, تتمحور حول محور الدوران (أو في نصف قطر محدد لمحاور الميل), بسرعة محددة, في درجة الحرارة المحيطة. قم بتغيير أي من هؤلاء وستتغير معه القدرة الفعالة. التقييم هو نقطة على منحنى, وليس المنحنى كله.
1.1 ماذا تعني عبارة "2000 كجم" حقًا؟
- توسيط: الكتلة متوازنة حول محور الدوران, لذلك لا يتم إنشاء لحظة الانقلاب.
- في نصف القطر المقدر: لمحاور الميل, يقع الحمل عند نصف القطر الذي تم اشتقاق التصنيف له - وليس ناتئًا بعيدًا.
- سرعة ثابتة: لا يوجد تسارع قوي أو توقفات طارئة تؤدي إلى زيادة الحمل الديناميكي.
شعاع طويل, قوس خارج المركز, أو جزء ملحوم بينما فهارس المحور بين الممرات تنتهك الافتراضات الثلاثة مرة واحدة. يصبح الرقم 2 طن, في أحسن الأحوال, مستبشر.
2. تحميل غريب الأطوار: عندما يتحرك مركز الجاذبية
كل جزء له مركز ثقل (CoG). عندما يجلس هذا CoG على محور الدوران, الحمل هو الوزن النقي. عندما يقع خارج المحور - كما يحدث دائمًا تقريبًا في اللحامات الحقيقية - يولد الجزء عزمًا يساوي وزنه مضروبًا في مسافة الإزاحة. كلما ابتعد CoG عن المحور, كلما زادت اللحظة التي يجب أن يقاوم فيها ضابط الموضع.
2.1 اللحظة تغلب الكتلة
يمكن أن يكون وزن الجزأين متماثلًا تمامًا ولكنهما يتطلبان أداءً مختلفًا تمامًا لتحديد الموضع. أ 2,000 مكعب كجم متمركز على ظرف الظرف سهل. أ 2,000 عارضة كجم مثبتة في أحد الأطراف لها ترس مسنن على بعد متر أو أكثر من المحور, خلق لحظة انقلابية لم يتم احتساب رقم الحمولة أبدًا. لم يعد محدد الموضع يدعم الوزن فحسب، بل إنه يقاوم الرافعة.
القاعدة الأساسية: لإمالة أو تدوير المحور, تقييم لحظة الانقلاب (الوزن × إزاحة CoG), ليس الوزن وحده. التصنيف اللحظي هو الحد الحقيقي.
3. لحظة الانقلاب: الحد الحقيقي
لحظة الانقلاب هي القوة الدورانية التي تحاول إمالة أو تحريف محور الموضع. يتم حسابه كـ M = W × d, حيث W هو الوزن وd هي المسافة المتعامدة من محور الدوران إلى CoG. يتم تعيين الحد الهيكلي وحدود القيادة لجهاز تحديد الموضع بحلول اللحظة التي يمكنه فيها الصمود, ويتم الوصول إلى هذا الحد قبل وقت طويل من حد الكتلة عند تعويض الأحمال.
3.1 مثال عملت
خذ أ 2,000 جزء كجم مع CoG الخاص به 0.8 م من محور الدوران. لحظة الانقلاب هي 2,000 كجم × 0.8 م = 1,600 كجم·م. إذا تم تصنيف نفس الموضع ل, يقول, 1,200 كجم·م من لحظة الانقلاب بسرعة, يتجاوز الجزء الحد الحقيقي على الرغم من كونه تحت 2,000 تصنيف كتلة كجم. ضابط الموضع إما يتدلى, الانجرافات, أو لا يستطيع الإمساك بالزاوية المطلوبة - ويهبط اللحام بشكل خاطئ.
- عقوبة ناتئ: تركيب حمولة في نهاية واحدة (ناتئ) يزيد d وبالتالي M. نفس الكتلة المتمركزة بين مخزون الرأس والذيل تقللها.
- حساسية محور الميل: محاور الميل تحارب الجاذبية مباشرة; يعد الحمل خارج المركز على محور الميل هو أقسى حالة لعزم الانقلاب.
4. الجمود: الحمل الديناميكي الذي نسيته
الوزن الساكن هو ما يزنه الجزء في حالة الراحة. القصور الذاتي هو ما يتطلبه أثناء الحركة. في كل مرة يتسارع المحور أو يتباطأ, يرتفع الحمل الفعال فوق الوزن الساكن بمقدار يتناسب مع الكتلة مضروبة في التسارع. الفهرسة السريعة بين ممرات اللحام يمكن أن تضاعف الطلب لفترة وجيزة.
4.1 التسارع يضخم كل شيء
جهاز تحديد الموضع الذي يدور ثقيلًا, يجب أن يقاوم الجزء البعيد عن المركز عند السرعة العالية لحظة الانقلاب ويزود عزم الدوران لتسريع القصور الذاتي الدوراني للجزء. يمكن أن يتجاوز عزم الدوران الديناميكي اللحظة الساكنة بهامش واسع أثناء دورات البدء والإيقاف - وهو بالضبط ملف تعريف العمل للحام الآلي متعدد التمريرات, حيث يزحف المحور, الفهارس, وينعكس باستمرار. إن تجاهل القصور الذاتي هو السبب الأكثر شيوعًا لمحدد الموضع الذي "يختبر بشكل جيد فارغًا ولكنه يكافح في الجزء الحقيقي".
5. كيفية حساب القدرة الحقيقية
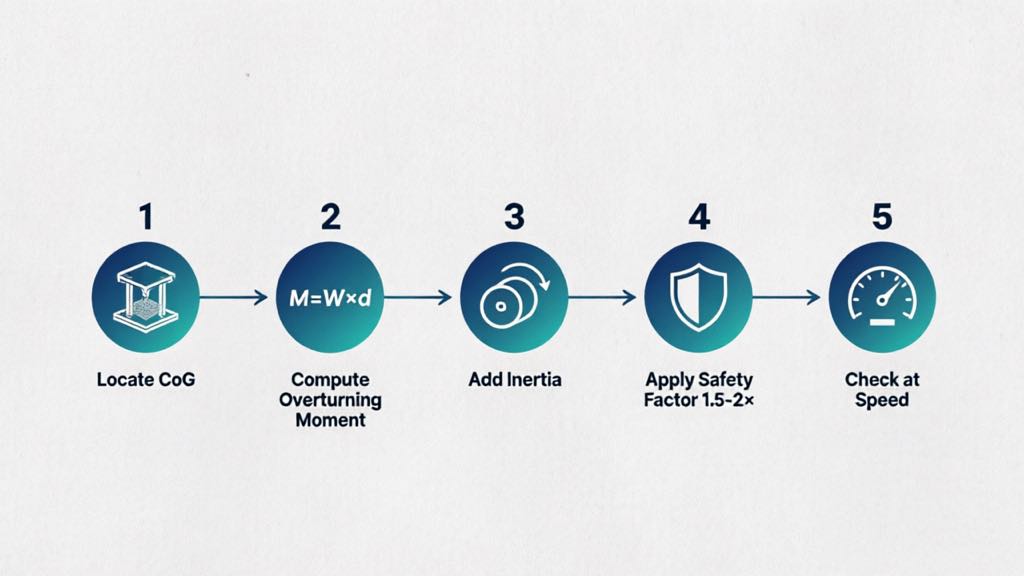
إن تحديد حجم محدد الموضع بشكل صحيح يعني حساب متطلبات اللحظة والقصور الذاتي للجزء الفعلي الخاص بك, عدم قراءة التصنيف الشامل. طريقة عملية:
- حدد موقع CoG: من CAD أو عن طريق الوزن, أوجد مركز الثقل وإزاحته عن كل محور دوران.
- حساب لحظة الانقلاب: م = ث × د لكل محور; قارنه بتقييم لحظة محدد الموضع, ليس تصنيف كجم.
- أضف الجمود: تقدير ذروة عزم الدوران من الكتلة, نصف قطر الدوران, والتسارع الزاوي الأقصى.
- تطبيق عامل الأمان: استخدم 1.5-2× في العزم والقصور الذاتي لتغطية خطأ التقدير, يرتدي, وأحمال الصدمة.
- تحقق بالسرعة: تأكد من ثبات الحد عند سرعة الدوران التي ستقوم بتشغيلها بالفعل, ليس فقط عند الزحف.
روبوتيكس يتم تحديد مواضع المواقع مع كل من تصنيفات الحمولة ولحظة الانقلاب, ويقوم فريق التطبيق بقياسها وفقًا لـ CoG الفعلي ودورة العمل بدلاً من الرقم الشامل للكتالوج. ال B001-B004 سلسلة الرأس والذيل و بي008-بي012 تنشر وحدات المؤازرة متعددة المحاور حدودًا زمنية جنبًا إلى جنب مع الحمولة الصافية بحيث يكون القيد الحقيقي مرئيًا قبل الشراء.
6. مثال ميداني: فشل "ضمن التصنيف".
اختار أحد عملاء ROBOPTIX أداة تحديد المواقع على الكتلة وحدها لمدة 1,800 إطار كجم الذي جلس فيه CoG 1.1 م خارج محور الميل. كانت الكتلة تحت 2,000 تصنيف كجم, لكن لحظة الانقلاب تجاوزت حد المحور. تحت اللحام, تراجع الإطار بضعة ملليمترات في النهاية البعيدة وانجرف خط الروبوت. أدت إعادة التحديد إلى أداة تحديد الموضع ذات القدرة اللحظية الكافية - بنفس تصنيف الكتلة تقريبًا - إلى التخلص من الترهل واستعادة إنتاجية التمريرة الأولى. الدرس: لم يكن التصنيف الشامل أبدًا هو القيد الملزم; كانت اللحظة.
7. عندما لا تلدغ مغالطة 2 طن
يطالب بالصراحة: لأجزاء كثيرة, التصنيف الشامل البسيط مناسب تمامًا. تكون تأثيرات الانحراف والقصور الذاتي صغيرة عندما:
- الجزء مدمج مع CoG الخاص به بالقرب من محور الدوران
- التدوير بطيء والفهرسة لطيفة (تسارع منخفض)
- يتمركز الحمل بين مخزون الرأس والذيل, لا ناتئ
في تلك الحالات, إن أداة تحديد الموضع ذات الحجم على أساس الكتلة وحدها ستعمل كما هو معلن. المغالطة لا تعض إلا على المدى الطويل, خارج المركز, أجزاء سريعة التدوير حيث يهيمن العزم والقصور الذاتي - والتي, ليس من قبيل الصدفة, هي أدوات تحديد موضع الأجزاء التي يتم شراؤها في أغلب الأحيان للتعامل معها.
الأسئلة المتداولة
س: لماذا لا يستطيع جهاز تحديد الموضع الذي يزن 2 طن أن يحمل جزءًا يزن 2 طن?
أ: لأن تصنيف 2 طن يفترض حملاً مركزيًا عند نصف القطر المقدر والسرعة الثابتة. الجزء الحقيقي الذي له مركز ثقل بعيد عن المركز يولد لحظة انقلاب و, تحت التسارع, القصور الذاتي - وكلاهما يتجاهل التصنيف الشامل. يصبح الحد الملزم لحظة, ليس كتلة.
س: ما هي لحظة الانقلاب بعبارات بسيطة?
أ: إنها قوة الدوران التي يمارسها الحمل لأن وزنه يزاح عن محور الدوران: العزم = الوزن × المسافة من المحور إلى مركز الثقل. يخلق الجزء الكابولي عزمًا كبيرًا حتى عند الوزن المتواضع.
س: ما مقدار عامل الأمان الذي يجب أن أستخدمه؟?
أ: تطبيق 1.5-2× على كل من عزم الانقلاب والقصور الذاتي لتغطية خطأ التقدير, ارتداء المكونات, وأحمال الصدمة من التوقف المفاجئ. الحجم حسب الطلب المدروس, وليس الرقم الخام.
س: هل يتجنب الجزء المركزي هذه المشاكل؟?
أ: نعم إلى حد كبير. مع مركز الثقل على محور الدوران والحركة اللطيفة, تبقى اللحظة اللامركزية والجمود الديناميكي صغيرين, ويصبح التصنيف الشامل دليلاً موثوقًا به. القضايا تنمو مع الإزاحة, سرعة, وتركيب ناتئ.
يعد جهاز تحديد الموضع الذي يبلغ وزنه 2 طن والذي يحمل جزءًا يبلغ وزنه 2 طن هو الاستثناء, ليست القاعدة, لأن التصنيف يصف مركزًا مثاليًا, تحميل ثابت. يقوم التحميل اللامركزي بإزاحة مركز الجاذبية خارج المحور ويخلق لحظة انقلاب; يضيف القصور الذاتي ارتفاعًا ديناميكيًا أثناء كل تسارع وتوقف. ويمكنهما معًا خفض السعة الحقيقية القابلة للاستخدام إلى مستوى أقل بكثير من كتلة اللوحة - وأحيانًا بشكل كبير, كما تظهر عقوبة ناتئ.
الإصلاح هو الحجم في اللحظة والجمود, ليس كتلة. تحديد موقع مركز الثقل, حساب عزم الانقلاب لكل محور, إضافة الطلب الجمود الديناميكي, وقم بتطبيق عامل الأمان قبل المقارنة بالحدود المنشورة لضابط الموضع. تحدد ROBOPTIX أدوات تحديد المواقع ذات التصنيفات اللحظية الواضحة وتتحقق من صحتها مقابل الهندسة الفعلية للجزء الخاص بك ودورة العمل, وبالتالي فإن الرقم الذي تشتريه هو الرقم الذي تلحم به. لفترة طويلة, خارج المركز, أو اللحامات سريعة التدوير - أدوات تحديد موضع الأجزاء الموجودة للتعامل معها - هذا الانضباط هو الفرق بين الخلية التي تصمد والخلية التي تتدلى.
التحجيم في الوقت الراهن, ليس كتلة? اتصل بـ ROBOPTIX لمعرفة وزن الجزء الخاص بك, مركز الثقل, ودورة العمل لتوصية محدد موضع التحميل واللحظة.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
- ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
- GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
- الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
- مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
آخر تحديث: يونيو 2026
مراجع
[1] حديقة, ج.-ح., كيم, ش., قمر, ه.-س., & كيم, م.-ح. (2019). تأثير الجاذبية على سلوك البركة المنصهرة وتحليل البنية المجهرية على مواضع اللحام المختلفة في لحام القوس المعدني بالغاز النبضي.العلوم التطبيقية, 9(21), 4626.
[2] ليو, ج., جيانغ, ف., تشين, س., شو, ب., تشانغ, ز., تشنغ, دبليو., & أماه, X. (2023). آليات تأثير الجاذبية على سلوك حوض اللحام وأداء خرزة اللحام في لحام قوس البلازما ذو القطبية المتغيرة عبر مواضع اللحام المختلفة.مواد, 16(19), 6457.
المشاركات ذات الصلة

التدقيق قبل الشراء: قائمة مرجعية لزيارة المصنع وبروتوكول اختبار مقاعد البدلاء لمشتري أدوات تحديد موضع اللحام
كم تبلغ تكلفة خلية اللحام الروبوتية؟ 2026? انهيار التسعير الكامل

ميضعة اللحام للبيع: كيفية اختيار النوع المناسب للجزء الخاص بك (غراب الرأس تايلستوك, النوع L, نوع U, أفقي 3 محاور, دوارة ذات محور واحد, إمالة عمودية)

تصنيع خالي من التركيبات: عندما يحل موضع اللحام محل الرقصات المعقدة, تك اللحامات, ووقت الرافعة

كيفية تثبيت ودمج روبوت المحور السابع: دليل خطوة بخطوة & أفضل الممارسات
