


カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボット溶接セルの構造: コアコンポーネント & セレクションガイド (2026)
ロボット溶接セルの実際の内部はどうなっているのか?
ロボット溶接セルを検討している場合, あなたはおそらくかなりの数の引用を見たことがあるでしょう. でも何か気づいたことはありますか: いくつかの引用文は言う $30,000, 他の人は言う $120,000. 違いはどこから来るのか?
答えは、 コンポーネント.
完全なロボット溶接セルは単なるものではありません。 “ロボットと溶接機。” まるでオーケストラのようです: ロボットはリードヴァイオリニストです, 電源はチューナーです, ポジショナは導体です - いずれかを削除します, そしてパフォーマンス全体が崩れてしまう.
この記事ではそれを明らかにします “ブラックボックス” そして中に何が入っているかを見せてください, それぞれの作品を選ぶときに何に注目すべきか.
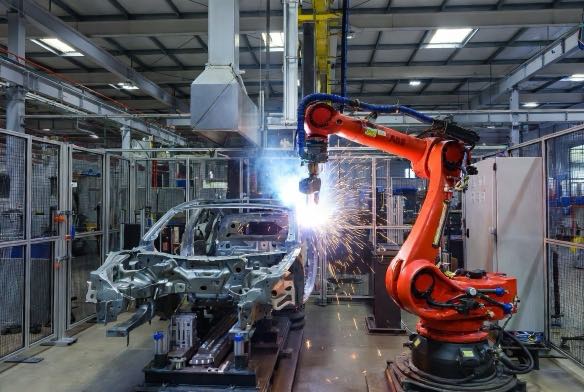
6つのコンポーネント, ショートカットはありません
すぐに生産可能なロボット溶接セルは 6 つの部品で構成されています:
- 産業用ロボットアーム — 物理的な作業を行います
- 溶接電源 & ワイヤー送り — 金属を溶かします
- ポジショナー & ツーリング治具 — 部品を正しい場所に配置します
- 安全システム — 人々の安全を守ります
- 制御システム & ソフトウェア — 何をすべきかをすべて指示します
- ヒューム抽出システム — 空気をきれいに保ちます
それぞれを分解してみましょう.
成分 1: あのロボット “アーム”
それは何ですか: 人間の腕のように動く6軸多関節産業用ロボット. 6 つの自由度は、ワークスペース内のほぼすべての位置と方向に到達できることを意味します.
注目すべき3つの数字:
- ペイロード: 溶接ロボットの重量は通常 6kg ~ 20kg です。. 大きいほど良いとは限りません。サイズを大きくしすぎると購入コストとメンテナンスコストが増加します. 経験則: 必要なペイロード = (トーチ + ケーブル + ワイヤ送給装置 + センサー) × 1.2.
- 再現性: ±0.05mmまたは±0.1mm? その0.05mmの差が分ける “合格” から “失敗” 自動車部品の. 構造用鋼用, ±0.1mm動作. ただし、サブフレームや圧力容器を溶接している場合は、, ±0.05mmのスプリング.
- 到着: 1.4メートルまたは2.0メートル? あなたの最大の部分を測定します. ロボットは最も遠い溶接シームに到達できるか? ポジショナーのヘルプ, でも奇跡を期待しないでください.
見落とされている詳細が 1 つあります: 取付タイプ. フロアマウントが標準装備, ただし、店舗のレイアウトや部品によっては、逆さまたは壁掛けの方がうまく機能する場合があります。.
成分 2: 溶接電源 — 静かに重要
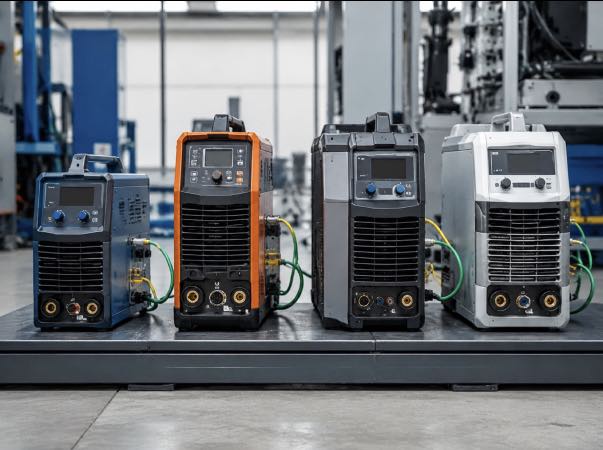
それは何ですか: 溶接エネルギーの供給と電流の制御, 電圧, ワイヤ速度, とガスの流れ. ロボットとリアルタイムで通信する必要があります - ロボットが言ったときに “今すぐ溶接する,” 電源は適切なパラメータを即座に提供します.
答えるべき 3 つの質問:
- 素材と厚さ?3mm以下→200Aでも大丈夫. 10mmを超える → 400A+が必要. スペック不足で貫通できない; オーバースペックなのでお金の無駄です.
- どの工程を?MIG/MAG が最も一般的です. ステンレス・薄板用TIG. アルミ用, パルス MIG またはコールド メタル トランスファー (CMT) ほぼ必須ですが、そうでない場合は, 飛沫があなたを狂わせるでしょう.
- 通信プロトコル対応? これが最大の罠だ. ブランドAロボット + 同じ言語を話さないブランド B の溶接機 → コミュニケーションの遅れ → 溶接品質の不安定. 解決: 同じブランド, または事前に検証されたクロスブランドの組み合わせ (デバイスネット, イーサネット/IP, 等).
価値のあるアップグレード: パルスME. 飛沫が飛来する 50%+. コストがかかる, しかし、掃除の時間で効果が得られます.
成分 3: ポジショナー — 過小評価されている容量乗数
何をするのか: ワークを回転させたり傾けたりすることで、トーチが常に最適な角度で当たるようにします. と 2ステーション設計, 1 つのステーションで溶接をしながら、もう 1 つのステーションでロード/アンロードすることができます。つまり、中断のない溶接が可能です。.
なぜ見落とされるのか:
人々はロボットに注目します. “良いロボット = 良いシステム” - 間違っている. 部品の複数の側面を溶接する必要があり、ポジショナーの軸が 1 つしかない場合, ロボットは常に調整します. アークオン時間は次のように低下します。 80% に 50%. それは 40% 生産性への打撃.
注意すべき 2 つのこと:
- 単軸または二軸? 単一回転. 二重回転 + 傾く. Dual はコストが高くなりますが、複雑な部品の処理が桁違いに優れています。. パイプ, フレーム, 多面パーツ → デュアル化.
- ペイロード容量: ワーク + 治具の総重量. ルール: 1.5x 安全係数. 部品の重量が 200kg の場合, 300kg以上のポジショナー仕様. 溶接中にポジショナーが苦戦するのを見てきた人から学びましょう.
さらに 2 つの詳細:
- 再現性: ±0.1mm~±0.2mm. 再現性が低いと継ぎ目検出が失敗します - ロボットは正しく狙いを定めます, しかしその部分はすでにずれています.
- ロボットの同期: ポジショナとロボットは一緒に移動する必要がある. インテグレータに問い合わせてください: “すべてが同時に動くことはできますか?” もし答えが “回転するために一時停止する,” スループットが低下する.
成分 4: 安全システム - オプションではありません, それは法律です
何をするのか: フェンシング, ライトカーテン, レーザースキャナ, 連動ゲート, 非常停止 — 1 つの目標: 人を締め出す, 機械を動かしてみましょう.
なぜスキップできないのか:
それだけではありません “事故を避けること。”ISO 10218-1 そして ISO 10218-2 産業用ロボットの安全システムを明示的に要求する. コンプライアンスがない = 承認がない - 顧客監査または現地の安全検査による.
3段:
- エントリ: 安全柵 + 連動ゲート + 非常停止. 機能しますが、床面積が必要であり、オペレータにとっては不便です.
- 標準: フェンシング + ライトカーテン + インターロック. ライトカーテンが侵入を検知し、非常停止をトリガーします。. 高価で、ほこりによる誤作動が発生しやすい.
- ハイエンド: フェンシング + レーザースキャナ + 安全PLC. スキャナーは複数のゾーンを設定可能 - 境界近くで警告, 進入時の緊急停止. 最も柔軟な.
1 つの例外: 力/力制限モードの協働ロボットは、正式なリスク評価後にフェンスを削減または廃止する可能性があります. しかし危険信号, ライトカーテン, 非常停止は依然として必要であり、リスク評価自体はDIYではありません.
成分 5: 制御システム & ソフトウェア — 脳
含まれるもの: ロボットコントローラー, ティーチペンダント, オフラインプログラミングソフトウェア, MES インターフェース — コマンドセンター.
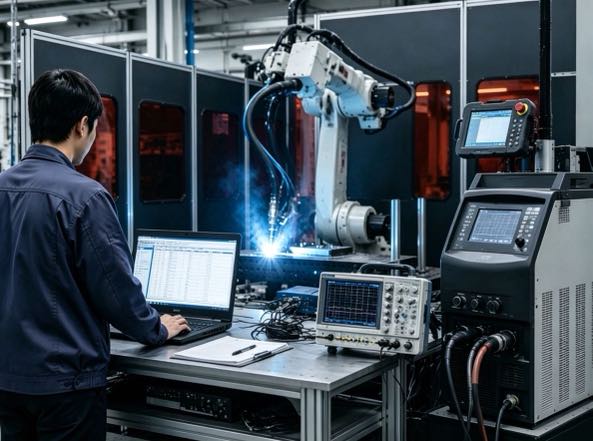
よく誤解されがちな3つのポイント:
初め, ティーチペンダントだからといってプログラムができるわけではない.ペンダントを学ぶ — 1-2 週. 専任のエンジニアがいない? リードスルー協働ロボットを検討する — 2-3 訓練の日々.
2番, オフライン プログラミングは、多品種のショップにとって贅沢ではありません. PC 上でパスを計画する, ロボットにアップロードする, 走る. からの切り替え 2 時間から未満 30 分. 年間の時間の節約を計算する.
三番目, MESインターフェースにはコストがかかる, しかし、それらがなければ, 特定の監査に合格できない.自動車と層 1 顧客は多くの場合、完全な溶接トレーサビリティを必要とします - 現在, 電圧, スピード, 縫い目ごとにかかる時間. インターフェースなし = 引用符なし.
主要な OLP ソフトウェア: ロボットスタジオ (ABB), ロボガイド (ファナック), SIMプロ (Yaskawa). 予算 $3,000-8,000.
成分 6: ヒューム抽出 — 目に見えない殺人者を阻止します
何をするのか: 溶接ヒュームを発生源から捕捉. ヒュームにはクロムが含まれています, ニッケル, マンガン — 長期暴露の原因 “溶接工の熱” そして肺の病気.
2つの抽出方法:
- トーチ付きノズル: 円弧の位置での抽出 — >95% 効率. トレード・オフ: トーチの重量と体積が増加します, ロボットの敏捷性が低下する可能性がある.
- 外部抽出アーム: 独立アーム, 80-90% 効率. 低コスト, より低いヒューム量に適しています.
なぜ必要なのか: オシャ 29 CFR 1910.252 溶接作業のために抽出が必要. コンプライアンスはさておき、従業員の肺は 5 年対. 10 あなたにとって何年も重要であるはずです.
確認すべきスペック: 気流 1,000-3,000 m3/h. HEPA H13+ (99.97% で 0.3 ミクロン). ノイズ <75 dB — それ以外の場合, オペレーターは頭痛を抱えて退職する.
1つのテーブル: 各予算レベルで得られるもの
| 成分 | 低予算 ($30k-50k) | 標準 ($60k-90k) | Hハイエンド ($100k-150k) |
| ロボット | 国産 6kg, ±0.08mm | 輸入10kg, ±0.05mm | 輸入品 20kg, ±0.05mm |
| 電源 | 国産MIG350A | リンカーン/フロニウス MIG 400A パルス | フロニウス TPS/i 500A + CMT |
| ポジショナー | 単軸空気圧, 200kg | 2軸サーボ, 500kg | 2軸サーボ, 1000kg+ HD |
| 安全性 | 基本的なフェンシング + 非常停止 | フェンシング + ライトカーテン + インターロック | フェンシング + レーザースキャナ + 安全PLC |
| コントロール | 基本的なティーチペンダント | PLO + 標準MES | PLO + 完全なデータ収集 |
| ヒューム抽出 | モバイルスタンドアロン | トーチ搭載型 | 集中化 + トーチ付き |
7 見積もりを取得する前に尋ねるべき質問
まずはこれらに答えてください. その後、インテグレーターと相談してください. 誘導されるのを避けることができます.
- パーツの最大サイズと重量? → 到達距離と積載量の要件
- 材質は何ですか? どのくらいの厚さですか? → 電源仕様
- 年間溶接時間? バッチサイズ? → 2駅? オフラインプログラミング?
- 専任プログラマー常駐? → ティーチペンダント vs. リードスルー
- 顧客は溶接のトレーサビリティを必要としています? → MESインターフェースが必要?
- あ有効床面積? → 安全レイアウト
- ISOまたは顧客の安全監査? → 安全システム層
これら 7 つの質問への答えによって、見積もりが決まり、最終的に後悔するかどうかが決まります。.
犯してはいけない4つの間違い (すでに持っている人もいる)
間違い 1: ロボットに多額の費用をかける, 他のすべてのものよりも安い
結果: ロボット精度±0.05mm, ポジショナ精度 ±0.2mm — 全体の精度は最も弱いリンクによって低下します. ビーチサンダルを履いたウサイン・ボルト.
修理: 予算のバランスを取る. ポジショナーとツールはロボットと同じくらい注目に値します.
間違い 2: ツーリングは1回で十分です
結果: 最初の工具の剛性が不足している - 数回の溶接後に部品がずれてしまう. 3 か月のデバッグ, まだ不安定です. スクラップして再スタート, 何千もの追加費用がかかる.
修理: ツールの反復のための予算. 期待する 1-2 ファイナライズ前のラウンド.
間違い 3: 最低限の安全仕様 - 十分
結果: 機器が到着. 顧客監査が失敗 - フェンスが低すぎる, ライトカーテンなし, 緊急停止非準拠. 改修費用は20,000〜30,000ドル.
修理: ISO に設定する 10218 最初から. 一度やってみよう, 正しくやれ.
間違い 4: 電源とロボットの互換性がありません
結果: 通信遅延 → 不安定な溶接パラメータ → 一貫性のない品質. 統合エンジニアは現場で 2 週間過ごす, 最終的には通信モジュールを交換する.
修理: ご購入の前に, 聞く “どのプロトコル? 互換性は検証されていますか?” 同一ブランドまたは事前検証済みのクロスブランドのみ.
次のステップ: 選択は単なる始まりにすぎません
コンポーネントを理解することがステップ 1 です. 実際に成功か失敗を決めるのは、展開中に何が起こるかです.
次は:
一般産業におけるロボット溶接ワークステーションの実世界への応用 (2026) | 鋼構造物 / 農業機械 / 金属製の家具
鉄骨構造の 3 つの実際の導入事例を共有することで、, 農業機械, および金属家具製造部門, 詳細なデータ比較を完了, このガイドは、中小企業の製造企業が投資収益率を評価するのに役立ちます.
データソース
国際ロボット連盟 (IFR) – ワールドロボティクスレポート 2024
国際標準化機構 (ISO) – ISO 10218-1:2025, ISO 10218-2:2011
アメリカ溶接協会 (AWS) – 溶接労働力データ
ABB, ファナック, Yaskawa, KUKA – 公開仕様 (2025-2026)
著者の識別
この記事は国際ロボット連盟に基づいています。 (IFR) ワールドロボティクスレポート 2025, アメリカ溶接協会 (AWS) 従業員データ, および主要メーカーの技術ロードマップ.
著者:
以上のロボット溶接システム統合の専門家 12 長年の業界経験. うちの会社は終わった 26 長年の専門的な経験, 以上を保持します 40 特許技術, そして無事完了しました 1,500 世界中のプロジェクト (約 70% そのうちロボット溶接セルが含まれていました, 合計が以上 1,000 単位). 同社は EU CE 認証を取得しています (証明書番号: M.2026.206.C134866) ENに準拠 60204-1:2018 およびEN ISO 12100:2010 標準. 私はロボット溶接ワークステーション導入の全プロセスを通じて、数多くの製造会社を支援してきました。, 選定から生産開始まで.
更新されました: 5月 2026





