


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



रोबोटिक वेल्डिंग सेल की शारीरिक रचना: मुख्य घटक & चयन मार्गदर्शिका (2026)
रोबोटिक वेल्डिंग सेल के अंदर वास्तव में क्या है??
यदि आप रोबोटिक वेल्डिंग सेल पर विचार कर रहे हैं, आपने शायद बहुत सारे उद्धरण देखे होंगे. लेकिन क्या आपने कुछ नोटिस किया है: कुछ उद्धरण कहते हैं $30,000, दूसरे कहते हैं $120,000. अंतर कहां से आता है?
उत्तर में है अवयव.
एक संपूर्ण रोबोटिक वेल्डिंग सेल ही नहीं है “एक रोबोट और एक वेल्डर।” यह एक ऑर्केस्ट्रा की तरह है: रोबोट प्रमुख वायलिन वादक है, शक्ति का स्रोत ट्यूनर है, पोजिशनर कंडक्टर है - किसी एक को हटा दें, और पूरा प्रदर्शन बिखर जाता है.
यह लेख उसे खोलेगा “ब्लैक बॉक्स” और तुम्हें दिखाऊंगा कि अंदर क्या है, और प्रत्येक टुकड़े का चयन करते समय क्या देखना है.
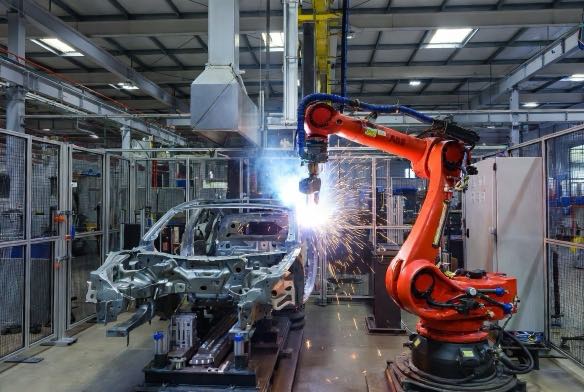
छह घटक, कोई शॉर्टकट नहीं
उत्पादन के लिए तैयार रोबोटिक वेल्डिंग सेल में छह भाग होते हैं:
- औद्योगिक रोबोट भुजा - शारीरिक कार्य करती है
- वेल्डिंग शक्ति स्रोत & तार फ़ीड - धातु को पिघला देता है
- positioner & टूलींग फिक्स्चर - भाग को सही स्थान पर रखता है
- सुरक्षा प्रणाली - लोगों को सुरक्षित रखती है
- नियंत्रण प्रणाली & सॉफ़्टवेयर - सब कुछ बताता है कि क्या करना है
- धूआं निष्कर्षण प्रणाली - हवा को साफ रखती है
आइए प्रत्येक को तोड़ें.
अवयव 1: वह रोबोटिक “हाथ”
यह क्या है: एक 6-अक्ष व्यक्त औद्योगिक रोबोट - मानव बांह की तरह चलता है. स्वतंत्रता की छह डिग्री का मतलब है कि यह अपने कार्यक्षेत्र में लगभग किसी भी स्थिति और अभिविन्यास तक पहुंच सकता है.
देखने लायक तीन नंबर:
- पेलोड: वेल्डिंग रोबोट आमतौर पर 6 किलोग्राम से 20 किलोग्राम तक के होते हैं. बड़ा हमेशा बेहतर नहीं होता - बड़े आकार से खरीदारी और रखरखाव की लागत बढ़ जाती है. अंगूठे का नियम: आवश्यक पेलोड = (मशाल + केबल + तार फीडर + सेंसर) × 1.2.
- repeatability: ±0.05मिमी या ±0.1मिमी? वह 0.05 मिमी का अंतर अलग हो जाता है “उत्तीर्ण” से “असफल” मोटर वाहन भागों में. संरचनात्मक इस्पात के लिए, ±0.1 मिमी काम करता है. लेकिन यदि आप सबफ़्रेम या दबाव वाहिकाओं की वेल्डिंग कर रहे हैं, ±0.05मिमी के लिए स्प्रिंग.
- पहुँचना: 1.4मी या 2.0 मी? अपना सबसे बड़ा भाग मापें. क्या रोबोट सबसे दूर वेल्ड सीम तक पहुंच सकता है?? पोजिशनर्स मदद करते हैं, लेकिन चमत्कार की उम्मीद मत करो.
एक अनदेखा विवरण: माउन्टिंग का प्रकार. फ़्लोर माउंट मानक है, लेकिन कभी-कभी उल्टा या दीवार माउंट बेहतर काम करता है - यह आपकी दुकान के लेआउट और भागों पर निर्भर करता है.
अवयव 2: वेल्डिंग पावर स्रोत - चुपचाप महत्वपूर्ण
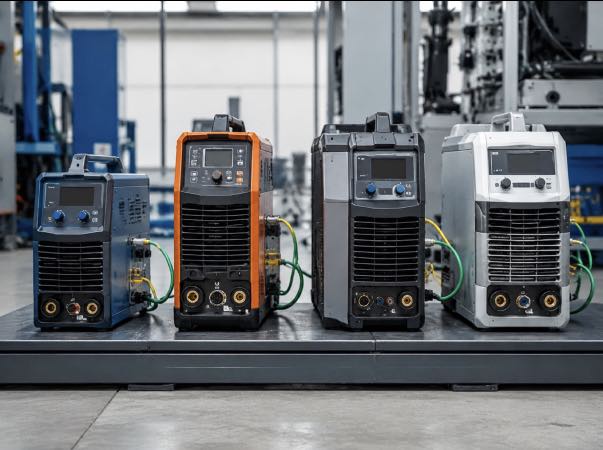
यह क्या है: वेल्डिंग ऊर्जा की आपूर्ति करता है और करंट को नियंत्रित करता है, वोल्टेज, वायर गति, और गैस का प्रवाह. रोबोट के साथ वास्तविक समय में संवाद करना चाहिए - जब रोबोट कहे “अब वेल्ड,” पावर स्रोत तुरंत सही पैरामीटर प्रदान करता है.
उत्तर देने के लिए तीन प्रश्न:
- सामग्री और मोटाई?3 मिमी से कम → 200A ठीक है. 10 मिमी से अधिक → 400A+ की आवश्यकता है. अंडर-स्पेक और आप प्रवेश नहीं करेंगे; अति-कल्पना और आप पैसा बर्बाद कर रहे हैं.
- कौन सी प्रक्रिया?एमआईजी/एमएजी सबसे आम है. स्टेनलेस और पतली शीट के लिए टीआईजी. एल्यूमीनियम के लिए, पल्स एमआईजी या कोल्ड मेटल ट्रांसफर (सीएमटी) लगभग अनिवार्य है - अन्यथा, छींटे तुम्हें पागल कर देंगे.
- संचार प्रोटोकॉल संगत? ये सबसे बड़ा जाल है. ब्रांड ए रोबोट + ब्रांड बी वेल्डर जो एक ही भाषा नहीं बोलते → संचार में देरी → अस्थिर वेल्ड गुणवत्ता. समाधान: एक ही ब्रांड, या पूर्व-मान्य क्रॉस-ब्रांड संयोजन (उपकरण नेट, ईथरनेट/आईपी, वगैरह।).
एक सार्थक उन्नयन: पल्स मी. छींटे गिरते हैं 50%+. लागत अधिक है, लेकिन सफ़ाई के समय लाभ मिलता है.
अवयव 3: पोजिशनर - कम मूल्यांकित क्षमता गुणक
यह क्या करता है: वर्कपीस को घुमाता और झुकाता है ताकि टॉर्च हमेशा इष्टतम कोण पर गिरे. के साथ दो-स्टेशन डिज़ाइन, आप एक स्टेशन पर वेल्ड कर सकते हैं जबकि दूसरे स्टेशन पर लोडिंग/अनलोडिंग कर सकते हैं - निर्बाध वेल्डिंग.
इसकी अनदेखी क्यों की जाती है:
लोगों का ध्यान रोबोट पर है. “अच्छा रोबोट = अच्छा सिस्टम” - गलत. यदि आपके हिस्से को कई तरफ वेल्डिंग की आवश्यकता है और आपके पोजिशनर में केवल एक अक्ष है, रोबोट लगातार समायोजित होता रहता है. आर्क-ऑन का समय कम हो जाता है 80% को 50%. यह एक है 40% उत्पादकता प्रभावित.
देखने लायक दो बातें:
- एकल या दोहरी अक्ष? एकल घूमता है. दोहरा घूमता है + झुक जाता है. दोहरी लागत अधिक है लेकिन जटिल भागों को बेहतर ढंग से संभालता है. पाइप, फ़्रेम, बहु-पक्षीय भाग → दोहरे होते हैं.
- भार क्षमता: workpiece + स्थिरता कुल वजन. नियम: 1.5एक्स सुरक्षा कारक. यदि आपके हिस्से का वजन 200 किलोग्राम है, एक 300 किग्रा+ पोजिशनर निर्दिष्ट करें. उन लोगों से सीखें जिन्होंने एक पोजिशनर को मध्य-वेल्ड संघर्ष करते देखा है.
दो और विवरण:
- repeatability: ±0.1मिमी से ±0.2मिमी. कम पुनरावृत्ति सीम खोज को तोड़ देती है - रोबोट सही ढंग से लक्ष्य करता है, लेकिन हिस्सा पहले ही शिफ्ट हो चुका है.
- रोबोट तुल्यकालन: पोजिशनर और रोबोट को एक साथ चलना होगा. अपने इंटीग्रेटर से पूछें: “क्या सब कुछ एक साथ चल सकता है?” यदि उत्तर है “घूमने के लिए रुकें,” थ्रूपुट प्रभावित होता है.
अवयव 4: सुरक्षा प्रणाली - वैकल्पिक नहीं, यह कानून है
यह क्या करता है: बाड़ लगाना, हल्के पर्दे, लेजर स्कैनर, आपस में जुड़े हुए द्वार, ई-स्टॉप - एक लक्ष्य: लोगों को बाहर रखो, मशीन को काम करने दो.
आप इसे क्यों नहीं छोड़ सकते?:
सिर्फ के बारे में नहीं “दुर्घटनाओं से बचना.”आईएसओ 10218-1 और आईएसओ 10218-2 औद्योगिक रोबोटों के लिए स्पष्ट रूप से सुरक्षा प्रणालियों की आवश्यकता है. कोई अनुपालन नहीं = कोई अनुमोदन नहीं - ग्राहक ऑडिट या स्थानीय सुरक्षा निरीक्षण से.
तीन स्तर:
- प्रवेश: सुरक्षा बाड़ लगाना + इंटरलॉक्ड गेट + ई-बंद करो. काम करता है लेकिन फर्श की जगह लेता है और ऑपरेटरों के लिए असुविधाजनक है.
- मानक: बाड़ लगाना + लाइट कर्टेन + आलिंगन. हल्के पर्दे प्रवेश का पता लगाते हैं और ई-स्टॉप को ट्रिगर करते हैं. महँगा और धूल से गलत ट्रिगर होने का खतरा.
- उच्च-छोर: बाड़ लगाना + लेजर स्कैनर + सुरक्षा पीएलसी. स्कैनर कई जोन सेट कर सकते हैं - परिधि के पास चेतावनी, प्रवेश पर ई-स्टॉप. सबसे लचीला.
एक अपवाद: शक्ति/बल सीमित मोड में सहयोगात्मक रोबोट औपचारिक जोखिम मूल्यांकन के बाद बाड़ को कम या समाप्त कर सकते हैं. लेकिन चेतावनी के संकेत, हल्के पर्दे, और ई-स्टॉप अभी भी आवश्यक हैं - और जोखिम मूल्यांकन स्वयं DIY नहीं है.
अवयव 5: नियंत्रण प्रणाली & सॉफ्टवेयर - मस्तिष्क
इसमें क्या शामिल है: रोबोट नियंत्रक, रोबोट नियंत्रक यंत्र, ऑफ़लाइन प्रोग्रामिंग सॉफ़्टवेयर, एमईएस इंटरफ़ेस - कमांड सेंटर.
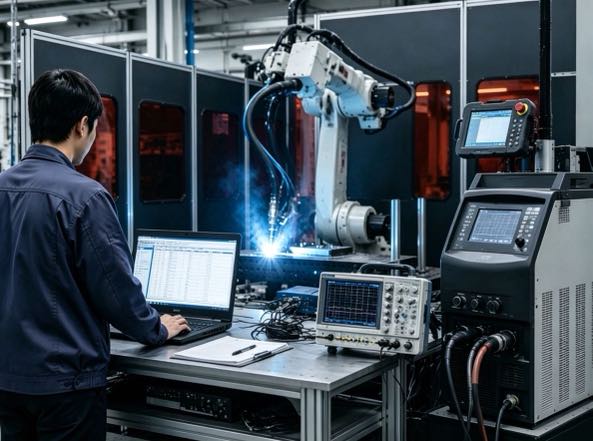
तीन आम तौर पर गलत समझे जाने वाले बिंदु:
पहला, टीच पेंडेंट का मतलब यह नहीं है कि आप प्रोग्राम कर सकते हैं.पेंडेंट जानें - 1-2 हफ्तों. कोई समर्पित इंजीनियर नहीं? लीड-थ्रू कोबोट्स पर विचार करें - 2-3 प्रशिक्षण के दिन.
दूसरा, हाई-मिक्स दुकानों के लिए ऑफ़लाइन प्रोग्रामिंग कोई विलासिता नहीं है. अपने पीसी पर पथों की योजना बनाएं, रोबोट पर अपलोड करें, दौड़ना. से परिवर्तन 2 घंटे से कम 30 मिनट. अपनी वार्षिक समय बचत की गणना करें.
तीसरा, एमईएस इंटरफेस में पैसे खर्च होते हैं, लेकिन उनके बिना, आप कुछ ऑडिट पास नहीं कर सकते.ऑटोमोटिव और टियर 1 ग्राहकों को अक्सर पूर्ण वेल्ड ट्रैसेबिलिटी की आवश्यकता होती है - वर्तमान, वोल्टेज, रफ़्तार, प्रत्येक सीम के लिए समय. कोई इंटरफ़ेस नहीं = कोई उद्धरण नहीं.
अग्रणी ओएलपी सॉफ्टवेयर: रोबोटस्टूडियो (एबीबी), रोबोगाइड (फैनुक), सिम प्रो (यास्कावा). बजट $3,000-8,000.
अवयव 6: धूआं निष्कर्षण - अदृश्य हत्यारे को रोकता है
यह क्या करता है: स्रोत पर वेल्डिंग के धुएं को कैप्चर करता है. धुएं में क्रोमियम होता है, निकल, मैंगनीज - दीर्घकालिक जोखिम का कारण बनता है “वेल्डर का बुखार” और फेफड़ों की बीमारी.
दो निष्कर्षण विधियाँ:
- टॉर्च पर लगा नोजल: चाप पर सही निष्कर्षण - >95% क्षमता. अदला - बदली: मशाल में वजन और घनत्व जोड़ता है, संभावित रूप से रोबोट की चपलता को कम करना.
- बाहरी निष्कर्षण भुजा: स्वतंत्र भुजा, 80-90% क्षमता. कम लागत, कम धुएं की मात्रा के लिए उपयुक्त.
तुम्हें इसकी आवश्यकता क्यों है: OSHA 29 सीएफआर 1910.252 वेल्डिंग कार्यों के लिए निष्कर्षण की आवश्यकता होती है. अनुपालन एक तरफ - आपके कर्मचारी के फेफड़े बाद में 5 वर्ष बनाम. 10 आपके लिए साल मायने रखने चाहिए.
जाँच करने के लिए विशिष्टताएँ: वायु प्रवाह 1,000-3,000 मी³/घंटा. हेपा एच13+ (99.97% पर 0.3 माइक्रोन). शोर <75 डीबी - अन्यथा, संचालक सिरदर्द लेकर चले जाते हैं.
एक मेज: प्रत्येक बजट स्तर पर आपको क्या मिलता है
| अवयव | कम बजट ($30के-50k) | मानक ($60के-90के) | एचigh-अंत ($100के-150k) |
| रोबोट | घरेलू 6 किग्रा, ±0.08मिमी | आयातित 10 किग्रा, ±0.05मिमी | आयातित 20 किग्रा, ±0.05मिमी |
| शक्ति का स्रोत | घरेलू MIG 350A | लिंकन/फ्रोनियस एमआईजी 400ए पल्स | फ्रोनियस टीपीएस/आई 500ए + सीएमटी |
| positioner | एकल-अक्ष वायवीय, 200किग्रा | दोहरी-अक्ष सर्वो, 500किग्रा | दोहरी-अक्ष सर्वो, 1000किग्रा+ एचडी |
| सुरक्षा | बुनियादी बाड़ लगाना + ई-बंद करो | बाड़ लगाना + लाइट कर्टेन + आलिंगन | बाड़ लगाना + लेजर स्कैनर + सुरक्षा पीएलसी |
| नियंत्रण | बेसिक टीच पेंडेंट | पीएलओ + मानक एमईएस | पीएलओ + पूर्ण डेटा संग्रह |
| धूआं निष्कर्षण | मोबाइल स्टैंडअलोन | मशाल पर चढ़ा हुआ | केंद्रीकृत + मशाल पर चढ़ा हुआ |
7 उद्धरण प्राप्त करने से पहले पूछे जाने वाले प्रश्न
पहले इनका उत्तर दीजिये. फिर इंटीग्रेटर्स से बात करें. आप इधर-उधर भटकने से बचेंगे.
- अधिकतम भाग का आकार और वजन? → पहुंच और पेलोड आवश्यकताएँ
- क्या सामग्री? कितना मोटा? → पावर स्रोत विशिष्टताएँ
- वार्षिक वेल्डिंग घंटे? बैच आकार? → दो-स्टेशन? ऑफ़लाइन प्रोग्रामिंग?
- स्टाफ पर समर्पित प्रोग्रामर? → पेंडेंट बनाम सिखाएं. के जरिए आगे बढ़ा
- ग्राहक को वेल्ड ट्रैसेबिलिटी की आवश्यकता होती है? → एमईएस इंटरफ़ेस की आवश्यकता?
- एउपलब्ध फर्श स्थान? → सुरक्षा लेआउट
- आईएसओ या ग्राहक सुरक्षा ऑडिट? → सुरक्षा प्रणाली स्तर
इन सात प्रश्नों के उत्तर आपकी बोली निर्धारित करेंगे - और यह भी तय करेंगे कि अंत में आपको पछतावा होगा या नहीं.
चार गलतियाँ जो आपको नहीं करनी चाहिए (दूसरों के पास पहले से ही है)
गलती 1: रोबोट पर बड़ा खर्च करें, बाकी सब चीजों पर सस्ता
परिणाम: रोबोट परिशुद्धता ±0.05मिमी, पोजिशनर परिशुद्धता ±0.2 मिमी - सबसे कमजोर लिंक द्वारा समग्र सटीकता को नीचे खींच लिया गया. फ्लिप-फ्लॉप में उसेन बोल्ट.
हल करना: अपना बजट संतुलित करें. पोजिशनर और टूलींग रोबोट जितना ही ध्यान देने योग्य हैं.
गलती 2: टूलींग का एक दौर ठीक रहेगा
परिणाम: पहले टूलींग में कठोरता का अभाव होता है - कुछ वेल्ड के बाद हिस्से बदल जाते हैं. डिबगिंग के तीन महीने, अभी भी अस्थिर. स्क्रैप करें और पुनः आरंभ करें, हजारों अतिरिक्त लागत.
हल करना: टूलींग पुनरावृत्तियों के लिए बजट. अपेक्षा करना 1-2 अंतिम रूप देने से पहले दौर.
गलती 3: न्यूनतम सुरक्षा विशिष्टता - काफी अच्छी
परिणाम: उपकरण आता है. ग्राहक लेखापरीक्षा विफल - फ़ेंसिंग बहुत नीची, कोई हल्के पर्दे नहीं, ई-स्टॉप गैर-अनुपालक. रेट्रोफिट की लागत $20k-30k है.
हल करना: आईएसओ पर कॉन्फ़िगर करें 10218 शुरुआत से. एक बार ऐसा करो, इसे सही से करो.
गलती 4: असंगत शक्ति स्रोत और रोबोट
परिणाम: संचार में देरी → अस्थिर वेल्ड पैरामीटर → असंगत गुणवत्ता. एकीकरण इंजीनियर साइट पर दो सप्ताह बिताता है, अंततः एक संचार मॉड्यूल की अदला-बदली हो जाती है.
हल करना: खरीद से पहले, पूछना “क्या प्रोटोकॉल? क्या अनुकूलता सत्यापित की गई है?” केवल समान-ब्रांड या पूर्व-मान्य क्रॉस-ब्रांड.
अगला कदम: चयन तो बस शुरुआत है
घटकों को समझना पहला कदम है. वास्तव में सफलता या असफलता वही निर्धारित करती है जो तैनाती के दौरान होती है.
अगला:
सामान्य उद्योग में रोबोटिक वेल्डिंग वर्कस्टेशन के वास्तविक-विश्व अनुप्रयोग (2026) | इस्पात संरचनाएँ / कृषि मशीनरी / धातु फर्नीचर
इस्पात संरचना से तीन वास्तविक दुनिया परिनियोजन मामलों को साझा करके, कृषि मशीनरी, और धातु फर्नीचर विनिर्माण क्षेत्र, विस्तृत डेटा तुलनाओं के साथ पूरा करें, यह मार्गदर्शिका छोटे और मध्यम आकार के विनिर्माण उद्यमों को निवेश पर रिटर्न का मूल्यांकन करने में मदद करती है.
डेटा स्रोत
इंटरनेशनल फेडरेशन ऑफ रोबोटिक्स (आईएफआर) – विश्व रोबोटिक्स रिपोर्ट 2024
इंटरनैशनल ऑर्गनाइज़ेशन फॉर स्टैंडर्डाइज़ेशन (आईएसओ) - आईएसओ 10218-1:2025, आईएसओ 10218-2:2011
अमेरिकन वेल्डिंग सोसाइटी (एडब्ल्यूएस) – वेल्डिंग कार्यबल डेटा
एबीबी, फैनुक, यास्कावा, कूका - सार्वजनिक विशिष्टताएँ (2025-2026)
लेखक की पहचान
यह लेख इंटरनेशनल फेडरेशन ऑफ रोबोटिक्स पर आधारित है (आईएफआर) विश्व रोबोटिक्स रिपोर्ट 2025, अमेरिकन वेल्डिंग सोसाइटी (एडब्ल्यूएस) कार्यबल डेटा, और प्रमुख निर्माता प्रौद्योगिकी रोडमैप.
लेखक:
ओवर के साथ रोबोटिक वेल्डिंग सिस्टम एकीकरण में विशेषज्ञ 12 उद्योग का वर्षों का अनुभव. मेरी कंपनी ख़त्म हो गई है 26 वर्षों का पेशेवर अनुभव, से अधिक रखता है 40 पेटेंट प्रौद्योगिकियाँ, और सफलतापूर्वक पूरा कर लिया है 1,500 दुनिया भर में परियोजनाएँ (लगभग 70% जिनमें रोबोटिक वेल्डिंग सेल शामिल थे, से अधिक कुल मिलाकर 1,000 इकाइयां). कंपनी के पास EU CE प्रमाणीकरण है (प्रमाणपत्र संख्या: एम.2026.206.सी134866) और EN का अनुपालन करता है 60204-1:2018 और एन आईएसओ 12100:2010 मानकों. मैंने रोबोटिक वेल्डिंग वर्कस्टेशन कार्यान्वयन की पूरी प्रक्रिया के दौरान कई विनिर्माण कंपनियों की सहायता की है, चयन से लेकर उत्पादन लॉन्च तक.
अद्यतन: मई 2026
संबंधित पोस्ट
रोबोटिक लेजर वेल्डिंग: सिद्धांत, लाभ, और अनुप्रयोग (2026 संपूर्ण गाइड)

नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल:विज़न-निर्देशित प्रणालियाँ कैसे पेंडेंट सिखाती हैं

रोबोटिक वेल्डिंग सेल रखरखाव गाइड: सर्वोत्तम प्रथाएं, अनुसूची & समस्या निवारण 2026

स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है

गोल बनाम आयताकार बनाम अनियमित: वर्कपीस ज्योमेट्री के साथ वेल्डिंग पोजिशनर कॉन्फ़िगरेशन का मिलान
