


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Pourquoi un positionneur de 2 tonnes ne peut pas toujours contenir une pièce de 2 tonnes: Chargement excentrique, Moment de renversement, et inertie
Un positionneur conçu pour 2,000 kg semble, sur papier, comme si ça devrait contenir n'importe quel 2,000 kg partie. Dans le champ, cela ne peut souvent pas être le cas - et l'échec n'est pas un défaut, c'est une mauvaise compréhension de ce que signifie la note. Le chiffre de 2 tonnes suppose une charge centrée sur l'axe de rotation au rayon nominal. Les fabrications réelles ont leur centre de gravité décalé, accélérer et décélérer, et le moment présent charge le simple numéro de poids jamais capturé.
Cet article explique les trois forces qui érodent discrètement la capacité réelle d'un positionneur: chargement excentrique, moment de renversement, et l'inertie. Les comprendre est la différence entre spécifier un positionneur qui maintient votre pièce et un autre qui met à rude épreuve, s'affaisse, ou ne parvient pas à le tenir avec précision.
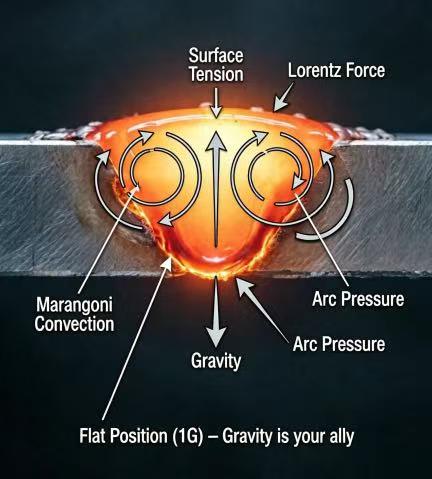
Note: La méthodologie de capacité ci-dessous reflète ROBOPTIX pratique d'ingénierie des positionneurs et est recoupée avec des recherches évaluées par des pairs sur la précision du positionnement sous charge (Parc et coll., 2019, Sciences appliquées; Liu et coll., 2023, Matériels).
1. L’erreur des 2 tonnes
La charge utile d'un positionneur est mesurée selon les spécifications, conditions idéalisées: une charge de masse indiquée, centré sur l'axe de rotation (ou à un rayon défini pour les axes d'inclinaison), à une vitesse définie, à température ambiante. Modifiez l'un d'entre eux et la capacité effective change avec elle. La note est un point sur une courbe, pas toute la courbe.
1.1 Que signifie réellement « 2 000 kg »
- Centré: La masse est équilibrée autour de l'axe de rotation, donc aucun moment de renversement n'est généré.
- Au rayon nominal: Pour axes d'inclinaison, la charge se situe au rayon pour lequel la valeur nominale a été dérivée - pas en porte-à-faux loin.
- Vitesse constante: Pas d'accélération agressive ni d'arrêt d'urgence qui augmentent la charge dynamique.
Une longue poutre, un support décentré, ou une pièce soudée alors que l'axe indexe entre les passes viole les trois hypothèses à la fois. Le nombre de 2 tonnes devient, au mieux, optimiste.
2. Chargement excentrique: Quand le centre de gravité bouge
Chaque pièce a un centre de gravité (Dent). Quand ce CoG se trouve sur l’axe de rotation, la charge est du pur poids. Lorsqu'elle se trouve hors axe - comme c'est presque toujours le cas sur de vraies constructions soudées - la pièce génère un moment égal à son poids multiplié par la distance de décalage.. Plus le CoG est éloigné de l'axe, plus le moment où le positionneur doit résister est grand.
2.1 Le moment bat la messe
Deux pièces peuvent peser exactement le même poids mais exiger des performances de positionneur complètement différentes. UN 2,000 Un cube de kg centré sur le mandrin est facile. UN 2,000 La poutre de kg montée à une extrémité a son CoG à un mètre ou plus de l'axe, créant un moment de renversement dont le numéro de charge utile n'a jamais été pris en compte. Le positionneur ne supporte plus seulement du poids, il résiste à un levier.
Règle générale: pour un axe d'inclinaison ou de rotation, évaluer le moment de renversement (poids × décalage CoG), pas le poids seul. La note du moment est la vraie limite.
3. Moment de renversement: La vraie limite
Le moment de renversement est la force de rotation qui tente de faire basculer ou de tordre l'axe du positionneur.. Il est calculé comme M = W × d, où W est le poids et d est la distance perpendiculaire de l'axe de rotation au CoG. La limite structurelle et d'entraînement d'un positionneur est définie par le moment où il peut tenir, et cette limite est atteinte bien avant la limite de masse lorsque les charges sont décalées.
3.1 Exemple travaillé
Prends un 2,000 pièce en kg avec son CoG 0.8 m de l'axe de rotation. Le moment de renversement est 2,000 kg × 0.8 m = 1,600 kg·m. Si le même positionneur est conçu pour, dire, 1,200 kg·m de moment de renversement à vitesse, la pièce dépasse la limite réelle bien qu'elle soit sous la 2,000 kg masse nominale. Le positionneur s'affaisse, dérives, ou ne peut pas maintenir l'angle commandé - et la soudure atterrit mal.
- Pénalité en porte-à-faux: Monter une charge à une extrémité (cantilever) maximise d et donc M. La même masse centrée entre la tête et la queue le minimise.
- Sensibilité de l'axe d'inclinaison: Les axes d'inclinaison combattent directement la gravité; une charge décentrée sur un axe d'inclinaison est le cas le plus sévère en matière de moment de renversement.
4. Inertie: La charge dynamique que vous oubliez
Le poids statique est ce que pèse la pièce au repos. L'inertie est ce qu'elle exige en bougeant. Chaque fois que l'axe accélère ou décélère, la charge effective dépasse le poids statique d'une quantité proportionnelle à la masse multipliée par l'accélération. Une indexation rapide entre les passes de soudure peut brièvement multiplier la demande.
4.1 L'accélération amplifie tout
Un positionneur qui fait tourner un objet lourd, la pièce décentrée à grande vitesse doit à la fois résister au moment de renversement et fournir le couple pour accélérer l’inertie de rotation de la pièce. Le couple dynamique peut dépasser largement le moment statique pendant les cycles marche-arrêt – exactement le profil de service du soudage robotisé multi-passes, où l'axe rampe, index, et s'inverse constamment. L'ignorance de l'inertie est la cause la plus courante d'un positionneur qui « teste bien à vide mais peine sous la pièce réelle ».
5. Comment calculer la capacité réelle
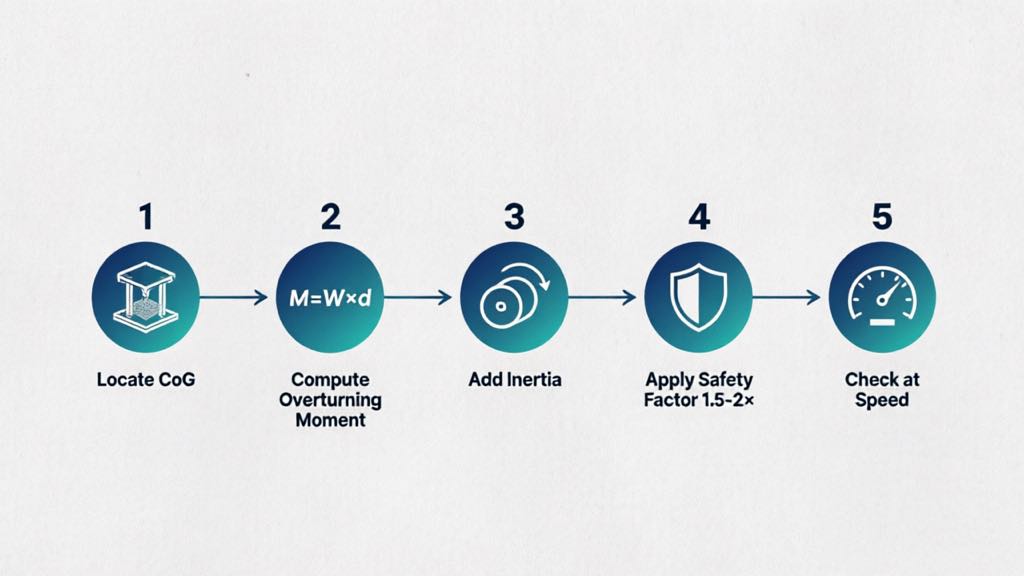
Dimensionner correctement un positionneur signifie calculer les demandes de moment et d'inertie de votre pièce réelle, je ne lis pas la note de masse. Une méthode pratique:
- Localisez le CoG: A partir de CAD ou par pesée, trouver le centre de gravité et son décalage par rapport à chaque axe de rotation.
- Calculer le moment de renversement: M = W × d pour chaque axe; comparer au moment nominal du positionneur, pas sa cote en kg.
- Ajouter de l'inertie: Estimer le couple d'accélération maximal à partir de la masse, rayon de giration, et accélération angulaire maximale.
- Appliquer un facteur de sécurité: Utilisez 1,5 à 2 × sur le moment et l'inertie pour couvrir l'erreur d'estimation, porter, et charges de choc.
- Vérifiez à grande vitesse: Confirmez que la limite est maintenue à la vitesse de rotation que vous exécuterez réellement, pas seulement au crawl.
ROBOPTIX les positionneurs sont spécifiés avec à la fois des valeurs de charge utile et de moment de renversement, et l'équipe d'application les dimensionne en fonction du CoG et du cycle de service réels de votre pièce plutôt que du numéro de masse du catalogue.. Le B001 à B004 série tête-queue et B008 à B012 les servomoteurs multi-axes publient des limites de moment avec la charge utile afin que la véritable contrainte soit visible avant l'achat.
6. Exemple de champ: L’échec du « dans la note »
Un client ROBOPTIX a sélectionné un positionneur basé uniquement sur la masse pour un 1,800 kg cadre dont le CoG était assis 1.1 m par rapport à l'axe d'inclinaison. La masse était sous le 2,000 kg, mais le moment de renversement a dépassé la limite de l'axe. Sous soudure, le cadre s'est affaissé de quelques millimètres à l'extrémité et la couture du robot a dérivé. La re-spécification d'un positionneur avec une capacité de moment adéquate - à presque la même masse nominale - a éliminé l'affaissement et restauré le rendement au premier passage.. La leçon: la cote de masse n'a jamais été la contrainte contraignante; le moment était.
7. Quand l’erreur des 2 tonnes ne mord pas
Exige de la franchise: pour de nombreuses pièces, la simple masse nominale est parfaitement adéquate. Les effets d'excentricité et d'inertie sont faibles lorsque:
- La pièce est compacte avec son CoG proche de l'axe de rotation
- La rotation est lente et l'indexation est douce (faible accélération)
- La charge est centrée entre la tête et la queue, pas en porte-à-faux
Dans ces cas, un positionneur dimensionné uniquement en fonction de la masse fonctionnera comme annoncé. L'erreur ne mord que sur le long terme, décentré, pièces à cycle rapide où le moment et l'inertie dominent - ce qui, pas par hasard, sont les positionneurs de pièces que l'on achète le plus souvent pour gérer.
Foire aux questions
Q: Pourquoi un positionneur de 2 tonnes ne peut-il pas contenir une pièce de 2 tonnes?
UN: Parce que la capacité nominale de 2 tonnes suppose une charge centrée au rayon nominal et à une vitesse constante. Une pièce réelle avec un centre de gravité décentré génère un moment de renversement et, en accélération, inertie - que la cote de masse ignore. La limite contraignante devient moment, pas de masse.
Q: Qu'est-ce qu'un moment de renversement en termes simples?
UN: C'est la force de rotation qu'une charge exerce parce que son poids est décalé par rapport à l'axe de rotation.: moment = poids × distance de l'axe au centre de gravité. Une partie en porte-à-faux crée un moment important même avec un poids modeste.
Q: Quel facteur de sécurité dois-je utiliser?
UN: Appliquer 1,5 à 2 × sur le moment de renversement et l'inertie pour couvrir l'erreur d'estimation, usure des composants, et charges de choc dues à des arrêts brusques. Taille à la demande pondérée, pas le nombre brut.
Q: Une partie centrée évite-t-elle ces problèmes?
UN: En grande partie oui. Avec le centre de gravité sur l'axe de rotation et un mouvement doux, le moment excentrique et l'inertie dynamique restent faibles, et la cote de masse devient un guide fiable. Les problèmes s’aggravent avec la compensation, vitesse, et montage en porte-à-faux.
Un positionneur de 2 tonnes contenant une pièce de 2 tonnes est l'exception, pas la règle, parce que la notation décrit une vision centrée idéalisée, charge constante. Une charge excentrique déplace le centre de gravité hors de l'axe et crée un moment de renversement; l'inertie ajoute un pic dynamique à chaque accélération et arrêt. Ensemble, ils peuvent réduire la capacité utile réelle bien en dessous de la masse nominale, parfois de façon spectaculaire., comme le montre la pénalité en porte-à-faux.
La solution consiste à dimensionner en fonction du moment et de l'inertie, pas de masse. Localiser le centre de gravité, calculer le moment de renversement pour chaque axe, ajouter la demande d'inertie dynamique, et appliquer un facteur de sécurité avant de comparer aux limites publiées du positionneur. ROBOPTIX spécifie les positionneurs avec des couples nominaux explicites et les valide par rapport à la géométrie et au cycle de service réels de votre pièce., donc le numéro sur lequel vous achetez est le numéro avec lequel vous soudez. Pour longtemps, décentré, ou des soudures à cycle rapide - les positionneurs de pièces existent pour gérer - cette discipline fait la différence entre une cellule qui tient et une cellule qui s'affaisse.
Dimensionnement au moment, pas de masse? Contactez ROBOPTIX avec le poids de votre pièce, centre de gravité, et cycle de service pour une recommandation de positionneur validée en termes de charge et de moment.
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
- OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
- GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
- CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
- Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
Dernière mise à jour: juin 2026
Références
[1] Parc, J.-H., Kim, S.-H., Lune, H.-S., & Kim, M.-H.. (2019). Influence de la gravité sur le comportement du bain en fusion et analyse de la microstructure sur diverses positions de soudage dans le soudage à l'arc métallique sous gaz pulsé.Sciences appliquées, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Maman, X. (2023). Mécanismes d'influence gravitationnelle sur le comportement du bain de soudure et les performances des cordons de soudure dans le soudage à l'arc plasma à polarité variable dans différentes positions de soudage.Matériels, 16(19), 6457.
ARTICLES CONNEXES

Cellule de soudage robotisée vs soudage manuel: Ce qui est mieux pour la fabrication moderne?

5 Questions à poser avant d'acheter une cellule de soudage robotisée pour l'acier de construction

Comment installer et intégrer un robot du 7ème axe: Guide étape par étape & Meilleures pratiques

7Maintenance du système de chenilles du robot e Axis & Guide de dépannage

Qu'est-ce qu'une cellule de soudage robotisée? 2026 Guide du débutant | 37 Données de la boutique
