


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Por qué un posicionador de 2 toneladas no siempre puede sostener una pieza de 2 toneladas: Carga excéntrica, Momento de vuelco, e inercia
Un posicionador clasificado para 2,000 kg parece, en papel, como debería contener cualquier 2,000 kg parte. en el campo, frecuentemente no puede, y la falla no es un defecto, es un malentendido de lo que significa la calificación. La cifra de 2 toneladas supone una carga centrada en el eje de rotación en el radio nominal.. Las fabricaciones reales tienen su centro de gravedad desplazado., acelerar y desacelerar, y el momento presente carga el número de peso simple nunca capturado.
Este artículo explica las tres fuerzas que erosionan silenciosamente la capacidad real de un posicionador.: carga excéntrica, momento de vuelco, e inercia. Comprenderlos es la diferencia entre especificar un posicionador que sostenga su parte y uno que se esfuerce., se hunde, o no logra sostenerlo con precisión.
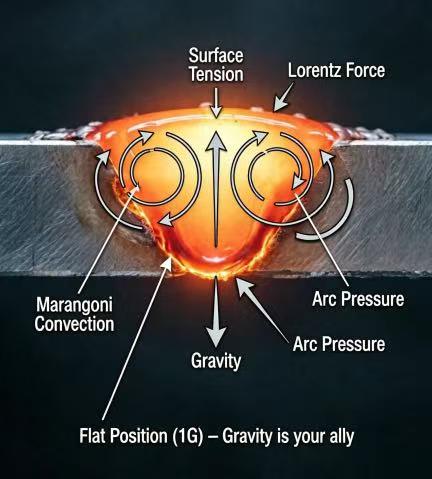
Nota: La metodología de capacidad a continuación refleja ROBOPTIX Práctica de ingeniería de posicionadores y tiene referencias cruzadas con investigaciones revisadas por pares sobre la precisión del posicionamiento bajo carga. (Parque y col., 2019, Ciencias Aplicadas; Liu et al., 2023, Materiales).
1. La falacia de las 2 toneladas
La clasificación de carga útil en un posicionador se mide según lo especificado., condiciones idealizadas: una carga de masa indicada, centrado en el eje de rotación (o en un radio definido para ejes de inclinación), a una velocidad definida, a temperatura ambiente. Cambie cualquiera de ellos y la capacidad efectiva cambiará con él.. La calificación es un punto en una curva., no toda la curva.
1.1 Lo que realmente significa “2000 kg”
- Centrado: La masa está equilibrada alrededor del eje de rotación., por lo que no se genera momento de vuelco.
- En el radio nominal: Para ejes basculantes, la carga se encuentra en el radio para el que se derivó la clasificación, no en voladizo muy lejos.
- velocidad constante: Sin aceleraciones agresivas ni paradas de emergencia que aumenten la carga dinámica.
una viga larga, un soporte descentrado, o una pieza soldada mientras el eje indexa entre pasadas viola los tres supuestos a la vez. El número de 2 toneladas se convierte en, a lo mejor, optimista.
2. Carga excéntrica: Cuando el centro de gravedad se mueve
Cada parte tiene un centro de gravedad. (Diente). Cuando ese CoG se asienta en el eje de rotación, la carga es puro peso. Cuando se asienta fuera del eje, como casi siempre ocurre en soldaduras reales, la pieza genera un momento igual a su peso multiplicado por la distancia de desplazamiento.. Cuanto más lejos esté el CoG del eje, cuanto mayor sea el momento que debe resistir el posicionador.
2.1 El momento supera a la misa
Dos piezas pueden pesar exactamente lo mismo pero exigir un rendimiento del posicionador completamente diferente. A 2,000 El cubo de kg centrado en el mandril es fácil. A 2,000 La viga de kg montada en un extremo tiene su CoG a un metro o más del eje., creando un momento de vuelco en el que el número de carga útil nunca se tuvo en cuenta. El posicionador ya no sólo soporta peso, sino que resiste una palanca..
regla general: para un eje de inclinación o rotación, evaluar el momento de vuelco (peso × compensación CoG), no solo el peso. La calificación del momento es el verdadero límite..
3. Momento de vuelco: El verdadero límite
El momento de vuelco es la fuerza de rotación que intenta inclinar o girar el eje del posicionador.. Se calcula como M = W × d, donde W es el peso y d es la distancia perpendicular desde el eje de rotación al CoG. El límite estructural y de accionamiento de un posicionador se establece en el momento en que puede mantener, y ese límite se alcanza mucho antes del límite de masa cuando las cargas se compensan.
3.1 Ejemplo resuelto
Toma un 2,000 kg parte con su CoG 0.8 m desde el eje de rotación. El momento de vuelco es 2,000 kilos × 0.8 metro = 1,600 kg·m. Si el mismo posicionador está clasificado para, decir, 1,200 kg·m de momento de vuelco a velocidad, la pieza supera el límite real a pesar de estar por debajo del 2,000 clasificación de masa en kg. El posicionador se hunde, derivas, o no puede mantener el ángulo ordenado y la soldadura aterriza mal.
- Penalización en voladizo: Montaje de una carga en un extremo (viga voladiza) maximiza d y por lo tanto M. La misma masa centrada entre el cabezal y el contrapunto lo minimiza..
- Sensibilidad del eje de inclinación: Los ejes basculantes luchan directamente contra la gravedad; una carga descentrada en un eje de inclinación es el caso más severo de momento de vuelco.
4. Inercia: La carga dinámica que olvidas
El peso estático es lo que pesa la pieza en reposo.. Inercia es lo que exige al moverse. Cada vez que el eje acelera o desacelera, La carga efectiva aumenta por encima del peso estático en una cantidad proporcional a la masa multiplicada por la aceleración.. La indexación rápida entre pasadas de soldadura puede multiplicar brevemente la demanda.
4.1 La aceleración lo magnifica todo
Un posicionador que hace girar un pesado, La pieza descentrada a alta velocidad debe resistir el momento de vuelco y suministrar el par para acelerar la inercia rotacional de la pieza.. El par dinámico puede exceder el momento estático por un amplio margen durante los ciclos de arranque y parada: exactamente el perfil de trabajo de la soldadura robótica de múltiples pasadas., donde el eje se arrastra, índices, y retrocede constantemente. Ignorar la inercia es la causa más común de que un posicionador “pruebe bien en vacío pero tenga problemas debajo de la pieza real”.
5. Cómo calcular la capacidad real
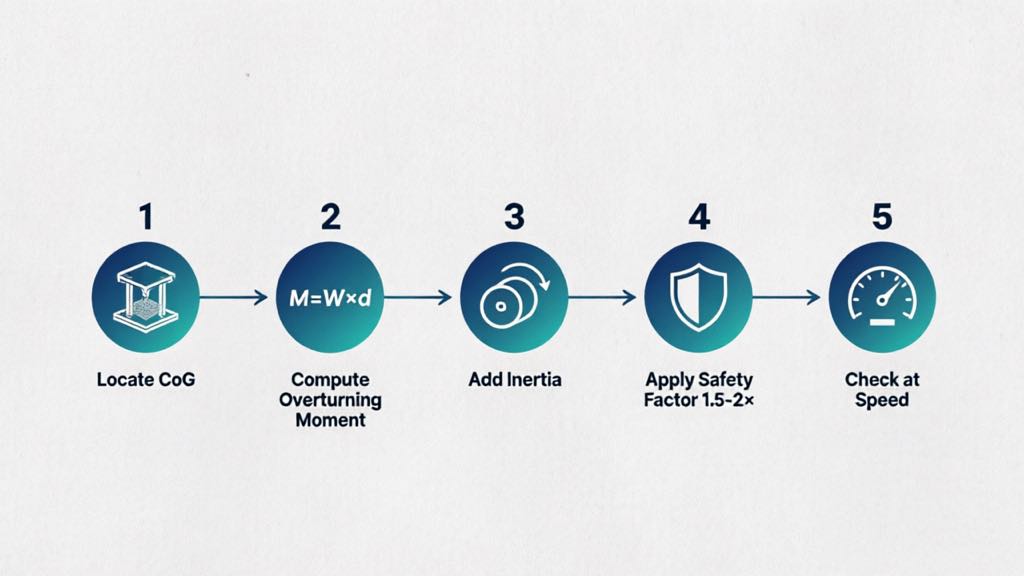
Dimensionar un posicionador correctamente significa calcular las demandas de momento e inercia de su pieza real., no leer la clasificación masiva. Un método práctico:
- Localizar el CoG: Desde CAD o por pesaje, encontrar el centro de gravedad y su desplazamiento de cada eje de rotación.
- Calcular el momento de vuelco: M = W × d para cada eje; comparar con la clasificación de momento del posicionador, no es su clasificación en kg.
- Añadir inercia: Estimar el par de aceleración máximo a partir de la masa, radio de giro, y aceleración angular máxima.
- Aplicar factor de seguridad: Utilice 1,5–2× en momento e inercia para cubrir el error de estimación, tener puesto, y cargas de choque.
- comprobar a velocidad: Confirma que el límite se mantiene a la velocidad de rotación que realmente ejecutarás., no solo arrastrándose.
ROBOPTIX Los posicionadores se especifican con clasificaciones de carga útil y de momento de vuelco., y el equipo de aplicación los dimensiona según el CoG y el ciclo de trabajo reales de su pieza en lugar del número de masa del catálogo.. El B001-B004 serie cabeza-cola y B008-B012 Las servounidades multieje publican límites de momento junto con la carga útil para que la restricción real sea visible antes de la compra..
6. Ejemplo de campo: El fracaso “dentro de la calificación”
Un cliente de ROBOPTIX seleccionó un posicionador basado únicamente en la masa para un 1,800 marco kg cuyo CoG se sentó 1.1 m fuera del eje de inclinación. La masa estaba bajo el 2,000 clasificación kg, pero el momento de vuelco superó el límite del eje. Bajo soldadura, el marco se hundió unos milímetros en el otro extremo y la costura del robot se deslizó. Volver a especificar un posicionador con capacidad de momento adecuada (con casi la misma clasificación de masa) eliminó el hundimiento y restauró el rendimiento del primer paso.. la lección: la calificación de masa nunca fue la restricción vinculante; el momento fue.
7. Cuando la falacia de las 2 toneladas no funciona
Exige franqueza: para muchas partes, la clasificación de masa simple es perfectamente adecuada. Los efectos de excentricidad e inercia son pequeños cuando:
- La pieza es compacta con su CoG cerca del eje de rotación.
- La rotación es lenta y la indexación es suave. (baja aceleración)
- La carga está centrada entre el cabezal y el contrapunto., no en voladizo
en esos casos, un posicionador dimensionado solo según la masa funcionará como se anuncia. La falacia sólo muerde a largo plazo, descentrado, piezas de ciclo rápido donde dominan el momento y la inercia, que, no es casualidad, son los posicionadores de piezas que se compran con mayor frecuencia para manejar.
Preguntas frecuentes
q: ¿Por qué un posicionador de 2 toneladas no puede sostener una pieza de 2 toneladas??
A: Debido a que la clasificación de 2 toneladas supone una carga centrada en el radio nominal y una velocidad constante. Una pieza real con un centro de gravedad descentrado genera un momento de vuelco y, bajo aceleración, inercia: ambos ignorados por la clasificación de masa. El límite vinculante se convierte en momento., no masa.
q: ¿Qué es el momento de vuelco en términos simples??
A: Es la fuerza de rotación que ejerce una carga porque su peso está desplazado del eje de rotación.: momento = peso × distancia del eje al centro de gravedad. Una parte en voladizo crea un gran momento incluso con un peso modesto.
q: ¿Cuánto factor de seguridad debo usar??
A: Aplique 1,5–2× tanto en el momento de vuelco como en la inercia para cubrir el error de estimación, desgaste de componentes, y cargas de choque por paradas abruptas. Tamaño a la demanda factorizada, no el numero bruto.
q: ¿Una parte centrada evita estos problemas??
A: En gran medida si. Con el centro de gravedad en el eje de rotación y movimiento suave, El momento excéntrico y la inercia dinámica se mantienen pequeños., y la clasificación de masa se convierte en una guía confiable. Los problemas crecen con la compensación, velocidad, y montaje en voladizo.
La excepción es un posicionador de 2 toneladas que sostiene una pieza de 2 toneladas., no es la regla, porque la calificación describe un idealizado centrado, carga constante. La carga excéntrica desplaza el centro de gravedad fuera del eje y crea un momento de vuelco.; La inercia agrega un pico dinámico durante cada aceleración y parada.. Juntos pueden reducir la capacidad utilizable real muy por debajo de la masa nominal, a veces dramáticamente., como muestra la penalización en voladizo.
La solución es dimensionar el momento y la inercia., no masa. Localizar el centro de gravedad, calcular el momento de vuelco para cada eje, agregar la demanda de inercia dinámica, y aplicar un factor de seguridad antes de comparar con los límites publicados del posicionador. ROBOPTIX especifica posicionadores con índices de momento explícitos y los valida con la geometría y el ciclo de trabajo reales de su pieza., entonces el número que compras es el número con el que sueldas. por mucho tiempo, descentrado, o soldaduras de ciclo rápido (los posicionadores de piezas existen para manejar), esa disciplina es la diferencia entre una celda que sostiene y una celda que se hunde..
Dimensionamiento al momento, no masa? Contacta con ROBOPTIX con el peso de tu pieza, centro de gravedad, y ciclo de trabajo para una recomendación de posicionador validada de carga y momento.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
- ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
- GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
- CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
- Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
Última actualización: Jun 2026
Referencias
[1] Parque, J.-H., kim, S.-H., Luna, H.-S., & kim, M.-H. (2019). Influencia de la gravedad en el comportamiento del charco fundido y análisis de la microestructura en diversas posiciones de soldadura en soldadura por arco metálico con gas pulsado.Ciencias Aplicadas, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., zhang, GRAMO., cheng, w., & Mamá, incógnita. (2023). Mecanismos de influencia gravitacional en el comportamiento del baño de soldadura y el rendimiento del cordón de soldadura en la soldadura por arco de plasma de polaridad variable en diferentes posiciones de soldadura.Materiales, 16(19), 6457.
PUBLICACIONES RELACIONADAS

Cómo integrar una celda de soldadura robótica guiada por visión en una línea de fabricación existente

La auditoría previa a la compra: Lista de verificación de visita a la fábrica y protocolo de prueba en banco para compradores de posicionadores de soldadura

Célula de soldadura robótica sin programación:Cómo los sistemas guiados por visión eliminan los dispositivos colgantes

2026 7Guía de selección de robots del º eje: Carga útil, Ataque, Repetibilidad & Compatibilidad de marca

ROI de posiciones de robot: ¿Cuánto le cuesta realmente la soldadura manual??
