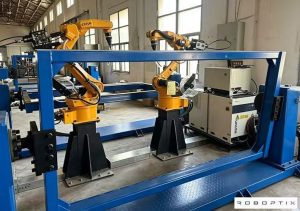
Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Robotik Kaynak Hücresinin Anatomisi: Temel Bileşenler & Seçim Kılavuzu (2026)
Robotik Kaynak Hücresinin İçinde Aslında Ne Var??
Robotik bir kaynak hücresi düşünüyorsanız, muhtemelen pek çok alıntı görmüşsünüzdür. Ama bir şey fark ettin mi?: bazı alıntılar diyor ki $30,000, diğerleri diyor $120,000. Fark nereden geliyor??
Cevap şurada bileşenler.
Eksiksiz bir robotik kaynak hücresi sadece “bir robot artı bir kaynakçı.” Bir orkestra gibi: robot baş kemancıdır, güç kaynağı tunerdir, konumlayıcı iletkendir — herhangi birini çıkarın, ve tüm performans dağılıyor.
Bu makale bunu açacak “kara kutu” ve sana içinde ne olduğunu göstereceğim, ve her bir parçayı seçerken nelere dikkat edilmelidir?.
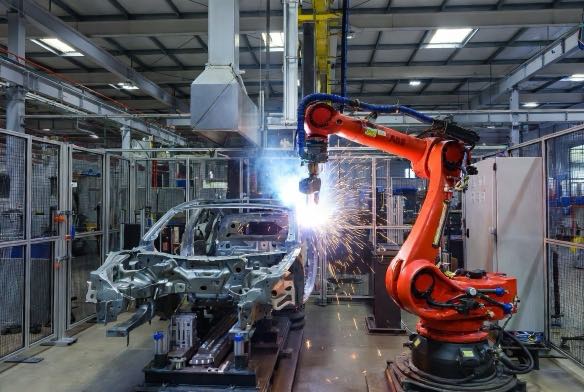
Altı Bileşen, Kısayol Yok
Üretime hazır bir robotik kaynak hücresi altı parçadan oluşur:
- endüstriyel robot kolu — fiziksel işi yapar
- Kaynak güç kaynağı & tel besleme — metali eritir
- Pozisyoner & takım fikstürü — parçayı doğru noktaya yerleştirir
- Güvenlik sistemi — insanları güvende tutar
- Kontrol sistemi & yazılım — her şeye ne yapılması gerektiğini söyler
- Duman tahliye sistemi — havayı temiz tutar
Her birini parçalayalım.
Bileşen 1: O Robotik “Kol”
Bu ne: 6 eksenli mafsallı endüstriyel robot — insan kolu gibi hareket ediyor. Altı serbestlik derecesi, çalışma alanındaki hemen hemen her konum ve yönelime ulaşabileceği anlamına gelir.
İzlenecek üç sayı:
- Yük: Kaynak robotları genellikle 6 kg ile 20 kg arasında değişir. Daha büyük her zaman daha iyi değildir; aşırı boyutlandırma satın alma ve bakım maliyetlerini artırır. Temel kural: Gerekli yük = (meşale + kablo + tel besleyici + sensör) × 1.2.
- Tekrarlanabilirlik: ±0,05 mm veya ±0,1 mm? Bu 0,05 mm'lik fark ayırıyor “geçmek” itibaren “hata” otomotiv parçalarında. Yapısal çelik için, ±0,1 mm çalışır. Ancak alt çerçevelere veya basınçlı kaplara kaynak yapıyorsanız, ±0,05 mm için yay.
- Ulaşmak: 1.4m veya 2,0 m? En büyük parçanızı ölçün. Robot en uzaktaki kaynak dikişine ulaşabiliyor mu?? Pozisyonerler yardım ediyor, ama mucizeler beklemeyin.
Gözden kaçan bir detay: Montaj tipi. Zemin montajı standarttır, ancak mağaza düzeninize ve parçalarınıza bağlı olarak ters çevrilmiş veya duvara montaj bazen daha iyi çalışır.
Bileşen 2: Kaynak Güç Kaynağı — Sessizce Kritik
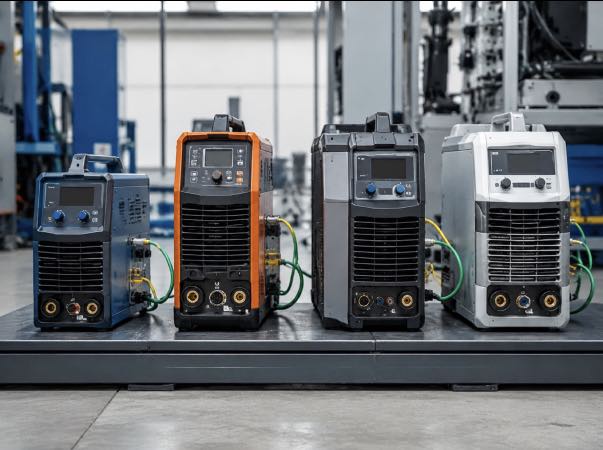
Bu ne: Kaynak enerjisi sağlar ve akımı kontrol eder, Gerilim, tel hızı, ve gaz akışı. Robot şunu söylediğinde robotla gerçek zamanlı olarak iletişim kurmalıdır: “şimdi kaynak yap,” güç kaynağı doğru parametreleri anında sağlar.
Cevaplanması gereken üç soru:
- Malzeme ve kalınlık?3 mm'nin altında → 200A iyidir. 10 mm'nin üzerinde → 400A+ gerekir. Spesifikasyonun altında ve nüfuz edemezsiniz; aşırı spesifikasyon ve para israf ediyorsunuz.
- Hangi süreç?MIG/MAG en yaygın olanıdır. Paslanmaz ve ince sac için TIG. Alüminyum için, darbe MIG veya Soğuk Metal Transferi (CMT) neredeyse zorunludur - aksi takdirde, sıçramak seni deli edecek.
- İletişim protokolü uyumlu? Bu en büyük tuzak. Marka A robotu + Aynı dili konuşmayan B Marka kaynakçı → iletişim gecikmeleri → istikrarsız kaynak kalitesi. Çözüm: aynı marka, veya önceden doğrulanmış çapraz marka kombinasyonu (DeviceNet, EthernetNet/IP, vesaire.).
Değerli bir yükseltme: BENİ Nabızla. Sıçrama düşüyor 50%+. Daha fazla maliyet, ancak temizlik süresinde karşılığını verir.
Bileşen 3: Konumlandırıcı — Az Değerlendirilen Kapasite Çarpanı
Ne işe yarar: Torcun her zaman en uygun açıyla vurması için iş parçasını döndürür ve eğer. bir ile iki istasyonlu tasarım, bir istasyonda yükleme/boşaltma yaparken diğerinde kaynak yapabilirsiniz — kesintisiz kaynak.
Neden gözden kaçırılıyor:
İnsanlar robota odaklanıyor. “İyi robot = iyi sistem” - yanlış. Parçanızın birden fazla tarafta kaynaklanması gerekiyorsa ve konumlayıcınız yalnızca bir eksene sahipse, robot sürekli olarak ayarlanıyor. Ark açık kalma süresi düşer 80% ile 50%. Bu bir 40% üretkenlik isabeti.
İzlenecek iki şey:
- Tek veya çift eksen? Tek dönüşler. Çift dönüş + eğilir. İkilinin maliyeti daha yüksektir ancak karmaşık parçaları çok daha iyi işler. Boru, çerçeveler, çok taraflı parçalar → ikiliye geçin.
- Yük kapasitesi: İş parçası + fikstür toplam ağırlığı. Kural: 1.5x güvenlik faktörü. Parçanız 200 kg ağırlığındaysa, 300kg+ konumlayıcıyı belirtin. Kaynağın ortasında konumlayıcının mücadelesini izleyenlerden öğrenin.
İki detay daha:
- Tekrarlanabilirlik: ±0,1 mm ila ±0,2 mm. Düşük tekrarlanabilirlik dikiş bulmayı engeller; robot doğru şekilde nişan alır, ama parça çoktan değişti.
- Robot senkronizasyonu: Pozisyoner ve robot birlikte hareket etmelidir. Entegratörünüze sorun: “Her şey aynı anda hareket edebilir mi??” Cevap ise “döndürmek için duraklatın,” verim darbe alıyor.
Bileşen 4: Güvenlik Sistemi — İsteğe Bağlı Değil, Kanun bu
Ne işe yarar: Eskrim, ışık perdeleri, lazer tarayıcılar, kilitli kapılar, e-stoplar — tek hedef: insanları dışarıda tut, makinenin çalışmasına izin ver.
Neden atlayamıyorsun:
Sadece bununla ilgili değil “kazalardan kaçınmak.”ISO 10218-1 Ve ISO 10218-2 endüstriyel robotlar için açıkça güvenlik sistemleri gerektirir. Uyumluluk yok = onay yok — müşteri denetimlerinden veya yerel güvenlik denetimlerinden.
Üç katman:
- Giriş: Güvenlik çitleri + kilitli kapı + menetmek. Çalışıyor ancak yer kaplıyor ve operatörler için sakıncalı.
- Standart: Eskrim + ışık perdesi + kilitleme. Işık perdeleri girişi algılar ve acil durdurmayı tetikler. Pahalıdır ve tozdan kaynaklanan yanlış tetikleyicilere eğilimlidir.
- Üst düzey: Eskrim + lazer tarayıcı + güvenlik PLC'si. Tarayıcılar birden fazla bölgeyi ayarlayabilir; çevre yakınında uyarı verir, girişte e-stop. En esnek.
Bir istisna: Güç/kuvvet sınırlama modundaki işbirlikçi robotlar, resmi bir risk değerlendirmesinin ardından çitleri azaltabilir veya ortadan kaldırabilir. Ama uyarı işaretleri, ışık perdeleri, ve e-stop'lar hala gerekli ve risk değerlendirmesinin kendisi DIY değil.
Bileşen 5: Kontrol Sistemi & Yazılım – Beyin
Neleri içerir?: Robot kontrolörü, kolye öğretmek, çevrimdışı programlama yazılımı, MES arayüzü — komuta merkezi.
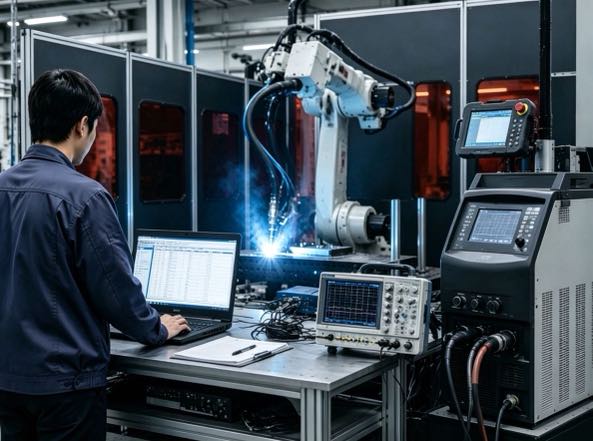
Yaygın olarak yanlış anlaşılan üç nokta:
Birinci, bir öğretme kolyesi programlayabileceğiniz anlamına gelmez.Kolyeyi öğrenin — 1-2 haftalar. Özel mühendis yok? Geçişli cobot'ları düşünün: 2-3 eğitim günleri.
Saniye, çevrimdışı programlama, çok çeşitli mağazalar için bir lüks değil. Bilgisayarınızda yolları planlayın, robota yükle, koşmak. Geçiş 2 saatlerin altına 30 dakika. Yıllık zaman tasarrufunuzu hesaplayın.
Üçüncü, MES arayüzleri maliyetlidir, ama onlar olmadan, bazı denetimleri geçemezsin.Otomotiv ve Seviye 1 müşteriler genellikle tam kaynak izlenebilirliğine ihtiyaç duyar - güncel, Gerilim, hız, her dikiş zamanı. Arayüz yok = teklif yok.
Lider OLP yazılımı: RobotStudio (ABB), Roboguide (Fanuc), SIM Pro (Yaskava). Bütçe $3,000-8,000.
Bileşen 6: Duman Tahliyesi — Görünmez Katili Durdurur
Ne işe yarar: Kaynak dumanını kaynağında yakalar. Dumanlar krom içerir, nikel, manganez — uzun süreli maruz kalma nedenleri “kaynakçı ateşi” ve akciğer hastalığı.
İki ekstraksiyon yöntemi:
- Torç monteli nozul: Arkın hemen üzerinde çıkarma — >95% yeterlik. Değiş tokuş: meşaleye ağırlık ve hacim kazandırır, potansiyel olarak robot çevikliğini azaltıyor.
- Harici çıkarma kolu: Bağımsız kol, 80-90% yeterlik. Daha düşük maliyet, daha düşük duman hacimleri için uygun.
Neden buna ihtiyacın var?: OSHA 29 CFR 1910.252 kaynak işlemleri için ekstraksiyon gerektirir. Uyumluluk bir yana, çalışanınızın akciğerleri 5 yıllar vs. 10 yıllar senin için önemli olmalı.
Kontrol edilecek özellikler: Hava akışı 1,000-3,000 m³/saat. HEPA H13+ (99.97% en 0.3 mikron). Gürültü <75 dB - aksi takdirde, operatörler baş ağrısıyla ayrılıyor.
Bir Masa: Her Bütçe Düzeyinde Ne Alırsınız?
| Bileşen | Düşük Bütçe ($30k-50k) | Standart ($60k-90k) | Hson teknoloji ($100k-150k) |
| Robot | Yurtiçi 6kg, ±0,08 mm | İthal 10kg, ±0,05 mm | İthal 20kg, ±0,05 mm |
| Güç Kaynağı | Yurtiçi MIG 350A | Lincoln/Fronius MIG 400A darbesi | Fronius TPS/i 500A + CMT |
| Pozisyoner | Tek eksenli pnömatik, 200kilogram | Çift eksenli servo, 500kilogram | Çift eksenli servo, 1000kg+ HD |
| Emniyet | Temel çit + menetmek | Eskrim + ışık perdesi + kilitleme | Eskrim + lazer tarayıcı + güvenlik PLC'si |
| Kontrol | Temel öğretme kolyesi | FKÖ + standart MES | FKÖ + tam veri toplama |
| Duman Ekstraksiyonu | Mobil bağımsız | Torç monteli | Merkezileştirilmiş + meşale monteli |
7 Fiyat Teklifi Almadan Önce Sorulması Gereken Sorular
Önce bunlara cevap verin. Daha sonra entegratörlerle konuşun. Yönlendirilmekten kaçınacaksınız.
- Maksimum parça boyutu ve ağırlığı? → Erişim ve yük gereksinimleri
- Hangi malzeme? Ne kadar kalın? → Güç kaynağı özellikleri
- Yıllık kaynak saatleri? Parti boyutları? → İki istasyonlu? Çevrimdışı programlama?
- Personelde özel programcı? → Sarkıt vs öğretin. geçiş
- Müşteri kaynak izlenebilirliğine ihtiyaç duyuyor? → MES arayüzü gerekli?
- Akullanılabilir taban alanı? → Güvenlik düzeni
- ISO veya müşteri güvenliği denetimleri? → Güvenlik sistemi katmanı
Bu yedi sorunun cevabı teklifinizi ve pişman olup olmayacağınızı belirleyecek.
Yapmamanız Gereken Dört Hata (Diğerleri Zaten Var)
Hata 1: Robota büyük harcama yapın, diğer her şeyde ucuz
Sonuç: Robot hassasiyeti ±0,05mm, konumlayıcı hassasiyeti ±0,2 mm — genel doğruluk en zayıf halka tarafından aşağı çekilir. Usain Bolt parmak arası terlikle.
Düzeltmek: Bütçenizi dengeleyin. Pozisyonerler ve takımlar robot kadar ilgiyi hak ediyor.
Hata 2: Bir tur takım iyi olacak
Sonuç: İlk takımlamada sertlik yok; birkaç kaynaktan sonra parçalar kayıyor. Üç aylık hata ayıklama, hala kararsız. Hurdaya çıkar ve yeniden başlat, binlerce ekstra maliyete neden oluyor.
Düzeltmek: Takım yinelemeleri için bütçe. Beklemek 1-2 sonuçlanmadan önceki turlar.
Hata 3: Minimum güvenlik özellikleri — yeterince iyi
Sonuç: Ekipman geliyor. Müşteri denetimi başarısız oluyor; sınırlama çok düşük, ışık perdesi yok, e-stoplar uyumsuz. Yenileme maliyeti 20 bin ila 30 bin dolar.
Düzeltmek: ISO'ya yapılandırın 10218 başından beri. Bir kez yap, doğru yap.
Hata 4: Uyumsuz güç kaynağı ve robot
Sonuç: İletişim gecikmeleri → kararsız kaynak parametreleri → tutarsız kalite. Entegrasyon mühendisi sahada iki hafta geçiriyor, sonunda bir iletişim modülünü değiştirir.
Düzeltmek: Satın almadan önce, sormak “Hangi protokol? Uyumluluk doğrulandı mı?” Yalnızca aynı marka veya önceden doğrulanmış çapraz marka.
Sonraki Adım: Seçim Sadece Başlangıç
Bileşenleri anlamak birinci adımdır. Başarıyı veya başarısızlığı gerçekten belirleyen şey, dağıtım sırasında olup bitenlerdir.
Sonraki:
Genel Endüstride Robotik Kaynak İş İstasyonlarının Gerçek Dünya Uygulamaları (2026) | Çelik Yapılar / Tarım Makinaları / Metal Mobilya
Çelik yapıdan üç gerçek dünya dağıtım senaryosunu paylaşarak, tarım makineleri, ve metal mobilya imalat sektörleri, ayrıntılı veri karşılaştırmalarıyla tamamlandı, Bu kılavuz, küçük ve orta ölçekli imalat işletmelerinin yatırım getirisini değerlendirmesine yardımcı olur.
Veri Kaynakları
Uluslararası Robotik Federasyonu (IFR) – Dünya Robotik Raporu 2024
Uluslararası Standardizasyon Örgütü (ISO) – ISO 10218-1:2025, ISO 10218-2:2011
Amerikan Kaynak Topluluğu (AWS) – Kaynak İşgücü Verileri
ABB, Fanuc, Yaskava, KUKA – Genel spesifikasyonlar (2025-2026)
Yazar Kimliği
Bu makale Uluslararası Robotik Federasyonu'na dayanmaktadır. (IFR) Dünya Robotik Raporu 2025, Amerikan Kaynak Topluluğu (AWS) işgücü verileri, ve büyük üretici teknoloji yol haritaları.
Yazar:
Robotik kaynak sistemi entegrasyonunda uzman 12 yıllık endüstri deneyimi. Şirketim bitti 26 yıllık mesleki deneyim, fazlasını tutar 40 patentli teknolojiler, ve başarıyla tamamlandı 1,500 dünya çapındaki projeler (yaklaşık olarak 70% bunlardan bazıları robotik kaynak hücrelerini içeriyordu, toplamı birden fazla 1,000 birimler). Şirket AB CE sertifikasına sahiptir (Sertifika No.: M.2026.206.C134866) ve EN ile uyumludur 60204-1:2018 ve EN ISO 12100:2010 standartlar. Robotik kaynak iş istasyonu uygulamasının tüm süreci boyunca çok sayıda imalat şirketine yardımcı oldum, seçimden üretim lansmanına kadar.
Güncellendi: Mayıs 2026
İLGİLİ YAZILAR

7Eksen Robot Takip Sistemi Bakımı & Sorun Giderme Kılavuzu
Kaynak Pozisyonerinin Beş Yıllık TCO'su: Teklifin Unuttuğu Gizli Maliyetleri Hesaplamak

Yeni Başlayanlar İçin Robot Konumlandırıcılara İlişkin Eksiksiz Kılavuz: Bilmeniz Gereken Her Şey

7Eksen Robotu ve Geleneksel Gantry Karşılaştırması: Kaynak veya Malzeme Taşıma Hattınız için Hangisi Daha İyi??

10 Mağazanızda Robotik Kaynak Hücresi Uygulamanın Temel Faydaları