カスタムロボットワークステーションおよびレーザーシステムメーカー



wpdev
2 トンのポジショナが常に 2 トンの部品を保持できるわけではない理由: 偏心荷重, ひっくり返る瞬間, と慣性
バックラッシュ, 剛性, と熱ドリフト: 溶接ポジショナーの性能を決定づける3つの隠れた仕様
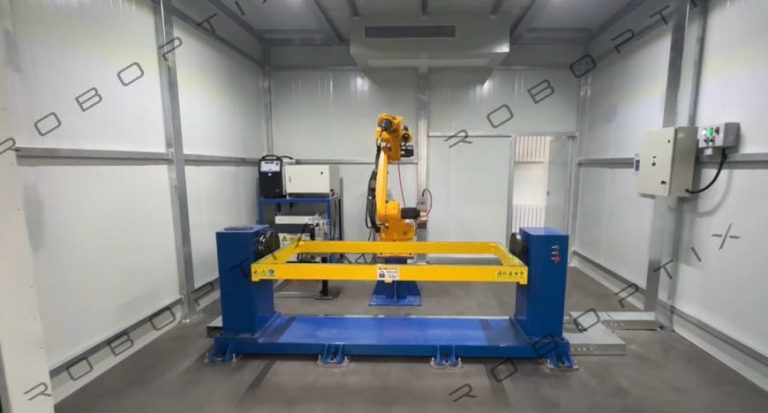
治具不要の製造: 複雑な治具を溶接ポジショナーに置き換える場合, 仮付け溶接, そしてクレーンタイム

1G~6G(クレーンなし): ポジショナがオーバーヘッド溶接を平坦位置溶接に変換する方法
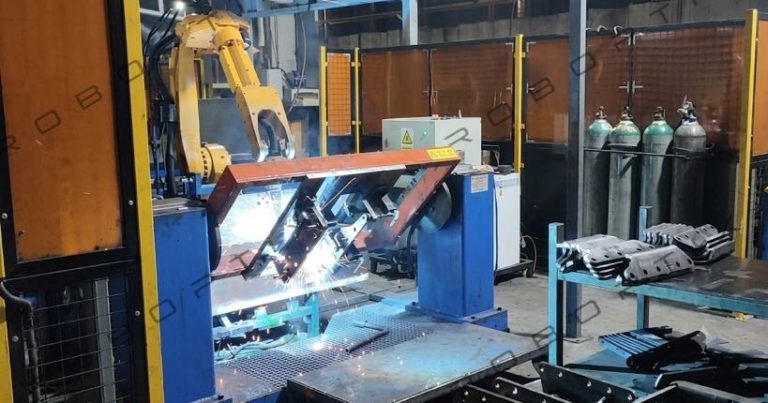
溶接ポジショナーが重力を制御する仕組み: 水たまりの安定性と溶接品質の物理学
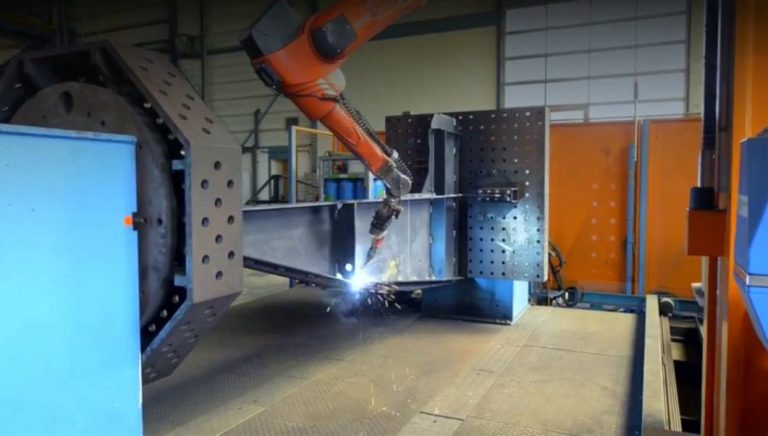
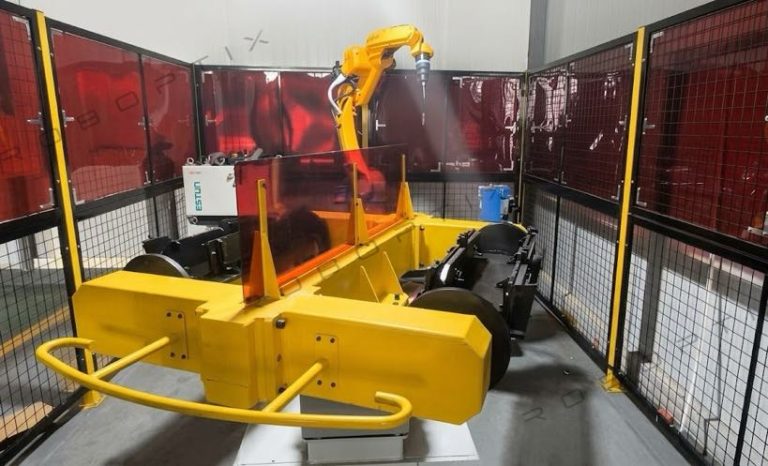
視覚誘導ロボット溶接セルを既存の製造ラインに統合する方法
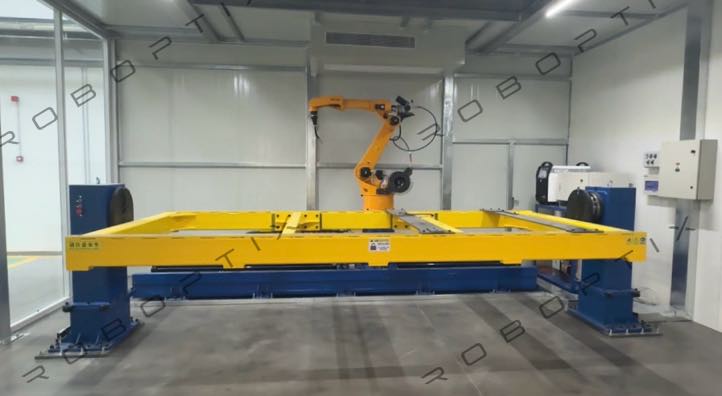
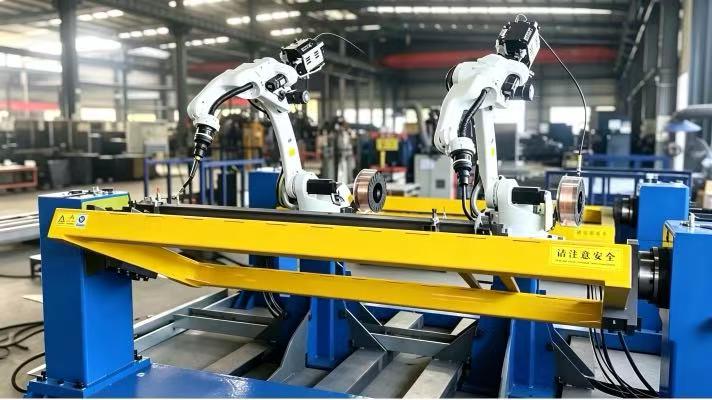
5 形鋼用ロボット溶接セルを購入する前に尋ねるべき質問
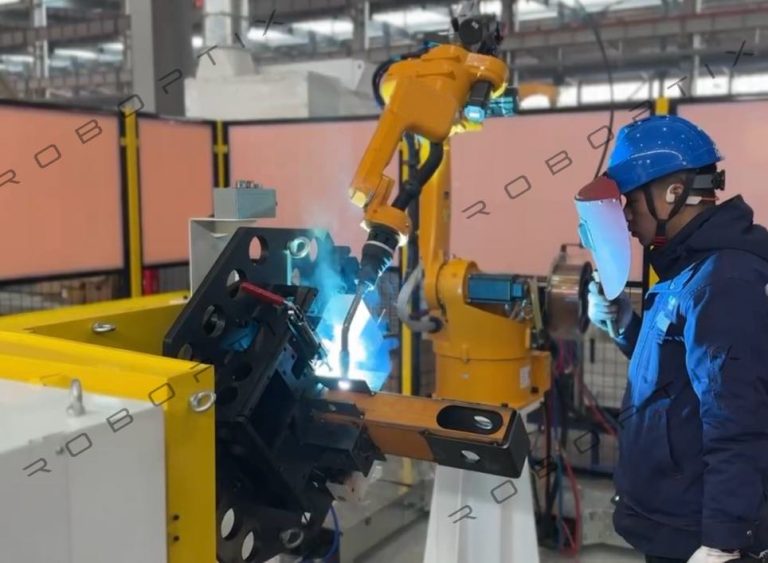
プログラミング不要のロボット溶接セルの ROI: 形鋼用途の実践ガイド
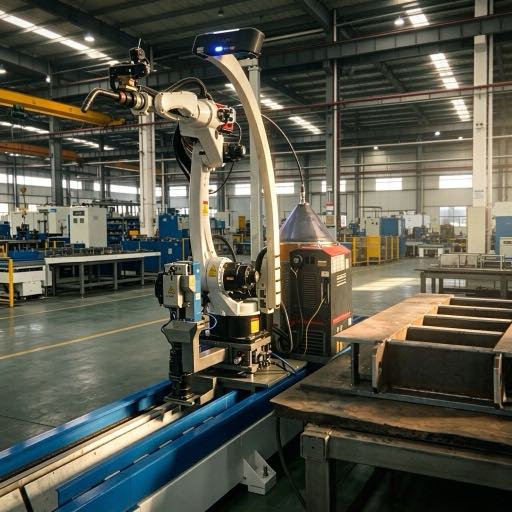
ロボット溶接機の自律的な軌道計画:生産ラインにとってそれが何を意味するか
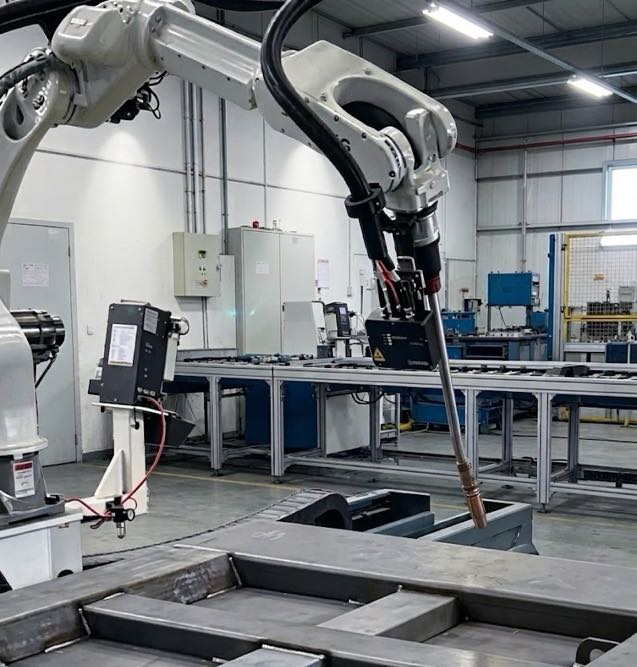
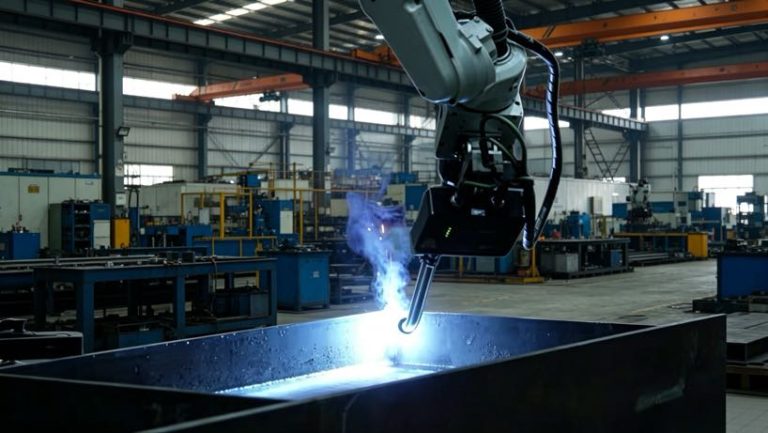
変圧器タンク溶接の自動化:大規模な課題を解決する, 非反復部品
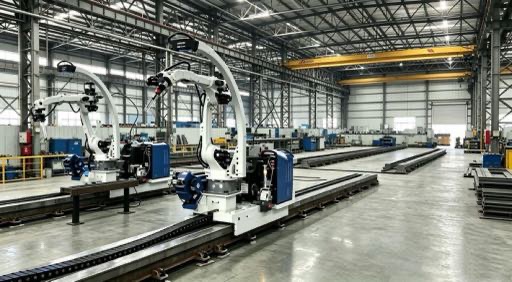
スキャン・ツー・ウェルド技術:リバース モデリングがロボット プログラミングをどのように置き換えるか