


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Anatomía de una celda de soldadura robótica: Componentes principales & Guía de selección (2026)
¿Qué hay realmente dentro de una celda de soldadura robótica??
Si está considerando una celda de soldadura robótica, probablemente hayas visto bastantes citas. ¿Pero has notado algo?: algunas citas dicen $30,000, otros dicen $120,000. ¿De dónde viene la diferencia??
La respuesta está en el componentes.
Una celda de soldadura robótica completa no es sólo “un robot más un soldador.” es como una orquesta: el robot es el violinista principal, la fuente de energía es el sintonizador, el posicionador es el conductor; retire cualquiera, y toda la actuación se desmorona.
Este artículo abrirá eso “caja negra” y mostrarte lo que hay dentro, y qué buscar al seleccionar cada pieza.
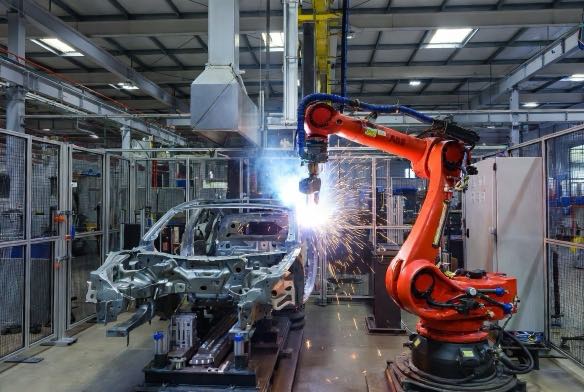
Seis componentes, Sin atajos
Una celda de soldadura robótica lista para producción consta de seis partes:
- brazo robótico industrial: realiza el trabajo físico
- Fuente de energía para soldadura & alimentación de alambre: derrite el metal
- Posicionador & accesorio de herramientas: coloca la pieza en el lugar correcto
- Sistema de seguridad: mantiene a las personas seguras
- sistema de control & software: le dice a todo qué hacer
- Sistema de extracción de humos: mantiene el aire limpio
Analicemos cada uno.
Componente 1: ese robótico “Brazo”
que es: Un robot industrial articulado de 6 ejes se mueve como un brazo humano. Seis grados de libertad significan que puede alcanzar casi cualquier posición y orientación en su espacio de trabajo..
Tres números a seguir:
- Carga útil: Los robots de soldadura suelen pesar entre 6 kg y 20 kg.. Más grande no siempre es mejor: el sobredimensionamiento aumenta los costos de compra y mantenimiento. regla general: Carga útil requerida = (antorcha + cable + alimentador de alambre + sensor) × 1.2.
- Repetibilidad: ±0,05 mm o ±0,1 mm? Esa diferencia de 0,05 mm separa “aprobar” de “fallar” en repuestos automotrices. Para acero estructural, ±0,1 mm funciona. Pero si está soldando subchasis o recipientes a presión, resorte para ±0,05 mm.
- Alcanzar: 1.4mo 2,0 m? Mide tu parte más grande. ¿Puede el robot alcanzar la costura de soldadura más lejana?? Los posicionadores ayudan, pero no esperes milagros.
Un detalle pasado por alto: Tipo de montaje. El montaje en el suelo es estándar, pero el montaje invertido o en la pared a veces funciona mejor, dependiendo del diseño y las piezas de su taller..
Componente 2: La fuente de energía para soldadura: silenciosamente crítica
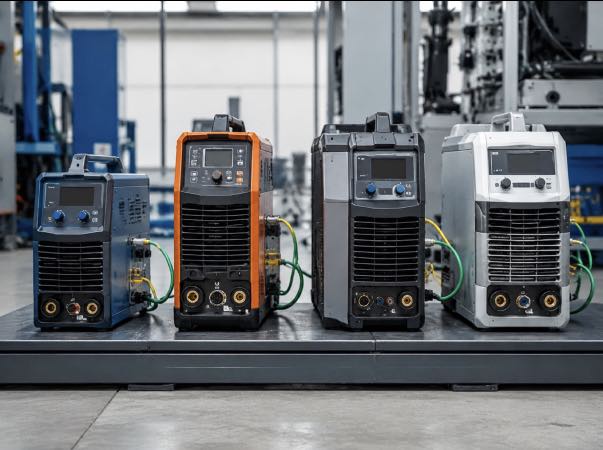
que es: Suministra energía de soldadura y controla la corriente., Voltaje, velocidad del alambre, y flujo de gas. Debe comunicarse con el robot en tiempo real, cuando el robot lo indique. “soldar ahora,” la fuente de energía proporciona los parámetros correctos al instante.
Tres preguntas para responder:
- Material y espesor?Menos de 3 mm → 200 A está bien. Más de 10 mm → necesita 400 A+. Bajo especificaciones y no penetrarás; sobre especificaciones y estás desperdiciando dinero.
- cual proceso?MIG/MAG es el más común. TIG para inoxidable y chapa fina. Para aluminio, pulse MIG o transferencia de metal en frío (CMT) es casi obligatorio; de lo contrario, las salpicaduras te volverán loco.
- Compatible con protocolo de comunicación? Esta es la trampa más grande. Marca un robot + Soldador marca B que no habla el mismo idioma → retrasos en la comunicación → calidad de soldadura inestable. Solución: misma marca, o combinación de marcas cruzadas prevalidada (DispositivoNet, Ethernet/IP, etc.).
Una actualización que vale la pena: Pulso ME. Las salpicaduras caen 50%+. Cuesta más, pero vale la pena en el tiempo de limpieza.
Componente 3: El posicionador — Multiplicador de capacidad subestimado
que hace: Gira e inclina la pieza de trabajo para que la antorcha siempre golpee en el ángulo óptimo. con un diseño de dos estaciones, puede soldar en una estación mientras carga/descarga la otra: soldadura ininterrumpida.
Por qué se pasa por alto:
La gente se centra en el robot.. “Buen robot = buen sistema” - equivocado. Si su pieza necesita soldadura en varios lados y su posicionador solo tiene un eje, el robot se ajusta constantemente. El tiempo de arco activado cae de 80% a 50%. Eso es un 40% golpe de productividad.
Dos cosas para observar:
- Eje simple o doble? Giros individuales. Doble gira + se inclina. Dual cuesta más pero maneja piezas complejas un orden de magnitud mejor. Tubo, marcos, piezas de varios lados → ir dual.
- Capacidad de carga útil: Pieza de trabajo + peso total del accesorio. Regla: 1.5x factor de seguridad. Si tu pieza pesa 200kg, especifique un posicionador de más de 300 kg. Aprenda de aquellos que han visto cómo un posicionador luchaba a mitad de la soldadura..
Dos detalles más:
- Repetibilidad: ±0,1 mm a ±0,2 mm. La baja repetibilidad dificulta la búsqueda de costuras: el robot apunta correctamente, pero la pieza ya se ha movido.
- Sincronización de robots: El posicionador y el robot deben moverse juntos. Pregunta a tu integrador: “¿Puede todo moverse simultáneamente??” Si la respuesta es “pausa para girar,” el rendimiento se ve afectado.
Componente 4: El sistema de seguridad: no opcional, es la ley
que hace: Esgrima, cortinas de luz, escáneres láser, puertas entrelazadas, paradas de emergencia: un objetivo: mantener a la gente fuera, deja que la máquina funcione.
Por qué no puedes omitirlo:
No sólo sobre “evitando accidentes.”ISO 10218-1 y ISO 10218-2 Requerir explícitamente sistemas de seguridad para robots industriales.. Sin cumplimiento = sin aprobación, procedente de auditorías de clientes o inspecciones de seguridad locales.
Tres niveles:
- Entrada: vallado de seguridad + puerta entrelazada + molestar. Funciona pero ocupa espacio y es inconveniente para los operadores..
- Estándar: Esgrima + cortina de luz + entrelazar. Las cortinas de luz detectan la entrada y activan la parada de emergencia.. Caro y propenso a falsos desencadenantes debido al polvo..
- gama alta: Esgrima + escáner láser + PLC de seguridad. Los escáneres pueden establecer múltiples zonas: advertencia cerca del perímetro, parada electrónica al entrar. Más flexible.
Una excepción: Los robots colaborativos en modo de limitación de potencia/fuerza pueden reducir o eliminar las cercas después de una evaluación de riesgos formal. Pero las señales de advertencia, cortinas de luz, y las paradas de emergencia aún son necesarias, y la evaluación de riesgos en sí misma no es algo que haga usted mismo.
Componente 5: Sistema de control & Software: el cerebro
Que incluye: controlador de robot, enseñar colgante, software de programación fuera de línea, Interfaz MES: el centro de mando.
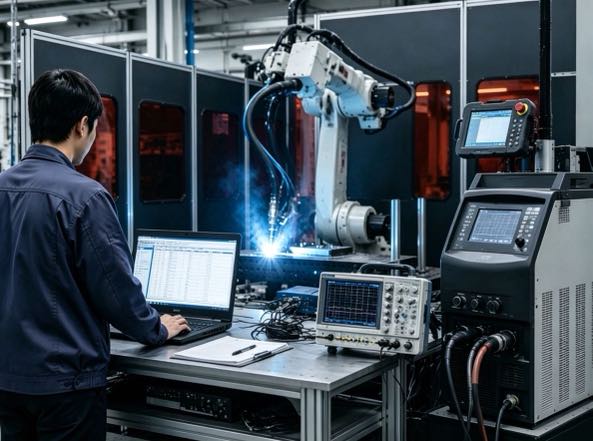
Tres puntos comúnmente mal entendidos:
Primero, un colgante de enseñanza no significa que puedas programar.Aprende el colgante 1-2 semanas. Ningún ingeniero dedicado? Considere los cobots líderes: 2-3 dias de entrenamiento.
Segundo, La programación fuera de línea no es un lujo para las tiendas de alta mezcla. Planifica rutas en tu PC, subir al robot, correr. Cambio de 2 horas a menos 30 minutos. Calcula tu ahorro de tiempo anual.
Tercero, Las interfaces MES cuestan dinero, pero sin ellos, no puedes pasar ciertas auditorías.Automotriz y Tier 1 Los clientes a menudo requieren trazabilidad completa de la soldadura: actual, Voltaje, velocidad, tiempo para cada costura. Sin interfaz = sin cotización.
Software OLP líder: robotstudio (TEJIDO), Roboguía (Fanuc), SIM Pro (Yaskawa). Presupuesto $3,000-8,000.
Componente 6: Extracción de humos: detiene al asesino invisible
que hace: Capta los humos de soldadura en la fuente.. Los vapores contienen cromo., níquel, manganeso: causas de exposición prolongada “fiebre del soldador” y enfermedad pulmonar.
Dos métodos de extracción:
- Boquilla montada en antorcha: Extracción justo en el arco. >95% eficiencia. Compensación: añade peso y volumen a la antorcha, reduciendo potencialmente la agilidad del robot.
- Brazo de extracción externo: brazo independiente, 80-90% eficiencia. Menor costo, adecuado para volúmenes de humo más bajos.
¿Por qué lo necesitas?: OSHA 29 CFR 1910.252 requiere extracción para operaciones de soldadura. Dejando a un lado el cumplimiento: los pulmones de su empleado después 5 años vs.. 10 Los años deberían importarte.
Especificaciones para comprobar: flujo de aire 1,000-3,000 m³/h. HEPAH13+ (99.97% en 0.3 micrones). Ruido <75 dB - de lo contrario, Los operadores se van con dolores de cabeza..
Una mesa: Lo que obtienes en cada nivel de presupuesto
| Componente | Presupuesto bajo ($30k-50k) | Estándar ($60k-90k) | hgama alta ($100k-150k) |
| Robot | Nacional 6kg, ±0,08 mm | Importado 10kg, ±0,05 mm | Importado 20kg, ±0,05 mm |
| Fuente de energía | MIG 350A Nacional | Pulso Lincoln/Fronius MIG 400A | Fronius TPS/i 500A + CMT |
| Posicionador | Neumático de un solo eje, 200kilos | Servo de doble eje, 500kilos | Servo de doble eje, 1000kg+ HD |
| Seguridad | Cercado básico + molestar | Esgrima + cortina de luz + entrelazar | Esgrima + escáner láser + PLC de seguridad |
| Control | Colgante de enseñanza básica | OLP + MES estándar | OLP + recopilación completa de datos |
| Extracción de humos | Móvil independiente | Montado en antorcha | Centralizado + montado en antorcha |
7 Preguntas que debe hacer antes de obtener cotizaciones
Responde estas primero. Entonces habla con integradores. Evitarás que te lleven.
- Tamaño y peso máximos de la pieza? → Requisitos de alcance y carga útil
- que material? que espesor? → Especificaciones de la fuente de energía
- Horas anuales de soldadura? Tamaños de lote? → Dos estaciones? Programación sin conexión?
- Programador dedicado en el personal? → Enseñar colgante vs. paso a paso
- El cliente requiere trazabilidad de soldadura? → Se necesita interfaz MES?
- Aespacio disponible? → Diseño de seguridad
- Auditorías ISO o de seguridad del cliente? → Nivel del sistema de seguridad
Las respuestas a estas siete preguntas determinarán su cotización y si terminará arrepintiéndose.
Cuatro errores que no tienes que cometer (Otros ya lo han hecho)
Error 1: Gasta mucho en el robot, barato en todo lo demás
Resultado: Precisión del robot ±0,05 mm, Precisión del posicionador ±0,2 mm: precisión general reducida por el eslabón más débil.. Usain Bolt en chanclas.
Arreglar: Equilibra tu presupuesto. Los posicionadores y las herramientas merecen tanta atención como el robot.
Error 2: Una ronda de herramientas estará bien
Resultado: Las primeras herramientas carecen de rigidez: las piezas se desplazan después de algunas soldaduras. Tres meses de depuración, todavía inestable. Desechar y reiniciar, cuesta miles extra.
Arreglar: Presupuesto para iteraciones de herramientas.. Esperar 1-2 rondas antes de la finalización.
Error 3: Especificaciones de seguridad mínimas: suficientemente buenas
Resultado: Llega el equipo. La auditoría del cliente falla: la barrera es demasiado baja, sin cortinas de luz, paradas de emergencia no conformes. La modernización cuesta entre 20.000 y 30.000 dólares.
Arreglar: Configurar en ISO 10218 desde el principio. hazlo una vez, hazlo bien.
Error 4: Fuente de energía y robot incompatibles
Resultado: Retrasos en la comunicación → parámetros de soldadura inestables → calidad inconsistente. El ingeniero de integración pasa dos semanas en el sitio, eventualmente cambia un módulo de comunicación.
Arreglar: Antes de la compra, preguntar “que protocolo? ¿Se ha validado la compatibilidad??” Solo la misma marca o marcas cruzadas prevalidadas.
Siguiente paso: La selección es solo el comienzo
Comprender los componentes es el primer paso. Lo que realmente determina el éxito o el fracaso es lo que sucede durante el despliegue..
Siguiente:
Aplicaciones del mundo real de estaciones de trabajo de soldadura robóticas en la industria general (2026) | Estructuras de acero / Maquinaria agrícola / Muebles Metálicos
Compartiendo tres casos de implementación del mundo real de la estructura de acero, maquinaria agrícola, y sectores de fabricación de muebles metálicos, completo con comparaciones de datos detalladas, Esta guía ayuda a las pequeñas y medianas empresas manufactureras a evaluar el retorno de la inversión..
Fuentes de datos
Federación Internacional de Robótica (IFR) – Informe Mundial de Robótica 2024
Organización Internacional de Normalización (ISO) –ISO 10218-1:2025, ISO 10218-2:2011
Sociedad Americana de Soldadura (AWS) – Datos de la fuerza laboral de soldadura
TEJIDO, Fanuc, Yaskawa, KUKA – Especificaciones públicas (2025-2026)
Identificación del autor
Este artículo está basado en la Federación Internacional de Robótica. (IFR) Informe Mundial de Robótica 2025, Sociedad Americana de Soldadura (AWS) datos de la fuerza laboral, y hojas de ruta tecnológicas de los principales fabricantes.
Autor:
Un experto en integración de sistemas de soldadura robótica con más de 12 años de experiencia en la industria. mi empresa ha terminado 26 años de experiencia profesional, tiene más de 40 tecnologías patentadas, y ha completado con éxito más de 1,500 proyectos en todo el mundo (aproximadamente 70% de los cuales se trataba de células de soldadura robóticas, totalizando más de 1,000 unidades). La empresa cuenta con la certificación CE de la UE. (Certificado No.: M.2026.206.C134866) y cumple con la EN 60204-1:2018 y ENISO 12100:2010 estándares. He ayudado a numerosas empresas manufactureras durante todo el proceso de implementación de estaciones de trabajo de soldadura robótica., desde la selección hasta el lanzamiento de la producción.
Actualizado: Puede 2026
PUBLICACIONES RELACIONADAS

Célula de soldadura robótica versus línea de soldadura tradicional: Lo que realmente cambia en su taller

2026 Puntos débiles de la automatización de la soldadura: Por qué las fábricas competitivas eligen un posicionador robótico

3Seguimiento de costura láser D Vision explicado:De la nube de puntos a la ruta de soldadura en segundos

Pista de piso versus robot aéreo de séptimo eje: Instalación, Seguridad & Guía de selección
Cómo elegir la celda de soldadura robótica adecuada para su taller? Estación única vs.. Dos estaciones (2026 Guía completa)
