


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser


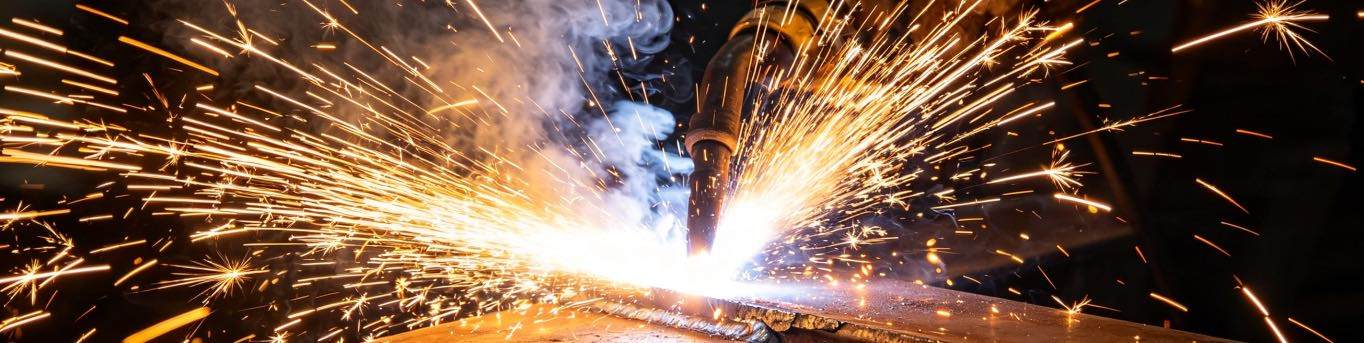
Apa Itu Sel Pengelasan Robot Tanpa Ajarkan


PARAMETER PRODUK
Keterangan
Tanpa Mengajar Sel Pengelasan Robot adalah sistem otomasi pengelasan cerdas yang menghilangkan kebutuhan akan pemrograman liontin pengajaran manual tradisional. Dengan mengintegrasikan penginderaan penglihatan 3D, pengenalan las yang cerdas, dan teknologi perencanaan jalur otomatis, sistem dapat secara otomatis menghasilkan program pengelasan dan melaksanakan tugas pengelasan tanpa memakan waktu “poin demi poin” proses pengajaran yang biasanya diperlukan untuk robot industri.
Pengelasan robot tradisional mengharuskan operator memandu robot secara manual melalui setiap jalur pengelasan, sebuah proses yang bisa memakan waktu berjam-jam atau bahkan berhari-hari untuk benda kerja yang rumit. Teknologi tanpa pengajaran secara mendasar mengubah paradigma ini. Robotnya “melihat” benda kerja, secara otomatis mengidentifikasi lapisan las, merencanakan lintasan pengelasan yang optimal, dan mengeksekusi pengelasan — semuanya tanpa pemrograman manual.
Sel kerja robotik tanpa pengajaran beroperasi dalam kondisi industri yang menuntut termasuk berbagai macam penyesuaian benda kerja, posisi bagian yang tidak konsisten, percikan las, dan distorsi termal. Karena itu, mereka dirancang dengan kamera 3D presisi tinggi, algoritma visi tingkat lanjut, platform robot yang kaku, dan sistem kontrol cerdas untuk memastikan kinerja stabil dan kualitas las yang andal.
Workcell ini banyak digunakan dalam berbagai aplikasi termasuk fabrikasi struktur baja, mesin konstruksi, komponen kereta api, pembuatan kapal, dan manufaktur umum — khususnya dalam produksi campuran tinggi, lingkungan produksi bervolume rendah di mana pemrograman robotik tradisional tidak praktis.
Spesifikasi Sistem (FSWELD 3800E)
Berdasarkan sistem kontrol pengelasan cerdas Bochuc FSWELD 3800E, sel kerja robotik tanpa pengajaran memenuhi batasan teknis berikut:
| Parameter | Spesifikasi |
| Lebar benda kerja | ≤ 3000mm |
| Tinggi tulang rusuk | 40mm~1000mm |
| Ketebalan tulang rusuk | 6mm~30mm (seragam per piring) |
| Panjang tulang rusuk | ≥ 30mm |
| Deviasi tegak lurus (tulang rusuk ke pelat dasar) | ≤ 5° |
| Jarak tulang rusuk (sepanjang arah pemindaian) | ≥ 200mm |
| Rasio kedalaman terhadap lebar | ≤ 1.5 (untuk menghindari rintangan) |
| Kemiringan tepi atas pelat vertikal | ≤ 45° |
| Sudut antara dua pelat yang berpotongan | ≥ 30° |
| Perbedaan ketinggian penempatan benda kerja | ≤ 10° |
| Pembengkokan pelat web | ≤ 30mm |
| Pembengkokan pelat vertikal | ≤ 20mm |
| Ukuran lubang las | 25mm~50mm |
| Toleransi perakitan | ≤ 30mm |
| Penyimpangan sudut perakitan | ≤ 8° |
| Toleransi variasi panjang las | ≤ 30mm |
| Toleransi kesenjangan (las fillet Z≥8mm) | ≤ 3mm |
| Konsistensi dimensi alur | ±1mm |
| Deviasi sudut alur | 0° ~ -5° |
Struktur Sel Kerja Robot Tanpa Pengajaran
Sel kerja robotik tanpa pengajaran pada umumnya terdiri dari beberapa komponen utama:
- Robot industri dengan obor las (mendukung KUKA, FANUC, YASKAWA, QJAR, UPAYA, dll.)
- 3sistem penglihatan D (Kamera stereo laser garis BCW181P)
- Pencari jahitan laser (Pencari kawat BCW600P-E)
- Sistem kontrol tanpa pengajaran (PC industri FSWELD 3800E)
- Sistem penentuan posisi benda kerja (meja putar, headstock-tailstock, pengatur posisi, rel, gantri)
- Kandang pengaman dan ekstraksi asap
- Antarmuka operator dengan visualisasi kembar digital (Liontin Pengajaran Pengelasan WKB SW)
Diantara komponen tersebut, itu3Sistem visi D dan perangkat lunak kontrol cerdasmemainkan peran yang paling penting, memungkinkan robot untuk melihat, memahami, dan beradaptasi dengan benda kerja sebenarnya tanpa campur tangan manusia.
3D Sistem Visi (Pemodelan Terbalik)
Sistem visi 3D adalah “mata” dari sel kerja robotik tanpa pengajaran. Sistem FSWELD 3800E dilengkapi denganKamera stereo laser garis BCW181P, mendukungpemodelan terbalik— kemampuan untuk memindai benda kerja dan menghasilkan model 3D tanpa masukan CAD.
Persyaratan pemasangan kamera:
- Ketinggian pemasangan: 1.7m dari permukaan bawah lensa ke bidang pemrosesan
- Orientasi pemasangan: Harus sejajar dengan tanah
Dua mode operasi:
- Pemodelan Terbalik (3800 seri): Pindai benda kerja secara langsung tanpa model CAD
- Berbasis Model (2800/3800 seri): Impor model STEP/IGES/DXF untuk pembuatan jalur otomatis
Sistem visi 3D berkualitas tinggi harus disediakan:
- Kecepatan pemindaian cepat (khas 30-60 detik per benda kerja)
- Resolusi tinggi untuk deteksi jahitan yang akurat (kesalahan <0.16mm)
- Kekokohan terhadap cahaya sekitar dan percikan pengelasan
- Kemampuan untuk mendeteksi berbagai jenis sendi (pantat, fillet, pangkuan, sudut, pelat pipa)
- Kompensasi otomatis untuk variasi penyesuaian suku cadang (dalam ±30mm)
Sistem Kontrol Tanpa Pengajaran
Sistem kendali tanpa pengajaran adalah “otak” yang memproses data visual dan menghasilkan program gerak robot secara otomatis. Sistem FSWELD 3800E menggunakanPC industri HypTronic3_HPC3870E-WdenganPapan adaptor HPL2720E/BCL4500B.
Operator cukup memuat model CAD 3D (MELANGKAH, IGES, atau format DXF) atau menggunakan pemodelan terbalik untuk memindai benda kerja, mengidentifikasi sambungan las yang akan diselesaikan, dan memilih parameter dasar seperti jenis sambungan dan teknik pengelasan.
Sistem kontrol kemudian melakukan fungsi berikut secara otomatis:
| Fungsi | Keterangan |
| 3penguraian model D / pemodelan terbalik | Mengekstrak geometri dari CAD atau menghasilkan dari pemindaian |
| Perencanaan jalur otomatis | Menghasilkan lintasan robot yang optimal dengan penghindaran tabrakan |
| Pencocokan parameter las | Memilih voltase yang sesuai, saat ini, kecepatan, dan parameter tenun |
| Simulasi kembar digital | Memvisualisasikan seluruh proses pengelasan sebelum eksekusi |
| Adaptasi waktu nyata | Menyesuaikan posisi obor berdasarkan deteksi jahitan sebenarnya |
| Pelacakan busur cerdas | Koreksi penyimpangan waktu nyata selama pengelasan (Deviasi sudut ±8°) |
Sistem kendali tanpa pengajaran yang berkualitas tinggi harus disediakan:
- Dukungan untuk format CAD umum (MELANGKAH, IGES, DXF)
- Ekstraksi sekali klik Tekla
- Pengenalan otomatis jenis sambungan las
- Antarmuka pengguna yang intuitif membutuhkan pelatihan minimal
- Visualisasi kembar digital untuk verifikasi program
- Kemampuan beradaptasi terhadap berbagai proses pengelasan (GMAW, GTAW, berdenyut AKU)
Sistem Deteksi Jahitan Laser (Pencari)
Selain visi 3D untuk lokasi bagian, sistem FSWELD 3800E menggabungkanPencari kawat BCW600P-Edidedikasikan untuk deteksi jahitan yang tepat. Sistem ini memindai sambungan las yang sebenarnya, membandingkan data yang diukur dengan model CAD, dan membuat penyesuaian mikro pada jalur pengelasan secara real-time.
Peningkatan BCW600P-E dibandingkan BCW600P standar:
- Dioptimalkan untuk pipa galvanis, bagian aluminium, benda kerja tanah, dan sambungan pangkuan pelat tipis
- Secara efektif memecahkan kegagalan pemosisian presisi yang disebabkan oleh hilangnya titik cloud
- Dukungan tambahan untuk bahan reflektif aluminium dan baja tahan karat
- Mendukung area pengelasan tanah (luas tanah ≤20mm pada pelat vertikal dan dasar)
Persyaratan kabel: Kabel Ethernet standar + kabel hybrid fleksibel tinggi, panjang total ≤50m.
Sistem deteksi jahitan laser berkualitas tinggi harus disediakan:
- Pengukuran non-kontak untuk kecepatan tinggi (sesedikit 15 detik untuk sambungan biasa)
- Akurasi sub-milimeter untuk aplikasi kritis
- Umpan balik waktu nyata ke pengontrol robot
- Pengoperasian yang kuat di lingkungan pengelasan
- Kompensasi otomatis untuk variasi penyesuaian suku cadang
Konfigurasi Sel Kerja
Sel kerja robotik tanpa pengajaran dapat dikonfigurasi dalam berbagai tata letak agar sesuai dengan aplikasi yang berbeda:
| Konfigurasi | Keterangan | Terbaik Untuk |
| Robot yang dipasang di lantai dengan meja putar | Robot pada alas tetap, benda kerja berputar pada pengatur posisi sumbu tunggal | Suku cadang berukuran sedang yang memerlukan beberapa posisi pengelasan |
| Robot pada rel sumbu ke-7 | Robot bergerak di sepanjang rel linier untuk mengakses beberapa stasiun atau benda kerja yang panjang | Benda kerja besar atau sel multi-stasiun |
| Pengatur posisi headstock-tailstock | Benda kerja yang panjang dijepit dan diputar antara headstock dan tailstock | Balok, kolom, poros, dan anggota struktural |
| Konfigurasi gantri atas (8/9 sumbu) | Robot terbalik di gantry untuk ukuran besar, benda kerja yang berat | Balok jembatan, panel kapal, struktur besar |
| Sel kerja stasiun ganda | Dua posisi benda kerja memungkinkan bongkar muat saat robot mengelas | Produktivitas tinggi, mengurangi waktu menganggur |
Konfigurasi Robot yang Didukung: 6-sumbu, 7-sumbu (rel lantai/atas), 8-sumbu (Tipe YX), 9-sumbu (Tipe YXZ/YZX)
Amplop Kerja(dengan robot jangkauan 2m):
- Basis tetap: Lebar maksimal 1200mm, panjang maksimal 2000mm
- Rel + pemasangan di lantai: Lebar maksimal 1200mm, panjangnya dibatasi oleh rel
- Rel + pemasangan di atas kepala: Lebar maksimal 2200mm, panjangnya dibatasi oleh rel
Industri yang Didukung dan Jenis Benda Kerja
Sel kerja robotik tanpa pengajaran banyak digunakan di berbagai industri. Di bawah ini adalah aplikasi terverifikasi:
1. Struktur Baja Bangunan
| Jenis | Fitur |
| Flensa balok-H, tulang rusuk linier | Pelat dasar dengan dua flensa samping, lebar variabel, beberapa tulang rusuk diperbolehkan |
| Pelat vertikal melengkung tidak beraturan | Mendukung pelat melengkung melingkar dan tidak beraturan |
| Tulang rusuk tidak beraturan | Lebih tinggi atau lebih rendah dari flensa, mendukung paralel, cembung, cekung |
| Tulang rusuk miring | Ukuran ≥100×100mm, sudut 60°~120°, ketebalan <15mm |
| Tutup akhir | Penguatan segitiga, panjang sisi ≥40mm, ketebalan ≥6mm |
| Pelat pendukung | Ketebalan ≥10mm, luas ≥50×50mm |
2. Jembatan dan Pembuatan Kapal
| Jenis | Fitur |
| T-bar | Pelat vertikal dengan tepi atas miring atau berlekuk, lubang las ≥25mm |
| Sub-majelis | Mendukung paralel, pelat vertikal melengkung ke atas/bawah |
| Unit pelat | Lubang poligonal atau elips, tinggi tulang rusuk ≥40mm |
3. Tangki Transformator
| Jenis | Fitur |
| Iga piring | Ketebalan ≥6mm, tinggi ≥40mm, kemiringan membutuhkan margin ketinggian 20mm |
| Flensa penyegel | Ketebalan ≥10mm, panjang/lebar ≥50mm, persegi panjang (tidak ada lingkaran), radius talang ≥5mm |
| Iga kecil | Penguatan segitiga, panjang sisi ≥40mm, ketebalan ≥6mm |
4. Struktur Kaki Menara
- Mode kaki menara khusus (diwarisi dari 2800T)
- Pembuatan gambar otomatis, 2Konversi D ke 3D
Tidak Didukung
- Benda kerja yang memantulkan cermin (baja tahan karat/aluminium memerlukan evaluasi)
- Pelat yang dipasang di samping
- Flensa melingkar
- Paduan aluminium (tidak ada pelacakan busur, masalah refleksi)
- Baja tahan karat belum sepenuhnya diuji oleh sistem FSWELD
Proses Pengelasan yang Didukung
| Parameter | Spesifikasi |
| Bahan | Baja karbon, baja paduan rendah, baja tahan karat (non-cermin) |
| Metode pengelasan | Pengelasan Busur Logam Gas (GMAW) |
| Posisi pengelasan | PA, PB, komputer, hal, hal |
| Gas pelindung | 80%Ar+20%CO₂, 100%CO₂, 95%Ar+5%O₂ |
| Diameter kawat | Padat φ1.0/1.2/1.6mm, berinti fluks φ1.2mm |
Dukungan Paket Perangkat Lunak Proses:
- Mulai awal/mulai ulang
- Pengelasan tenun (sinus, segi tiga, Bentuk L, sinus miring, bandul)
- Pengelasan intermiten (lewati pengelasan, pengelasan langkah mundur)
- Pengelasan sudut
- Pengelasan terus menerus
- Pengelasan lubang las
- Pelacakan busur (tenunan sinus/bentuk L/segitiga)
- Pengelasan multi-pass multi-layer
- Adaptasi alur kolom kotak
Proses Manufaktur
Sel kerja robotik tanpa pengajaran diproduksi melalui beberapa proses manufaktur utama:
Desain dan Rekayasa: Desain sel khusus berdasarkan ukuran benda kerja, bahan, dan persyaratan produksi.
Fabrikasi dan Perakitan: Struktur baja berkekuatan tinggi untuk pengatur posisi, rel, dan penutup pengaman.
Integrasi Sistem: Integrasi robot, sistem penglihatan, pengontrol, dan positioner.
Konfigurasi Perangkat Lunak: Kalibrasi sistem penglihatan, konfigurasi parameter pengelasan, dan pengaturan antarmuka pengguna.
Pengujian dan Kalibrasi: Pengujian sistem lengkap termasuk kalibrasi penglihatan, verifikasi jalur, dan validasi kualitas las.
Pelatihan Operator: Pelatihan pengoperasian sistem, pemecahan masalah dasar, dan prosedur pemeliharaan.
Manfaat Utama
| Keuntungan | Keterangan |
| Menghilangkan pengajaran pemrograman liontin | Tidak diperlukan keterampilan pemrograman; operator dapat dilatih dalam hitungan jam |
| Mengurangi waktu pemrograman sebesar 70-90% | Dari jam/hari hingga menit |
| Tidak diperlukan perbaikan khusus | Benda kerja dapat dilas dengan paku dan ditempatkan pada klem sederhana (toleransi perakitan ±30mm) |
| Menangani variasi bagian | Secara otomatis mengkompensasi perbedaan penyesuaian dan posisi (deviasi sudut ≤8°) |
| Ideal untuk produksi campuran tinggi | Beralih di antara bagian-bagian yang berbeda tanpa memprogram ulang |
| Verifikasi kembaran digital | Simulasikan seluruh pengelasan sebelum eksekusi |
| Persyaratan tenaga kerja terampil yang lebih rendah | Mengurangi ketergantungan pada ahli las dan pemrogram |
| Kemampuan pemodelan terbalik (3800 seri) | Hasilkan jalur pengelasan tanpa model CAD |
| Pelacakan busur cerdas | Koreksi penyimpangan waktu nyata selama pengelasan |
Stasiun Kerja Robot Khusus & Produsen Sistem Laser
Solusi Otomasi Robot Industri
Kami memberikan solusi otomatisasi robotik berkinerja tinggi untuk manufaktur modern.
Mengkhususkan diri dalam stasiun kerja robot dan sistem laser, kami menyediakan solusi khusus untuk pengelasan, pemotongan, pemrosesan laser, dan aplikasi penanganan material. Dengan 26+ keahlian bertahun-tahun, 40+ teknologi yang dipatenkan, Dan 2,000+ proyek yang sukses di seluruh dunia, kami memberdayakan produsen untuk meningkatkan produktivitas, memastikan kualitas yang konsisten, dan memaksimalkan ROI.
Didukung oleh tim teknik yang berpengalaman dan basis produksi bersertifikasi ISO, kami berdedikasi untuk membantu pelanggan kami tetap kompetitif di pasar global yang berkembang pesat.