


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر


ملحقات الروبوت
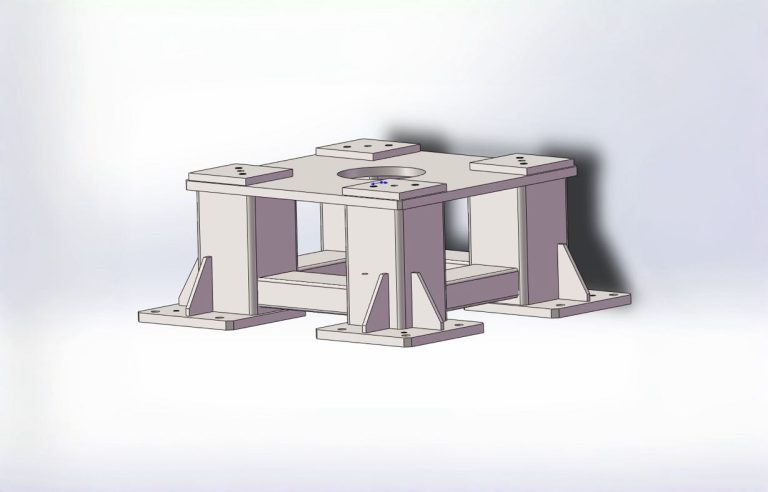
قاعدة الروبوت | DZ003 قاعدة تركيب الروبوت الثقيلة
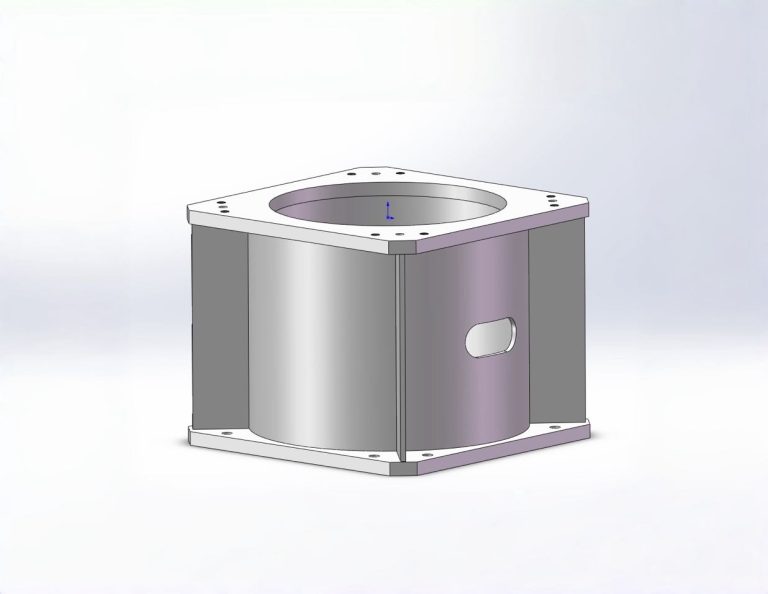
قاعدة الروبوت | DZ002 قاعدة تركيب الروبوت الثقيلة
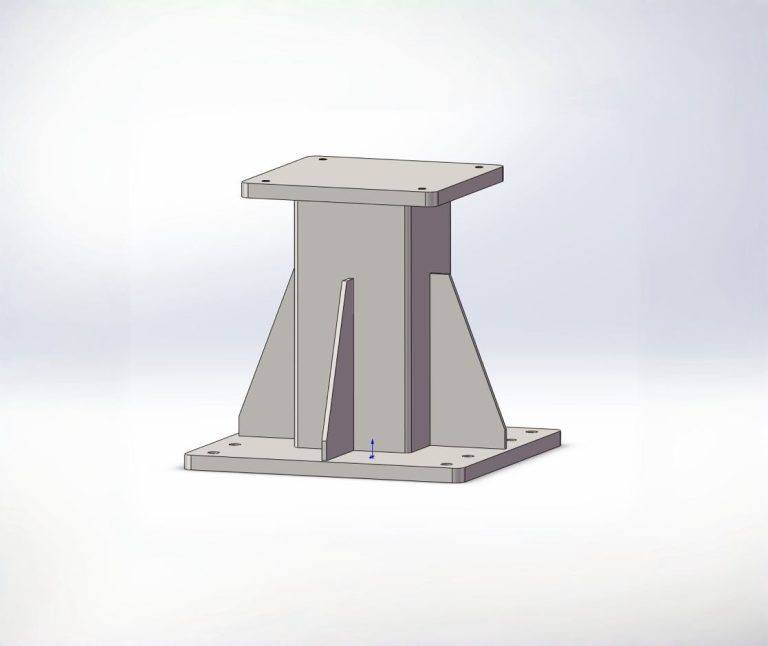
قاعدة الروبوت | قاعدة تركيب الروبوت القياسية DZ001
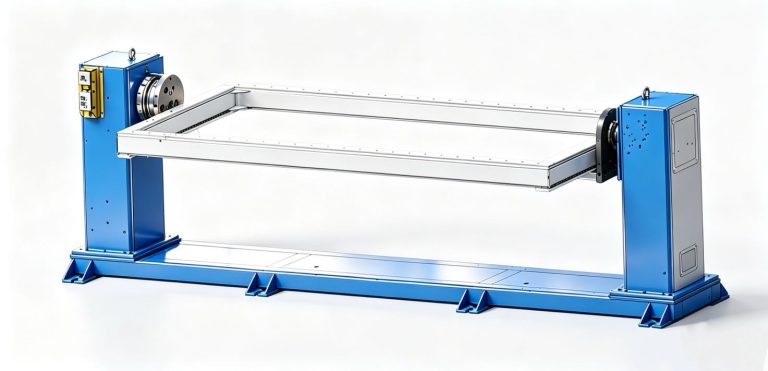
غراب الرأس الخفيف & مناور تيلستوك | B001 أداة تحديد الموضع الدوارة للرأس والذيل للخدمة الخفيفة
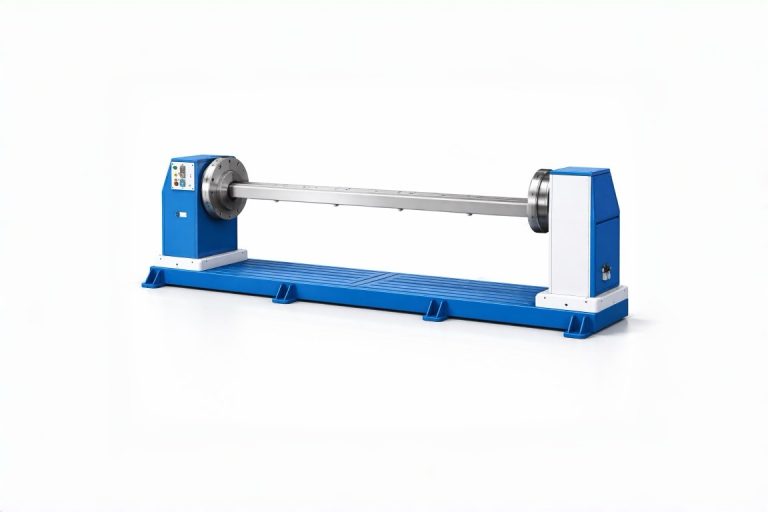
غراب رأس مؤازر ثقيل & مناور تيلستوك | B004 جهاز تحديد الموضع الدوار للخدمة الشاقة
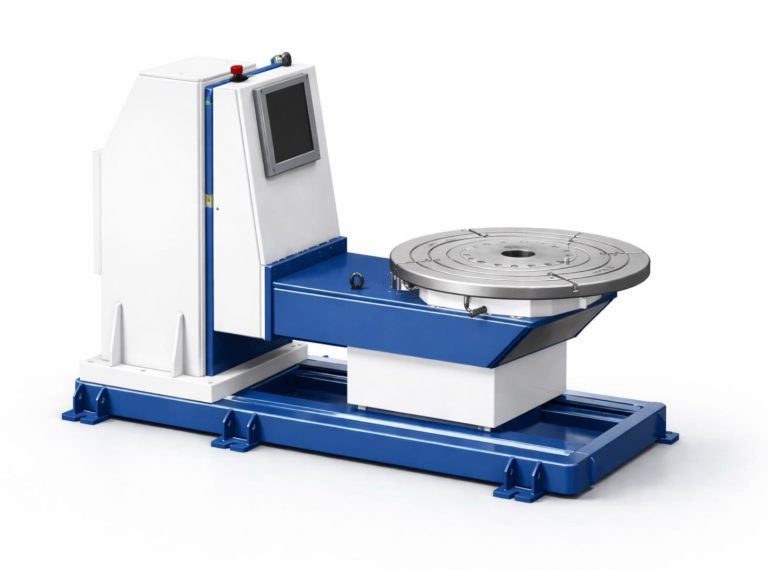
أداة تحديد الموضع المؤازرة ذات المحور المزدوج من النوع L للخدمة الخفيفة | L001 أداة تحديد الموضع الدوارة ذات المحور المزدوج من النوع L للخدمة الخفيفة
ملحقات الروبوت
ما هي ملحقات الروبوت
ملحقات الروبوت هي مجموعة شاملة من المعدات والمكونات المساعدة المصممة لدعم وتعزيز وظائف أنظمة الروبوت الصناعية. إنهم يعملون جنبًا إلى جنب مع روبوتات اللحام, التعامل مع الروبوتات, وأنواع أخرى من الروبوتات الصناعية لتوسيع نطاقات العمل, تحسين دقة تحديد المواقع, ضمان التشغيل المستقر, وزيادة كفاءة الأتمتة الشاملة. تعتبر ملحقات الروبوت عناصر أساسية في بناء محطات عمل روبوتية كاملة وخطوط إنتاج آلية.
تعمل ملحقات الروبوت في ظل ظروف صناعية صعبة مثل حركة التشغيل والإيقاف المستمرة, الأحمال الثقيلة, اهتزاز, ترشيش اللحام, تراب, وتقلبات درجات الحرارة. لذلك, فهي مصممة بمواد عالية القوة, أنظمة القيادة الدقيقة, محامل متينة, وهياكل وقائية موثوقة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
تُستخدم هذه الملحقات على نطاق واسع في تطبيقات الأتمتة الصناعية المختلفة بما في ذلك اللحام, التعامل مع المواد, قطع, معالجة بالليزر, منصات نقالة, تميل الآلة, والتصنيع العام.
حديد زهر عالي القوة, الصلب المصنعة, وتستخدم المكونات المصنعة بدقة كمواد أولية لملحقات الروبوت.
أنواع ملحقات الروبوت
يمكن تصنيف ملحقات الروبوت إلى عدة فئات رئيسية بناءً على وظيفتها وتطبيقها. تخدم كل فئة غرضًا محددًا في أنظمة الأتمتة الروبوتية.
1. 7نظام السكك الحديدية الروبوتية المحور
نظام السكك الحديدية للروبوت ذو المحور السابع هو جهاز حركة خطية يعمل على توسيع مساحة العمل للروبوت الصناعي القياسي ذو 6 محاور. وذلك بإضافة محور خطي خارجي (المحور السابع), فهو يمكّن الروبوت من التحرك على طول سكة مثبتة على الأرض, زيادة كبيرة في نطاق عملياتها.
المكونات الرئيسية: قاعدة السكك الحديدية, قضبان التوجيه الخطية الدقيقة, نظام محرك الرف والجناح, محرك سيرفو مع علبة التروس, لوحة تركيب الروبوت, حامل الكابل, مفاتيح الحد.
نماذج: D001 (واجب خفيف), D002 (السكتة الدماغية القصيرة), D003 (شديدة التحمل حتى 3000 كجم)
التطبيقات: لحام التماس الطويل, معالجة المواد متعددة المحطات, نقل الشغل الثقيلة, تميل الآلة, منصات نقالة.
2. غراب الرأس & مناور تيلستوك
غراب الرأس & أداة تحديد موضع غراب الذيل عبارة عن جهاز تحديد موضع دوار يستخدم في أنظمة اللحام الآلية لمعالجة قطع العمل الكبيرة أو الطويلة. وتتكون من غراب رأس مدفوع وغراب ذيل حر أو مدفوع يعملان معًا لتثبيت قطعة العمل وتدويرها على طول محورها الطولي.
المكونات الرئيسية: تجميع غراب الرأس, تجميع تايلستوك, الإطار الأساسي, لاعبا اساسيا لقط, آلية الدوران, محرك سيرفو مع مخفض الدقة.
نماذج: ب001 (واجب خفيف), ب002 (واجب ثقيل), ب004 (شديدة التحمل لمكونات المركبات الكهربائية الكبيرة)
التطبيقات: قطع غيار السيارات, آلات البناء, الهياكل الفولاذية, لحام التماس الطويل, تصنيع مكونات EV كبيرة.
3. أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور
جهاز تحديد الموضع الأفقي ثلاثي المحاور هو جهاز تحديد موضع متقدم يتميز بهيكل ربط ثلاثي المحاور يتيح تحديد موضع دقيق متعدد الزوايا من خلال الحركة المنسقة لمحور الدوران ومحور الأدوات.
المكونات الرئيسية: نظام قيادة محور الدوران, نظام إمالة محور الأدوات, نظام محرك سيرفو ثلاثي المحاور, آلية الدوران, إطار لاعبا اساسيا, لوحات واقية.
نماذج: ب008 (واجب ثقيل, 1500-2000 كجم), B009 (وحدات, 500-1000 كجم), ب010 (واجب خفيف, 300-500 كجم), ب011 (معيار, 1000-1500 كجم)
التطبيقات: الهياكل الفولاذية الكبيرة, آلات البناء, الهياكل الفولاذية المتوسطة, اللحامات الإطار, إطارات خفيفة, الصفائح المعدنية.
4. ميضعة اللحام من النوع L
جهاز تحديد موضع اللحام من النوع L هو جهاز تحديد موضع ثنائي المحور يتميز بهيكل على شكل حرف L يتيح تحديد موضع دقيق من خلال الحركة المنسقة لدوران المحور الأول وإمالة المحور الثاني, مناسبة بشكل خاص للتطبيقات التي تتطلب تعديلًا معقدًا للوضعية في المساحات المحدودة.
المكونات الرئيسية: النظام الدوار للمحور الأول, نظام إمالة المحور الثاني, طاولة العمل, جسم الآلة عالي القوة, محركات سيرفو.
نماذج: L001 (واجب خفيف, 300-500 كجم), L002 (واجب ثقيل, 1500كجم مع عزم دوران 6720 نيوتن متر)
التطبيقات: تتطلب اللحامات الخفيفة تعديلًا معقدًا للوضعية, اللحامات المتوسطة إلى الثقيلة, ورش عمل محدودة المساحة, لحام متعدد الزوايا.
5. قاعدة الروبوت
قاعدة الروبوت عبارة عن منصة أساس عالية القوة تعمل كواجهة هيكلية بين الروبوت والأرضية أو المنصة الفولاذية, توفير أساس صلب ومستقر يقلل بشكل فعال من اهتزاز الروبوت ويحسن دقة الحركة.
المكونات الرئيسية: جسم ملحوم من الفولاذ الكربوني, شفة التثبيت العلوية, لوحة قاعدة التركيب السفلية, أضلاع وأقسام التعزيز الداخلي.
نماذج: DZ001 (معيار), DZ002 (واجب ثقيل), DZ003 (شديدة التحمل مع خيارات ارتفاع أعلى)
التطبيقات: محطات عمل روبوت اللحام, خلايا مناولة المواد, محطات طحن, أنظمة المنصات, تكامل الروبوت الصناعي العام.
6. محدد موضع دوار ذو محور واحد
إن جهاز تحديد الموضع الدوار ذو المحور الواحد عبارة عن منصة دوارة دقيقة يتم تشغيلها بواسطة محركات مؤازرة عالية الأداء, توفير تحكم زاوي دقيق ودوران مستقر لتحديد موضع قطع العمل الأمثل في خلايا اللحام الآلية.
المكونات الرئيسية: نظام محرك دوار مؤازر, نظام تحمل الدقة, طاولة العمل (مستطيلة أو دائرية), قاعدة عالية الصلابة.
نماذج: H001/H002 (500-2000 كجم, طاولة مستطيلة), H003 (300كجم, إطار مستطيل طويل), ح004 (500-1500 كجم, دائرية قياسية), ح005 (1500-2000 كجم, دائرية ثقيلة)
التطبيقات: اللحامات الطويلة أو المتوسطة إلى الكبيرة, خطوط لحام خفيفة, لحام EV وتحديد المواقع التجمع, الهياكل الفولاذية الكبيرة.
7. ميضعة اللحام من النوع U
جهاز تحديد موضع اللحام من النوع U عبارة عن جهاز تحديد موضع ثنائي المحور أو متعدد المحاور يتميز بهيكل على شكل حرف U يتيح تحديد الموضع بدقة من خلال الحركة المنسقة لمحاور متعددة, توفير أوضاع اللحام المثالية للروبوتات.
المكونات الرئيسية: نظام محرك سيرفو, جسم الآلة من النوع U, طاولة العمل, قاعدة عالية الصلابة, نظام تحمل الدقة.
نماذج: U001 (واجب خفيف, 300كجم, ثنائي المحور), U002 (معيار, 500-1000 كجم, ثنائي المحور), U004 (خمسة محاور)
التطبيقات: تتطلب اللحامات الخفيفة تعديلًا مرنًا للوضعية, لحامات متوسطة الحجم, اللحامات المعقدة المتطورة تتطلب درجات عالية من الحرية.
8. مناورة إمالة عمودية
جهاز تحديد موضع الإمالة العمودي عبارة عن جهاز تحديد موضع دوار ثلاثي المحاور عالي الأداء يتميز بهيكل قلاب عمودي فريد يتيح التقليب الرأسي بزاوية كبيرة وتحديد موضع دقيق متعدد الأوضاع من خلال الحركة المنسقة لمحور الإمالة ومحور الأدوات.
المكونات الرئيسية: آلية الوجه العمودي, إمالة نظام محرك المحور, نظام محرك محور الأدوات, نظام محرك سيرفو ثلاثي المحاور.
نماذج: ب012 (الوجه العمودي ثلاثي المحاور)
التطبيقات: اللحامات الإطار, هياكل الصندوق, اللحامات طويلة الشريط, تصنيع قطع العمل المتوسطة والكبيرة.
عملية التصنيع
يتم إنتاج ملحقات الروبوت من خلال العديد من عمليات التصنيع الرئيسية:
الصب أو التصنيع
يتم استخدام الحديد الزهر عالي القوة أو الفولاذ المُصنع لتشكيل الهياكل الرئيسية مثل أجسام الموضع, قواعد السكك الحديدية, وقواعد الروبوت.
المعالجة الحرارية أو تخفيف التوتر
تعمل عمليات تخفيف الإجهاد على التخلص من الضغوط المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
التصنيع باستخدام الحاسب الآلي يضمن دقة أقطار مقعد المحامل, تصاعد التسطيح السطحي, تركيز شفة, واستقامة السكك الحديدية.
التجميع والاختبار
التجميع الكامل بما في ذلك المحركات المؤازرة, مخفضات, محامل, وأنظمة التحكم, يليه اختبار وظيفي للتحقق من دقة تحديد المواقع وسعة التحميل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, اختبار المواد, التحقق من نفاد, ويتم إجراء فحوصات سلامة الهيكل الواقي لضمان جودة المنتج.
تطبيقات ملحقات الروبوت
تُستخدم ملحقات الروبوت على نطاق واسع في سيناريوهات الأتمتة الصناعية المختلفة:
أتمتة اللحام: لحام التماس الطويل, لحام متعدد المحطات, لحام الشغل المعقدة
التعامل مع المواد: الانتقاء والمكان, نقل الثقيلة, تميل الآلة
المعالجة بالليزر: قطع, لحام, المعالجة السطحية
البليت وإزالة الباليتات: التراص والتفكيك الآلي
التصنيع العام: حَشد, طحن, تلوين, تقتيش
تم تصميم هذه الملحقات للعمل مع أنواع مختلفة من الروبوتات مثل روبوتات اللحام, التعامل مع الروبوتات, الروبوتات المنصات, روبوتات الرسم, وروبوتات المعالجة بالليزر, ضمان أتمتة المصنع بكفاءة عبر صناعات متعددة.
ملخص سلسلة المنتجات
| فئة | نماذج | نطاق الحمولة | الميزة الرئيسية |
| 7نظام السكك الحديدية المحور | D001, D002, D003 | ما يصل إلى 3000 كجم | السفر الخطي للروبوت |
| غراب الرأس & مناور تيلستوك | ب001, ب002, ب004 | يصل إلى 1500 كجم+ | دوران الشغل الطويل |
| أداة تحديد الموضع الأفقية ذات 3 محاور | ب008, B009, ب010, ب011 | 300-2000 كجم | ربط ثلاثي المحاور |
| محدد الموضع من النوع L | L001, L002 | 300-1500 كجم | محور مزدوج على شكل حرف L |
| قاعدة الروبوت | DZ001, DZ002, DZ003 | لا يوجد | منصة تركيب الروبوت |
| محدد موضع أحادي المحور | ح001, ح002, H003, ح004, ح005 | 300-2000 كجم | القرص الدوار المؤازر |
| أداة تحديد الموضع من النوع U | U001, U002, U004 | 300-1000 كجم | على شكل حرف U مزدوج/خمسة محاور |
| مناورة إمالة عمودية | ب012 | متوسطة الحجم | الوجه العمودي ثلاثي المحاور |
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
ما هو نظام السكك الحديدية الروبوتية المحور السابع
نظام السكك الحديدية للروبوت ذو المحور السابع هو جهاز حركة خطية يعمل على توسيع مساحة العمل للروبوت الصناعي القياسي ذو 6 محاور. وذلك بإضافة محور خطي خارجي (المحور السابع), فهو يمكّن الروبوت من التحرك على طول سكة مثبتة على الأرض, زيادة نطاقها التشغيلي بشكل كبير خارج حدود ذراعها المثبت على القاعدة.
7تعمل أنظمة المحور الرابع في ظل ظروف صناعية صعبة مثل حركة البدء والتوقف المستمرة, الأحمال المتغيرة, ترشيش اللحام, تراب, وتقلبات درجات الحرارة. لذلك, لقد تم تصميمها بقضبان توجيه عالية الصلابة, رف أرضي دقيق ومحركات ترس, محركات سيرفو قوية, وأنظمة الختم المتينة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
تُستخدم هذه الأنظمة على نطاق واسع في تطبيقات الأتمتة المختلفة بما في ذلك اللحام ذو التماس الطويل, معالجة المواد متعددة المحطات, نقل الأحمال الثقيلة, تميل الآلة, منصات نقالة, وخطوط إنتاج مرنة.
يتم استخدام مقاطع السكك الحديدية المصنوعة من الصلب أو الحديد الزهر للخدمة الشاقة[ القاعدة الهيكلية الرئيسية لأنظمة السفر الروبوتية الصناعية.
هيكل نظام السكك الحديدية الروبوتية للمحور السابع
يتكون نظام السكك الحديدية الروبوتية النموذجي للمحور السابع من عدة مكونات رئيسية:
- قاعدة السكك الحديدية / هيكل شعاع
- قضبان التوجيه الخطية الدقيقة
- نظام قيادة الرف والترس
- محرك سيرفو مع علبة التروس
- لوحة تركيب الروبوت / محول
- حامل الكابل (سلسلة الطاقة)
- مفاتيح الحد ومستشعر موضع المنزل
- نظام التشحيم
- أغطية واقية (منفاخ أو معدن)
ومن بين هذه المكونات, تلعب قاعدة السكة دورًا حاسمًا في دعم وزن الروبوت والأحمال الديناميكية مع الحفاظ على المحاذاة الدقيقة لقضبان التوجيه والحامل.
7قاعدة السكك الحديدية للمحور الرابع
قاعدة السكة هي الأساس الهيكلي الرئيسي لنظام المحور السابع. وهو يدعم الروبوت, القضبان التوجيهية, رف, وحامل الكابل, ويحمي نظام القيادة من الغبار, ترشيش اللحام, والتأثيرات الخارجية.
يتم تصنيع قواعد السكك الحديدية عادةً باستخدام الفولاذ المُصنّع عالي القوة أو الحديد الزهر, تليها الآلات الدقيقة لضمان الاستقامة, التسطيح, ودقة الأبعاد.
يجب توفير قاعدة السكك الحديدية عالية الجودة:
- صلابة هيكلية ممتازة
- دقة أبعاد عالية (استقامة في حدود 0.1 مم لكل متر)
- تخميد اهتزاز قوي
- محاذاة موثوقة لقضبان التوجيه والرف
هذه الخصائص تضمن السلاسة, دقيق, وحركة الروبوت القابلة للتكرار في بيئات الإنتاج الآلي.
عملية التصنيع
يتم إنتاج قواعد السكك الحديدية لأنظمة المحور السابع من خلال العديد من عمليات التصنيع الرئيسية:
التصنيع أو الصب
يتم استخدام مقاطع فولاذية عالية القوة أو حديد الزهر لتشكيل هيكل الحزمة الرئيسية.
تخفيف التوتر
تعمل المعالجة الحرارية أو الشيخوخة الاهتزازية على تخفيف الضغوط المتبقية للحفاظ على الاستقرار على المدى الطويل.
الآلات الدقيقة
تضمن مراكز التصنيع CNC ذات السرير الكبير التسطيح الدقيق, استقامة, والمحاذاة الصحيحة لأسطح تركيب سكة التوجيه ومنصات تثبيت الرف.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الاستقامة, فحص التسطيح, اختبار المواد, ويتم إجراء التحقق من الأبعاد لضمان جودة المنتج.
تطبيقات أنظمة السكك الحديدية للمحور السابع
7تُستخدم أنظمة السكك الحديدية الروبوتية ذات المحور الرابع على نطاق واسع في سيناريوهات الأتمتة الصناعية المختلفة:
- لحام التماس الطويل (على سبيل المثال, الحزم, الدبابات, بناء السفن)
- معالجة المواد متعددة المحطات
- نقل قطع العمل الثقيلة (ما يصل إلى 3000 كجم)
- تميل الآلة (التحميل والتفريغ باستخدام الحاسب الآلي)
- البليت وإزالة الباليتات
- الطلاء والرش لأجزاء كبيرة
- خلايا تصنيعية مرنة
تم تصميم هذه الأنظمة للعمل مع أنواع مختلفة من الروبوتات مثل روبوتات اللحام, التعامل مع الروبوتات, الروبوتات المنصات, وروبوتات الرسم, ضمان أتمتة المصنع بكفاءة عبر صناعات متعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
2.غراب الرأس تيلستوك ميضعة
ما هو غراب الرأس & مناور تيلستوك
غراب الرأس & أداة تحديد موضع غراب الذيل عبارة عن جهاز تحديد موضع دوار يستخدم في أنظمة اللحام الآلية لمعالجة قطع العمل الكبيرة أو الطويلة. وتتكون من غراب رأس مدفوع وغراب ذيل حر أو مدفوع يعملان معًا لتثبيت قطعة العمل وتدويرها على طول محورها الطولي, توفير موضع اللحام الأمثل للروبوت.
غراب الرأس & تعمل أدوات تحديد موضع غراب الذيل في ظل ظروف صعبة مثل الدوران المستمر, أحمال عزم الدوران الثقيلة, ترشيش اللحام, الإشعاع الحراري, والغبار. لذلك, وهي مصممة بإطارات عالية الصلابة, أنظمة القيادة المؤازرة الدقيقة, محامل متينة, وختم موثوق لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
يتم استخدام أدوات تحديد الموضع هذه على نطاق واسع في تطبيقات أتمتة اللحام المختلفة بما في ذلك تصنيع قطع غيار السيارات, آلات البناء, الهياكل الفولاذية, لحام التماس الطويل, وتصنيع مكونات EV كبيرة.
يتم استخدام الحديد الزهر شديد التحمل أو الهياكل الفولاذية المصنعة كإطار رئيسي لموضعات غراب الرأس وغراب الذيل.
هيكل غراب الرأس & مناور تيلستوك
غراب رأس نموذجي & يتكون محدد موضع غراب الذيل من عدة مكونات رئيسية:
- تجميع غراب الرأس (مع محرك الأقراص والمخفض)
- تجميع تيلستوك (مع أو بدون محرك)
- الإطار الأساسي / لوحة الأساس
- لقط لاعبا اساسيا أو واجهة الأدوات
- آلية الدوران (والعتاد أو محرك المباشر)
- محرك سيرفو مع مخفض الدقة
- نظام تحمل
- نظام التحكم (بما في ذلك ردود الفعل الموقف)
- نظام إدارة الكابلات
ومن بين هذه المكونات, تلعب مجموعة غراب الرأس دورًا حاسمًا لأنها توفر القوة الدافعة ودقة الدوران, بينما يدعم غراب الذيل النهاية الحرة لقطع العمل الطويلة.
جمعية غراب الرأس
غراب الرأس هو وحدة القيادة الأساسية لجهاز تحديد المواقع. ويضم محرك سيرفو, المخفض الدقة, محامل, وشفة الإخراج. يوفر غراب الرأس عزم الدوران والدقة الموضعية اللازمة لتوجيه قطعة العمل في أي زاوية للحام الآلي.
عادةً ما يتم تصنيع مجموعات غراب الرأس باستخدام الحديد الزهر عالي القوة أو الفولاذ المُصنع, تليها الآلات الدقيقة لضمان تركيز مقعد المحمل ودقة تركيب الحافة.
يجب توفير مجموعة غراب رأس عالية الجودة:
- صلابة الالتوائية العالية
- تحديد المواقع الزاوي بدقة (التكرار ضمن ± 0.1 درجة)
- حماية قوية من التحميل الزائد
- ختم موثوق ضد ترشيش اللحام والغبار
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد موضع قطع العمل بشكل آمن أثناء عمليات اللحام الآلي.
عملية التصنيع
يتم إنتاج أدوات تحديد موضع غراب الرأس وغراب الذيل من خلال العديد من عمليات التصنيع الرئيسية:
الصب أو التصنيع
يتم استخدام الحديد الزهر عالي القوة أو الفولاذ المُصنع لتشكيل الإطار الرئيسي ومبيت غراب الرأس.
المعالجة الحرارية أو تخفيف التوتر
تعمل عمليات تخفيف الإجهاد على التخلص من الضغوط المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
تضمن مراكز التصنيع باستخدام الحاسب الآلي أقطار مقعد المحامل الدقيقة, تصاعد التسطيح السطحي, وتركيز شفة.
التجميع والاختبار
التجميع الكامل بما في ذلك محرك سيرفو, المخفض, والمحامل, يليه اختبار وظيفي بما في ذلك التناوب بدون تحميل, التحقق من دقة تحديد المواقع, واختبار الحمل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, اختبار المواد, ويتم إجراء التحقق من نفاد لضمان جودة المنتج.
تطبيقات غراب الرأس & محددات موضع تيلستوك
غراب الرأس & تُستخدم أدوات تحديد موضع غراب الذيل على نطاق واسع في تطبيقات اللحام الآلي المختلفة:
- لحام قطع غيار السيارات (المحاور, إطارات, إطارات فرعية)
- لحام آلات البناء (طفرات, دلاء, الهيكل)
- لحام الهيكل الصلب (الحزم, أعمدة, دعامات)
- اللحام الطويل للأنابيب والخزانات
- لحام مكونات EV كبيرة (صواني البطارية, علب المحركات)
- لحام مكونات مركبات السكك الحديدية
- بناء السفن والتصنيع الثقيل
تم تصميم أجهزة تحديد الموضع هذه للعمل مع أنواع مختلفة من روبوتات اللحام مثل روبوتات اللحام القوسي, روبوتات اللحام MIG/MAG, وأنظمة اللحام بالليزر, ضمان الكفاءة, لحام عالي الجودة عبر صناعات متعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
3.أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور
ما هو الموضع الدوار الأفقي ثلاثي المحاور
جهاز تحديد المواقع الأفقي ثلاثي المحاور هو جهاز تحديد موقع متقدم يستخدم في أنظمة اللحام الآلية للتعامل مع الحجم الكبير, ثقيل, أو قطع العمل المعقدة. يتميز بهيكل ربط ثلاثي المحاور يتيح تحديد موضع دقيق متعدد الزوايا من خلال الحركة المنسقة لمحور الدوران ومحور الأدوات, توفير وضع اللحام الأمثل للروبوت.
تعمل أجهزة تحديد المواقع الدوارة الأفقية ثلاثية المحاور في ظل ظروف صعبة مثل الحركة المستمرة متعددة المحاور, أحمال عزم الدوران الثقيلة, ترشيش اللحام, الإشعاع الحراري, والغبار. لذلك, وهي مصممة بأجسام عالية الصلابة, أنظمة القيادة المؤازرة الدقيقة, محامل متينة, وهياكل وقائية موثوقة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
يتم استخدام أدوات تحديد الموضع هذه على نطاق واسع في تطبيقات أتمتة اللحام المختلفة بما في ذلك الهياكل الفولاذية الكبيرة, آلات البناء, الهياكل الفولاذية المتوسطة, اللحامات الإطار, إطارات خفيفة, الصفائح المعدنية, والمكونات الهيكلية الصغيرة والمتوسطة.
يتم استخدام الحديد الزهر عالي التحمل أو الهياكل الفولاذية المُصنَّعة كإطار رئيسي لأجهزة تحديد المواقع الدوارة الأفقية ثلاثية المحاور.
هيكل محدد الموضع الدوار الأفقي ثلاثي المحاور
يتكون جهاز تحديد الموضع الدوار الأفقي النموذجي ثلاثي المحاور من عدة مكونات رئيسية:
- نظام قيادة محور الدوران
- نظام إمالة محور الأدوات
- نظام محرك مؤازر ثلاثي المحاور عالي الدقة
- آلية دوران للخدمة الشاقة أو المعيارية
- إطار التثبيت القياسي
- جسم رئيسي عالي الصلابة
- الألواح والأغطية الواقية
- واجهة المحور الخارجي للروبوت
- نظام التحكم مع ردود الفعل الموقف
- نظام إدارة الكابلات
ومن بين هذه المكونات, يلعب نظام القيادة المؤازرة ثلاثي المحاور دورًا حاسمًا لأنه يوفر تحكمًا منسقًا في الحركة ودقة تحديد المواقع, بينما تعمل محاور الدوران والأدوات معًا لتحقيق اتجاه قطع العمل متعدد الزوايا.
نظام قيادة مؤازر ثلاثي المحاور
نظام القيادة المؤازرة ثلاثي المحاور هو وحدة التحكم الأساسية لجهاز تحديد الموضع الأفقي ثلاثي المحاور. يتكون من محركات سيرفو, مخفضات الدقة, ونظام تحكم يقوم بمزامنة محور الدوران ومحور الأدوات. يوفر هذا النظام عزم الدوران, القدرة على الإمالة, والدقة الموضعية اللازمة لتوجيه قطع العمل المعقدة في أي زاوية للحام الآلي.
يتم تصنيع أنظمة القيادة المؤازرة ثلاثية المحاور باستخدام محركات مؤازرة عالية الدقة ومخفضات أرضية دقيقة, تليها معايرة صارمة لضمان دقة الحركة المنسقة.
يجب توفير نظام قيادة مؤازر ثلاثي المحاور عالي الجودة:
- صلابة الالتوائية العالية
- تحديد المواقع الزاوي بدقة (التكرار ضمن ± 0.03-0.075 مم)
- حركة منسقة سلسة بين المحاور
- حماية قوية من التحميل الزائد
- ختم موثوق ضد ترشيش اللحام والغبار
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد المواقع الآمنة لقطع العمل متعددة الزوايا أثناء عمليات اللحام الآلي.
عملية التصنيع
يتم إنتاج أدوات تحديد الموضع الدوارة الأفقية ثلاثية المحاور من خلال العديد من عمليات التصنيع الرئيسية:
الصب أو التصنيع
يتم استخدام الحديد الزهر عالي القوة أو الفولاذ المُصنع لتشكيل الجسم الرئيسي, آلية الدوران, وهيكل محور الأدوات.
المعالجة الحرارية أو تخفيف التوتر
تعمل عمليات تخفيف الإجهاد على التخلص من الضغوط المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
تضمن مراكز التصنيع باستخدام الحاسب الآلي أقطار مقعد المحامل الدقيقة, تصاعد التسطيح السطحي, وتركيز شفة.
تجميع وحدات
للنماذج المعيارية (B009), تم تصميم المكونات لسهولة التجميع, مواصلات, والتركيب.
التجميع والاختبار
التجميع الكامل بما في ذلك المحركات المؤازرة, مخفضات, وأنظمة التحكم, يليه اختبار وظيفي بما في ذلك التناوب بدون تحميل, التحقق من حركة المحور المنسق, اختبار دقة تحديد المواقع, واختبار الحمل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, اختبار المواد, التحقق من نفاد, ويتم إجراء فحوصات سلامة الهيكل الواقي لضمان جودة المنتج.
تطبيقات أدوات تحديد الموضع الدوارة الأفقية ثلاثية المحاور
يتم استخدام أدوات تحديد الموضع الدوارة الأفقية ثلاثية المحاور على نطاق واسع في تطبيقات اللحام الآلي المختلفة:
- لحام الهيكل الصلب الكبير (الحزم, أعمدة, افتراءات ثقيلة)
- لحام آلات البناء (طفرات, دلاء, الهيكل, مكونات ثقيلة)
- لحام الهيكل الصلب المتوسط (إطارات, يدعم, الأعضاء الهيكلية)
- لحام الإطار (إطارات السيارات, إطارات المعدات)
- لحام الإطار الخفيف والصفائح المعدنية
- لحام المكونات الهيكلية الصغيرة والمتوسطة
- خلايا اللحام الآلي الثقيلة
- تصنيع وتصنيع عام
تم تصميم أجهزة تحديد الموضع هذه للعمل مع أنواع مختلفة من روبوتات اللحام مثل روبوتات اللحام القوسي, روبوتات اللحام MIG/MAG, وأنظمة اللحام بالليزر, ضمان الكفاءة, لحام عالي الجودة عبر صناعات متعددة.
تتضمن السلسلة أربعة نماذج لتناسب متطلبات الحمولة المختلفة:
| نموذج | سعة الحمولة | أقصى قطر للدوران | الميزة الرئيسية |
| ب008 | 1500-2000 كجم | 5000مم | واجب ثقيل, دقة عالية |
| B009 | 500-1000 كجم | 4000مم | وحدات, فعالة من حيث التكلفة |
| ب010 | 300-500 كجم | 4000مم | واجب خفيف, ديناميكيات ممتازة |
| ب011 | 1000-1500 كجم | 4000مم | معيار, الأداء المتوازن |
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
4.ميضعة اللحام من النوع L
ما هو ميضعة اللحام من النوع L
جهاز تحديد موضع اللحام من النوع L هو جهاز تحديد موضع ثنائي المحور يستخدم في أنظمة اللحام الآلية للتعامل مع قطع العمل التي تتطلب تعديلًا معقدًا للوضعية في مساحات محدودة. يتميز بهيكل على شكل حرف L يتيح تحديد الموقع بدقة من خلال الحركة المنسقة لدوران المحور الأول وإمالة المحور الثاني, توفير وضع اللحام الأمثل للروبوت.
تعمل أدوات تحديد موضع اللحام من النوع L في ظل ظروف صعبة مثل الحركة المستمرة ثنائية المحور, أحمال عزم الدوران المتغيرة, ترشيش اللحام, الإشعاع الحراري, والغبار. لذلك, لقد تم تصميمها بأجسام آلية عالية الصلابة, أنظمة القيادة المؤازرة الدقيقة, محامل متينة, وهياكل وقائية موثوقة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
يتم استخدام أدوات تحديد الموضع هذه على نطاق واسع في تطبيقات أتمتة اللحام المختلفة بما في ذلك اللحامات الخفيفة التي تتطلب تعديلًا معقدًا للوضعية, اللحامات المتوسطة إلى الثقيلة, ورش عمل محدودة المساحة, وعمليات اللحام متعدد الزوايا.
يتم استخدام الحديد الزهر عالي القوة أو الهياكل الفولاذية المصنعة كإطار رئيسي لموضعات اللحام من النوع L.
هيكل ميضعة اللحام من النوع L
يتكون جهاز تحديد موضع اللحام النموذجي من النوع L من عدة مكونات رئيسية:
- النظام الدوار للمحور الأول
- نظام إمالة المحور الثاني
- المنضدة (مع فتحات التركيب أو فتحات T)
- جسم الآلة عالي القوة
- محركات الدفع المؤازرة ومخفضات الدقة
- نظام تحمل
- واجهة المحور الخارجي للروبوت
- نظام التحكم مع ردود الفعل الموقف
- نظام إدارة الكابلات
- أغطية واقية
ومن بين هذه المكونات, يوفر النظام الدوار للمحور الأول الحركة الدورانية الأولية, بينما يتيح نظام إمالة المحور الثاني التعديل الزاوي لقطعة العمل, العمل معًا لتحقيق تحديد المواقع المعقد متعدد الزوايا.
النظام الدوار للمحور الأول
النظام الدوار للمحور الأول هو وحدة الدوران الأساسية لجهاز تحديد الموضع من النوع L. يتكون من محرك سيرفو عالي الدقة, المخفض, والمحامل التي تتيح الدوران السلس والدقيق لمجموعة الإمالة بأكملها. يوفر هذا النظام الحركة الدورانية الأساسية اللازمة لتوجيه قطعة العمل حول المحور الرأسي.
للنماذج الخفيفة (L001), يتميز المحور الأول بارتفاع مركزي يبلغ 1300 ملم للدوران عالي الصلابة. للنماذج الثقيلة (L002), يوفر محرك سيرفو عالي الطاقة بقدرة 1.8 كيلو وات دورانًا قويًا وصلابة عالية.
يجب توفير نظام دوار للمحور الأول عالي الجودة:
- صلابة دورانية عالية
- تحديد المواقع الزاوي بدقة
- حركة بدء وإيقاف سلسة
- حماية قوية من التحميل الزائد
- ختم موثوق ضد ترشيش اللحام والغبار
نظام إمالة المحور الثاني
نظام إمالة المحور الثاني هو وحدة الإمالة الأساسية لجهاز تحديد الموضع من النوع L. وهو يتكون من محرك سيرفو دقيق, مخفض عزم الدوران العالي, والمحامل التي تتيح الإمالة الدقيقة لطاولة العمل. يوفر هذا النظام الموضع الزاوي اللازم لتقديم قطعة العمل بزاوية اللحام المثالية للروبوت.
للنماذج الخفيفة (L001), يتميز المحور الثاني بنصف قطر دوران أقصى يبلغ 737.5 ملم لضبط الإمالة بشكل مرن. للنماذج الثقيلة (L002), يضمن المحرك المؤازر عالي عزم الدوران بقدرة 2.9 كيلووات مع عزم دوران مقدر يصل إلى 6720 نيوتن متر إمالة مستقرة للأحمال الثقيلة.
يجب توفير نظام إمالة المحور الثاني عالي الجودة:
- قدرة عزم الدوران العالية المائلة
- تحديد المواقع الزاوي بدقة
- عزم دوران مستقر في أي زاوية
- حركة سلسة أثناء الإمالة
- صلابة هيكلية قوية
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد المواقع الآمنة لقطع العمل متعددة الزوايا أثناء عمليات اللحام الآلي.
عملية التصنيع
يتم إنتاج مواضع اللحام من النوع L من خلال العديد من عمليات التصنيع الرئيسية:
الصب أو التصنيع
يتم استخدام الحديد الزهر ذو القوة العالية أو الفولاذ المُصنع لتشكيل جسم الآلة, غلاف النظام الدوار, وإمالة هيكل النظام.
المعالجة الحرارية أو تخفيف التوتر
تعمل عمليات تخفيف الإجهاد على التخلص من الضغوط المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
تضمن مراكز التصنيع باستخدام الحاسب الآلي أقطار مقعد المحامل الدقيقة, تصاعد التسطيح السطحي, وتركيز المنضدة.
التجميع والاختبار
التجميع الكامل بما في ذلك المحركات المؤازرة, مخفضات, وأنظمة التحكم, يليه اختبار وظيفي بما في ذلك التناوب بدون تحميل, التحقق من الحركة المنسقة ثنائية المحور, اختبار دقة تحديد المواقع, واختبار الحمل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, اختبار المواد, التحقق من نفاد, ويتم إجراء فحوصات استواء طاولة العمل لضمان جودة المنتج.
تطبيقات محددات موضع اللحام من النوع L
تُستخدم أدوات تحديد موضع اللحام من النوع L على نطاق واسع في تطبيقات اللحام الآلي المختلفة:
- تتطلب اللحامات الخفيفة تعديلًا معقدًا للوضعية
- اللحامات المتوسطة إلى الثقيلة
- ورش عمل وخلايا إنتاج محدودة المساحة
- عمليات اللحام متعدد الزوايا
- لحام مكونات السيارات
- تصنيع أجزاء الآلات
- التصنيع والتصنيع العام
- التطبيقات التي تتطلب حمولة كبيرة وتعديلًا معقدًا للوضعية (L002)
تتضمن السلسلة نموذجين ليناسب متطلبات الحمولة المختلفة:
| نموذج | سعة الحمولة | محرك المحور الأول | محرك المحور الثاني | الميزة الرئيسية |
| L001 | 300-500 كجم | سيرفو عالي الدقة | مضاعفات الدقة | مدمج, مرن, توفير المساحة |
| L002 | 1500كجم | 1.8مضاعفات كيلوواط | 2.9مضاعفات كيلوواط, 6720نيوتن متر من عزم الدوران | الثقيلة, قدرة عزم دوران عالية |
تم تصميم أدوات تحديد الموضع هذه للعمل مع أنواع مختلفة من روبوتات اللحام مثل روبوتات اللحام بالقوس الكهربائي, روبوتات اللحام MIG/MAG, وأنظمة اللحام بالليزر, ضمان الكفاءة, لحام عالي الجودة عبر صناعات متعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
5
ما هي قاعدة الروبوت
قاعدة الروبوت عبارة عن منصة أساسية مثبتة عالية القوة مصممة لتكامل نظام الروبوت الصناعي, مثل روبوتات اللحام وروبوتات المناولة. إنه بمثابة الواجهة الهيكلية بين الروبوت والأرضية أو المنصة الفولاذية, توفير أساس صلب ومستقر يقلل بشكل فعال من اهتزاز الروبوت, يحسن دقة الحركة, ويعزز السلامة التشغيلية.
تعمل قواعد الروبوت في ظل ظروف صعبة مثل الأحمال الديناميكية المستمرة, اهتزاز, قوى عزم الدوران الناتجة عن حركة الروبوت, والعوامل البيئية مثل الغبار وتقلبات درجات الحرارة. لذلك, وهي مصممة بهياكل فولاذية ملحومة عالية القوة, أسطح تركيب دقيقة, أضلاع التعزيز الداخلية, وألواح قاعدة قوية لضمان الاستقرار والموثوقية على المدى الطويل.
تُستخدم هذه القواعد على نطاق واسع في تطبيقات الأتمتة الروبوتية المختلفة بما في ذلك محطات عمل اللحام, خلايا مناولة المواد, محطات طحن, أنظمة المنصات, وتكامل الروبوت الصناعي العام.
يتم استخدام الفولاذ الكربوني الملحوم عالي القوة كمادة أساسية لقواعد الروبوت.
هيكل قاعدة الروبوت
تتكون قاعدة الروبوت النموذجية من عدة مكونات رئيسية:
- جسم ملحوم من الفولاذ الكربوني عالي القوة
- شفة التثبيت العلوية (سطح مستوٍ مصنوع بدقة مع فتحات تثبيت قياسية)
- لوحة قاعدة التثبيت السفلية (لوحة سميكة مع فتحات الترباس)
- أضلاع وأقسام التسليح الداخلية
- أقسام الارتفاع قابلة للتخصيص
ومن بين هذه المكونات, ال شفة التثبيت العلوية يلعب دورًا حاسمًا لأنه يوفر واجهة مُشكَّلة بدقة للتثبيت المباشر للروبوت, بينما أضلاع التعزيز الداخلية ضمان الصلابة والاستقرار الشامل.
شفة التركيب العلوية
شفة التثبيت العلوية هي الواجهة المهمة بين قاعدة الروبوت والروبوت نفسه. إنه سطح مستوٍ مصنوع بدقة مع أنماط فتحات تثبيت قياسية تتوافق مع مختلف العلامات التجارية والموديلات للروبوت. تضمن هذه الشفة محاذاة دقيقة وربطًا آمنًا للروبوت بالقاعدة.
يتم تصنيع الشفاه المتصاعدة العلوية باستخدام التصنيع باستخدام الحاسب الآلي الدقة لتحقيق التسطيح المطلوب, الانتهاء من السطح, ودقة نمط الثقب.
يجب توفير شفة تركيب علوية عالية الجودة:
- التسطيح العالي لمحاذاة الروبوت بشكل صحيح
- تحديد موضع الثقب بدقة ليتوافق مع أنماط تركيب الروبوت
- مشاركة خيط قوية لربط الروبوت الآمن
- مقاومة التآكل للتركيبات المتكررة
- الحماية من التآكل
تضمن هذه الخصائص تشغيل الروبوت بشكل مستقر ودقيق على قاعدة التثبيت.
هيكل التعزيز الداخلي
هيكل التعزيز الداخلي هو الميزة الميكانيكية الأساسية التي تمنح قاعدة الروبوت صلابتها وثباتها. يتكون من أضلاع تقوية متعددة و, في النماذج الثقيلة, الأقسام الملحومة داخل الجسم من النوع الصندوقي. تقاوم هذه الميزات الداخلية قوى الالتواء والانحناء الناتجة عن حركة الروبوت.
للنماذج القياسية (DZ001), توفر أضلاع التعزيز الداخلية صلابة كافية للتطبيقات العامة. للنماذج الثقيلة (DZ002 وDZ003), تعمل الأضلاع والأقسام الإضافية على تعزيز الصلابة والثبات بشكل عام للتطبيقات الصعبة.
يجب توفير هيكل تعزيز داخلي عالي الجودة:
مقاومة الالتوائية العالية
مقاومة الانحناء القوية
حتى توزيع الحمل
خصائص التخميد الاهتزاز
استقرار الأبعاد على المدى الطويل
تضمن هذه الخصائص أن تحافظ قاعدة الروبوت على سلامتها الهيكلية تحت التحميل الديناميكي المستمر.
عملية التصنيع
يتم إنتاج قواعد الروبوت من خلال العديد من عمليات التصنيع الرئيسية:
القطع والتحضير
يتم قطع ألواح الفولاذ الكربوني حسب الحجم باستخدام آلات القطع بالبلازما أو الليزر.
لحام
يتم استخدام تقنيات اللحام الدقيقة لتجميع الجسم من النوع الصندوقي, الشفة العلوية, لوحة القاعدة السفلية, وأضلاع التعزيز الداخلية.
تخفيف التوتر
تعمل المعالجة الحرارية أو تقادم الاهتزاز على تخفيف ضغوط اللحام المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
تضمن المعالجة باستخدام الحاسب الآلي أن شفة التثبيت العلوية تحقق التسطيح المطلوب, الانتهاء من السطح, ودقة نمط الثقب.
المعالجة السطحية
توفر الطلاء أو المعالجات السطحية الأخرى الحماية من التآكل والمظهر الاحترافي.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, التحقق من التسطيح, فحص جودة اللحام, ويتم إجراء اختبارات المواد لضمان جودة المنتج.
تطبيقات قواعد الروبوت
تُستخدم قواعد الروبوت على نطاق واسع في سيناريوهات الأتمتة الآلية المختلفة:
- محطات عمل روبوت اللحام
- التعامل مع المواد وخلايا الانتقاء والمكان
- محطات الطحن والطحن
- أنظمة البليت وإزالة الباليتات
- تطبيقات العناية بالآلات
- محطات تجميع الروبوتات
- تكامل الروبوت الصناعي العام
تتضمن السلسلة ثلاثة نماذج لتناسب أحجام الروبوتات المختلفة ومتطلبات التطبيقات:
| نموذج | يكتب | مرتفعات قياسية | الميزة الرئيسية |
| DZ001 | معيار | 300, 500, 750, 900مم | هيكل الصندوق الكلاسيكي, فعالة من حيث التكلفة, الأكثر استخداما |
| DZ002 | واجب ثقيل | 300, 500, 750مم | هيكل مقوى بأضلاع وأقسام للروبوتات المتوسطة والكبيرة |
| DZ003 | واجب ثقيل | 500, 700, 900, 1200مم | هيكل مقوى مع خيارات ارتفاع أعلى |
تم تصميم هذه القواعد للعمل مع أنواع مختلفة من الروبوتات مثل روبوتات اللحام, التعامل مع الروبوتات, روبوتات الطحن, والروبوتات المنصات, ضمان التشغيل المستقر والدقيق عبر تطبيقات الأتمتة الصناعية المتعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
6.محدد موضع دوار ذو محور واحد
ما هو محدد الموضع الدوار ذو المحور الواحد
إن أداة تحديد الموضع الدوارة ذات المحور الواحد عبارة عن منصة دوارة دقيقة تستخدم في أنظمة اللحام الآلية لوضع قطع العمل من أجل اللحام الأمثل. مدفوعة بمحركات سيرفو عالية الأداء, فهو يوفر تحكمًا زاويًا دقيقًا ودورانًا مستقرًا, تمكين الروبوتات من لحام قطع العمل من الموضع الأمثل. إنه جهاز تحديد المواقع الأساسي لخلايا اللحام الآلية.
تعمل أدوات تحديد الموضع الدوارة ذات المحور الواحد في ظل ظروف صعبة مثل الدوران المستمر, أحمال عزم الدوران المتغيرة, ترشيش اللحام, الإشعاع الحراري, والغبار. لذلك, وهي مصممة بقواعد عالية الصلابة, أنظمة تحمل الدقة, محركات سيرفو قوية, وهياكل وقائية موثوقة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
يتم استخدام أدوات تحديد الموضع هذه على نطاق واسع في تطبيقات أتمتة اللحام المختلفة بما في ذلك اللحامات الطويلة أو المتوسطة إلى الكبيرة, خطوط لحام خفيفة, لحام المركبات الكهربائية وتحديد المواقع التجمع, الهياكل الفولاذية الكبيرة, وآلات البناء.
يتم استخدام الهياكل الفولاذية الملحومة للخدمة الشاقة كإطار رئيسي لأجهزة تحديد المواقع الدوارة ذات المحور الواحد.
هيكل محدد الموضع الدوار ذو المحور الواحد
يتكون جهاز تحديد الموضع الدوار النموذجي ذو المحور الواحد من عدة مكونات رئيسية:
- نظام محرك دوار مؤازر عالي الدقة
- نظام تحمل الدقة الثقيلة
- المنضدة (مستطيلة أو دائرية)
- هيكل قاعدة عالي الصلابة
- واجهة المحور الخارجي للروبوت
- نظام التحكم مع ردود الفعل الموقف
- نظام إدارة الكابلات
- أغطية واقية
ومن بين هذه المكونات, ال نظام محرك دوار سيرفو يلعب الدور الأكثر أهمية لأنه يوفر عزم الدوران ودقة تحديد المواقع, بينما نظام تحمل يضمن سلاسة, دوران رد فعل عنيف صفر تحت الحمل.
نظام محرك الروتاري المؤازر
نظام القيادة الدوارة المؤازر هو وحدة التحكم الأساسية في الحركة لمحدد الموضع ذو المحور الواحد. يتكون من محرك سيرفو عالي الأداء مقترن بمخفض دقة يوفر تحكمًا زاويًا دقيقًا ودورانًا مستقرًا. يوفر هذا النظام عزم الدوران والدقة الموضعية اللازمة لتوجيه قطع العمل بالزاوية المثالية للحام الآلي.
للنماذج الخفيفة (H003), يوفر محرك سيرفو بقدرة 1.8 كيلو وات 2000 N·m عزم الدوران المقدر والدوران المستقر عند 5 دورة في الدقيقة. للنماذج القياسية والثقيلة (ح001, ح002, ح004, ح005), تصل دقة تحديد المواقع إلى ±0.05mm@R350 مع أقصى سرعة دوران تصل إلى 45-60 درجة/ثانية.
يجب توفير نظام محرك دوار مؤازر عالي الجودة:
- صلابة الالتوائية العالية
- تحديد المواقع الزاوي بدقة (التكرار ضمن ± 0.05 مم @ R350)
- حركة بدء وإيقاف سلسة
- حماية قوية من التحميل الزائد
- ختم موثوق ضد ترشيش اللحام والغبار
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد موضع قطع العمل بشكل آمن أثناء عمليات اللحام الآلي.
نظام تحمل الدقة
يعتبر نظام التحمل الدقيق مكونًا مهمًا يدعم طاولة العمل الدوارة ويحافظ على سلاسة, دوران خالي من رد الفعل العكسي تحت الحمل. للنماذج القياسية والثقيلة (ح004, ح005), توفر المحامل الأسطوانية المتقاطعة ذات القطر الكبير صلابة عالية ودورانًا بدون رد فعل عكسي. للنماذج الخفيفة (H003), تضمن المحامل الدقيقة للخدمة الشاقة دورانًا سلسًا تحت حمولة 300 كجم.
يجب توفير نظام تحمل دقيق عالي الجودة:
- قدرة تحميل شعاعية ومحورية عالية
- رد فعل عنيف صفر أو الحد الأدنى من عملية رد الفعل العكسي
- دوران سلس مع احتكاك منخفض
- عمر خدمة طويل في ظل التشغيل المستمر
- مقاومة التلوث الناتج عن تناثر اللحام والغبار
تضمن هذه الخصائص أن يحافظ جهاز تحديد المواقع على دقته وتشغيله السلس على مدار سنوات من الخدمة.
تصميم طاولة العمل
طاولة العمل هي الواجهة بين محدد الموضع وتركيبات قطعة العمل. تتميز النماذج المختلفة بتصميمات مختلفة لطاولة العمل لتناسب التطبيقات المختلفة:
إطار مستطيل / إطار عمل مستطيل طويل (ح001, ح002, H003):
مثالية للتركيبات الطويلة واللحامات الطويلة أو المتوسطة إلى الكبيرة. يتميز H003 بإطار مستطيل عالي القوة يمكنه استيعاب تركيبات يصل طولها إلى 1300 مم.
طاولة عمل دائرية كبيرة (ح004, ح005):
توفر الطاولات الملحومة المصنوعة من الفولاذ عالي القوة دعمًا ثابتًا لقطع العمل المتوسطة والكبيرة. القطر القياسي H004 هو 1500 مم (الحد الأقصى 2000 مم), بينما القطر القياسي H005 هو 2500 مم (الحد الأقصى 3000 مم).
يجب توفير طاولة عمل عالية الجودة:
التسطيح العالي لتركيب التركيبات المناسبة
صلابة هيكلية قوية
ارتداء المقاومة
فتحات تثبيت قابلة للتخصيص أو فتحات على شكل حرف T
الاستقرار الحراري الجيد
عملية التصنيع
يتم إنتاج أدوات تحديد الموضع الدوارة أحادية المحور من خلال العديد من عمليات التصنيع الرئيسية:
القطع والتحضير
يتم قطع الألواح الفولاذية حسب الحجم باستخدام آلات القطع بالبلازما أو الليزر.
اللحام والتصنيع
تشكل الهياكل الفولاذية الملحومة عالية القوة القاعدة, طاولة العمل, وإطارات الدعم.
تخفيف التوتر
تعمل المعالجة الحرارية أو تقادم الاهتزاز على تخفيف ضغوط اللحام المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
التصنيع باستخدام الحاسب الآلي يضمن دقة مقعد التحمل, تصاعد التسطيح السطحي, وتركيز المنضدة.
التجميع والاختبار
التجميع الكامل بما في ذلك محرك سيرفو, المخفض, محامل, ونظام التحكم, يليه اختبار وظيفي بما في ذلك التناوب بدون تحميل, التحقق من دقة تحديد المواقع, واختبار الحمل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, التحقق من نفاد, ويتم إجراء اختبار دقة تحديد المواقع لضمان جودة المنتج.
تطبيقات أدوات تحديد الموضع الدوارة ذات المحور الواحد
تُستخدم أدوات تحديد الموضع الدوارة ذات المحور الواحد على نطاق واسع في العديد من تطبيقات اللحام والتجميع الآلي:
لحام لحام طويل أو متوسط إلى كبير
خطوط أتمتة اللحام الخفيفة (H003)
لحام المركبات الكهربائية وتحديد المواقع التجمع (ح004, ح005)
لحام الهيكل الصلب الكبير (ح005)
لحام آلات البناء (ح005)
تصنيع وتصنيع عام
تتضمن السلسلة خمسة نماذج لتناسب متطلبات الحمولة والتطبيقات المختلفة:
| نموذج | سعة الحمولة | أقصى قطر للدوران | نوع المنضدة | الميزة الرئيسية |
| ح001 | 500-2000 كجم | اختياري حتى 2000 مم | مستطيلة | دقة عالية, محرك سيرفو |
| ح002 | 500-2000 كجم | اختياري حتى 2000 مم | مستطيلة | دقة عالية, محرك سيرفو |
| H003 | 300كجم | 1500مم | إطار مستطيل | واجب خفيف, فعالة من حيث التكلفة, الحد الأقصى لطول التركيب 1300 مم |
| ح004 | 500-1500 كجم | 2000مم | دائري (1500مم الأمراض المنقولة جنسيا) | واجب قياسي, لحام EV |
| ح005 | 1500-2000 كجم | 3000مم | دائري (2500مم الأمراض المنقولة جنسيا) | واجب ثقيل, الهياكل الفولاذية الكبيرة |
تم تصميم أدوات تحديد الموضع هذه للعمل مع أنواع مختلفة من روبوتات اللحام مثل روبوتات اللحام بالقوس الكهربائي, روبوتات اللحام MIG/MAG, وأنظمة اللحام بالليزر, ضمان الكفاءة, لحام عالي الجودة عبر صناعات متعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
7. ميضعة اللحام من النوع U
ما هو ميضعة اللحام من النوع U
جهاز تحديد موضع اللحام من النوع U عبارة عن جهاز تحديد موضع ثنائي المحور أو متعدد المحاور يستخدم في أنظمة اللحام الآلية لمعالجة قطع العمل التي تتطلب تعديلًا مرنًا للوضعية. ويتميز بهيكل على شكل حرف U يتيح تحديد المواقع بدقة من خلال الحركة المنسقة لمحاور متعددة, توفير أوضاع اللحام المثالية للروبوتات.
تعمل أدوات تحديد موضع اللحام من النوع U في ظل ظروف صعبة مثل الحركة المستمرة متعددة المحاور, أحمال عزم الدوران المتغيرة, ترشيش اللحام, الإشعاع الحراري, والغبار. لذلك, وهي مصممة بإطارات عالية القوة على شكل حرف U, أنظمة القيادة المؤازرة الدقيقة, محامل متينة, وهياكل وقائية موثوقة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
يتم استخدام أدوات تحديد الموضع هذه على نطاق واسع في تطبيقات أتمتة اللحام المختلفة بما في ذلك اللحامات الخفيفة التي تتطلب تعديلًا مرنًا للوضعية, لحامات متوسطة الحجم, اللحامات المعقدة الراقية, والتطبيقات التي تتطلب درجات عالية من الحرية.
يتم استخدام الإطارات الفولاذية عالية القوة على شكل حرف U كهيكل رئيسي لموضع اللحام من النوع U.
هيكل ميضعة اللحام من النوع U
يتكون محدد موضع اللحام النموذجي من النوع U من عدة مكونات رئيسية:
- نظام محرك مؤازر ثنائي المحور أو متعدد المحاور عالي الدقة
- جسم الآلة من النوع U (إطار من الصلب عالي القوة على شكل حرف U)
- سطح طاولة العمل (دائرية أو قابلة للتخصيص)
- قاعدة عالية الصلابة مع أقدام متزايدة
- نظام تحمل الدقة الثقيلة (لنماذج مختارة)
- واجهة المحور الخارجي للروبوت
- نظام التحكم مع ردود الفعل الموقف
- نظام إدارة الكابلات
ومن بين هذه المكونات, ال نظام محرك سيرفو يلعب الدور الأكثر أهمية لأنه يوفر التحكم المنسق في الحركة متعدد المحاور ودقة تحديد المواقع, بينما جسم الآلة من النوع U يوفر الصلابة الهيكلية اللازمة للحفاظ على المحاذاة تحت الحمل.
نظام محرك سيرفو
نظام القيادة المؤازرة هو وحدة التحكم الأساسية في الحركة لجهاز تحديد الموضع من النوع U. يتكون من محركات مؤازرة عالية الأداء مقترنة بمخفضات دقيقة توفر تحكمًا زاويًا دقيقًا وحركة منسقة متعددة المحاور. يوفر هذا النظام عزم الدوران والدقة الموضعية اللازمة لتوجيه قطع العمل بالزاوية المثالية للحام الآلي.
للنماذج الخفيفة (U001), نظام المحور المزدوج (إمالة J1 ودوران J2) يحقق التكرار ± 0.05 مم عند R250. للنماذج القياسية (U002), يستخدم كل من محاور الإمالة والأدوات محركات مؤازرة دقيقة للحصول على دقة عالية واستجابة سريعة. للنماذج ذات المحاور الخمسة (U004), تم تجهيز محور الدوران بمحرك سيرفو بقدرة 1.8 كيلو واط 2000 N·m عزم الدوران المقدر, دعم الحركة المركبة للدوران والإمالة.
يجب توفير نظام قيادة مؤازر عالي الجودة:
صلابة الالتوائية العالية
تحديد المواقع الزاوي بدقة والتكرار
حركة منسقة سلسة بين المحاور
حماية قوية من التحميل الزائد
ختم موثوق ضد ترشيش اللحام والغبار
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد موضع قطع العمل بشكل آمن أثناء عمليات اللحام الآلي.
جسم الآلة من النوع Uيعد جسم الآلة من النوع U هو الأساس الهيكلي لجهاز تحديد الموضع من النوع U. يتكون من إطار فولاذي عالي القوة على شكل حرف U يدعم نظام القيادة, محامل, ومنضدة العمل. يسمح التصميم على شكل حرف U بوضع قطعة العمل داخل المساحة المفتوحة بين الذراعين, توفير وصول ممتاز لروبوت اللحام.
للنماذج الخفيفة (U001), يوفر الهيكل المدمج من النوع U الثبات ضمن مساحة صغيرة. للنماذج القياسية (U002), يوفر الإطار الفولاذي عالي الصلابة على شكل حرف U مقاومة التوائية قوية. للنماذج ذات المحاور الخمسة (U004), يضمن تصميم الهيكل الفولاذي الصلب الاستقرار والدقة بشكل عام أثناء الحركة عالية السرعة ذات خمسة محاور.
يجب توفير جسم الآلة عالي الجودة من النوع U:
- صلابة هيكلية عالية
- مقاومة الالتواء قوية
- بصمة مدمجة
- تخميد اهتزاز ممتاز
- استقرار الأبعاد على المدى الطويل
تضمن هذه الخصائص أن يحافظ جهاز تحديد المواقع على دقته واستقراره على مدار سنوات من الخدمة.
تصميم طاولة العمل
طاولة العمل هي الواجهة بين محدد الموضع وتركيبات قطعة العمل. تتميز النماذج المختلفة بتصميمات مختلفة لطاولة العمل لتناسب التطبيقات المختلفة:
طاولة العمل القياسية (U001, U002):
فتحات تركيب قابلة للتخصيص أو واجهات تثبيت. ل U002, طاولة دائرية قطرها 500 ملم (الحد الأقصى لقطر الدوران 750 مم) مع فتحات T أو فتحات التركيب المتاحة.
سطح طاولة عمل كبير (U004):
الحد الأقصى لنصف قطر الدوران 1500 مم مع أقصى طول للتركيب يصل إلى 1300 مم, مناسبة لمختلف اللحامات المعقدة.
يجب توفير طاولة عمل عالية الجودة:
- التسطيح العالي لتركيب التركيبات المناسبة
- صلابة هيكلية قوية
- ارتداء المقاومة
- واجهات تركيب قابلة للتخصيص
- الاستقرار الحراري الجيد
نظام تحمل الدقة
للنماذج القياسية (U002), يضمن نظام التحمل الدقيق للخدمة الشاقة دقة عالية, عملية خالية من الاهتزاز تحت الحمل. هذا النظام يدعم طاولة العمل الدوارة ويحافظ على سلاسة العمل, دوران خالي من رد الفعل العكسي حتى في ظل التشغيل المستمر.
يجب توفير نظام تحمل دقيق عالي الجودة:
- قدرة تحميل شعاعية ومحورية عالية
- رد فعل عنيف صفر أو الحد الأدنى من عملية رد الفعل العكسي
- دوران سلس مع احتكاك منخفض
- عمر خدمة طويل في ظل التشغيل المستمر
- مقاومة التلوث الناتج عن تناثر اللحام والغبار
عملية التصنيع
يتم إنتاج مواضع اللحام من النوع U من خلال العديد من عمليات التصنيع الرئيسية:
القطع والتحضير
يتم قطع الألواح الفولاذية عالية القوة حسب الحجم باستخدام معدات القطع الدقيقة.
اللحام والتصنيع
يتم استخدام تقنيات اللحام الدقيقة لتجميع الإطار على شكل حرف U, قاعدة, وهياكل طاولة العمل.
تخفيف التوتر
تعمل المعالجة الحرارية أو تقادم الاهتزاز على تخفيف ضغوط اللحام المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
التصنيع باستخدام الحاسب الآلي يضمن دقة مقعد التحمل, تصاعد التسطيح السطحي, وتركيز المنضدة.
التجميع والاختبار
التجميع الكامل بما في ذلك المحركات المؤازرة, مخفضات, محامل, ونظام التحكم, يليه اختبار وظيفي بما في ذلك التناوب بدون تحميل, التحقق من الحركة المنسقة متعددة المحاور, اختبار دقة تحديد المواقع, واختبار الحمل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, التحقق من نفاد, ويتم إجراء اختبار دقة تحديد المواقع لضمان جودة المنتج.
تطبيقات محددات موضع اللحام من النوع U
تُستخدم أدوات تحديد موضع اللحام من النوع U على نطاق واسع في تطبيقات اللحام الآلي المختلفة:
- تتطلب اللحامات الخفيفة تعديلًا مرنًا للوضعية (U001)
- اللحامات متوسطة الحجم مع متطلبات حمولة 500-1000 كجم (U002)
- اللحامات المعقدة المتطورة تتطلب درجات عالية من الحرية (U004)
- التطبيقات التي تتطلب حركة مركبة للدوران والإمالة
- تصنيع وتصنيع عام
تتضمن السلسلة ثلاثة نماذج لتناسب متطلبات الحمولة والتطبيقات المختلفة:
| نموذج | سعة الحمولة | عدد المحاور | المنضدة | الميزة الرئيسية |
| U001 | 300كجم | ثنائي المحور (ي1 + ي2) | معيار, قابل للتخصيص | مدمج, ± 0.05 مم @ R250 التكرار |
| U002 | 500-1000 كجم | ثنائي المحور (إمالة + الأدوات) | دائري 500 ملم (الحد الأقصى 750 ملم) | محامل الثقيلة, صلابة عالية |
| U004 | غير محدد | خمسة محاور | أقصى نصف قطر 1500 مم, أقصى تركيب 1300 مم | الربط بخمسة محاور, قدرة الشغل المعقدة |
تم تصميم أدوات تحديد الموضع هذه للعمل مع أنواع مختلفة من روبوتات اللحام مثل روبوتات اللحام بالقوس الكهربائي, روبوتات اللحام MIG/MAG, وأنظمة اللحام بالليزر, ضمان الكفاءة, لحام عالي الجودة عبر صناعات متعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.
- مناورة إمالة عمودية
ما هو ميضعة إمالة عمودية
جهاز تحديد الموضع المائل العمودي عبارة عن جهاز تحديد موضع دوار ثلاثي المحاور عالي الأداء يستخدم في أنظمة اللحام الآلية لمعالجة اللحامات المتوسطة والكبيرة مثل الإطارات, صناديق, وقطع العمل ذات الشريط الطويل. يتميز بهيكل قلاب عمودي فريد يتيح التقليب الرأسي بزاوية كبيرة وتحديد موضع دقيق متعدد الأوضاع من خلال الحركة المنسقة لمحور الإمالة ومحور الأدوات, توفير أوضاع اللحام المثالية للروبوتات.
تعمل أدوات تحديد موضع الإمالة العمودية في ظل ظروف صعبة مثل الحركة المستمرة متعددة المحاور, أحمال عزم الدوران الثقيلة, ترشيش اللحام, الإشعاع الحراري, والغبار. لذلك, وهي مصممة بهياكل عالية الصلابة, أنظمة القيادة المؤازرة الدقيقة, محامل متينة, وميزات حماية موثوقة لضمان دقة تحديد المواقع, التكرار, وعمر الخدمة الطويل.
يتم استخدام أدوات تحديد الموضع هذه على نطاق واسع في تطبيقات أتمتة اللحام المختلفة بما في ذلك لحام الإطار, لحام هيكل الصندوق, تصنيع لحام الشريط الطويل, وتصنيع قطع العمل المتوسطة والكبيرة.
يتم استخدام الهياكل الفولاذية عالية القوة كإطار رئيسي لموضعات الإمالة الرأسية.
هيكل ميضعة إمالة عمودية
يتكون محدد موضع الإمالة العمودي النموذجي من عدة مكونات رئيسية:
- آلية الوجه العمودي
- إمالة نظام محرك المحور
- نظام محرك محور الأدوات
- نظام محرك سيرفو عالي الدقة ثلاثي المحاور
- المنضدة / واجهة لاعبا اساسيا
- جسم رئيسي عالي الصلابة
- نظام تحمل الدقة
- واجهة المحور الخارجي للروبوت
- نظام التحكم مع ردود الفعل الموقف
- نظام إدارة الكابلات
- أغطية واقية
ومن بين هذه المكونات, ال آلية الوجه العمودي يلعب الدور الأكثر أهمية لأنه يتيح التقليب الرأسي بزاوية كبيرة, بينما إمالة ومحاور الأدوات العمل معًا لتحقيق تحديد المواقع بدقة متعددة الأوضاع.
آلية الوجه العمودي
آلية الوجه العمودي هي الميزة الهيكلية الأساسية لموضع الإمالة العمودي. يتكون من هيكل قلاب عمودي فريد يسمح بقلب قطعة العمل من خلال زوايا كبيرة في المستوى الرأسي. هذه الآلية, جنبا إلى جنب مع الحركة المنسقة لمحور الإمالة ومحور الأدوات, تمكن من تحديد المواقع بدقة متعددة الأوضاع من اللحامات المتوسطة إلى الكبيرة.
يعتبر تصميم الوجه العمودي هذا مفيدًا بشكل خاص للإطار, صندوق, واللحامات ذات الشريط الطويل حيث يلزم الوصول إلى جوانب متعددة من قطعة العمل من أجل اللحام الكامل.
يجب توفير آلية الوجه العمودي عالية الجودة:
- إمكانية التقليب العمودي بزاوية كبيرة
- حركة التقليب سلسة ومستقرة
- دقة موضعية عالية في أي زاوية
- صلابة هيكلية قوية أثناء التقليب
- قفل وإمساك موثوق به في الأوضاع المرغوبة
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد موضع قطع العمل بشكل آمن أثناء عمليات اللحام الآلي.
نظام قيادة مؤازر ثلاثي المحاور
نظام القيادة المؤازرة ثلاثي المحاور هو وحدة التحكم الأساسية في الحركة لموضع الإمالة العمودي. يتكون من محركات مؤازرة عالية الأداء مقترنة بمخفضات دقة تتحكم في محور الإمالة ومحور الأدوات في حركة منسقة. يوفر هذا النظام عزم الدوران والدقة الموضعية اللازمة لتوجيه قطع العمل بالزاوية المثالية للحام الآلي.
تعمل المحاور الثلاثة معًا بسلاسة لتحقيق وضع معقد متعدد الأوضاع, السماح لروبوت اللحام بالوصول إلى جميع طبقات اللحام الضرورية دون تغيير موضع قطعة العمل يدويًا.
يجب توفير نظام قيادة مؤازر ثلاثي المحاور عالي الجودة:
- صلابة الالتوائية العالية
- تحديد المواقع الزاوي بدقة والتكرار
- حركة منسقة سلسة بين المحاور
- حماية قوية من التحميل الزائد
- ختم موثوق ضد ترشيش اللحام والغبار
هذه الخصائص تضمن الاستقرار, دقيق, وتحديد موضع قطع العمل بشكل آمن أثناء عمليات اللحام الآلي.
إمالة ومحاور الأدوات
يوفر محور الإمالة التعديل الزاوي الأساسي لقطعة العمل, مما يتيح إمالة إلى زوايا مختلفة في المستوى الرأسي. يوفر محور الأدوات تحديد موضع دوراني لقطعة العمل حول محورها. معاً, يتيح هذان المحوران إمكانية تعديل الوضع الشامل لعمليات اللحام المعقدة.
للتطبيقات التي تتطلب اللحام على جوانب متعددة من الإطار, صندوق, أو قطعة عمل طويلة الشريط, تسمح الحركة المنسقة لهذه المحاور للروبوت بالحفاظ على وضع اللحام الأمثل طوال العملية بأكملها.
يجب توفير نظام محور الإمالة والأدوات عالي الجودة:
- قدرة عزم دوران عالية لقطع العمل الثقيلة
- حركة سلسة في جميع الزوايا
- إمكانية التكرار لتحديد المواقع بدقة
- عزم دوران مستقر في أي زاوية
- عمر خدمة طويل في ظل التشغيل المستمر
المنضدة / واجهة لاعبا اساسيا
إن واجهة المنضدة أو التركيب هي نقطة الاتصال بين محدد الموضع وقطعة العمل. وهي مصممة لاستيعاب أنواع مختلفة من التركيبات للإطارات, صناديق, واللحامات طويلة الشريط. يمكن تخصيص الواجهة بفتحات التركيب, فتحات T, أو غيرها من ميزات تركيب التركيبات لتناسب متطلبات قطع العمل المحددة.
طاولة عمل عالية الجودة / يجب أن توفر واجهة لاعبا اساسيا:
- التسطيح العالي لتركيب التركيبات المناسبة
- صلابة هيكلية قوية
- ارتداء المقاومة
- أنماط تركيب قابلة للتخصيص
- الاستقرار الحراري الجيد
عملية التصنيع
يتم إنتاج أدوات تحديد الموضع المائلة عموديًا من خلال العديد من عمليات التصنيع الرئيسية:
القطع والتحضير
يتم قطع الألواح الفولاذية عالية القوة حسب الحجم باستخدام معدات القطع الدقيقة.
اللحام والتصنيع
يتم استخدام تقنيات اللحام الدقيقة لتجميع آلية الوجه العمودي, الجسم الرئيسي, والهياكل الداعمة.
تخفيف التوتر
تعمل المعالجة الحرارية أو تقادم الاهتزاز على تخفيف ضغوط اللحام المتبقية للحفاظ على استقرار الأبعاد على المدى الطويل.
الآلات الدقيقة
التصنيع باستخدام الحاسب الآلي يضمن دقة مقعد التحمل, تصاعد التسطيح السطحي, ومحاذاة المحور.
التجميع والاختبار
التجميع الكامل بما في ذلك المحركات المؤازرة, مخفضات, محامل, ونظام التحكم, يليه اختبار وظيفي بما في ذلك التناوب بدون تحميل, التحقق من التقليب العمودي, اختبار الحركة المنسقة ثلاثية المحاور, التحقق من دقة تحديد المواقع, واختبار الحمل.
فحص الجودة
عمليات تفتيش صارمة بما في ذلك قياس الأبعاد, التحقق من نفاد, ويتم إجراء اختبار دقة تحديد المواقع لضمان جودة المنتج.
تطبيقات محددات موضع الإمالة العمودية
تُستخدم أدوات تحديد الموضع المائلة عموديًا على نطاق واسع في تطبيقات اللحام الآلي المختلفة:
- لحام الإطار
- لحام هيكل الصندوق
- صناعة اللحام بالشريط الطويل
- تصنيع قطع العمل المتوسطة والكبيرة
- عمليات اللحام متعدد الجوانب
- تصنيع وتصنيع عام
مميزات الموديل B012:
| نموذج | نوع الهيكل | عدد المحاور | الميزة الرئيسية |
| ب012 | الوجه العمودي ثلاثي المحاور | ثلاثة محاور | التقليب الرأسي بزاوية كبيرة, تحديد المواقع متعددة الموقف |
تم تصميم أدوات تحديد الموضع هذه للعمل مع أنواع مختلفة من روبوتات اللحام مثل روبوتات اللحام بالقوس الكهربائي, روبوتات اللحام MIG/MAG, وأنظمة اللحام بالليزر, ضمان الكفاءة, لحام عالي الجودة عبر صناعات متعددة.
محطات عمل الروبوت المخصصة & الشركة المصنعة لأنظمة الليزر
حلول الأتمتة الروبوتية الصناعية
نحن نقدم حلول أتمتة روبوتية عالية الأداء للتصنيع الحديث.
متخصصة في محطات عمل الروبوت وأنظمة الليزر, نحن نقدم حلول مخصصة للحام, قطع, معالجة بالليزر, وتطبيقات مناولة المواد. مع 26+ سنوات من الخبرة, 40+ التقنيات الحاصلة على براءة اختراع, و 2,000+ مشاريع ناجحة في جميع أنحاء العالم, نحن نمكن المصنعين من زيادة الإنتاجية, ضمان جودة متسقة, وتعظيم عائد الاستثمار.
بدعم من فريق هندسي من ذوي الخبرة وقاعدة إنتاج معتمدة من ISO, نحن ملتزمون بمساعدة عملائنا على البقاء قادرين على المنافسة في السوق العالمية سريعة التطور.