


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme


Roboterzubehör
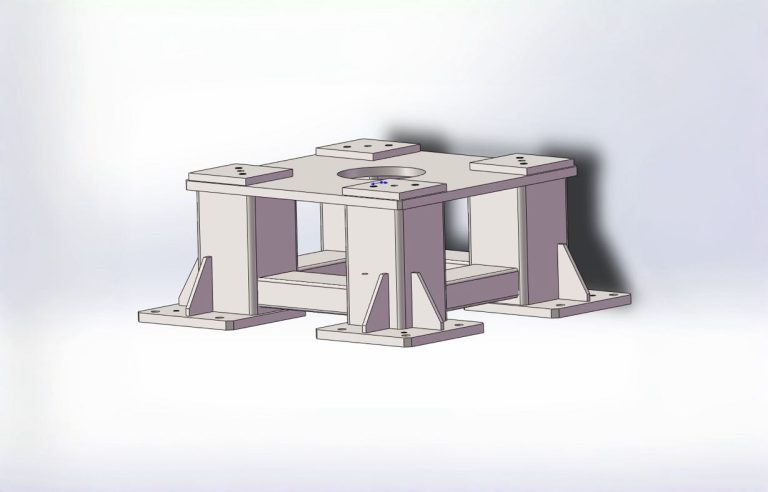
Roboterbasis | DZ003 Robuste Roboter-Montagebasis
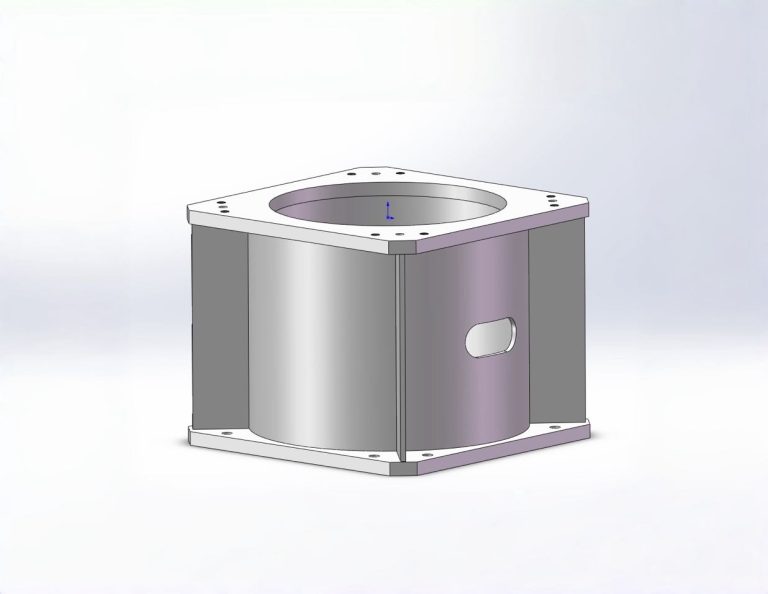
Roboterbasis | DZ002 Robuste Roboter-Montagebasis
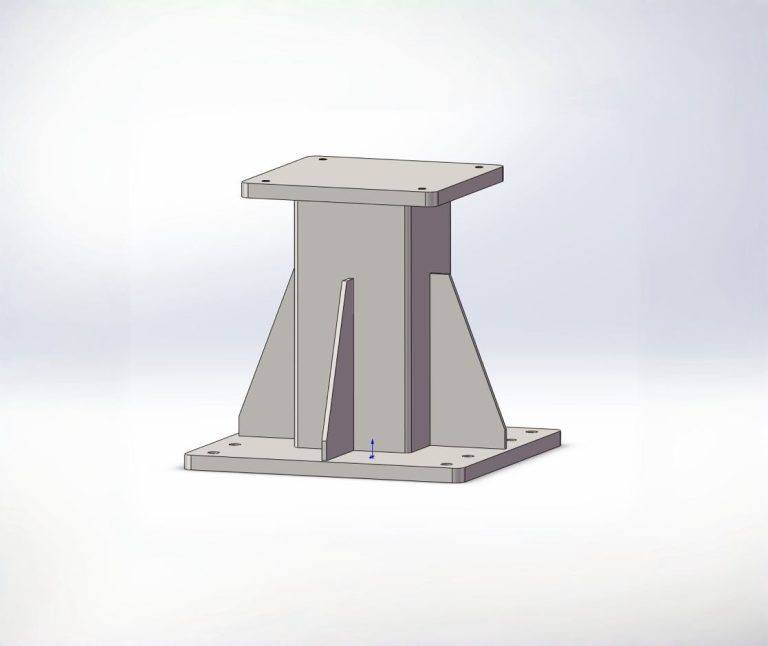
Roboterbasis | DZ001 Standard-Robotermontagesockel
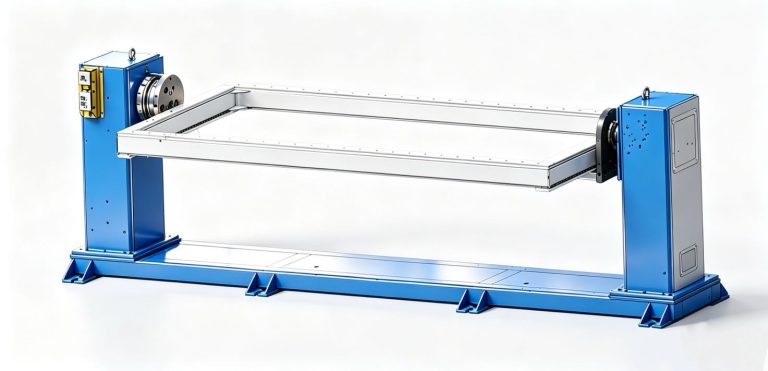
Leichter Spindelstock & Reitstockpositionierer | B001 Leichter Servo-Kopf-Heck-Drehpositionierer
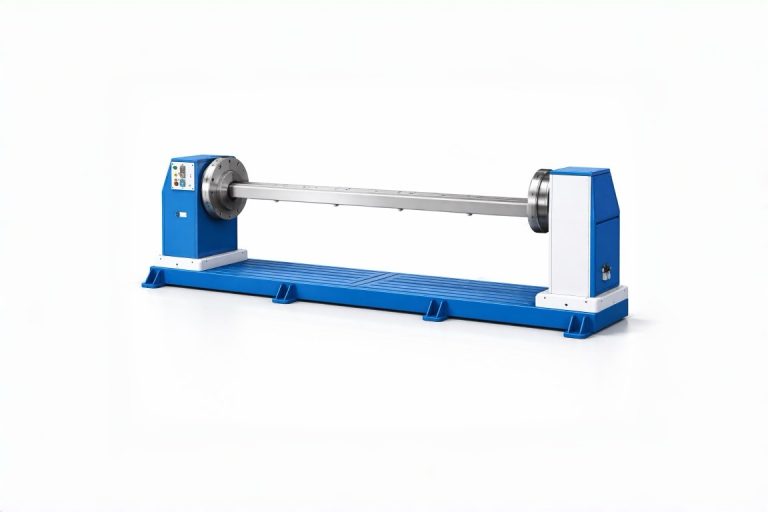
Hochleistungs-Servo-Spindelstock & Reitstockpositionierer | B004 Hochleistungs-Drehpositionierer
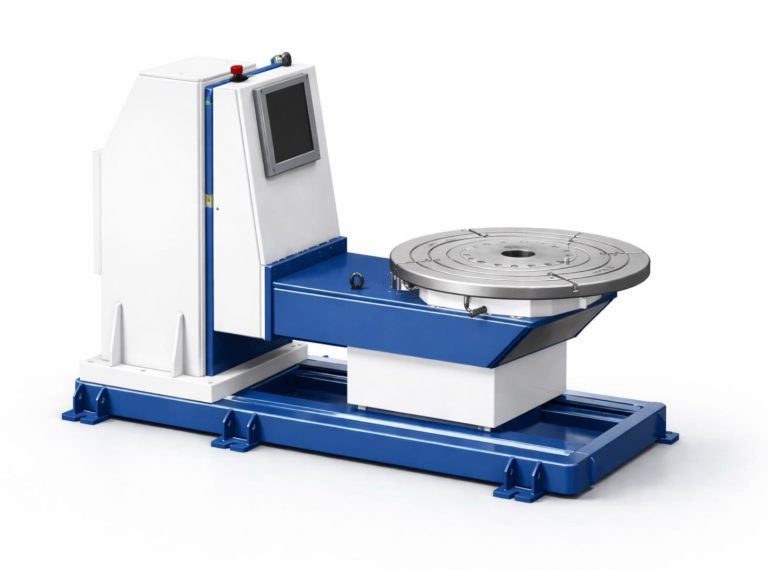
Leichter L-Typ-Doppelachsen-Servopositionierer | L001 L-Typ-Doppelachsen-Drehpositionierer für leichte Beanspruchung
Roboterzubehör
Was ist Roboterzubehör?
Unter Roboterzubehör versteht man ein umfassendes Sortiment an Zusatzgeräten und Komponenten, die dazu dienen, die Funktionalität industrieller Robotersysteme zu unterstützen und zu verbessern. Sie arbeiten mit Schweißrobotern zusammen, Umgang mit Robotern, und andere Arten von Industrierobotern zur Erweiterung der Arbeitsbereiche, Verbesserung der Positionierungsgenauigkeit, sorgen für einen stabilen Betrieb, und die Gesamteffizienz der Automatisierung steigern. Roboterzubehör ist ein wesentlicher Bestandteil beim Aufbau kompletter Roboterarbeitsplätze und automatisierter Produktionslinien.
Roboterzubehör wird unter anspruchsvollen industriellen Bedingungen wie kontinuierlichen Start-Stopp-Bewegungen eingesetzt, schwere Lasten, Vibration, Schweißspritzer, Staub, und Temperaturschwankungen. daher, Sie sind aus hochfesten Materialien gefertigt, Präzisionsantriebssysteme, langlebige Lager, und zuverlässige Schutzstrukturen zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Dieses Zubehör wird häufig in verschiedenen industriellen Automatisierungsanwendungen einschließlich Schweißen eingesetzt, Materialtransport, Schneiden, Laserbearbeitung, Palettierung, Maschinenpflege, und allgemeine Fertigung.
Hochfestes Gusseisen, gefertigter Stahl, und präzisionsgefertigte Komponenten werden als Hauptmaterialien für Roboterzubehör verwendet.
Arten von Roboterzubehör
Roboterzubehör kann je nach Funktion und Anwendung in mehrere Hauptkategorien eingeteilt werden. Jede Kategorie dient einem bestimmten Zweck in Roboterautomatisierungssystemen.
1. 7th-Achsen-Roboterschienensystem
Ein 7-Achsen-Roboterschienensystem ist ein lineares Bewegungsgerät, das den Arbeitsbereich eines standardmäßigen 6-Achsen-Industrieroboters erweitert. Durch Hinzufügen einer externen Linearachse (die 7. Achse), Es ermöglicht dem Roboter, sich entlang einer am Boden montierten Schiene zu bewegen, Dadurch wird der Einsatzbereich deutlich erweitert.
Schlüsselkomponenten: Schienenbasis, Präzisions-Linearführungsschienen, Zahnstangenantriebssystem, Servomotor mit Getriebe, Robotermontageplatte, Kabelträger, Endschalter.
Modelle: D001 (Leichte Beanspruchung), D002 (Kurzhub), D003 (Schwerlastlast bis 3000 kg)
Anwendungen: Langnahtschweißen, Mehrstationen-Materialtransport, Hochleistungs-Werkstücktransfer, Maschinenpflege, Palettierung.
2. Spindelstock & Reitstockpositionierer
Eine Kopfplatte & Der Reitstockpositionierer ist ein rotierendes Positionierungsgerät, das in Roboterschweißsystemen zur Manipulation großer oder langer Werkstücke verwendet wird. Es besteht aus einem angetriebenen Spindelstock und einem freidrehenden oder angetriebenen Reitstock, die zusammenarbeiten, um das Werkstück zu spannen und entlang seiner Längsachse zu drehen.
Schlüsselkomponenten: Spindelstockmontage, Reitstockmontage, Grundrahmen, Spannvorrichtung, Rotationsmechanismus, Servomotor mit Präzisionsgetriebe.
Modelle: B001 (Leichte Beanspruchung), B002 (Robust), B004 (Heavy Duty für große EV-Komponenten)
Anwendungen: Automobilteile, Baumaschinen, Stahlkonstruktionen, Langnahtschweißen, Herstellung großer EV-Komponenten.
3. Horizontaler 3-Achsen-Drehpositionierer
Ein horizontaler 3-Achsen-Drehpositionierer ist ein fortschrittliches Positionierungsgerät, das über eine dreiachsige Verbindungsstruktur verfügt und eine präzise Positionierung in mehreren Winkeln durch koordinierte Bewegung der Rotationsachse und der Werkzeugachse ermöglicht.
Schlüsselkomponenten: Antriebssystem für die Rotationsachse, Werkzeugachsen-Kippsystem, Dreiachsiges Servoantriebssystem, Rotationsmechanismus, Vorrichtungsrahmen, Schutzplatten.
Modelle: B008 (Robust, 1500–2000kg), B009 (Modular, 500–1000kg), B010 (Leichte Beanspruchung, 300–500kg), B011 (Standard, 1000–1500kg)
Anwendungen: Große Stahlkonstruktionen, Baumaschinen, mittlere Stahlkonstruktionen, Rahmenschweißkonstruktionen, leichte Rahmen, Blech.
4. L-Typ-Schweißpositionierer
Ein L-Typ-Schweißpositionierer ist ein zweiachsiges Positionierungsgerät mit einer L-förmigen Struktur, die eine präzise Positionierung durch koordinierte Bewegung der Drehung der ersten Achse und der Neigung der zweiten Achse ermöglicht, besonders geeignet für Anwendungen, die eine komplexe Haltungsanpassung auf engstem Raum erfordern.
Schlüsselkomponenten: Rotationssystem der ersten Achse, Kippsystem der zweiten Achse, Arbeitstisch, hochfester Maschinenkörper, Servoantriebsmotoren.
Modelle: L001 (Leichte Beanspruchung, 300–500kg), L002 (Robust, 1500kg mit 6720 N·m Drehmoment)
Anwendungen: Leichte Schweißnähte, die eine komplexe Haltungsanpassung erfordern, mittlere bis schwere Schweißkonstruktionen, Workshops mit begrenztem Platzangebot, Mehrwinkelschweißen.
5. Roboterbasis
Eine Roboterbasis ist eine hochfeste Montageplattform, die als strukturelle Schnittstelle zwischen dem Roboter und dem Boden oder der Stahlplattform dient, Bereitstellung eines starren und stabilen Fundaments, das die Vibrationen des Roboters effektiv reduziert und die Bewegungsgenauigkeit verbessert.
Schlüsselkomponenten: Geschweißter Körper aus Kohlenstoffstahl, oberer Befestigungsflansch, untere Montagegrundplatte, interne Verstärkungsrippen und Trennwände.
Modelle: DZ001 (Standard), DZ002 (Robust), DZ003 (Heavy Duty mit Optionen für höhere Höhen)
Anwendungen: Schweißroboter-Arbeitsplätze, Materialtransportzellen, Schleifstationen, Palettiersysteme, Allgemeine Integration von Industrierobotern.
6. Einachsiger Drehpositionierer
Ein einachsiger Drehpositionierer ist eine Präzisionsdrehplattform, die von Hochleistungs-Servomotoren angetrieben wird, Bietet eine genaue Winkelsteuerung und stabile Drehung für eine optimale Werkstückpositionierung in Roboterschweißzellen.
Schlüsselkomponenten: Servo-Rotationsantriebssystem, Präzisionslagersystem, Arbeitstisch (rechteckig oder rund), hochsteife Basis.
Modelle: H001/H002 (500–2000kg, rechteckiger Tisch), H003 (300kg, langer rechteckiger Rahmen), H004 (500–1500kg, Standardrundschreiben), H005 (1500–2000kg, Hochleistungsrundschreiben)
Anwendungen: Lange oder mittelgroße bis große Schweißkonstruktionen, leichte Schweißlinien, EV-Schweißen und Montagepositionierung, große Stahlkonstruktionen.
7. U-Typ-Schweißpositionierer
Ein U-Typ-Schweißpositionierer ist ein zwei- oder mehrachsiges Positionierungsgerät mit einer U-förmigen Struktur, die eine präzise Positionierung durch koordinierte Bewegung mehrerer Achsen ermöglicht, Bereitstellung optimaler Schweißhaltungen für Roboter.
Schlüsselkomponenten: Servoantriebssystem, U-förmiger Maschinenkörper, Arbeitstisch, hochsteife Basis, Präzisionslagersystem.
Modelle: U001 (Leichte Beanspruchung, 300kg, zweiachsig), U002 (Standard, 500–1000kg, zweiachsig), U004 (Fünfachsig)
Anwendungen: Leichte Schweißnähte, die eine flexible Haltungsanpassung erfordern, mittelgroße Schweißkonstruktionen, komplexe Schweißkonstruktionen der Spitzenklasse, die hohe Freiheitsgrade erfordern.
8. Vertikaler Kipppositionierer
Ein vertikaler Kipppositionierer ist ein leistungsstarkes dreiachsiges Drehpositioniergerät mit einer einzigartigen vertikalen Kippstruktur, die durch koordinierte Bewegung der Kipp- und Werkzeugachse ein vertikales Kippen in großen Winkeln und eine präzise Positionierung in mehreren Haltungen ermöglicht.
Schlüsselkomponenten: Vertikaler Klappmechanismus, Kippachsen-Antriebssystem, Werkzeugachsen-Antriebssystem, Dreiachsiges Servoantriebssystem.
Modelle: B012 (Dreiachsiger vertikaler Flip)
Anwendungen: Rahmenschweißkonstruktionen, Kastenstrukturen, Langbandschweißungen, mittlere bis große Werkstückfertigung.
Herstellungsprozess
Roboterzubehör wird in mehreren wichtigen Herstellungsprozessen hergestellt:
Gießen oder Anfertigen
Für die Herstellung von Hauptstrukturen wie Stellungsreglerkörpern wird hochfester Gusseisen oder vorgefertigter Stahl verwendet, Schienensockel, und Roboterbasen.
Wärmebehandlung oder Stressabbau
Durch Spannungsentlastungsprozesse werden Eigenspannungen beseitigt, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
Die CNC-Bearbeitung gewährleistet genaue Lagersitzdurchmesser, Ebenheit der Montagefläche, Flanschkonzentrizität, und Schienengeradheit.
Montage und Prüfung
Vollständige Montage inklusive Servomotoren, Reduzierstücke, Lager, und Steuerungssysteme, Anschließend erfolgt ein Funktionstest zur Überprüfung der Positionierungsgenauigkeit und Belastbarkeit.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Materialprüfung, Rundlaufprüfung, Zur Gewährleistung der Produktqualität werden Integritätsprüfungen der Schutzstruktur durchgeführt.
Anwendungen von Roboterzubehör
Roboterzubehör wird häufig in verschiedenen industriellen Automatisierungsszenarien eingesetzt:
Schweißautomatisierung: Langnahtschweißen, Mehrstationenschweißen, komplexes Werkstückschweißen
Materialhandhabung: Pick-and-Place, Schwerlasttransport, Maschinenpflege
Laserbearbeitung: Schneiden, Schweißen, Oberflächenbehandlung
Palettieren und Depalettieren: Automatisiertes Stapeln und Entstapeln
Allgemeine Fertigung: Montage, Schleifen, Malerei, Inspektion
Dieses Zubehör ist für den Einsatz mit verschiedenen Robotertypen, beispielsweise Schweißrobotern, konzipiert, Umgang mit Robotern, Palettierroboter, Lackierroboter, und Laserbearbeitungsroboter, Gewährleistung einer effizienten Fabrikautomatisierung in mehreren Branchen.
Zusammenfassung der Produktserie
| Kategorie | Modelle | Nutzlastreichweite | Hauptmerkmal |
| 7Schienensystem der Achse | D001, D002, D003 | Bis zu 3000 kg | Linearfahrt für Roboter |
| Spindelstock & Reitstockpositionierer | B001, B002, B004 | Bis zu 1500 kg+ | Lange Werkstückdrehung |
| Horizontaler 3-Achsen-Positionierer | B008, B009, B010, B011 | 300–2000kg | Dreiachsiges Gestänge |
| L-Typ-Positionierer | L001, L002 | 300–1500kg | L-förmige Doppelachse |
| Roboterbasis | DZ001, DZ002, DZ003 | N / A | Robotermontageplattform |
| Einachsiger Positionierer | H001, H002, H003, H004, H005 | 300–2000kg | Servo-Plattenspieler |
| U-Typ-Positionierer | U001, U002, U004 | 300–1000kg | U-förmiger Doppel-/Fünfachser |
| Vertikaler Kipppositionierer | B012 | Mittelgroß | Vertikaler dreiachsiger Flip |
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
Was ist ein Roboterschienensystem mit der 7. Achse?
Ein 7-Achsen-Roboterschienensystem ist ein lineares Bewegungsgerät, das den Arbeitsbereich eines standardmäßigen 6-Achsen-Industrieroboters erweitert. Durch Hinzufügen einer externen Linearachse (die 7. Achse), Es ermöglicht dem Roboter, sich entlang einer am Boden montierten Schiene zu bewegen, Die Reichweite wird deutlich über die Grenzen des an der Basis montierten Arms hinaus erhöht.
7Die Achssysteme arbeiten unter anspruchsvollen industriellen Bedingungen wie kontinuierlichen Start-Stopp-Bewegungen, variable Belastungen, Schweißspritzer, Staub, und Temperaturschwankungen. daher, Sie sind mit hochsteifen Führungsschienen ausgestattet, Präzisionsgeschliffene Zahnstangenantriebe, robuste Servomotoren, und langlebige Dichtungssysteme zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Systeme werden häufig in verschiedenen Automatisierungsanwendungen eingesetzt, einschließlich des Langnahtschweißens, Mehrstationen-Materialtransport, Schwerlasttransport, Maschinenpflege, Palettierung, und flexible Produktionslinien.
Als Schienenprofile kommen hochbelastbare Schienenprofile aus Stahl oder Gusseisen zum Einsatz[ Hauptstrukturbasis für Industrieroboter-Fahrsysteme.
Struktur eines 7. Achsen-Roboterschienensystems
Ein typisches 7-Achsen-Roboterschienensystem besteht aus mehreren Schlüsselkomponenten:
- Schienenbasis / Balkenstruktur
- Präzisions-Linearführungsschienen
- Zahnstangenantriebssystem
- Servomotor mit Getriebe
- Robotermontageplatte / Adapter
- Kabelträger (Energiekette)
- Endschalter und Home-Positionssensor
- Schmiersystem
- Schutzhüllen (Balg oder Metall)
Unter diesen Komponenten, Die Schienenbasis spielt eine entscheidende Rolle bei der Aufnahme des Gewichts und der dynamischen Lasten des Roboters und sorgt gleichzeitig für eine präzise Ausrichtung der Führungsschienen und des Gestells.
7th Axis Robot Rail Base
Der Schienensockel ist das wichtigste strukturelle Fundament des 7. Achsensystems. Es unterstützt den Roboter, Führungsschienen, Gestell, und Kabelträger, und schützt das Antriebssystem vor Staub, Schweißspritzer, und äußere Einflüsse.
Schienensockel werden typischerweise aus hochfestem Stahl oder Gusseisen hergestellt, Anschließend folgt eine Präzisionsbearbeitung, um die Geradheit sicherzustellen, Ebenheit, und Maßhaltigkeit.
Eine hochwertige Schienenbasis muss vorhanden sein:
- Ausgezeichnete strukturelle Steifigkeit
- Hohe Maßgenauigkeit (Geradheit innerhalb von 0,1 mm pro Meter)
- Starke Vibrationsdämpfung
- Zuverlässige Ausrichtung von Führungsschienen und Zahnstange
Diese Eigenschaften sorgen für einen reibungslosen Ablauf, präzise, und wiederholbare Roboterbewegungen in automatisierten Produktionsumgebungen.
Herstellungsprozess
Schienensockel für 7.-Achsen-Systeme werden durch mehrere wichtige Herstellungsprozesse hergestellt:
Herstellung oder Guss
Zur Bildung der Hauptträgerstruktur werden hochfeste Stahlprofile oder Gusseisen verwendet.
Stressabbau
Durch Wärmebehandlung oder Vibrationsalterung werden Eigenspannungen abgebaut, um die Langzeitstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
Großbett-CNC-Bearbeitungszentren sorgen für genaue Ebenheit, Geradheit, und richtige Ausrichtung der Führungsschienen-Montageflächen und Rack-Montagepads.
Qualitätsprüfung
Strenge Kontrollen inklusive Geradheitsmessung, Ebenheitsprüfung, Materialprüfung, und Maßprüfungen werden durchgeführt, um die Produktqualität zu gewährleisten.
Anwendungen von Roboterschienensystemen der 7. Achse
7Roboterschienensysteme mit einer Achse werden häufig in verschiedenen industriellen Automatisierungsszenarien eingesetzt:
- Langnahtschweißen (z.B., Balken, Panzer, Schiffbau)
- Materialtransport an mehreren Stationen
- Schwerlast-Werkstücktransfer (bis 3000kg)
- Maschinenpflege (CNC-Be-/Entladen)
- Palettieren und Depalettieren
- Großflächiges Lackieren und Spritzen
- Flexible Fertigungszellen
Diese Systeme sind für den Einsatz mit verschiedenen Robotertypen, beispielsweise Schweißrobotern, konzipiert, Umgang mit Robotern, Palettierroboter, und Lackierroboter, Gewährleistung einer effizienten Fabrikautomatisierung in mehreren Branchen.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
2.Spindelstock-Reitstock-Positionierer
Was ist ein Spindelstock? & Reitstockpositionierer
Eine Kopfplatte & Der Reitstockpositionierer ist ein rotierendes Positionierungsgerät, das in Roboterschweißsystemen zur Manipulation großer oder langer Werkstücke verwendet wird. Es besteht aus einem angetriebenen Spindelstock und einem freidrehenden oder angetriebenen Reitstock, die zusammenarbeiten, um das Werkstück zu spannen und entlang seiner Längsachse zu drehen, Bereitstellung der optimalen Schweißposition für den Roboter.
Spindelstock & Reitstockpositionierer arbeiten unter anspruchsvollen Bedingungen wie kontinuierlicher Rotation, hohe Drehmomentbelastungen, Schweißspritzer, Wärmestrahlung, und Staub. daher, Sie sind mit hochsteifen Rahmen ausgestattet, Präzisions-Servoantriebssysteme, langlebige Lager, und zuverlässige Abdichtung zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Positionierer werden häufig in verschiedenen Schweißautomatisierungsanwendungen eingesetzt, einschließlich der Herstellung von Automobilteilen, Baumaschinen, Stahlkonstruktionen, Langnahtschweißen, und die Herstellung großer EV-Komponenten.
Als Hauptrahmen für Spindelstock- und Reitstockpositionierer werden robuste Gusseisen- oder Stahlkonstruktionen verwendet.
Aufbau eines Spindelstocks & Reitstockpositionierer
Ein typischer Spindelstock & Der Reitstockpositionierer besteht aus mehreren Schlüsselkomponenten:
- Spindelstockmontage (mit Antriebsmotor und Untersetzungsgetriebe)
- Reitstockmontage (mit oder ohne Antrieb)
- Grundrahmen / Fundamentplatte
- Spannvorrichtung oder Werkzeugschnittstelle
- Rotationsmechanismus (Getriebe oder Direktantrieb)
- Servomotor mit Präzisionsgetriebe
- Lagersystem
- Kontrollsystem (inklusive Positionsrückmeldung)
- Kabelmanagementsystem
Unter diesen Komponenten, Die Spindelstockbaugruppe spielt eine entscheidende Rolle, da sie für die Antriebskraft und Rotationspräzision sorgt, während der Reitstock das freie Ende langer Werkstücke stützt.
Spindelstockmontage
Der Spindelstock ist die zentrale Antriebseinheit des Positionierers. Es beherbergt den Servomotor, Präzisionsreduzierer, Lager, und Abtriebsflansch. Der Spindelstock liefert das Drehmoment und die Positionsgenauigkeit, die erforderlich sind, um das Werkstück für das Roboterschweißen in jedem Winkel auszurichten.
Spindelstockbaugruppen werden typischerweise aus hochfestem Gusseisen oder vorgefertigtem Stahl hergestellt, Anschließend erfolgt eine Präzisionsbearbeitung, um die Konzentrizität des Lagersitzes und die Genauigkeit der Flanschmontage sicherzustellen.
Eine qualitativ hochwertige Spindelstockmontage muss gewährleistet sein:
- Hohe Torsionssteifigkeit
- Präzise Winkelpositionierung (Wiederholgenauigkeit innerhalb von ±0,1°)
- Starker Überlastschutz
- Zuverlässige Abdichtung gegen Schweißspritzer und Staub
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung beim Roboterschweißen.
Herstellungsprozess
Spindelstock- und Reitstockpositionierer werden in mehreren wichtigen Herstellungsprozessen hergestellt:
Gießen oder Anfertigen
Zur Herstellung des Hauptrahmens und des Spindelstockgehäuses wird hochfester Gusseisen oder vorgefertigter Stahl verwendet.
Wärmebehandlung oder Stressabbau
Durch Spannungsentlastungsprozesse werden Eigenspannungen beseitigt, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
CNC-Bearbeitungszentren sorgen für genaue Lagersitzdurchmesser, Ebenheit der Montagefläche, und Flanschkonzentrizität.
Montage und Prüfung
Vollständige Montage inklusive Servomotor, Reduzierer, und Lager, Anschließend erfolgt ein Funktionstest inklusive Leerlaufrotation, Überprüfung der Positionierungsgenauigkeit, und Belastungstests.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Materialprüfung, Zur Gewährleistung der Produktqualität werden eine Rundlaufprüfung durchgeführt.
Anwendungen von Spindelstock & Reitstockpositionierer
Spindelstock & Reitstockpositionierer werden häufig in verschiedenen Roboterschweißanwendungen eingesetzt:
- Schweißen von Automobilteilen (Achsen, Rahmen, Hilfsrahmen)
- Schweißen von Baumaschinen (boomt, Eimer, Chassis)
- Schweißen von Stahlkonstruktionen (Balken, Spalten, Traversen)
- Langnahtschweißen von Rohren und Tanks
- Schweißen großer EV-Komponenten (Batteriefächer, Motorgehäuse)
- Schweißen von Schienenfahrzeugkomponenten
- Schiffbau und schwere Fertigung
Diese Positionierer sind für den Einsatz mit verschiedenen Schweißrobotertypen, beispielsweise Lichtbogenschweißrobotern, konzipiert, MIG/MAG-Schweißroboter, und Laserschweißanlagen, Gewährleistung einer effizienten, hochwertiges Schweißen in verschiedenen Branchen.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
3.Horizontaler 3-Achsen-Drehpositionierer
Was ist ein horizontaler 3-Achsen-Drehpositionierer?
Ein horizontaler 3-Achsen-Drehpositionierer ist ein fortschrittliches Positionierungsgerät, das in Roboterschweißsystemen zur Manipulation großer Teile verwendet wird, schwer, oder komplexe Werkstücke. Es verfügt über eine dreiachsige Verbindungsstruktur, die eine präzise Positionierung in mehreren Winkeln durch koordinierte Bewegung der Rotationsachse und der Werkzeugachse ermöglicht, Bereitstellung der optimalen Schweißhaltung für den Roboter.
Horizontale 3-Achsen-Drehpositionierer arbeiten unter anspruchsvollen Bedingungen wie kontinuierlichen Mehrachsenbewegungen, hohe Drehmomentbelastungen, Schweißspritzer, Wärmestrahlung, und Staub. daher, Sie sind mit hochsteifen Körpern ausgestattet, Präzisions-Servoantriebssysteme, langlebige Lager, und zuverlässige Schutzstrukturen zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Positionierer werden häufig in verschiedenen Schweißautomatisierungsanwendungen einschließlich großer Stahlkonstruktionen eingesetzt, Baumaschinen, mittlere Stahlkonstruktionen, Rahmenschweißkonstruktionen, leichte Rahmen, Blech, und kleine bis mittlere Strukturbauteile.
Als Hauptrahmen für horizontale 3-Achsen-Drehpositionierer werden hochbelastbare Gusseisen- oder Stahlkonstruktionen verwendet.
Aufbau eines horizontalen 3-Achsen-Drehpositionierers
Ein typischer horizontaler 3-Achsen-Drehpositionierer besteht aus mehreren Schlüsselkomponenten:
- Antriebssystem für die Rotationsachse
- Werkzeugachsen-Kippsystem
- Hochpräzises dreiachsiges Servoantriebssystem
- Hochleistungs- oder modularer Rotationsmechanismus
- Standard-Befestigungsrahmen
- Hochsteifer Hauptkörper
- Schutzplatten und Abdeckungen
- Schnittstelle für externe Roboterachsen
- Steuerungssystem mit Positionsrückmeldung
- Kabelmanagementsystem
Unter diesen Komponenten, Das dreiachsige Servoantriebssystem spielt eine entscheidende Rolle, da es eine koordinierte Bewegungssteuerung und Positionierungspräzision bietet, während die Rotations- und Werkzeugachsen zusammenarbeiten, um eine Werkstückausrichtung in mehreren Winkeln zu erreichen.
Dreiachsiges Servoantriebssystem
Das dreiachsige Servoantriebssystem ist die Kernsteuereinheit des horizontalen 3-Achsen-Positionierers. Es besteht aus Servomotoren, Präzisionsreduzierer, und ein Steuersystem, das die Rotationsachse und die Werkzeugachse synchronisiert. Dieses System liefert das Drehmoment, Kippfähigkeit, und Positionsgenauigkeit, die erforderlich ist, um komplexe Werkstücke für das Roboterschweißen in jedem Winkel auszurichten.
Dreiachsige Servoantriebssysteme werden mit hochpräzisen Servomotoren und präzisionsgeschliffenen Untersetzungsgetrieben hergestellt, Anschließend erfolgt eine strenge Kalibrierung, um eine koordinierte Bewegungsgenauigkeit sicherzustellen.
Ein hochwertiges dreiachsiges Servoantriebssystem muss dafür sorgen:
- Hohe Torsionssteifigkeit
- Präzise Winkelpositionierung (Wiederholgenauigkeit innerhalb von ±0,03–0,075 mm)
- Reibungslose koordinierte Bewegung zwischen den Achsen
- Starker Überlastschutz
- Zuverlässige Abdichtung gegen Schweißspritzer und Staub
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung in mehreren Winkeln während Roboterschweißvorgängen.
Herstellungsprozess
Horizontale 3-Achsen-Drehpositionierer werden durch mehrere wichtige Herstellungsprozesse hergestellt:
Gießen oder Anfertigen
Zur Bildung des Hauptkörpers wird hochfester Gusseisen oder vorgefertigter Stahl verwendet, Rotationsmechanismus, und Werkzeugachsenstruktur.
Wärmebehandlung oder Stressabbau
Durch Spannungsentlastungsprozesse werden Eigenspannungen beseitigt, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
CNC-Bearbeitungszentren sorgen für genaue Lagersitzdurchmesser, Ebenheit der Montagefläche, und Flanschkonzentrizität.
Modularer Aufbau
Für modulare Modelle (B009), Die Komponenten sind für eine einfache Montage konzipiert, Transport, und Installation.
Montage und Prüfung
Vollständige Montage inklusive Servomotoren, Reduzierstücke, und Steuerungssysteme, Anschließend erfolgt ein Funktionstest inklusive Leerlaufrotation, Überprüfung der koordinierten Achsenbewegung, Prüfung der Positionierungsgenauigkeit, und Belastungstests.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Materialprüfung, Rundlaufprüfung, Zur Gewährleistung der Produktqualität werden Integritätsprüfungen der Schutzstruktur durchgeführt.
Anwendungen horizontaler 3-Achsen-Drehpositionierer
Horizontale 3-Achsen-Drehpositionierer werden häufig in verschiedenen Roboterschweißanwendungen eingesetzt:
- Schweißen großer Stahlkonstruktionen (Balken, Spalten, schwere Erfindungen)
- Schweißen von Baumaschinen (boomt, Eimer, Chassis, schwere Bauteile)
- Mittleres Schweißen von Stahlkonstruktionen (Rahmen, unterstützt, Strukturelemente)
- Rahmenschweißen (Automobilrahmen, Geräterahmen)
- Leichtes Rahmen- und Blechschweißen
- Schweißen von kleinen bis mittelgroßen Strukturbauteilen
- Hochbelastbare automatisierte Schweißzellen
- Allgemeine Fertigung und Fertigung
Diese Positionierer sind für den Einsatz mit verschiedenen Schweißrobotertypen, beispielsweise Lichtbogenschweißrobotern, konzipiert, MIG/MAG-Schweißroboter, und Laserschweißanlagen, Gewährleistung einer effizienten, hochwertiges Schweißen in verschiedenen Branchen.
Die Serie umfasst vier Modelle für unterschiedliche Nutzlastanforderungen:
| Modell | Nutzlastkapazität | Maximaler Rotationsdurchmesser | Hauptmerkmal |
| B008 | 1500–2000kg | 5000mm | Schwere Beanspruchung, hohe Genauigkeit |
| B009 | 500–1000kg | 4000mm | Modular, kostengünstig |
| B010 | 300–500kg | 4000mm | Leichte Pflicht, hervorragende Dynamik |
| B011 | 1000–1500kg | 4000mm | Standard, ausgewogene Leistung |
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
4.L-Typ-Schweißpositionierer
Was ist ein L-Typ-Schweißpositionierer?
Ein L-Typ-Schweißpositionierer ist ein zweiachsiges Positionierungsgerät, das in Roboterschweißsystemen zum Manipulieren von Werkstücken verwendet wird, die eine komplexe Haltungsanpassung auf engstem Raum erfordern. Es verfügt über eine L-förmige Struktur, die eine präzise Positionierung durch koordinierte Bewegung der Drehung der ersten Achse und der Neigung der zweiten Achse ermöglicht, Bereitstellung der optimalen Schweißhaltung für den Roboter.
Schweißpositionierer vom L-Typ arbeiten unter anspruchsvollen Bedingungen wie kontinuierlicher zweiachsiger Bewegung, variable Drehmomentlasten, Schweißspritzer, Wärmestrahlung, und Staub. daher, Sie sind mit hochsteifen Maschinenkörpern ausgestattet, Präzisions-Servoantriebssysteme, langlebige Lager, und zuverlässige Schutzstrukturen zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Positionierer werden häufig in verschiedenen Schweißautomatisierungsanwendungen eingesetzt, einschließlich leichter Schweißnähte, die eine komplexe Haltungsanpassung erfordern, mittlere bis schwere Schweißkonstruktionen, Workshops mit begrenztem Platzangebot, und Mehrwinkelschweißvorgänge.
Als Hauptrahmen für L-Schweißpositionierer werden hochfeste Gusseisen- oder Stahlkonstruktionen verwendet.
Aufbau eines L-Typ-Schweißpositionierers
Ein typischer L-Schweißpositionierer besteht aus mehreren Schlüsselkomponenten:
- Rotationssystem der ersten Achse
- Kippsystem der zweiten Achse
- Arbeitstisch (mit Befestigungslöchern oder T-Nuten)
- Hochfester Maschinenkörper
- Servoantriebsmotoren und Präzisionsgetriebe
- Lagersystem
- Schnittstelle für externe Roboterachsen
- Steuerungssystem mit Positionsrückmeldung
- Kabelmanagementsystem
- Schutzhüllen
Unter diesen Komponenten, Das Rotationssystem der ersten Achse sorgt für die primäre Rotationsbewegung, während das Kippsystem der zweiten Achse eine Winkeleinstellung des Werkstücks ermöglicht, zusammenarbeiten, um eine komplexe Mehrwinkelpositionierung zu erreichen.
Rotationssystem der ersten Achse
Das Rotationssystem der ersten Achse ist die zentrale Rotationseinheit des L-Typ-Positionierers. Es besteht aus einem hochpräzisen Servomotor, Reduzierer, und Lager, die eine reibungslose und genaue Drehung der gesamten Kippbaugruppe ermöglichen. Dieses System sorgt für die primäre Drehbewegung, die zum Ausrichten des Werkstücks um die vertikale Achse erforderlich ist.
Für leichte Modelle (L001), Die erste Achse verfügt über eine Mittenhöhe von 1300 mm für eine hohe Rotationssteifigkeit. Für Heavy-Duty-Modelle (L002), Ein 1,8-kW-Hochleistungsservomotor sorgt für starke Rotation und hohe Steifigkeit.
Ein hochwertiges Erstachsen-Rotationssystem muss dafür sorgen:
- Hohe Rotationssteifigkeit
- Präzise Winkelpositionierung
- Sanfte Start-Stopp-Bewegung
- Starker Überlastschutz
- Zuverlässige Abdichtung gegen Schweißspritzer und Staub
Kippsystem der zweiten Achse
Das Kippsystem der zweiten Achse ist die Kernkippeinheit des L-Typ-Positionierers. Es besteht aus einem Präzisionsservomotor, Reduzierstück mit hohem Drehmoment, und Lager, die eine genaue Neigung des Arbeitstisches ermöglichen. Dieses System sorgt für die erforderliche Winkelpositionierung, um dem Roboter das Werkstück im optimalen Schweißwinkel zu präsentieren.
Für leichte Modelle (L001), Die zweite Achse verfügt über einen maximalen Rotationsradius von 737,5 mm für eine flexible Neigungseinstellung. Für Heavy-Duty-Modelle (L002), Ein 2,9-kW-Servomotor mit hohem Drehmoment und einem Nenndrehmoment von bis zu 6720 N·m sorgt für stabiles Kippen bei schweren Lasten.
Ein hochwertiges Neigesystem für die zweite Achse muss vorhanden sein:
- Hohes Kippmoment
- Präzise Winkelpositionierung
- Stabiles Haltemoment in jedem Winkel
- Sanfte Bewegung beim Kippen
- Starke strukturelle Steifigkeit
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung in mehreren Winkeln während Roboterschweißvorgängen.
Herstellungsprozess
L-Schweißpositionierer werden in mehreren wichtigen Herstellungsprozessen hergestellt:
Gießen oder Anfertigen
Zur Herstellung des Maschinenkörpers wird hochfester Gusseisen oder vorgefertigter Stahl verwendet, Drehsystemgehäuse, und Kippsystemstruktur.
Wärmebehandlung oder Stressabbau
Durch Spannungsentlastungsprozesse werden Eigenspannungen beseitigt, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
CNC-Bearbeitungszentren sorgen für genaue Lagersitzdurchmesser, Ebenheit der Montagefläche, und Rundlaufgenauigkeit des Arbeitstisches.
Montage und Prüfung
Vollständige Montage inklusive Servomotoren, Reduzierstücke, und Steuerungssysteme, Anschließend erfolgt ein Funktionstest inklusive Leerlaufrotation, koordinierte zweiachsige Bewegungsüberprüfung, Prüfung der Positionierungsgenauigkeit, und Belastungstests.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Materialprüfung, Rundlaufprüfung, Zur Gewährleistung der Produktqualität werden auch Ebenheitsprüfungen des Arbeitstisches durchgeführt.
Anwendungen von L-Typ-Schweißpositionierern
Schweißpositionierer vom L-Typ werden häufig in verschiedenen Roboterschweißanwendungen eingesetzt:
- Leichte Schweißnähte, die eine komplexe Haltungsanpassung erfordern
- Mittlere bis schwere Schweißkonstruktionen
- Platzbegrenzte Werkstätten und Produktionszellen
- Mehrwinkel-Schweißvorgänge
- Schweißen von Automobilkomponenten
- Herstellung von Maschinenteilen
- Allgemeine Fertigung und Konfektionierung
- Anwendungen, die eine große Nutzlast und eine komplexe Haltungsanpassung erfordern (L002)
Die Serie umfasst zwei Modelle für unterschiedliche Nutzlastanforderungen:
| Modell | Nutzlastkapazität | Antrieb der ersten Achse | Antrieb der zweiten Achse | Hauptmerkmal |
| L001 | 300–500kg | Hochpräzises Servo | Präzisionsservo | Kompakt, flexibel, platzsparend |
| L002 | 1500kg | 1.8kW-Servo | 2.9kW-Servo, 6720N·m Drehmoment | Robust, hohe Drehmomentkapazität |
Diese Positionierer sind für den Einsatz mit verschiedenen Schweißrobotertypen konzipiert, z Lichtbogenschweißroboter, MIG/MAG-Schweißroboter, und Laserschweißanlagen, Gewährleistung einer effizienten, hochwertiges Schweißen in verschiedenen Branchen.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
5
Was ist eine Roboterbasis?
Eine Roboterbasis ist eine hochfeste Montagefundamentplattform, die für die Integration industrieller Robotersysteme entwickelt wurde, wie Schweißroboter und Handhabungsroboter. Es dient als strukturelle Schnittstelle zwischen dem Roboter und dem Boden oder der Stahlplattform, Bereitstellung eines starren und stabilen Fundaments, das die Vibrationen des Roboters effektiv reduziert, verbessert die Bewegungsgenauigkeit, und erhöht die Betriebssicherheit.
Roboterbasen arbeiten unter anspruchsvollen Bedingungen wie kontinuierlichen dynamischen Belastungen, Vibration, Drehmomentkräfte aus der Roboterbewegung, und Umweltfaktoren wie Staub und Temperaturschwankungen. daher, Sie bestehen aus hochfesten geschweißten Stahlkonstruktionen, präzisionsgefertigte Montageflächen, interne Verstärkungsrippen, und robuste Grundplatten sorgen für langfristige Stabilität und Zuverlässigkeit.
Diese Sockel werden häufig in verschiedenen Roboterautomatisierungsanwendungen einschließlich Schweißarbeitsplätzen eingesetzt, Materialtransportzellen, Schleifstationen, Palettiersysteme, und allgemeine Integration von Industrierobotern.
Als Hauptmaterial für Roboterbasen wird hochfester geschweißter Kohlenstoffstahl verwendet.
Aufbau einer Roboterbasis
Eine typische Roboterbasis besteht aus mehreren Schlüsselkomponenten:
- Geschweißter Körper aus hochfestem Kohlenstoffstahl
- Oberer Montageflansch (Präzisionsgefertigte flache Oberfläche mit Standard-Befestigungslöchern)
- Untere Montagegrundplatte (verdickte Platte mit Löchern für Ankerbolzen)
- Interne Verstärkungsrippen und Trennwände
- Anpassbare Höhenabschnitte
Unter diesen Komponenten, Die oberer Befestigungsflansch spielt eine entscheidende Rolle, da es die präzisionsgefertigte Schnittstelle für den direkten Robotereinbau bietet, während die interne Verstärkungsrippen sorgen für allgemeine Steifigkeit und Stabilität.
Oberer Montageflansch
Der obere Montageflansch ist die kritische Schnittstelle zwischen der Roboterbasis und dem Roboter selbst. Es handelt sich um eine präzisionsgefertigte flache Oberfläche mit Standard-Montagelochmustern, die zu verschiedenen Robotermarken und -modellen passen. Dieser Flansch gewährleistet eine genaue Ausrichtung und sichere Befestigung des Roboters an der Basis.
Obere Montageflansche werden mit hergestellt Präzisions-CNC-Bearbeitung um die erforderliche Ebenheit zu erreichen, Oberflächenbeschaffenheit, und Lochbildgenauigkeit.
Ein hochwertiger oberer Befestigungsflansch muss vorhanden sein:
- Hohe Ebenheit für die richtige Ausrichtung des Roboters
- Präzise Lochpositionierung entsprechend den Montagemustern des Roboters
- Starker Gewindeeingriff für sichere Roboterbefestigung
- Verschleißfestigkeit für wiederholte Installationen
- Korrosionsschutz
Diese Eigenschaften gewährleisten einen stabilen und präzisen Roboterbetrieb auf der Montagebasis.
Interne Verstärkungsstruktur
Die interne Verstärkungsstruktur ist das zentrale mechanische Merkmal, das der Roboterbasis ihre Steifigkeit und Stabilität verleiht. Es besteht aus mehreren Verstärkungsrippen und, in Heavy-Duty-Modellen, Trennwände, die im Inneren des Kastenkörpers verschweißt sind. Diese internen Merkmale widerstehen Torsions- und Biegekräften, die durch Roboterbewegungen erzeugt werden.
Für Standardmodelle (DZ001), Interne Verstärkungsrippen sorgen für ausreichende Steifigkeit für allgemeine Anwendungen. Für Heavy-Duty-Modelle (DZ002 und DZ003), Zusätzliche Rippen und Trennwände verbessern die Gesamtsteifigkeit und Stabilität für anspruchsvolle Anwendungen weiter.
Eine hochwertige interne Verstärkungsstruktur muss vorhanden sein:
Hohe Torsionsfestigkeit
Starke Biegefestigkeit
Gleichmäßige Lastverteilung
Schwingungsdämpfungseigenschaften
Langfristige Dimensionsstabilität
Diese Eigenschaften stellen sicher, dass die Roboterbasis ihre strukturelle Integrität unter kontinuierlicher dynamischer Belastung behält.
Herstellungsprozess
Roboterbasen werden durch mehrere wichtige Herstellungsprozesse hergestellt:
Schneiden und Vorbereiten
Kohlenstoffstahlplatten werden mit Plasma- oder Laserschneidmaschinen auf Maß geschnitten.
Schweißen
Für den Zusammenbau des kastenförmigen Aufbaus kommen Präzisionsschweißtechniken zum Einsatz, Oberflansch, untere Grundplatte, und interne Verstärkungsrippen.
Stressabbau
Durch Wärmebehandlung oder Vibrationsalterung werden verbleibende Schweißspannungen abgebaut, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
Die CNC-Bearbeitung stellt sicher, dass der obere Montageflansch die erforderliche Ebenheit erreicht, Oberflächenbeschaffenheit, und Lochbildgenauigkeit.
Oberflächenbehandlung
Lackierungen oder andere Oberflächenbehandlungen sorgen für Korrosionsschutz und ein professionelles Erscheinungsbild.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Überprüfung der Ebenheit, Prüfung der Schweißnahtqualität, und Materialprüfungen werden durchgeführt, um die Produktqualität zu gewährleisten.
Anwendungen von Roboterbasen
Roboterbasen werden häufig in verschiedenen Roboterautomatisierungsszenarien eingesetzt:
- Schweißroboter-Arbeitsplätze
- Materialhandhabungs- und Pick-and-Place-Zellen
- Schleif- und Entgratstationen
- Palettier- und Depalettierungssysteme
- Maschinenbeschickungsanwendungen
- Montageroboterstationen
- Allgemeine Integration von Industrierobotern
Die Serie umfasst drei Modelle für unterschiedliche Robotergrößen und Anwendungsanforderungen:
| Modell | Typ | Standardhöhen | Hauptmerkmal |
| DZ001 | Standard | 300, 500, 750, 900mm | Klassische Kastenstruktur, kostengünstig, am häufigsten verwendet |
| DZ002 | Robust | 300, 500, 750mm | Verstärkte Struktur mit Rippen und Trennwänden für mittelgroße Roboter |
| DZ003 | Robust | 500, 700, 900, 1200mm | Verstärkte Struktur mit Optionen für höhere Höhen |
Diese Basen sind für den Einsatz mit verschiedenen Robotertypen konzipiert, z Schweißroboter, Umgang mit Robotern, Schleifroboter, und Palettierroboter, Gewährleistung eines stabilen und genauen Betriebs über mehrere industrielle Automatisierungsanwendungen hinweg.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
6.Einachsiger Drehpositionierer
Was ist ein einachsiger Drehpositionierer?
Ein einachsiger Drehpositionierer ist eine Präzisionsdrehplattform, die in Roboterschweißsystemen verwendet wird, um Werkstücke für optimales Schweißen zu positionieren. Angetrieben durch leistungsstarke Servomotoren, Es sorgt für eine genaue Winkelsteuerung und stabile Drehung, So können Roboter Werkstücke aus der optimalen Position schweißen. Es handelt sich um ein grundlegendes Positionierungsgerät für Roboterschweißzellen.
Einachsige Drehpositionierer arbeiten unter anspruchsvollen Bedingungen wie kontinuierlicher Rotation, variable Drehmomentlasten, Schweißspritzer, Wärmestrahlung, und Staub. daher, Sie sind mit hochsteifen Basen ausgestattet, Präzisionslagersysteme, robuste Servoantriebe, und zuverlässige Schutzstrukturen zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Positionierer werden häufig in verschiedenen Schweißautomatisierungsanwendungen eingesetzt, einschließlich langer oder mittlerer bis großer Schweißkonstruktionen, leichte Schweißlinien, Schweißen von Elektrofahrzeugen und Montagepositionierung, große Stahlkonstruktionen, und Baumaschinen.
Als Hauptrahmen für einachsige Drehpositionierer werden hochbelastbare geschweißte Stahlkonstruktionen verwendet.
Aufbau eines einachsigen Drehpositionierers
Ein typischer einachsiger Drehpositionierer besteht aus mehreren Schlüsselkomponenten:
- Hochpräzises Servo-Rotationsantriebssystem
- Hochbelastbares Präzisionslagersystem
- Arbeitstisch (rechteckig oder rund)
- Hochsteife Grundstruktur
- Schnittstelle für externe Roboterachsen
- Steuerungssystem mit Positionsrückmeldung
- Kabelmanagementsystem
- Schutzhüllen
Unter diesen Komponenten, Die Servo-Rotationsantriebssystem spielt die wichtigste Rolle, da es das Drehmoment und die Positionierungsgenauigkeit liefert, während die Lagersystem sorgt für einen reibungslosen Ablauf, Spielfreie Drehung unter Last.
Servo-Rotationsantriebssystem
Das Servo-Rotationsantriebssystem ist die zentrale Bewegungssteuerungseinheit des einachsigen Positionierers. Es besteht aus einem Hochleistungs-Servomotor gepaart mit einem Präzisionsgetriebe, das für eine genaue Winkelsteuerung und stabile Rotation sorgt. Dieses System liefert das Drehmoment und die Positionsgenauigkeit, die erforderlich sind, um Werkstücke im optimalen Winkel für das Roboterschweißen auszurichten.
Für leichte Modelle (H003), Ein 1,8-kW-Servomotor liefert die Leistung 2000 N·m Nenndrehmoment und stabile Drehung bei 5 U/min. Für Standard- und Heavy-Duty-Modelle (H001, H002, H004, H005), Die Positionierungsgenauigkeit erreicht ±0,05 mm bei R350 mit maximalen Rotationsgeschwindigkeiten von 45–60°/s.
Ein hochwertiges Servo-Rotationsantriebssystem muss dafür sorgen:
- Hohe Torsionssteifigkeit
- Präzise Winkelpositionierung (Wiederholgenauigkeit innerhalb von ±0,05 mm bei R350)
- Sanfte Start-Stopp-Bewegung
- Starker Überlastschutz
- Zuverlässige Abdichtung gegen Schweißspritzer und Staub
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung beim Roboterschweißen.
Präzisionslagersystem
Das Präzisionslagersystem ist eine entscheidende Komponente, die den rotierenden Arbeitstisch stützt und für einen reibungslosen Betrieb sorgt, spielfreie Drehung unter Last. Für Standard- und Heavy-Duty-Modelle (H004, H005), Kreuzrollenlager mit großem Durchmesser sorgen für hohe Steifigkeit und spielfreie Rotation. Für leichte Modelle (H003), Hochleistungs-Präzisionslager sorgen für eine reibungslose Drehung unter einer Last von 300 kg.
Ein hochwertiges Präzisionslagersystem muss dafür sorgen:
- Hohe radiale und axiale Belastbarkeit
- Spielfreier oder spielarmer Betrieb
- Sanfte Rotation mit geringer Reibung
- Lange Lebensdauer im Dauerbetrieb
- Beständigkeit gegen Verunreinigungen durch Schweißspritzer und Staub
Diese Eigenschaften stellen sicher, dass der Stellungsregler über Jahre hinweg seine Genauigkeit und seinen reibungslosen Betrieb beibehält.
Arbeitstisch-Design
Der Arbeitstisch ist die Schnittstelle zwischen Positionierer und Werkstückaufnahme. Verschiedene Modelle verfügen über unterschiedliche Arbeitstischdesigns, um verschiedenen Anwendungen gerecht zu werden:
Rechteckiger Rahmen / Langer rechteckiger Arbeitsrahmen (H001, H002, H003):
Ideal für lange Vorrichtungen und lange oder mittelgroße bis große Schweißkonstruktionen. H003 verfügt über einen hochfesten rechteckigen Rahmen, der Leuchten mit einer Länge von bis zu 1300 mm aufnehmen kann.
Großer runder Arbeitstisch (H004, H005):
Geschweißte Tische aus hochfestem Stahl bieten eine stabile Auflage für mittelgroße bis große Werkstücke. Der H004-Standarddurchmesser beträgt 1500 mm (maximal 2000 mm), während der H005-Standarddurchmesser 2500 mm beträgt (maximal 3000 mm).
Ein hochwertiger Arbeitstisch muss vorhanden sein:
Hohe Ebenheit für eine ordnungsgemäße Montage der Vorrichtung
Starke strukturelle Steifigkeit
Verschleißfestigkeit
Anpassbare Befestigungslöcher oder T-Nuten
Gute thermische Stabilität
Herstellungsprozess
Einachsige Drehpositionierer werden durch mehrere wichtige Herstellungsprozesse hergestellt:
Schneiden und Vorbereiten
Stahlplatten werden mit Plasma- oder Laserschneidmaschinen auf Maß geschnitten.
Schweißen und Fertigung
Die Basis bilden hochfeste Schweißkonstruktionen aus Stahl, Arbeitstisch, und Stützrahmen.
Stressabbau
Durch Wärmebehandlung oder Vibrationsalterung werden verbleibende Schweißspannungen abgebaut, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
Die CNC-Bearbeitung gewährleistet die Genauigkeit des Lagersitzes, Ebenheit der Montagefläche, und Rundlaufgenauigkeit des Arbeitstisches.
Montage und Prüfung
Vollständige Montage inklusive Servomotor, Reduzierer, Lager, und Kontrollsystem, Anschließend erfolgt ein Funktionstest inklusive Leerlaufrotation, Überprüfung der Positionierungsgenauigkeit, und Belastungstests.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Rundlaufprüfung, und Positionierungsgenauigkeitstests werden durchgeführt, um die Produktqualität zu gewährleisten.
Anwendungen von einachsigen Drehpositionierern
Einachsige Drehpositionierer werden häufig in verschiedenen Roboterschweiß- und Montageanwendungen eingesetzt:
Schweißen langer oder mittlerer bis großer Schweißkonstruktionen
Leichte Schweißautomatisierungslinien (H003)
Schweißen und Montagepositionierung von Elektrofahrzeugen (H004, H005)
Schweißen großer Stahlkonstruktionen (H005)
Schweißen von Baumaschinen (H005)
Allgemeine Fertigung und Fertigung
Die Serie umfasst fünf Modelle, die unterschiedlichen Nutzlast- und Anwendungsanforderungen gerecht werden:
| Modell | Nutzlastkapazität | Maximaler Rotationsdurchmesser | Arbeitstischtyp | Hauptmerkmal |
| H001 | 500–2000kg | Optional bis 2000mm | Rechteckig | Hohe Präzision, Servoantrieb |
| H002 | 500–2000kg | Optional bis 2000mm | Rechteckig | Hohe Präzision, Servoantrieb |
| H003 | 300kg | 1500mm | Rechteckiger Rahmen | Leichte Pflicht, kostengünstig, maximale Vorrichtungslänge 1300 mm |
| H004 | 500–1500kg | 2000mm | Kreisförmig (1500mm std) | Standarddienst, EV-Schweißen |
| H005 | 1500–2000kg | 3000mm | Kreisförmig (2500mm std) | Schwere Beanspruchung, große Stahlkonstruktionen |
Diese Positionierer sind für den Einsatz mit verschiedenen Schweißrobotertypen konzipiert, z Lichtbogenschweißroboter, MIG/MAG-Schweißroboter, und Laserschweißanlagen, Gewährleistung einer effizienten, hochwertiges Schweißen in verschiedenen Branchen.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
7. U-Typ-Schweißpositionierer
Was ist ein U-Typ-Schweißpositionierer?
Ein U-Typ-Schweißpositionierer ist ein zwei- oder mehrachsiges Positionierungsgerät, das in Roboterschweißsystemen zum Manipulieren von Werkstücken verwendet wird, die eine flexible Haltungsanpassung erfordern. Es verfügt über eine U-förmige Struktur, die eine präzise Positionierung durch koordinierte Bewegung mehrerer Achsen ermöglicht, Bereitstellung optimaler Schweißhaltungen für Roboter.
Schweißpositionierer vom U-Typ arbeiten unter anspruchsvollen Bedingungen wie kontinuierlicher mehrachsiger Bewegung, variable Drehmomentlasten, Schweißspritzer, Wärmestrahlung, und Staub. daher, Sie sind mit hochfesten U-förmigen Rahmen ausgestattet, Präzisions-Servoantriebssysteme, langlebige Lager, und zuverlässige Schutzstrukturen zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Positionierer werden häufig in verschiedenen Schweißautomatisierungsanwendungen eingesetzt, einschließlich leichter Schweißnähte, die eine flexible Haltungsanpassung erfordern, mittelgroße Schweißkonstruktionen, komplexe Schweißkonstruktionen der Spitzenklasse, und Anwendungen, die hohe Freiheitsgrade erfordern.
Als Hauptstruktur für U-förmige Schweißpositionierer werden hochfeste U-förmige Stahlrahmen verwendet.
Aufbau eines U-förmigen Schweißpositionierers
Ein typischer U-Schweißpositionierer besteht aus mehreren Schlüsselkomponenten:
- Hochpräzises zweiachsiges oder mehrachsiges Servoantriebssystem
- U-förmiger Maschinenkörper (U-förmiger Rahmen aus hochfestem Stahl)
- Arbeitstischoberfläche (kreisförmig oder anpassbar)
- Hochstabiler Sockel mit Montagefüßen
- Hochbelastbares Präzisionslagersystem (für ausgewählte Modelle)
- Schnittstelle für externe Roboterachsen
- Steuerungssystem mit Positionsrückmeldung
- Kabelmanagementsystem
Unter diesen Komponenten, Die Servoantriebssystem spielt die wichtigste Rolle, da es eine koordinierte mehrachsige Bewegungssteuerung und Positionierungsgenauigkeit bietet, während die U-förmiger Maschinenkörper Bietet die erforderliche strukturelle Steifigkeit, um die Ausrichtung unter Last aufrechtzuerhalten.
Servoantriebssystem
Das Servoantriebssystem ist die zentrale Bewegungssteuerungseinheit des U-Typ-Positionierers. Es besteht aus Hochleistungs-Servomotoren gepaart mit Präzisionsuntersetzungsgetrieben, die eine genaue Winkelsteuerung und koordinierte Mehrachsenbewegung ermöglichen. Dieses System liefert das Drehmoment und die Positionsgenauigkeit, die erforderlich sind, um Werkstücke im optimalen Winkel für das Roboterschweißen auszurichten.
Für leichte Modelle (U001), das Zwei-Achsen-System (J1 Neigung und J2 Drehung) erreicht eine Wiederholgenauigkeit von ±0,05 mm bei R250. Für Standardmodelle (U002), Sowohl die Kipp- als auch die Werkzeugachsen verwenden Präzisionsservomotoren für hohe Genauigkeit und schnelle Reaktion. Für Fünf-Achsen-Modelle (U004), Die Rotationsachse ist mit einem 1,8-kW-Servomotor ausgestattet 2000 N·m Nenndrehmoment, Unterstützung der zusammengesetzten Bewegung aus Drehung und Neigung.
Ein hochwertiges Servoantriebssystem muss dafür sorgen:
Hohe Torsionssteifigkeit
Präzise Winkelpositionierung und Wiederholgenauigkeit
Reibungslose koordinierte Bewegung zwischen den Achsen
Starker Überlastschutz
Zuverlässige Abdichtung gegen Schweißspritzer und Staub
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung beim Roboterschweißen.
U-förmiger MaschinenkörperDer U-förmige Maschinenkörper ist die strukturelle Grundlage des U-förmigen Positionierers. Es besteht aus einem U-förmigen Rahmen aus hochfestem Stahl, der das Antriebssystem trägt, Lager, und Arbeitstisch. Das U-förmige Design ermöglicht die Positionierung des Werkstücks im offenen Raum zwischen den Armen, Bietet hervorragenden Zugang für den Schweißroboter.
Für leichte Modelle (U001), Die kompakte U-förmige Struktur sorgt für Stabilität auf kleinem Raum. Für Standardmodelle (U002), Der U-förmige Rahmen aus hochfestem Stahl bietet eine hohe Torsionsfestigkeit. Für Fünf-Achsen-Modelle (U004), Die solide Stahlkonstruktion sorgt für allgemeine Stabilität und Genauigkeit bei Hochgeschwindigkeitsbewegungen in fünf Achsen.
Ein hochwertiger U-förmiger Maschinenkörper muss vorhanden sein:
- Hohe strukturelle Steifigkeit
- Starke Torsionsfestigkeit
- Kompakte Stellfläche
- Hervorragende Vibrationsdämpfung
- Langfristige Dimensionsstabilität
Diese Eigenschaften stellen sicher, dass der Stellungsregler seine Genauigkeit und Stabilität über Jahre hinweg beibehält.
Arbeitstisch-Design
Der Arbeitstisch ist die Schnittstelle zwischen Positionierer und Werkstückaufnahme. Verschiedene Modelle verfügen über unterschiedliche Arbeitstischdesigns, um verschiedenen Anwendungen gerecht zu werden:
Standard-Arbeitstisch (U001, U002):
Anpassbare Montagelöcher oder Vorrichtungsschnittstellen. Für U002, ein runder Tisch mit 500 mm Durchmesser (maximaler Rotationsdurchmesser 750 mm) mit T-Nuten oder Befestigungslöchern lieferbar.
Große Arbeitstischoberfläche (U004):
Maximaler Rotationsradius von 1500 mm mit einer maximalen Länge der Vorrichtung von bis zu 1300 mm, Geeignet für verschiedene komplexe Schweißkonstruktionen.
Ein hochwertiger Arbeitstisch muss vorhanden sein:
- Hohe Ebenheit für eine ordnungsgemäße Montage der Vorrichtung
- Starke strukturelle Steifigkeit
- Verschleißfestigkeit
- Anpassbare Montageschnittstellen
- Gute thermische Stabilität
Präzisionslagersystem
Für Standardmodelle (U002), Ein hochbelastbares Präzisionslagersystem sorgt für höchste Präzision, vibrationsfreier Betrieb unter Last. Dieses System unterstützt den rotierenden Arbeitstisch und sorgt für einen reibungslosen Betrieb, spielfreie Rotation auch im Dauerbetrieb.
Ein hochwertiges Präzisionslagersystem muss dafür sorgen:
- Hohe radiale und axiale Belastbarkeit
- Spielfreier oder spielarmer Betrieb
- Sanfte Rotation mit geringer Reibung
- Lange Lebensdauer im Dauerbetrieb
- Beständigkeit gegen Verunreinigungen durch Schweißspritzer und Staub
Herstellungsprozess
U-förmige Schweißpositionierer werden in mehreren wichtigen Herstellungsprozessen hergestellt:
Schneiden und Vorbereiten
Hochfeste Stahlplatten werden mit Präzisionsschneidegeräten auf Maß geschnitten.
Schweißen und Fertigung
Zur Montage des U-förmigen Rahmens kommen Präzisionsschweißtechniken zum Einsatz, Base, und Arbeitstischkonstruktionen.
Stressabbau
Durch Wärmebehandlung oder Vibrationsalterung werden verbleibende Schweißspannungen abgebaut, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
Die CNC-Bearbeitung gewährleistet die Genauigkeit des Lagersitzes, Ebenheit der Montagefläche, und Rundlaufgenauigkeit des Arbeitstisches.
Montage und Prüfung
Vollständige Montage inklusive Servomotoren, Reduzierstücke, Lager, und Kontrollsystem, Anschließend erfolgt ein Funktionstest inklusive Leerlaufrotation, koordinierte mehrachsige Bewegungsüberprüfung, Prüfung der Positionierungsgenauigkeit, und Belastungstests.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Rundlaufprüfung, und Positionierungsgenauigkeitstests werden durchgeführt, um die Produktqualität zu gewährleisten.
Anwendungen von U-Typ-Schweißpositionierern
U-förmige Schweißpositionierer werden häufig in verschiedenen Roboterschweißanwendungen eingesetzt:
- Leichte Schweißnähte, die eine flexible Haltungsanpassung erfordern (U001)
- Mittelgroße Schweißkonstruktionen mit Lastanforderungen von 500–1000 kg (U002)
- Komplexe Schweißkonstruktionen der Spitzenklasse, die hohe Freiheitsgrade erfordern (U004)
- Anwendungen, die eine zusammengesetzte Rotations- und Kippbewegung erfordern
- Allgemeine Fertigung und Fertigung
Die Serie umfasst drei Modelle, die unterschiedlichen Nutzlast- und Anwendungsanforderungen gerecht werden:
| Modell | Nutzlastkapazität | Anzahl der Achsen | Arbeitstisch | Hauptmerkmal |
| U001 | 300kg | Zweiachsig (J1+J2) | Standard, anpassbar | Kompakt, ±0,05 mm bei R250 Wiederholgenauigkeit |
| U002 | 500–1000kg | Zweiachsig (Kippen+Werkzeug) | Rund 500 mm (maximal 750 mm) | Hochleistungslager, hohe Steifigkeit |
| U004 | Nicht angegeben | Fünfachsig | Maximaler Radius 1500 mm, maximale Halterung 1300 mm | Fünf-Achsen-Gestänge, komplexe Werkstückfähigkeit |
Diese Positionierer sind für den Einsatz mit verschiedenen Schweißrobotertypen konzipiert, z Lichtbogenschweißroboter, MIG/MAG-Schweißroboter, und Laserschweißanlagen, Gewährleistung einer effizienten, hochwertiges Schweißen in verschiedenen Branchen.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.
- Vertikaler Kipppositionierer
Was ist ein vertikaler Kipppositionierer?
Ein vertikaler Kipppositionierer ist ein leistungsstarkes dreiachsiges Drehpositioniergerät, das in Roboterschweißsystemen zur Manipulation mittlerer bis großer Schweißteile wie Rahmen verwendet wird, Boxen, und langbandige Werkstücke. Es verfügt über eine einzigartige vertikale Kippstruktur, die durch koordinierte Bewegung der Kipp- und Werkzeugachse ein vertikales Kippen in großem Winkel und eine präzise Positionierung in mehreren Haltungen ermöglicht, Bereitstellung optimaler Schweißhaltungen für Roboter.
Vertikale Kipppositionierer arbeiten unter anspruchsvollen Bedingungen wie kontinuierlicher Mehrachsenbewegung, hohe Drehmomentbelastungen, Schweißspritzer, Wärmestrahlung, und Staub. daher, Sie sind mit hochsteifen Strukturen ausgestattet, Präzisions-Servoantriebssysteme, langlebige Lager, und zuverlässige Schutzfunktionen zur Gewährleistung der Positionierungsgenauigkeit, Wiederholbarkeit, und lange Lebensdauer.
Diese Positionierer werden häufig in verschiedenen Schweißautomatisierungsanwendungen einschließlich Rahmenschweißen eingesetzt, Schweißen von Kastenstrukturen, Herstellung von Langbandschweißkonstruktionen, und mittlere bis große Werkstückfertigung.
Als Hauptrahmen für vertikale Kipppositionierer werden hochfeste Stahlkonstruktionen verwendet.
Aufbau eines vertikalen Kipppositionierers
Ein typischer vertikaler Kipppositionierer besteht aus mehreren Schlüsselkomponenten:
- Vertikaler Klappmechanismus
- Antriebssystem für die Kippachse
- Antriebssystem für Werkzeugachsen
- Dreiachsiges hochpräzises Servoantriebssystem
- Arbeitstisch / Geräteschnittstelle
- Hochsteifer Hauptkörper
- Präzisionslagersystem
- Schnittstelle für externe Roboterachsen
- Steuerungssystem mit Positionsrückmeldung
- Kabelmanagementsystem
- Schutzhüllen
Unter diesen Komponenten, Die vertikaler Flip-Mechanismus spielt die wichtigste Rolle, da es das vertikale Spiegeln in großen Winkeln ermöglicht, während die Kipp- und Werkzeugachsen arbeiten zusammen, um eine präzise Positionierung in mehreren Körperhaltungen zu erreichen.
Vertikaler Flip-Mechanismus
Der vertikale Klappmechanismus ist das zentrale Strukturmerkmal des vertikalen Kipppositionierers. Es besteht aus einer einzigartigen vertikalen Wendestruktur, die es ermöglicht, das Werkstück in der vertikalen Ebene in großen Winkeln zu schwenken. Dieser Mechanismus, kombiniert mit einer koordinierten Bewegung der Kippachse und der Werkzeugachse, ermöglicht die präzise Positionierung mittlerer bis großer Schweißteile in mehreren Haltungen.
Dieses vertikale Flip-Design ist besonders vorteilhaft für Rahmen, Kasten, und lange Schweißnähte, bei denen zum vollständigen Schweißen Zugang zu mehreren Seiten des Werkstücks erforderlich ist.
Ein hochwertiger vertikaler Klappmechanismus muss vorhanden sein:
- Vertikale Spiegelung in großem Winkel möglich
- Sanfte und stabile Wendebewegung
- Hohe Positionsgenauigkeit in jedem Winkel
- Starke strukturelle Steifigkeit beim Umdrehen
- Zuverlässiges Arretieren und Halten an gewünschten Positionen
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung beim Roboterschweißen.
Dreiachsiges Servoantriebssystem
Das dreiachsige Servoantriebssystem ist die zentrale Bewegungssteuerungseinheit des vertikalen Kipppositionierers. Es besteht aus Hochleistungs-Servomotoren gepaart mit Präzisionsgetrieben, die die Kippachse und die Werkzeugachse in koordinierter Bewegung steuern. Dieses System liefert das Drehmoment und die Positionsgenauigkeit, die erforderlich sind, um Werkstücke im optimalen Winkel für das Roboterschweißen auszurichten.
Alle drei Achsen arbeiten nahtlos zusammen, um eine komplexe Positionierung in mehreren Körperhaltungen zu erreichen, So kann der Schweißroboter auf alle notwendigen Schweißnähte zugreifen, ohne das Werkstück manuell neu positionieren zu müssen.
Ein hochwertiges dreiachsiges Servoantriebssystem muss dafür sorgen:
- Hohe Torsionssteifigkeit
- Präzise Winkelpositionierung und Wiederholgenauigkeit
- Reibungslose koordinierte Bewegung zwischen den Achsen
- Starker Überlastschutz
- Zuverlässige Abdichtung gegen Schweißspritzer und Staub
Diese Eigenschaften sorgen für Stabilität, genau, und sichere Werkstückpositionierung beim Roboterschweißen.
Kipp- und Werkzeugachsen
Die Kippachse sorgt für die primäre Winkeleinstellung des Werkstücks, Dadurch kann es in der vertikalen Ebene in verschiedenen Winkeln geneigt werden. Die Werkzeugachse sorgt für die Rotationspositionierung des Werkstücks um seine Achse. Zusammen, Diese beiden Achsen ermöglichen eine umfassende Haltungsanpassung bei komplexen Schweißkonstruktionen.
Für Anwendungen, bei denen an mehreren Seiten eines Rahmens geschweißt werden muss, Kasten, oder langbandiges Werkstück, Die koordinierte Bewegung dieser Achsen ermöglicht es dem Roboter, während des gesamten Prozesses eine optimale Schweißposition beizubehalten.
Ein hochwertiges Kipp- und Werkzeugachsensystem muss bereitgestellt werden:
- Hohe Drehmomentkapazität für schwere Werkstücke
- Reibungslose Bewegung in allen Winkeln
- Präzise Wiederholbarkeit der Positionierung
- Stabiles Haltemoment in jedem Winkel
- Lange Lebensdauer im Dauerbetrieb
Arbeitstisch / Fixture-Schnittstelle
Die Arbeitstisch- oder Vorrichtungsschnittstelle ist der Verbindungspunkt zwischen dem Positionierer und dem Werkstück. Es ist so konzipiert, dass es verschiedene Arten von Rahmenbefestigungen aufnehmen kann, Boxen, und Langbandschweißungen. Die Schnittstelle kann mit Befestigungslöchern individuell angepasst werden, T-Nuten, oder andere Vorrichtungsmontagefunktionen, um den spezifischen Werkstückanforderungen gerecht zu werden.
Ein hochwertiger Arbeitstisch / Die Geräteschnittstelle muss bereitstellen:
- Hohe Ebenheit für eine ordnungsgemäße Montage der Vorrichtung
- Starke strukturelle Steifigkeit
- Verschleißfestigkeit
- Anpassbare Montagemuster
- Gute thermische Stabilität
Herstellungsprozess
Vertikale Kipppositionierer werden durch mehrere wichtige Herstellungsprozesse hergestellt:
Schneiden und Vorbereiten
Hochfeste Stahlplatten werden mit Präzisionsschneidegeräten auf Maß geschnitten.
Schweißen und Fertigung
Zur Montage des vertikalen Klappmechanismus kommen Präzisionsschweißtechniken zum Einsatz, Hauptteil, und Stützstrukturen.
Stressabbau
Durch Wärmebehandlung oder Vibrationsalterung werden verbleibende Schweißspannungen abgebaut, um eine langfristige Dimensionsstabilität aufrechtzuerhalten.
Präzisionsbearbeitung
Die CNC-Bearbeitung gewährleistet die Genauigkeit des Lagersitzes, Ebenheit der Montagefläche, und Achsausrichtung.
Montage und Prüfung
Vollständige Montage inklusive Servomotoren, Reduzierstücke, Lager, und Kontrollsystem, Anschließend erfolgt ein Funktionstest inklusive Leerlaufrotation, Überprüfung des vertikalen Umdrehens, koordinierte dreiachsige Bewegungsprüfung, Validierung der Positionierungsgenauigkeit, und Belastungstests.
Qualitätsprüfung
Strenge Kontrollen einschließlich Maßmessung, Rundlaufprüfung, und Positionierungsgenauigkeitstests werden durchgeführt, um die Produktqualität zu gewährleisten.
Anwendungen von vertikalen Kipppositionierern
Vertikale Kipppositionierer werden häufig in verschiedenen Roboterschweißanwendungen eingesetzt:
- Rahmenschweißen
- Schweißen von Kastenstrukturen
- Herstellung von Langbandschweißkonstruktionen
- Herstellung mittlerer bis großer Werkstücke
- Mehrseitige Schweißarbeiten
- Allgemeine Fertigung und Fertigung
Merkmale des Modells B012:
| Modell | Strukturtyp | Anzahl der Achsen | Hauptmerkmal |
| B012 | Vertikaler dreiachsiger Flip | Dreiachsig | Vertikales Spiegeln mit großem Winkel, Positionierung in mehreren Körperhaltungen |
Diese Positionierer sind für den Einsatz mit verschiedenen Schweißrobotertypen konzipiert, z Lichtbogenschweißroboter, MIG/MAG-Schweißroboter, und Laserschweißanlagen, Gewährleistung einer effizienten, hochwertiges Schweißen in verschiedenen Branchen.
Kundenspezifische Roboterarbeitsplätze & Hersteller von Lasersystemen
Industrielle Roboterautomatisierungslösungen
Wir liefern leistungsstarke Roboterautomatisierungslösungen für die moderne Fertigung.
Spezialisiert auf Roboterarbeitsplätze und Lasersysteme, Wir bieten maßgeschneiderte Lösungen für das Schweißen, Schneiden, Laserbearbeitung, und Materialtransportanwendungen. Mit 26+ jahrelange Expertise, 40+ patentierte Technologien, Und 2,000+ erfolgreiche Projekte weltweit, Wir ermöglichen Herstellern, ihre Produktivität zu steigern, sorgen für eine gleichbleibende Qualität, und den ROI maximieren.
Unterstützt durch ein erfahrenes Ingenieurteam und eine ISO-zertifizierte Produktionsbasis, Wir sind bestrebt, unseren Kunden dabei zu helfen, in einem sich schnell entwickelnden globalen Markt wettbewerbsfähig zu bleiben.