


カスタムロボットワークステーションおよびレーザーシステムメーカー


ロボットアクセサリ
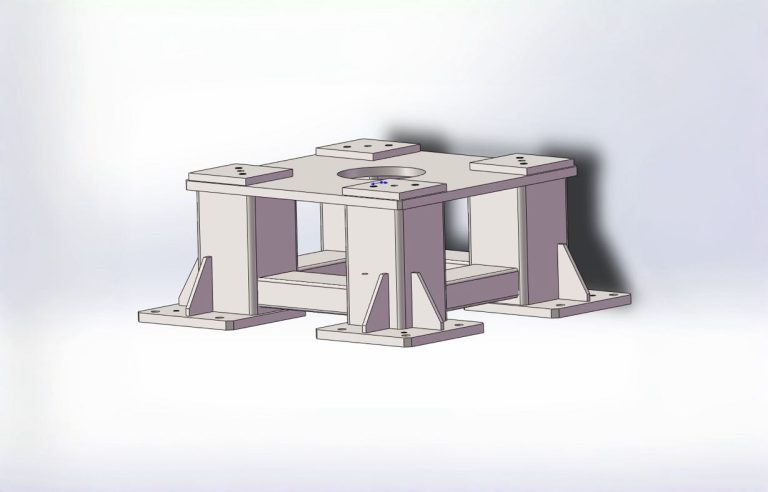
ロボットベース | DZ003 ヘビーデューティーロボット取付ベース
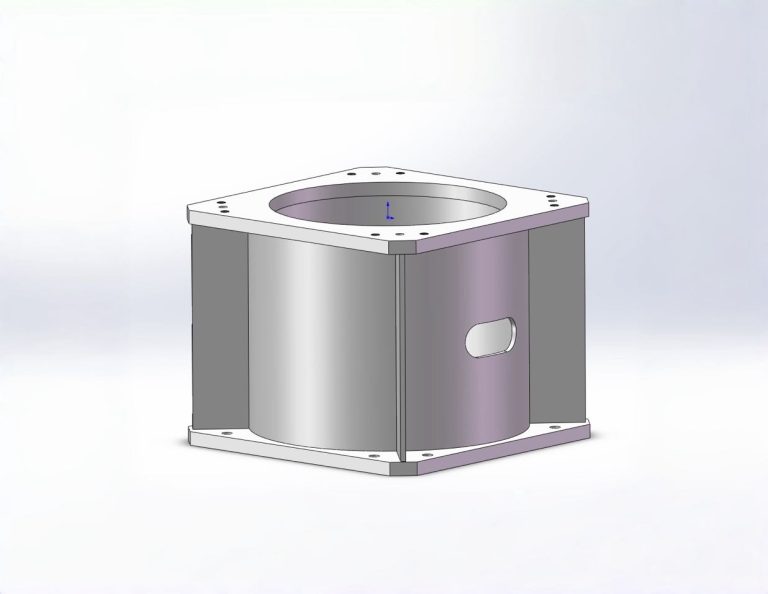
ロボットベース | DZ002 ヘビーデューティーロボット取付ベース
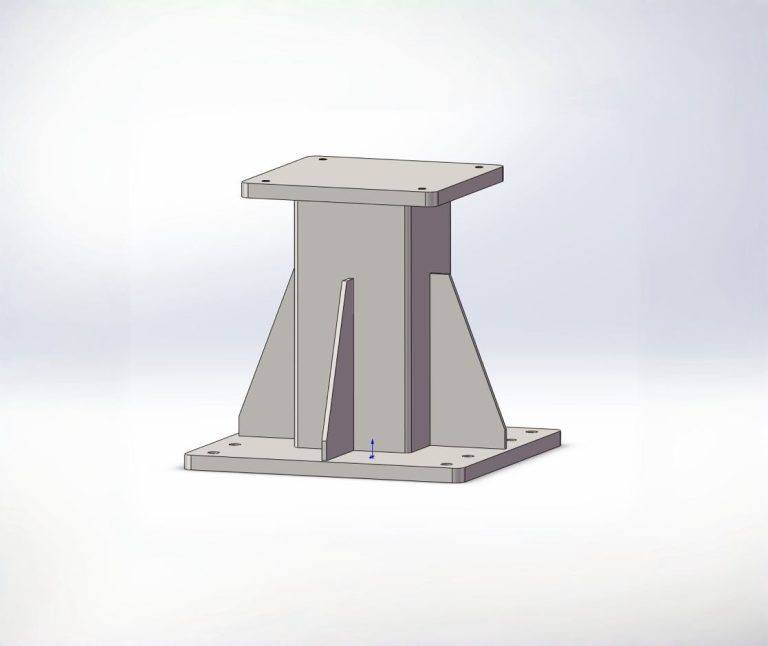
ロボットベース | DZ001 標準ロボット取付ベース
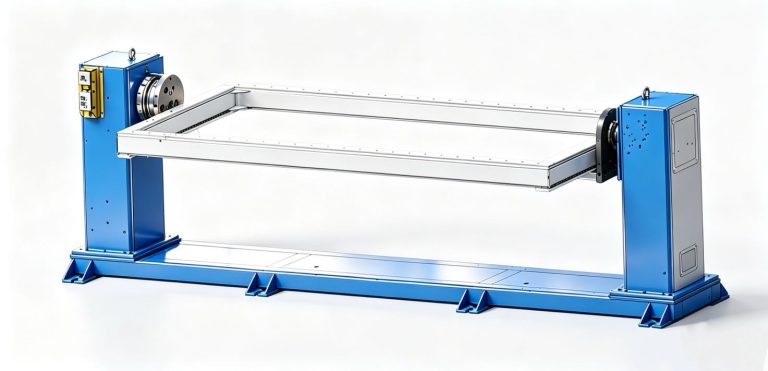
軽量ヘッドストック & 心押し台ポジショナー | B001 軽量サーボヘッドテールロータリーポジショナー
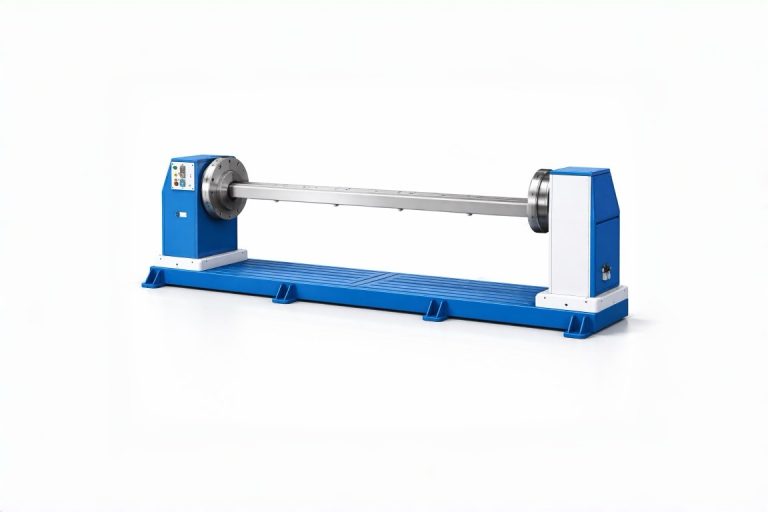
耐久性の高いサーボヘッドストック & 心押し台ポジショナー | B004 ヘビーデューティーロータリーポジショナー
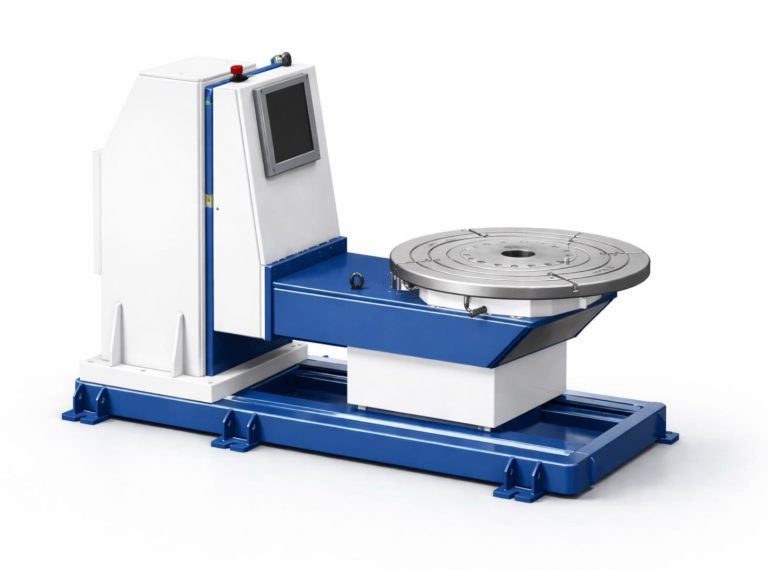
軽量L型2軸サーボポジショナ | L001 軽量L型二軸ロータリポジショナ
ロボットアクセサリ
ロボットアクセサリとは
ロボット アクセサリは、産業用ロボット システムの機能をサポートおよび強化するために設計された包括的な補助機器およびコンポーネントです。. 溶接ロボットと連携して動作します。, ハンドリングロボット, などの産業用ロボットで作業範囲を拡大, 位置決め精度の向上, 安定した動作を確保する, 全体的な自動化効率を向上させます. ロボットアクセサリは、完全なロボットワークステーションや自動生産ラインを構築する上で不可欠な要素です.
ロボットアクセサリは、連続始動/停止動作などの厳しい産業条件下で動作します。, 重い荷物, 振動, 溶接スパッタ, ほこり, 温度変動と. したがって, 高強度の素材で設計されています, 精密駆動システム, 耐久性のあるベアリング, 位置決め精度を保証する信頼性の高い保護構造, 再現性, そして長寿命.
これらのアクセサリは、溶接を含むさまざまな産業オートメーション用途で広く使用されています。, マテリアルハンドリング, 切断, レーザー加工, パレタイジング, 機械の手入れ, および一般的な製造業.
高強度鋳鉄, 加工鋼, 精密機械加工部品はロボットアクセサリの主要材料として使用されます。.
ロボットアクセサリの種類
ロボットアクセサリは、その機能と用途に基づいていくつかの主要なカテゴリに分類できます。. 各カテゴリはロボット自動化システムにおける特定の目的を果たします。.
1. 7th 軸ロボットレールシステム
7 軸ロボット レール システムは、標準的な 6 軸産業用ロボットの作業スペースを拡張する直線運動デバイスです。. 外部直線軸を追加することで (7番目の軸), ロボットが地面に設置されたレールに沿って移動できるようになります, 作戦範囲を大幅に拡大.
主要コンポーネント: レールベース, 精密リニアガイドレール, ラックアンドピニオン駆動システム, ギアボックス付きサーボモーター, ロボット取付板, ケーブルキャリア, リミットスイッチ.
モデル: D001 (軽作業), D002 (ショートストローク), D003 (最大3000kgまでの耐久性)
アプリケーション: ロングシーム溶接, マルチステーションマテリアルハンドリング, 重量物のワーク搬送, 機械の手入れ, パレタイジング.
2. 主軸台 & 心押し台ポジショナー
主軸台 & 心押台ポジショナーは、ロボット溶接システムで大型または長いワークピースを操作するために使用される回転位置決めデバイスです。. 駆動主軸台と自由回転または駆動心押し台で構成され、これらが連携してワークをクランプし、長手方向軸に沿って回転させます。.
主要コンポーネント: ヘッドストックアセンブリ, 心押し台アセンブリ, ベースフレーム, クランプ治具, 回転機構, 精密減速機付きサーボモーター.
モデル: B001 (軽作業), B002 (ヘビーデューティ), B004 (大型EVコンポーネント向けの高耐久性)
アプリケーション: 自動車部品, 建設機械, 鋼構造物, ロングシーム溶接, 大型EV部品の製造.
3. 横型3軸ロータリーポジショナー
横型3軸ロータリーポジショナは、3軸リンク構造を採用し、回転軸とツーリング軸の協調運動により高精度な多角度位置決めを可能にした先進の位置決め装置です。.
主要コンポーネント: 回転軸駆動方式, ツーリング軸傾斜システム, 3軸サーボドライブシステム, 回転機構, 治具フレーム, 保護パネル.
モデル: B008 (ヘビーデューティ, 1500–2000kg), B009 (モジュラー, 500–1000kg), B010 (軽作業, 300–500kg), B011 (標準, 1000–1500kg)
アプリケーション: 大型鋼構造物, 建設機械, 中型鋼構造物, フレーム溶接, ライトフレーム, 板金.
4. L型溶接ポジショナ
L型ウェルディングポジショナは、L字構造を採用し、第1軸の回転と第2軸の傾きを連動させて正確な位置決めを可能にする2軸位置決め装置です。, 限られたスペースで複雑な姿勢調整が必要な用途に特に適しています.
主要コンポーネント: 1軸回転系, 2軸チルトシステム, 作業台, 高強度の機械本体, サーボドライブモーター.
モデル: L001 (軽作業, 300–500kg), L002 (ヘビーデューティ, 1500kg、トルク6720N・m)
アプリケーション: 複雑な姿勢調整が必要な軽い溶接, 中程度から重い溶接, スペースに限りのあるワークショップ, マルチアングル溶接.
5. ロボットベース
ロボットベースは、ロボットと床または鋼製プラットフォームの間の構造インターフェースとして機能する高強度の取り付け基礎プラットフォームです。, 剛性と安定した基盤を提供し、ロボットの振動を効果的に低減し、動作精度を向上させます。.
主要コンポーネント: 炭素鋼溶接ボディ, 上部取り付けフランジ, 下部取り付けベースプレート, 内部補強リブとパーティション.
モデル: DZ001 (標準), DZ002 (ヘビーデューティ), DZ003 (高耐久性のオプションを備えた高さのオプション)
アプリケーション: 溶接ロボットワークステーション, マテリアルハンドリングセル, 研削ステーション, パレタイジングシステム, 一般的な産業用ロボットの統合.
6. 単軸ロータリポジショナ
単軸ロータリー ポジショナは、高性能サーボ モーターによって駆動される高精度のロータリー プラットフォームです。, 正確な角度制御と安定した回転を提供し、ロボット溶接セルでのワークピースの最適な位置決めを実現します。.
主要コンポーネント: サーボロータリードライブシステム, 精密ベアリングシステム, 作業台 (長方形または円形), 高剛性ベース.
モデル: H001/H002 (500–2000kg, 長方形のテーブル), H003 (300kg, 長い長方形のフレーム), H004 (500–1500kg, 標準円形), H005 (1500–2000kg, 頑丈な円形)
アプリケーション: 長いまたは中規模から大規模の溶接部, 軽量溶接ライン, EVの溶接と組立の位置決め, 大型鋼構造物.
7. U型溶接ポジショナ
U型溶接ポジショナは、U字型構造を採用し、複数の軸の協調運動により正確な位置決めを可能にする2軸または多軸の位置決め装置です。, ロボットに最適な溶接姿勢を提供.
主要コンポーネント: サーボドライブシステム, U型機械本体, 作業台, 高剛性ベース, 精密ベアリングシステム.
モデル: U001 (軽作業, 300kg, 二重軸), U002 (標準, 500–1000kg, 二重軸), U004 (5軸)
アプリケーション: 柔軟な姿勢調整が必要な軽い溶接, 中規模の溶接物, 高い自由度を必要とするハイエンドの複雑な溶接.
8. 垂直傾斜ポジショナー
垂直チルトポジショナは、独自の垂直反転構造を採用し、チルト軸とツーリング軸の協調動作により、大角度の垂直反転と複数姿勢の精密位置決めを可能にする高性能 3 軸回転位置決め装置です。.
主要コンポーネント: 上下フリップ機構, 傾斜軸駆動システム, ツーリング軸駆動システム, 3軸サーボドライブシステム.
モデル: B012 (3軸垂直フリップ)
アプリケーション: フレーム溶接部, ボックス構造, 長いストリップの溶接, 中~大型ワークの製造.
製造工程
ロボットアクセサリは、いくつかの主要な製造プロセスを経て製造されます:
鋳造または製造
ポジショナ本体などの主要構造物には高張力鋳鉄や加工鋼材が使用されています。, レールベース, そしてロボット基地.
熱処理またはストレス緩和
応力除去プロセスにより残留応力が除去され、長期的な寸法安定性が維持されます。.
精密加工
CNC 加工により正確なベアリングシート直径を確保, 取付面の平面度, フランジ同心度, レールの真直度.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, ベアリング, および制御システム, その後、位置決め精度と耐荷重を検証するための機能テストが行われます。.
品質検査
寸法測定などの厳しい検査, 材料試験, 振れ検証, 製品の品質を保証するために、保護構造の完全性チェックが実行されます。.
ロボットアクセサリの用途
ロボットアクセサリは、さまざまな産業オートメーションのシナリオで広く使用されています:
溶接の自動化: ロングシーム溶接, マルチステーション溶接, 複雑なワークの溶接
マテリアルハンドリング: ピックアンドプレイス, 重量物搬送, 機械の手入れ
レーザー加工: 切断, 溶接, 表面処理
パレタイジングとデパレタイズ: 自動スタッキングとアンスタッキング
一般製造業: 組み立て, 研削, 絵画, 検査
これらのアクセサリは、溶接ロボットなどのさまざまな種類のロボットで動作するように設計されています。, ハンドリングロボット, パレタイジングロボット, 塗装ロボット, レーザー加工ロボットなど, 複数の業界にわたって効率的な工場オートメーションを実現.
製品シリーズ概要
| カテゴリ | モデル | ペイロード範囲 | 主な機能 |
| 7th 軸レール システム | D001, D002, D003 | 3000kgまで | ロボットの直線移動 |
| 主軸台 & 心押し台ポジショナー | B001, B002, B004 | 最大1500kg以上 | ワークの長時間回転 |
| 横型3軸ポジショナー | B008, B009, B010, B011 | 300–2000kg | 3軸リンケージ |
| L型ポジショナ | L001, L002 | 300–1500kg | L型2軸 |
| ロボットベース | DZ001, DZ002, DZ003 | 該当なし | ロボット搭載プラットフォーム |
| 単軸ポジショナ | H001, H002, H003, H004, H005 | 300–2000kg | サーボターンテーブル |
| U型ポジショナ | U001, U002, U004 | 300–1000kg | U字型2軸/5軸 |
| 垂直傾斜ポジショナー | B012 | 中~大型 | 垂直反転3軸 |
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
7軸ロボットレールシステムとは
7 軸ロボット レール システムは、標準的な 6 軸産業用ロボットの作業スペースを拡張する直線運動デバイスです。. 外部直線軸を追加することで (7番目の軸), ロボットが地面に設置されたレールに沿って移動できるようになります, ベースに取り付けられたアームの限界を超えて動作範囲が大幅に拡大します。.
7軸システムは、連続始動/停止動作などの厳しい産業条件下で動作します。, 変動荷重, 溶接スパッタ, ほこり, 温度変動と. したがって, 高剛性のガイドレールを採用しています。, 精密研磨されたラックアンドピニオンドライブ, 堅牢なサーボモーター, 位置決め精度を保証する耐久性のあるシーリングシステム, 再現性, そして長寿命.
これらのシステムは、ロングシーム溶接を含むさまざまな自動化アプリケーションで広く使用されています。, マルチステーションマテリアルハンドリング, 重荷重搬送, 機械の手入れ, パレタイジング, 柔軟な生産ライン.
耐久性の高い鋼鉄または鋳鉄のレールセクションがレールとして使用されます。[ 産業用ロボット走行システムの主要構造基盤.
7軸ロボットレールシステムの構造
一般的な 7 軸ロボット レール システムは、いくつかの主要コンポーネントで構成されています:
- レールベース / 梁構造
- 精密リニアガイドレール
- ラック&ピニオン駆動方式
- ギアボックス付きサーボモーター
- ロボット取付板 / アダプタ
- ケーブルキャリア (エネルギーチェーン)
- リミットスイッチと原点センサー
- 潤滑システム
- 保護カバー (ベローズまたは金属)
これらのコンポーネントの中には, レールベースは、ガイドレールとラックの正確な位置合わせを維持しながら、ロボットの重量と動的荷重を支える上で重要な役割を果たします。.
7th 軸ロボットレールベース
レールベースは第 7 軸システムの主要な構造基盤です. ロボットをサポートします, ガイドレール, ラック, とケーブルキャリア, 駆動システムを埃から守ります, 溶接スパッタ, そして外部からの影響.
レールベースは通常、高張力鋼または鋳鉄を使用して製造されます。, 真直度を確保するために精密機械加工が施されます, 平坦度, 寸法精度も.
高品質のレールベースは、:
- 優れた構造剛性
- 高い寸法精度 (真直度 0.1mm/m以内)
- 強力な振動減衰
- ガイドレールとラックの信頼性の高い位置合わせ
これらの特性によりスムーズな動作が保証されます。, 正確な, 自動化された生産環境での再現可能なロボットの動き.
製造工程
7 軸システムのレール ベースは、いくつかの主要な製造プロセスを通じて製造されます。:
製造または鋳造
主梁構造には高張力鋼片または鋳鉄が使用されます。.
ストレス解消
熱処理または振動時効処理により残留応力を軽減し、長期安定性を維持します。.
精密加工
大型ベッドCNCマシニングセンターで正確な平面度を確保, 真直度, ガイド レールの取り付け面とラック取り付けパッドの適切な位置合わせ.
品質検査
真直度測定などの厳しい検査, 平坦度検査, 材料試験, 製品の品質を保証するために、寸法検証が行われます。.
7軸ロボットレールシステムの応用例
7軸ロボット レール システムは、さまざまな産業オートメーション シナリオで広く使用されています。:
- ロングシーム溶接 (例えば, 梁, タンク, 造船)
- マルチステーションのマテリアルハンドリング
- 重量物ワーク搬送 (3000kgまで)
- 機械の手入れ (CNCロード/アンロード)
- パレタイジングとデパレタイズ
- 大型部品の塗装と吹き付け
- 柔軟な製造セル
これらのシステムは、溶接ロボットなどのさまざまなタイプのロボットで動作するように設計されています。, ハンドリングロボット, パレタイジングロボット, そして塗装ロボット, 複数の業界にわたって効率的な工場オートメーションを実現.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
2.主軸台心押し台ポジショナー
ヘッドストックとは & 心押し台ポジショナー
主軸台 & 心押台ポジショナーは、ロボット溶接システムで大型または長いワークピースを操作するために使用される回転位置決めデバイスです。. 駆動主軸台と自由回転または駆動心押し台で構成され、これらが連携してワークをクランプし、長手方向軸に沿って回転させます。, ロボットに最適な溶接位置を提供.
主軸台 & 心押し台ポジショナーは、連続回転などの厳しい条件下で動作します。, 重いトルク負荷, 溶接スパッタ, 熱放射, とほこり. したがって, 高剛性フレームを使用して設計されています, 高精度サーボドライブシステム, 耐久性のあるベアリング, 位置決め精度を保証する信頼性の高いシーリング, 再現性, そして長寿命.
これらのポジショナは、自動車部品製造を含むさまざまな溶接自動化アプリケーションで広く使用されています。, 建設機械, 鋼構造物, ロングシーム溶接, 大型EV部品の製造.
頑丈な鋳鉄または組立鋼構造が、主軸台および心押し台のポジショナのメインフレームとして使用されます。.
主軸台の構造 & 心押し台ポジショナー
典型的なヘッドストック & 心押し台ポジショナーはいくつかの主要コンポーネントで構成されています:
- ヘッドストックアセンブリ (駆動モーターと減速機付き)
- 心押し台アセンブリ (ドライブの有無にかかわらず)
- ベースフレーム / 基礎プレート
- クランプ治具またはツーリングインターフェース
- 回転機構 (ギアまたはダイレクトドライブ)
- 精密減速機付サーボモーター
- ベアリングシステム
- 制御システム (位置フィードバックを含む)
- ケーブル管理システム
これらのコンポーネントの中には, ヘッドストックアセンブリは駆動力と回転精度を提供するという重要な役割を果たします。, 心押し台は長いワークの自由端をサポートします.
ヘッドストックアセンブリ
ヘッドストックはポジショナの核となる駆動ユニットです. サーボモーターを内蔵しています, 精密減速機, ベアリング, および出力フランジ. 主軸台は、ロボット溶接でワークピースを任意の角度に向けるために必要な回転トルクと位置精度を提供します。.
ヘッドストックアセンブリは通常、高強度鋳鉄または加工鋼を使用して製造されます。, その後、ベアリングシートの同心性とフランジの取り付け精度を確保するために精密機械加工が行われます。.
高品質のヘッドストック アセンブリは、:
- 高いねじり剛性
- 正確な角度位置決め (再現性±0.1°以内)
- 強力な過負荷保護
- 溶接スパッタや粉塵に対して確実にシールします。
これらの特性により、安定した, 正確な, ロボット溶接作業中のワークピースの安全な位置決め.
製造工程
主軸台と心押し台のポジショナーは、いくつかの主要な製造プロセスを通じて製造されます:
鋳造または製造
メインフレームと主軸台ハウジングの形成には、高強度鋳鉄または加工鋼が使用されています.
熱処理またはストレス緩和
応力除去プロセスにより残留応力が除去され、長期的な寸法安定性が維持されます。.
精密加工
CNCマシニングセンターは正確なベアリングシート直径を保証します, 取付面の平面度, とフランジの同心度.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, とベアリング, その後、無負荷回転を含む機能テストが続きます。, 位置決め精度の検証, そして負荷テスト.
品質検査
寸法測定などの厳しい検査, 材料試験, 製品の品質を保証するために振れ検証が行われます。.
主軸台の用途 & 心押し台ポジショナー
主軸台 & 心押し台ポジショナーは、さまざまなロボット溶接用途で広く使用されています:
- 自動車部品の溶接 (車軸, フレーム, サブフレーム)
- 建設機械の溶接 (ブーム, バケツ, シャーシ)
- 鋼構造物の溶接 (梁, 列, トラス)
- パイプやタンクのロングシーム溶接
- 大型EV部品の溶接 (バッテリートレイ, モーターハウジング)
- 鉄道車両部品の溶接
- 造船および重工業
これらのポジショナは、アーク溶接ロボットなどのさまざまなタイプの溶接ロボットで動作するように設計されています。, MIG/MAG溶接ロボット, およびレーザー溶接システム, 効率性の確保, 複数の業界にわたる高品質の溶接.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
3.横型3軸ロータリーポジショナー
横型3軸ロータリポジショナとは
水平 3 軸ロータリー ポジショナは、ロボット溶接システムで大規模な溶接システムを操作するために使用される高度な位置決めデバイスです。, 重い, または複雑なワークピース. 3軸リンク構造を採用し、回転軸とツーリング軸の協調運動により高精度な多角度位置決めを可能にします。, ロボットに最適な溶接姿勢を提供.
水平 3 軸ロータリー ポジショナは、連続的な多軸動作などの厳しい条件下でも動作します。, 重いトルク負荷, 溶接スパッタ, 熱放射, とほこり. したがって, 高剛性ボディ設計, 高精度サーボドライブシステム, 耐久性のあるベアリング, 位置決め精度を保証する信頼性の高い保護構造, 再現性, そして長寿命.
これらのポジショナは、大型鋼構造物を含むさまざまな溶接自動化アプリケーションで広く使用されています。, 建設機械, 中型鋼構造物, フレーム溶接, ライトフレーム, 板金, および小型から中型の構造コンポーネント.
頑丈な鋳鉄または組立鋼構造が、水平 3 軸ロータリー ポジショナのメイン フレームとして使用されます。.
横型3軸ロータリポジショナの構造
一般的な水平 3 軸ロータリー ポジショナは、いくつかの主要コンポーネントで構成されています:
- 回転軸駆動方式
- ツーリング軸傾斜システム
- 高精度3軸サーボドライブシステム
- 耐久性の高い回転機構またはモジュール式回転機構
- 標準治具フレーム
- 高剛性本体
- 保護パネルとカバー
- ロボット外部軸インターフェース
- 位置フィードバックを備えた制御システム
- ケーブル管理システム
これらのコンポーネントの中には, 3 軸サーボ ドライブ システムは、調整されたモーション制御と位置決め精度を提供するため、重要な役割を果たします。, 回転軸とツーリング軸が連携してワークピースのマルチアングル方向を実現します。.
3軸サーボドライブシステム
3 軸サーボドライブシステムは、水平 3 軸ポジショナの中核制御ユニットです. サーボモーターで構成されています, 精密減速機, 回転軸とツーリング軸を同期させる制御システム. このシステムは回転トルクを提供します, 傾斜機能, ロボット溶接で複雑なワークピースを任意の角度に向けるのに必要な位置精度.
3軸サーボドライブシステムは、高精度サーボモーターと精密研削減速機を使用して製造されています。, その後、調整された動作の精度を確保するための厳密な校正が行われます。.
高品質の 3 軸サーボ ドライブ システムが提供する必要があるのは、:
- 高いねじり剛性
- 正確な角度位置決め (再現性±0.03~0.075mm以内)
- 軸間のスムーズな連携動作
- 強力な過負荷保護
- 溶接スパッタや粉塵に対して確実にシールします。
これらの特性により、安定した, 正確な, ロボット溶接作業中の安全なマルチアングルワークピースの位置決め.
製造工程
水平 3 軸ロータリーポジショナーは、いくつかの主要な製造プロセスを経て製造されます。:
鋳造または製造
本体には高強度鋳鉄または加工鋼を使用, 回転機構, とツーリング軸の構造.
熱処理またはストレス緩和
応力除去プロセスにより残留応力が除去され、長期的な寸法安定性が維持されます。.
精密加工
CNCマシニングセンターは正確なベアリングシート直径を保証します, 取付面の平面度, とフランジの同心度.
モジュラーアセンブリ
モジュラーモデルの場合 (B009), コンポーネントは簡単に組み立てられるように設計されています, 交通機関, そしてインストール.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, および制御システム, その後、無負荷回転を含む機能テストが続きます。, 座標軸動作検証, 位置決め精度テスト, そして負荷テスト.
品質検査
寸法測定などの厳しい検査, 材料試験, 振れ検証, 製品の品質を保証するために、保護構造の完全性チェックが実行されます。.
横型3軸ロータリポジショナの応用例
水平 3 軸ロータリー ポジショナは、さまざまなロボット溶接アプリケーションで広く使用されています:
- 大型鋼構造物の溶接 (梁, 列, 重厚な作り)
- 建設機械の溶接 (ブーム, バケツ, シャーシ, 重いコンポーネント)
- 中鋼構造物溶接 (フレーム, サポートします, 構造部材)
- フレーム溶接溶接 (自動車フレーム, 装置フレーム)
- ライトフレームと板金溶接
- 中小型構造部品の溶接
- 頑丈な自動溶接セル
- 一般的な製造および製造
これらのポジショナは、アーク溶接ロボットなどのさまざまなタイプの溶接ロボットで動作するように設計されています。, MIG/MAG溶接ロボット, およびレーザー溶接システム, 効率性の確保, 複数の業界にわたる高品質の溶接.
このシリーズには、さまざまな積載量要件に適合する 4 つのモデルが含まれています:
| モデル | ペイロード容量 | 最大回転径 | 主な機能 |
| B008 | 1500–2000kg | 5000mm | 耐久性の高い, 高精度 |
| B009 | 500–1000kg | 4000mm | モジュラー, 費用対効果の高い |
| B010 | 300–500kg | 4000mm | 軽作業, 優れたダイナミクス |
| B011 | 1000–1500kg | 4000mm | 標準, バランスの取れたパフォーマンス |
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
4.L型溶接ポジショナ
L型溶接ポジショナーとは
L型溶接ポジショナは、限られたスペースで複雑な姿勢調整が必要なワークを操作するロボット溶接システムに使用される2軸位置決め装置です。. L字型構造を採用し、第1軸の回転と第2軸の傾斜を連動させて正確な位置決めを可能にします。, ロボットに最適な溶接姿勢を提供.
L タイプ溶接ポジショナは、連続 2 軸動作などの厳しい条件下でも動作します。, 可変トルク負荷, 溶接スパッタ, 熱放射, とほこり. したがって, 高剛性の機械本体を採用しています。, 高精度サーボドライブシステム, 耐久性のあるベアリング, 位置決め精度を保証する信頼性の高い保護構造, 再現性, そして長寿命.
これらのポジショナは、複雑な姿勢調整が必要な軽溶接を含む、さまざまな溶接自動化アプリケーションで広く使用されています。, 中程度から重い溶接, スペースに限りのあるワークショップ, およびマルチアングル溶接作業.
L型溶接ポジショナのメインフレームには高強度鋳鉄または鋼製鋼構造物が使用されます。.
L型溶接ポジショナの構造
一般的な L 型溶接ポジショナは、いくつかの主要コンポーネントで構成されています:
- 1軸回転系
- 2軸チルトシステム
- 作業台 (取り付け穴または T スロット付き)
- 高強度の機体
- サーボドライブモーターと精密減速機
- ベアリングシステム
- ロボット外部軸インターフェース
- 位置フィードバックを備えた制御システム
- ケーブル管理システム
- 保護カバー
これらのコンポーネントの中には, 第 1 軸回転システムは主な回転運動を提供します, 第 2 軸チルトシステムによりワークの角度調整が可能, 連携して複雑なマルチアングル位置決めを実現.
一軸回転システム
1軸回転系はL型ポジショナの核となる回転ユニットです. 高精度サーボモーターで構成されています, 減速機, チルトアセンブリ全体のスムーズかつ正確な回転を可能にするベアリング. このシステムは、ワークピースを垂直軸の周りに向けるのに必要な主な回転運動を提供します。.
軽量モデル用 (L001), 第1軸は中心高さ1300mmで高回転剛性を実現. 重量級モデル用 (L002), 1.8kWハイパワーサーボモーターにより力強い回転と高剛性を実現.
高品質の第一軸回転システムは、:
- 高い回転剛性
- 正確な角度位置決め
- スムーズな発進・停止動作
- 強力な過負荷保護
- 溶接スパッタや粉塵に対して確実にシールします。
2軸チルトシステム
第 2 軸傾斜システムは、L 型ポジショナのコア傾斜ユニットです. 精密サーボモーターで構成されています, 高トルク減速機, ワークテーブルの正確な傾斜を可能にするベアリングと. このシステムは、ロボットに対して最適な溶接角度でワークピースを提示するために必要な角度位置決めを提供します。.
軽量モデル用 (L001), 2 番目の軸の最大回転半径は 737.5 mm で、柔軟な傾斜調整が可能です。. 重量級モデル用 (L002), 定格トルク最大6720N・mの2.9kW高トルクサーボモーターにより、重荷重でも安定した傾斜を実現.
高品質の第 2 軸傾斜システムは、:
- 高いチルトトルク容量
- 正確な角度位置決め
- どの角度でも安定した保持トルク
- チルト時のスムーズな動き
- 強い構造剛性
これらの特性により、安定した, 正確な, ロボット溶接作業中の安全なマルチアングルワークピースの位置決め.
製造工程
L 型溶接ポジショナは、いくつかの重要な製造プロセスを経て生産されます:
鋳造または製造
機械本体には高強度鋳鉄または加工鋼が使用されています, ロータリーシステムハウジング, およびチルトシステム構造.
熱処理またはストレス緩和
応力除去プロセスにより残留応力が除去され、長期的な寸法安定性が維持されます。.
精密加工
CNCマシニングセンターは正確なベアリングシート直径を保証します, 取付面の平面度, とワークテーブルの同心度.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, および制御システム, その後、無負荷回転を含む機能テストが続きます。, 協調二軸動作検証, 位置決め精度テスト, そして負荷テスト.
品質検査
寸法測定などの厳しい検査, 材料試験, 振れ検証, 製品の品質を保証するために、ワークテーブルの平坦度チェックが行われます。.
L型溶接ポジショナーの用途
L 型溶接ポジショナは、さまざまなロボット溶接用途で広く使用されています:
- 複雑な姿勢調整が必要な軽い溶接
- 中程度から重い溶接
- スペースが限られたワークショップと生産セル
- マルチアングル溶接作業
- 自動車部品の溶接
- 機械部品の製作
- 一般的な製造および加工
- 大きな可搬質量と複雑な姿勢調整が必要な用途 (L002)
このシリーズには、異なる積載量要件に適合する 2 つのモデルが含まれています:
| モデル | ペイロード容量 | 第一軸ドライブ | 第 2 軸ドライブ | 主な機能 |
| L001 | 300–500kg | 高精度サーボ | 精密サーボ | コンパクト, フレキシブル, 省スペース |
| L002 | 1500kg | 1.8kWサーボ | 2.9kWサーボ, 6720N・mトルク | 耐久性の高い, 高いトルク容量 |
これらのポジショナは、次のようなさまざまな種類の溶接ロボットで動作するように設計されています。 アーク溶接ロボット, MIG/MAG溶接ロボット, およびレーザー溶接システム, 効率性の確保, 複数の業界にわたる高品質の溶接.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
5
ロボット基地とは
ロボットベースは、産業用ロボットシステムの統合のために設計された高強度の取り付け基礎プラットフォームです, 溶接ロボットやハンドリングロボットなど. ロボットと床またはスチール製プラットフォームの間の構造的インターフェイスとして機能します。, ロボットの振動を効果的に低減する剛性と安定した基盤を提供します。, 動作の精度が向上します, 運用の安全性を向上させます.
ロボットベースは、継続的な動的負荷などの厳しい条件下で動作します。, 振動, ロボットの動作から生じるトルク力, ほこりや温度変化などの環境要因. したがって, 高強度溶接鋼構造で設計されています。, 精密加工された取り付け面, 内部補強リブ, 長期的な安定性と信頼性を保証する堅牢なベースプレート.
これらのベースは、溶接ワークステーションを含むさまざまなロボット自動化アプリケーションで広く使用されています。, マテリアルハンドリングセル, 研削ステーション, パレタイジングシステム, および一般的な産業用ロボットの統合.
ロボットベースの主材料として高強度溶接炭素鋼を使用.
ロボットベースの構造
一般的なロボット ベースは、いくつかの主要コンポーネントで構成されています:
- 高強度炭素鋼溶接ボディ
- 上部取付フランジ (精密に加工された平面、標準の取り付け穴付き)
- 下部取付ベースプレート (アンカーボルト穴付き厚板)
- 内部補強リブと仕切り
- カスタマイズ可能な高さセクション
これらのコンポーネントの中には, の 上部取り付けフランジ ロボットを直接取り付けるための精密機械加工されたインターフェースを提供するため、重要な役割を果たします。, 一方 内部補強リブ 全体的な剛性と安定性を確保する.
上部取付フランジ
上部取り付けフランジは、ロボット ベースとロボット自体の間の重要なインターフェイスです。. 精密加工された平面で、さまざまなロボットブランドやモデルに適合する標準的な取り付け穴パターンを備えています. このフランジにより、正確な位置合わせとロボットのベースへの確実な取り付けが保証されます。.
上部取り付けフランジは次の方法で製造されます。 精密CNC加工 必要な平面度を達成するために, 表面仕上げ, 穴パターン精度.
高品質の上部取り付けフランジは、:
- 適切なロボットの位置合わせのための高い平坦性
- ロボットの取り付けパターンに合わせた正確な穴の位置決め
- ロボットを確実に取り付けるための強力なネジの係合
- 繰り返しの取り付けに耐える耐摩耗性
- 腐食防止
これらの特性により、取付ベース上でのロボットの安定かつ正確な動作が保証されます。.
内部補強構造
内部補強構造は、ロボットのベースに剛性と安定性を与える中核となる機械的特徴です。. 複数の補強リブで構成されており、, ヘビーデューティモデルでは, ボックスタイプの本体内に仕切りを溶接してあります。. これらの内部機能は、ロボットの動作によって発生するねじれや曲げの力に抵抗します。.
標準モデルの場合 (DZ001), 内部補強リブは一般的な用途に十分な剛性を提供します. 重量級モデル用 (DZ002とDZ003), 追加のリブとパーティションにより、要求の厳しい用途向けに全体の剛性と安定性がさらに向上します。.
高品質の内部補強構造が提供する必要があります。:
高いねじれ耐性
強い曲げ耐性
均等な負荷分散
振動減衰特性
長期的な寸法安定性
これらの特性により、ロボットベースは継続的な動的荷重下でも構造的完全性を維持できます。.
製造工程
ロボットベースはいくつかの主要な製造プロセスを経て生産されます:
切断と準備
炭素鋼板はプラズマまたはレーザー切断機を使用して所定のサイズに切断されます。.
溶接
ボックス型ボディの組み立てには精密溶接技術を採用, 上部フランジ, 下部ベースプレート, 内部補強リブ.
ストレス解消
熱処理または振動エージングにより残留溶接応力が軽減され、長期的な寸法安定性が維持されます。.
精密加工
CNC 加工により、上部取り付けフランジが必要な平面度を確実に達成します。, 表面仕上げ, 穴パターン精度.
表面処理
塗装またはその他の表面処理により、腐食から保護され、プロフェッショナルな外観が得られます。.
品質検査
寸法測定などの厳しい検査, 平坦度検証, 溶接品質検査, 製品の品質を保証するために材料試験が実施されます。.
ロボットベースの用途
ロボットベースは、さまざまなロボット自動化シナリオで広く使用されています:
- 溶接ロボットワークステーション
- マテリアルハンドリングおよびピックアンドプレースセル
- 研削およびバリ取りステーション
- パレタイジングおよびデパレタイズ システム
- 機械管理アプリケーション
- 組立ロボットステーション
- 一般的な産業用ロボットの統合
このシリーズには、さまざまなロボットのサイズとアプリケーション要件に適合する 3 つのモデルが含まれています:
| モデル | タイプ | 標準高さ | 主な機能 |
| DZ001 | 標準 | 300, 500, 750, 900mm | クラシックなボックス構造, 費用対効果の高い, 最も一般的に使用される |
| DZ002 | ヘビーデューティ | 300, 500, 750mm | 中・大型ロボット向けリブ・隔壁による強化構造 |
| DZ003 | ヘビーデューティ | 500, 700, 900, 1200mm | より高い高さのオプションを備えた強化構造 |
これらのベースは、次のようなさまざまなタイプのロボットで動作するように設計されています。 溶接ロボット, ハンドリングロボット, 研削ロボット, パレタイジングロボット, 複数の産業オートメーションアプリケーションにわたって安定した正確な動作を保証.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
6.単軸ロータリポジショナ
単軸ロータリポジショナとは
単軸回転ポジショナは、ロボット溶接システムでワークピースを最適な位置に配置して溶接を行うために使用される精密回転プラットフォームです。. 高性能サーボモーターによる駆動, 正確な角度制御と安定した回転を実現します。, ロボットがワークを最適な位置で溶接できるようにする. ロボット溶接セルの基本的な位置決めデバイスです.
単軸ロータリーポジショナは、連続回転などの厳しい条件下でも動作します。, 可変トルク負荷, 溶接スパッタ, 熱放射, とほこり. したがって, 高剛性ベースで設計されています, 精密ベアリングシステム, 堅牢なサーボドライブ, 位置決め精度を保証する信頼性の高い保護構造, 再現性, そして長寿命.
これらのポジショナは、長い溶接や中規模から大規模の溶接を含むさまざまな溶接自動化アプリケーションで広く使用されています。, 軽量溶接ライン, 電気自動車の溶接と組み立ての位置決め, 大型鋼構造物, そして建設機械.
頑丈な溶接鋼構造が単軸ロータリーポジショナのメインフレームとして使用されています.
単軸ロータリポジショナの構造
一般的な単軸ロータリーポジショナは、いくつかの重要なコンポーネントで構成されています:
- 高精度サーボ回転駆動システム
- 耐久性の高い精密ベアリングシステム
- 作業台 (長方形または円形)
- 高剛性ベース構造
- ロボット外部軸インターフェース
- 位置フィードバックを備えた制御システム
- ケーブル管理システム
- 保護カバー
これらのコンポーネントの中には, の サーボ回転駆動システム 回転トルクと位置決め精度を提供するため、最も重要な役割を果たします。, 一方 ベアリングシステム スムーズを保証します, 負荷時のバックラッシゼロ回転.
サーボロータリードライブシステム
サーボ回転駆動システムは、単軸ポジショナの中核となるモーション制御ユニットです。. 高性能サーボモーターと精密減速機で構成され、正確な角度制御と安定した回転を実現します。. このシステムは、ロボット溶接に最適な角度でワークピースを配向するために必要なトルクと位置精度を提供します。.
軽量モデル用 (H003), 1.8kW サーボモーターが実現 2000 N・m定格トルクと安定した回転 5 回転数. 標準型・重量級モデル用 (H001, H002, H004, H005), 位置決め精度は ±0.05mm@R350 に達し、最大回転速度は 45 ~ 60°/s です。.
高品質のサーボ回転駆動システムは、:
- 高いねじり剛性
- 正確な角度位置決め (繰り返し精度±0.05mm以内@R350)
- スムーズな発進・停止動作
- 強力な過負荷保護
- 溶接スパッタや粉塵に対して確実にシールします。
これらの特性により、安定した, 正確な, ロボット溶接作業中のワークピースの安全な位置決め.
精密ベアリングシステム
精密ベアリング システムは、回転するワークテーブルをサポートし、スムーズな回転を維持する重要なコンポーネントです。, 負荷がかかってもバックラッシのない回転. 標準型・重量級モデル用 (H004, H005), 大径クロスローラーベアリングにより高剛性、バックラッシゼロの回転を実現. 軽量モデル用 (H003), 耐久性の高い精密ベアリングにより、300kgの荷重下でもスムーズな回転を保証します.
高品質の精密ベアリング システムは、次のような機能を提供する必要があります。:
- 高いラジアル荷重およびアキシアル荷重容量
- バックラッシゼロまたはバックラッシを最小限に抑えた動作
- 低摩擦でスムーズな回転
- 連続運転でも長寿命
- 溶接スパッタや粉塵による汚染への耐性
これらの特性により、ポジショナは長年にわたって精度とスムーズな動作を維持できます。.
作業台の設計
ワークテーブルはポジショナーとワークピース固定具の間のインターフェイスです. モデルごとに、さまざまな用途に合わせてワークテーブルのデザインが異なります。:
長方形フレーム / 長い長方形の作業フレーム (H001, H002, H003):
長い治具および長いまたは中規模から大規模の溶接に最適. H003 は、長さ 1300mm までの器具に対応できる高強度の長方形フレームを備えています。.
大型円形作業台 (H004, H005):
高張力鋼溶接テーブルで中型から大型のワークを安定してサポート. H004標準直径は1500mmです (最大2000mm), H005の標準直径は2500mmです (最大3000mm).
高品質のワークテーブルは次のことを提供する必要があります。:
適切な治具取り付けのための高い平面度
強い構造剛性
耐摩耗性
カスタマイズ可能な取り付け穴または T スロット
良好な熱安定性
製造工程
単軸ロータリーポジショナーは、いくつかの重要な製造プロセスを経て製造されます:
切断と準備
プラズマまたはレーザー切断機を使用して鋼板を所定のサイズに切断します.
溶接と製作
高強度溶接鋼構造がベースを形成, 作業台, そしてサポートフレーム.
ストレス解消
熱処理または振動エージングにより残留溶接応力が軽減され、長期的な寸法安定性が維持されます。.
精密加工
CNC 加工によりベアリングシートの精度を確保, 取付面の平面度, とワークテーブルの同心度.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, ベアリング, および制御システム, その後、無負荷回転を含む機能テストが続きます。, 位置決め精度の検証, そして負荷テスト.
品質検査
寸法測定などの厳しい検査, 振れ検証, 製品の品質を保証するために、位置決め精度テストが実施されます。.
単軸ロータリポジショナのアプリケーション
単軸回転ポジショナは、さまざまなロボット溶接および組立アプリケーションで広く使用されています:
長い溶接物または中~大規模な溶接物溶接
軽溶接自動化ライン (H003)
電気自動車の溶接と組立位置決め (H004, H005)
大型鋼構造物の溶接 (H005)
建設機械の溶接 (H005)
一般的な製造および製造
このシリーズには、さまざまな積載量とアプリケーション要件に適合する 5 つのモデルが含まれています:
| モデル | ペイロード容量 | 最大回転径 | ワークテーブルタイプ | 主な機能 |
| H001 | 500–2000kg | オプションで最大2000mmまで | 長方形 | 高精度, サーボドライブ |
| H002 | 500–2000kg | オプションで最大2000mmまで | 長方形 | 高精度, サーボドライブ |
| H003 | 300kg | 1500mm | 長方形フレーム | 軽作業, 費用対効果の高い, 最大治具長さ 1300mm |
| H004 | 500–1500kg | 2000mm | 円形 (1500mm標準) | 標準任務, EV溶接 |
| H005 | 1500–2000kg | 3000mm | 円形 (2500mm標準) | 耐久性の高い, 大型鋼構造物 |
これらのポジショナは、次のようなさまざまな種類の溶接ロボットで動作するように設計されています。 アーク溶接ロボット, MIG/MAG溶接ロボット, およびレーザー溶接システム, 効率性の確保, 複数の業界にわたる高品質の溶接.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
7. U型溶接ポジショナ
U型溶接ポジショナーとは
U 型溶接ポジショナは、柔軟な姿勢調整が必要なワークピースを操作するためにロボット溶接システムで使用される 2 軸または多軸の位置決めデバイスです。. U字型構造を採用し、複数軸の協調運動により正確な位置決めを可能にします。, ロボットに最適な溶接姿勢を提供.
U タイプ溶接ポジショナは、連続多軸動作などの厳しい条件下でも動作します。, 可変トルク負荷, 溶接スパッタ, 熱放射, とほこり. したがって, 高強度のU字型フレームで設計されています。, 高精度サーボドライブシステム, 耐久性のあるベアリング, 位置決め精度を保証する信頼性の高い保護構造, 再現性, そして長寿命.
これらのポジショナは、柔軟な姿勢調整が必要な軽溶接を含む、さまざまな溶接自動化アプリケーションで広く使用されています。, 中規模の溶接物, ハイエンドの複雑な溶接, 高い自由度が求められる用途や.
U型溶接ポジショナの主構造には高張力鋼製のU型フレームが使用されています。.
U型溶接ポジショナの構造
典型的な U タイプ溶接ポジショナは、いくつかの主要コンポーネントで構成されています:
- 高精度2軸または多軸サーボドライブシステム
- U型機械本体 (高張力鋼製U字型フレーム)
- 作業台の表面 (円形またはカスタマイズ可能)
- 取付脚付き高剛性ベース
- 耐久性の高い精密ベアリングシステム (一部のモデル用)
- ロボット外部軸インターフェース
- 位置フィードバックを備えた制御システム
- ケーブル管理システム
これらのコンポーネントの中には, の サーボドライブシステム 調整された多軸モーション制御と位置決め精度を提供するため、最も重要な役割を果たします。, 一方 U型機械本体 荷重がかかってもアライメントを維持するために必要な構造的剛性を提供します.
サーボドライブシステム
サーボドライブシステムはUタイプポジショナの中核となるモーションコントロールユニットです。. 高性能サーボ モーターと精密減速機で構成され、正確な角度制御と調整された多軸動作を実現します。. このシステムは、ロボット溶接に最適な角度でワークピースを配向するために必要なトルクと位置精度を提供します。.
軽量モデル用 (U001), 2軸システム (J1 の傾斜と J2 の回転) R250で±0.05mmの繰り返し精度を実現. 標準モデルの場合 (U002), チルト軸とツーリング軸の両方に高精度サーボモーターを使用し、高精度と高速応答を実現. 5軸モデルの場合 (U004), 回転軸には1.8kWサーボモーターを搭載し、 2000 N・m定格トルク, 回転と傾斜の複合動作をサポート.
高品質のサーボドライブシステムは、:
高いねじり剛性
正確な角度位置決めと再現性
軸間のスムーズな連携動作
強力な過負荷保護
溶接スパッタや粉塵に対して確実にシールします。
これらの特性により、安定した, 正確な, ロボット溶接作業中のワークピースの安全な位置決め.
U型機械本体U 型機械本体は U 型ポジショナの構造基盤です. 駆動システムを支える高張力スチール製のU字型フレームで構成されています。, ベアリング, そして作業台. U 字型のデザインにより、アーム間の空いたスペース内にワークを配置できます。, 溶接ロボットに優れたアクセスを提供します.
軽量モデル用 (U001), コンパクトな U 型構造により、小さな設置面積内で安定性を実現. 標準モデルの場合 (U002), ねじれに強い高剛性スチールU型フレーム. 5軸モデルの場合 (U004), 堅牢なスチール構造設計により、高速 5 軸動作時の全体的な安定性と精度が確保されます。.
高品質な U 型機械本体が提供する必要がある:
- 高い構造剛性
- 強いねじり抵抗
- コンパクトな設置面積
- 優れた振動減衰性
- 長期的な寸法安定性
これらの特性により、ポジショナは長年の使用にわたって精度と安定性を維持できます。.
作業台の設計
ワークテーブルはポジショナーとワークピース固定具の間のインターフェイスです. モデルごとに、さまざまな用途に合わせてワークテーブルのデザインが異なります。:
標準作業台 (U001, U002):
カスタマイズ可能な取り付け穴または治具インターフェース. U002の場合, 直径500mmの円形テーブル (最大回転径750mm) T スロットまたは取り付け穴が利用可能.
広い作業台表面 (U004):
最大回転半径 1500mm、治具の最大長さ 1300mm, さまざまな複雑な溶接に適しています.
高品質のワークテーブルは次のことを提供する必要があります。:
- 適切な治具取り付けのための高い平面度
- 強い構造剛性
- 耐摩耗性
- カスタマイズ可能な取り付けインターフェース
- 良好な熱安定性
精密ベアリングシステム
標準モデルの場合 (U002), 耐久性の高い精密ベアリングシステムにより高精度が保証されます。, 負荷がかかっても振動のない動作. 回転ワークテーブルをサポートし、スムーズな回転を維持するシステムです。, 連続運転でもガタつきのない回転.
高品質の精密ベアリング システムは、次のような機能を提供する必要があります。:
- 高いラジアル荷重およびアキシアル荷重容量
- バックラッシゼロまたはバックラッシを最小限に抑えた動作
- 低摩擦でスムーズな回転
- 連続運転でも長寿命
- 溶接スパッタや粉塵による汚染への耐性
製造工程
U タイプ溶接ポジショナは、いくつかの重要な製造プロセスを経て製造されます:
切断と準備
高張力鋼板を精密切断機で所定の寸法に切断します。.
溶接と製作
U字型フレームの組み立てには精密溶接技術が使用されています。, ベース, および作業台の構造.
ストレス解消
熱処理または振動エージングにより残留溶接応力が軽減され、長期的な寸法安定性が維持されます。.
精密加工
CNC 加工によりベアリングシートの精度を確保, 取付面の平面度, とワークテーブルの同心度.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, ベアリング, および制御システム, その後、無負荷回転を含む機能テストが続きます。, 多軸協調動作検証, 位置決め精度テスト, そして負荷テスト.
品質検査
寸法測定などの厳しい検査, 振れ検証, 製品の品質を保証するために、位置決め精度テストが実施されます。.
U型溶接ポジショナの用途
U タイプ溶接ポジショナは、さまざまなロボット溶接用途で広く使用されています:
- 柔軟な姿勢調整が必要な軽い溶接 (U001)
- 500 ~ 1000kg の荷重要件がある中型の溶接物 (U002)
- 高い自由度を必要とするハイエンドの複雑な溶接 (U004)
- 回転と傾斜の複合動作が必要な用途
- 一般的な製造および製造
このシリーズには、さまざまな積載量とアプリケーション要件に適合する 3 つのモデルが含まれています:
| モデル | ペイロード容量 | 軸数 | 作業台 | 主な機能 |
| U001 | 300kg | 2軸 (J1+J2) | 標準, カスタマイズ可能な | コンパクト, ±0.05mm@R250の再現性 |
| U002 | 500–1000kg | 2軸 (傾斜+ツーリング) | 円形 500mm (最大750mm) | 耐久性の高いベアリング, 高剛性 |
| U004 | 指定されていない | 5軸 | 最大半径1500mm, 最大治具 1300mm | 5軸リンケージ, 複雑なワークの処理能力 |
これらのポジショナは、次のようなさまざまな種類の溶接ロボットで動作するように設計されています。 アーク溶接ロボット, MIG/MAG溶接ロボット, およびレーザー溶接システム, 効率性の確保, 複数の業界にわたる高品質の溶接.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.
- 垂直傾斜ポジショナー
垂直チルトポジショナーとは
垂直傾斜ポジショナは、ロボット溶接システムでフレームなどの中型から大型の溶接物を操作するために使用される高性能 3 軸回転位置決めデバイスです。, ボックス, 長尺ワークも対応可能. 独自の垂直フリップ構造を備えており、傾斜軸とツーリング軸の協調動作により、大角度の垂直フリップと複数姿勢の正確な位置決めを可能にします。, ロボットに最適な溶接姿勢を提供.
垂直傾斜ポジショナは、連続的な多軸動作などの厳しい条件下で動作します。, 重いトルク負荷, 溶接スパッタ, 熱放射, とほこり. したがって, 高剛性構造で設計されています, 高精度サーボドライブシステム, 耐久性のあるベアリング, 位置決め精度を保証する信頼性の高い保護機能, 再現性, そして長寿命.
これらのポジショナは、フレーム溶接を含むさまざまな溶接自動化アプリケーションで広く使用されています。, ボックス構造溶接, 長尺ストリップ溶接物の製造, 中~大型ワークの製造.
垂直チルトポジショナのメインフレームには高強度鋼構造が使用されています.
垂直傾斜ポジショナーの構造
一般的な垂直傾斜ポジショナは、いくつかの重要なコンポーネントで構成されています:
- 上下フリップ機構
- 傾斜軸駆動方式
- ツーリング軸駆動システム
- 3軸高精度サーボドライブシステム
- 作業台 / フィクスチャインターフェース
- 高剛性本体
- 精密ベアリングシステム
- ロボット外部軸インターフェース
- 位置フィードバックを備えた制御システム
- ケーブル管理システム
- 保護カバー
これらのコンポーネントの中には, の 垂直フリップ機構 大角度の垂直反転を可能にするため、最も重要な役割を果たします。, 一方 チルト軸とツーリング軸 連携して複数姿勢の正確な位置決めを実現します.
上下反転機構
垂直フリップ機構は、垂直チルトポジショナの中核となる構造上の特徴です。. 独自の垂直フリップ構造で構成されており、ワークピースを垂直面内で大きな角度で反転させることができます。. この仕組み, チルト軸とツーリング軸の協調動作と組み合わせて, 中型から大型の溶接部の複数姿勢の正確な位置決めが可能.
この垂直フリップ設計はフレームに特に有利です, 箱, 完全な溶接のためにワークピースの複数の側面へのアクセスが必要な長いストリップの溶接部.
高品質の垂直フリップ機構は、:
- 大角度垂直反転機能
- スムーズで安定した反転動作
- あらゆる角度で高い位置精度を実現
- 反転時の強力な構造剛性
- 確実なロックと任意の位置での保持
これらの特性により、安定した, 正確な, ロボット溶接作業中のワークピースの安全な位置決め.
3軸サーボドライブシステム
3 軸サーボ ドライブ システムは、垂直チルト ポジショナの中核となる動作制御ユニットです. 高性能サーボモーターと精密減速機で構成され、傾斜軸とツーリング軸を協調動作で制御します。. このシステムは、ロボット溶接に最適な角度でワークピースを配向するために必要なトルクと位置精度を提供します。.
3 つの軸すべてがシームレスに連携して、複雑な複数姿勢の位置決めを実現します。, 手動でワークピースの位置を変更することなく、溶接ロボットが必要なすべての溶接シームにアクセスできるようにします。.
高品質の 3 軸サーボ ドライブ システムが提供する必要があるのは、:
- 高いねじり剛性
- 正確な角度位置決めと再現性
- 軸間のスムーズな連携動作
- 強力な過負荷保護
- 溶接スパッタや粉塵に対して確実にシールします。
これらの特性により、安定した, 正確な, ロボット溶接作業中のワークピースの安全な位置決め.
傾斜軸とツーリング軸
傾斜軸はワークピースの主な角度調整を提供します, 垂直面内でさまざまな角度に傾けることができます. ツーリング軸は、ワークピースの軸周りの回転位置決めを提供します。. 一緒に, これら 2 つの軸により、複雑な溶接部の包括的な姿勢調整が可能になります.
フレームの複数の側面で溶接が必要な用途向け, 箱, または長尺ワーク, これらの軸の協調動作により、ロボットはプロセス全体を通じて最適な溶接位置を維持できます。.
高品質の傾斜およびツーリング軸システムは、次のような機能を提供する必要があります。:
- 重量のあるワークにも対応できる高トルク能力
- あらゆる角度でスムーズな動き
- 正確な位置決め再現性
- どの角度でも安定した保持トルク
- 連続運転でも長寿命
作業台 / フィクスチャインターフェース
ワークテーブルまたは治具インターフェイスは、ポジショナーとワークピース間の接続ポイントです。. さまざまなタイプのフレーム用治具に対応できるように設計されています, ボックス, および長いストリップの溶接. インターフェイスは取り付け穴でカスタマイズ可能, Tスロット, または特定のワークピース要件に適合するその他の治具取り付け機能.
高品質なワークテーブル / フィクスチャインターフェイスが提供する必要があります:
- 適切な治具取り付けのための高い平面度
- 強い構造剛性
- 耐摩耗性
- カスタマイズ可能な取り付けパターン
- 良好な熱安定性
製造工程
垂直傾斜ポジショナーは、いくつかの重要な製造プロセスを経て製造されます:
切断と準備
高張力鋼板を精密切断機で所定の寸法に切断します。.
溶接と製作
垂直フリップ機構の組み立てには精密溶接技術が使用されています。, 本体, およびサポート構造.
ストレス解消
熱処理または振動エージングにより残留溶接応力が軽減され、長期的な寸法安定性が維持されます。.
精密加工
CNC 加工によりベアリングシートの精度を確保, 取付面の平面度, そして軸合わせ.
組み立てとテスト
サーボモーターを含む完全な組み立て, 減速機, ベアリング, および制御システム, その後、無負荷回転を含む機能テストが続きます。, 上下反転検証, 3軸協調動作試験, 位置決め精度の検証, そして負荷テスト.
品質検査
寸法測定などの厳しい検査, 振れ検証, 製品の品質を保証するために、位置決め精度テストが実施されます。.
垂直傾斜ポジショナーの用途
垂直傾斜ポジショナーは、さまざまなロボット溶接用途で広く使用されています:
- フレーム溶接溶接
- ボックス構造溶接
- 長尺ストリップ溶接物の製造
- 中~大型ワークの製造
- 多面溶接作業
- 一般的な製造および製造
B012モデルの特徴:
| モデル | 構造タイプ | 軸数 | 主な機能 |
| B012 | 垂直反転3軸 | 3軸 | 大角度垂直反転, 複数姿勢の位置決め |
これらのポジショナは、次のようなさまざまな種類の溶接ロボットで動作するように設計されています。 アーク溶接ロボット, MIG/MAG溶接ロボット, およびレーザー溶接システム, 効率性の確保, 複数の業界にわたる高品質の溶接.
カスタムロボットワークステーション & レーザー システム メーカー
産業用ロボット自動化ソリューション
当社は現代の製造業向けに高性能ロボット自動化ソリューションを提供します.
ロボットワークステーションとレーザーシステムを専門とする, カスタマイズされた溶接ソリューションを提供します, 切断, レーザー加工, およびマテリアルハンドリングアプリケーション. と 26+ 長年にわたる専門知識, 40+ 特許技術, そして 2,000+ 世界中で成功したプロジェクト, メーカーの生産性向上を支援します, 一貫した品質を確保する, ROIを最大化する.
経験豊富なエンジニアリングチームとISO認定の生産拠点によるサポート, 私たちは、急速に進化する世界市場でお客様が競争力を維持できるよう支援することに専念しています。.